Utforska våra lösningar för högdynamiska manövrar i autonom gruvdrift ↓



Autonom gruvdrift
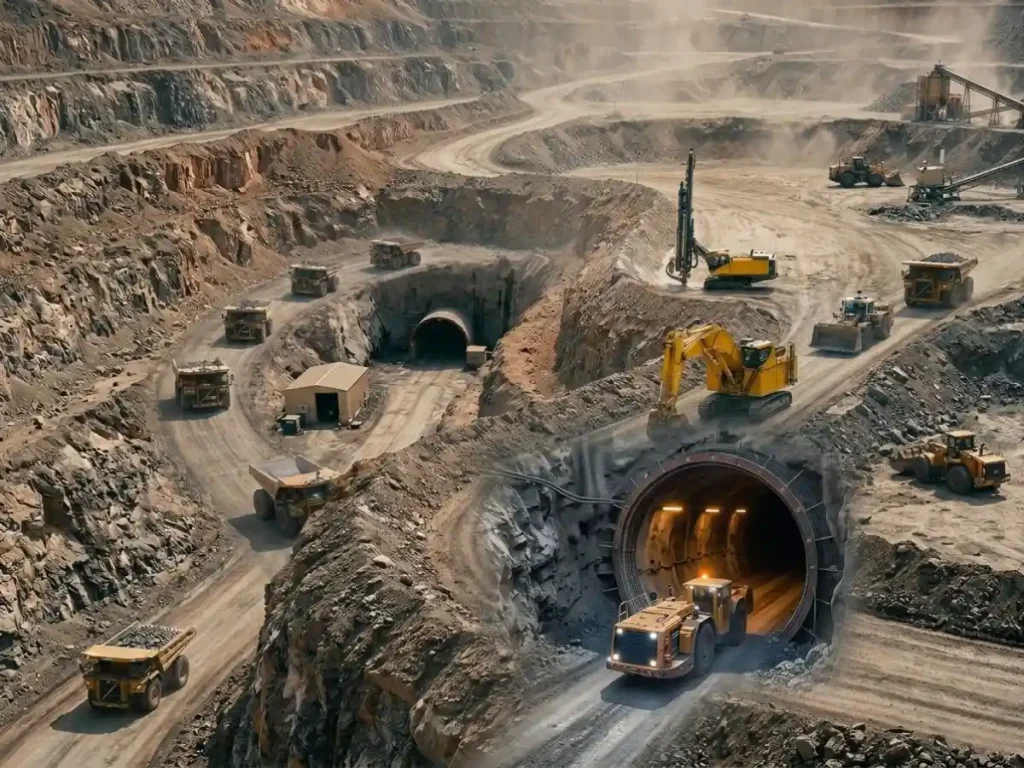
Autonom gruvdrift använder automatiserade system för att styra och samordna tunga maskiner med minimal mänsklig inblandning. Den integrerar multimodalsensorperception, högpresterande tröghetsnavigering och adaptiva rörelsestyrningsalgoritmer för att utföra brytnings-, transport- och borrningsoperationer. Istället för att enbart förlita sig på extern positionering använder dessa system slutna sensorfunktionsslingor för att upprätthålla kontinuerlig rumslig medvetenhet i underjordiska ortar och dagbrottsmiljöer. De syntetiserar GNSS, tröghetssensorer, LiDAR, radar, kameror och fordonsstyrenheter för att uppfatta omgivningen och utföra uppgifter.
Gruvområden ställer svåra navigeringskrav. Dagbrottsdrift orsakar GNSS-multipåverkan, signalhinder och begränsad satellitsikt, medan underjordiska schakt blockerar GNSS helt. Damm, extrema vibrationer, brant terräng och temperaturvariationer försämrar ytterligare sensorerna. Följaktligen fusionerar robusta navigeringsalgoritmer sensordata för att upprätthålla noggrann positionering när enskilda komponenter slutar fungera. Integrerat GNSS/INS ger absolut positionering när satelliter är tillgängliga och upprätthåller död räkning under avbrott.
Inom IMU:n skapar accelerometrar med låg drift och extremt stabila gyroskop den biasstabilitet som krävs för noggrann död räkning. AHRS beräknar rullning, pitch och yaw i realtid. Filtreringsalgoritmer fusionerar tröghetsdata med magnetometrar eller dubbelantenn-GNSS-kursindata, vilket stabiliserar tunga dumprar och grävmaskiner i ojämn terräng. Tätt kopplade system förenar IMU-mätningar, hjulhastighet, LiDAR-odometri och radar med hjälp av utökade Kalman-filter (EKF) för att eliminera positionsdrift i GNSS-fria underjordiska zoner eller dagbrottskanjorer.
Autonoma transportsystem (AHS) sammanfogar lokala punktmoln med tröghetsorienteringsdata i hög hastighet för att uppdatera spårplaneringsvektorer, undvika dynamiska hinder och utföra tippning inom centimeterprecision.
Genom att integrera tröghetssensorer med hög uppdateringsfrekvens direkt i primära styrslingor eliminerar autonom gruvdrift operatörsmissar, minskar mekanisk påfrestning, optimerar bränsleförbrukningen och säkerställer kontinuerlig drift i fientliga miljöer.
