Explore nossas soluções para manobras de alta dinâmica em mineração autônoma ↓



Mineração autônoma
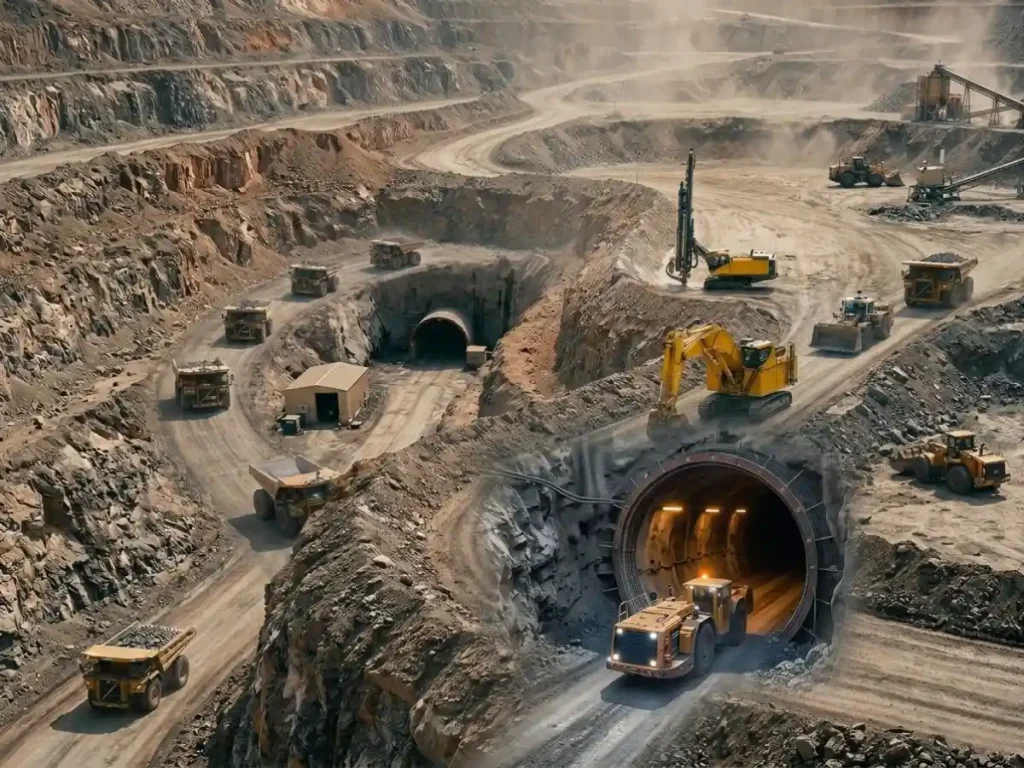
A mineração autônoma implanta sistemas automatizados para controlar e coordenar equipamentos pesados com intervenção humana mínima. Ela integra percepção multissensor, navegação inercial de alto desempenho e algoritmos adaptativos de controle de movimento para executar operações de extração, transporte (haulage) e perfuração. Em vez de depender exclusivamente do posicionamento externo, esses sistemas usam fusão de sensores em malha fechada para manter a consciência espacial contínua em galerias subterrâneas e ambientes de céu aberto. Eles sintetizam GNSS, sensores inerciais, LiDAR, radar, câmeras e controladores de veículos para perceber o entorno e executar tarefas.
Os locais de mineração impõem restrições severas de navegação. Operações a céu aberto causam multicaminhamento (multipath) de GNSS, obstruções de sinal e visibilidade limitada de satélites, enquanto os poços subterrâneos bloqueiam o GNSS completamente. Poeira, vibração extrema, terreno íngreme e variações térmicas degradam ainda mais os sensores. Consequentemente, algoritmos de navegação robustos fundem dados de sensores para sustentar um posicionamento preciso quando componentes individuais falham. O sistema integrado GNSS/INS fornece posicionamento absoluto durante a disponibilidade de satélites e mantém a navegação por estimativa (dead reckoning) durante interrupções.
Dentro da unidade de medida inercial (IMU), acelerômetros de baixo desvio e giroscópios ultraestáveis estabelecem a estabilidade de bias necessária para uma navegação por estimativa (dead reckoning) precisa. Sistemas de Referência de Atitude e Norteamento (AHRS) calculam em tempo real a rolagem (roll), a inclinação (pitch) e a guinada (yaw). Algoritmos de filtragem fundem dados inerciais com magnetômetros ou entradas de norteamento GNSS de antena dupla, estabilizando caminhões fora de estrada (haulers) e escavadeiras em terrenos acidentados. Sistemas fortemente acoplados unem medições de IMU, velocidade de rodas, odometria LiDAR e radar, utilizando Filtros Estendidos de Kalman (EKF) para eliminar o desvio de posição em zonas subterrâneas negadas por GNSS ou cânions a céu aberto.
Sistemas de Transporte Autônomo (AHS) mesclam nuvens de pontos locais com dados de orientação inercial de alta taxa para atualizar vetores de planejamento de trajetória, evitar obstáculos dinâmicos e executar o descarte de carga (payload dumping) com tolerâncias da ordem de centímetros.
Ao incorporar sensores inerciais de alta taxa diretamente nos loops de controle primário, a mineração autônoma elimina erros do operador, reduz o esforço mecânico, otimiza o uso de combustível e garante a operação contínua em ambientes hostis.
