Découvrez nos solutions pour les manœuvres à haute dynamique dans l'exploitation minière autonome ↓



Exploitation minière autonome
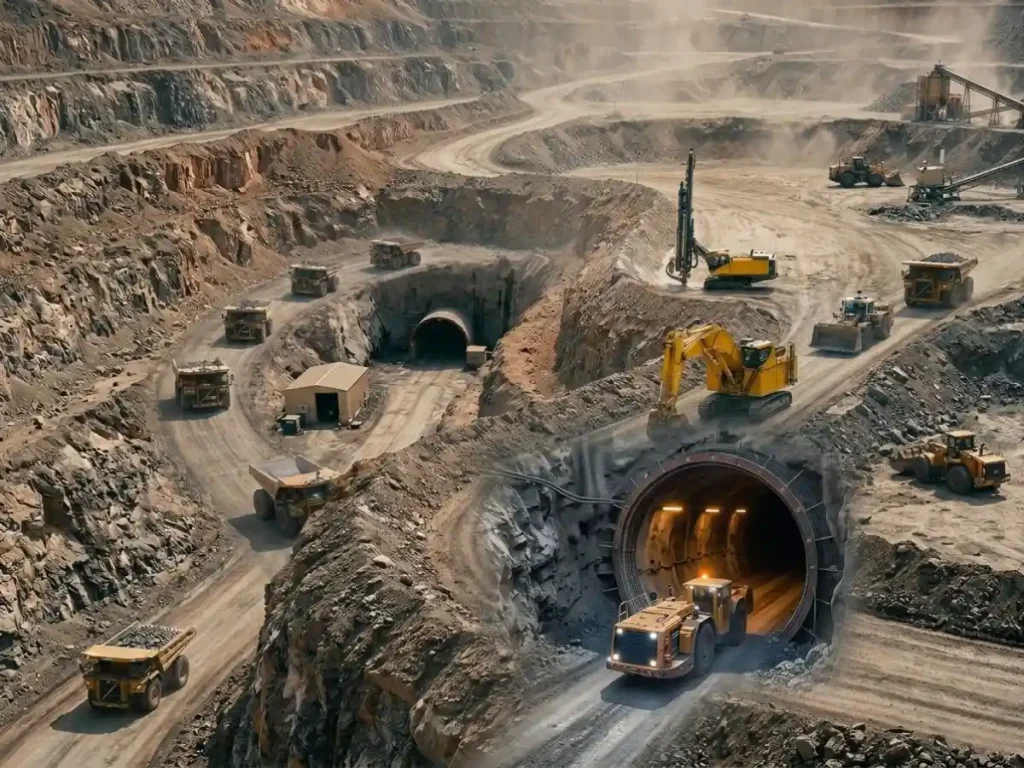
L'exploitation minière autonome déploie des systèmes automatisés pour contrôler et coordonner des équipements lourds avec un minimum d'intervention humaine. Elle intègre une perception multi-capteurs, une navigation inertielle haute performance et des algorithmes de contrôle de mouvement adaptatifs pour exécuter les opérations d'extraction, de transport et de forage. Au lieu de dépendre uniquement du positionnement externe, ces systèmes utilisent une fusion de capteurs en boucle fermée pour maintenir une conscience spatiale continue à travers les galeries souterraines et les environnements à ciel ouvert. Ils synthétisent le GNSS, les capteurs inertiels, le LiDAR, le radar, les caméras et les commandes de véhicules pour percevoir leur environnement et exécuter des tâches.
Les sites miniers imposent de fortes contraintes de navigation. Les opérations à ciel ouvert provoquent des trajets multiples GNSS, des obstructions de signaux et une visibilité satellite limitée, tandis que les puits souterrains bloquent complètement le GNSS. La poussière, les vibrations extrêmes, les terrains escarpés et les variations thermiques dégradent encore davantage les capteurs. Par conséquent, des algorithmes de navigation robustes fusionnent les données des capteurs pour maintenir un positionnement précis lorsque des composants individuels défaillent. La solution combinée GNSS/INS assure un positionnement absolu en présence de satellites et maintient l'estime est-dead reckoning en cas de panne.
Au sein de l'unité de mesure inertielle (IMU), des accéléromètres à faible dérive et des gyroscopes ultra-stables établissent la stabilité de dérive nécessaire à une navigation à estima précise. Les systèmes de référence d'attitude et de cap (AHRS) calculent en temps réel le roulis, le tangage et le lacet. Des algorithmes de filtrage fusionnent les données inertielles avec des magnétomètres ou des entrées de cap GNSS à double antenne, stabilisant les tombereaux lourds et les excavateurs sur des terrains accidentés. Les systèmes à couplage serré unissent les mesures de l'IMU, la vitesse des roues, l'odométrie LiDAR et le radar, en utilisant des filtres de Kalman étendu (EKF) pour éliminer la dérive de position dans les zones souterraines non desservies par le GNSS ou les canyons à ciel ouvert.
Les systèmes de transport autonomes (AHS) fusionnent les nuages de points locaux avec des données d'orientation inertielle à haute fréquence pour actualiser les vecteurs de planification de trajectoire, éviter les obstacles dynamiques et exécuter le déversement de charge avec des tolérances de l'ordre du centimètre.
En intégrant des capteurs inertiels à haute fréquence directement dans les boucles de contrôle principales, l'exploitation minière autonome élimine les erreurs humaines, réduit les contraintes mécaniques, optimise la consommation de carburant et garantit une exploitation continue dans des environnements hostiles.
