In einem alltäglichen Szenario ist die Genauigkeit eines eigenständigen Global Navigation Satellite System (GNSS) mehr als ausreichend, um sich zurechtzufinden, doch viele Anwendungen erfordern eine höhere Genauigkeit. Es wurden zahlreiche Korrekturtechnologien entwickelt, um die Genauigkeit von GNSS auf bis zu 1 cm zu verbessern, was eine Vielzahl neuer Anwendungen ermöglicht.
Um eine solche Genauigkeit zu erreichen, muss dem für Berechnungen und Positionierungsergebnisse verwendeten Bezugssystem besondere Aufmerksamkeit geschenkt werden – ein Thema, das im Abschnitt „Geodäsie und Bezugssystemtransformationen“ behandelt wird und den Rahmen dieses Artikels sprengen würde.
GNSS-Korrekturen
Die Verbesserung der GNSS-Genauigkeit beruht auf der Korrektur verschiedener Fehler.
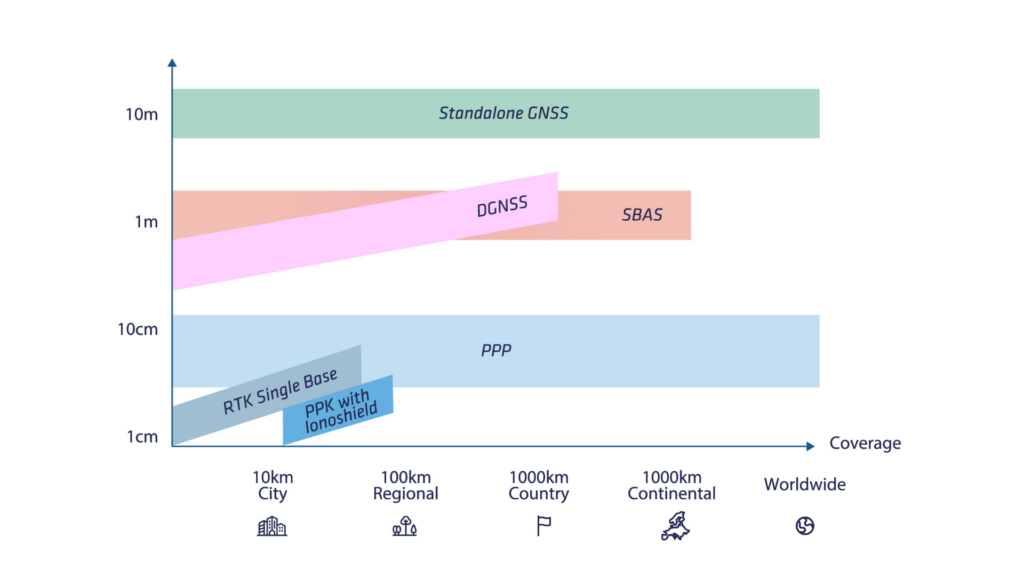
Es gibt zahlreiche Korrekturarten, die unterschiedliche Abdeckungsgrade und Leistungen bieten.
Die wichtigsten sind in der folgenden Tabelle aufgeführt. In diesem Artikel behandeln wir die Grundlagen der gängigsten Korrekturen: eine kurze Erklärung von DGNSS, gefolgt von ausführlichen Erklärungen zu SBAS und RTK; zudem beschreiben wir die Vorteile von PPK.
Der nächste Artikel dieser Serie widmet sich näher den Themen Ionoshield und PPP.
Differentielles GNSS (DGNSS)
Das herkömmliche, auf Code basierende DGNSS geht von einer einfachen Annahme aus: Satellitenfehler und lokale atmosphärische Fehler werden in kleinen Gebieten als konstant angesehen. Ein GPS-Empfängerpaar kann dann verwendet werden, um sowohl atmosphärische (ionosphärische und troposphärische) als auch Satellitenfehler zu eliminieren und dadurch die Navigationsleistung zu verbessern.
Bei dieser Betriebsart wird ein GNSS-Basisstationsempfänger im Umkreis von wenigen Kilometern um den Betriebsbereich des Rover-GNSS-Empfängers installiert. Die Basisstation sendet über ein Funk- oder GSM-Modem Korrekturdaten an den Rover-Empfänger. Dieser kann diese Korrekturen dann nutzen, um eine differentielle Position (relativ zur Basisstation) zu berechnen.
Diese Technik kann die Navigationsgenauigkeit auf den Submeterbereich verbessern, ist jedoch mittlerweile veraltet, da sich RTK als Standard für hochpräzise Positionierung durchgesetzt hat.
SBAS (Satellitengestütztes Erweiterungssystem)
SBAS wurde entwickelt, um die sichere Navigation der zivilen Luftfahrt zu ermöglichen. Seitdem wird es für zahlreiche weitere Endbenutzeranwendungen eingesetzt, die eine höhere Genauigkeit als ein eigenständiger GNSS-Empfänger erfordern.
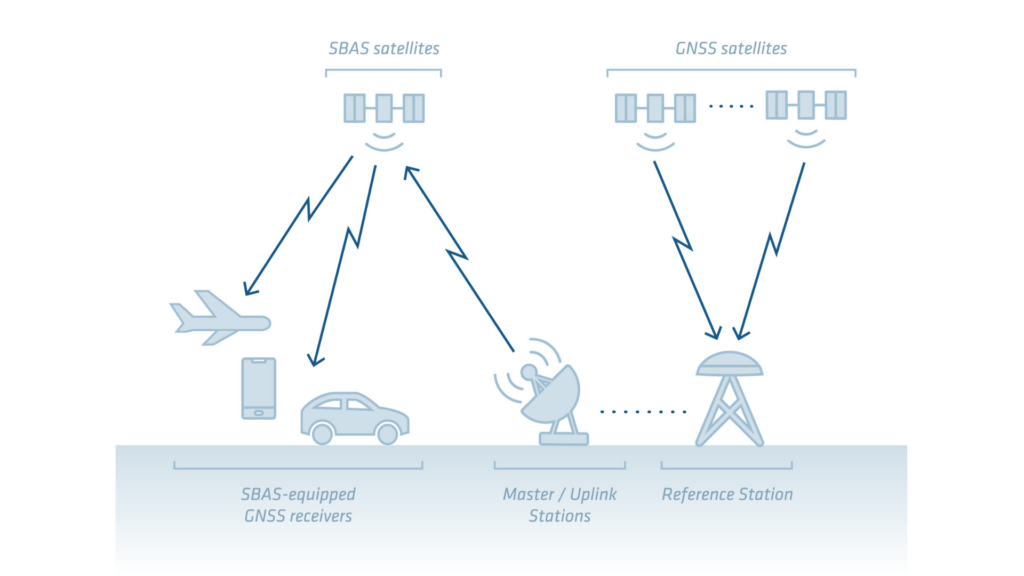
Das Konzept von SBAS besteht darin, ein Netzwerk von Referenzstationen zu nutzen, um Korrekturen zu berechnen, die die GPS-Leistung über ein großes Gebiet (kontinentale Abdeckung) verbessern können.
Diese Korrekturen werden dann von speziellen geostationären SBAS-Satelliten ausgestrahlt. Moderne GNSS-Empfänger können diese Korrekturen direkt über ihre reguläre GNSS-Antenne empfangen und in ihrer Positionierungs-Engine verwenden, wie etwa SBAS, das eine Genauigkeit von 1 Meter liefert.
Das Hauptziel aller SBAS-Konstellationen besteht nicht darin, maximale Genauigkeit zu erreichen, sondern es dem GNSS zu ermöglichen, die Mindestgenauigkeit für die beabsichtigte Anwendung (Navigation und Landung von Flugzeugen) mit einem zusätzlichen Integritätskonzept (präzise Messung des Positionsfehlers) zu erreichen.
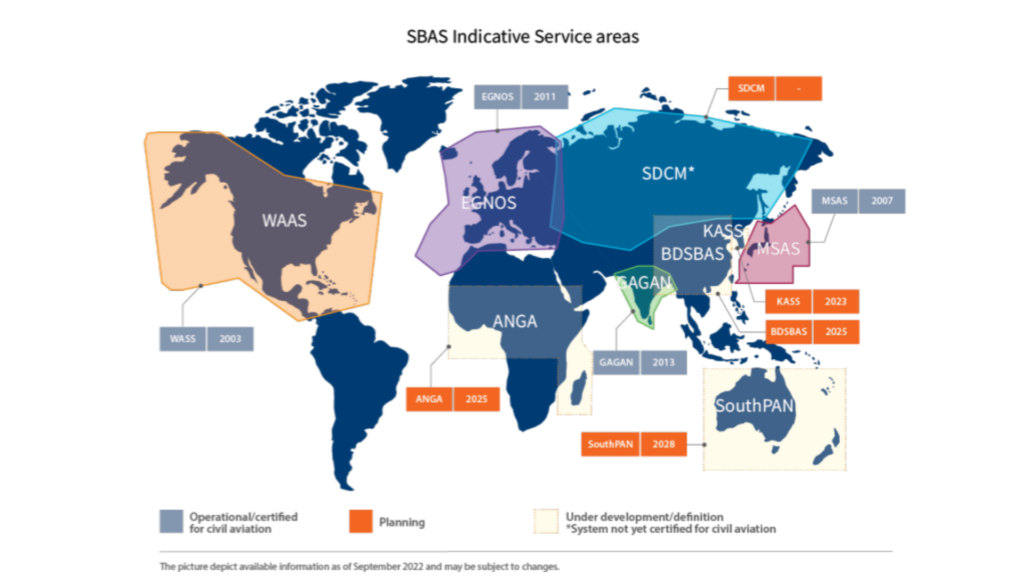
Zu den derzeit eingesetzten SBAS-Systemen gehören:
- WAAS für nordamerikanische Länder
- EGNOS für Europa
- GAGAN für Indien
- MSAS für Japan
Die meisten aktuellen SBAS-Systeme bieten jedoch nur Korrekturen für das GPS-Satellitensystem, wodurch sie für die Landnavigation nur bedingt optimal sind. Zukünftige SBAS-Lösungen (z. B. EGNOS V2) werden Multikonstellations-Korrekturen bereitstellen.
Die Technologie hinter SBAS
Die verschiedenen SBAS-Lösungen nutzen dieselbe zugrunde liegende Technologie, um Korrekturdaten bereitzustellen. Sie liefern Korrekturdaten für:
- Fehler bei Satellitenuhren
- Abweichungen von der Satellitenbahn
- Atmosphärische Fehler
SBAS liefert zudem Informationen zur Integrität der Satelliten, anhand derer Daten von fehlerhaften Satelliten verworfen werden können.
Atmosphärische Korrekturen werden ebenfalls mithilfe des Netzwerks von Basisstationen berechnet, um ein Muster der atmosphärischen Fehler zu erstellen. Der übertragene Fehlerwert entspricht der vertikalen Verzögerung, die durch die Atmosphäre an bestimmten Punkten, den sogenannten IGP (Ionospheric Grid Points), verursacht wird. Der Empfänger kann dann die Verzögerung für die verschiedenen Signale der einzelnen Satelliten korrigieren.
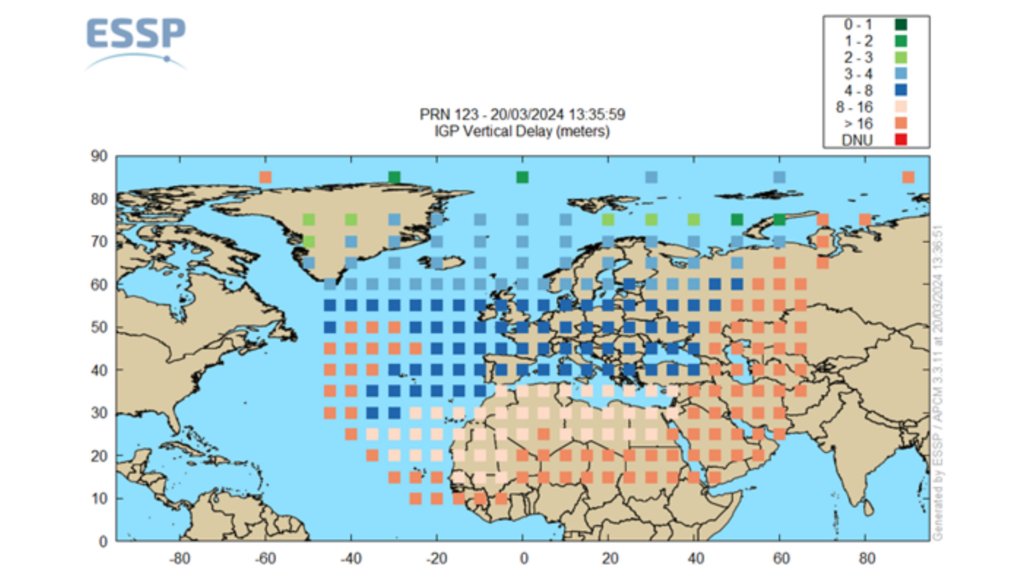
Anhand der von SBAS bereitgestellten Informationen kann der Empfänger Fehler bei den auf Pseudoroutings basierenden Messungen korrigieren und so die Positionsgenauigkeit auf ca. 1,2 m RMS horizontal und 1,6 m RMS vertikal verbessern. Dies ist eine signifikante Verbesserung gegenüber einem eigenständigen GNSS, insbesondere im Hinblick auf die vertikale Komponente.
Real-Time-Kinematik (RTK) und nachbearbeitete Kinematik (PPK)
Die RTK-Technologie wurde Mitte der 1990er Jahre erstmals für Vermessungsanwendungen eingeführt. Ähnlich wie das herkömmliche Differential Global Positioning System (DGPS) basiert RTK auf präzise positionierten Basisstationen und Rover-GNSS-Empfängern.
Zwei zentrale Berechnungsschritte ermöglichen eine zentimetergenaue Positionierung:
- Doppelte Differenz
- Messung der Trägerphase und Beseitigung von Mehrdeutigkeiten
Doppelte Differenz
DGPS nutzt im Allgemeinen nur Einfachdifferenzen und Codemessungen.
RTK hingegen fügt Phasenmessungen hinzu und verwendet einen Ansatz mit „Doppeldifferenzen“. Bei dieser Methode werden die Messungen der Basisstation von den Messungen des Rovers abgezogen und alle Messungen der Navigationasatelliten von einem Pivotsatelliten subtrahiert.
Dieser Ansatz kann sämtliche fehler kompensieren, die durch Satelliten, Empfänger sowie die atmosphärischen Einflüsse verursacht werden, die in der Umgebung der Basisstation als konstant angenommen werden.
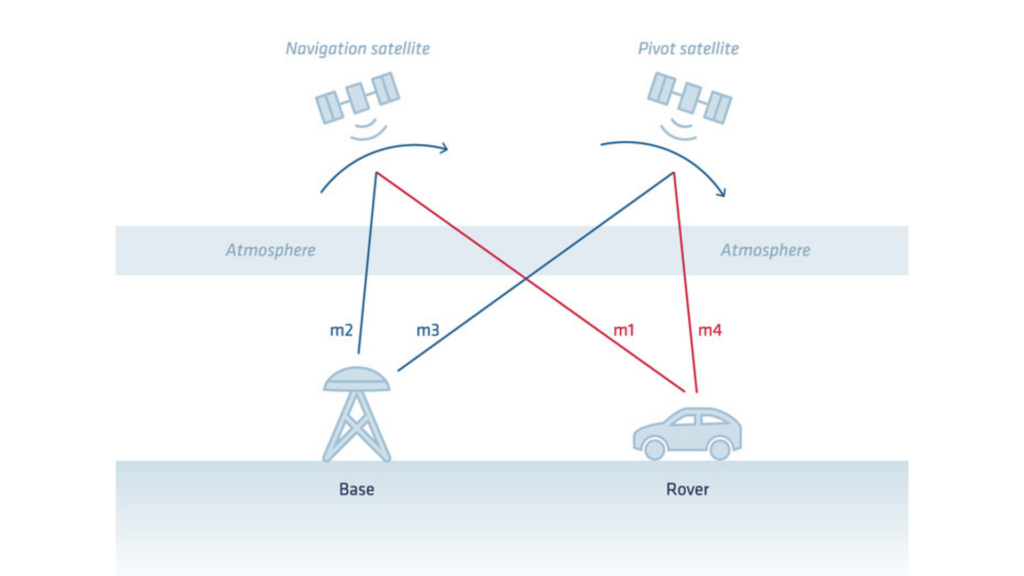
Aus dieser Berechnung ergibt sich:
- Die Position des Rovers (Breitengrad/Längengrad/Höhe) im Bezugssystem der Basisstation
- Die Zeit des Rovers
Die Entfernung zwischen der Basisstation und dem Rover wird als Basislinie bezeichnet und ist ein entscheidender Faktor bei RTK. Mit zunehmender Basislinie steigt das Fehlerbudget geringfügig an, da sich die allgemeinen atmosphärischen Fehler und die allgemeinen Satellitenbahnfehler nicht vollständig ausgleichen. Dies entspricht dem typischen Wert von „+1 ppm“, der in den Spezifikationen zur RTK-Positionsgenauigkeit angegeben wird.
Messung der Trägerphase und Beseitigung von Mehrdeutigkeiten
Die Trägerphasenmessung, die in unserem vorherigen Artikel vorgestellt wurde, ist erforderlich, um die Fehler auf den Zentimeterbereich zu reduzieren.
Die Herausforderung bei Trägerphasenmessungen besteht darin, dass sie von Natur aus mehrdeutig (oder unvollständig) sind. In der Messung fehlt eine ganzzahlige Anzahl von Trägerphasenzyklen. Dieser fehlende Teil wird auch als „Mehrdeutigkeit“ (Ambiguity) bezeichnet.
Der Prozess der Echtzeit-Kinematik-Positionierung (RTK) beginnt mit der Schätzung dieser Mehrdeutigkeiten. Dieser Modus wird auch als „RTK-Float“-Modus bezeichnet. In diesem Modus konvergieren die Mehrdeutigkeiten langsam, sind jedoch keine ganzzahligen Werte. Dies ermöglicht es dem Empfänger, die Position zu glätten und eine Genauigkeit im Dezimeterbereich zu erreichen.
Um maximale Genauigkeit und Robustheit zu erreichen, besteht der nächste Schritt darin, den ganzzahligen Wert für jede dieser Mehrdeutigkeiten in Echtzeit zu identifizieren. Dieser Prozess wird als Ganzzahllösung für Mehrdeutigkeiten (Integer Ambiguity Resolution) bezeichnet.
Das Ergebnis der Mehrdeutigkeitsauflösung maximiert die RTK-Genauigkeit und bietet eine höhere Robustheit. Dies wird häufig als „RTK-Fixed“-Modus bezeichnet.
Wenn die Phasenverfolgung zu einem bestimmten Satelliten unterbrochen wird, tritt ein Zyklusfehler („Cycle Slip“) auf und die ganzzahlige Mehrdeutigkeit für diesen Satelliten muss erneut aufgelöst werden. Aus diesem Grund wirken sich zu viele Zyklusfehler (insbesondere Zyklusfehler auf allen Satelliten gleichzeitig) negativ auf die RTK-Leistung aus. Eine gute Antenne, eine geeignete Antennenplatzierung und eine saubere HF-Umgebung sind unerlässlich, um diese Ereignisse zu begrenzen.
Nachbearbeitung der Kinematik
Wie wir gesehen haben, ist RTK die Anwendung dieser Korrekturen „in Echtzeit“, was bedeutet, dass der Rover über eine Datenverbindung zur Basisstation verfügen muss, um die RTK-Berechnung im Feld durchzuführen.
Einige Anwendungen erfordern die Trajektorie nicht in Echtzeit, können aber von einer höheren Genauigkeit oder einem einfacheren Setup profitieren. Post-Processing Kinematic (PPK) kann diese Anforderungen erfüllen. Bei PPK sammelt der Rover während der Datenerfassung seine eigenen rohen GNSS-Daten, ohne Echtzeitkorrekturen zu empfangen. Später werden diese Daten mithilfe präziser Informationen von einer Basisstation oder einem Referenzstationsnetzwerk nachbearbeitet.
PPK ermöglicht mehr Flexibilität bei der Datenerfassung, da es nicht auf Korrekturen in Echtzeit angewiesen ist. Es wird häufig in Situationen eingesetzt, in denen eine Echtzeitkommunikation schwierig oder unnötig ist, wie beispielsweise bei der Luftbildkartierung, der Vermessung mit Drohnen oder der wissenschaftlichen Forschung.
Vorteile der Verwendung von PPK für Differentialkorrekturen.
PPK bietet die folgenden wesentlichen Vorteile bei der GNSS-Verarbeitung:
- Verbesserter Workflow im Feld: Ein wesentlicher Kostenfaktor bei einer RTK-basierten Mission ist die Gewährleistung, dass eine Basisstation in der Nähe ist, die Einrichtung einer Basisstation bei Bedarf, die Sicherstellung einer zuverlässigen Datenverbindung usw. Qinertia verfügt über eine Vielzahl integrierter CORS-Netzwerke sowie über direkten Zugriff auf Netzwerke von Drittanbietern. Dies beseitigt die Komplexität bei der Sicherstellung der Verfügbarkeit einer Basisstation und dem Aufbau einer zuverlässigen Datenverbindung.
- Verbesserte Qualitätskontrolle: Zahlreiche Qualitätsindikatoren helfen dabei, die tatsächliche Leistung einer Verarbeitung zu bewerten. Dazu gehören erweiterte Statistiken, die Abweichung (Differenz zwischen der während der Vorwärts- und Rückwärtsverarbeitung berechneten Position/Lage) sowie Indikatoren für GNSS-Signale.
- Allgemein verbesserte Leistung: Die RTK-Mehrdeutigkeitsauflösung kann einige Zeit in Anspruch nehmen (von einigen Sekunden bis zu einigen Minuten, abhängig von der Entfernung zur Basisstation und den atmosphärischen Bedingungen). Dies kann zu Beginn einer Erfassung oder unter schwierigen GNSS-Bedingungen ins Gewicht fallen. PPK mildert diese Effekte ab, indem es sowohl in Vorwärts- als auch in Rückwärtsrichtung verarbeitet, um die Fix-Rate zu maximieren. Die Leistung kann zudem durch die Verwendung fortschrittlicherer Algorithmen oder genauer Satellitenephemeriden gesteigert werden.
