
Im ersten Artikel unserer Reihe „Mastering Accuracy“ befassen wir uns mit globalen Satellitennavigationssystemen (GNSS) und deren eigenständiger Genauigkeit unter Berücksichtigung von GNSS und seinen Fehlerquellen.
Was ist ein GNSS-System?
Satellitengestützte Positionierungssysteme wie GPS sind allgegenwärtig geworden und leiten uns auf unseren Autofahrten und Wanderungen. Sie spielen auch eine entscheidende Rolle in so unterschiedlichen Anwendungen wie autonomen Fahrzeugen, der Landwirtschaft und der Vermessung.
Es ist jedoch wichtig, vom Begriff „GPS“ zum umfassenderen „GNSS“ (Global Navigation Satellite System) überzugehen, das alle Satellitenkonstellationen über GPS hinaus umfasst.
Es sind vier globale Satellitenkonstellationen in Betrieb (GPS, GLONASS, GALILEO, BEIDOU). Darüber hinaus gibt es ergänzende Konstellationen, die lokale Regionen bedienen, wie das indische IRNSS, oder die globalen Konstellationen ergänzen, wie das japanische QZSS.
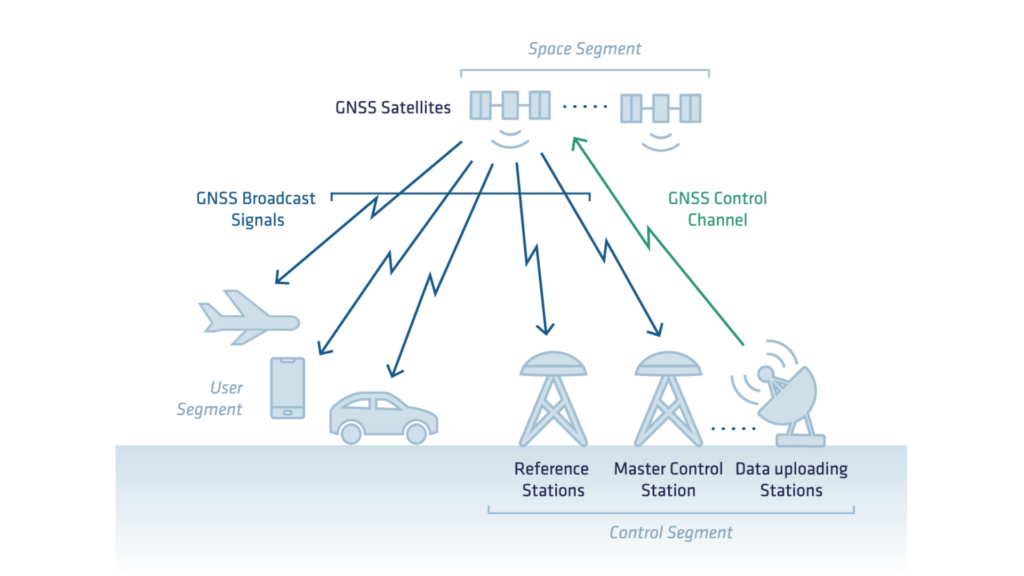
Abgesehen von den Satelliten umfasst ein GNSS-System weitere wesentliche Segmente:
- Das Satellitensegment, das die Satellitenkonstellation umfasst.
- Das Kontrollsegment, bestehend aus Bodenkontrollstationen und zugehöriger Ausrüstung, ist verantwortlich für die Überwachung der Satellitenkonstellationen, die Bestimmung der Satellitenpositionen und die Sicherstellung ihres kontinuierlichen und korrekten Betriebs.
- Das Anwendersegment, das Geräte umfasst, mit denen anhand der von den Satelliten empfangenen Signale eine Position berechnet wird.
Das GNSS-Grundprinzip: Trilateration
GNSS bestimmt die Position und Zeit eines Empfängers mittels Trilateration, unter Verwendung von Signalen mehrerer Satelliten.
Zur Positionsberechnung muss das System vier Variablen lösen: Breitengrad, Längengrad, Höhe und Zeit. Dieser Prozess erfordert mindestens vier Satelliten, wobei zusätzliche Satelliten die Genauigkeit und Zuverlässigkeit verbessern.
Die folgende Abbildung veranschaulicht die Funktionsweise der Trilateration. Jeder Satellit definiert eine Kugel um sich herum, die die möglichen Entfernungen zum Empfänger darstellt.
Ein zweiter Satellit reduziert die möglichen Lösungen auf den Schnittpunkt dieser beiden Kugeln. Ein dritter Satellit verfeinert die Lösung weiter, sodass das System einen einzelnen Standort genau bestimmen kann. In realen Anwendungen muss das System auch die Zeit berücksichtigen, was einen vierten Satelliten erforderlich macht.
Von den Satelliten ausgesendetes Signal
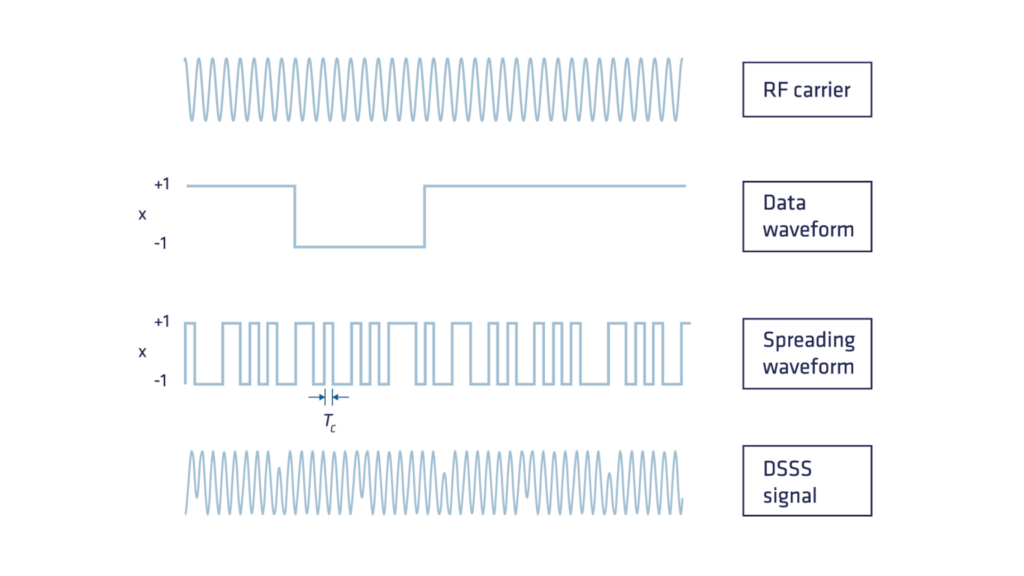
Die GNSS-Satelliten übertragen Signale über verschiedene Frequenzbänder wie unter anderem L1, L2 und L5. GNSS-Signale bestehen aus drei grundlegenden Komponenten:
- Navigationsdaten (Niederfrequenz): Diese vom Kontrollsegment berechneten Daten enthalten wesentliche Informationen wie Ephemeridendaten (Keplersche Bahnelemente, die zur Berechnung der Satellitenpositionen erforderlich sind), Uhrenkorrekturdaten und zusätzliche Informationen. Sie werden zum Satelliten hochgeladen und weltweit an GNSS-Empfänger ausgestrahlt.
- Pseudozufallsrauschcode oder PRN-Code: Jeder Satellit sendet einen einzigartigen Pseudozufallsrauschcode (PRN-Code), eine hochfrequente, deterministische Sequenz von Nullen und Einsen, die mit einem vorhersagbaren Muster entworfen wurde, sodass der Empfänger sie replizieren kann. Der Hauptvorteil der Hinzufügung des PRN-Codes besteht darin, dass er es mehreren Satelliten ermöglicht, gleichzeitig Signale auf derselben Frequenz zu senden und vom Empfänger erkannt zu werden. Diese Technik, bekannt als Code Division Multiple Access (CDMA), weist jedem Satelliten einen einzigartigen Pseudozufallscode zu. Nur Glonass verwendet FDMA (Frequency Division Multiple Access), bei dem jeder Satellit eine leicht unterschiedliche Frequenz hat.
- HF-Trägerwelle: Ein sinusförmiges Signal, das ursprünglich dazu dient, das kombinierte Signal aus Navigationsdaten und dem PRN-Code zu transportieren. Wir werden später sehen, wie sich diese Komponente zum Fundament des GNSS-Signals entwickelt und eine zentimetergenaue Positionierung ermöglicht.
Entfernungsmessung zum Satelliten: Code und Trägerphase
Ursprünglich wurde das GPS-System so konzipiert, dass der Empfänger eine PRN-Code-Replik und Autokorrelationstechniken nutzt, um die Satellit-Empfänger-Entfernung mit Submeter-Genauigkeit zu berechnen. Jedoch erwies sich die Trägerwelle, die ursprünglich für die PRN-Code-Übertragung vorgesehen war, als wertvolles Gut.
Die Trägerphasenmessung führte, obwohl präziser, zu Mehrdeutigkeiten bei der Bestimmung der Entfernung zwischen Satellit und Empfänger. Eine weitere Untersuchung beider Messungen wird im Folgenden dargestellt.
Berechnung der Entfernung vom Satelliten zum Empfänger mit PRN-Code
Der GNSS-Empfänger verwendet ein Verfahren namens „Delay Lock Loop“, um die Zeitverzögerung zwischen dem gesendeten und dem empfangenen Code zu bestimmen. Diese Zeitverzögerung, die der Signallaufzeit entspricht, wird dann durch Multiplikation mit der Lichtgeschwindigkeit in eine Entfernung umgerechnet.
Aufgrund nicht synchronisierter Empfänger- und Satellitenuhren wird die resultierende Entfernung jedoch als Pseudorange bezeichnet. Zusätzlich zum Uhrensynchronisationsfehler wird die Pseudorange durch verschiedene andere Fehler beeinflusst, die mit der Ausbreitungsumgebung (Atmosphäre, Hardware usw.) zusammenhängen und später im Artikel erörtert werden.
Verbesserung der Entfernungsmessung vom Satelliten zum Empfänger: Messung der Trägerphase
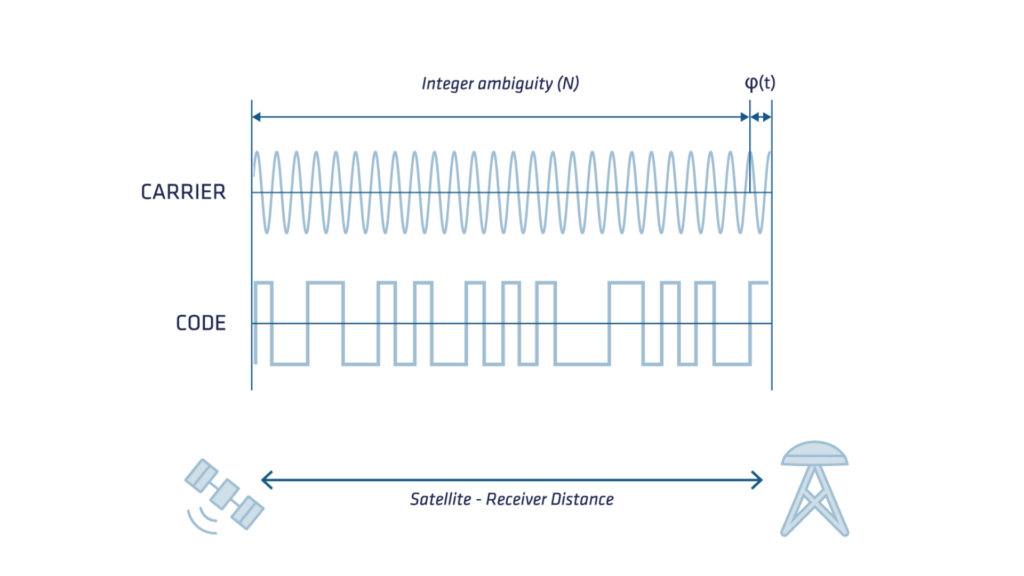
Der Abstand zwischen Satellit und Empfänger kann auch bestimmt werden, indem die Anzahl der zwischen Signalemission und -empfang verstrichenen Phasenzyklen gezählt und diese mit der Trägerwellenlänge multipliziert wird.
Diese Messung ist um zwei Größenordnungen präziser als die Code-Messung, aber eine konstante, unbekannte ganzzahlige Anzahl von Zyklen (auch bekannt als Ambiguität) beeinflusst ihre absolute Genauigkeit. Um die präzise Entwicklung der Trägerphase zu bestimmen, akkumuliert der GNSS-Empfänger die Doppler-Frequenzverschiebungen in der Trägerwelle, die durch die Relativbewegung vom Satelliten zum Empfänger verursacht werden.
Bei Signalunterbrechungen kann dieser Akkumulationsprozess die tatsächliche Bewegung nicht berücksichtigen, und es können abrupte Sprünge in der Messung, auch bekannt als „Cycle Slips“, beobachtet werden.
Der korrekte Umgang mit Cycle Slips und der Ambiguität sind herausfordernde und zentrale Aspekte präziser Positionierungstechniken wie Real Time Kinematics (RTK) und Precise Point Positioning (PPP).
Das folgende Diagramm zeigt die Signalträgerwelle, den Code und ihre jeweiligen Auflösungen.
Fehlerquellen im GNSS
Die anfängliche Genauigkeit für die allgemeine Öffentlichkeit (ziviler Bereich) von GPS lag bei etwa 100 m. Nach jahrelanger Weiterentwicklung (Wegfall der selektiven Verfügbarkeit, Bereitstellung neuer Konstellationen und SBAS-Systeme, neue Satelliten und neue Frequenzen) liegt die Genauigkeit von Standalone-GNSS heute zwischen 5 m bei GNSS-Empfängern der Einstiegsklasse und bis zu 1 m bei High-End-Geräten.
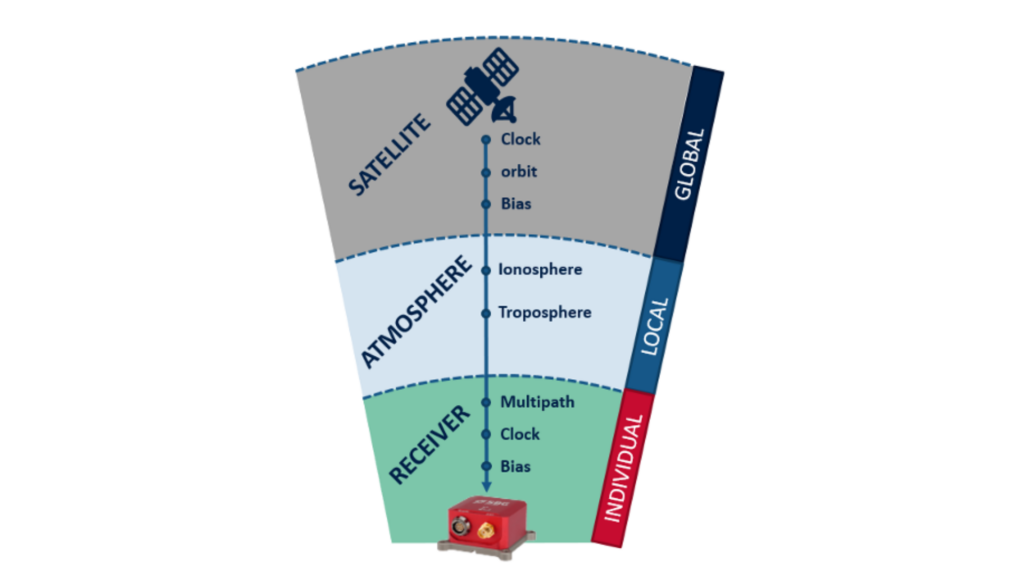
Satellitenfehler
- Uhrenfehler: Obwohl die Atomuhren auf GNSS-Satelliten hochpräzise sind, weisen sie geringfügige Abweichungen auf. Unglücklicherweise kann selbst eine minimale Abweichung der Satellitenuhr zu einer erheblichen Diskrepanz bei der vom Empfänger berechneten Position führen. So führt beispielsweise ein Uhrenfehler von nur 10 Nanosekunden bei der Entfernungsmessung zu einem Positionsfehler von 3 Metern!
- Umlaufbahnfehler: Obwohl GNSS-Satelliten hochpräzisen und gut dokumentierten Bahnen folgen, unterliegen diese Bahnen, ähnlich wie die Satellitenuhren, geringfügigen Schwankungen. Wie bei den Ungenauigkeiten der Uhren kann selbst eine kleine Änderung der Satellitenbahn einen signifikanten Fehler in der berechneten Position verursachen. Restfehler in der Umlaufbahn bleiben bestehen und tragen zu potenziellen Positionsfehlern von bis zu ±2,5 Metern bei.
Atmosphärische Fehler
- Ionosphärische Verzögerung: Die Ionosphäre befindet sich in einer Höhe von 50 bis 1.000 km über der Erde und enthält geladene Ionen, die die Übertragung von Funksignalen beeinträchtigen und zu Positionsfehlern führen (in der Regel ±5 Meter, bei erhöhter ionosphärischer Aktivität auch mehr). Die ionosphärische Verzögerung variiert je nach Sonnenaktivität, Tageszeit, Jahreszeit und Standort, was Vorhersagen erschwert.
- Troposphärische Verzögerung: In der Troposphäre, der äußersten Schicht der Erdatmosphäre, kommt es aufgrund von Schwankungen bei Luftfeuchtigkeit, Temperatur und Luftdruck zu Schwankungen der Verzögerung.
Empfängerfehler
Die interne Uhr des Empfängers, die im Vergleich zur Atomuhr des Satelliten weniger präzise ist, sowie weitere Hardware- und Softwarefehler fügen den Messungen Rauschen und Bias hinzu.
| Verzögerung | Herkunft | Stärke |
|---|---|---|
| Positionsfehler | Satellit | 5m |
| Taktversatz | Satellit | 0–300 km |
| Instrumental-Delay | Satellit | 1–10 m |
| Relativistischer Effekt | Satellit | 10 m |
| Ionosphärische Verzögerung | Strecke (50–1000 km) | 2–50 m |
| Troposphärische Verzögerung | Strecke (0–12 km) | 2–10 m |
| Instrumentalverzögerung | Empfänger | 1–10 m |
| Taktversatz | Empfänger | 0–300 km |
Um eine optimale Navigation zu gewährleisten, muss das System diese Fehler berücksichtigen, sie mithilfe eines spezifischen Fehlermodells mindern oder sie durch den Navigationsfilter schätzen.
Die Positionsberechnung sollte auch viele andere in diesem Artikel nicht aufgeführte Fehlerterme berücksichtigen, wie Gezeiteneffekte und relativistische Effekte.
Verschiedene Fehlerquellen beeinflussen die Leistung der GNSS-Technologie, die hochgenaue Positionsbestimmung, Navigation und Zeitgebung ermöglicht.
Faktoren wie atmosphärische Verzögerungen, Satellitenuhren- und Ephemeridenfehler, Mehrwegeinterferenzen und Empfängerrauschen können die Genauigkeit beeinträchtigen. Während moderne Korrekturtechniken (differentielles GNSS, RTK und PPP) dazu beitragen, GNSS und deren Fehlerquellen zu mindern, bleibt das Verständnis ihrer Ursprünge für die Optimierung der GNSS-Leistung unerlässlich.
Da Fortschritte in der Signalverarbeitung, Sensorfusion und im maschinellen Lernen weiter voranschreiten, werden GNSS-Systeme noch robuster werden, wodurch eine höhere Zuverlässigkeit in verschiedenen Anwendungen gewährleistet wird.
