


RMS – Effektivwert
Der Effektivwert (RMS – Root Mean Square) ist ein statistisches Maß, das die Größe eines variierenden Signals quantifiziert. Er wird in der Trägheitsnavigation häufig verwendet, um das Sensorrauschen, die Bias-Instabilität und die Gesamtqualität von Trägheitsmessungen zu beschreiben. Der RMS-Wert drückt die effektive Leistung eines Signals aus, indem er die Quadratwurzel aus dem Mittelwert der quadratischen Werte zieht. Dieser Prozess stellt sicher, dass positive und negative Abweichungen gleichermaßen zum Ergebnis beitragen.
Ingenieure stützen sich auf den RMS-Wert, um die Ausgaben von Beschleunigungsmessern und Gyroskopen zu charakterisieren, insbesondere bei der Bewertung der Fehlerfortpflanzung in einer Inertial Measurement Unit (IMU). Dies spielt daher eine wesentliche Rolle bei der Beurteilung, wie gut ein Trägheitsnavigationssystem (INS) die Genauigkeit während der Koppelnavigation aufrechterhalten kann.
Auswirkungen auf die Trägheitsnavigation
In der Trägheitsnavigation wird der RMS-Wert häufig angewendet, um sowohl das Messrauschen als auch Restfehler in integrierten Positionen, Geschwindigkeiten und Lagen zu quantifizieren. Beispielsweise hilft das RMS-Beschleunigungsrauschen zu bestimmen, wie sich zufällige Schwankungen nach der Integration auf die Geschwindigkeitsschätzungen auswirken.
Das RMS-Winkelratenrauschen, oft ausgedrückt als Winkel-Rauschen (Angular Random Walk), beeinflusst direkt die Lagedrift. Hersteller spezifizieren viele Leistungsmetriken – wie Geschwindigkeitsrauschen, Bias-Wiederholbarkeit und Rauschleistungsdichte – unter Verwendung dieser Werte. Diese RMS-basierten Spezifikationen ermöglichen es Systemintegratoren, verschiedene IMUs zu vergleichen, die Navigationsdrift im Laufe der Zeit zu schätzen und geeignete Filterstrategien zu entwerfen.
Das Kalman-Filter, das in der INS/GNSS-Integration weit verbreitet ist, nutzt RMS-Rauschpegel in seinen Prozess- und Messkovarianzmatrizen, um die Unsicherheit zu steuern und Schätzfehler zu reduzieren.
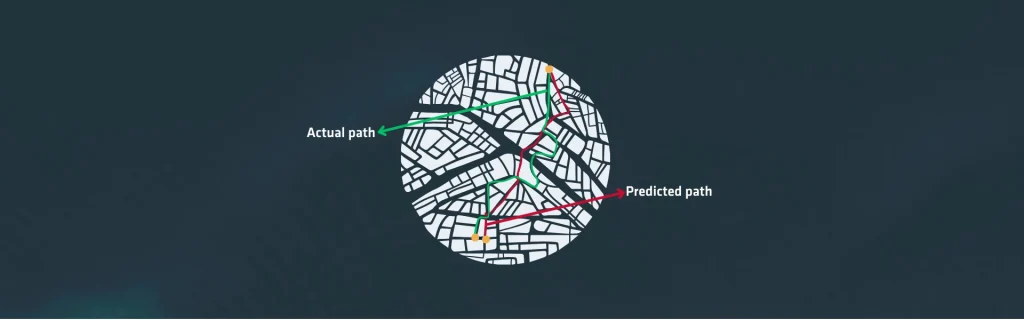
Der RMS-Wert dient auch als entscheidende Metrik bei der Validierung der Navigationsleistung durch Post-Processing. Analysten berechnen die RMS-Differenzen zwischen geschätzten Trajektorien und Referenzlösungen, um die Qualität eines INS bei Tests mit GNSS-Ausfällen oder Hochdynamikmanövern zu bewerten.
Ein niedriger RMS-Fehler weist auf ein stabiles Sensorverhalten und eine effektive Filterung hin. Umgekehrt verdeutlicht ein hoher RMS-Fehler Probleme wie thermische Drift, mechanische Vibration oder unzureichende Kalibrierung.
Da der RMS-Wert die Gesamtabweichung zusammenfasst, versetzt er Ingenieure in die Lage, die Systemrobustheit unter Umwelteinflüssen zu beurteilen. Auf diese Weise fungiert er als grundlegendes Werkzeug zur Charakterisierung des Trägheitssensorverhaltens, zur Bewertung von Navigationsalgorithmen und zur Sicherstellung, dass ein INS über diverse Missionsprofile hinweg zuverlässig funktioniert.
