Desafio Hyperloop
A equipe da UCI utilizou o INS miniaturizado Ellipse-N para medir a posição, a velocidade e a aceleração de sua cápsula.
“Ficamos mais do que satisfeitos com os resultados que o Ellipse-N nos proporcionou. Foi a fonte de dados mais confiável que obtivemos.” | Andrew T., Capitão da equipe HyperXite
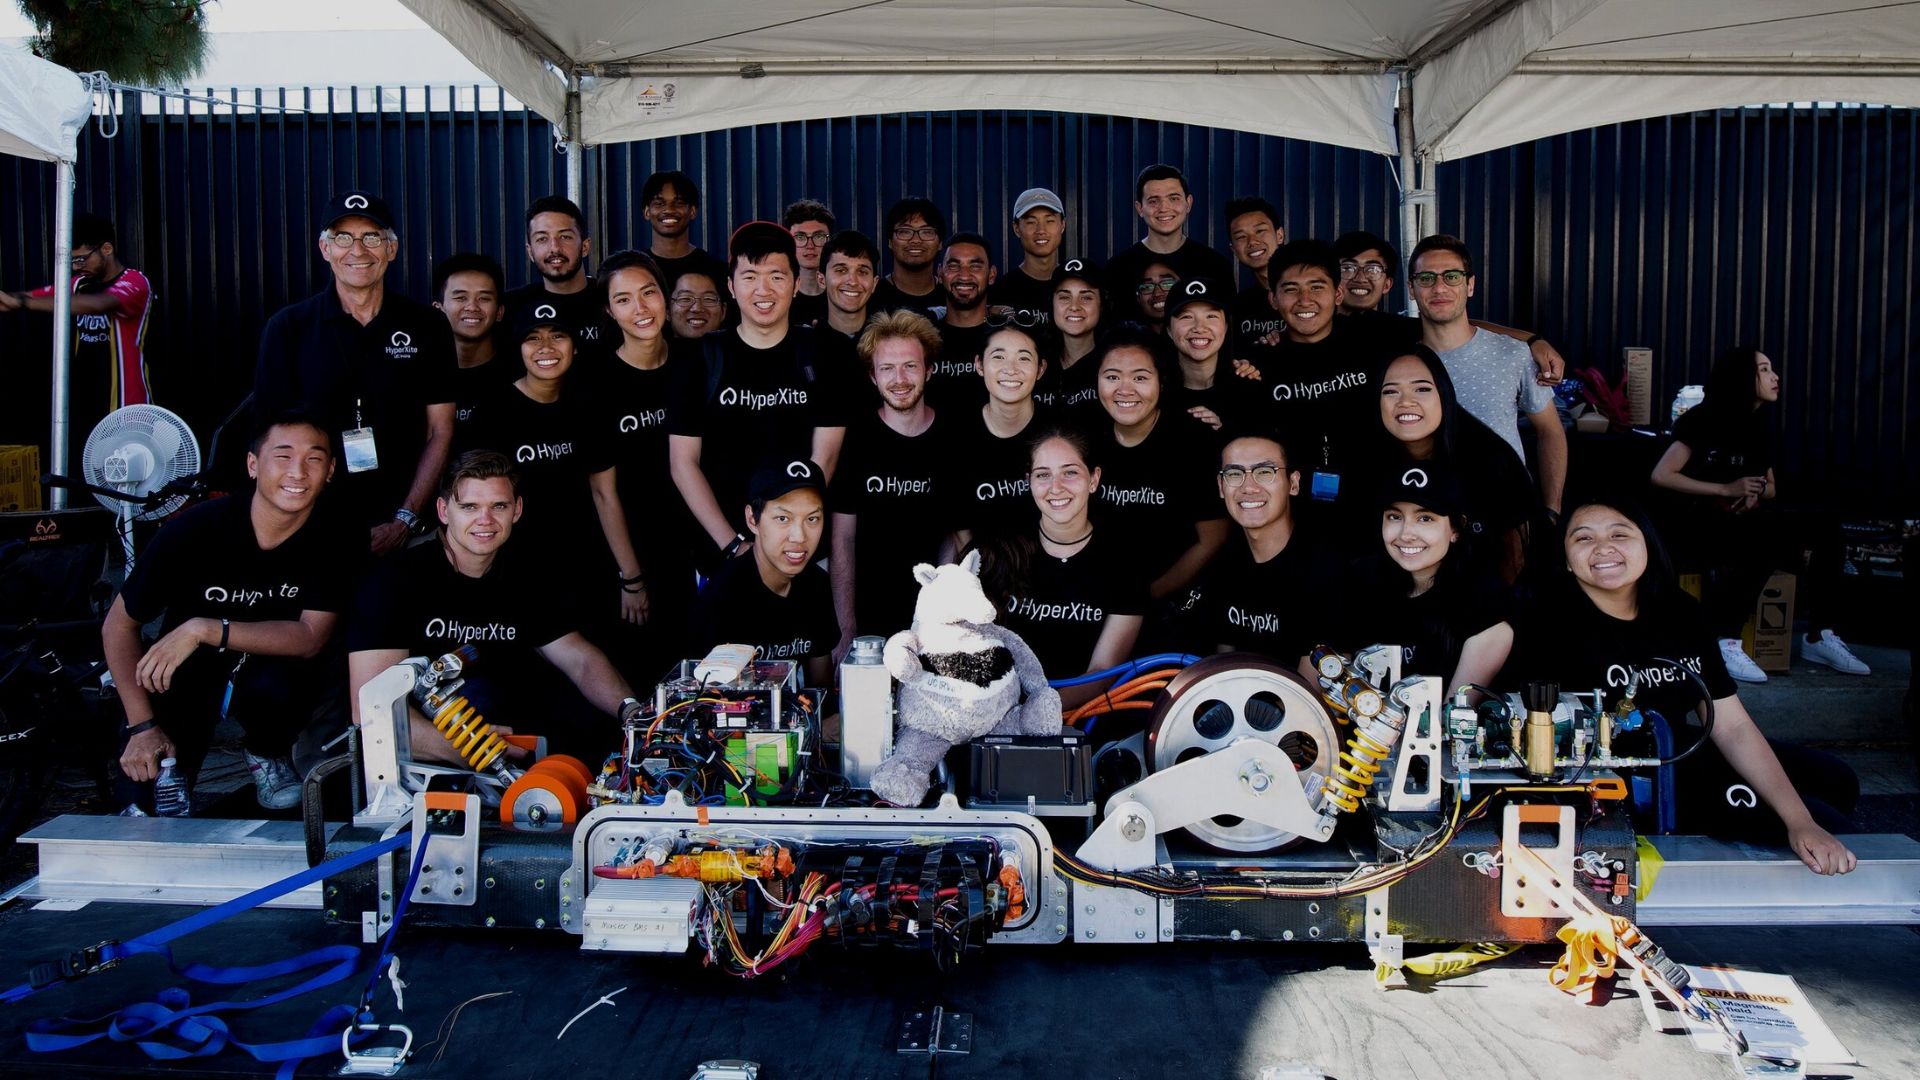
A HyperXite, equipe da universidade UCI, participou da segunda competição do Hyperloop e ficou em 1º lugar entre as equipes norte-americanas e em 2º lugar no mundo em levitação pneumática. Eles usaram o INS miniaturizado Ellipse-N para medir a posição, a velocidade e a aceleração de sua cápsula.
Conceito Hyperloop
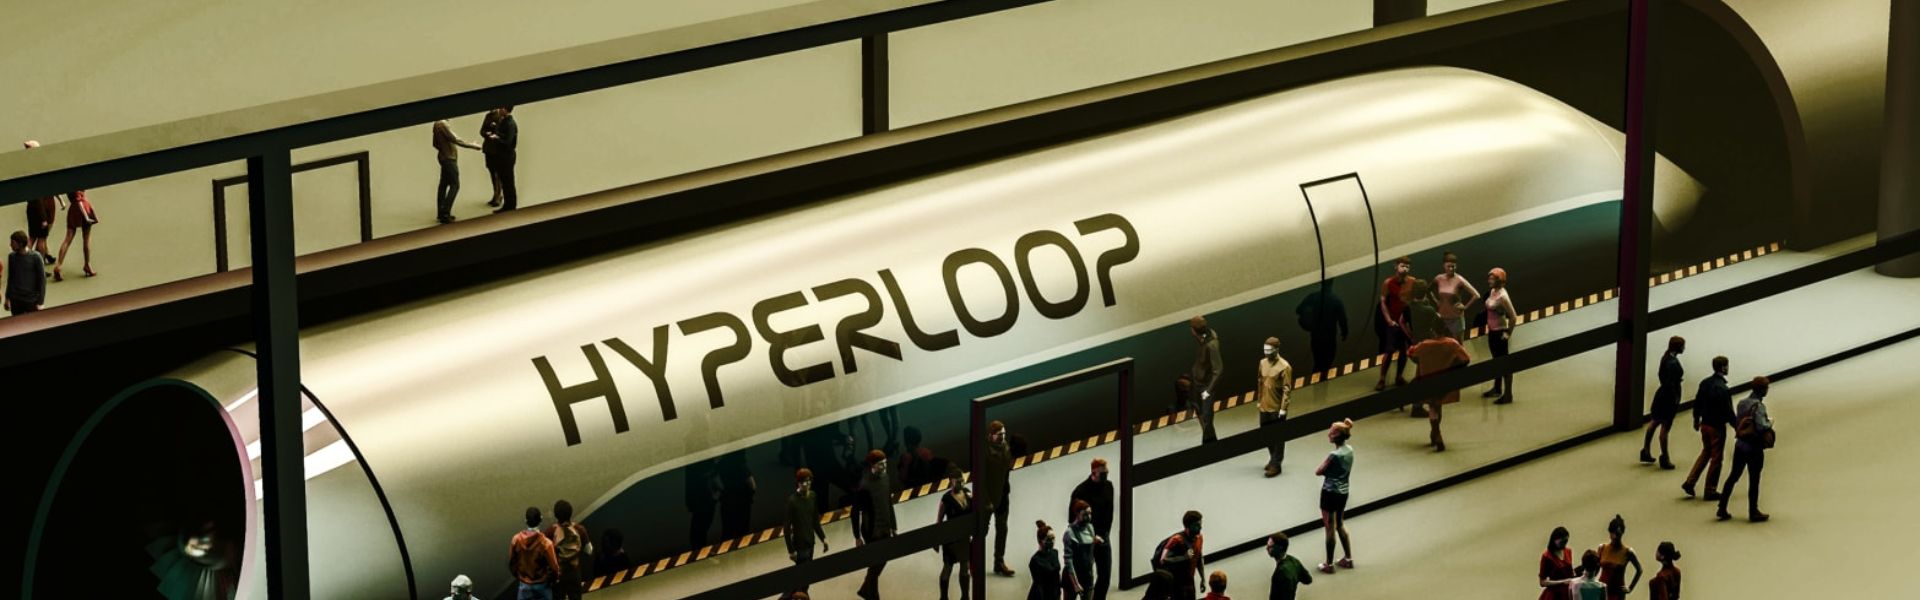
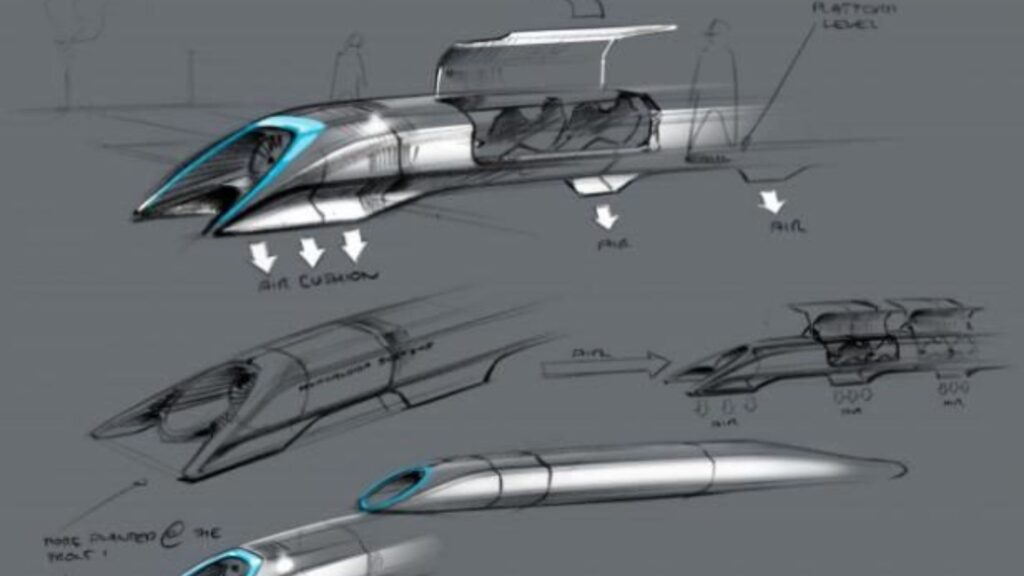
O Hyperloop é um conceito impressionante que visa aumentar a eficiência do transporte. Ele consiste em um tubo selado pelo qual uma cápsula pode viajar livre de resistência do ar ou atrito, transportando pessoas ou objetos em alta velocidade com altíssima eficiência.
Em 2015, a SpaceX patrocinou a primeira competição de pods do Hyperloop, onde equipes construíram um protótipo em escala reduzida para demonstrar a viabilidade técnica de vários aspectos do conceito Hyperloop. A HyperXite, equipe da Universidade da Califórnia em Irvine (UCI), participou da segunda competição do Hyperloop utilizando o Ellipse-N da SBG Systems.
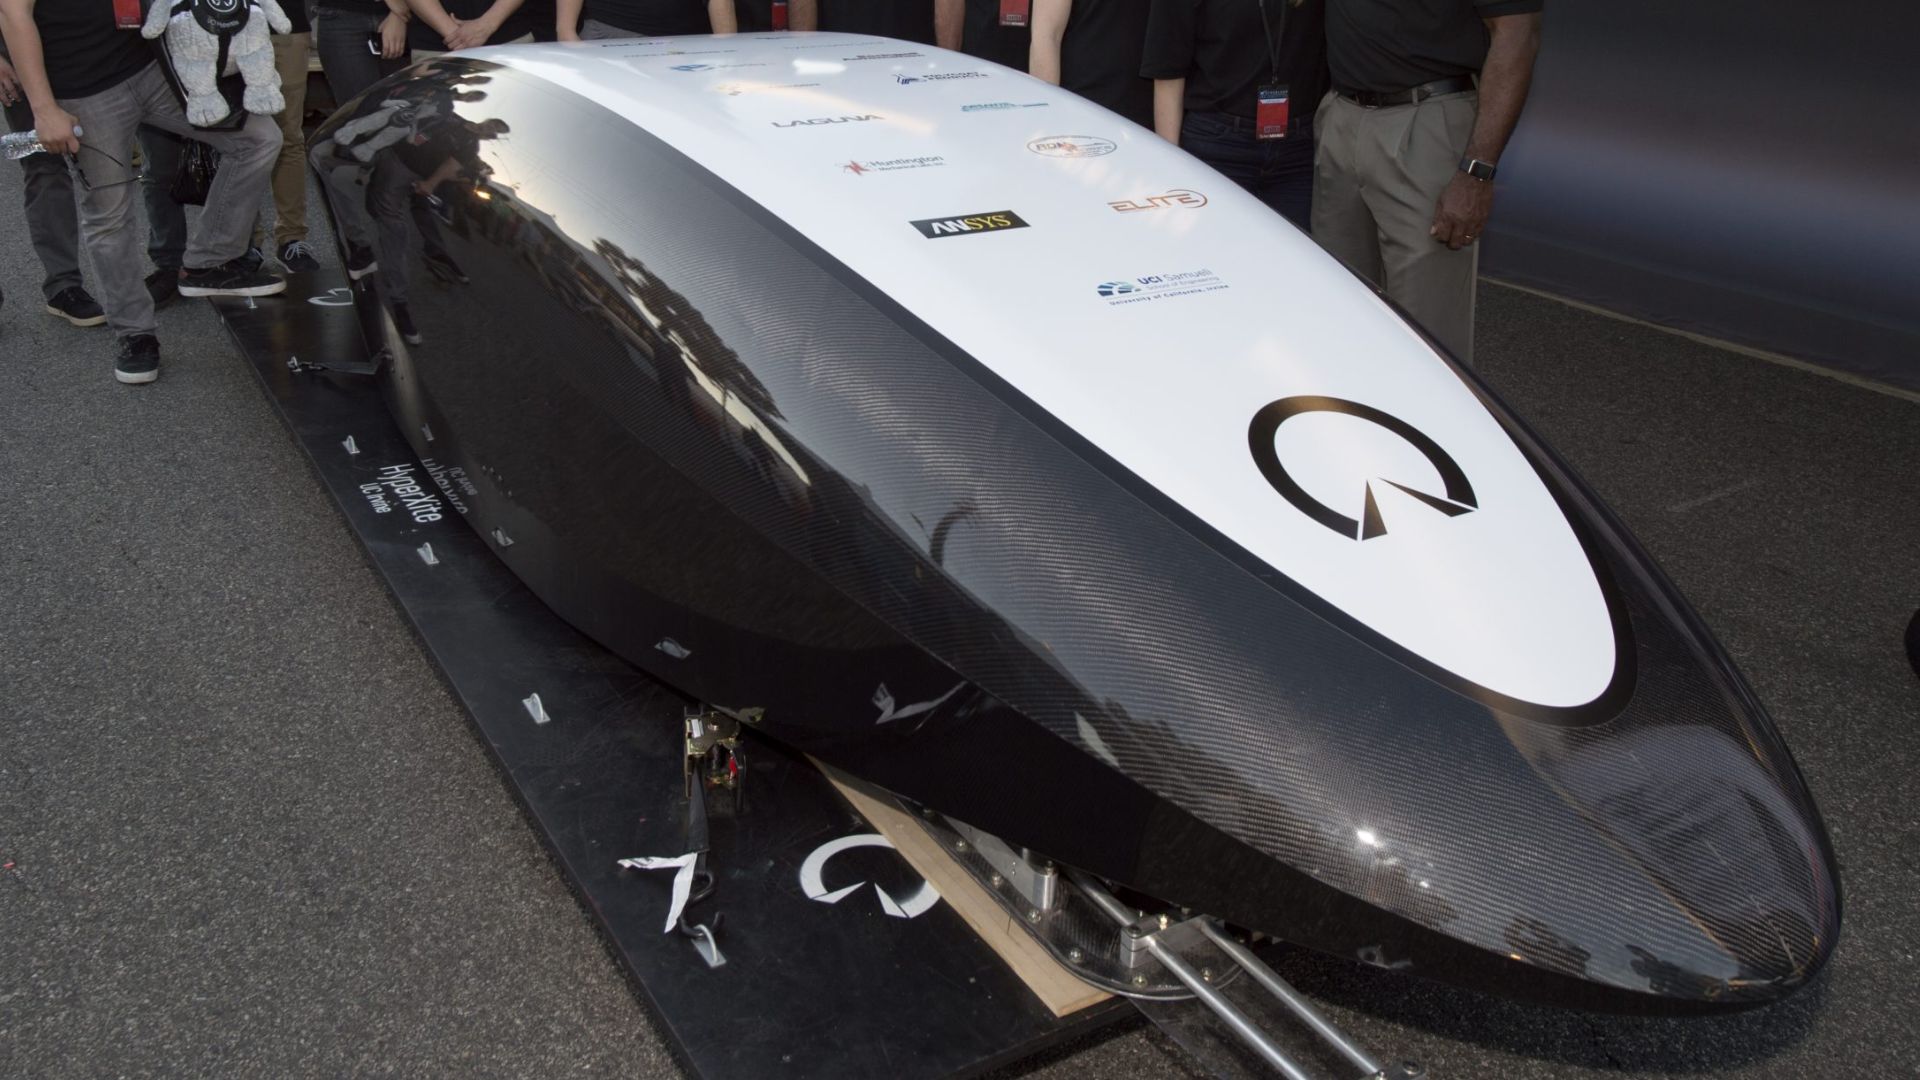
A Competição II foi concluída e a HyperXite ocupa a primeira posição entre as equipes norte-americanas de Hyperloop, e a segunda no mundo em levitação por ar. A equipe vitoriosa é uma das seis únicas equipes em todo o mundo a conseguir atravessar todo o tubo do Hyperloop até o ar livre.
A equipe da UCI « Hyperxite», na competição Hyperloop
Os estudantes da UCI projetaram um veículo tubular para viajar com eficiência em alta velocidade através de um tubo próximo ao vácuo. Além disso, a cápsula utiliza fibra de carbono leve e sistemas avançados para levitar, transportar passageiros e parar com segurança.
A competição ocorre em uma pista de testes de uma milha no sul da Califórnia. Além disso, cada cápsula acelera para atingir a velocidade máxima, reportada em tempo real, e depois desacelera através de frenagem.
Por fim, os juízes avaliam as cápsulas quanto à velocidade, estabilidade, frenagem e suavidade.
Posição, Velocidade e Aceleração do Pod
“Nosso protótipo de cápsula precisava de uma maneira confiável de medir sua posição, velocidade e aceleração enquanto estivesse no tubo a vácuo do Hyperloop da SpaceX”, explica Andrew Tec, Capitão da equipe HyperXite.
Embora a equipe inicialmente tivesse a ideia de implementar a fusão de sensores com múltiplos acelerômetros e encoders rotativos para estimar o comportamento da cápsula, o Ellipse-N forneceu todos esses recursos com precisão de nível industrial (0,1° de rolagem/guinada) e em um pacote compacto.
O sensor inercial ofereceu recursos adicionais valiosos, como posicionamento GNSS e protocolo de barramento CAN.

“Precisávamos de um componente que tivesse um bom desempenho em condições próximas ao vácuo, que fosse fácil de integrar com sensores precisos; o Ellipse-N atendeu a todos os critérios.” | Andrew T., Capitão da equipe HyperXite
A integração rápida e fácil do Ellipse-N
A equipe estava desenvolvendo usando um controlador Compact RIO da National Instruments e considerou o plugin público LabVIEW da SBG muito conveniente; isso tornou os testes e o desenvolvimento extremamente fáceis e rápidos.
“Ficamos mais do que satisfeitos com os resultados que o Ellipse-N nos proporcionou. Foi a fonte de dados mais confiável que obtivemos. O comportamento da máquina de estados da nossa cápsula dependia fortemente de seu perfil de trajetória estimado e do tempo”, conclui o Capitão da equipe.
A SpaceX anunciou a terceira competição para ser realizada em 2018. Além disso, a HyperXite competirá com uma cápsula recém-redesenhada para atender às regras atualizadas da competição Hyperloop.
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial RTK compacto e de alto desempenho, com um receptor GNSS integrado de banda dupla e quad-constelação. Além disso, ele fornece rolagem, arfagem, proa, oscilação e posicionamento GNSS em nível centimétrico.
O sensor Ellipse-N se destaca em ambientes dinâmicos e condições severas de GNSS. Além disso, ele opera efetivamente em aplicações de baixa dinâmica usando proa magnética.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
