INS selecionado para projeto certificável de localização de trens (CLUG)
INS/GNSS da SBG selecionado para projeto certificável de localização de trens (CLUG) liderado por grandes empresas ferroviárias europeias.
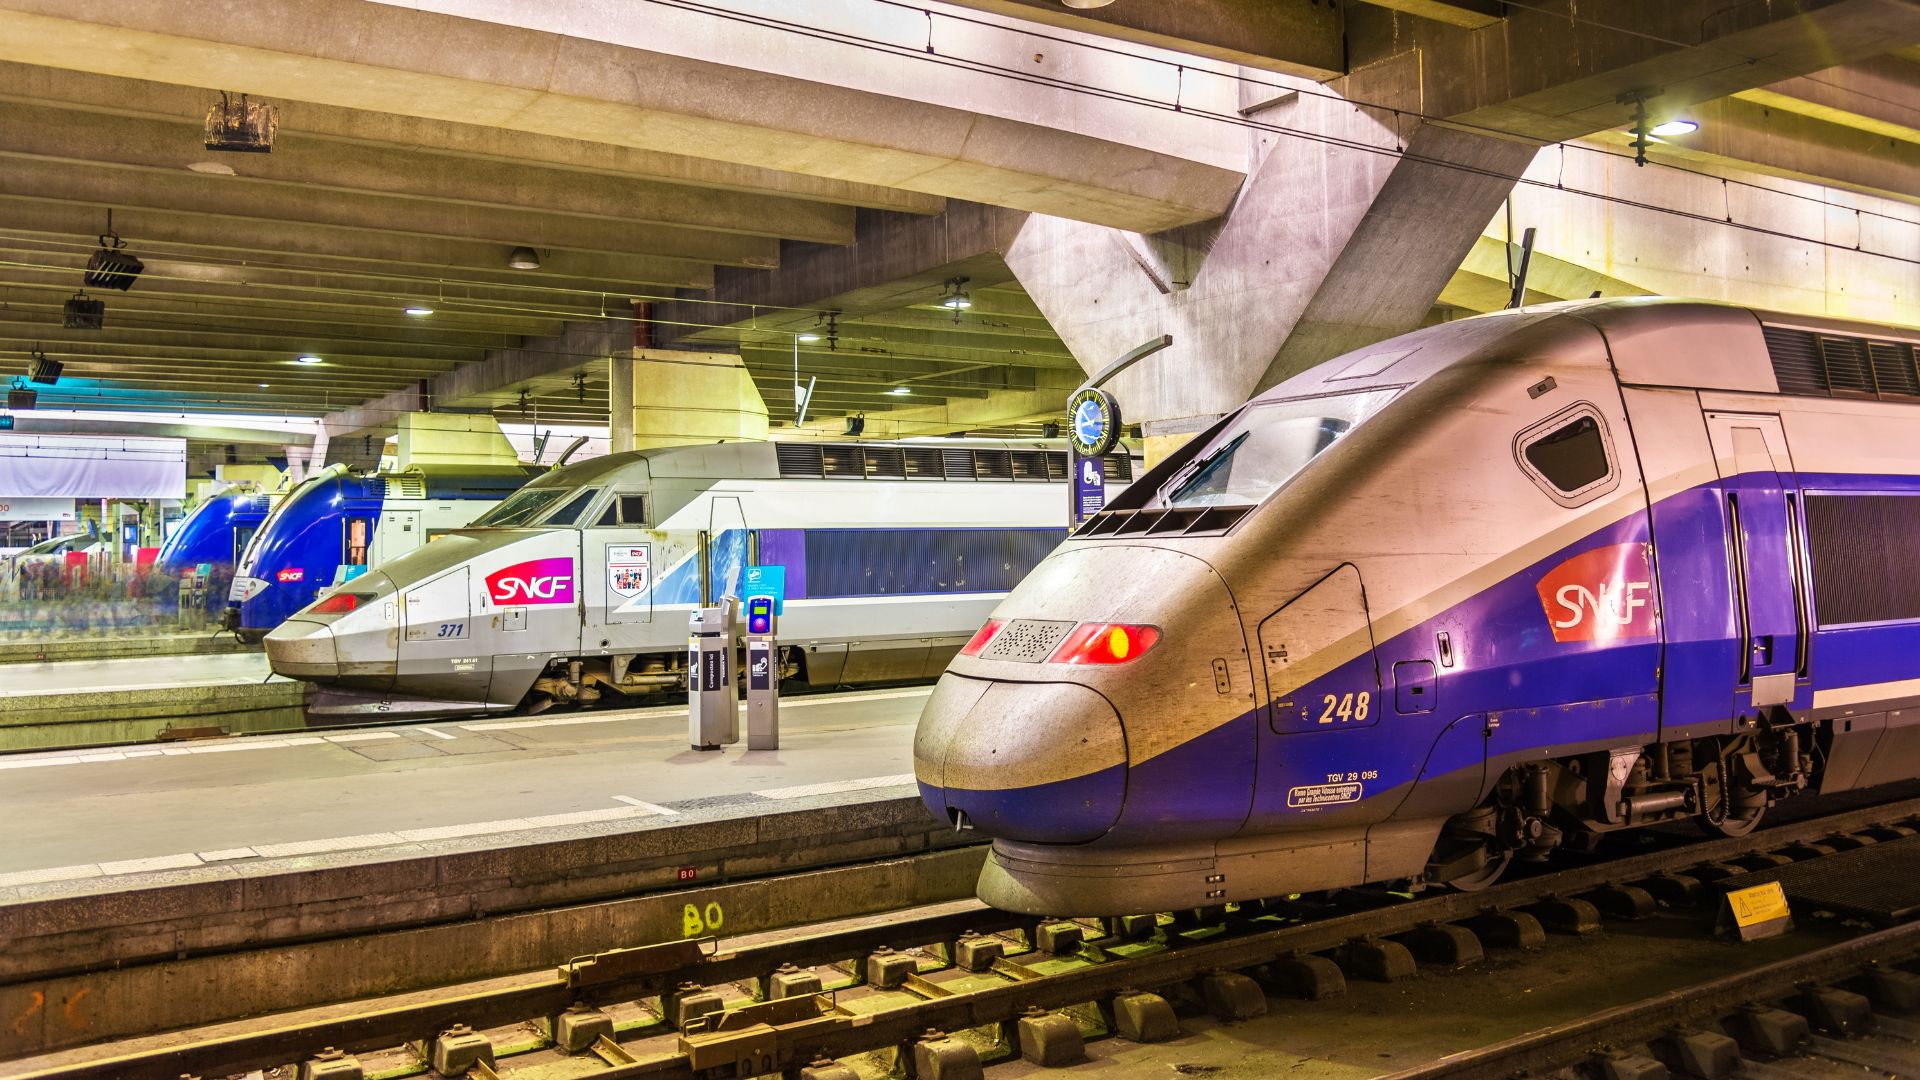
“A SBG Systems fornece excelentes sensores inerciais. Era importante para nós trabalhar com um fornecedor local e confiável.” | Valentin B. – Gerente do Projeto de Localização de Trens na SNCF
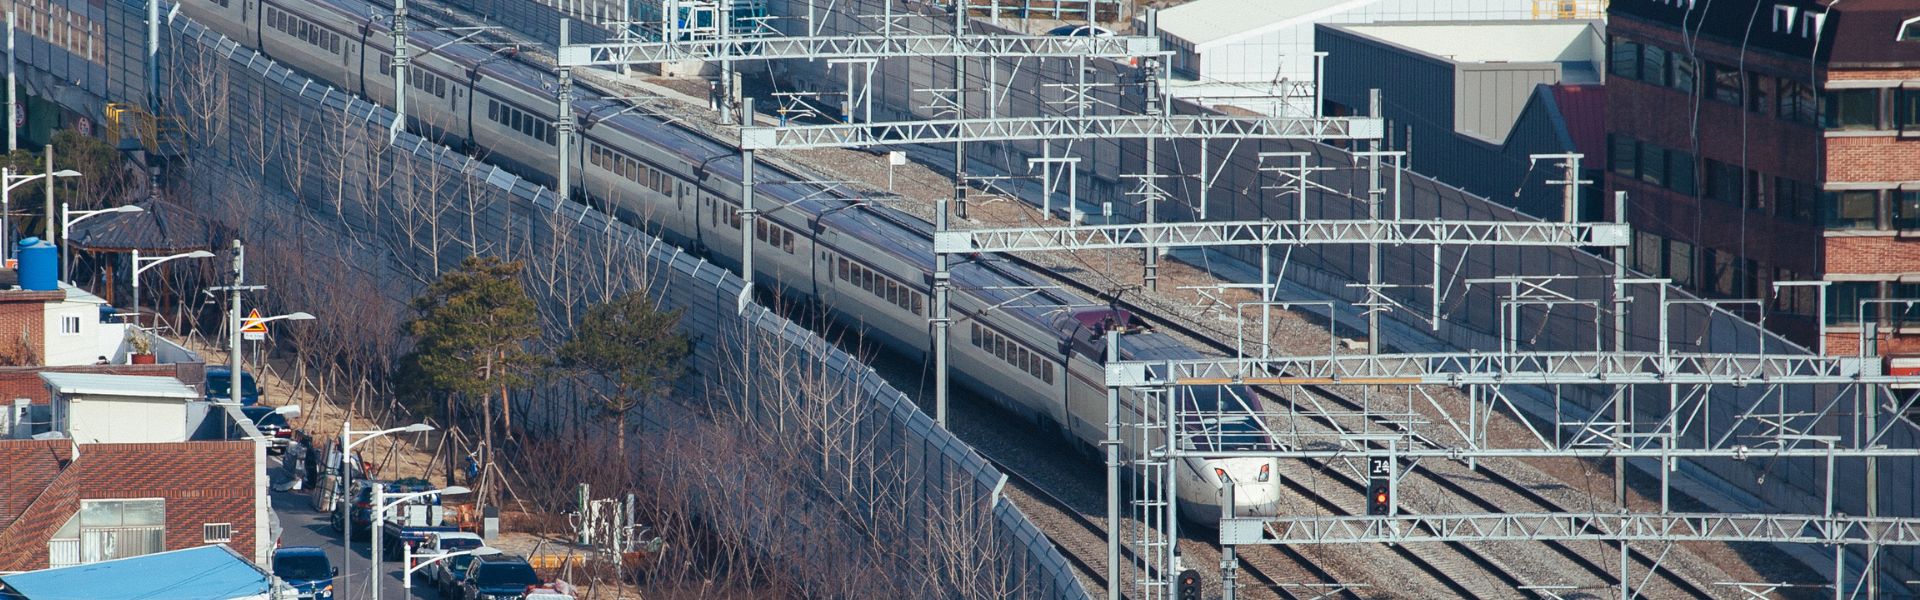
Com a digitalização dos serviços de transporte, a localização de trens em tempo real tornou-se cada vez mais importante para o setor ferroviário europeu e para os viajantes europeus.
Atualmente, a posição do trem para fins de sinalização baseia-se em equipamentos à margem da via, como circuitos de via ou contadores de eixos, que são dispositivos montados em intervalos específicos ao longo da linha ferroviária. O uso de GNSS pode se mostrar revolucionário para a rede ferroviária europeia.
O que é o Projeto CLUG?
O projeto CLUG significa “Certifiable Localization Unit with GNSS”.
É um projeto de 2 anos (com início em janeiro de 2020) que reúne um consórcio grande e completo de diferentes parceiros, incluindo empresas ferroviárias (SNCF, DB NETZ e SBB), indústrias de sinalização ferroviária (CAF e Siemens), especialistas em navegação (Airbus Defence and Space, Naventik, FDC), um instituto de pesquisa (ENAC) e um especialista em certificação (Navcert).
Ele combina GNSS com outros sensores, como IMU e odômetro, para fornecer localização de trens contínua e precisa. Além disso, essa localização pode ser integrada perfeitamente ao futuro Sistema Europeu de Gerenciamento de Tráfego Ferroviário (ERTMS).
O projeto CLUG, financiado pela UE, avaliará a criação de uma unidade de localização embarcada à prova de falhas, com as 4 características a seguir:
– Uma unidade de localização multissensor embarcada à prova de falhas, consistindo em um núcleo de navegação (IMU, tacômetro, etc.) referenciado por meio de GNSS, mapa de trilhos e um número mínimo de pontos de referência;
– Um sistema de localização contínua embarcado que fornece localização, velocidade e outras dinâmicas do trem;
– Operacional e interoperável em toda a rede ferroviária europeia;
– Será compatível com o atual ERTMS TSI ou com suas evoluções futuras.
Por que isso pode ser um marco para a rede ferroviária europeia?
Ao permitir uma redução significativa de equipamentos à margem da via — o que também significa equipamentos menos frágeis e vulneráveis — e ao melhorar o desempenho de localização, o projeto CLUG pode se mostrar um divisor de águas para a rede ferroviária europeia.
Em última análise, este projeto é a tecnologia habilitadora fundamental para o desenvolvimento sustentável da digitalização e automação de trens.
Eficiência, pontualidade e segurança: esta futura tecnologia ferroviária atenderá às crescentes necessidades de mobilidade de todos os viajantes europeus e oferecerá a eles uma experiência aprimorada.
Projeto certificável de localização de trens (CLUG) liderado por grandes empresas ferroviárias europeias
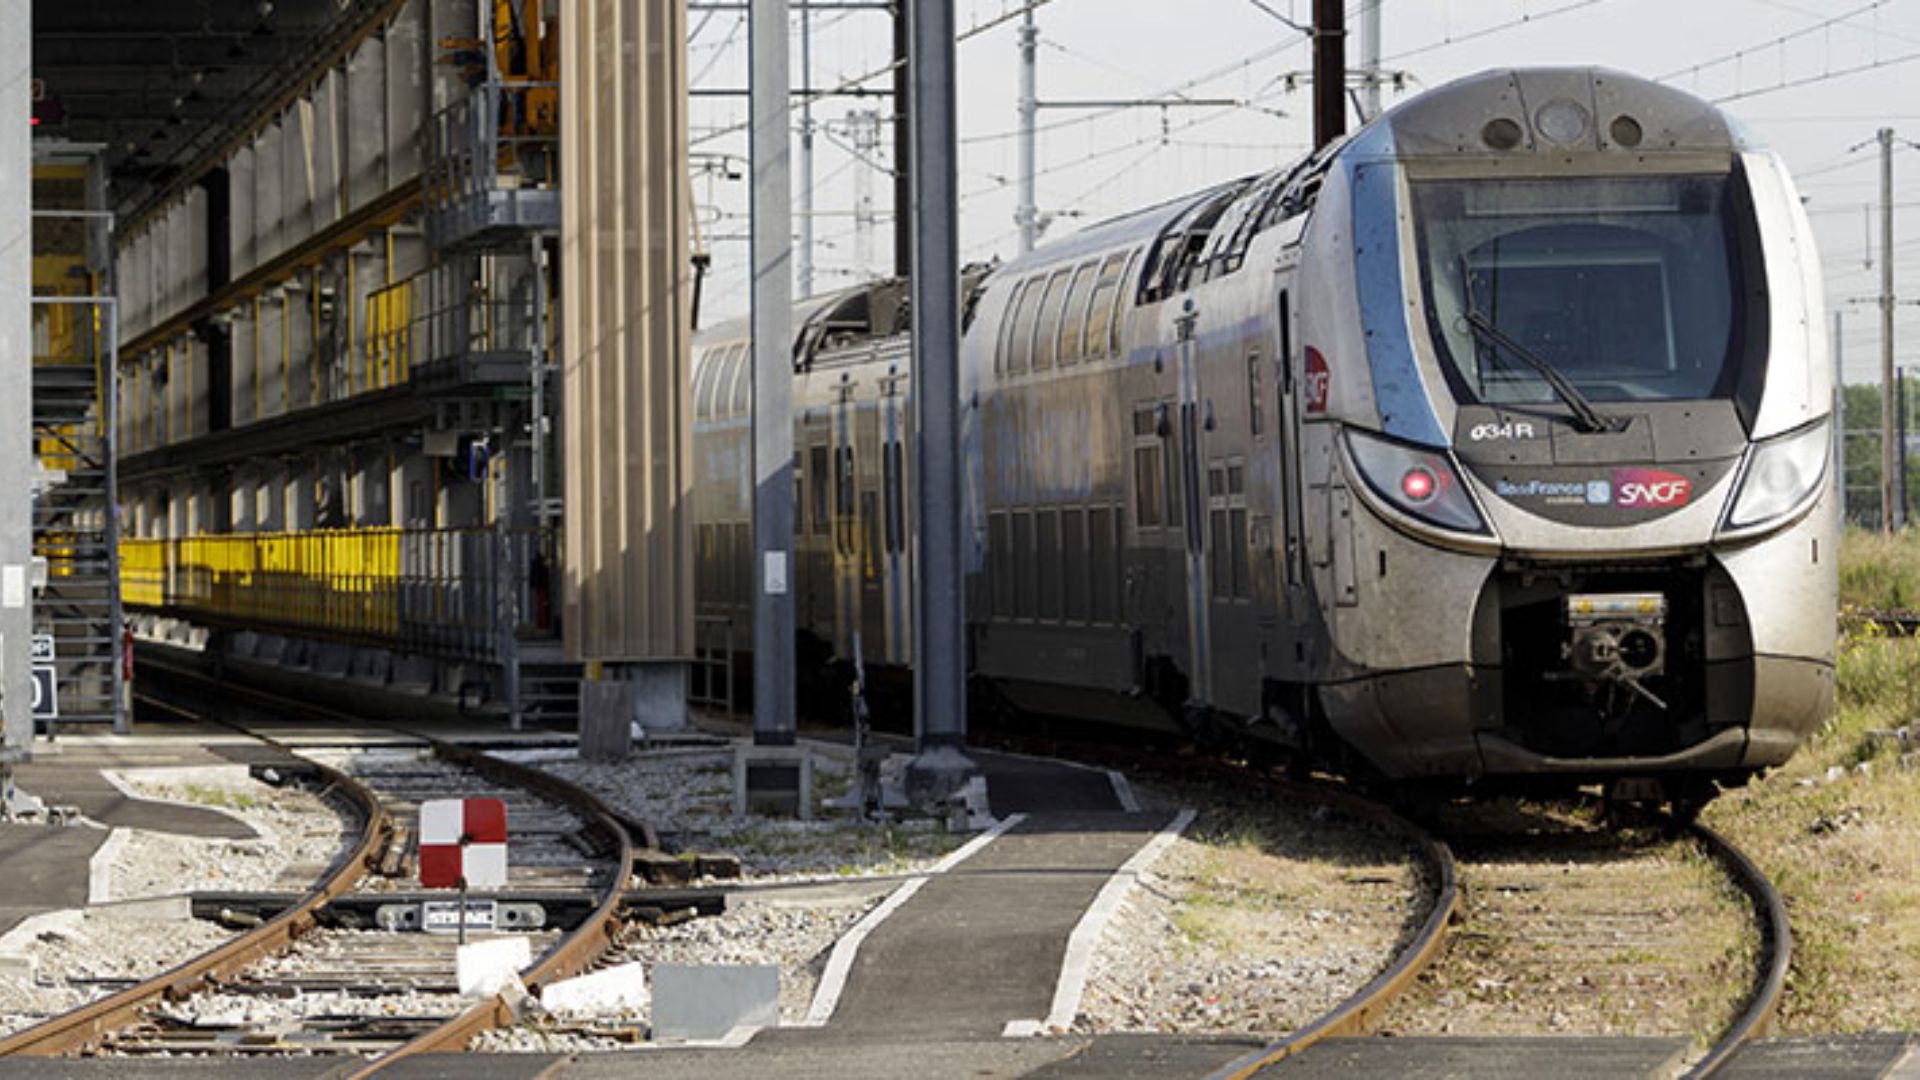
Dois sistemas de navegação inercial diferentes dão suporte aos experimentos do projeto CLUG. Além disso, a SNCF valorizou trabalhar com um fornecedor local confiável como a SBG Systems.
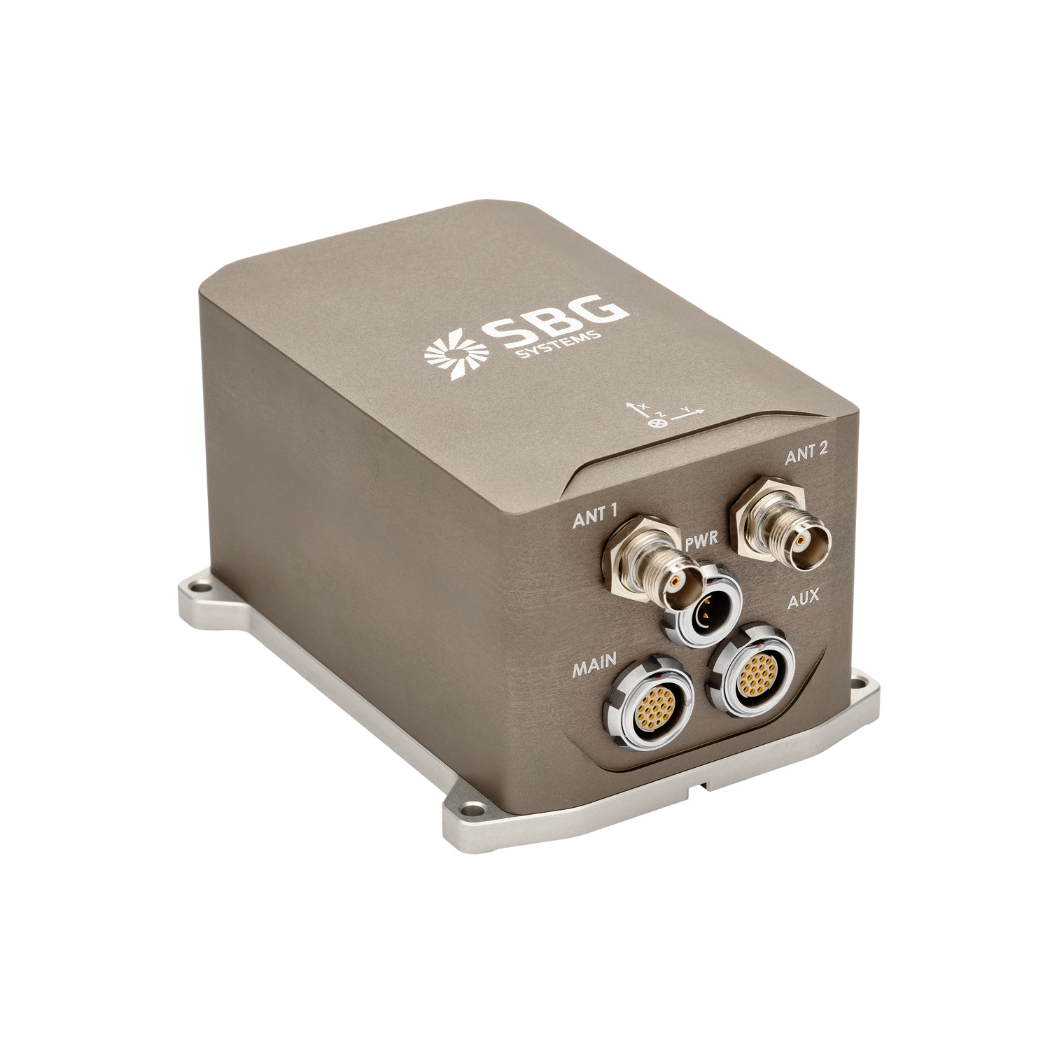
Primeiro, o Apogee-D oferece um INS completo ("all-in-one") com um receptor GNSS trifrequência. Ele fornece atitude de alta precisão (0,008°), proa verdadeira ("true heading") (0,015°) e posição.
Segundo, o Ekinox-E atua como um INS auxiliado externamente. Além disso, os usuários podem conectá-lo a qualquer receptor GNSS externo de sua escolha. Ele fornece uma atitude de até 0,02° em tempo real. Adicionalmente, ele se acopla a um receptor GNSS para proa verdadeira (0,05°) e posição contínua durante interrupções do GNSS.
A equipe do CLUG também conecta um odômetro a ambos os INS para maior precisão, especialmente em túneis longos. Além disso, eles usam os dados brutos do INS para melhorar o desempenho.
Finalmente, a Airbus Defence and Space projetou o algoritmo de localização. Eles empregam os dados inerciais e de GNSS do Apogee, pós-processados, como referência para testes.
Como todos os sensores inerciais da SBG, o Apogee-D e o Ekinox-E passam por um extenso processo de testes, triagem e calibração.
Cada sensor é calibrado individualmente de -40 °C a 85 °C e é enviado com seu relatório de calibração. Os sensores são testados, e apenas aqueles que atendem às especificações são entregues. Esse processo garante o mais alto nível de confiabilidade.
INS da SBG Systems usado na localização de trens
Os INS Apogee e Ekinox fornecem dados fundidos em tempo real e permitem o pós-processamento com um registrador de dados integrado. Além disso, o software de PPK proprietário da SBG, o Qinertia, simplifica o pós-processamento. O Qinertia inclui um recurso VBS exclusivo para integração automática de correções.
Além disso, o VBS transforma o mapeamento de corredores de centenas de quilômetros de ferrovias em uma operação contínua. Os resultados finais desta experimentação são esperados para dezembro de 2021.
Por fim, acompanhe cada etapa desta jornada técnica no site do CLUG e nas redes sociais.
Apogee-D
O Ellipse-D é um sistema de navegação inercial que integra antena dupla e RTK GNSS de frequência dupla. Nosso INS é compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com o Pulse ou CAN OBDII para maior precisão de navegação por estimativa ("dead-reckoning").
Solicitar um orçamento para o Apogee-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também é capaz de realizar transformações complexas entre diferentes sistemas de referência de coordenadas, auxiliando em projetos de engenharia.
Em outras palavras, permite acessar correções, aumenta a precisão do projeto e pode até mesmo reparar perdas de dados ou erros ocorridos durante o levantamento ou a instalação após a missão.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
