Robôs conquistam prêmios com nossos sensores
“Os produtos da SBG Systems são de altíssima qualidade e oferecem toda a acurácia e precisão que precisamos. O mais importante é que a documentação e o suporte são excelentes, o que é especialmente benéfico para estudantes como nós. Um agradecimento especial ao Sr. Jérémy Colombel e ao Sr. Nicolas Michel aqui em Singapura, que nos ajudaram muito.” | Isabella Lu, Engenheira Eletricista, Equipe Bumblebee
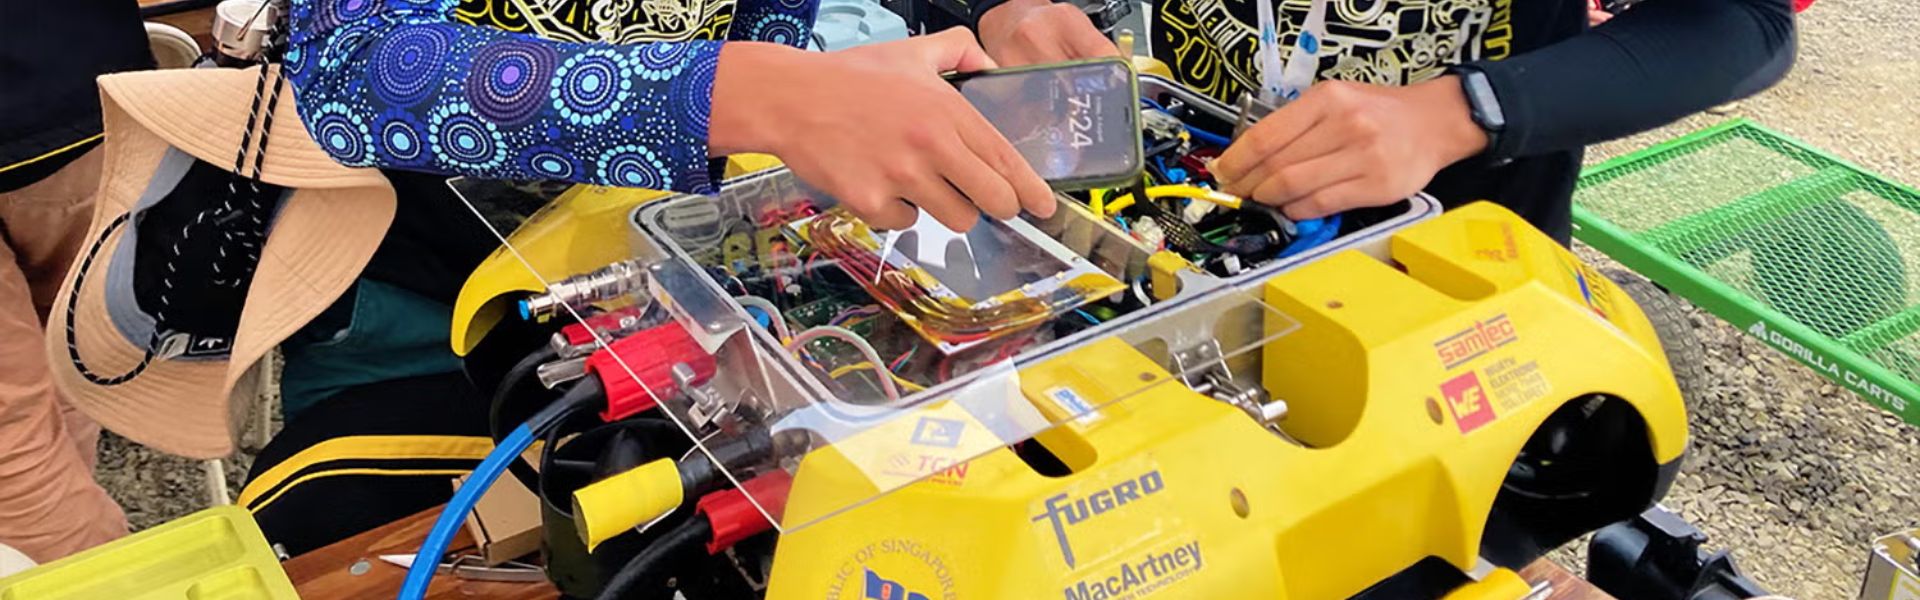
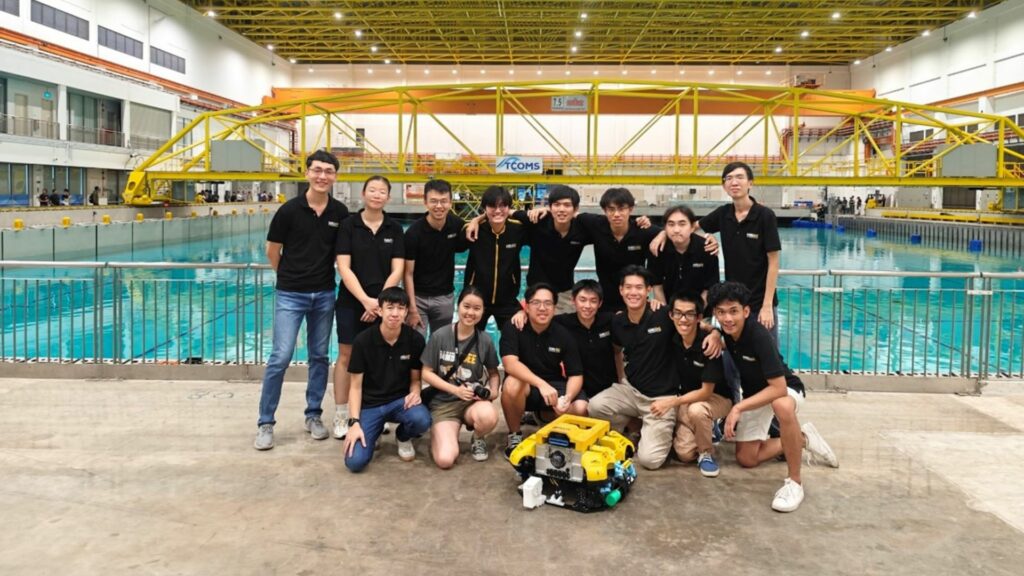
A equipe Bumblebee reúne estudantes inovadores da CDE, da SoC e da NUS Business School da Universidade Nacional de Singapura. Além disso, eles visam criar os sistemas autônomos do futuro. De fato, a equipe projeta e constrói veículos marítimos que navegam tanto debaixo d'água quanto na superfície. Além disso, o foco deles está no avanço da autonomia em ambientes marinhos desafiadores.
Por fim, estudantes de Engenharia Mecânica, Elétrica, da Computação, Ciência da Computação e Administração contribuem com diversas expertises para a equipe.
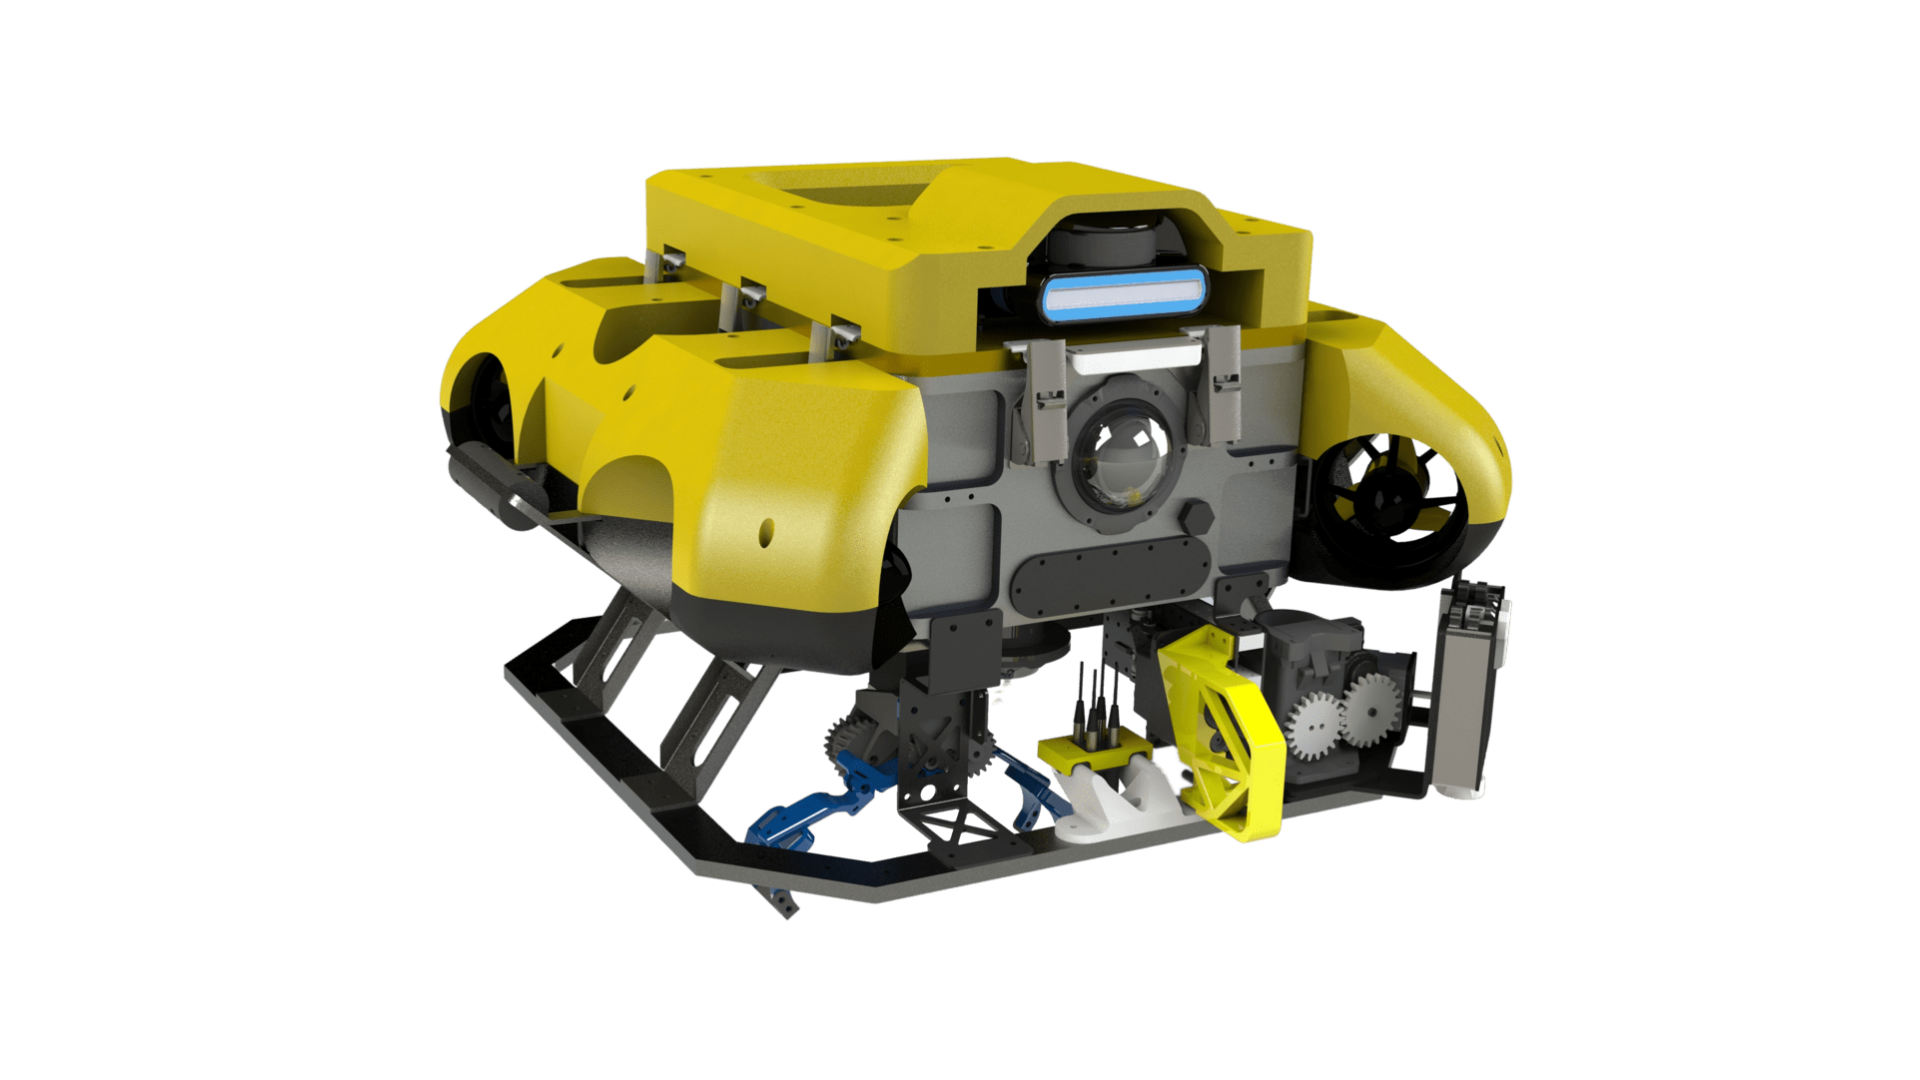
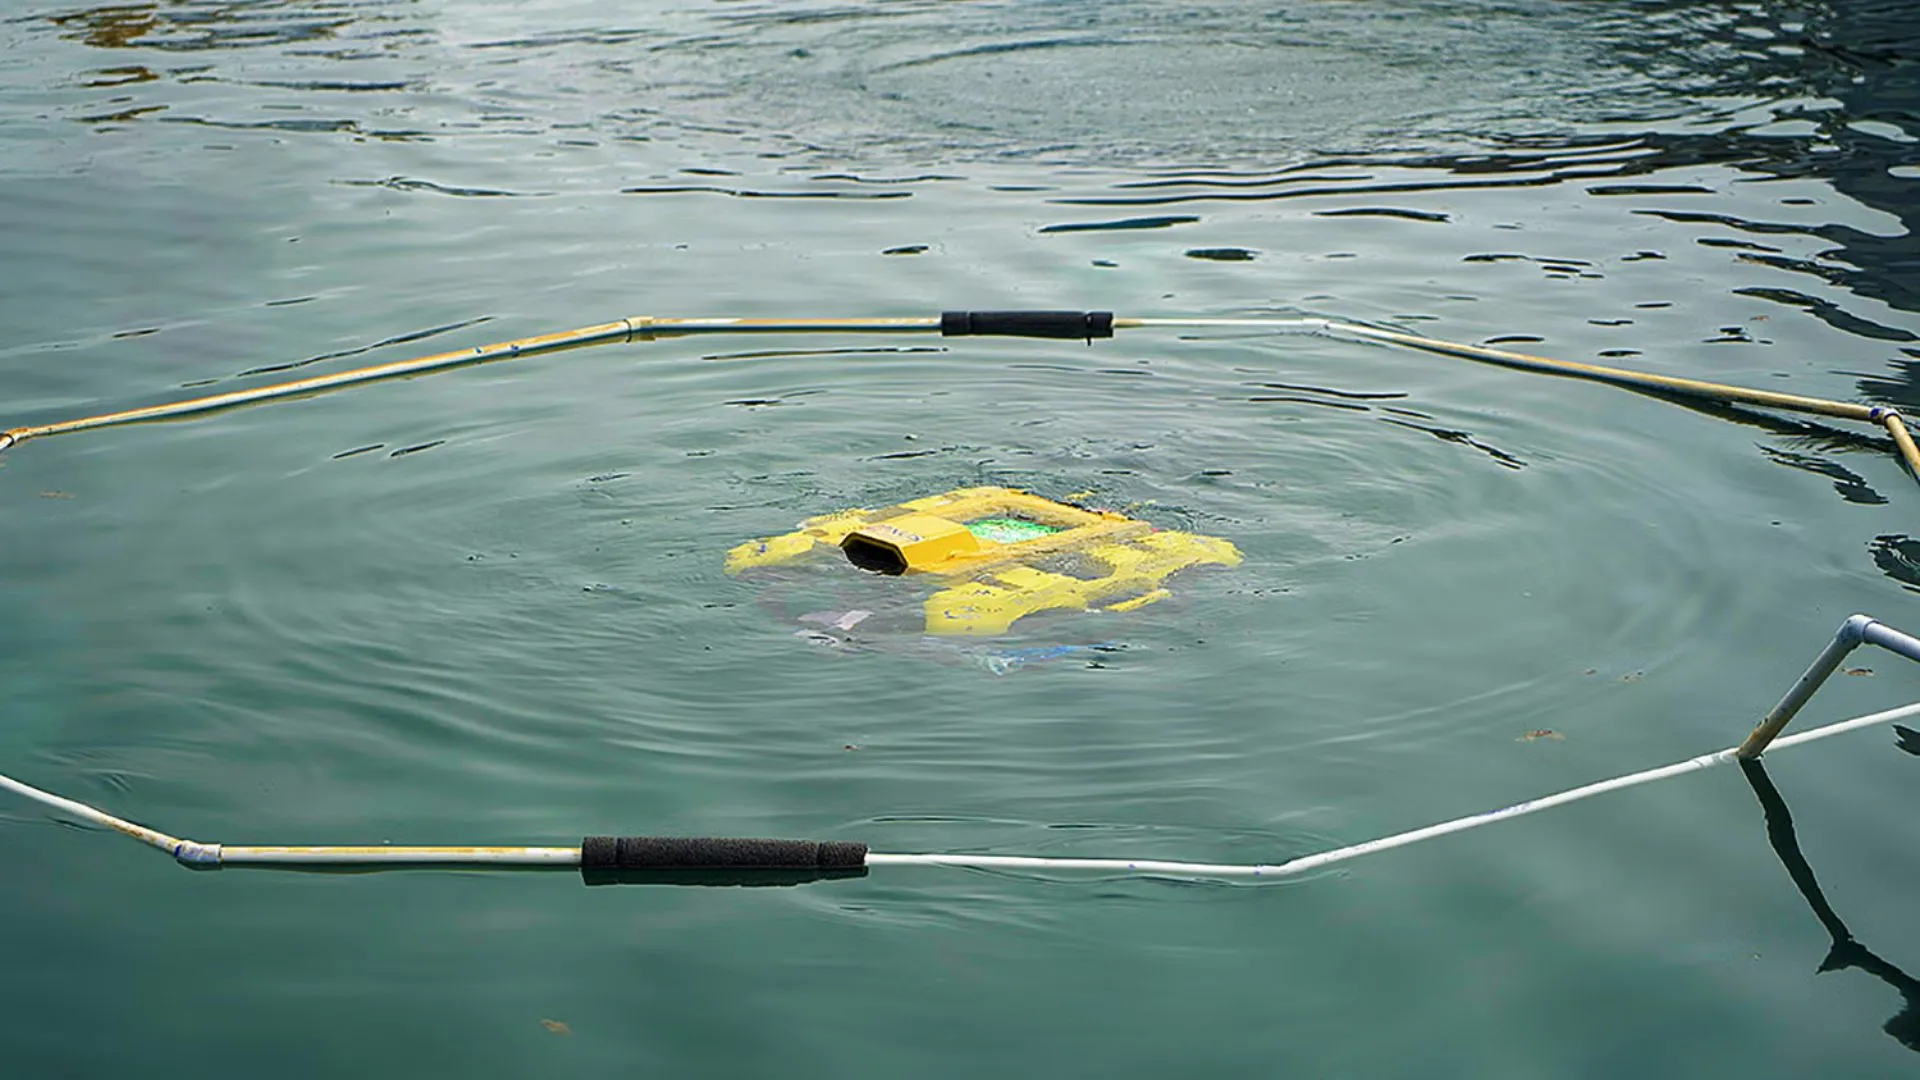
O sistema atual da Team Bumblebee compreende três veículos com capacidade autônoma: BBAUV4.1 (Autonomous Underwater Vehicle), ASV 3.0 (Autonomous Surface Vessel) e Jellyfish (Unmanned Aerial Vehicle).
Esses veículos alcançaram sucesso notável em competições internacionais, como o RoboSub Challenge e o RobotX.
A necessidade de um INS preciso e robusto
A Team Bumblebee precisava de uma IMU de alta precisão, robusta, de baixa latência e com uma unidade GPS para alcançar localização e navegação precisas em ambiente marítimo. Seus principais requisitos incluíam:
- Acurácia de Roll & Pitch inferior a 1 grau.
- Compatibilidade com Ubuntu, de preferência com um driver ROS ou driver de terceiros prontamente disponível.
- Blindagem magnética integrada adequada para evitar interferências.
- Conectores robustos e padrão.
- Suporte para posicionamento RTK (Real-Time Kinematic).
Esses sensores seriam montados em uma plataforma WAM-V modificada, usada para missões autônomas em ambiente marítimo, permitindo navegação, desvio de obstáculos, detecção de objetos e planejamento de missões.
Por que a equipe Bumblebee escolheu a SBG Systems?
A equipe Bumblebee realizou uma avaliação minuciosa de vários fornecedores de IMU. Na verdade, eles decidiram fazer parceria com a SBG Systems devido a vários fatores principais:
1 – Invólucro resistente a intempéries: os sensores da SBG Systems vêm com invólucros resistentes a intempéries IP-68, tornando-os adequados para aplicações marítimas.
2 – Credibilidade do fabricante: a reputação da SBG Systems no campo de sensores inerciais e sistemas de navegação desempenhou um papel significativo em sua decisão.
3 – Avanços técnicos: o sensor Ellipse-D da SBG Systems ofereceu recursos avançados, incluindo GPS de antena dupla e dados de proa aprimorados, reduzindo a necessidade de calibração do magnetômetro.
4 – Suporte especializado: a equipe Bumblebee recebeu orientações técnicas valiosas dos especialistas, que estiveram sempre disponíveis para ajudar.
Orientação precisa e suporte sólido
Após integrar o Ellipse-D da SBG Systems aos seus sistemas, a equipe Bumblebee obteve melhorias significativas:
- GNSS de antena dupla: a adição do GNSS de antena dupla eliminou a influência de interferências magnéticas, fornecendo dados de orientação precisos e leituras absolutas de proa (yaw), cruciais para a navegação acima da superfície da água.
- Calibração de giroscópio: A equipe recebeu suporte dos engenheiros da SBG Systems para solucionar problemas de bias do giroscópio e garantir desempenho estável.
A combinação perfeita
O Ellipse-D atendeu perfeitamente às restrições da aplicação de ASV da equipe Bumblebee, fornecendo a acurácia, robustez e facilidade de integração necessárias.
A equipe Bumblebee apreciou vários benefícios ao usar os produtos da SBG Systems:
✦ Suporte ágil: a equipe de suporte forneceu assistência pontual sempre que necessário.
✦ Documentação detalhada: foram disponibilizadas folhas de dados (datasheets) abrangentes e guias de aplicação, auxiliando na integração e na solução de problemas.
✦ Facilidade de integração: os sensores da SBG Systems foram projetados com furos de montagem e conectividade USB plug-and-play, simplificando a integração.
✦ Preço com desconto: a precificação econômica foi benéfica para um projeto liderado por estudantes.
✦ Invólucro à prova d'água e durável: os invólucros resistentes a intempéries dos sensores da SBG Systems contribuíram para sua durabilidade em ambientes marítimos.
Três coisas que a equipe Bumblebee adora em nós
1 – Sinceridade e compromisso: a SBG Systems demonstrou um compromisso notável em apoiar a equipe Bumblebee além de um relacionamento típico entre fornecedor e cliente, indo além para ajudar no sucesso da equipe.
2 – Paixão e dedicação dos engenheiros: a paixão e o conhecimento dos engenheiros de suporte da SBG Systems ressoaram com o amor da equipe Bumblebee por robótica e tecnologia.
3 – Ampla documentação e suporte: a extensa documentação e o suporte, juntamente com a assistência da equipe de vendas, tornaram o processo de integração mais fluido para a equipe de estudantes.
A Bumblebee participou recentemente do Maritime Robosub Challenge 2023, realizado nas instalações do US Naval Transdec em San Diego, Califórnia, com um total de 35 equipes de 5 países. Eles se consagraram campeões, juntamente com as outras conquistas listadas abaixo.
Prêmios no RoboSub 2023:
- 1º lugar no Desafio de Autonomia
- 1º lugar em Avaliação de Sistemas
- 1º Lugar em Website
- 2º Lugar em Documentação de Design
A SBG Systems deseja muito sucesso à equipe Bumblebee em todos os seus futuros empreendimentos.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
O que é o sistema de orientação inercial de um USV?
Um sistema de orientação inercial para um Veículo de Superfície Não Tripulado (USV) é crucial para a navegação e o controle precisos, especialmente quando o GNSS está indisponível. Os sensores inerciais rastreiam o movimento e a orientação, permitindo uma navegação eficaz em ambientes desafiadores.
Os Sistemas de Navegação Inercial (INS) integram dados de IMU com outros sistemas, como GNSS ou registros de velocidade Doppler (DVL), para maior precisão. Eles também empregam algoritmos de navegação, como o Filtro de Kalman, para calcular posição e velocidade.
Os sensores inerciais apoiam a operação autônoma, fornecendo dados precisos de proa e posição para diversas aplicações. Eles garantem uma operação eficaz em condições sem GNSS e permitem ajustes em tempo real para maior manobrabilidade.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
