


Qinertia GNSS+INS 后处理软件 (PPK)
这可以确保正确的传感器放置,减少配置错误,并提高整体项目可靠性,让您对数据采集和后处理结果充满更大的信心。
真正奏效的后处理软件
通过高级校正流程对原始位置数据进行后处理,在工作流中实现无与伦比的精度。对于地理空间测量、制图和水文测量等需要厘米级精度的应用,Qinertia 至关重要。


GNSS 功能
Qinertia 支持完整的全星座、多频率 GNSS 处理,确保在所有环境中都能实现最佳的精度、稳健性和性能。
支持的星座和频率:
▶ GPS : L1, L2, L5
▶ Galileo : E1, E5a, E5b, E5(a+b), E6
▶ BeiDou : B1I, B2I, B3I
▶ Glonass : G1, G2
▶ QZSS : L1, L2, L5
多频支持可改善模糊度解析、收敛时间和定位精度。它还增强了在具有挑战性的环境(如城市峡谷、密林或电离层活动剧烈的区域)中的适应能力。
处理模式
Qinertia 提供了一系列全面的处理模式,以适应任何操作限制:
▶ 单基准站 PPK
▶ 单基准站 PPK(电离层屏蔽模式)
▶ VBS(虚拟基准站)PPK
▶ 带 RTCM 校正的近实时 PPK
▶ 全球紧耦合 PPP(精密单点定位)。
功能
Orbi AR – 具备固定模糊度的 PPP
Qinertia 中的 Orbi AR 能够实现固定模糊度的精密单点定位 (PPP),无需本地基准站即可提供高精度的结果。这种创新方法非常适合无法使用 CORS 网络或部署个人基准站不切实际的偏远或具有挑战性的环境中的作业。
大地测量引擎
Qinertia 中的大地测量引擎拥有极其丰富且功能全面的工具套件,不仅极其用户友好,而且高度灵活。
Qinertia 具有广泛的预配置坐标参考系统 (CRS) 选择,让您可以利用项目所需的基本官方系统和转换。您还可以根据您的特定或科学要求定制转换。
多传感器辅助
Qinertia 中的传感器辅助通过将外部运动和速度传感器智能集成到 PPK 工作流中,提升了后处理运动学性能。除了高精度 GNSS 辅助外,Qinertia 还支持 DVL、里程计、磁力计、通用速度和大气数据输入,使您能够增强定位精度和轨迹连续性,即使在仅靠 GNSS 不够的恶劣环境中也是如此。
通过在后处理过程中结合这些辅助源,Qinertia 可以在陆地、海洋和机载应用中实现更平滑的轨迹、更小的漂移和更可靠的导航结果。
使用实时RTCM的PPK
通过使用实时操作中采用的 RTCM 校正来处理数据,您现在可以在 PPK 工作流程中实现无与伦比的精度。需要注意的是,此功能专门为实时单基准站场景设计,与 VBS 设置不兼容。
Qinertia 中的 RTCM Stream 重新定义了精度,并为您的 PPK 提供了更多选择。
RTS平滑
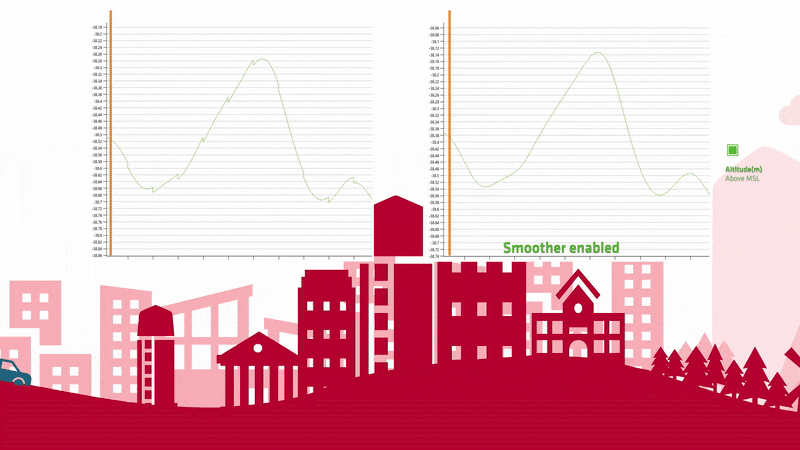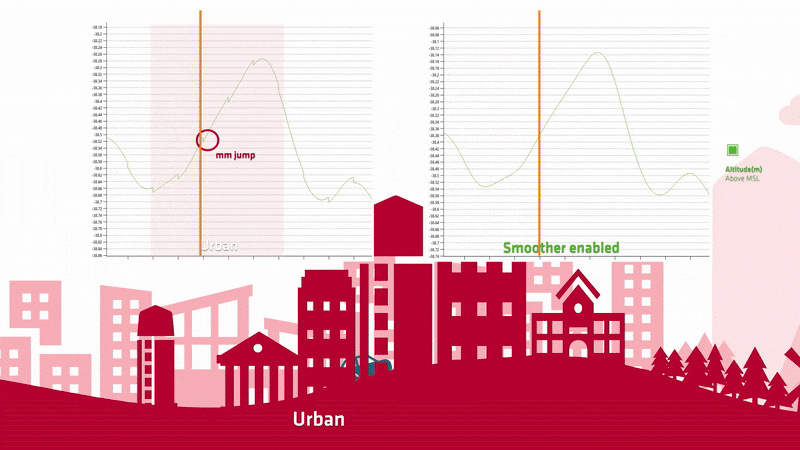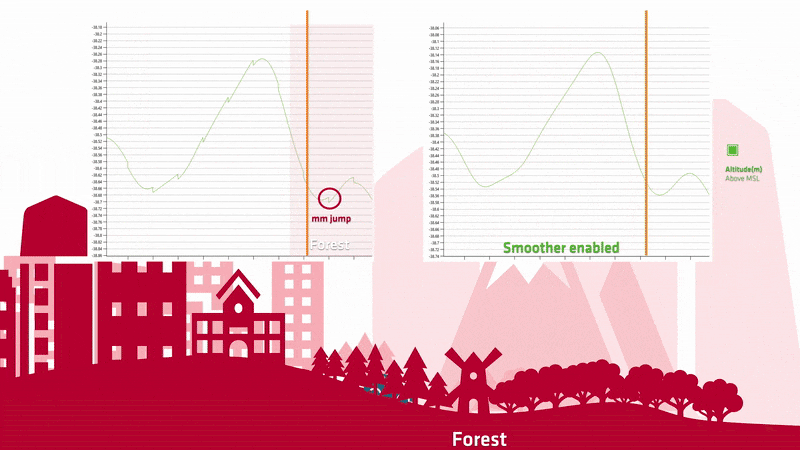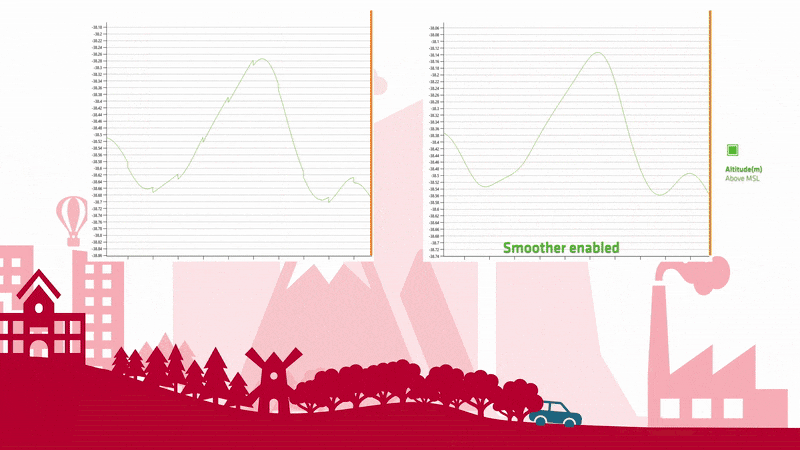
一种先进的处理选项,旨在优化传感器融合步骤后的 INS 轨迹。通过应用平滑器,Qinertia 消除了所有急剧过渡和突然跳跃,确保您的最终轨迹输出不仅更准确,而且更平滑、更连续。


更多功能
通过 SBG Systems 的 Qinertia PPK 软件体验 GNSS 数据处理的变革性方法——其强大的功能经过专门设计,可将您的运营提升到新的高度!
高级直接地理参考
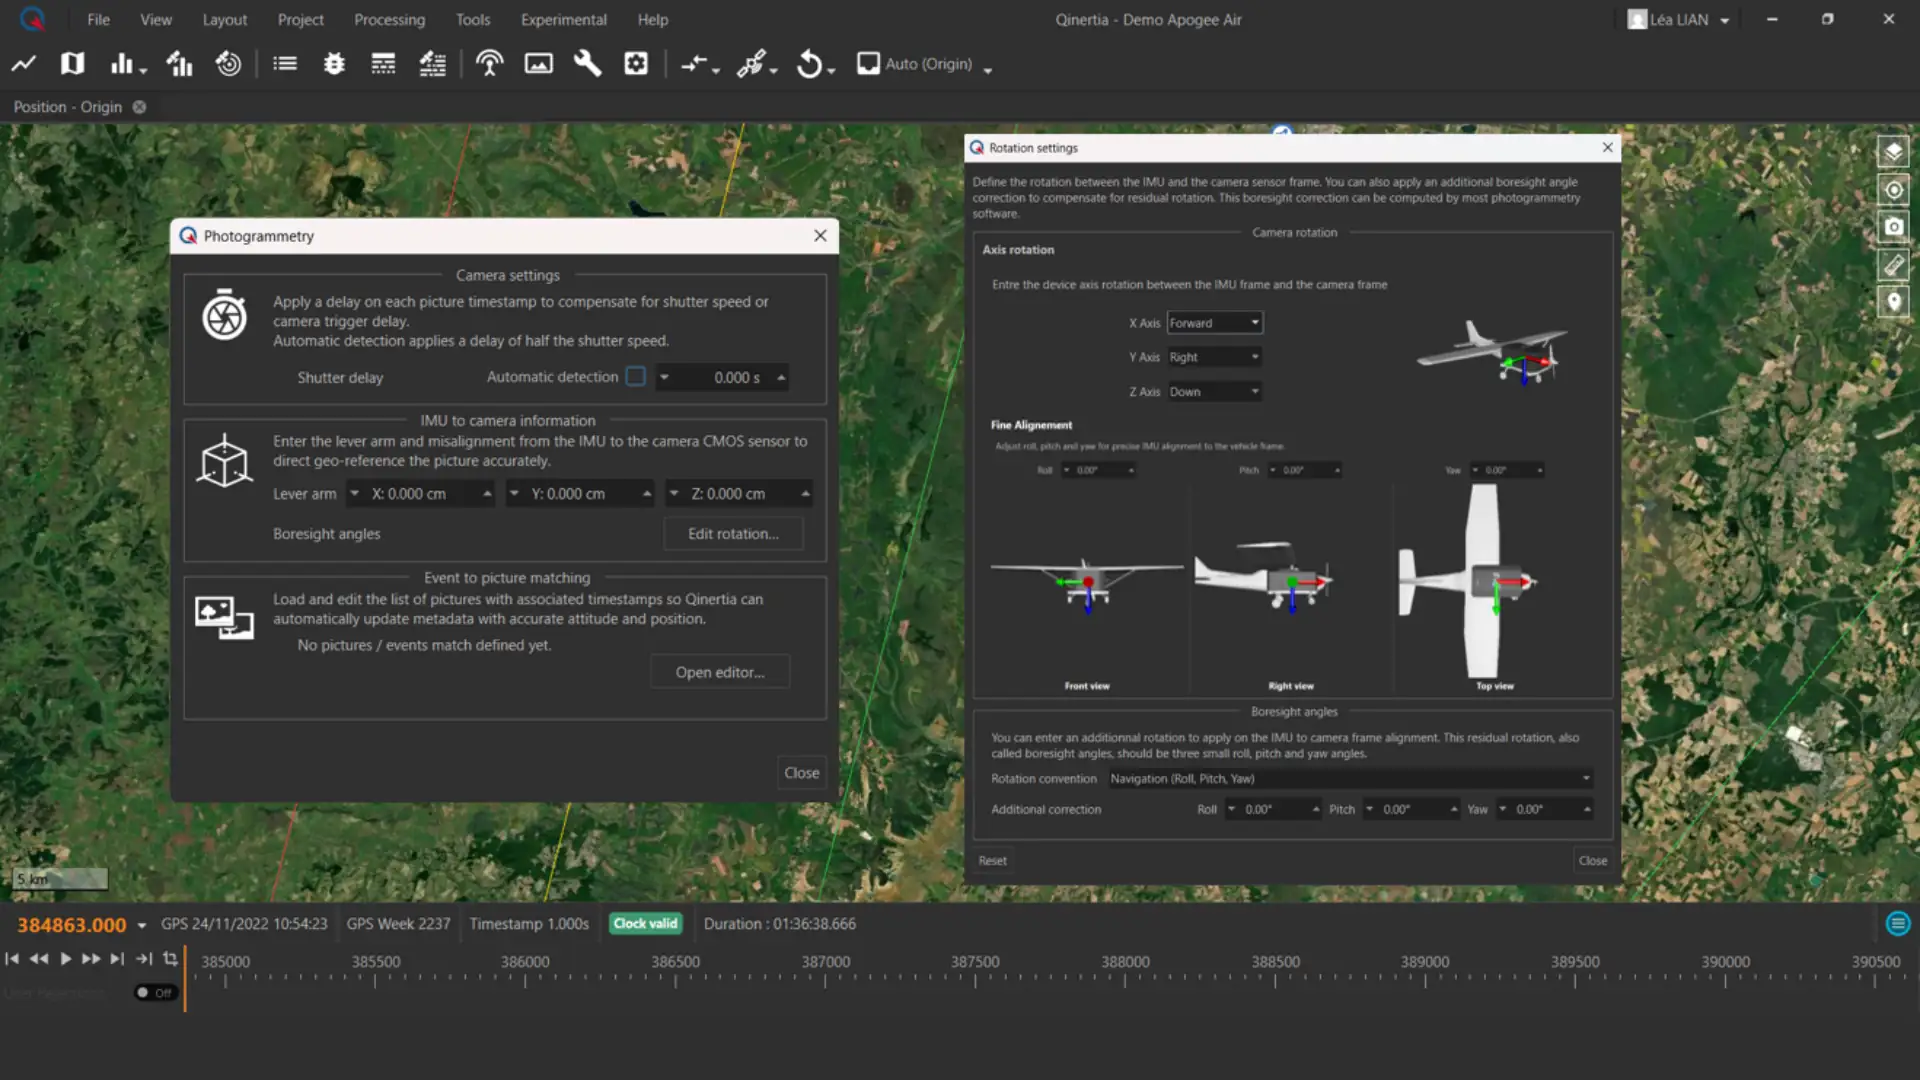
通过将 GNSS 和 IMU 后处理紧密耦合,Qinertia 支持精确的影像直接地理参考和影像地理标记。利用精确的时间和传感器对准数据,摄影测量模块将影像触发点与 PPK 轨迹进行匹配,并使用厘米级定位和完整姿态(横滚、俯仰、偏航)更新影像元数据。内置的杆臂和视准轴对准参数支持确保了高度准确的姿态数据,可用于 Pix4D、Metashape 和 UAS Master 等软件的 3D 重建工作流。

紧耦合 PPP
此模式在全球范围内提供厘米级精度,无需任何本地基准站。通过将原始 GNSS 测量值与精密的卫星产品紧密结合,它即使在没有参考站的偏远地区也能提供可靠的高精度定位。非常适合全球测量和具有挑战性的环境。
基站管理
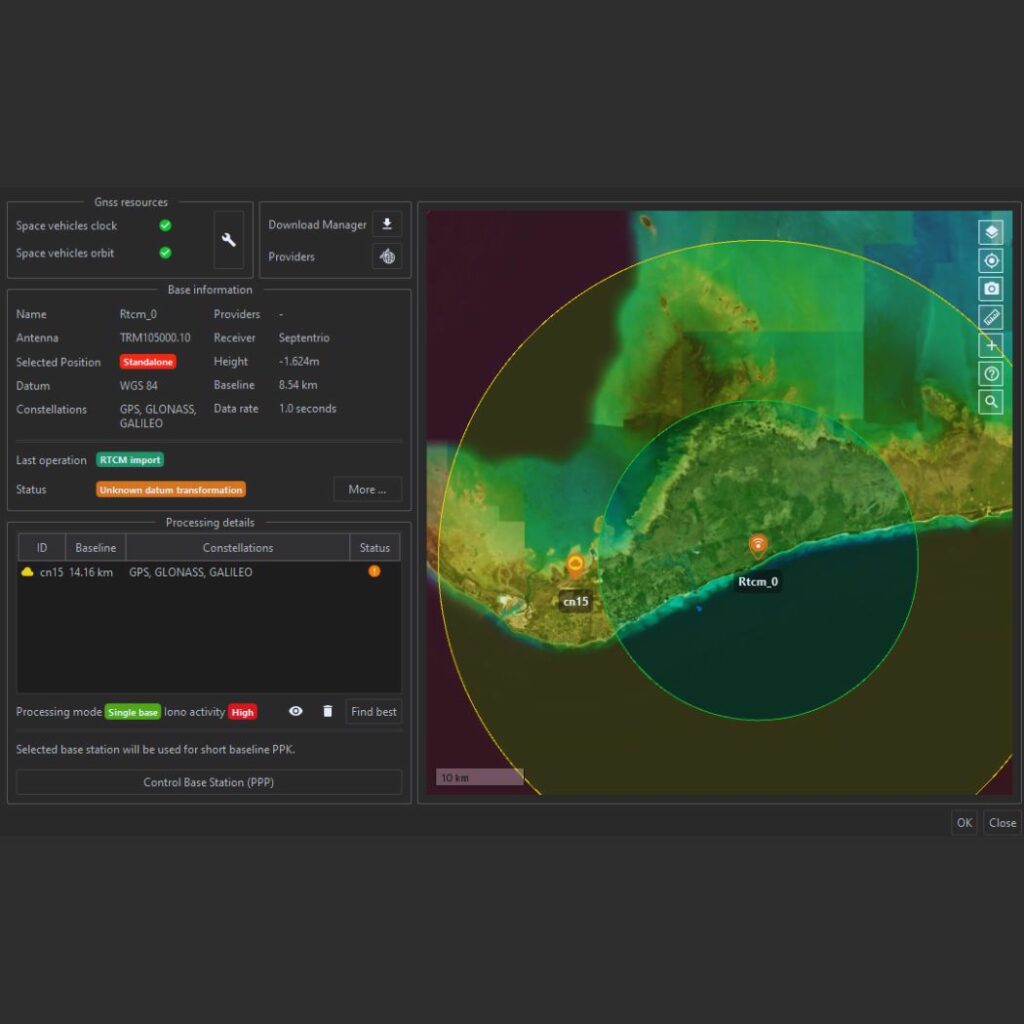
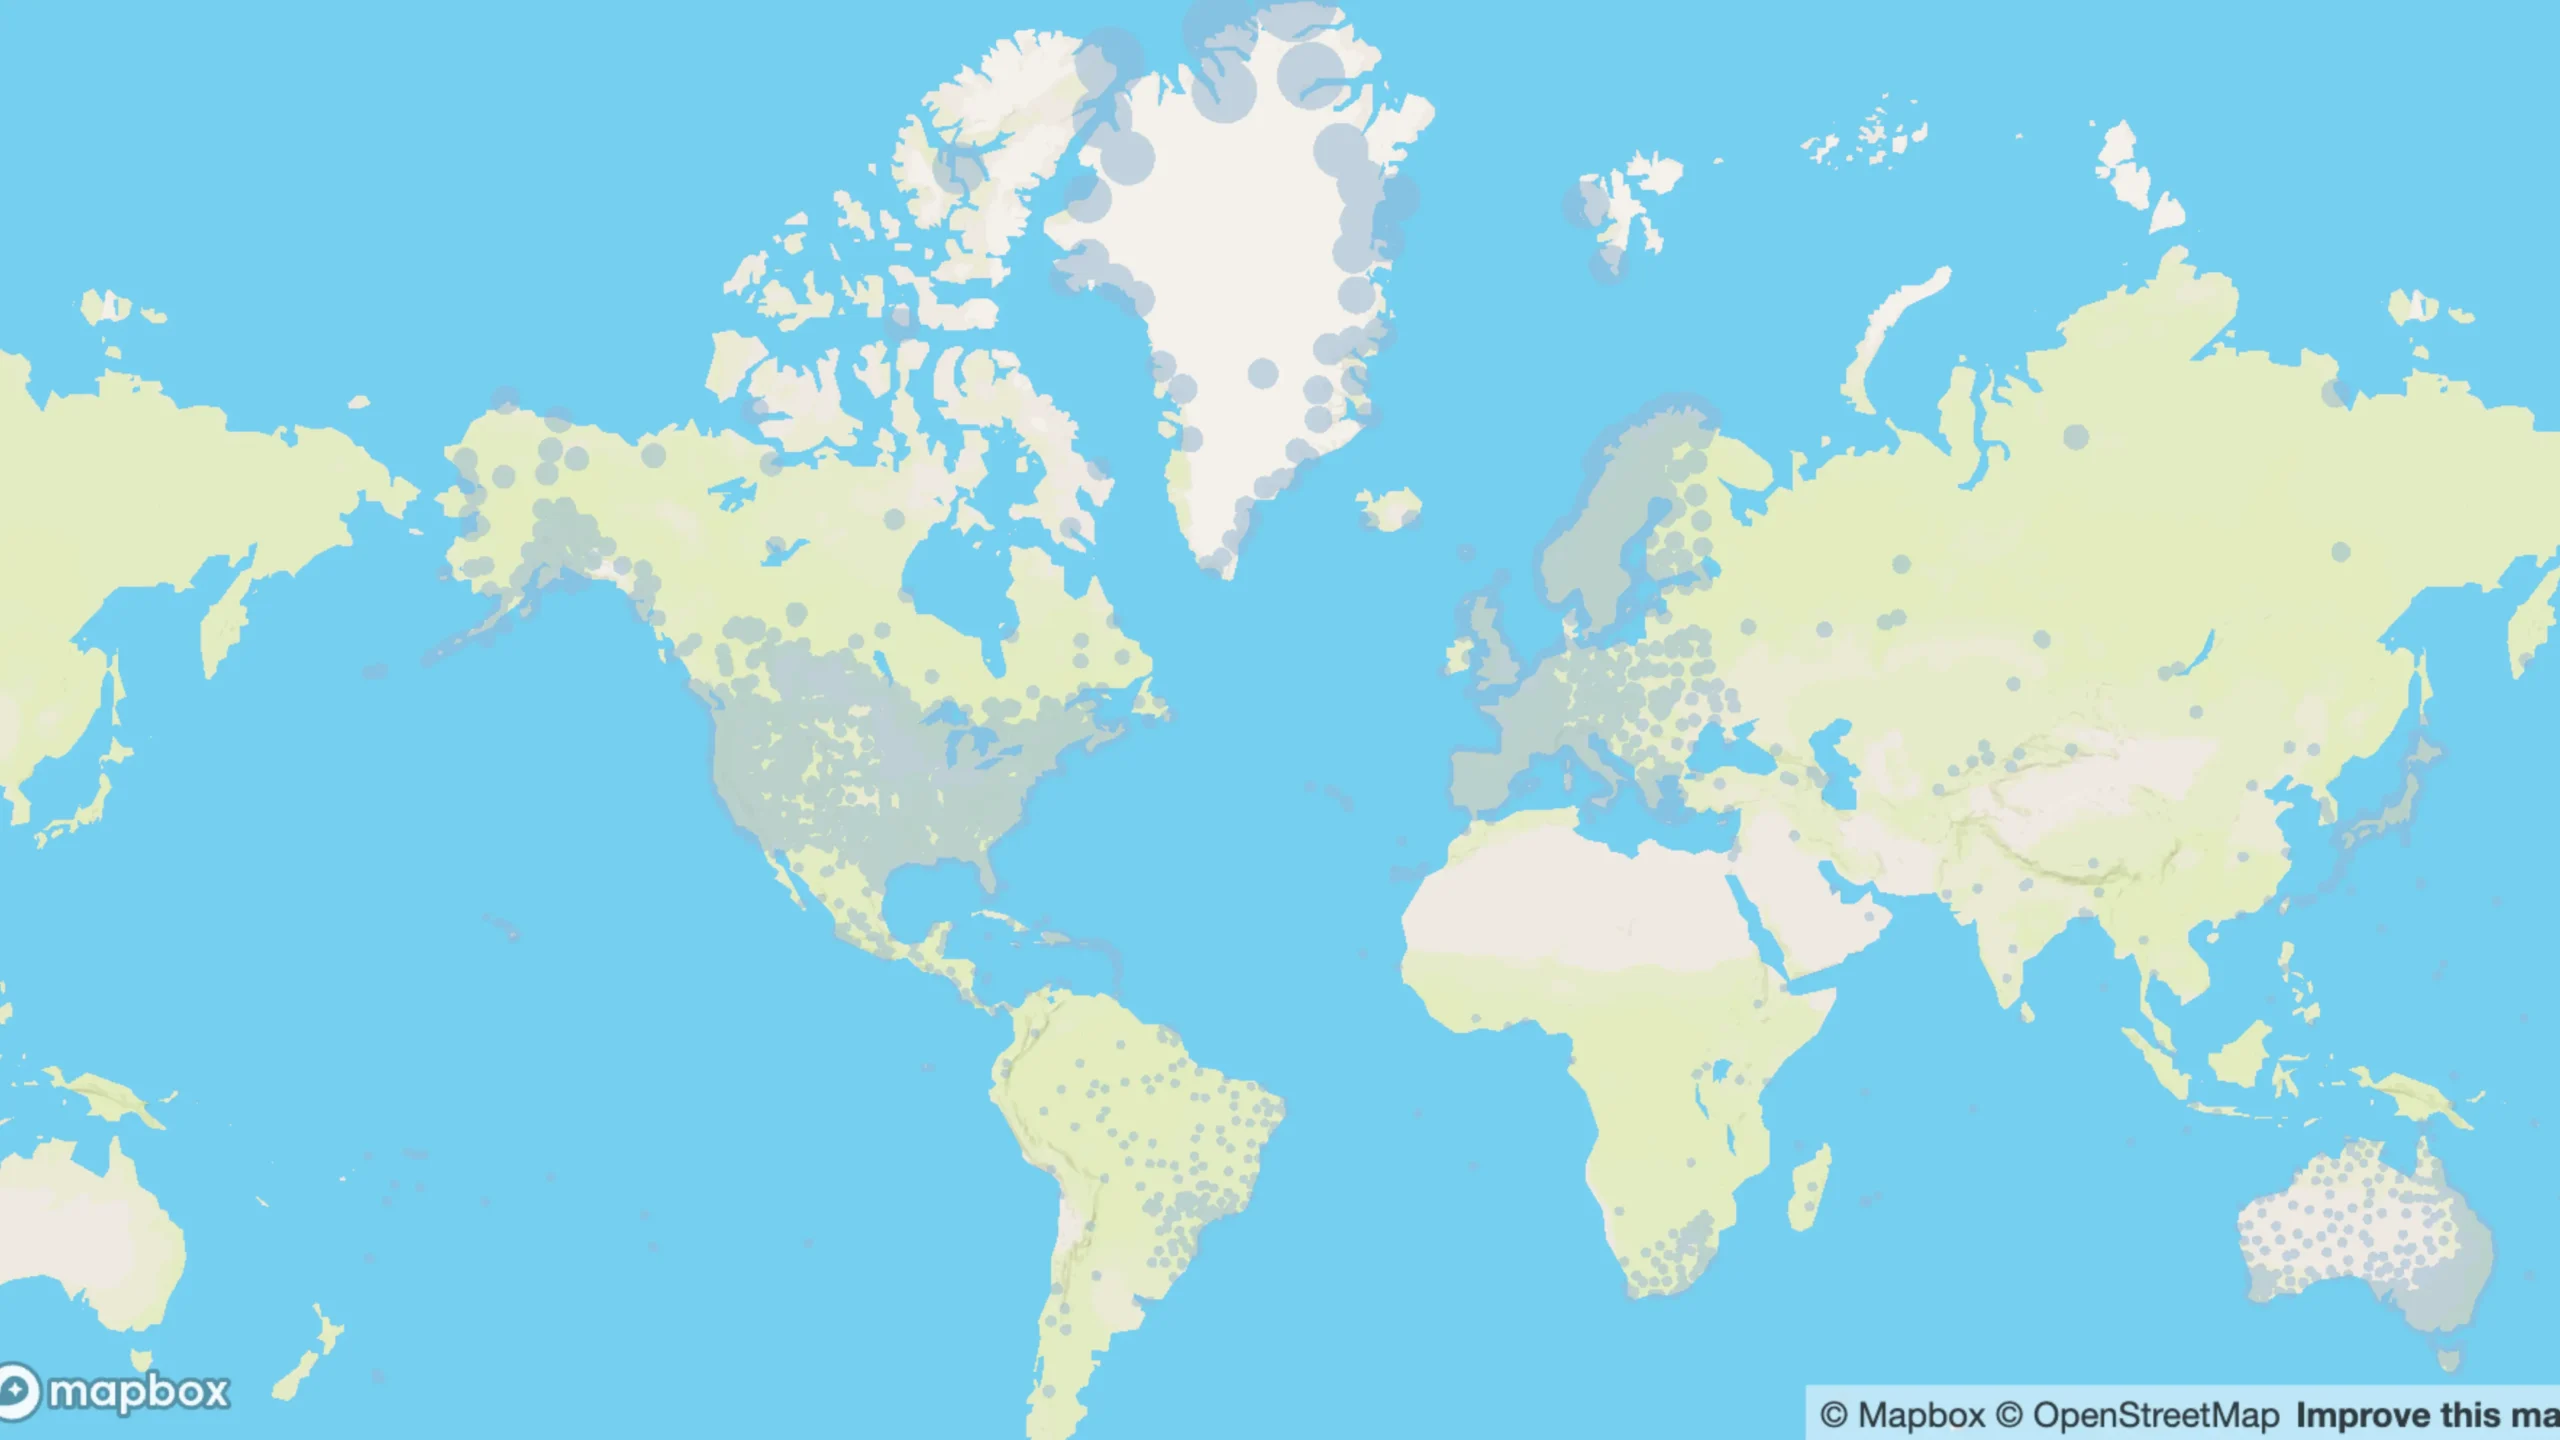
Qinertia 为用户提供直连通道,可访问分布在 164 个国家的最多 10,000 个基准站构成的网络,确保精准的后处理能力。在导入自定义基准站时,PPP 基准站控制功能会利用精密单点定位技术主动验证其坐标,从而提升精度与可靠性。

高级 GNSS 显示和设置
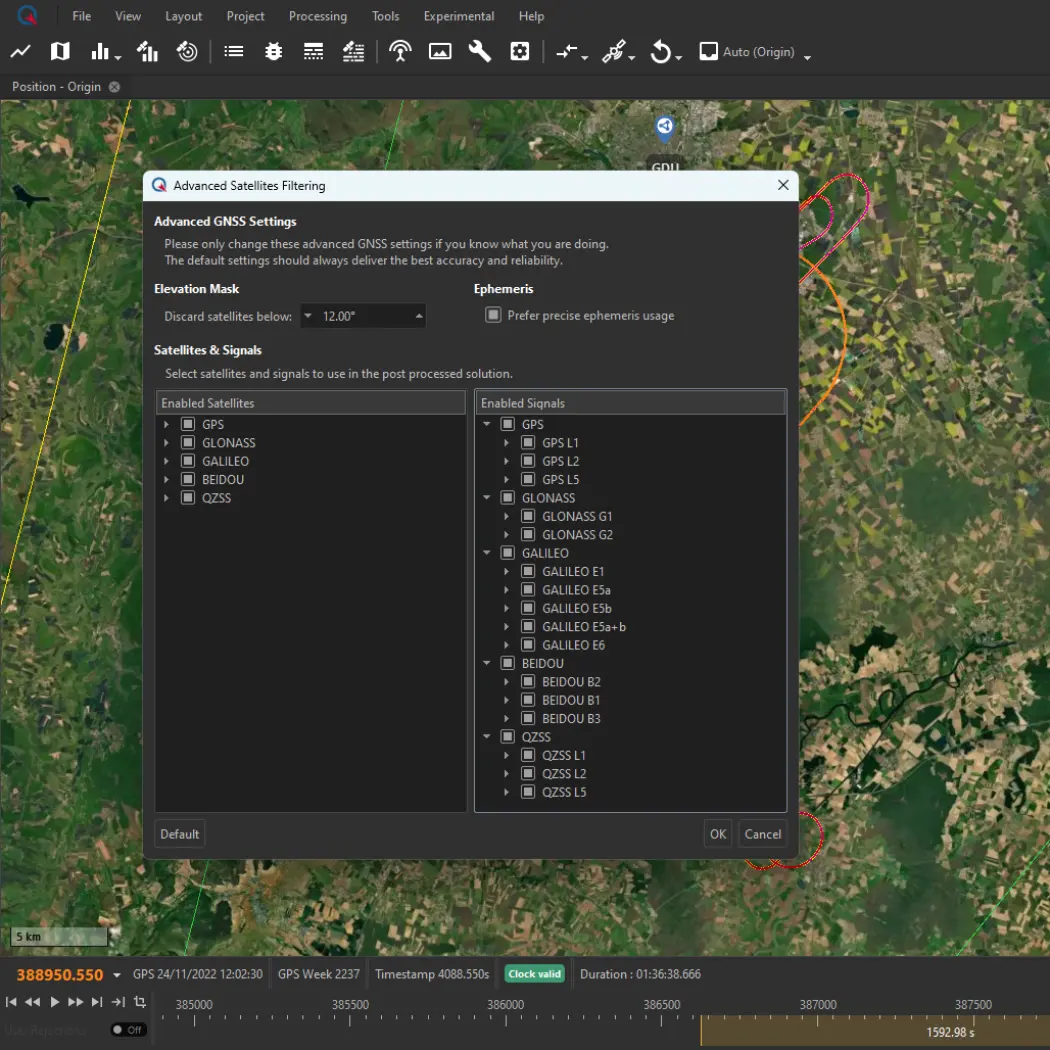
Qinertia 通过智能排除信号质量差的卫星来自动提高您的 PPK 精度,确保在计算中仅使用最高质量的数据。不仅如此,用户现在还可以灵活地掌控全局,在 PPK 解决方案中手动禁用单个卫星、整个信号频段甚至整个星座。为了支持这些高级功能,我们引入了一系列信息丰富的图表,让您轻松评估 GNSS 信号质量。借助 Qinertia 中的高级 GNSS 设置与显示功能,您可以全面掌控并自信地处理 GNSS 数据。
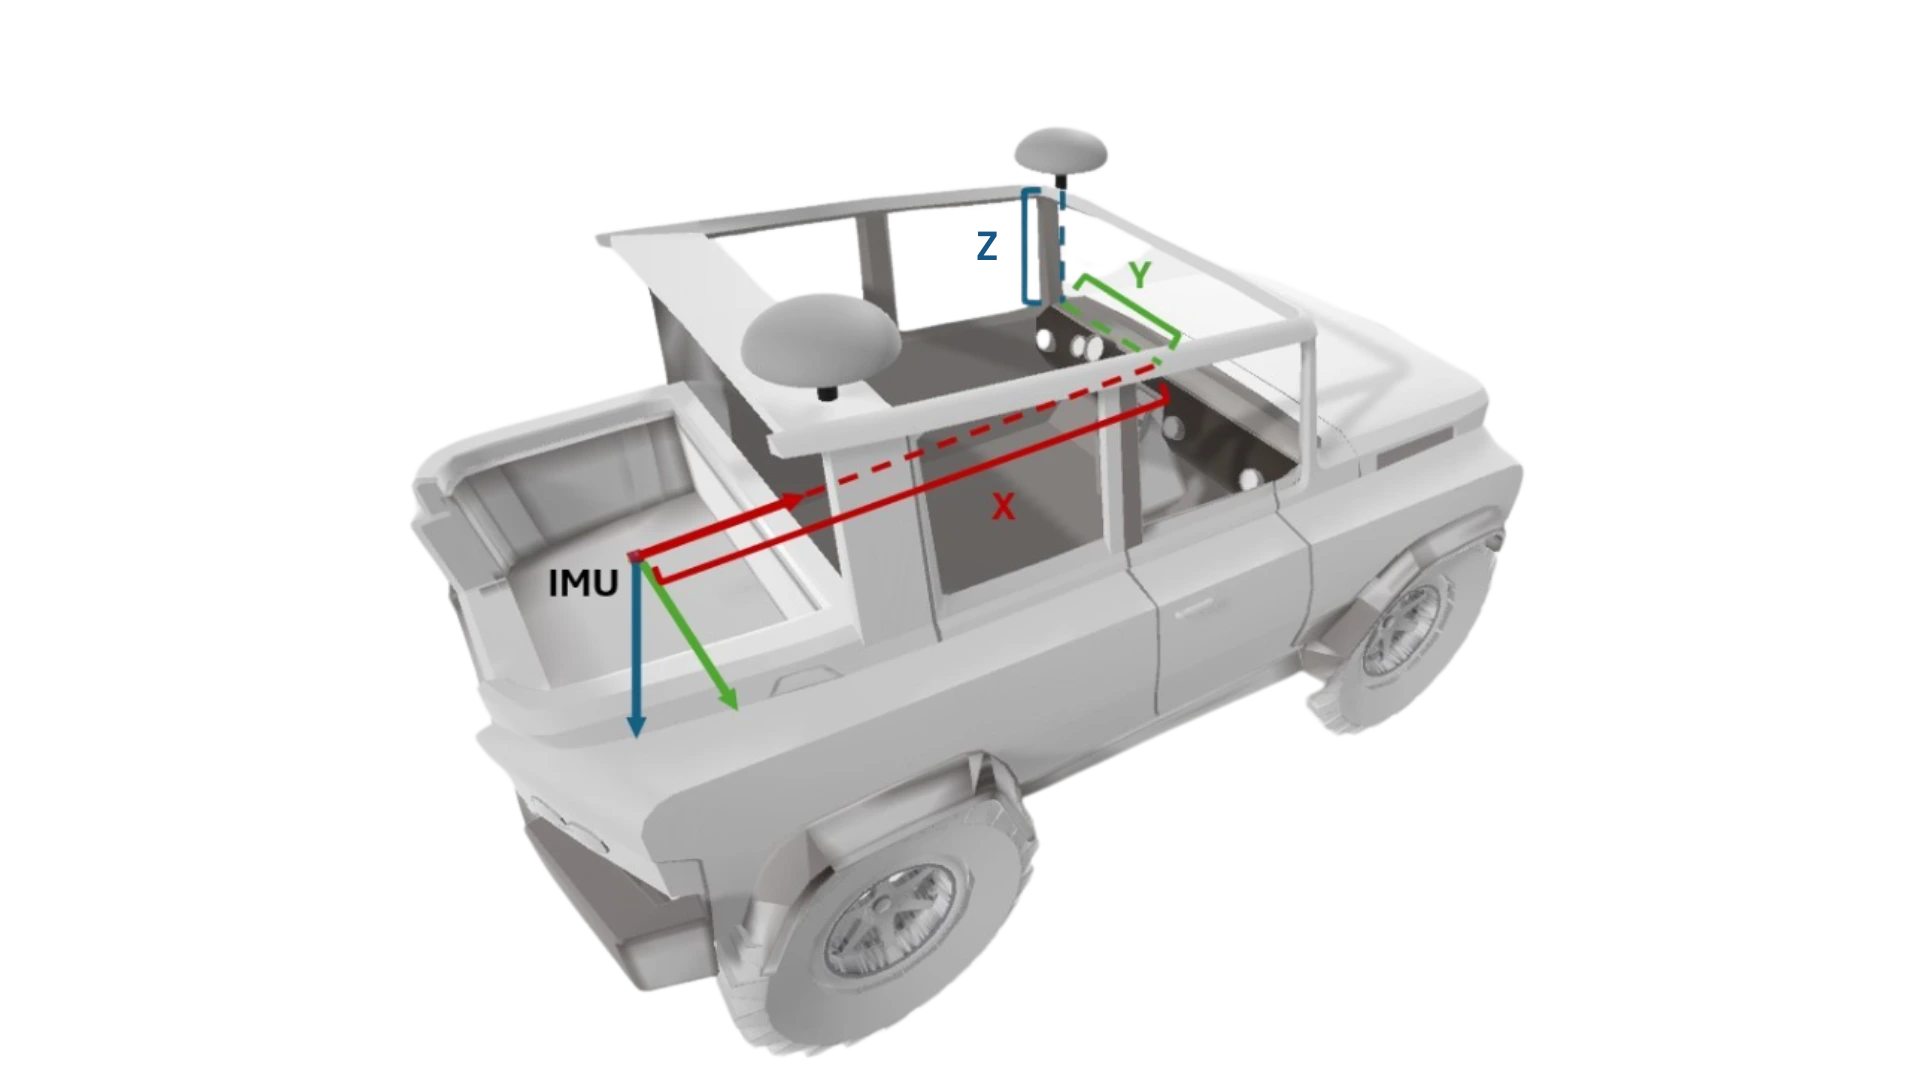
枡杆臂估计
Qinertia 提供了高级杆臂估计工具,用于精确确定 GNSS 天线与 IMU 之间的物理偏移。通过输入手动测量的大致杆臂,Qinertia 可以将其自动精细化至厘米级精度,从而确保最佳的传感器对准。了解有关杆臂估计选项的更多信息 – 立即访问!

灵活的布局与工作空间系统
改进您与数据和工具的交互方式。Qinertia 提供了针对特定应用推荐的布局,让您可以专注于分析而不是界面设置。
您还可以根据需求创建完全自定义的布局,并将其与团队共享,从而确保一致且高效的工作环境。这种灵活的工作空间方法有助于团队更高效地协作、更快地完成工作,并在各个项目和应用中保持生产力。
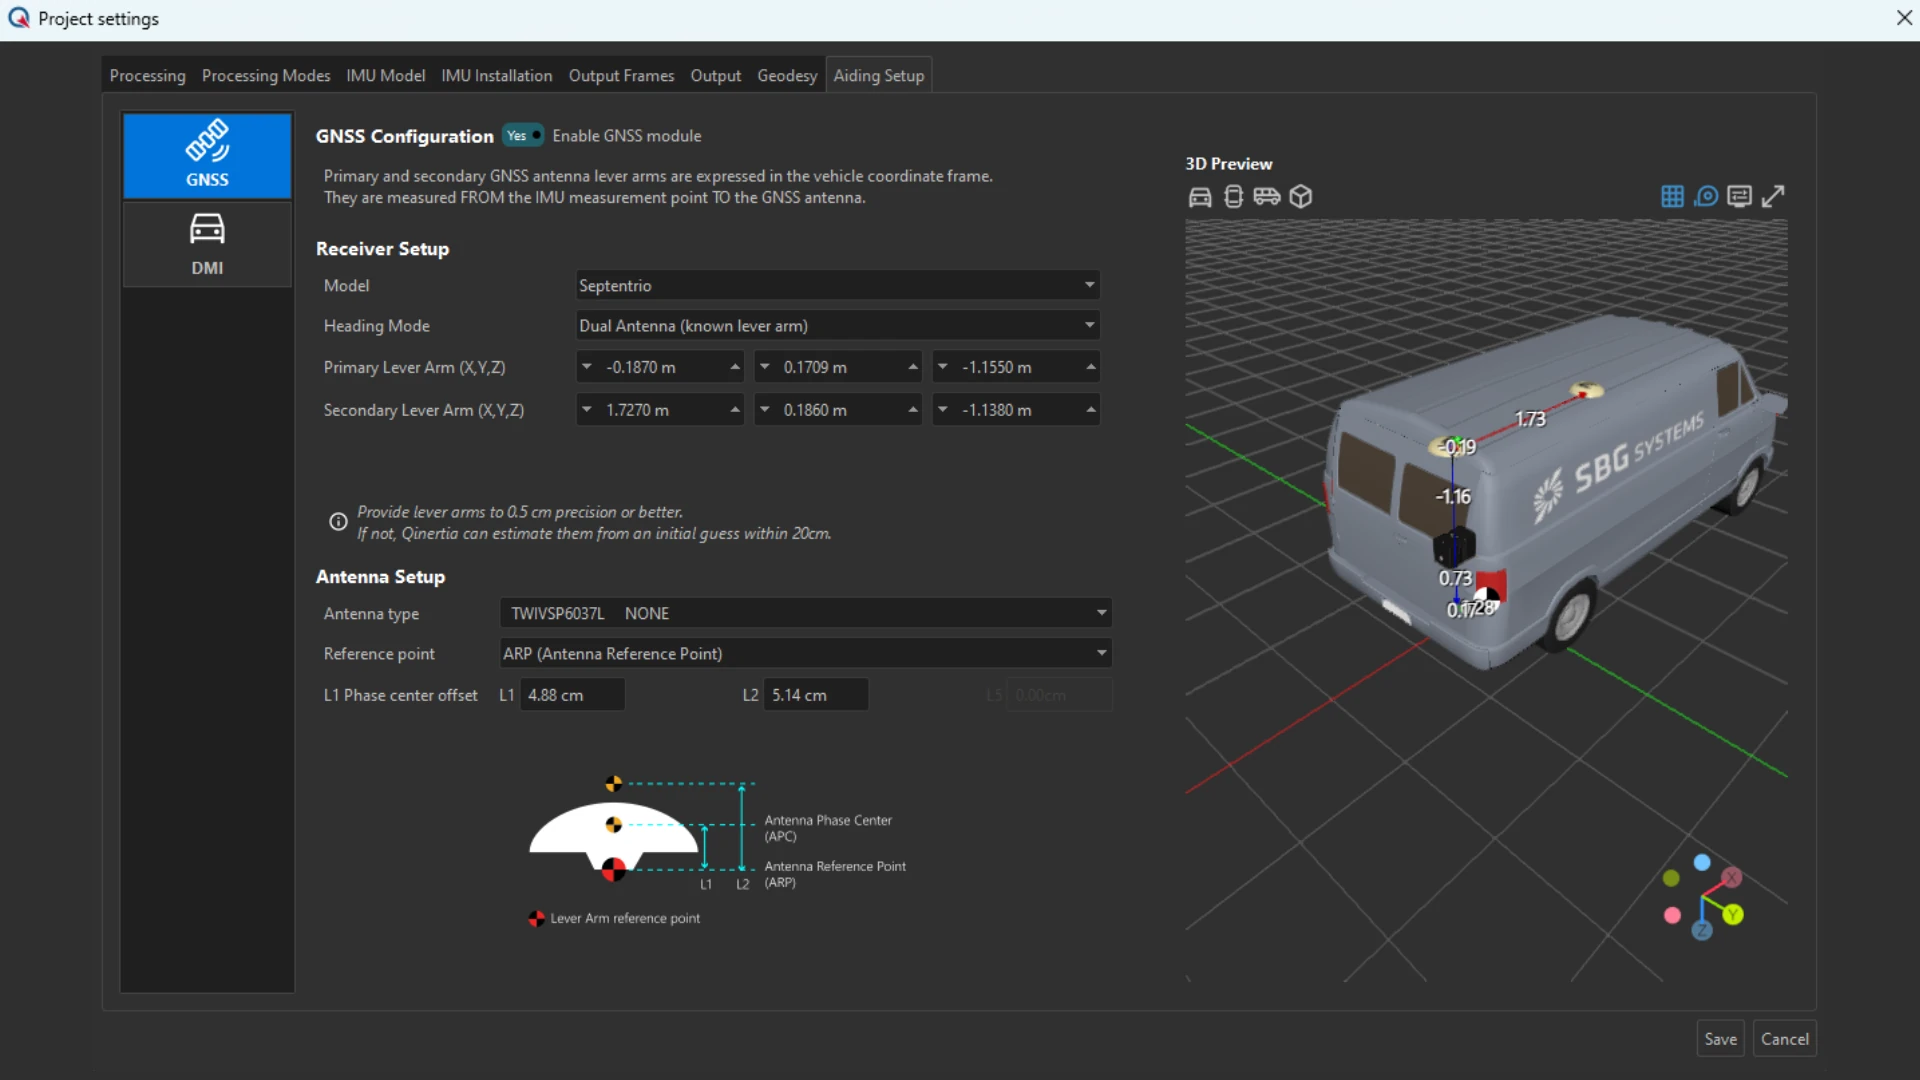
3D 视图
3D 视图允许您在清晰、直观的 3D 环境中可视化您的安装和配置。传感器位置、方向和平台几何形状将得到准确显示,帮助您在处理前验证您的设置。
这种视觉洞察可确保正确的传感器放置,减少配置错误,并提高整体项目可靠性,从而让您对数据采集和后处理结果更有信心。

可自定义的轨迹二进制导出
Qinertia 中的可定制轨迹二进制导出引入了一种处理 PPK 结果的更轻量、更快速、更灵活的方式。它专为性能和互操作性而设计,在保留完整轨迹完整性的同时显著减小了文件大小。
凭借更快的加载时间和优化的数据交换,此导出格式能够实现更顺畅的机器对机器工作流、无缝集成到下游处理管道中,以及更高效的大型项目处理。
PPK 让精确的结果轻而易举
我们的 PPK 后处理软件凭借直观的界面和引导式工作流程,为所有用户提供流畅的体验。快速的项目设置、拖放式数据输入以及自动“寻找最佳”基准站选择简化了任务,而高级选项则能满足专家的需求。基于用户反馈的定期更新确保持续改进和以用户为中心的功能。

PPK 处理模式
Qinertia PPK 处理模式包括:用于实现局部精度的单基准站短基线模式、可减轻电离层干扰以获得更佳结果的单基准站 Ionoshield 模式、适用于专家级走廊测绘的虚拟基准站模式,并且依托紧耦合 PPP 确保无论您的行程去往何处,都能获得始终如一的定位。
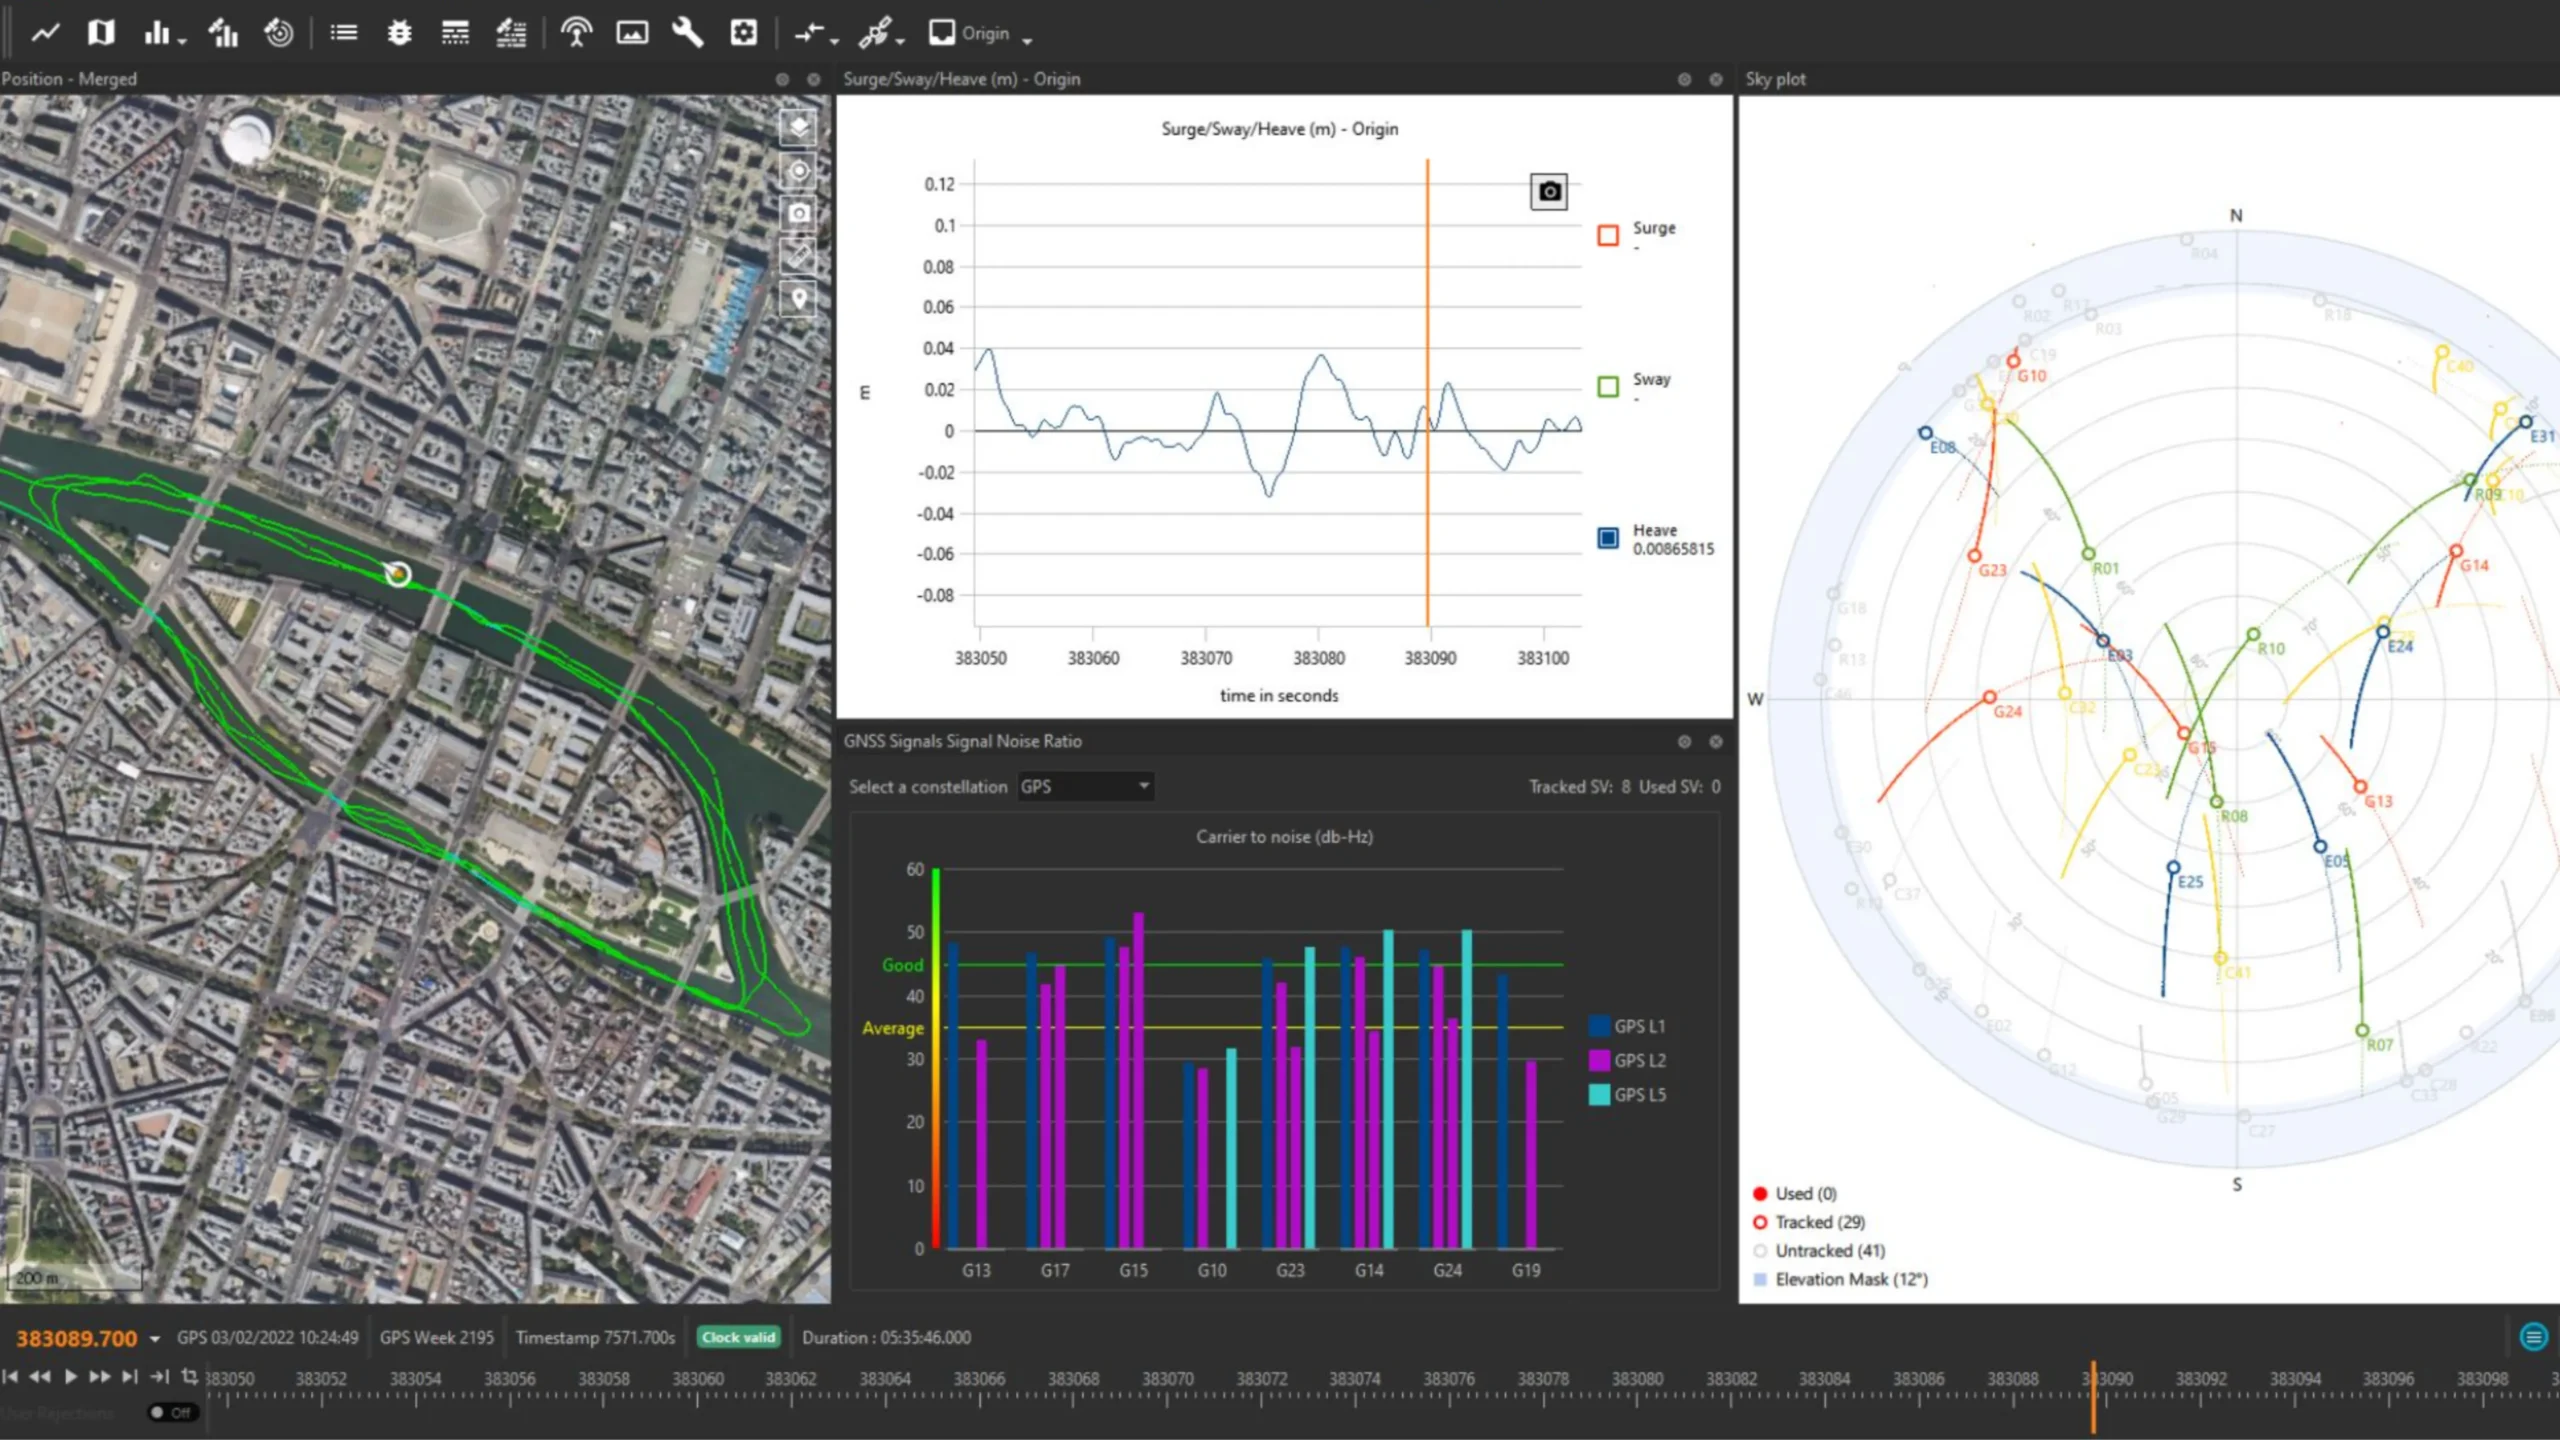
以用户为中心的软件
Qinertia 具有现代、用户友好的界面,专为快速设置和高效操作而设计。其高级工具集支持精确的后处理功能、强大的误差建模和无缝数据集成。
根据用户反馈进行的定期更新不断增强功能,确保最佳性能和对不断发展的行业需求的兼容性。
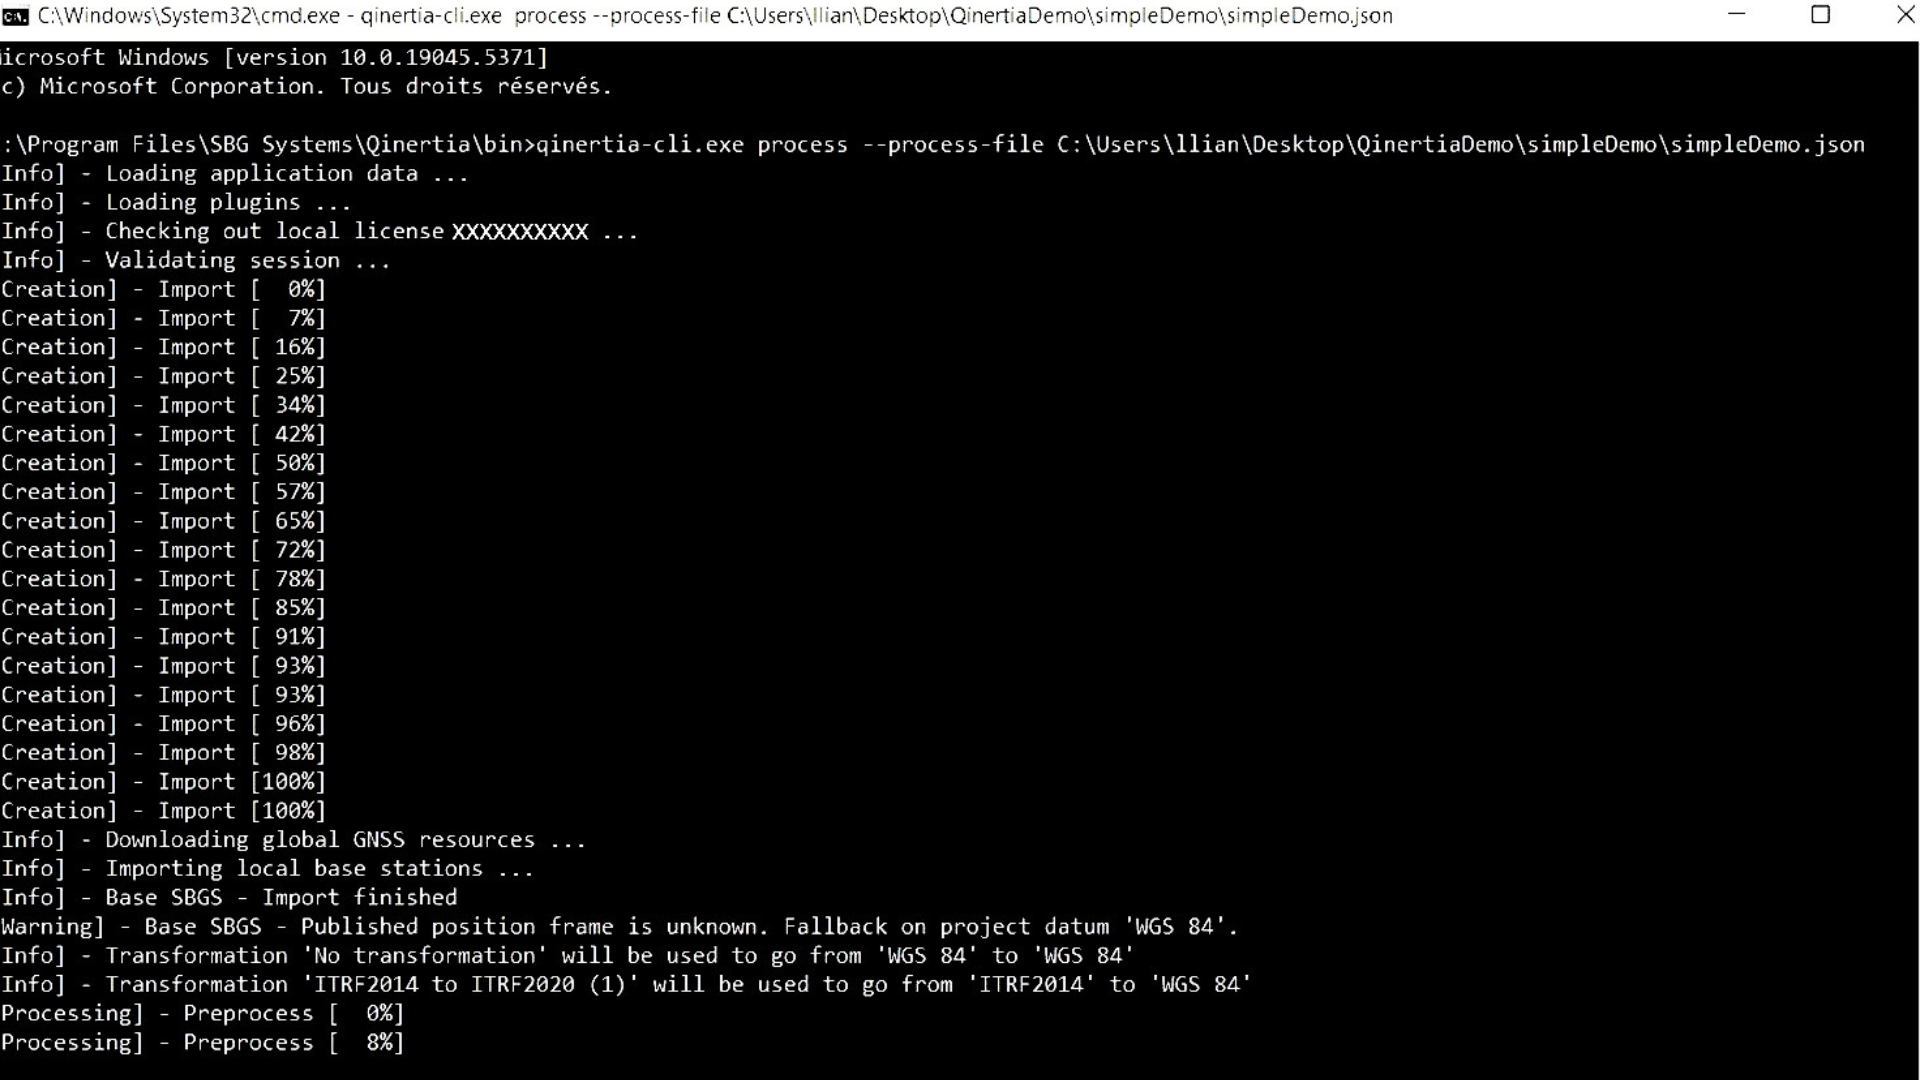
简易工作流程集成
软件开发人员可以使用 Qinertia Cloud API 或 Qinertia CLI,将 Qinertia 强大的 PPK 功能无缝集成到他们的应用程序中。直观的界面简化了交互,命令行界面 (CLI) 则简化了重复的数据处理。开发人员可以自定义输出格式并生成详细报告,从而确保与现有工作流的顺畅集成。
我们的不同版本
选择最适合您项目需求的 Qinertia PPK 软件版本。无论您是从事大规模基础设施测绘、高精度制图,还是任何需要精确 GNSS 后处理的项目,Qinertia 都能提供灵活的选择。
每个版本都为您提供强大功能,只需点击几下即可处理原始 GNSS 数据并实现厘米级精度。
| 处理类型 | 处理类型 仅 GNSS | 处理类型 惯导 + GNSS | 处理类型 惯导 + GNSS | 处理类型 惯导 + GNSS |
|---|---|---|---|---|
| 支持 SBG IMU | 支持的 SBG IMU – | 支持的 SBG IMU 仅 Ellipse | 支持的 SBG IMU Ellipse 与 Quanta 系列(Quanta Micro/Plus/Extra) | 支持的 SBG IMU 所有 SBG 及第三方 IMU |
| 第三方 IMU | 第三方 IMU – | 第三方 IMU – | 第三方 IMU – | 第三方 IMU ● |
| 应用 | 应用 全部 | 应用 陆地与空中 | 应用 机载 | 应用 全部 |
| 许可证 | 许可 永久或订阅制 | 许可 永久或订阅制 | 许可 永久或订阅制 | 许可 永久或订阅制 |
| 并发处理 | 并发处理 1 | 并发处理 1 | 并发处理 1 | 并发处理 1 |
| 离线处理 | 离线处理 ● | 离线处理 ● | 离线处理 ● | 离线处理 ● |
| 服务器处理 | 服务器处理 – | 服务器处理 – | 服务器处理 – | 服务器处理 – |
| 接口 | 界面 GUI + CLI | 界面 GUI + CLI | 界面 GUI + CLI | 界面 GUI + CLI |
| 运动曲线 | 运动配置文件 静态 (GNSS)、空中(无人机、飞机、直升机)、陆地(汽车、卡车、铁路)、海洋(海事、严苛海洋测绘及水下作业)、行人 | 运动配置文件 静态 (GNSS)、空中(无人机、飞机、直升机)、陆地(汽车、卡车、铁路)、行人 | 运动配置文件 静态 (GNSS)、空中(无人机、飞机、直升机) | 运动配置文件 静态 (GNSS)、空中(无人机、飞机、直升机)、陆地(汽车、卡车、铁路)、海洋(海事、严苛海洋测绘及水下作业)、行人 |
| 紧耦合 RTK&VBS&PPP | RTK、VBS 与 PPP 紧组合 – | RTK、VBS 与 PPP 紧组合 ● | RTK、VBS 与 PPP 紧组合 ● | RTK、VBS 与 PPP 紧组合 ● |
| 重新处理 | 重新处理 – | 重新处理 ● | 重新处理 ● | 重新处理 ● |
| 松耦合 | 松组合 – | 松组合 ● | 松组合 ● | 松组合 ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| 基站管理 | 基准站管理 ● | 基准站管理 ● | 基准站管理 ● | 基准站管理 ● |
| 大地测量引擎 | 大地测量引擎 ● | 大地测量引擎 ● | 大地测量引擎 ● | 大地测量引擎 ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| CORS 网络 | CORS 网络 ● | CORS 网络 ● | CORS 网络 ● | CORS 网络 ● |
| 报告 | 报告 ● | 报告 ● | 报告 ● | 报告 ● |
| Rinex 诊断 | Rinex 诊断 ● | Rinex 诊断 ● | Rinex 诊断 ● | Rinex 诊断 ● |
| 枡杆臂估计 | 杆臂估计 – | 杆臂估计 ● | 杆臂估计 ● | 杆臂估计 ● |
| 统计信息 | 统计数据 ● | 统计数据 ● | 统计数据 ● | 统计数据 ● |


构建您自己的解决方案
Qinertia 是一款专为所有用户打造的新一代 INS/GNSS 后处理软件,无论您是个人用户、企业用户、系统集成商、软件编辑还是服务提供商。
预配置的应用运动配置文件可简化设置,并针对您的特定需求优化性能。
在所有可用解决方案中进行选择并打造专属您的方案:桌面端、OEM 和云端。

直接部署
Qinertia Desktop 是一款桌面应用程序,通过提供高级分析工具和可自定义的设置,旨在高效处理复杂的数据集。
凭借用户友好的界面,它允许您快速导入、处理和分析您的数据。
非常适合在办公室工作的个人用户或团队。

与您的硬件或软件无缝集成
Qinertia OEM 提供流畅的集成流程,让您能够将强大的 PPK 处理功能嵌入到您的解决方案中。无论您是硬件制造商、系统集成商还是服务提供商,都能轻松为客户提供可靠、高效的高精度定位。
您可以自定义软件界面、工作流程和功能,以匹配您的品牌和用户需求。

实现灵活、可扩展的远程管理。
Qinertia Cloud 专为开发人员、集成商和企业而设计,旨在提供可扩展的 PPK 解决方案,在发挥精确后处理全部潜力的同时,兼顾云技术的便利性和灵活性。
无论您是在构建自定义应用程序、提供在线服务还是扩展现有功能,Qinertia Cloud API 都能确保您为用户提供顶级的 PPK 性能。
与众多第三方接收器兼容
Qinertia 兼容可提供原始 GNSS 数据的第三方接收机*,包括:Septentrio、Trimble、Novatel、Ublox、Topcon、Javad、Ashtec、Spectra GNSS 接收机……
尽享 Qinertia 的所有功能:解析 GNSS 接收机的文件格式、GNSS PPK(可选配惯性组合)、GNSS PPP(可选配惯性组合)、显示所有图表和分析、利用所有可用星座频段执行 PPK,以及更多丰富功能……
*支持的 GNSS 接收器:双频及以上(L1、L1+L2、L1+L5、L1+L2+L5)。


Qinertia 导览
跟随我们的 Qinertia 产品经理 Lea 一起,对我们的后处理软件进行详细的了解。

申请 Qinertia 演示
探索实际应用案例
了解我们的后处理软件 Qinertia GNSS+INS 如何赋能各行各业的专业人士。从无人机测绘中的精确地理参考到极具挑战环境中的增强导航,我们的案例研究展示了 Qinertia 如何提供无与伦比的精度和效率。
了解我们的客户如何利用 Qinertia 克服挑战、优化性能并取得卓越成果。
他们在谈论我们
我们展示了行业专业人士和客户的经验与评价,他们在其项目中运用了我们的惯性产品。
探索我们的创新技术如何改变他们的运营、提升生产力,并在各种应用中交付可靠的结果。


关于后处理软件的常见问题
我们的后处理软件常见问题解答部分针对有关 SBG Systems 先进后处理工具的常见问题提供了详尽的解答。在本节中,您将找到关于我们后处理解决方案的功能、集成和优势的详细说明。无论您是需要帮助优化工作流程、了解兼容性还是进行故障排除,此 FAQ 都能提供宝贵的见解,帮助您在项目中最大限度地发挥我们软件的性能。
探索答案并借助可靠的数据处理解决方案提升您的运营效率。
哪些平台支持 Qinertia?
Qinertia Desktop 作为原生应用程序适用于 Windows 和 Linux 操作系统。它专为本地安装而设计,可让用户直接在工作站上全面访问 Qinertia 的后处理和分析功能。
Qinertia Server 适用于特定的配置。此版本专为集中式或自动化处理环境而设计,通常部署在专用基础设施上。可用性和配置取决于预期的使用场景、性能要求和许可模式。
Qinertia Cloud 可通过基于 Web 的 API 进行访问。它不是一个桌面应用程序,而是允许用户通过程序化访问将 Qinertia 的处理功能集成到他们自己的系统、工作流或应用程序中。该选项特别适用于自动化处理、基于云的基础设施以及大规模或远程部署。
什么是 GNSS 后处理?
GNSS 后处理(即 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收器上的原始 GNSS 数据测量值的方法。它们可以与其他来源的 GNSS 测量值相结合,为该 GNSS 接收器提供最完整、最精确的运动轨迹,即使在最具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,也可以是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK软件还可以支持不同坐标参考框架之间的复杂转换,以支持工程项目。
换句话说,它可以访问更正,提高项目的准确性,甚至可以在任务后修复测量或安装期间的数据丢失或错误。
RTK 和 PPK 之间有什么区别?
实时动态差分(RTK)是一种定位技术,其中 GNSS 校正以近乎实时的方式传输,通常使用 RTCM 格式校正流。然而,在确保 GNSS 校正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
PPK 相比 RTK 后处理的主要优势在于,数据处理活动可以在后处理过程中进行优化,包括前向和后向处理;而在实时处理中,校正及其传输中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时处理 (RTK) 的首要核心优势在于:现场使用的系统无需配备数据链/无线电,即可将来自 CORS 的 RTCM 校正数据传输到 INS/GNSS 系统中。
后处理应用的主要限制是最终应用程序需要对环境做出反应。另一方面,如果您的应用程序可以承受生成优化轨迹所需的额外处理时间,它将大大提高所有交付的数据质量。
正向和反向处理如何工作?
让我们假设在测量的中间阶段发生了持续 60 秒的 GNSS 信号中断。前向处理中的位置误差增长很快(速率取决于 IMU 规格和其他参数),并在中断结束时达到最大值。然后它会迅速恢复。在后处理中,我们假设时间倒流,并按照反时间顺序进行处理,因为物理方程依然有效。在这种反向处理中,误差将在 GNSS 中断的实际开始时达到最大值,这与自然的前向处理高度对称。
将这两个计算结果合并会在中断中间附近产生最大误差,其幅度远低于仅前向或仅后向的解决方案。这将特别改善 SBG Systems 产品允许的 GNSS+INS 解决方案,但仅 GNSS 处理也将受益于此工作流。
如前所述,此项改进只能通过后处理来完成,因为你需要从头到尾的所有可用数据,从而将其实际应用推迟到测量结束时。
航空测量中的地理配准是什么?
地理配准是将地理数据(例如地图、卫星图像或航空照片)与已知的坐标系对齐的过程,以便可以将其准确地放置在地球表面上。
这允许将数据与其他空间信息进行集成,从而实现基于精确位置的分析和制图。
在测绘领域,地理参考对于确保无人机上的激光雷达(LiDAR)、相机或传感器等工具收集的数据准确映射到真实世界坐标至关重要。
通过为每个数据点赋予纬度、经度和高程,地理参考可确保捕获的数据反映地球上的确切位置和方向,这对于地理空间测绘、环境监测和施工规划等应用至关重要。
地理配准通常涉及使用具有已知坐标的控制点,这些坐标通常通过 GNSS 或地面测量获得,以将捕获的数据与坐标系对齐。
此过程对于创建准确、可靠和可用的空间数据集至关重要。
