杆臂 自动化 INS–GNSS 杆臂校准
在安装惯性导航系统 (INS) 时,配置 INS 与 GNSS 天线之间、以及 INS 与里程计或 DVL 等附加传感器之间的杆臂是一个真正的挑战。
为了简化这一操作并提高效率与精度,我们提供多种杆臂解决方案,旨在自动重新估计杆臂。它们消除了仔细进行手动测量的需求,使用户能够使用粗略估计安装其 IMU,随后再通过该工具进行精细调整。
立即试用!
用于可靠传感器融合的杆臂估计工具
SBG Systems 提供了一套全面的杆臂估计工具,以满足各种操作需求。嵌入式工具集成在我们的 HPI(高性能惯性系统)接口中,可提供主杆臂和副杆臂的实时估计,超越了仅支持双天线对准的竞争对手。Qinertia Lever Arm 工具是一个免费的独立解决方案,使用松耦合模式下的 Qinertia 引擎,需要 RTK 获取的数据。您只需要连接互联网即可登录 MySBG。
Qinertia Cloud lever arm tool 支持通过简单的拖放工作流进行快速的基于浏览器的杆臂估计,非常适合灵活的现场校准,同样依赖于无需 GNSS 校正的 RTK 数据。为了实现最高精度,Qinertia PPK software 利用 GNSS 校正来提供测量级精度,不过需要许可证。这四种解决方案共同确保了所有用户的精确杆臂校准,增强了传感器融合的可靠性,并保证了跨平台和环境的一致、高性能导航。


什么是杆臂?
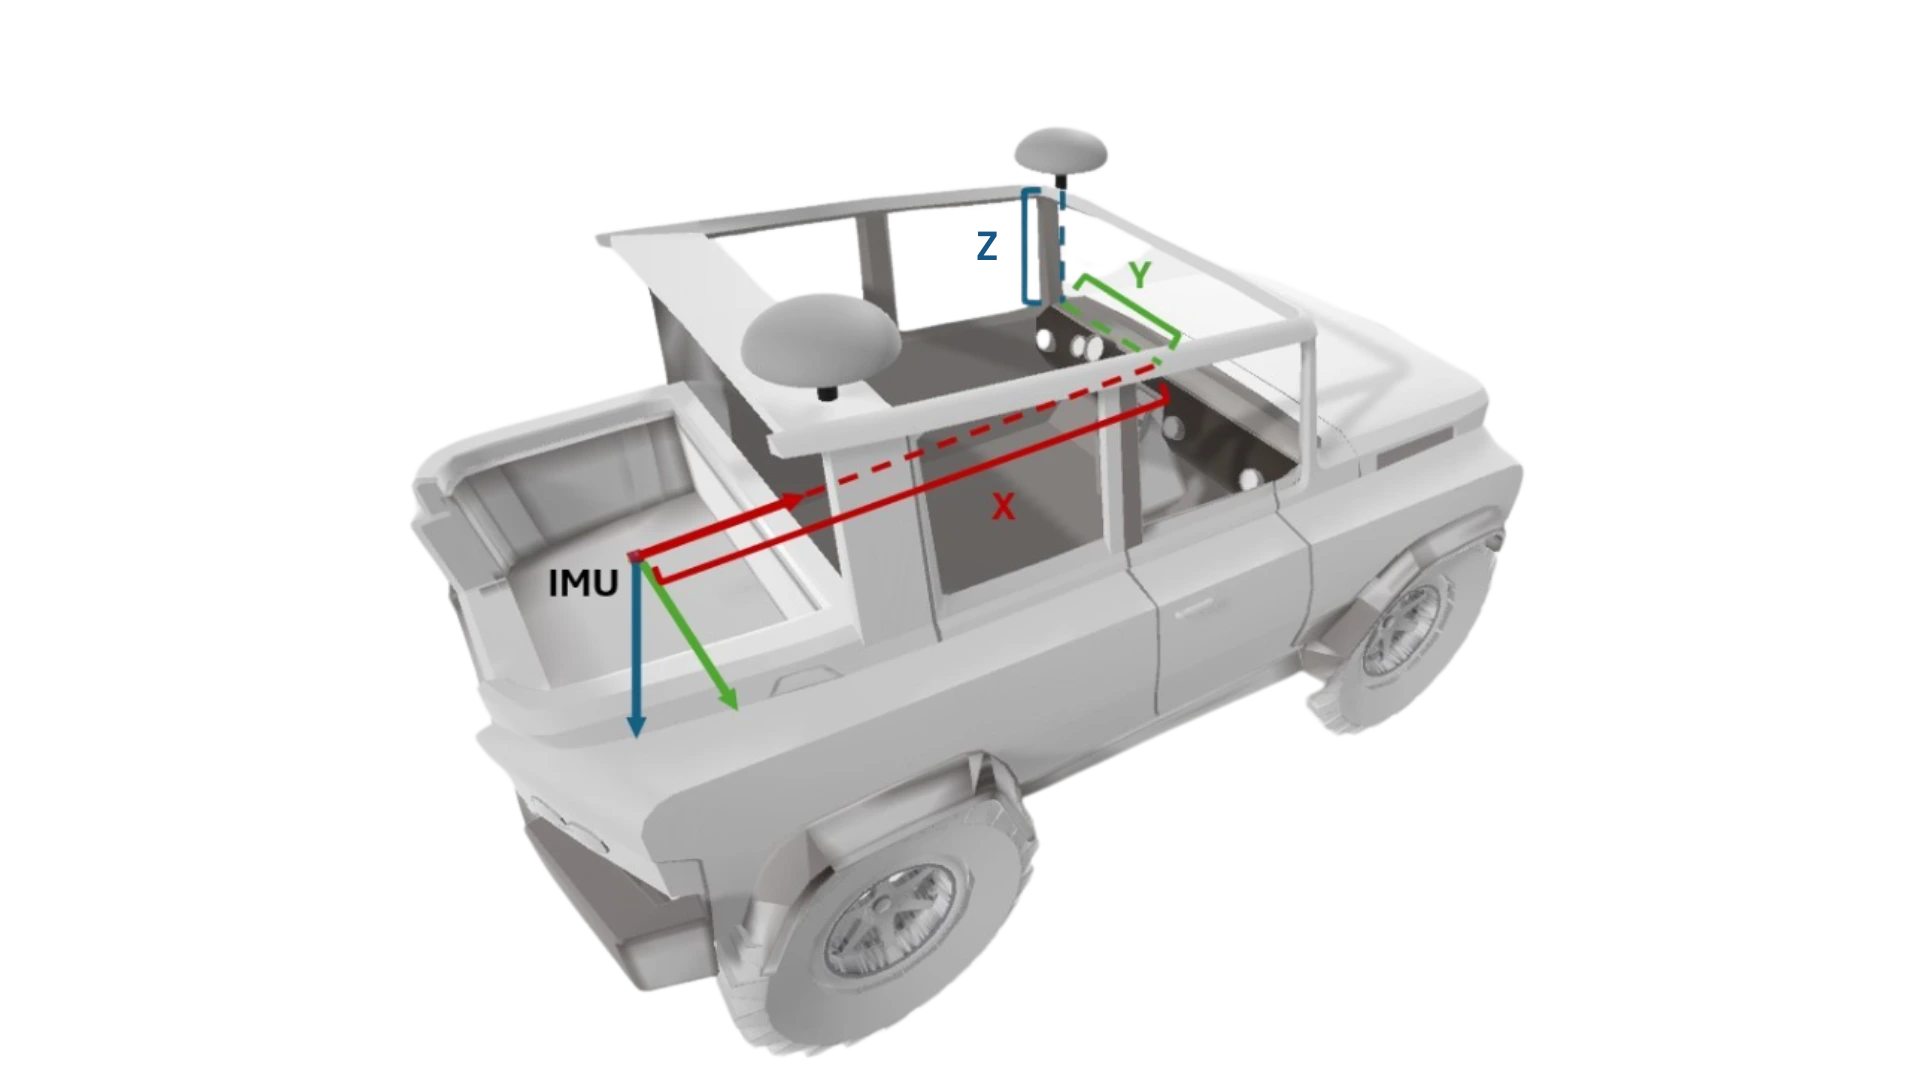
杆臂(Lever Arm)是平台上的 GNSS 天线或其他参考点相对于 INS 参考点的位置偏移,通常表示为 3D 向量 (X, Y, Z)。这在 GNSS/INS 融合中至关重要,因为 GNSS 提供天线的位置,而由 INS 计算的姿态信息的参考坐标系位于传感器本身,该传感器安装在不同的位置。
天线位置与 INS 位置之间的这种偏移意味着这些点在运动过程中会经历不同的动力学特性。
即使是杆臂测量中的微小误差也会引入显著的定位不准确性。传统上,这需要仔细的手动测量,但在实践中会带来几个挑战:
– 人为误差:测量中的微小不对准会导致定位计算中出现累积误差。
– 安装点难以接近:IMU 和 GNSS 天线可能安装在难以触及的位置,从而使精确测量变得困难。
– 耗时过程:确保高精度需要进行多次检查和验证,从而增加了安装过程的额外时间。
完整的杆臂生态系统
云端杆臂
Qinertia Cloud 引入了一项专门的杆臂估计服务,完全通过网页浏览器即可访问,无需安装,工作流程如上传数据一样简单。与独立工具一样,它也应与启用了 RTK 的采集一起使用。
该服务目前以测试版发布,完全免费试用,无需安装桌面端软件。现在就可以通过 Qinertia Cloud platform 探索该服务。
独立杆臂
独立杆臂估算工具随 Qinertia 安装包提供,但独立运行,无需 Qinertia 许可证即可提供杆臂估算。
该工具仅支持 SBG INS 产品,并且在可用时还可估计里程计和 DVL 等辅助传感器的杆臂。它使用与完整 Qinertia 软件相同的处理引擎,但仅在松耦合模式下运行,因此应配合使用 RTK 记录的采集数据,以确保获得最佳结果。通过安装 Qinertia Desktop 软件并登录 MySBG 账户即可访问该工具,且可免费使用。对于希望获得精确校准但又不需要 Qinertia 许可证的用户而言,该工具提供了一个便捷的工作流程。
嵌入式杆臂
内置的杆臂估计工具直接集成在 SBG 的 Ekinox、Apogee、Quanta 和 Navsight 产品系列中,无需外部软件即可提供实时校准。
它能够估算主杆臂和副杆臂。用户通过其 HPI INS 设备的网络界面访问此功能,并且该功能不收取额外费用。
这使其成为需要即时、设备端校准以及持续性能反馈的用户的强大解决方案。
Qinertia PPK 软件杆臂
在 Qinertia PPK 软件中,用户可以使用现有的最精确的杆臂估计功能。通过注入 GNSS 校准数据并执行完整的后处理融合,该工具可提供测绘级精度,是应对苛刻应用的高端解决方案。访问需要有效的 Qinertia 许可证,但它支持最广泛的数据,并在需要最高精度时提供最强的估计性能。


选择您的杆臂解决方案
精确的杆臂测量对于实现惯性导航系统(INS)的全部精度至关重要。无论您需要快速估算工作流程、全自动校准过程还是实时板载计算,SBG Systems 都提供一整套针对每种集成场景量身定制的工具。从独立的桌面工具到基于云的服务以及嵌入式实时算法,每种选项都确保您的 INS 提供最佳对准、减少安装误差和卓越的导航性能。探索最适合您的工作流程和平台架构的解决方案。
| SBG INS | SBG INS 全部 | SBG INS 全部 | SBG INS Ekinox、Apogee、Quanta 和 Navsight 系列 | SBG INS 全部 |
|---|---|---|---|---|
| 第三方 INS | 第三方 INS 否 | 第三方 INS 否 | 第三方 INS 否 | 第三方 INS 是 |
| 附加辅助传感器(例如里程计或 DVL) | 附加辅助传感器(例如里程计或 DVL) 是 | 附加辅助传感器(例如里程计或 DVL) 是 | 附加辅助传感器(例如里程计或 DVL) 否 | 附加辅助传感器(例如里程计或 DVL) 是 |
| 许可证 | 许可证 测试期间免费 | 许可证 免费使用 | 许可证 随产品购买附带 | 许可证 包含在 Qinertia 许可证中 |
| 访问 | 访问方式 网络浏览器,通过登录 MySBG 账户访问 | 访问方式 独立应用程序,通过登录 MySBG 账户访问 | 访问方式 INS 接口,直接通过 HPI Web 界面访问 | 访问 通过有效许可证激活的桌面软件 |


