在日常场景中,独立全球导航系统(GNSS)的精度足以帮助人们辨别方向,但许多应用需要更高的精度。人们已经开发了许多差分校正技术,将 GNSS 的精度提升至 1 厘米以内,从而开启了广泛的新应用。
要达到这种精度,必须注意用于计算和定位结果的参考系,这一主题在《大地测量与坐标系转换》中已有论述,超出了本文的讨论范围。
GNSS 校正
提高 GNSS 精度依赖于校正各种误差。
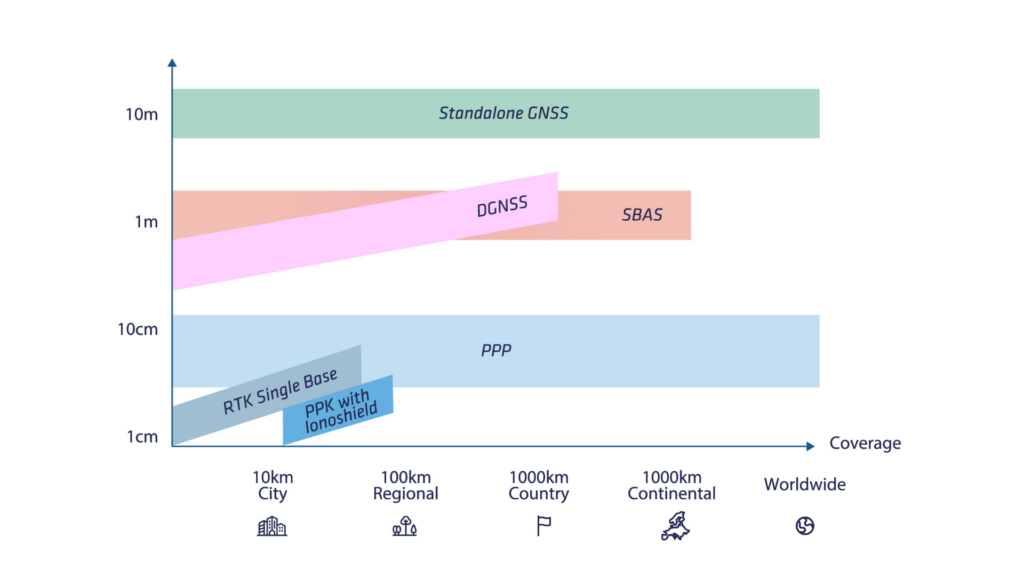
有许多类型的校正可提供不同的覆盖范围和性能。
下表详细列出了主要类型。在本文中,我们将介绍最常见校正的基础知识:简要解释 DGNSS,随后深入探讨 SBAS 和 RTK,并描述 PPK 的优势。
本系列的下一篇文章将更详细地探讨 Ionoshield 和 PPP。
差分 GNSS(DGNSS)
传统的基于代码的 DGNSS 基于一个简单的假设:假设在小范围内,卫星误差和本地大气误差是相同的。然后,可以使用一对 GPS 接收器来消除大气(电离层和对流层)误差以及卫星误差,从而提高导航性能。
在这种运行模式下,基准站 GNSS 接收器安装在流动站 GNSS 接收器工作范围的几公里之内。基准站通过射频(RF)或 GSM 调制解调器将一组校正数据传输给流动站接收器。随后,流动站接收器可以使用这些校正数据来计算差分位置(相对于基准站)。
这项技术可以将导航精度提升至亚米级,但随着 RTK 已成为高精度定位的标准,它现在已经过时。
SBAS(卫星增强导航系统)
SBAS 的开发旨在实现民用飞机的安全导航。此后,它已被用于许多其他需要比独立 GNSS 接收器更高精度的最终用户应用。
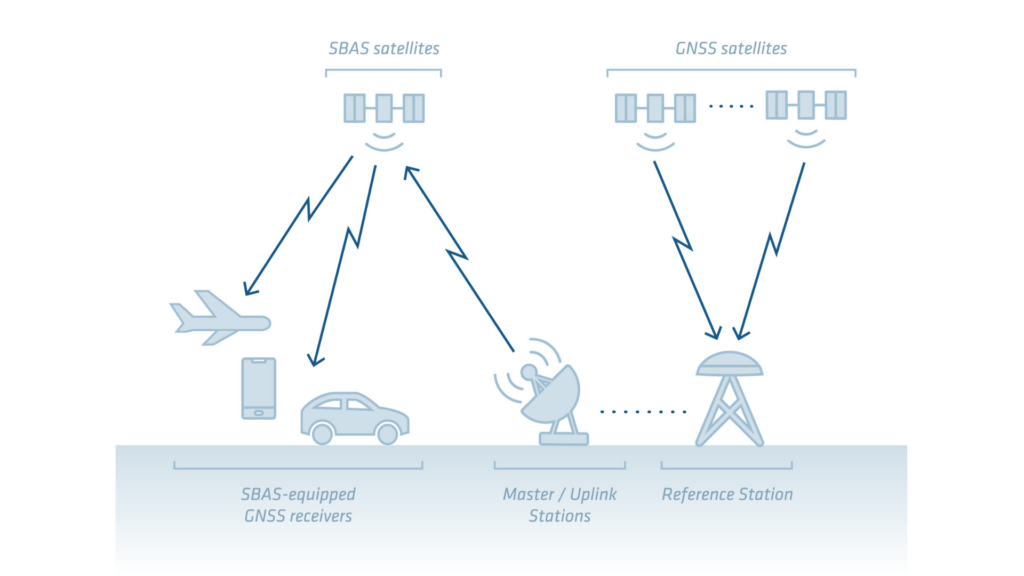
SBAS 的概念是利用一个参考站网络来计算校正数据,从而在广阔的区域(覆盖整个大陆)内提升 GPS 性能。
然后,这些校正数据由专用的 SBAS 地球静止卫星进行广播。现代 GNSS 接收器可以通过其常规的 GNSS 天线直接追踪这些校正数据,并在其定位引擎中使用它们,例如提供 1 米精度的 SBAS。
所有 SBAS 星座的主要目的并非追求最高精度,而是使 GNSS 能够针对特定应用(飞机导航与着陆)达到最低精度要求,并附加完整性概念(对位置误差进行精确测量)。
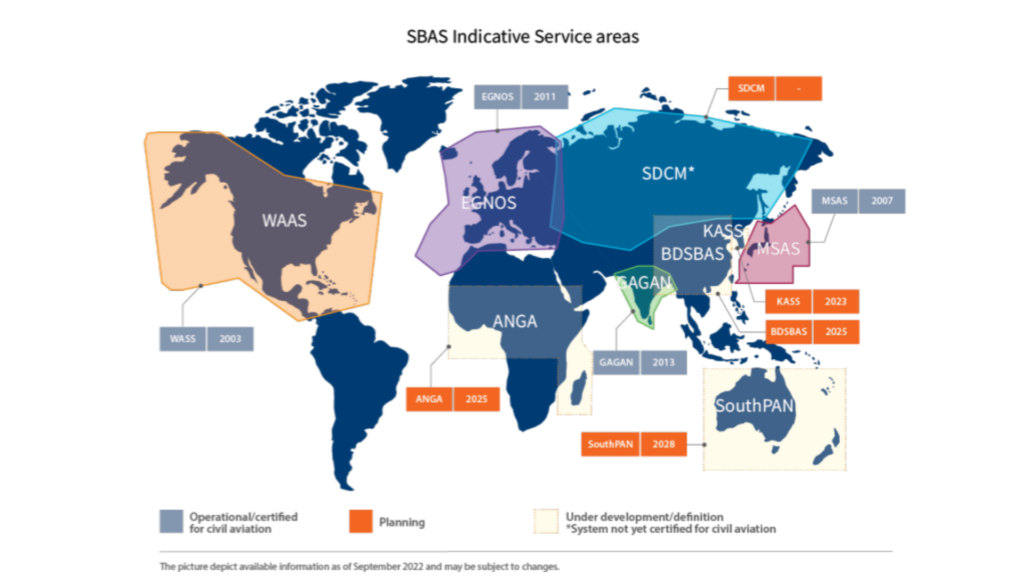
目前正在使用的SBAS包括:
- 北美各国的WAAS
- 欧洲EGNOS系统
- GAGAN 印度站
- 日本MSAS
然而,当前的大多数 SBAS 仅为 GPS 星座提供修正,这使得它们对于陆地导航而言并非最佳选择。未来的 SBAS 解决方案(例如 EGNOS V2)将提供多星座修正。
SBAS背后的技术
各种SBAS解决方案均采用相同的底层技术来提供校正。它们提供的校正包括:
- 卫星时钟误差
- 卫星轨道偏差
- 大气误差
SBAS 还提供卫星完整性信息,可用于剔除来自故障卫星的数据。
此外,还利用基站网络计算大气校正值,以提供大气误差的分布模式。传输的误差值对应于大气在称为 IGP(电离层网格点)的给定点上引入的垂直延迟。接收机随后可以对来自每颗卫星的不同信号进行延迟校正。
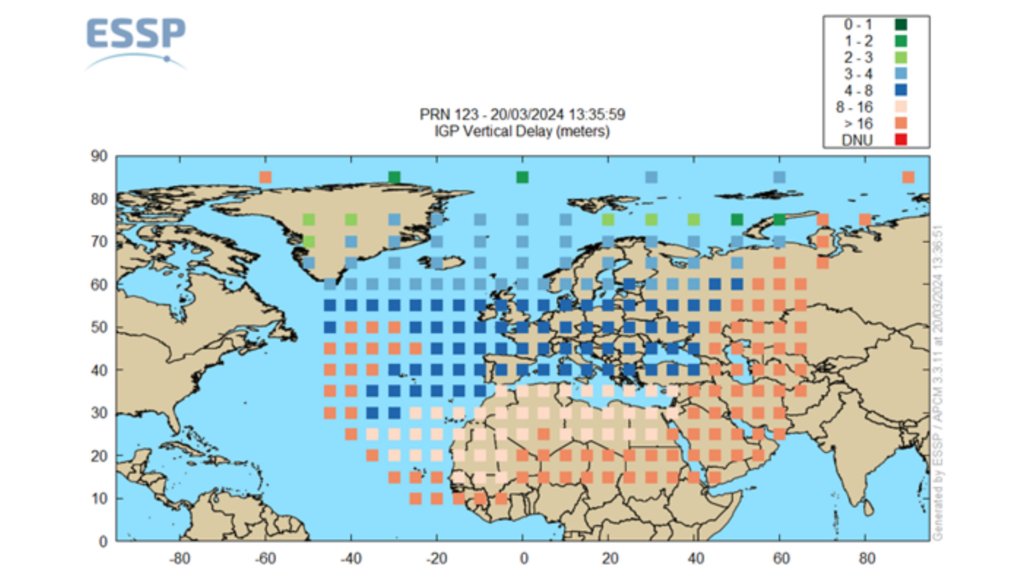
利用 SBAS 提供的信息,接收器可以校正基于伪距测量中的误差,将水平方向的定位精度提升至约 1.2 米 RMS,垂直方向提升至约 1.6 米 RMS。与独立 GNSS 相比,这是一个显著的改进,尤其是对于垂直分量而言。
实时动态定位(RTK)和后处理动态定位(PPK)
RTK 技术于 20 世纪 90 年代中期首次引入测绘应用。与传统的差分全球定位系统(DGPS)类似,RTK 依赖于精确定位的基准站和流动站 GNSS 接收器。
两个关键的计算步骤能够实现厘米级精度的定位:
- 二差分
- 载波相位测量与模糊度消除
二差分
DGPS 通常仅使用单差和载波测量。
另一方面,RTK 增加了相位测量并采用了“双差”方法。在这种方法中,基准站测量值减去流动站测量值,并且所有导航卫星测量值都减去一颗枢轴卫星。
这种方法可以补偿所有由卫星引起的误差、由接收机引起的误差,以及假定在基准站附近为常数的的大气误差。
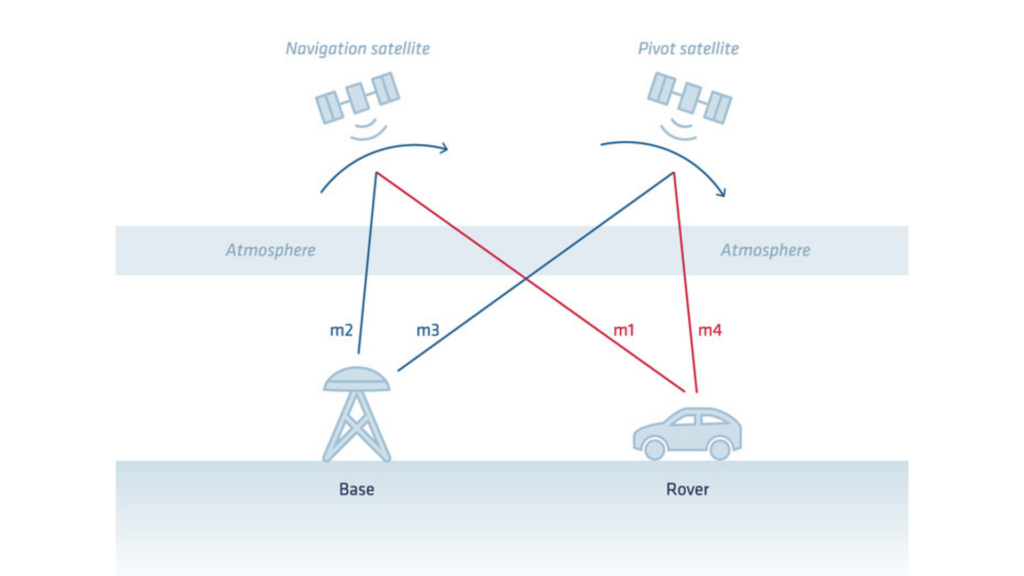
根据这一计算,我们得到:
- 漫游车在基站坐标系中的位置(纬度/经度/海拔)
- 漫游车时代
基站与移动站之间的距离称为基线,这是RTK技术中的关键因素。随着基线长度的增加,误差预算会略有增加,因为共同的大气误差和共同的卫星轨道误差并不能完全抵消。这就是RTK定位精度规格中常见的“+1ppm”。
载波相位测量与模糊度消除
我们上一篇文章中介绍的载波相位测量是将误差降低至厘米级所必需的。
载波相位测量面临的挑战在于,它们本质上具有模糊性(或不完整性)。测量中缺少整数个载波相位周期。这部分缺失的数值也称为“整周模糊度”。
动态实时差分(RTK)定位过程从估计这些模糊度开始。此过程也称为“浮点 RTK”(RTK Float)模式。在该模式下,模糊度会缓慢收敛,但并非整数值。这使得接收器能够平滑位置并达到约分米级的精度。
为了获得最高精度和鲁棒性,下一步是实时确定其中每个模糊度的整数值。此过程称为整周模糊度固定。
模糊度解算的结果可最大化 RTK 精度并提供更高的鲁棒性。这通常被称为“固定解 RTK”(RTK Fixed)模式。
如果对特定卫星的相位追踪中断,则会发生“周跳”事件,必须重新解析该卫星的整周模糊度。因此,过多的周跳(尤其是所有卫星同时发生周跳)会对 RTK 性能产生负面影响。优质的天线、合理的天线布局以及干净的射频环境对于限制这些事件至关重要。
后处理运动学
正如我们所见,RTK 是这些校正的“实时”应用,这意味着流动站必须与基准站建立数据链路连接,以便在野外计算 RTK 处理结果。
某些应用不需要实时轨迹,但可以受益于更高的精度或更简单的设置。后处理动态定位(PPK)可以满足这些需求。使用 PPK 时,流动站在数据采集期间收集自身的原始 GNSS 数据,而不接收实时校正。随后,利用来自基准站或参考站网的精确信息对这些数据进行后处理。
由于PPK无需依赖实时校正,因此在数据采集方面具有更大的灵活性。它常用于难以实现或无需实时通信的场景,例如航空测绘、无人机测绘或科学研究。
使用PPK进行差分校正的优势。
在处理 GNSS 数据时,PPK 提供以下核心优势:
- 改进的外业工作流:基于 RTK 的任务的一大成本是确保附近有基准站、按需架设基准站、确保可靠的数据连接等。Qinertia 内置了大量的 CORS 网络,并可直接访问第三方网络。这消除了确保基准站可用以及建立可靠数据连接的复杂性。
- 改进的质量控制:许多质量指标有助于评估处理的实际性能。这些指标包括先进的统计数据、分离度(正向处理和反向处理计算出的位置/姿态之间的差值)以及 GNSS 信号指标。
- 全面提升性能:RTK 模糊度固定可能需要一定时间(取决于与基准站的距离以及大气条件,从几秒到几分钟不等)。这在采集开始时或在复杂的 GNSS 条件下可能尤为明显。PPK 通过在正向和反向双向处理来最大限度地提高固定率,从而缓解这些影响。通过使用更先进的算法或精确的卫星星历,性能也可以得到进一步提升。
