特性
❌Pulse-40 将高性能惯性传感技术与嵌入式诊断和补偿机制相结合,以确保测量数据的完整性。其架构在最大限度地减少传感器误差的同时,还能减轻温度、振动及其他环境干扰的影响。 实时诊断功能持续监控传感器输出,以检测异常行为并确保导航数据的可靠性。
每台Pulse-40均在其完整工作温度范围内经过单独的多轴热校准。校准过程对每个惯性传感器的温度依赖性偏置、量程因子和跨轴误差进行表征。随后对这些参数进行补偿,以确保在变化的热条件下保持一致的测量精度。


Pulse-40 一览
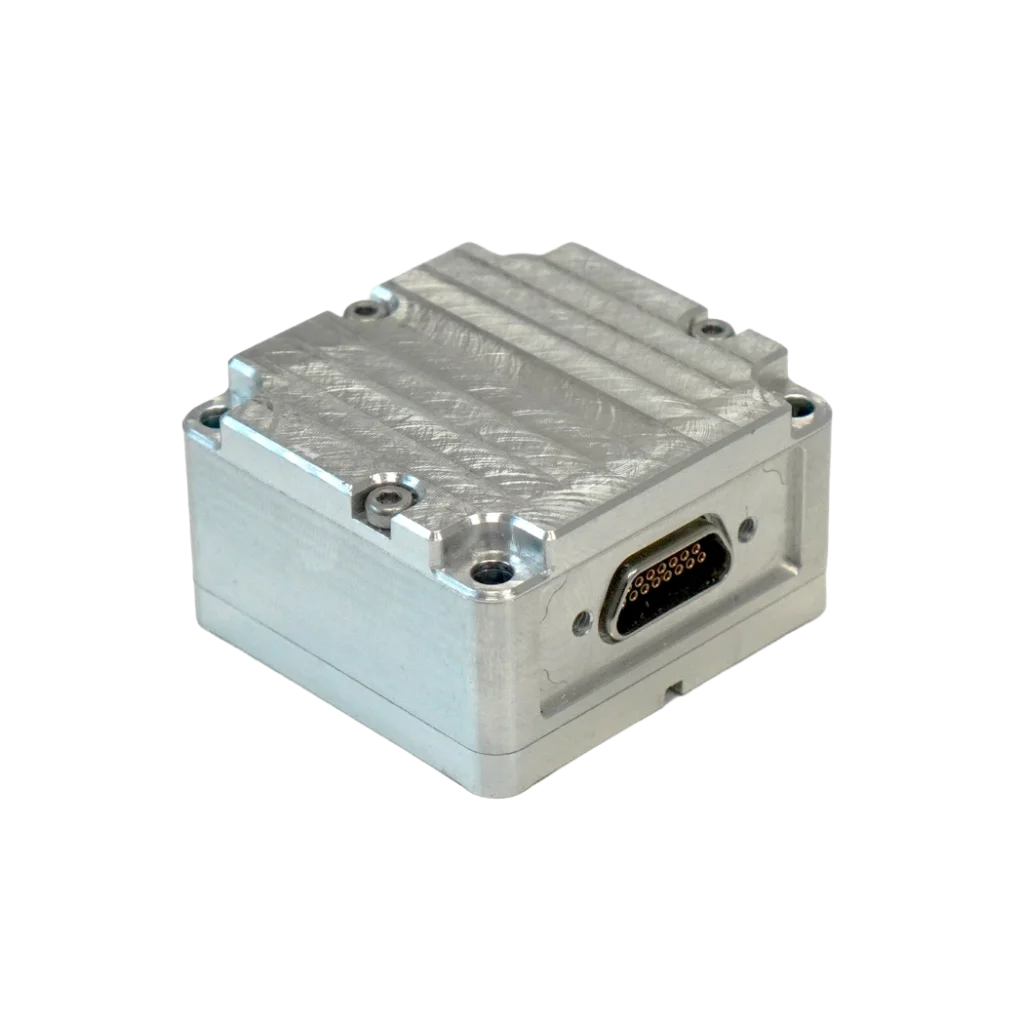
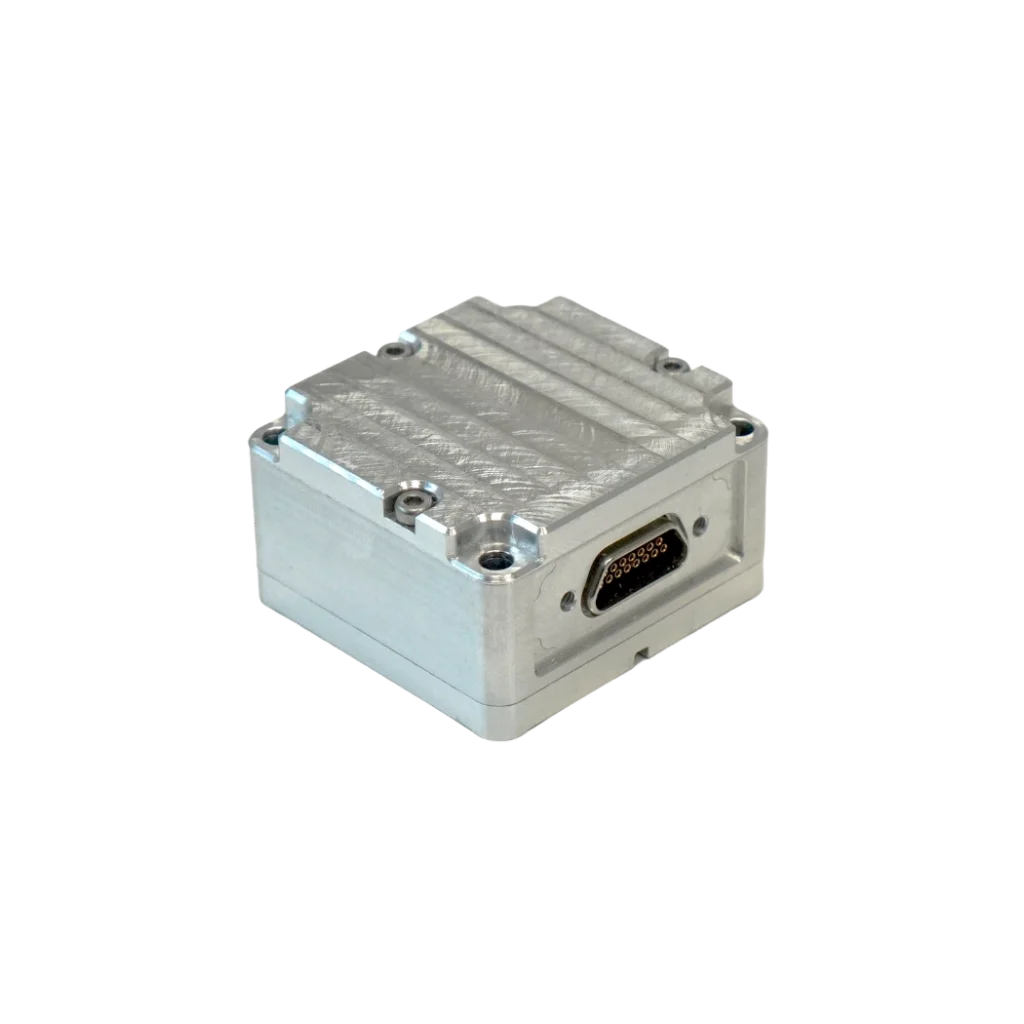
Pulse-40 是一款专为战术级性能而设计的紧凑型IMU 。
请在下方了解其卓越可靠性和易集成性背后的技术与特性。
优化的 SWAP-C
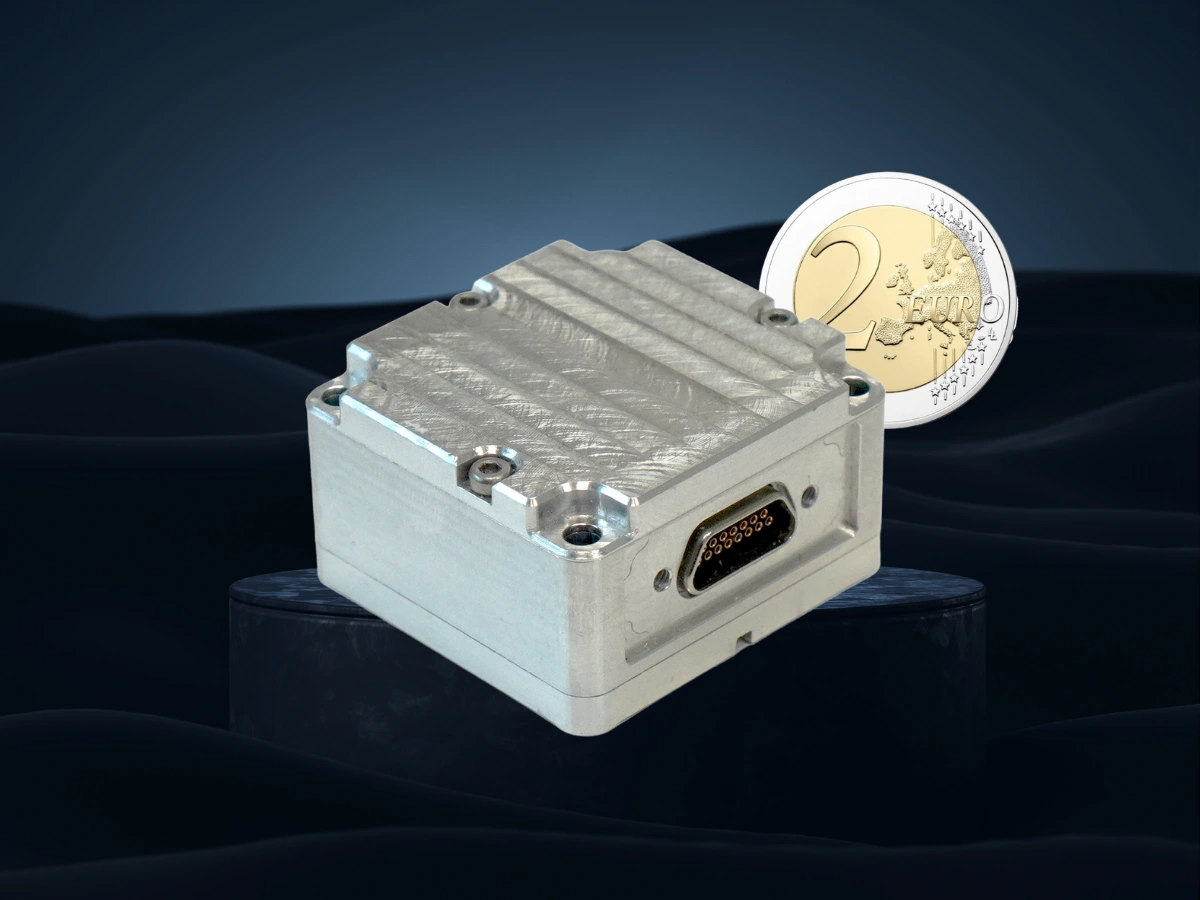
Pulse-40 采用紧凑的 39 毫米(长)× 37 毫米(宽)× 21.95 毫米(高)外形尺寸,重量仅为 56 克,功耗仅为 0.5 瓦,即使在空间最为受限的嵌入式系统中,也能提供战术级性能。
内置振动监测工具
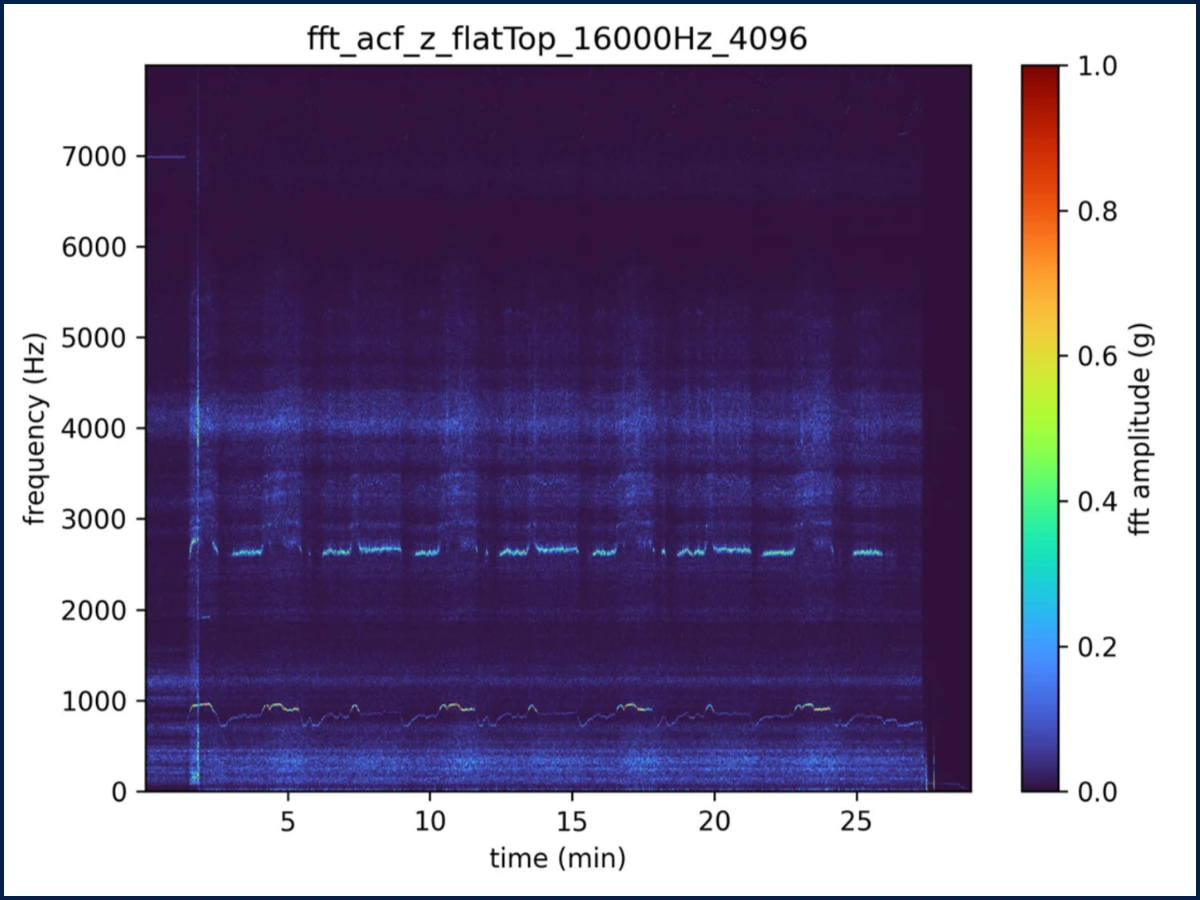
❌Pulse-40 集成了专用的振动监测功能,可通过 FFT 分析捕获高达 8 kHz 的完整振动频谱。它还提供高级振动警告,以实现系统的实时监控。
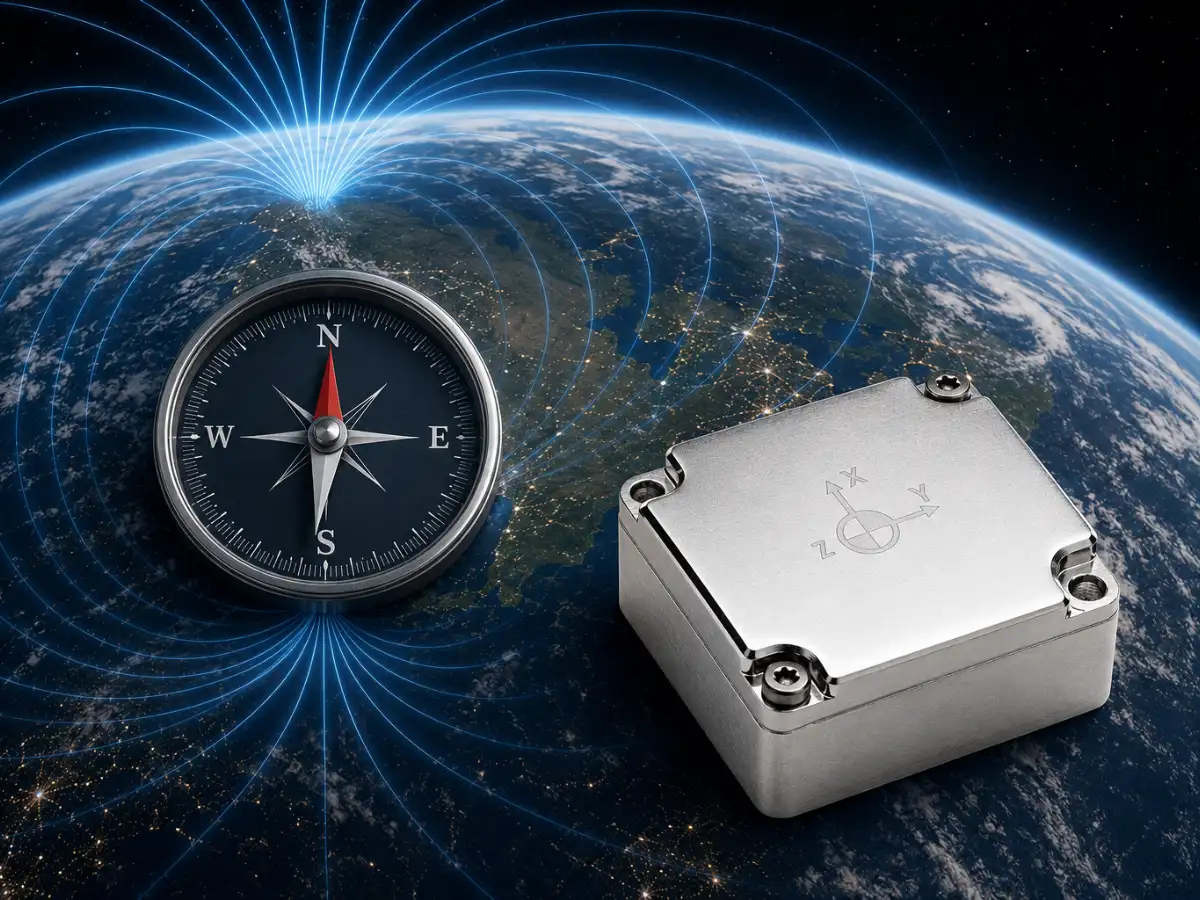
内置磁力计
❌Pulse-40 将三轴磁力计与惯性传感器集成在一起,以紧凑的外形提供了完整的 9 自由度传感解决方案。
高级且易于使用的 API
❌Pulse-40 基于SBG Systems的标准化通信架构,简化了整个产品系列之间的集成。
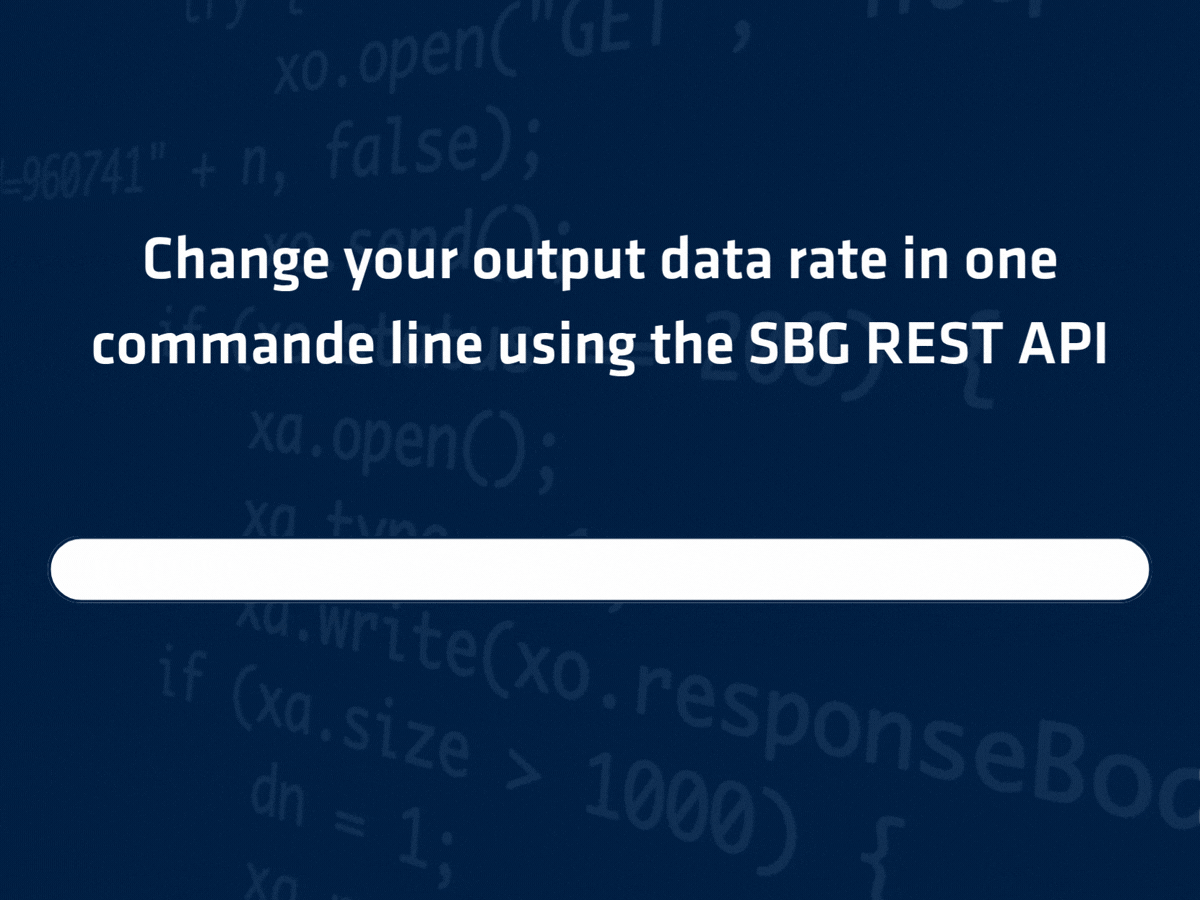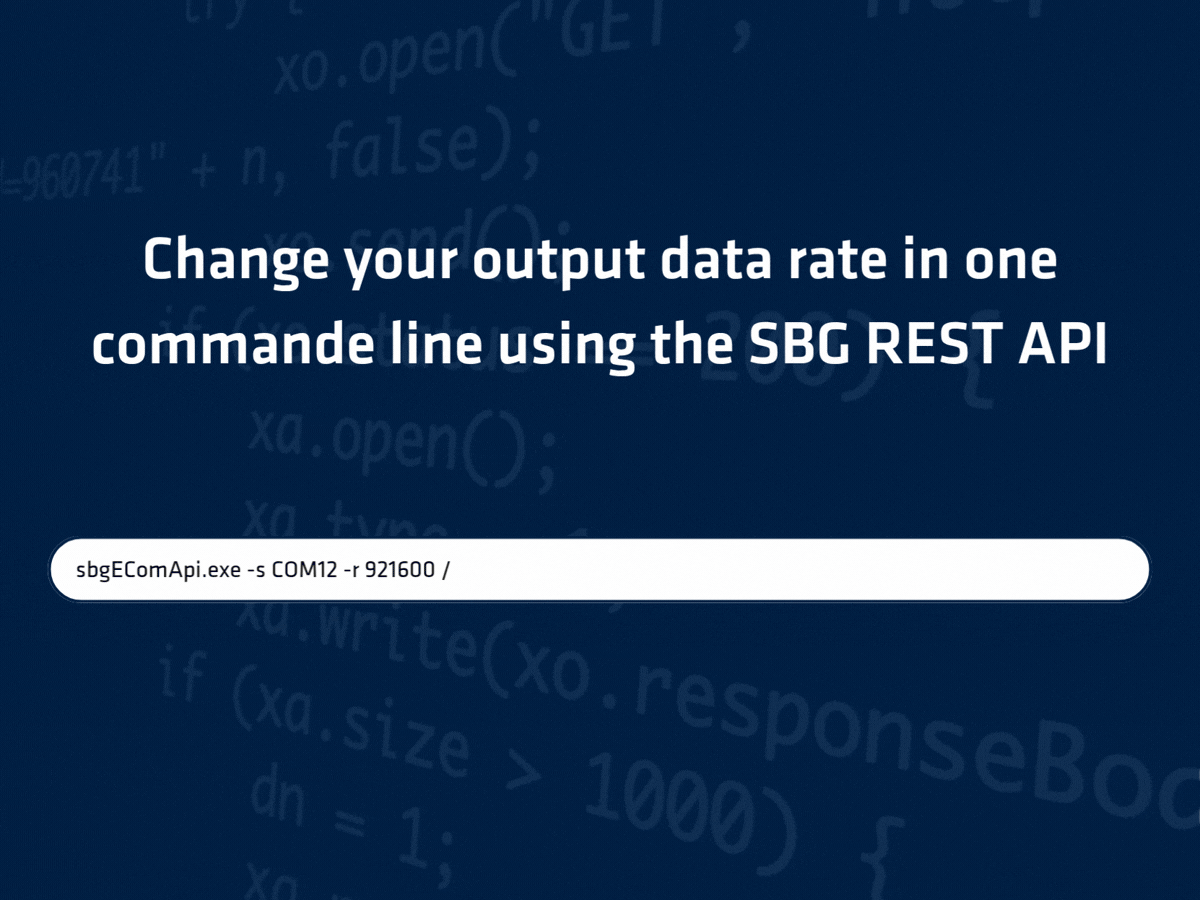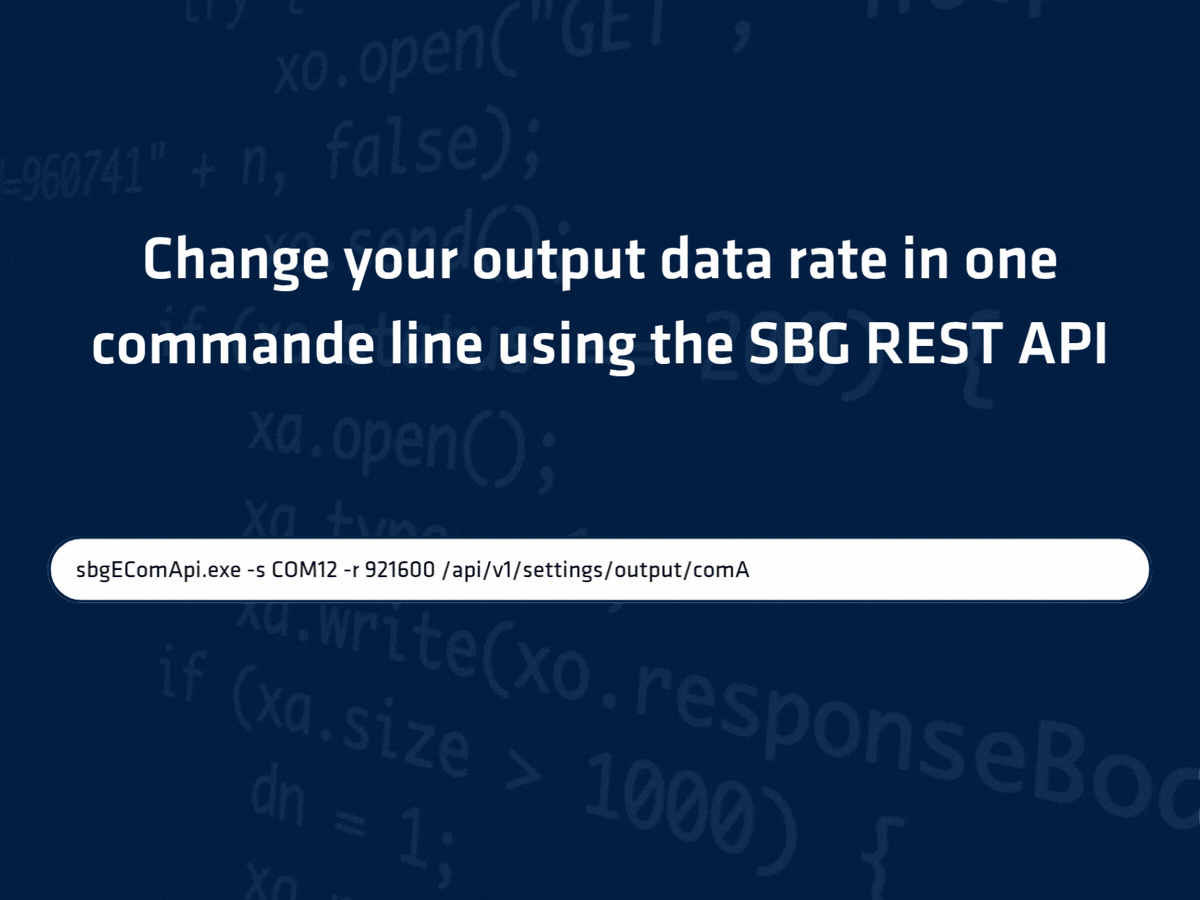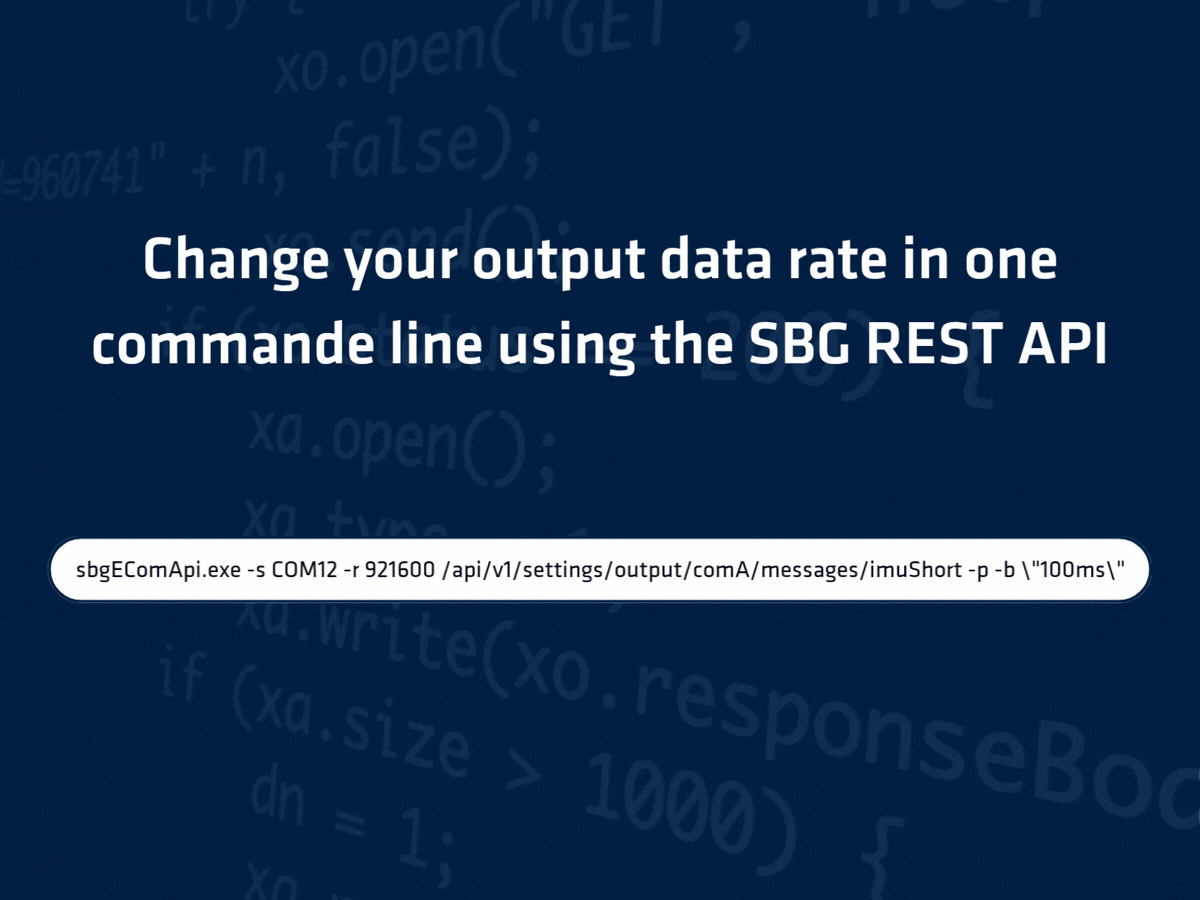
sbgECom 协议为实时导航数据提供高带宽、低延迟的数据流。同时,RESTful 风格的 sbgINSrestApi 支持完全基于软件的配置、控制和系统管理。
产品规格
加速度计性能
±40 g 长期偏置重复性
1250 µg 运行中不稳定性偏差
6 μg * 比例因子
500 ppm 速度随机游走
0.02 m/s/√h * 振动校正误差
0.03 mg/g² 带宽
250 赫兹
陀螺仪性能
± 4000 °/s ** 长期偏置重复性
150 °/h(简体中文(大陆)) 运行中不稳定性偏差
0.5 °/h * 比例因子
500 ppm 角随机游走
0.08 °/√h * 振动校正误差
0.2 °/h/g² 带宽
250 赫兹
接口
Binary sbgECom 输出速率
高达 2 kHz 输入 / 输出
1x UART (LvTTL) – 高达 4 Mbps Sync IN/OUT
1个同步输出/时钟输入接口 时钟模式
内部或外部(直接以 2kHz 采样或按比例缩放) IMU 配置
sbgINSRestAPI (时钟模式、ODR、同步输入/输出、事件)
机械和电气规格
3.3 VDC 功耗
0.50 W EMC
EN 60945、EN 55016-2-1、EN 55016-2-3、EN 61000-4-2、EN 61000-4-3、EN 61000-4-4、EN 61000-4-6、EN 61000-4-8、 EN 61000-4-11、MIL-STD-461 重量 (g)
56 g 尺寸(长x宽x高)
39 毫米 × 37 毫米 × 21.95 毫米
环境规格与工作范围
IP-50 工作温度
-40 °C 至 85 °C 振动
10 克 RMS – 20 至 2 千赫兹,以及 6 克 RMS – 20 赫兹至 4.5 千赫兹 冲击
2000 克,持续 0.3 毫秒 MTBF (计算值)
4 000 000 小时 符合
MIL-STD-810
专为关键任务应用而设计
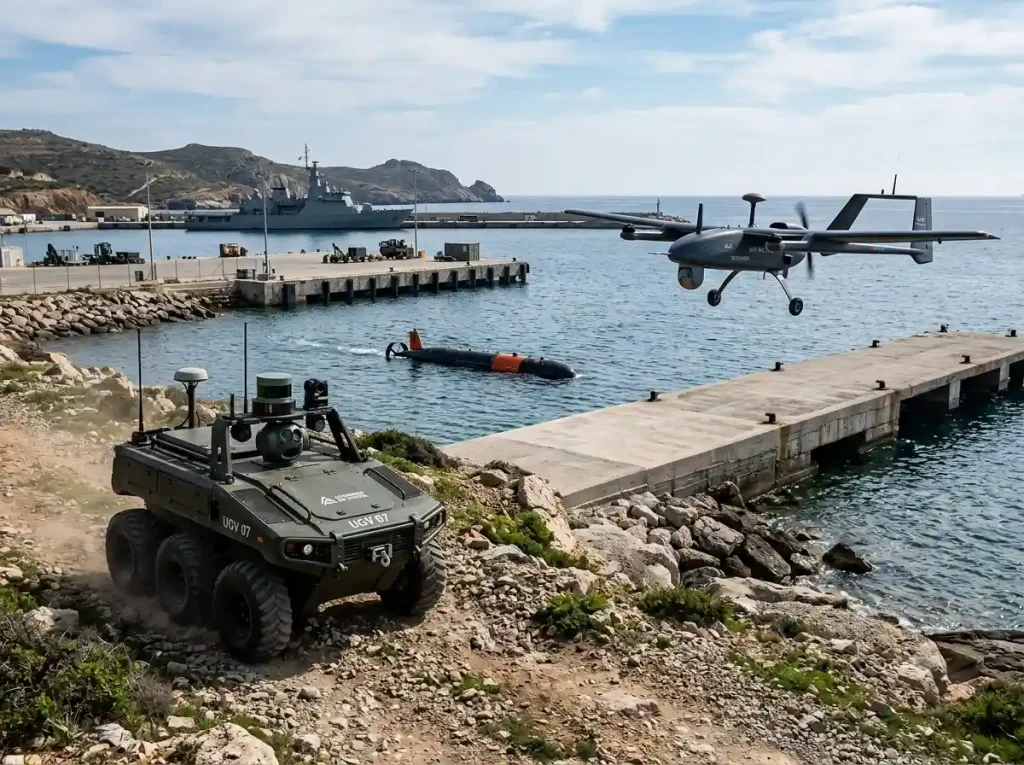
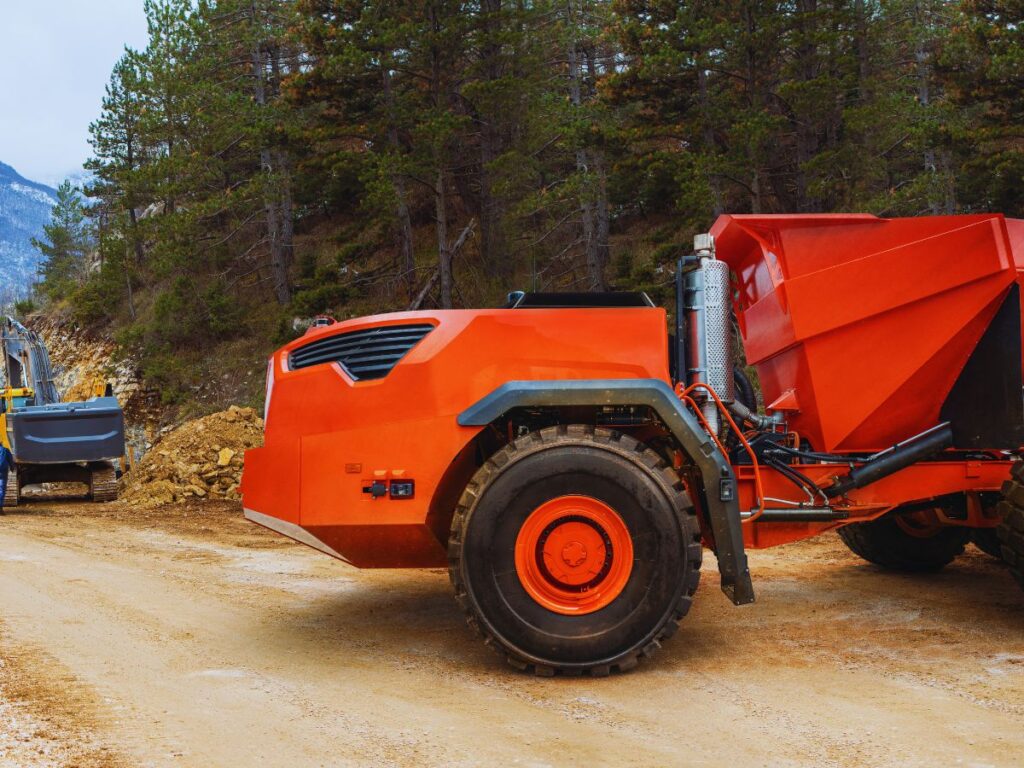
Pulse-40 功能多样且经过实战验证,能够为从精确制导武器和寻的器稳定到导航系统、光电设备和自主平台等关键任务应用提供所需的性能、可靠性和 SWaP 效率。
导航系统
Pulse‑40 可为在GNSS 信号受限环境下运行的导航系统提供可靠的方位和运动数据,从而实现陆地、空中和海上平台上的精确姿态估算和推算航法。
主要优势
- 战术级惯性性能
- 支持内部时钟和外部时钟的高级时钟同步功能
- 出色的偏置稳定性和重复性
- 极低的噪声,可提高导航精度
- 经证实,该产品具有抗振动、抗电磁兼容(EMC)干扰以及适应恶劣环境的能力
- 用于增强航向可观测性的集成磁力计
自主系统
Pulse‑40 为自主平台提供可靠的运动传感和姿态数据,支持在严苛的作业环境中进行定位、导航和控制。
主要优势
- 战术级性能,实现精准的姿态和运动传感
- 支持内部时钟和外部时钟的高级时钟同步功能
- 紧凑型、针对SWaP进行优化的设计
- 持续的内置监控
- 增强了抗振动和抗电磁干扰能力
- 简化的集成
EO/IR 稳定系统
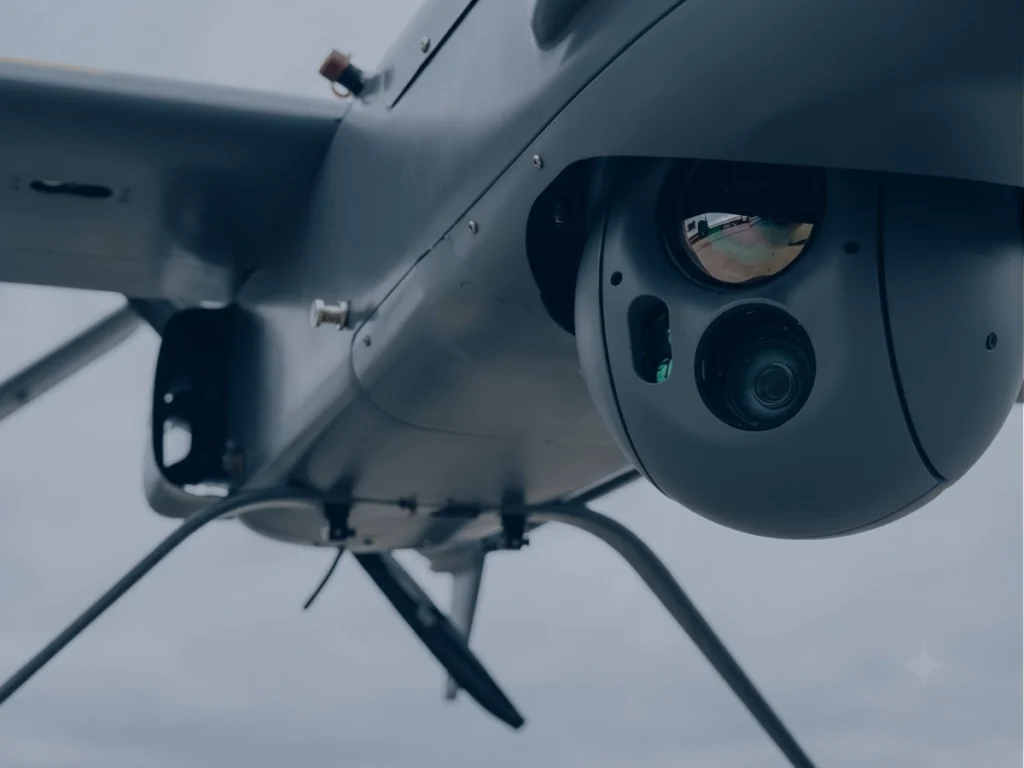
Pulse‑40 可为在移动平台上运行的光电系统提供平稳的稳定控制和精确的有效载荷指向,即使在严苛条件下也能展现出色的跟踪性能。
主要优势
- 极低的噪声,确保卓越的稳定精度(ARW 0.08 °/√h)
- 低延迟(从动作到输出仅需1.5毫秒)
- 响应式稳定环路的高带宽测量
- 紧凑轻便的一体化设计
- 在振动环境下性能稳定
遥控武器站与炮塔
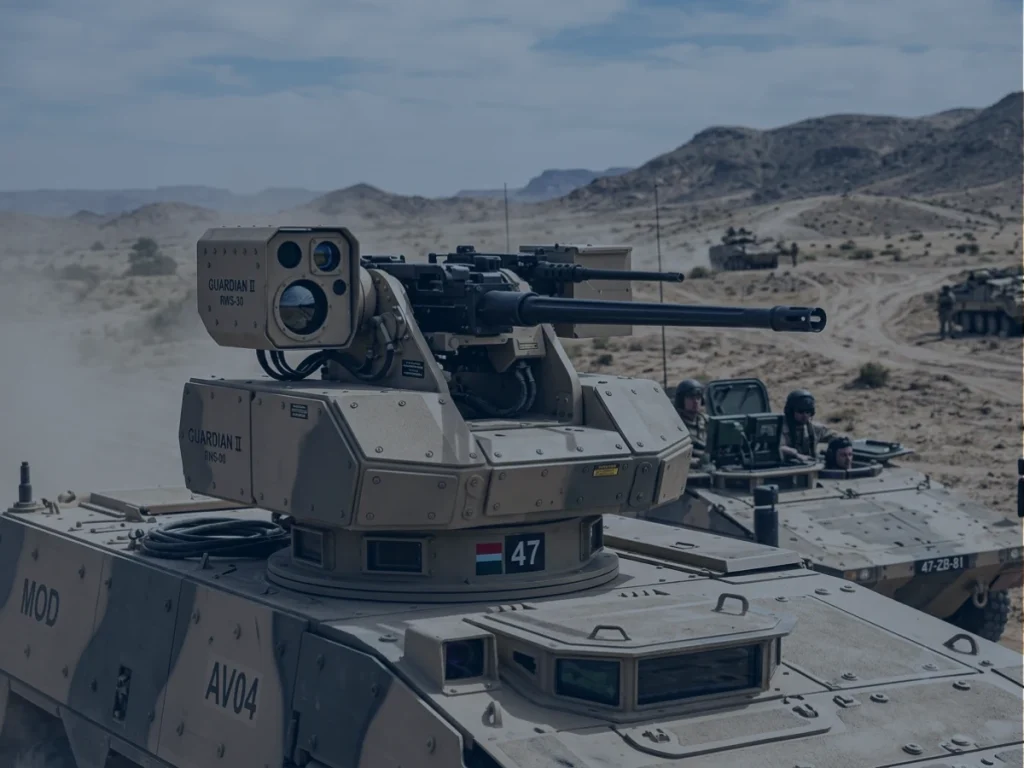
Pulse‑40 能够实现移动平台上的武器精确稳定、跟踪和瞄准,即使在车辆运动、振动和冲击的情况下,也能保持射击精度。
主要优势
- 在平台运动过程中具有出色的角稳定性
- 抗振动性能优异,VRE值低(0.02 °/h/g²)
- 低延迟,实现响应迅速的稳定控制回路
- 设计紧凑且坚固耐用
- 在恶劣的工作条件下仍能保持稳定的性能
精确制导武器(GNC)
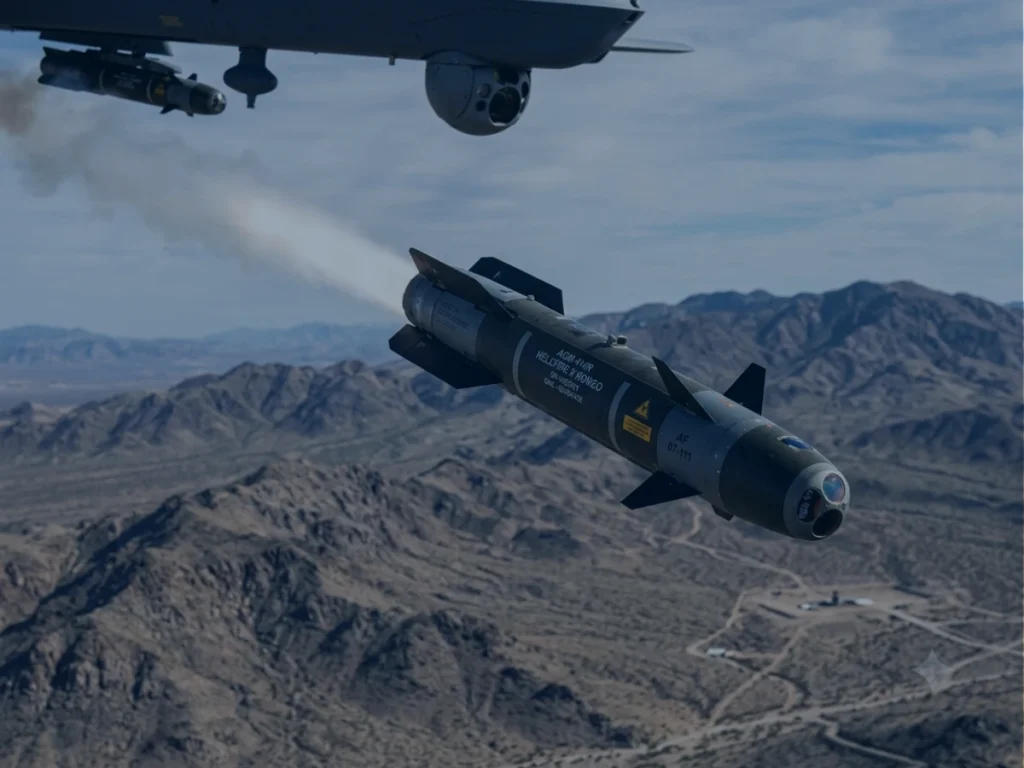
Pulse‑40 为导弹、制导火箭和滑翔炸弹中的制导、导航和控制系统提供精准的运动传感功能,既具备战术级性能,又兼具现代精确打击平台所需的紧凑尺寸、轻量化设计和环境适应性。
主要优势
- 对制导弹药和“主权”防务项目的完整供应链管控
- ±4000°/s 陀螺仪和 ±40 g 加速度计量程,适用于高动态机动操作
- 具有极高的环境适应性,并通过了远超 MIL-STD-810 标准的全面认证
- 用于导航和制导的战术级偏移稳定性
- 紧凑的 39 × 37 × 21.95 毫米外形尺寸和轻巧的重量(56 克)
- 低功耗(0.5W),适用于受SWaP限制的设计
寻的器稳定与控制
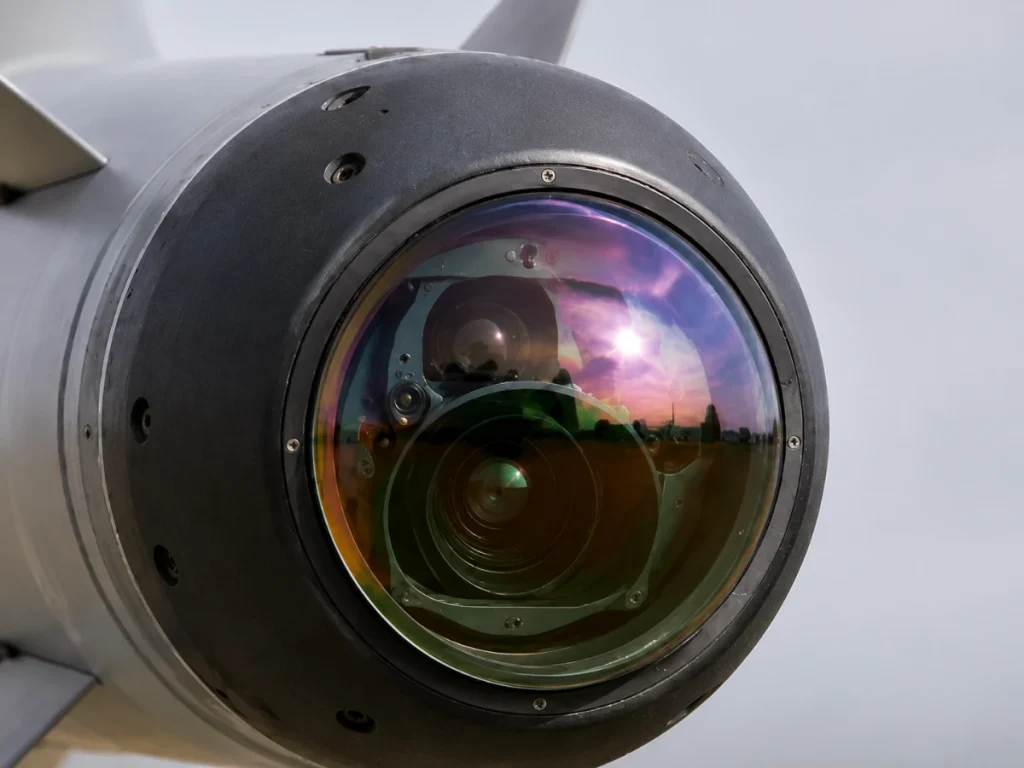
Pulse‑40 为光学/红外寻的器提供低延迟的姿态测量数据,使其能够在高度动态的环境中实现精确的视线稳定、目标跟踪和末端制导控制。
主要优势
- 针对主权寻求者研发项目的可控且可追溯的供应链
- 低噪声、高带宽测量,延迟仅为 1.5 毫秒
- ±4000°/s 陀螺仪和 40g 加速度计量程,适用于高动态机动
- 在进行激进机动时仍能保持瞄准精度
- 高更新率(2kHz),适用于响应迅速的控制回路
Pulse-40 数据表
将所有传感器特性和规格直接发送到您的收件箱!
将 Pulse-40 与其他产品进行比较
通过我们全面的比较表,了解 Pulse-40 如何与其他产品相媲美。
了解它在性能、精度和紧凑设计方面提供的独特优势,使其成为您定向和导航需求的杰出选择。
-
Pulse-40 草案
- 加速度计量程
- ±40 g
- 陀螺仪量程
- ± 4000 °/s
- 加速度计零偏不稳定性(运行时)
- 6 μg
- 陀螺仪运行时偏置不稳定性
- 0.5 °/h
- 速度随机游走
- 0.02 m/s/√h
- 角随机游走
- 0.08 °/√h
- 加速度计带宽
- 250 赫兹
- 陀螺仪带宽
- 250 赫兹
- 输出速率
- 高达 2kHz
- 工作电压
- 3.3 至 5.5 VDC
- 功耗
- 0.50 W
- 重量 (g)
- 56 g
- 尺寸(长x宽x高)
- 39 × 37 × 21.95 毫米
-
- 加速度计量程
- ± 40 g
- 陀螺仪量程
- ± 1000 °/s
- 加速度计零偏不稳定性(运行时)
- 14微克
- 陀螺仪运行时偏置不稳定性
- 7 °/h
- 速度随机游走
- 0.03 m/s/√h
- 角随机游走
- 0.08 °/√h
- 加速度计带宽
- 203 赫兹
- 陀螺仪带宽
- 125 赫兹
- 输出速率
- 高达 2kHz
- 工作电压
- 4 至 15 VDC
- 功耗
- 400 mW
- 重量 (g)
- 10 g
- 尺寸(长x宽x高)
- 26.8 × 18.8 × 9.5 毫米
-
- 加速度计量程
- ± 40 g
- 陀螺仪量程
- ± 400 °/s
- 加速度计零偏不稳定性(运行时)
- 6 μg
- 陀螺仪运行时偏置不稳定性
- 0.05 °/h
- 速度随机游走
- 0.02 m/s/√h
- 角随机游走
- 0.012 °/√h
- 加速度计带宽
- 450 赫兹
- 陀螺仪带宽
- 100 Hz
- 输出速率
- 高达 2 kHz
- 工作电压
- 5 至 36 VDC
- 功耗
- 2 W
- 重量 (g)
- 250 g
- 尺寸(长x宽x高)
- 56 × 56 × 48 毫米


产品兼容性


我们的生产过程
探索每个 SBG Systems 产品背后的精度和专业知识。以下视频让您深入了解我们如何精心设计、制造和测试高性能惯性系统。
从先进的工程设计到严格的质量控制,我们的生产过程确保每个产品都符合最高的可靠性和准确性标准。
立即观看以了解更多信息!
请求报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的产品所获得的体验和评价。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产力并带来可靠成果。

常见问题解答部分
欢迎访问我们的“常见问题”栏目,我们将在此解答您关于我们尖端技术及其应用的最迫切疑问。在这里,您可以找到关于产品功能、安装流程、故障排除技巧以及最佳实践的全面解答,以充分提升您的使用体验。
点击此处获取答案!
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)的区别在于其功能和复杂程度。
IMU 惯性测量单元)通过加速度计和陀螺仪测量车辆的线性加速度和角速度,并提供原始数据。它提供关于横滚、俯仰、偏航及运动状态的信息,但不会计算位置或导航数据。IMU 传输有关运动和姿态的基本数据,供外部处理以确定位置或速度。
另一方面,INS 惯性导航系统)结合了 IMU 数据与先进算法相结合,计算车辆随时间变化的位置、速度和姿态。它集成了卡尔曼滤波等导航算法,用于传感器融合与数据整合。INS 包括位置、速度和姿态在内的实时导航数据,且无需依赖GNSS外部定位系统。
该导航系统通常应用于需要全面导航解决方案的场景,GNSS的环境中,例如军用无人机、船舶和潜艇。
什么是惯性测量单元?
惯性测量单元 (IMU) 是一种复杂的设备,用于测量和报告物体的比力、角速度,有时还包括磁场方向。IMU 是各种应用中的关键组件,包括导航、机器人技术和运动跟踪。以下是其主要特性和功能的详细介绍:
- 加速度计: 测量沿一个或多个轴的线性加速度。它们提供关于物体加速或减速速度的数据,并且可以检测运动或位置的变化。
- 陀螺仪:测量角速度,即绕特定轴的旋转速率。陀螺仪有助于确定姿态变化,使设备能够保持其相对于参考系的位置。
- 磁力计(可选):一些 IMU 包含磁力计,用于测量磁场的强度和方向。这些数据可以帮助确定设备相对于地球磁场的姿态,从而增强导航精度。
IMU提供关于物体运动的连续数据,从而可以实时跟踪其位置和方向。此信息对于无人机、车辆和机器人等应用至关重要。
在相机云台或无人机(UAV)等应用中,IMU通过补偿不必要的运动或振动来帮助稳定运动,从而实现更平稳的操作。