Pulse-40 ❌ ミッションクリティカルな組み込みシステム向けの、小型9DoF戦術グレードIMU
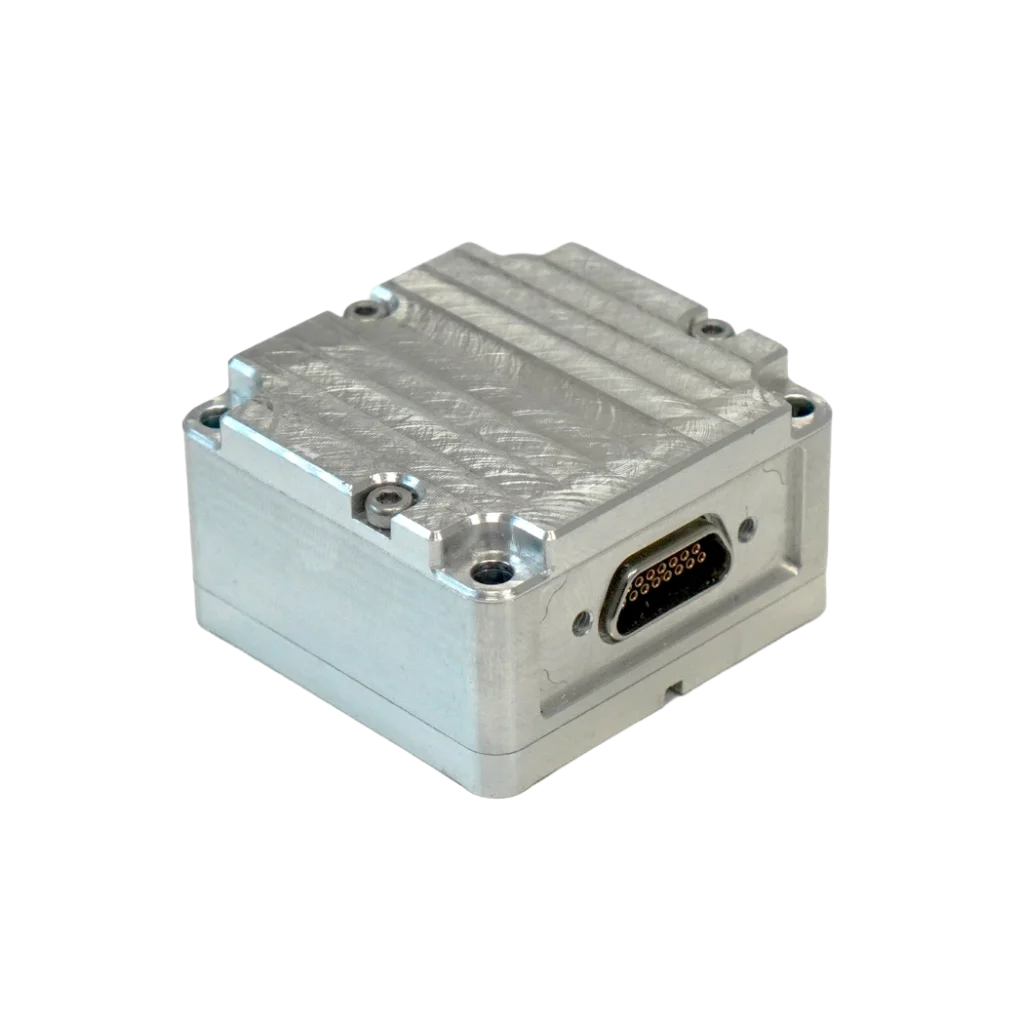
Pulse「-40」は、最も過酷な用途向けに設計された超コンパクトで堅牢な筐体に、戦術レベルの慣性性能、卓越した環境耐性、および統合された振動インテリジェンスを兼ね備えています。
「Pulse-40」はITARの対象外であり、輸出規制の対象にはなりません。
??????
機能
❌ 「Pulse-40」は、高性能な慣性センシング機能と、計測の信頼性を維持するための組み込み型診断・補正メカニズムを統合しています。そのアーキテクチャにより、センサーの誤差を最小限に抑えつつ、温度、振動、その他の環境要因による影響を軽減します。 リアルタイム診断機能は、センサー出力を継続的に監視して異常な挙動を検出し、信頼性の高い航法データを確保します。
各Pulse-40は、動作温度範囲全体にわたって個別に多軸熱校正が行われます。この校正プロセスでは、各慣性センサーの温度依存バイアス、スケール係数、および軸間誤差が特定されます。その後、これらのパラメータに対して補正が行われ、変化する温度条件下でも一貫した測定精度が維持されます。


Pulse-40の概要
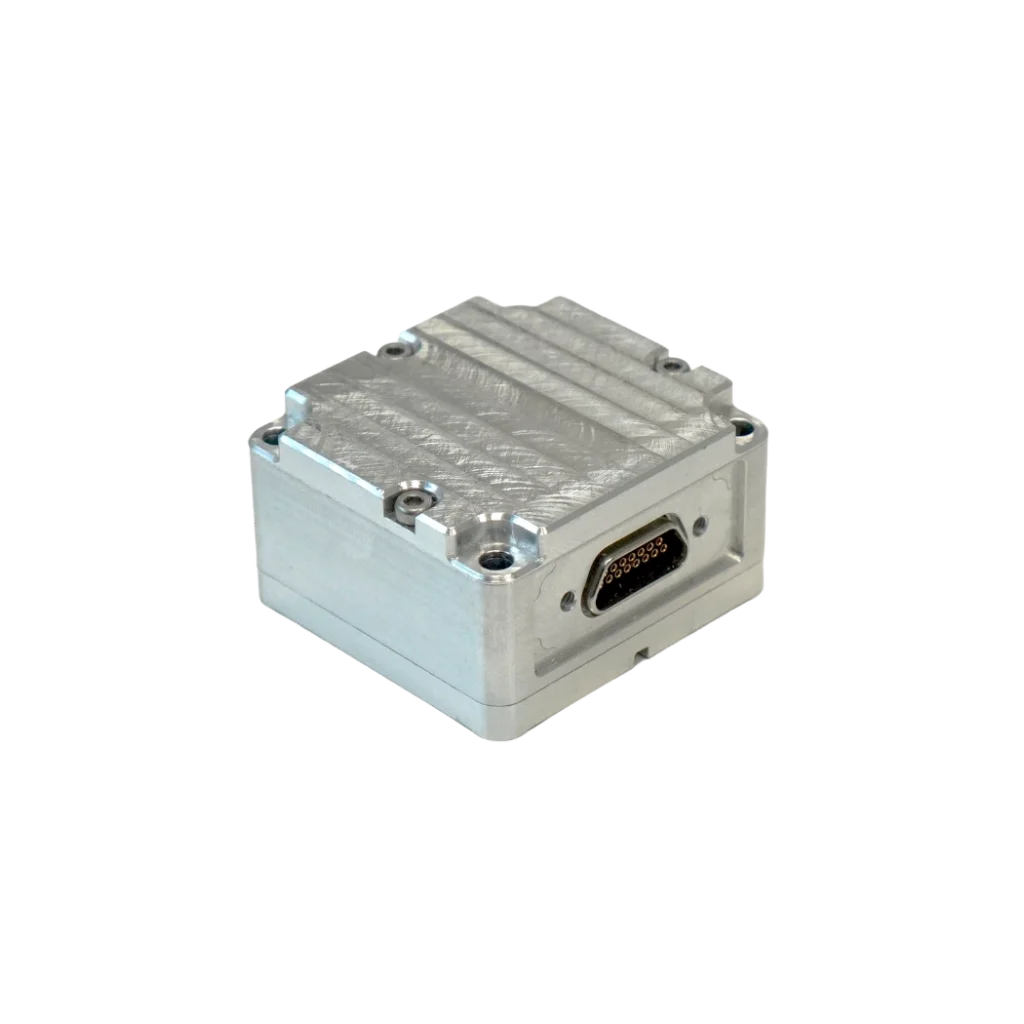
Pulse-40は、戦術レベルの性能を実現するために設計されたコンパクトなIMU です。
その卓越した信頼性と統合のしやすさを実現する技術と機能については、以下をご覧ください。
SWAP-Cを最適化
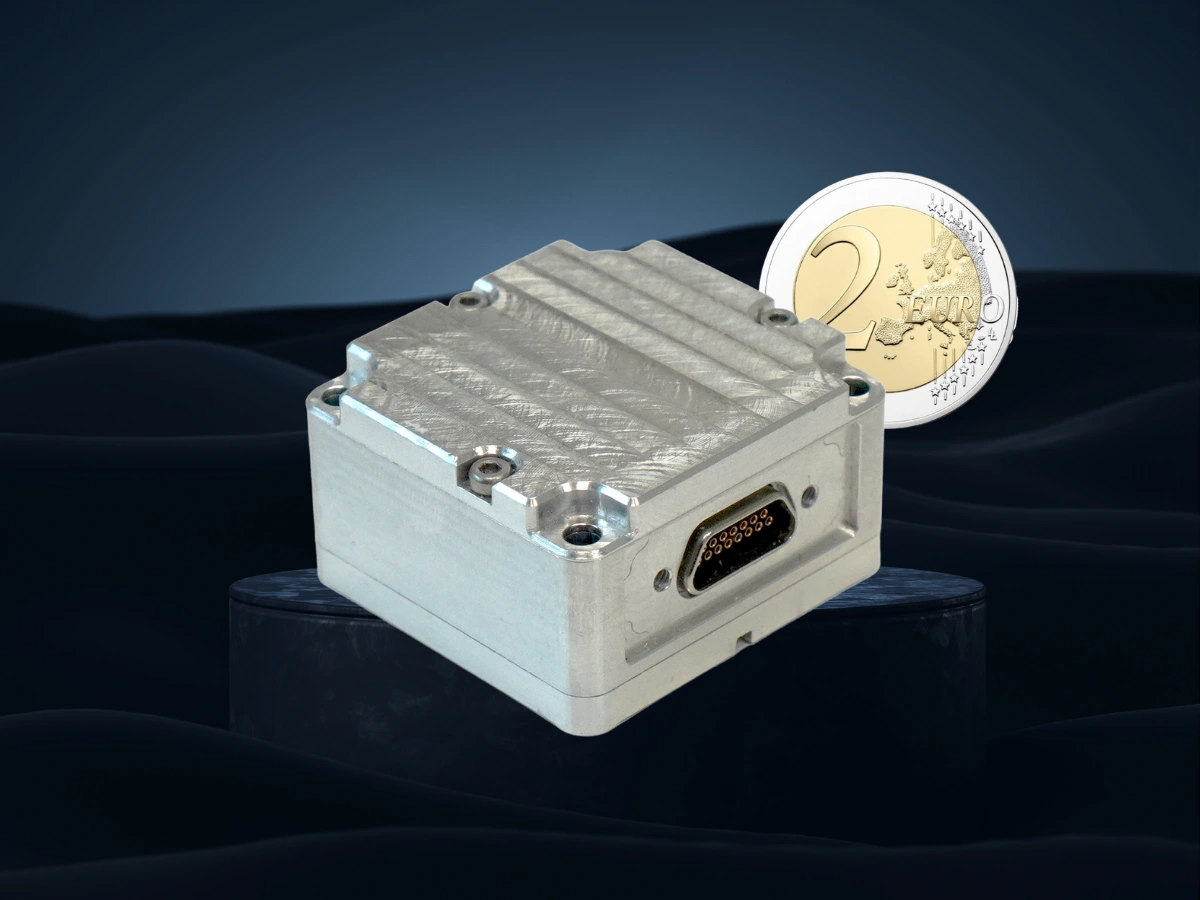
Pulse-40は、39 mm(長さ)× 37 mm(幅)× 21.95 mm(高さ)というコンパクトなサイズ、わずか56 gの重量、0.5 Wの消費電力を兼ね備えており、最も制約の厳しい組み込みシステムにおいても、戦術レベルの性能を発揮します。
組み込み型振動モニターリング機能
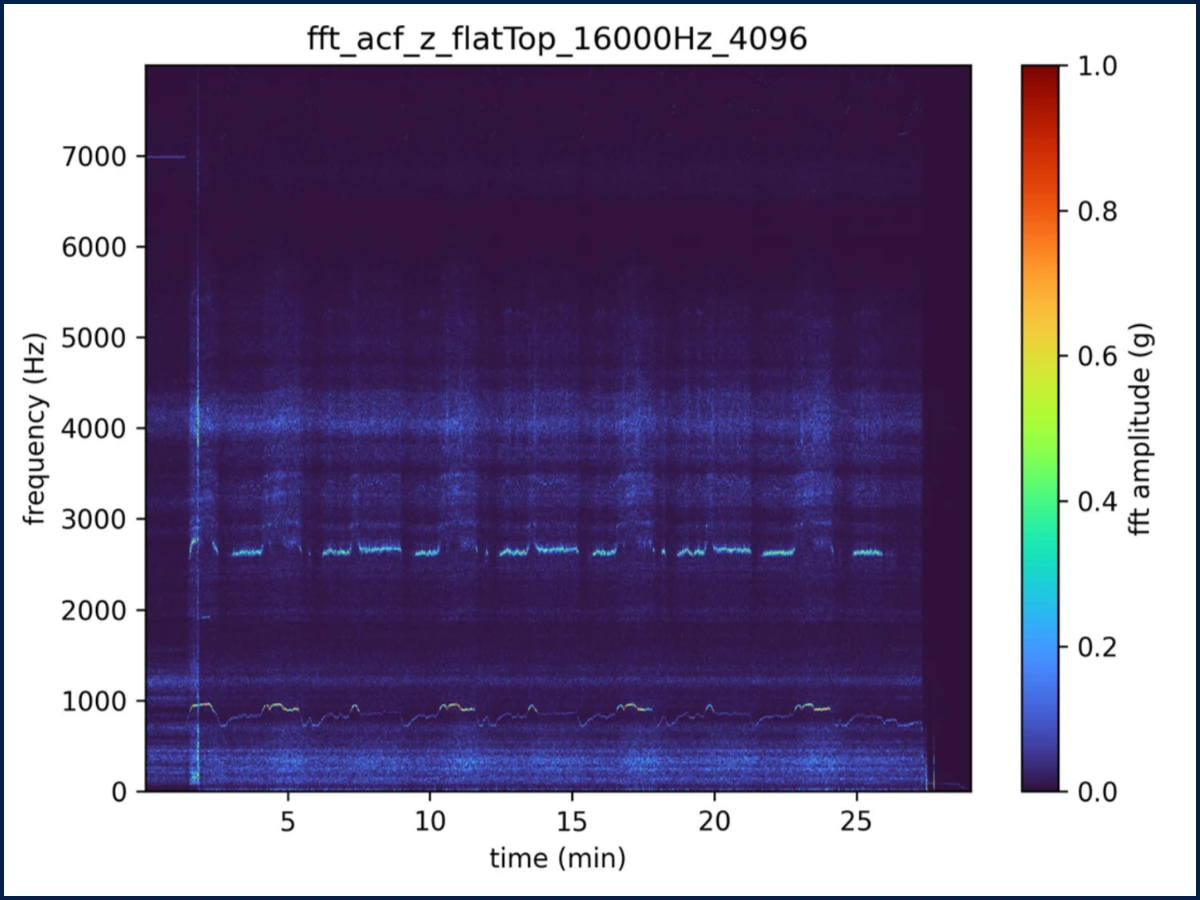
❌ 「Pulse-40」は、専用の振動監視機能を搭載しており、FFT解析により最大8 kHzまでの全振動スペクトルを捕捉します。また、リアルタイムのシステム監視のための高度な振動警告機能も備えています。
内蔵磁気センサー
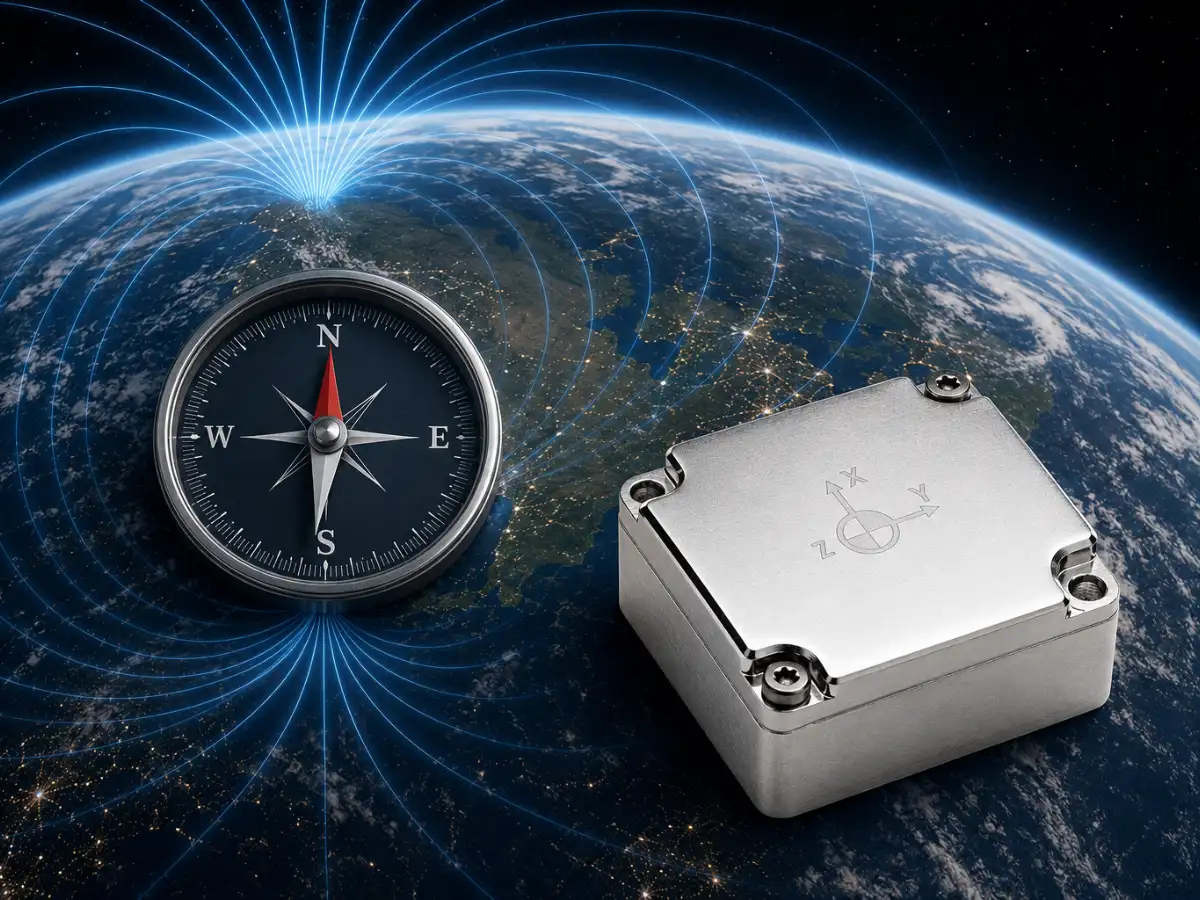
❌ 「Pulse-40」は、3軸磁力計と慣性センサーを統合しており、コンパクトな筐体で9自由度(9-DoF)の包括的なセンシングソリューションを実現しています。
高機能で使いやすいAPI
❌ 「SBG Systems」の標準化された通信アーキテクチャを基盤とするPulse-40は、製品ポートフォリオ全体にわたる統合を簡素化します。
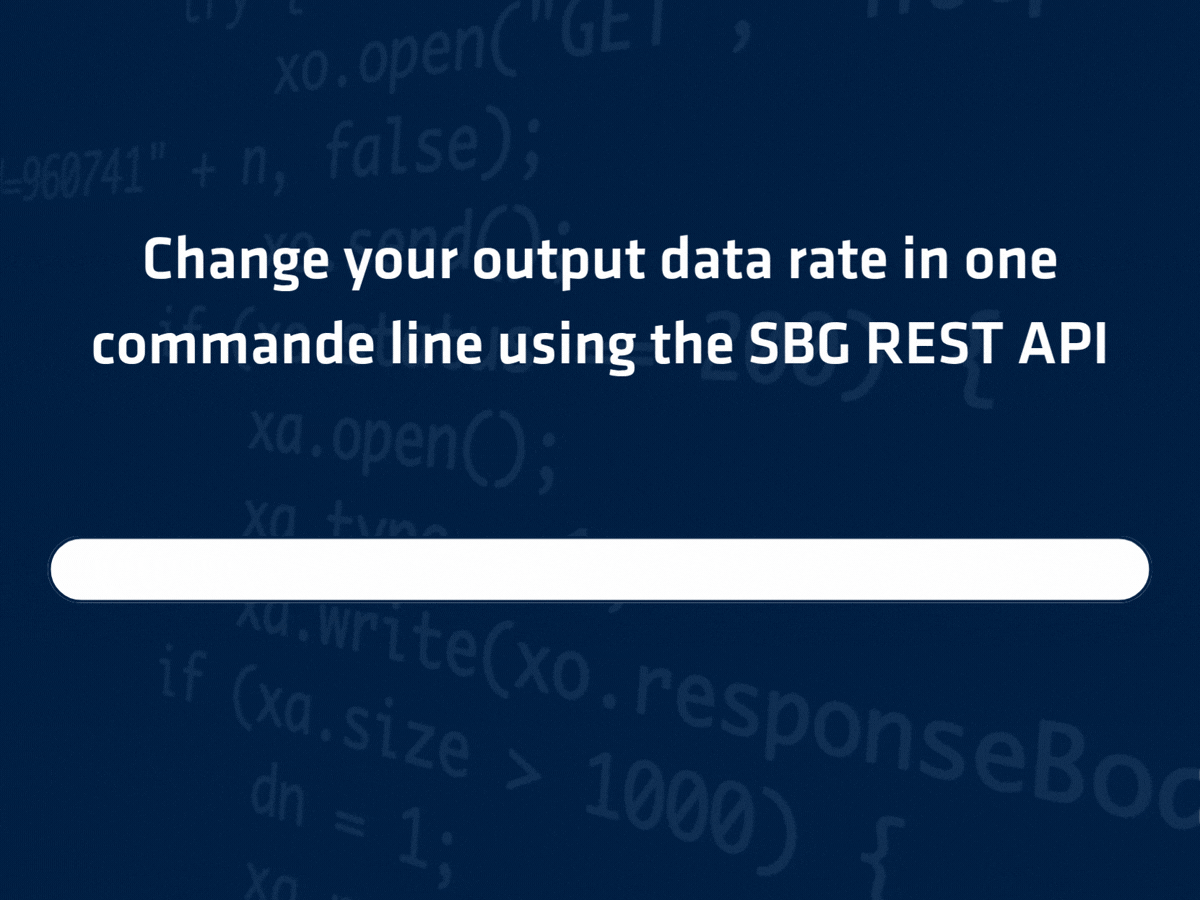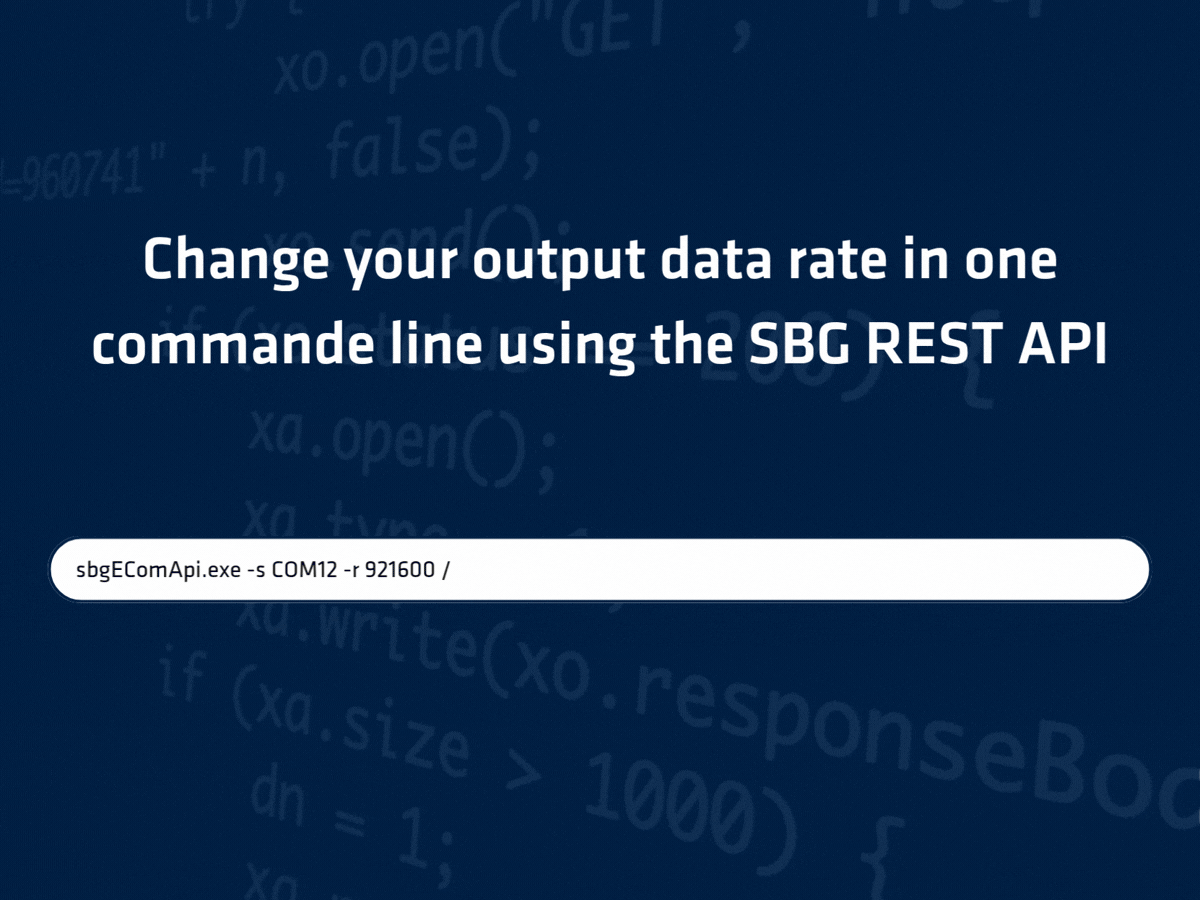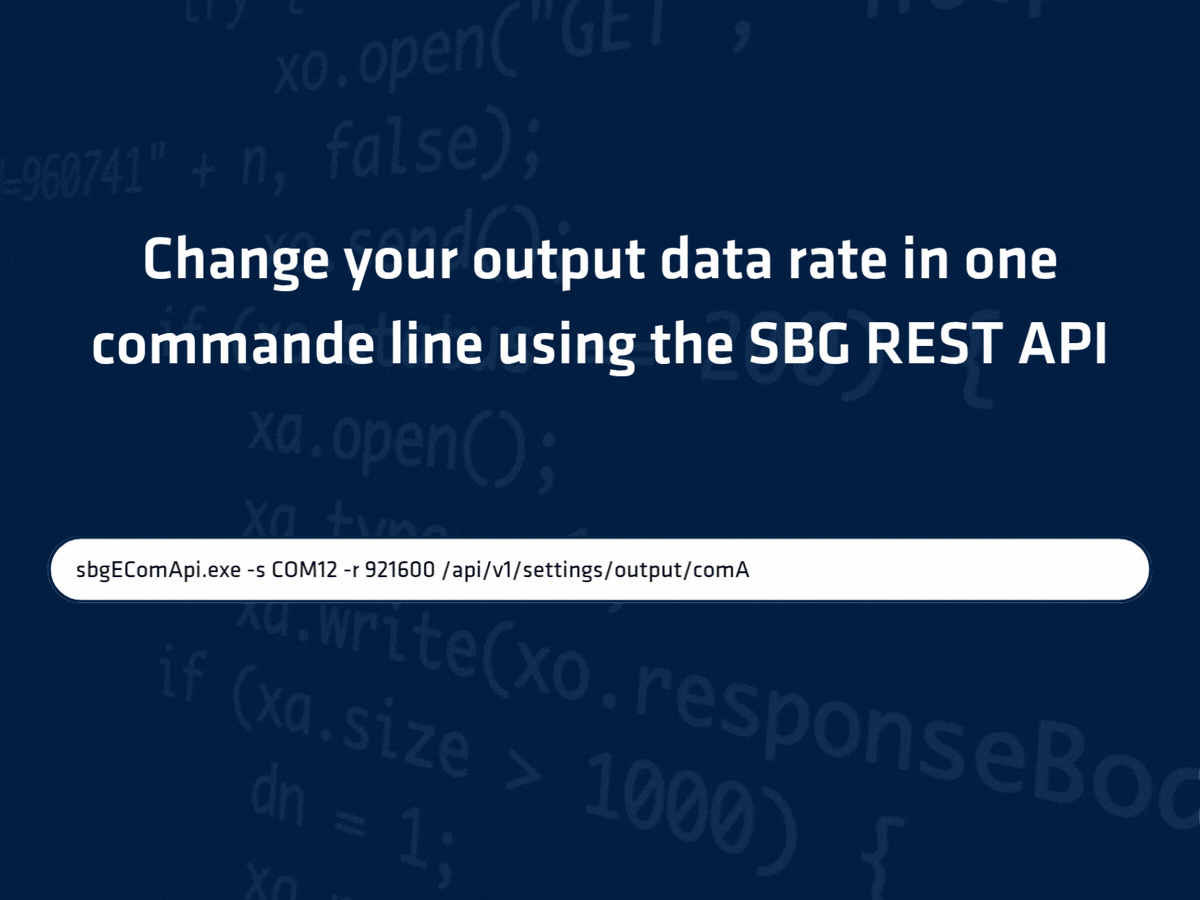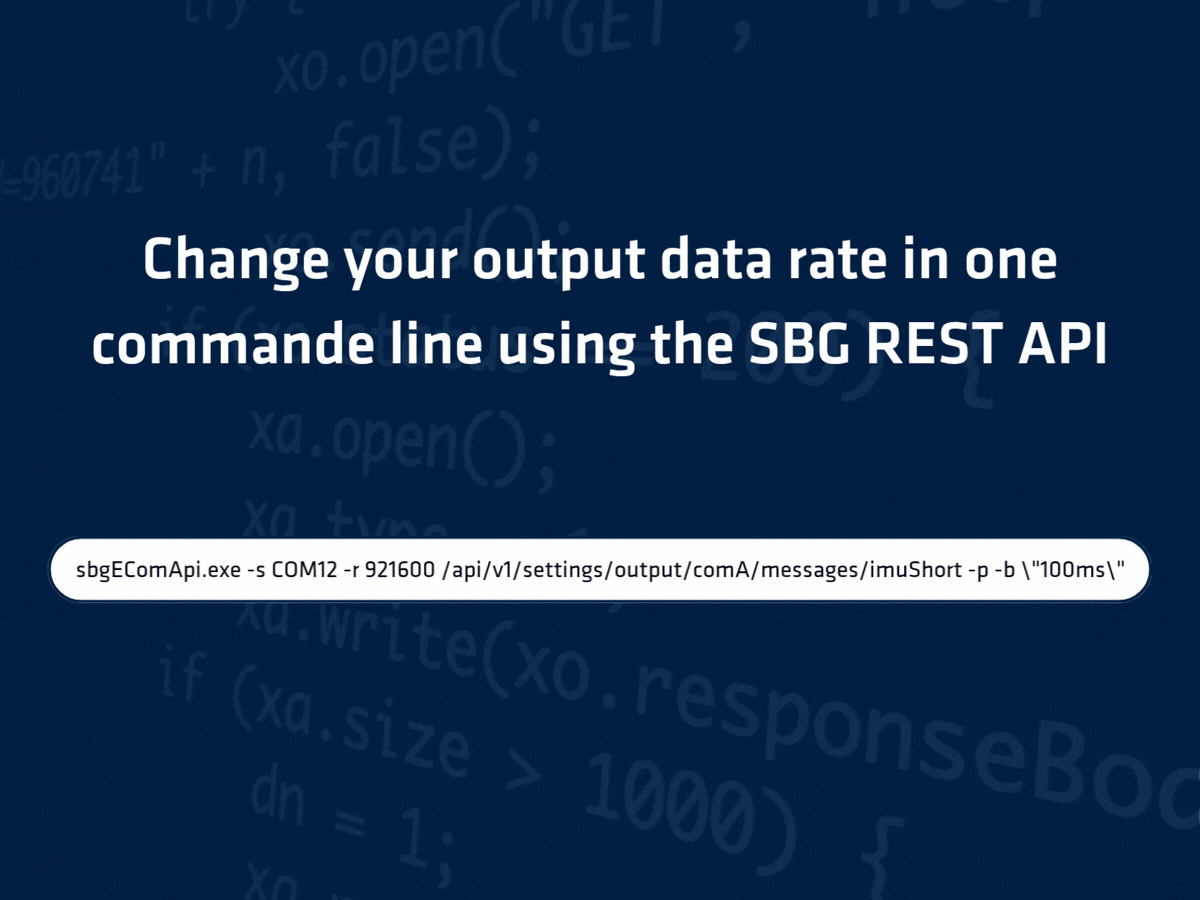
sbgEComプロトコルは、リアルタイムのナビゲーションデータ向けに、高帯域幅かつ低遅延のデータストリームを提供します。一方、RESTful方式のsbgINSrestApiにより、ソフトウェアベースでの設定、制御、およびシステム管理を包括的に行うことが可能になります。
製品仕様
加速度計の性能
±40 g 長期バイアスの繰り返し精度
1250 µg ラン中バイアス不安定性
6 μg * スケールファクター
500 ppm 速度ランダムウォーク
0.02 m/s/√h * 振動整流誤差
0.03 mg/g² 帯域幅
250 Hz
ジャイロスコープ性能
± 4000 °/s ** 長期バイアスの繰り返し精度
150 °/h ラン中バイアス不安定性
0.5 °/h * スケールファクター
500 ppm 角ランダムウォーク
0.08 °/√h * 振動整流誤差
0.2 °/h/g² 帯域幅
250 Hz
インターフェース
バイナリsbgECom 出力レート
最大2 kHz 入力/出力
1x UART (LvTTL) – 最大4 Mbps Sync IN/OUT
1x 同期出力/クロック入力 クロックモード
内蔵または外付け(2kHzで直接、またはスケーリング) IMU 構成
sbgINSRestAPI (クロックモード、ODR、sync in/out、イベント)
機械的および電気的仕様
3.3 VDC 消費電力
0.50 W EMC
EN 60945、EN 55016-2-1、EN 55016-2-3、EN 61000-4-2、EN 61000-4-3、EN 61000-4-4、EN 61000-4-6、EN 61000-4-8、 EN 61000-4-11、MIL-STD-461 重量(g)
56 g 寸法 (長さx幅x高さ)
39 mm × 37 mm × 21.95 mm
環境仕様と動作範囲
IP-50 動作温度
-40 °C~85 °C 振動耐性
10 g RMS – 20~2 kHz、および 6 g RMS – 20 Hz~4.5 kHz 衝撃耐性
0.3ミリ秒で2000 g 平均故障間隔(MTBF)(算出値)
4,000,000時間 準拠規格
MIL-STD-810
ミッションクリティカルな用途向けに設計されています
汎用性が高く、実戦での実績も豊富なPulse-40は、精密誘導弾やシーカーの安定化から、航法システム、オプトエレクトロニクス、自律型プラットフォームに至るまで、ミッションクリティカルな用途に求められる性能、堅牢性、およびSWaP効率を実現します。
ナビゲーションシステム
自律システム
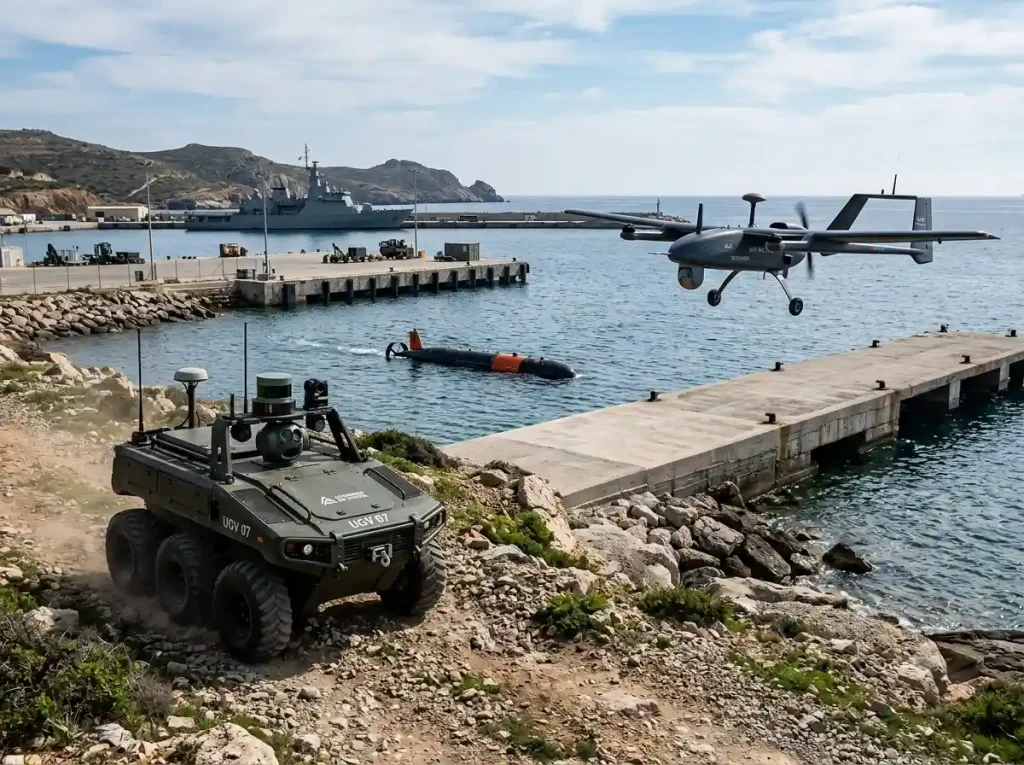
Pulse‑40は、自律型プラットフォーム向けに信頼性の高い動作検知および姿勢データを提供し、過酷な運用環境における位置推定、航法、および制御をサポートします。
主な利点
- 正確な姿勢・動作検知を実現する、戦術グレードの性能
- 内蔵クロックおよび外部クロックに対応した高度なクロック同期機能
- コンパクトでSWaPに最適化された設計
- 継続的な組み込み監視
- 振動やEMC干渉に対する耐性の向上
- 統合の簡素化
EO/IR 安定化
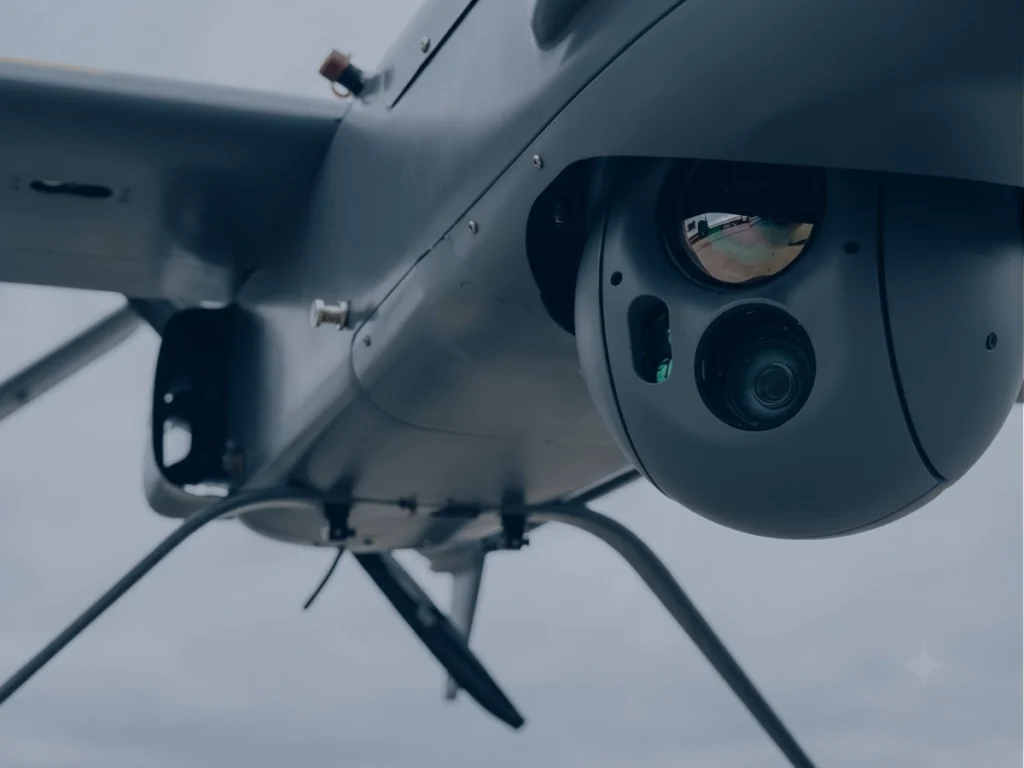
Pulse「-40」は、移動プラットフォーム上で動作するオプトロニクスシステムに対し、滑らかな安定化と正確なペイロードの指向を可能にし、過酷な条件下でも優れた追尾性能を発揮します。
主な利点
- ノイズが極めて低く、優れた安定化精度を実現(ARW 0.08 °/√h)
- 低遅延(動作から出力まで1.5ms)
- 応答性の高い安定化ループのための高帯域幅測定
- コンパクトかつ軽量な統合
- 振動のある環境下でも安定した性能を発揮
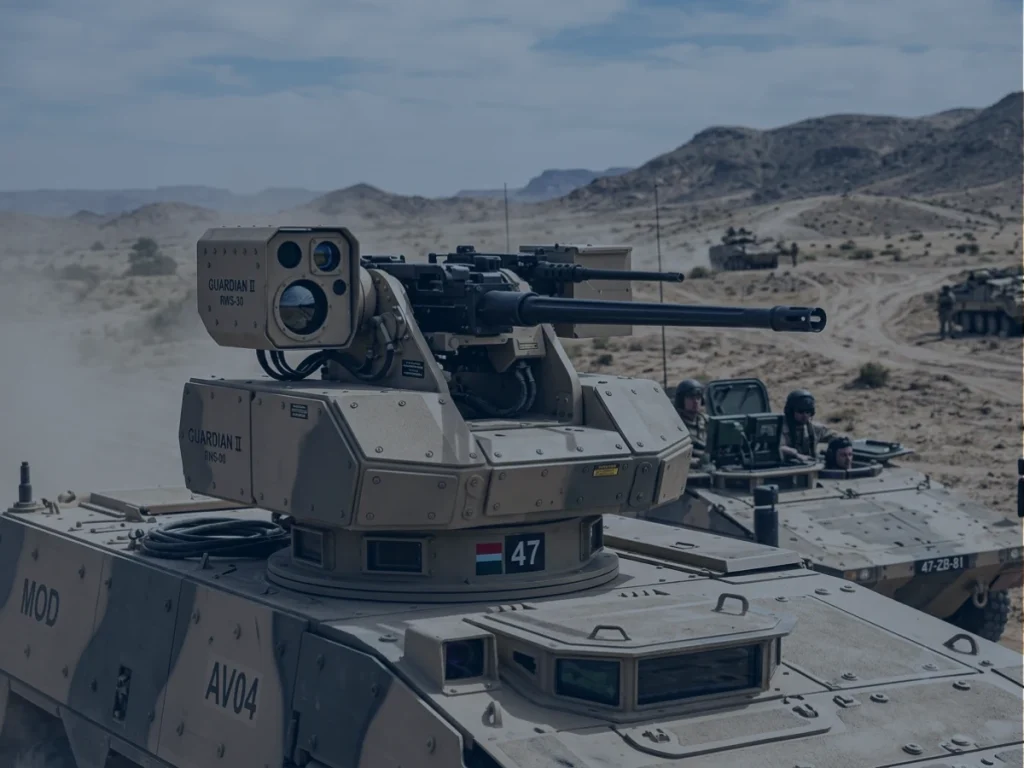
遠隔武器ステーションおよび砲塔
Pulse‑40は、移動プラットフォーム上で兵器の安定化、追尾、照準を精密に行うことを可能にし、車両の揺れや振動、衝撃があっても精度を維持します。
主な利点
- プラットフォームの移動中も優れた角度安定性を発揮
- 高い耐振動性と低いVRE(0.02 °/h/g²)
- 応答性の高い安定化ループのための低遅延
- コンパクトでありながら頑丈なデザイン
- 過酷な使用条件下でも安定した性能を発揮
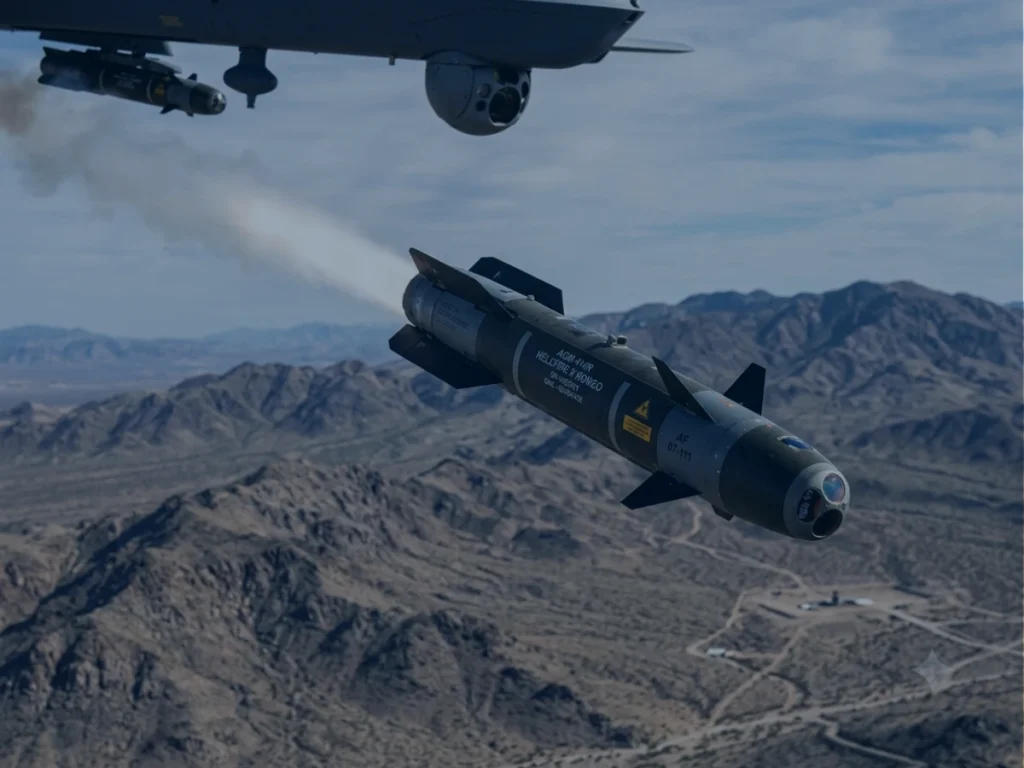
精密誘導弾(GNC)
Pulse「-40」は、ミサイル、誘導ロケット、滑空爆弾の誘導・航法・制御システム向けに高精度な動作検知機能を提供し、戦術レベルの性能と、現代の精密攻撃プラットフォームに求められるコンパクトなサイズ、軽量性、および耐環境性を兼ね備えています。
主な利点
- 誘導弾および主権防衛プログラムにおけるサプライチェーンの完全な管理
- 高動的機動に対応する±4000°/sのジャイロスコープおよび±40 gの加速度計測定範囲
- MIL-STD-810を超える広範な認定により、高い環境耐性を実現
- 航法および誘導のための戦術級バイアス安定性
- 39 × 37 × 21.95 mmのコンパクトなサイズと軽量(56g)
- SWaPに制約のある設計向けの低消費電力(0.5W)
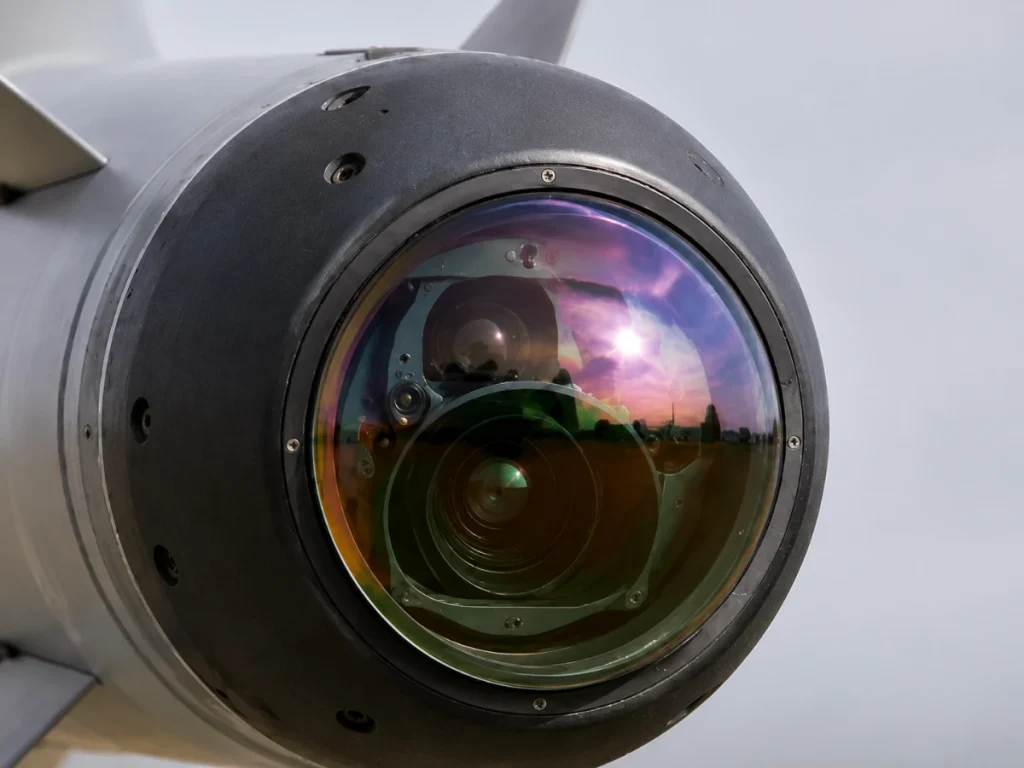
シーカーの安定化と制御
Pulse‑40は、EO/IRシーカー向けに低遅延の姿勢測定値を提供し、動的な環境下においても、正確な視線安定化、目標追尾、および終端誘導制御を可能にします。
主な利点
- 国産探知機開発プログラムのための、管理・追跡可能なサプライチェーン
- 低ノイズ、高帯域幅の測定、そしてわずか1.5 msのレイテンシ
- ±4000°/sのジャイロスコープと40gの加速度計の測定範囲により、高動的な機動に対応
- 激しい機動中も照準精度を維持する
- 応答性の高い制御ループのための高い更新レート(2kHz)
Pulse-40 データシート
すべてのセンサーの機能と仕様を直接受信箱に届けます。
Pulse-40 と他の製品を比較する
包括的な比較表を使用して、Pulse-40 が他の製品と比べてどのように優れているかをご覧ください。
性能、精度、コンパクトな設計において提供する独自の利点を発見し、姿勢およびナビゲーションのニーズに対応する傑出した選択肢となっています。
-
Pulse-40のドラフト
- 加速度センサーのレンジ
- ±40 g
- ジャイロスコープのレンジ
- ± 4000 °/s
- 加速度計のバイアス・インラン不安定性
- 6 μg
- ジャイロスコープバイアスの動作中不安定性
- 0.5 °/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- 角ランダムウォーク
- 0.08 °/√h
- 加速度計の帯域幅
- 250 Hz
- ジャイロスコープの帯域幅
- 250 Hz
- 出力レート
- 最大2kHz
- 動作電圧
- 3.3~5.5 VDC
- 消費電力
- 0.50 W
- 重量(g)
- 56 g
- 寸法 (長さx幅x高さ)
- 39 × 37 × 21.95 mm
-
- 加速度センサーのレンジ
- ± 40 g
- ジャイロスコープのレンジ
- ± 1000 °/秒
- 加速度計のバイアス・インラン不安定性
- 14µg
- ジャイロスコープバイアスの動作中不安定性
- 7 °/h
- 速度ランダムウォーク
- 0.03 m/s/√h
- 角ランダムウォーク
- 0.08 °/√h
- 加速度計の帯域幅
- 203 Hz
- ジャイロスコープの帯域幅
- 125 Hz
- 出力レート
- 最大2kHz
- 動作電圧
- 4~15 VDC
- 消費電力
- 400 mW
- 重量(g)
- 10 g
- 寸法 (長さx幅x高さ)
- 26.8 × 18.8 × 9.5 mm
-
- 加速度センサーのレンジ
- ± 40 g
- ジャイロスコープのレンジ
- ± 400 °/秒
- 加速度計のバイアス・インラン不安定性
- 6 μg
- ジャイロスコープバイアスの動作中不安定性
- 0.05 °/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- 角ランダムウォーク
- 0.012 °/√h
- 加速度計の帯域幅
- 450 Hz
- ジャイロスコープの帯域幅
- 100 Hz
- 出力レート
- 最大2 kHz
- 動作電圧
- 5~36 VDC
- 消費電力
- 2 W
- 重量(g)
- 250 g
- 寸法 (長さx幅x高さ)
- 56 × 56 × 48 mm


製品の互換性


SBG Systemsの製造プロセス
SBG Systemsの全製品に共通する精度と専門性をご覧ください。このビデオでは、高性能な慣性システムをいかに細心の注意を払って設計、製造、テストしているかをご紹介します。
高度なエンジニアリングから厳格な品質管理まで、当社の製造プロセスは、すべての製品が最高の信頼性と精度基準を満たすことを保証します。
詳細については、今すぐご覧ください。
お見積り依頼
SBG Systemsについて
当社では、プロジェクトにおいて当社の製品を活用してくださった業界の専門家やお客様からの体験談や声をご紹介しています。
当社の革新的なテクノロジーが、さまざまな用途において、お客様の業務をどのように変革し、生産性を向上させ、信頼性の高い成果をもたらしたかをご覧ください。

FAQセクション
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も切実な疑問にお答えします。製品の機能、設置手順、トラブルシューティングのヒント、そして製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご用意しています。
ここで答えを見つけてください!
IMUとINSの違いは何ですか?
慣性計測ユニット(IMU)と慣性航法システム(INS)の違いは、その機能と複雑さにあります。
IMU 慣性計測装置)は、加速度計やジャイロスコープによって測定された、車両の直線加速度および角速度に関する生データを提供します。IMUは、ロール、ピッチ、ヨー、および運動に関する情報を提供しますが、位置や航法データを計算することはありません。IMU 、位置や速度を決定するための外部処理に向けて、運動や姿勢に関する必須データを中継するように特別にIMU 。
一方、INS 慣性航法システム)は IMU のデータと高度なアルゴリズムを組み合わせて、時間の経過に伴う車両の位置、速度、および姿勢を算出します。これには、センサーフュージョンや統合のためのカルマンフィルタリングなどのナビゲーションアルゴリズムが組み込まれています。INS 、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムのナビゲーションデータINS 。
このナビゲーションシステムは、特に軍事用UAV、船舶、潜水艦など、GNSS環境において、包括的なナビゲーションソリューションを必要とする用途で一般的に利用されています。
慣性計測装置とは?
慣性計測装置(IMU)は、物体の比力、角速度、場合によっては磁場方向を測定して報告する高度なデバイスです。IMUは、ナビゲーション、ロボット工学、モーショントラッキングなど、さまざまな用途で重要なコンポーネントです。主な機能と特徴を詳しく見てみましょう。
- 加速度計: 1つまたは複数の軸に沿った直線加速度を測定します。オブジェクトがどれだけ速く加速または減速しているかに関するデータを提供し、動きまたは位置の変化を検出できます。
- ジャイロスコープ:角速度、つまり特定の軸を中心とした回転速度を測定します。ジャイロスコープは姿勢の変化を特定するのに役立ち、デバイスが基準フレームに対してその位置を維持できるようにします。
- 磁力計 (オプション): 一部のIMUには磁力計が搭載されており、これらは磁場の強度と方向を測定します。このデータは、地球の磁場に対するデバイスの向きを決定するのに役立ち、測位精度を向上させます。
IMUは、物体の動きに関する継続的なデータを提供し、位置と姿勢をリアルタイムで追跡できます。この情報は、ドローン、車両、ロボットなどのアプリケーションにとって非常に重要です。
カメラジンバルやUAVなどのアプリケーションでは、IMUは不要な動きや振動を補正することで動きを安定させ、よりスムーズな動作を実現します。