Мобільне картографування на основі технології SLAM
vMS3D — це система мобільного мапування, що поєднує в собі найкращі інерціальні технології, GNSS та SLAM.
«Ellipse INS забезпечує надзвичайно точні дані швидкості». | Пан Ніно, засновник компанії VIAMETRIS
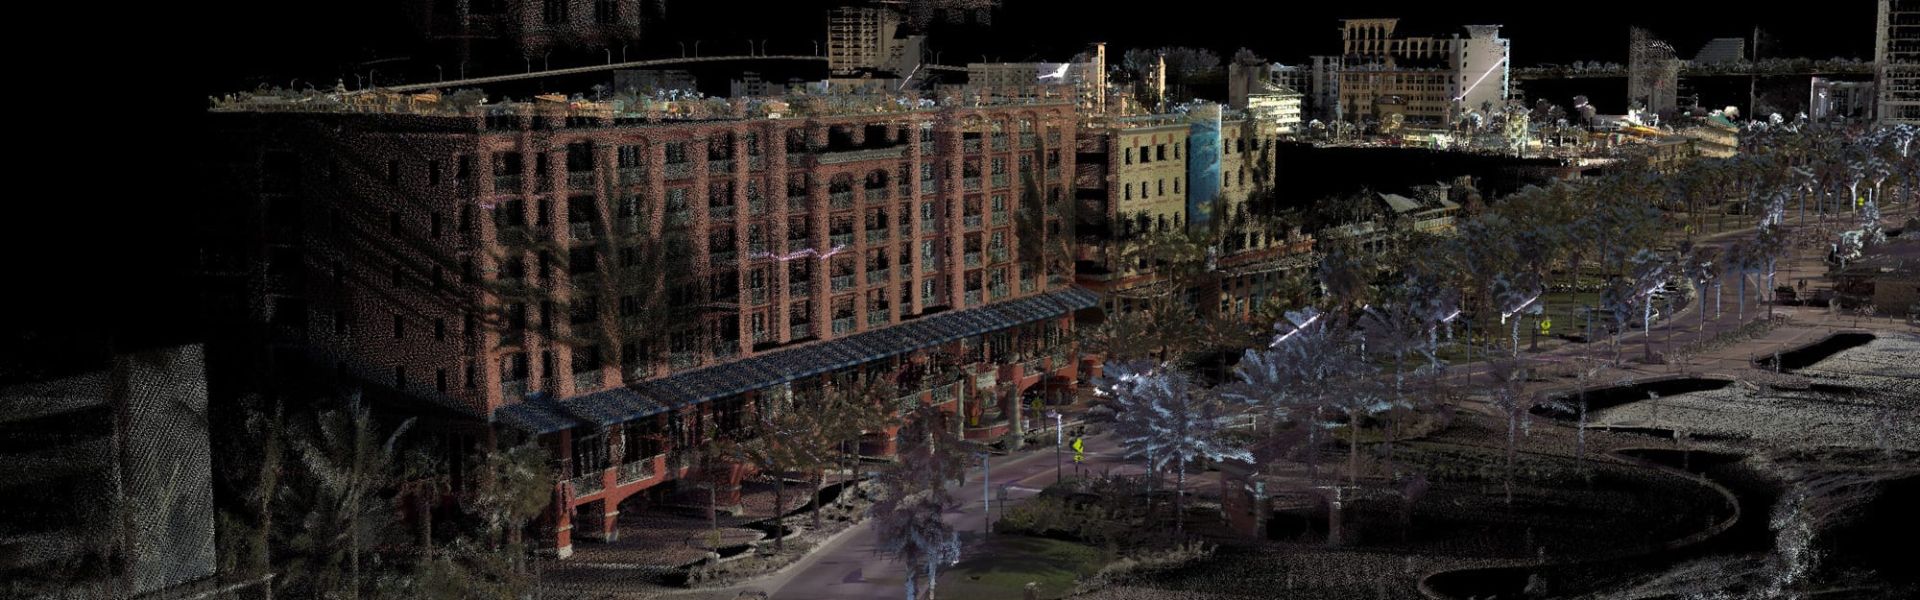
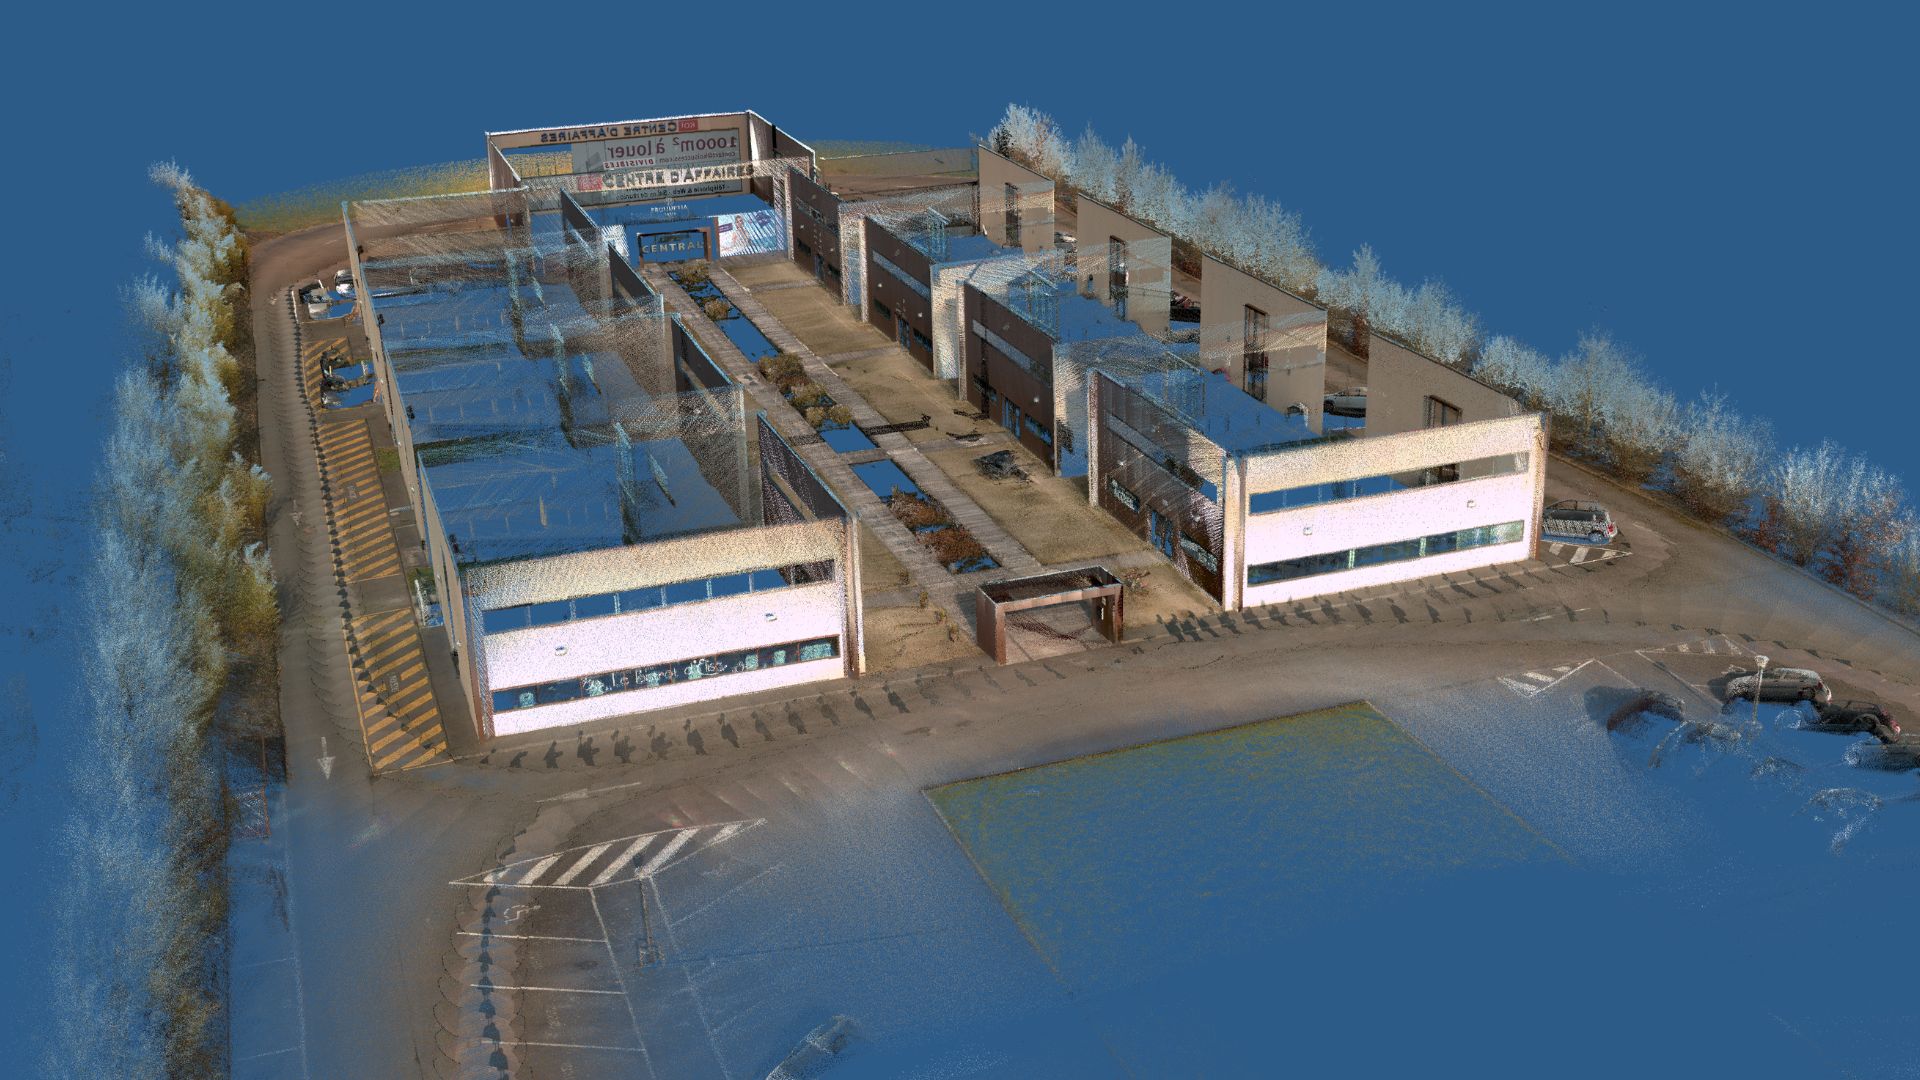
VIAMETRIS є піонером у розробці рішень на базі SLAM. Два роки тому компанія випустила iMS3D — систему внутрішнього мапування на основі технології SLAM.
Спираючись на цей досвід, компанія щойно запустила нове рішення: vMS3D, систему мобільного мапування, яка поєднує найкращі інерціальні технології, GNSS та SLAM, пропонуючи інноваційне рішення з привабливим співвідношенням ціни та продуктивності.
Найрозумніша система мобільного картографування
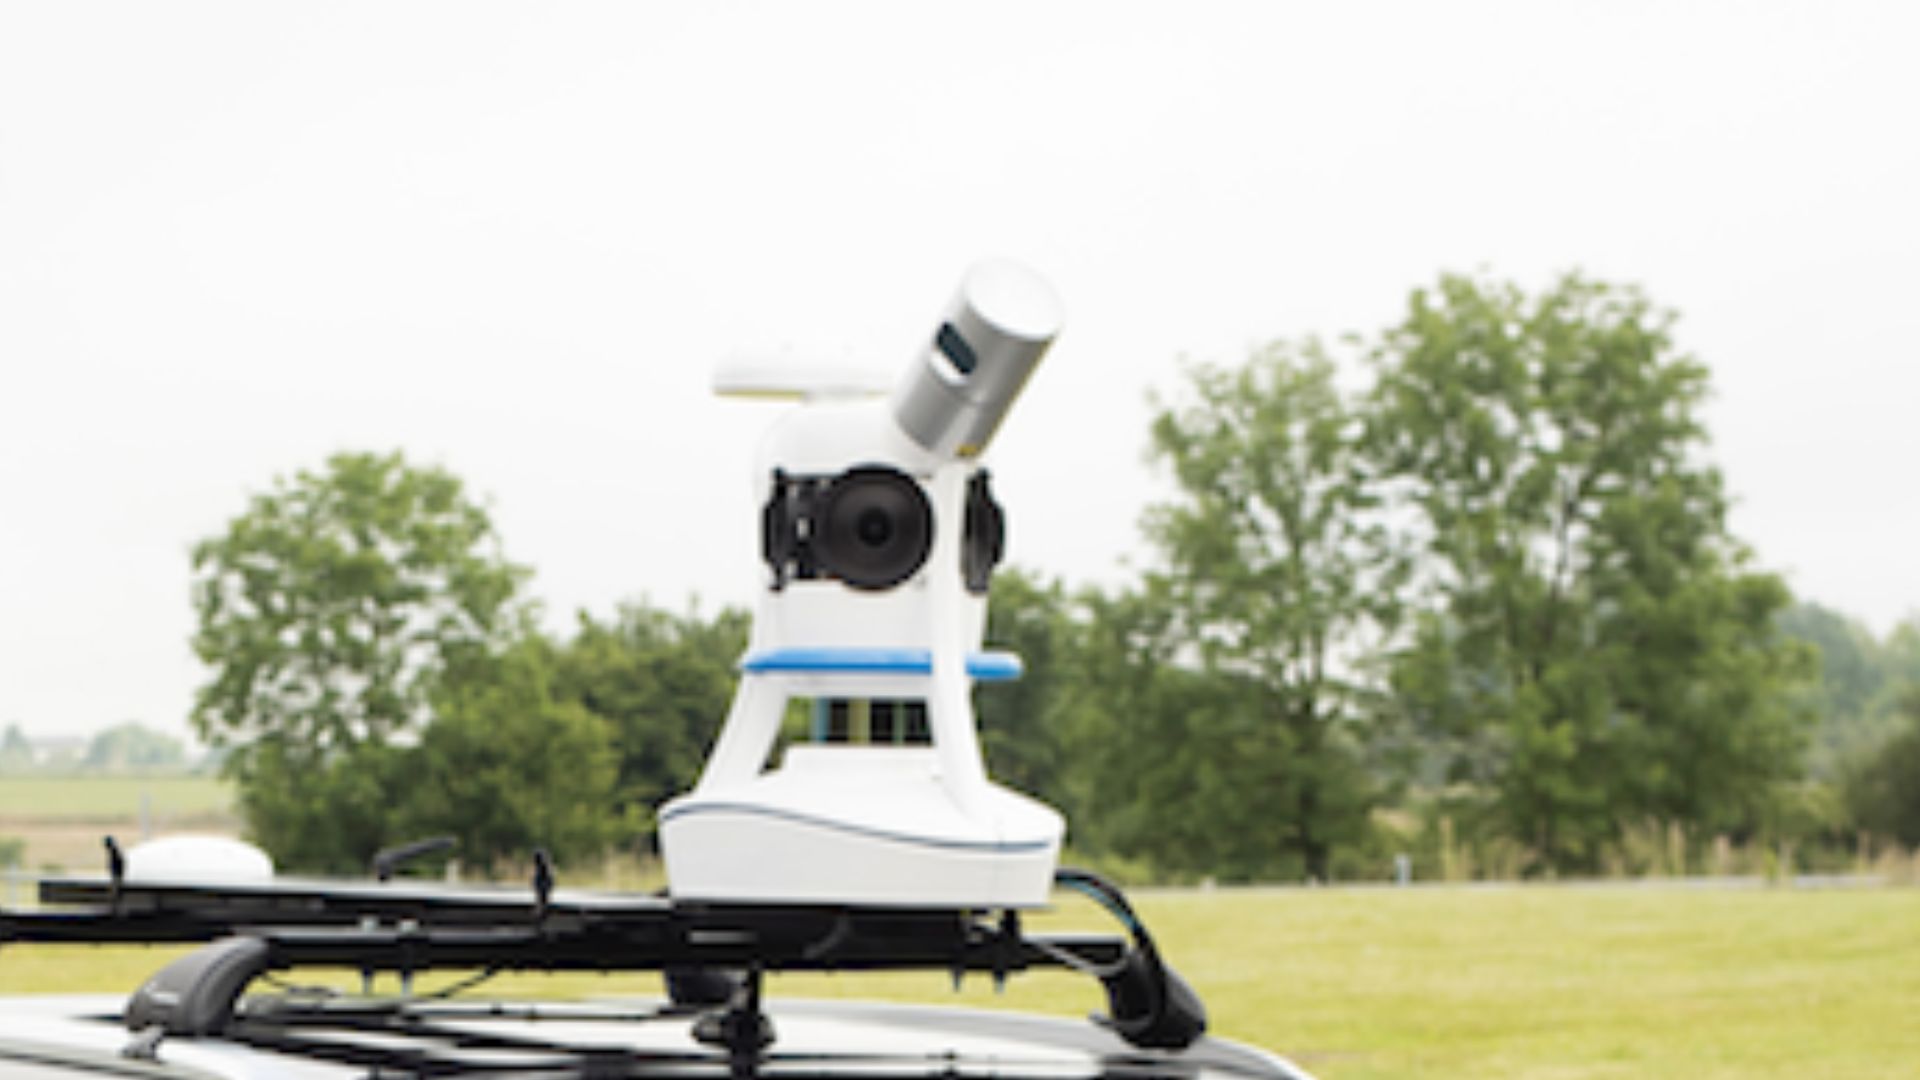
vMS3D виглядає як класична система мобільного мапування (MMS). Вона інтегрує 360-градусну камеру, обертовий LiDAR та інерціальну навігаційну систему з GNSS-приймачем.
Простий автоматичний робочий процес не показує приховані, але складні внутрішні обчислення, які роблять її унікальною. Дійсно, vMS3D оснащена додатковим LiDAR, який використовується для обчислень SLAM.
Після збору даних програмне забезпечення для постобробки під назвою PPiMMS автоматично аналізує ситуації, де GNSS достатньо, де перевага надається інерціальній системі або де потрібен SLAM.
Найкраще від GNSS, інерціальних систем та SLAM
Рішення vMS3D враховує переваги та недоліки кожної технології залежно від умов їхнього використання:
- GNSS: Коли GNSS-приймач надає надійні дані, наприклад, в умовах відкритого неба, рішення спирається на його позицію. Якщо відбувається збій або перешкода GNSS, система вибирає між інерціальними даними або даними на основі SLAM
- SLAM: Координати, обчислені за допомогою SLAM, є кращим варіантом у щільних середовищах, де навколишні об’єкти дуже різноманітні та розташовані близько один до одного, наприклад у міських каньйонах або лісах. Можливості SLAM обмежені в середовищах, де об’єкти знаходяться занадто далеко або їх неможливо розрізнити.
- Інерціальна: Швидкості та інформація про орієнтацію, що надаються інерціальною навігаційною системою (INS), здатні допомогти в навігації у всіх випадках, коли GNSS та SLAM мають обмеження. Інерціальна навігаційна система забезпечує roll та pitch для обмеження всіх даних LiDAR, завдяки чому хмара точок прив'язана до рівня землі. Швидкості повороту також є дуже корисними, особливо коли відбувається різка зміна напрямку. Дійсно, компенсація орієнтації необхідна між двома скануваннями, коли LiDAR перебуває в русі.
Ellipse-D — розумний вибір VIAMETRIS
Будучи вже дуже задоволеним системою Ellipse для своєї внутрішньої системи iMS3D, Жером Ніно, засновник компанії VIAMETRIS, не став довго шукати INS для свого нового інноваційного проєкту.
«Ellipse INS забезпечує надзвичайно точні дані швидкості», — зазначає пан Ніно.
Інноваційні обчислення SLAM дозволяють VIAMETRIS покладатися на мініатюрні та економічно ефективні інерціальні датчики, тоді як інші системи на ринку вимагають інерціальних систем вищої точності. Датчики Ellipse забезпечують точність орієнтації 0,1°.
Пан Ніно також обрав модель Ellipse-D через її універсальний мініатюрний формфактор і вбудований RTK GNSS-приймач.
«Завдяки інтегрованій INS на кшталт Ellipse-D, яка пропонує єдиний інтерфейс зв'язку та вбудовану синхронізацію з GNSS та LiDAR, ми змогли зосередитися на нашій експертизі у сфері SLAM», — додає генеральний директор, зазначаючи при цьому, що менша кількість кабелів — це завжди вдалий вибір.
Ellipse-D — партнер для багатьох завдань
Інтегрований у це інноваційне рішення, Ellipse-D виконує кілька завдань. По-перше, він забезпечує roll та pitch для прив'язки всіх даних LiDAR, щоб хмара точок була віднесена до рівня землі.
По-друге, швидкості повороту Ellipse-D є дуже корисними, особливо коли відбувається різка зміна напрямку. Дійсно, компенсація орієнтації необхідна між двома скануваннями, коли LiDAR знаходиться в русі.
Нарешті, Ellipse-D об'єднує в реальному часі інерціальну інформацію та дані GNSS, щоб забезпечити чудові вимірювання швидкості, які також є дуже важливими для постійної допомоги внутрішнім алгоритмам vMS3D.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
Що таке багатопроменеве ехолокаційне зондування?
Багатопроменеве ехолокаційне зондування (MBES) — це сучасна технологія гідрографічних досліджень, яка використовується для високоточного картографування морського дна та підводних об’єктів.
На відміну від традиційних однопроменевих ехолотів, які вимірюють глибину в одній точці безпосередньо під судном, MBES використовує масив сонарних променів для одночасного захоплення вимірювань глибини на широкій смузі морського дна. Це забезпечує детальне високороздільне картографування підводного рельєфу, зокрема топографії, геологічних особливостей та потенційних небезпек.
Системи MBES випромінюють звукові хвилі, які поширюються у воді, відбиваються від морського дна і повертаються до судна. Аналізуючи час, за який повертаються відлуння, система обчислює глибину в різних точках, створюючи детальну карту підводного рельєфу.
Ця технологія має важливе значення для різних сфер застосування, зокрема для навігації, морського будівництва, моніторингу стану навколишнього середовища та розвідки ресурсів, забезпечуючи важливі дані для безпечного ведення морських операцій та сталого управління морськими ресурсами.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
