Створення карт приміщень за допомогою рюкзака
Система RTK INS Ellipse-D допомагає в обчисленнях SLAM, синхронізує LiDAR та камеру.
«Ми вже багато років працюємо зі SBG Systems і зокрема з серією Ellipse. Ми завжди покладався на ці надійні інерціальні датчики». | Жером Н. (Jerome N.), засновник VIAMETRIS
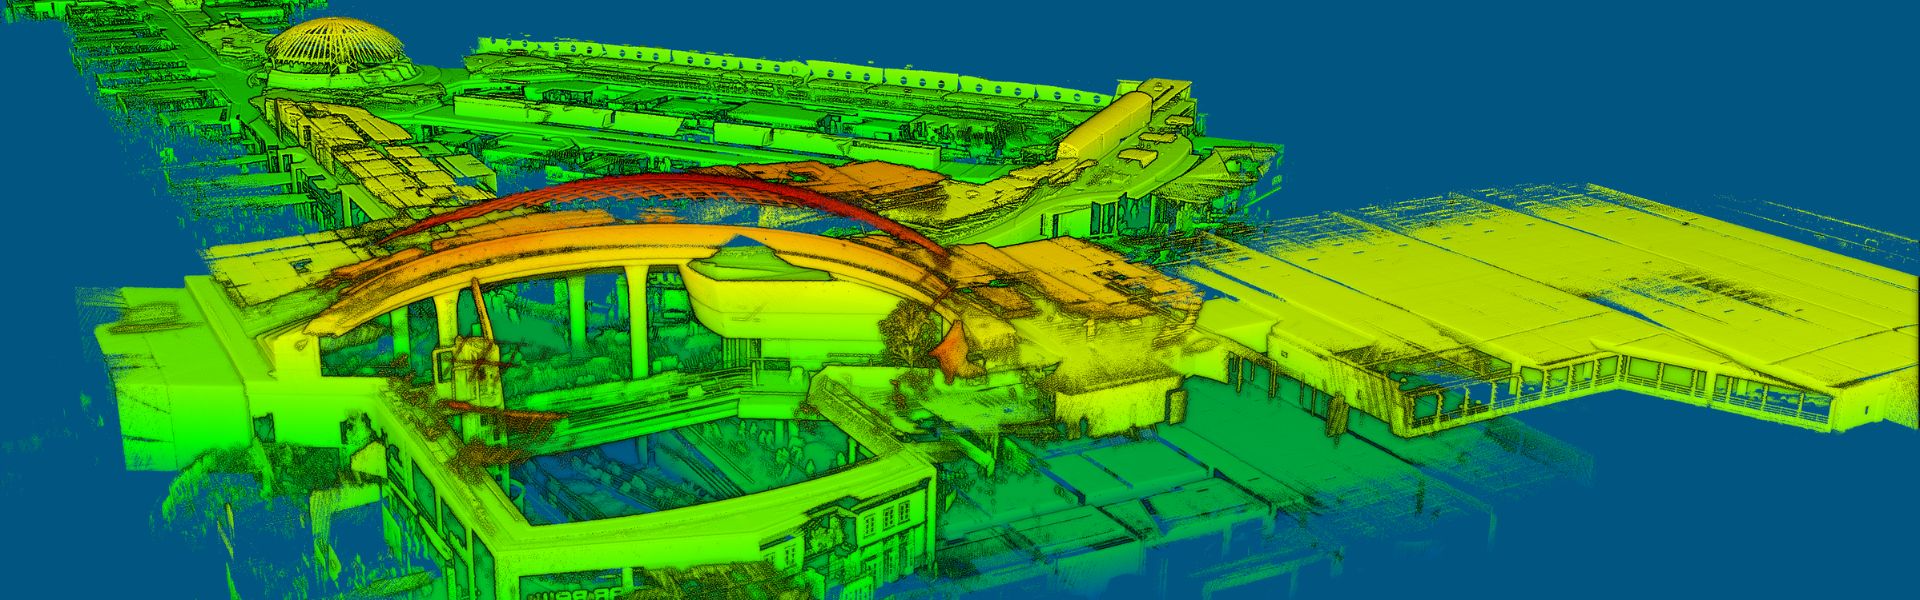
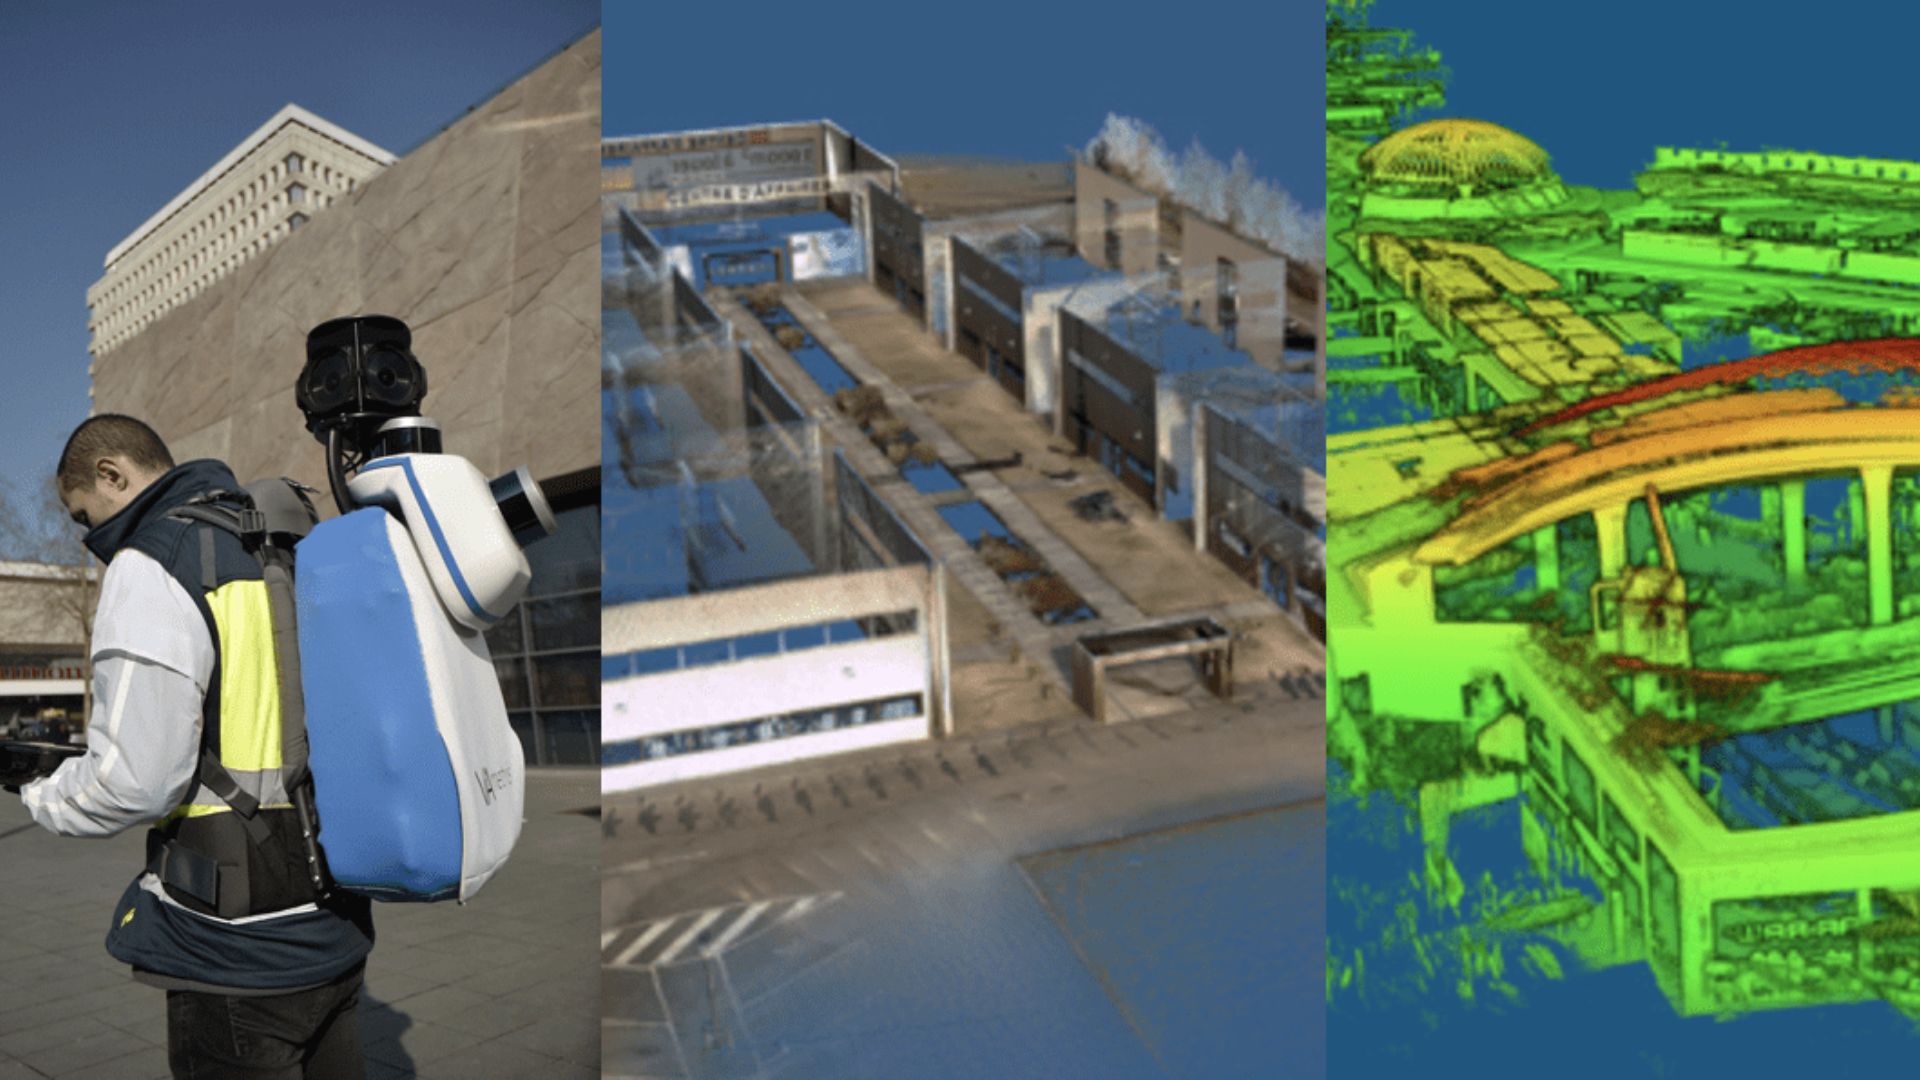
Мобільна система сканування на базі рюкзака
Система bMS3D-360 була розроблена для найскладніших умов. Вона містить два датчики LiDAR від Velodyne, 360-градусну камеру Lady-bug, інерціальну навігаційну систему Ellipse-D від SBG з внутрішнім L1/L2 GNSS-приймачем та комп'ютер.
Процес, прискорений у 7 разів
Робочий процес простий. Картограф запускає систему, перевіряє на планшеті обчислення інформації GNSS та інерціальної інформації та починає зйомку.
Повернувшись в офіс, користувач запускає програмне забезпечення для пост-обробки INS/GNSS для підвищення точності орієнтації та положення, а потім використовує програмне забезпечення VIAMETRIS для геоприв'язки та кольорокорекції хмари точок.
Зібрані дані готові до імпорту в найпоширеніше програмне забезпечення для проєктування. Цей робочий процес пришвидшується в 7 разів порівняно з традиційним методом.
Жодні дані не втрачаються; хмару точок можна використовувати для подальших вимірювань, що означає економію часу та витрат на поїздки.
Крім перевіреної продуктивності bMS3D-360, деякі деталі вирізняють її на ринку, наприклад камера 360, розташована на висувній штанзі для ширшого поля зору в розгорнутому стані та більшої безпеки в складеному стані (наприклад, деякі дахи на парковках можуть бути дуже низькими).
Це єдиний рюкзак із такою камерою, що значно спрощує роботу з обробки. Під час навігації в хмарі точок користувач відкриває унікальне зображення відсканованого середовища 360° замість перегляду 4 різних точок зору камери.
Коли GNSS стикається з джерелами перешкод, INS підтримує траєкторію там, де технологія SLAM обмежена.
INS RTK для підтримки обчислень SLAM
Ellipse-D — це дуже компактна інерціальна навігаційна система, що містить приймач L1/L2 GNSS. Ця система INS промислового класу обчислює roll, pitch, heading, а також положення завдяки вбудованому розширеному фільтру Калмана.
У реальному часі дані про орієнтацію Ellipse-D використовуються для корекції положення обладнання та допомоги у визначенні heading на основі SLAM.
Дійсно, якщо heading на базі SLAM подається з частотою 20 Гц, то інерціальний heading видається з частотою 200 Гц. Між двома порціями інформації SLAM система INS забезпечує надійність heading.
Приймач GNSS забезпечує абсолютне позиціонування для хмари точок і додає обмеження за висотою. Крім того, коли перешкоди впливають на GNSS, INS підтримує траєкторію там, де технологія SLAM дає збій. Наприклад, на парковках без сусідніх об'єктів для вимірювань LiDAR система INS гарантує точну навігацію.
Жером Ніно (Jerome Ninot), засновник VIAMETRIS, пояснює цей вибір так: «Ми вже багато років працюємо зі SBG Systems і зокрема з серією Ellipse. Ми завжди довіряли цим надійним інерціальним датчикам, тому, коли постало питання вибору системи INS/GNSS для нашого рюкзака, ми були раді, що Ellipse-D вже містить вбудований приймач GNSS».
Завжди вигідно заощадити час і не інтегрувати додаткове обладнання, наполягає Жером.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
Що означає «одночасна локалізація та картографування»?
Одночасна локалізація та картографування (SLAM) — це обчислювальний метод, який дозволяє роботу, транспортному засобу або пристрою будувати карту невідомого середовища й одночасно визначати власне положення на цій карті.
Він поєднує дані з різних датчиків (наприклад, камер, LiDAR, радарів, IMU, GNSS) з алгоритмами, такими як фільтрація чи оптимізація, для досягнення картографування та навігації в реальному часі.
SLAM дозволяє автономним системам орієнтуватися та розуміти своє оточення без попередніх карт або GPS.
