Inertiella system för autonoma entreprenadmaskiner
INS eller tröghetsnavigeringssystem är avgörande för autonoma entreprenadmaskiner och tillhandahåller exakt positionering och rörelsespårning i komplexa miljöer. Våra INS-sensorer styr fordon som autonoma lastbilar, schaktmaskiner, grävmaskiner och kranar. De levererar positions-, hastighets- och orienteringsdata i realtid, vilket möjliggör säker och effektiv drift även på platser med dålig GNSS-täckning.
I kombination med RTK-GNSS-teknik (real-time kinematic) säkerställer vår INS centimeternoggrannhet för uppgifter som avjämning, schaktning och materialhantering. Denna integration ökar precisionen, minskar antalet fel och minimerar projektförseningar.
Maskiner som grävmaskiner och schaktmaskiner kan arbeta dygnet runt och utföra schakt- och avjämningsarbeten med minimal övervakning. Detta gör att maskinerna kan minska bränsleförbrukningen och öka effektiviteten, vilket leder till kostnadsbesparingar och miljöfördelar.
Lösningar för mätning och kartering
Inertiella system spelar också en avgörande roll vid mätning och kartering inom byggbranschen. Drönare utrustade med INS och GNSS används för att utföra flygmätningar. De samlar in högupplösta bilder och data för att skapa detaljerade topografiska kartor och 3D-modeller av byggarbetsplatser. Dessa kartor ger värdefulla insikter om platsförhållandena och hjälper projektledare och ingenjörer att fatta välgrundade beslut.
Integrationen av en INS säkerställer noggrann georeferering av datan, även i områden med komplex terräng eller svaga GNSS-signaler. Dessutom kan INS-utrustade drönare utföra kontinuerlig övervakning av byggnationens framsteg. De spårar förändringar i platsförhållandena och säkerställer att arbetet utförs enligt plan.
Denna nivå av precision och automatisering minskar avsevärt den tid och det arbete som krävs vid traditionella mätmetoder.
Ökad säkerhet på byggarbetsplatser
Autonoma entreprenadmaskiner som schaktmaskiner, grävmaskiner, hjullastare och dumprar bidrar till att förbättra säkerheten på arbetsplatserna.
Byggarbetsplatser är i grunden riskfyllda miljöer där arbetstagare exponeras för faror som tunga maskiner, instabil terräng och höjder. Genom att integrera autonoma maskiner och fjärrstyrda entreprenadfordon kan många av dessa risker minimeras.
Våra inertiella system tillhandahåller realtidsdata om den autonoma entreprenadutrustningens position och rörelse. De ger exakt kontroll och minskar risken för olyckor.
Dessutom kan autonoma drönare användas för att inspektera riskfyllda områden, såsom instabila strukturer eller djupa schakter, utan att utsätta mänsklig arbetskraft för fara. Denna kombination av automatisering och exakta navigeringssystem bidrar till att skapa en säkrare arbetsmiljö för personalen.
Lösningar för autonomt byggande
Vi erbjuder ett brett utbud av rörelse- och navigationsprodukter utformade för att förbättra prestandan hos autonoma maskiner och system. Våra tröghetsnavigeringssystem med hög precision, integrerade med GNSS-teknik, ger den noggrannhet och tillförlitlighet som krävs för dina autonoma byggprojekt. Det gör att din utrustning kan utföra uppgifter som schaktning, utjämning och materialhantering med minimal mänsklig inblandning.

Ellipse-A

Ellipse-D

Ekinox Micro
Broschyr om autonoma tillämpningar
Få vår broschyr skickad direkt till din inkorg.
Fallstudier
Nyfiken på hur våra tröghetsnavigeringsprodukter förvandlar byggbranschen?
Våra fallstudier belyser verkliga tillämpningar av SBG Systems teknologi i autonoma byggprojekt.
Våra lösningar integreras till exempel framgångsrikt i vägbyggen och storskaliga infrastrukturprojekt.
Dessutom förbättrar de effektiviteten, ökar noggrannheten och höjer säkerheten genom hela byggprocessen.




De pratar om oss
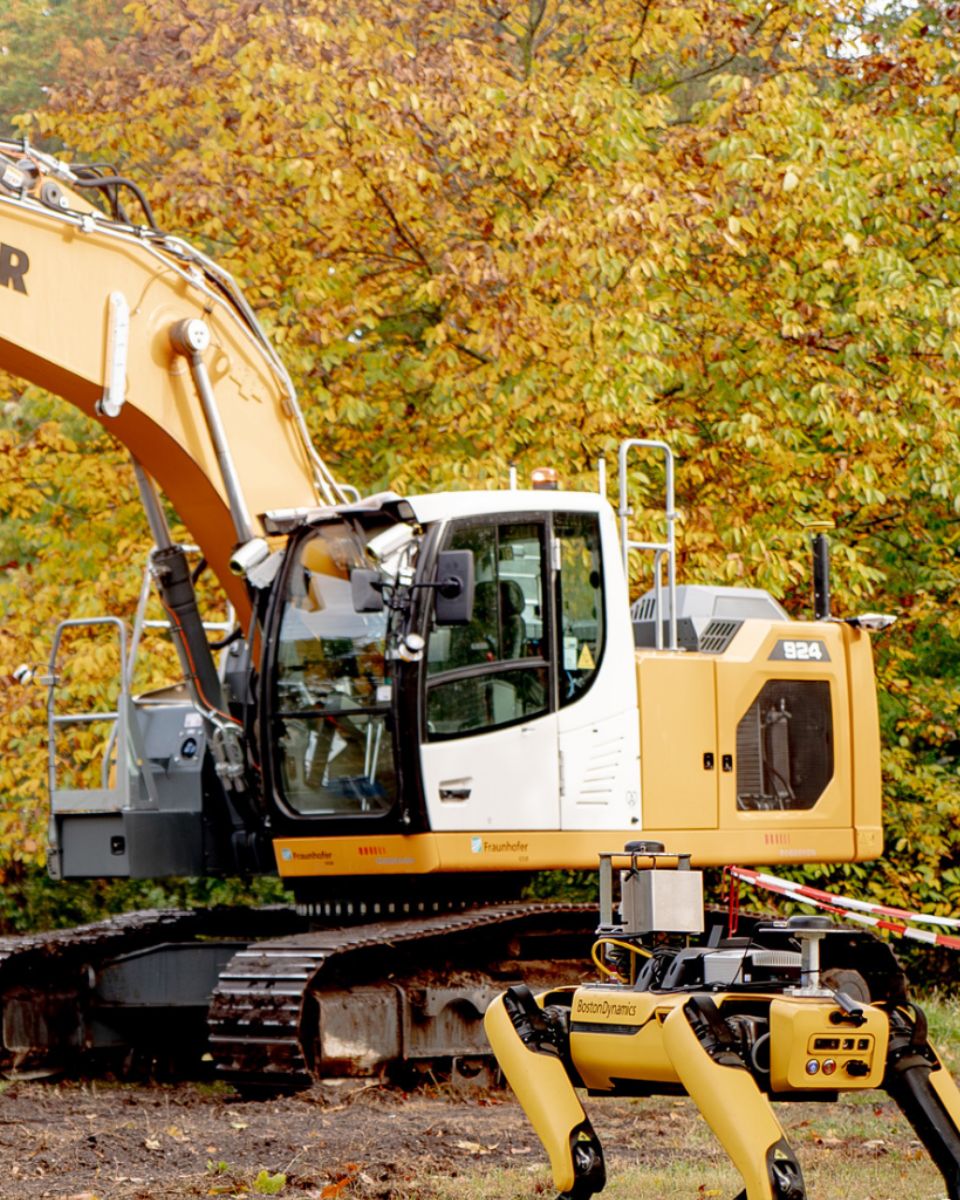
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier visar på den betydande inverkan som våra sensorer har i praktiska tillämpningar för riktning och stabilisering.



Utforska andra autonoma industriella tillämpningar
Upptäck hur våra avancerade tröghetsnavigeringssystem och rörelsesensorer förändrar ett brett spektrum av tillämpningar för autonoma fordon. Från markbaserade robotar till undervattensfordon möjliggör våra lösningar exakt och pålitlig prestanda i skiftande och krävande miljöer. Utforska hur vi stöder utvecklingen av autonoma teknologier med våra banbrytande lösningar.
Har du frågor?
Autonoma byggnationer är ett snabbt föränderligt område, och du kan ha frågor om hur du bäst utnyttjar dessa teknologier i dina projekt. Vår FAQ-sektion ger tydliga och koncisa svar. Den omfattar autonomt byggande, tröghetssystem och deras praktiska tillämpningar.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är Real Time Kinematic?
Real-Time Kinematic (RTK) är en exakt satellitnavigeringsteknik som används för att förbättra noggrannheten hos positionsdata från GNSS-mätningar (Global Navigation Satellite System). Tekniken används i stor utsträckning inom tillämpningar som mätning, lantbruk och navigering av autonoma fordon.
Genom att använda en basstation som tar emot GNSS-signaler och beräknar sin position med hög noggrannhet. Sedan överför den korrektionsdata till en eller flera rörliga mottagare (rovers) i realtid. Rovers använder denna data för att justera sina GNSS-avläsningar, vilket förbättrar deras positionsnoggrannhet.
RTK ger noggrannhet på centimeterscenivå genom att korrigera GNSS-signaler i realtid. Detta är betydligt mer exakt än vanlig GNSS-positionering, som vanligtvis erbjuder en noggrannhet inom några få meter.
Korrektionsdata från basstationen skickas till rovers via olika kommunikationsmetoder, såsom radio, mobilnät eller internet. Denna kommunikation i realtid är avgörande för att upprätthålla noggrannheten under dynamiska operationer.
Vad är georeferensiering i autonoma byggsystem?
Georeferensiering i autonoma byggsystem syftar på processen att anpassa byggdata, såsom kartor, modeller eller sensormätningar, till verkliga geografiska koordinater. Detta säkerställer att all data som samlas in eller genereras av autonoma maskiner, såsom drönare, robotar eller tunga maskiner, placeras korrekt i ett globalt koordinatsystem, till exempel latitud, longitud och höjd.
I kontexten av autonomt byggande är georeferensiering avgörande för att säkerställa att maskiner arbetar med precision över stora byggarbetsplatser. Det möjliggör exakt placering av strukturer, material och utrustning genom att använda satellitbaserade positioneringsteknologier, såsom GNSS (Global Navigation Satellite Systems), för att knyta projektet till en verklig plats.
Georeferensiering möjliggör att uppgifter som schaktning, avjämning eller materialutläggning kan automatiseras och styras med precision, vilket förbättrar effektiviteten, minskar fel och säkerställer att byggnationen följer designspecifikationerna. Det underlättar också uppföljning av framsteg, kvalitetskontroll och integration med geografiska informationssystem (GIS) och Byggnadsinformationsmodellering (BIM) för förbättrad projektledning.
Vad är ett INS?
Ett INS (Inertial Navigation System) är en fristående navigeringslösning som bestämmer en plattforms position, orientering och hastighet enbart med hjälp av tröghetssensorer – vanligtvis:
- Accelerometrar (mäter linjär acceleration)
- Gyroskop (mäter vinkelrotation)
Hur det fungerar
Gyroskop spårar hur plattformen roterar (roll, pitch, yaw). Accelerometrar mäts rörelse längs tre axlar. Ett navigeringsfilter (vanligtvis ett Kalman-filter) integrerar dessa mätningar över tid för att beräkna:
- Position (x, y, z)
- Hastighet
- Attityd (orientering)
Viktiga egenskaper
- Helt autonom: Inga externa signaler krävs för drift
- Hög uppdateringsfrekvens: Ofta hundratals eller tusentals mätningar per sekund
- Fungerar i alla miljöer: Fungerar under jord, under vatten, inomhus och i GPS-fria miljöer
- Precisionen beror på sensorklass: Sträcker sig från IMU:er för konsumentmarknaden till taktiska INS och navigerings-INS
Vanliga tillämpningar
- Flyg- och rymdteknik samt försvar: robotar, UAV:er, patrullerande robotvapen, pansarfordon
- Marin: AUV:er, USV:er, fartyg, hydrografisystem
- Markrobotik: autonoma fordon, SLAM, AGV:er
- Mätning och kartering: mobila karteringssystem, LiDAR
- Industri: stabilisering, rörelsespårning
