


Tät koppling
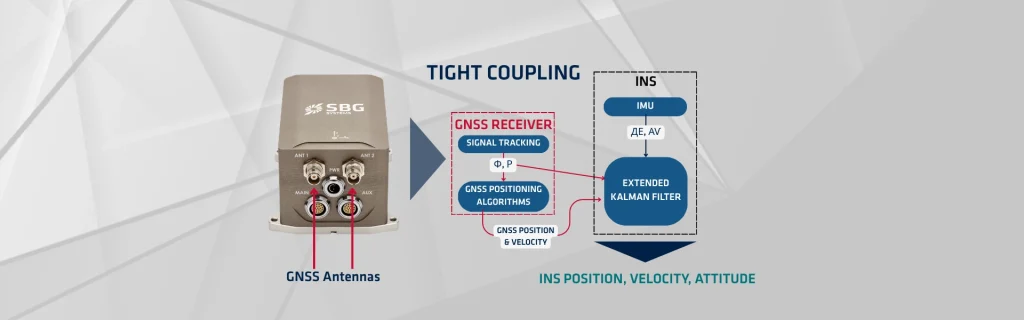
Fast koppling representerar en avancerad datakombineringsstrategi som är avgörande för en robust och mycket noggrann integration av GNSS (Global Navigation Satellite System) och INS (Inertial Navigation System). Detta tillvägagångssätt kombinerar fördelarna med båda systemen – långsiktig stabilitet från GNSS och högfrekvent korttidsprecision från INS – genom att sammansmälta deras kärnmätningar direkt i en enda uppskattare, vanligtvis ett Kalman-filter. Prestandan förbättras dramatiskt, särskilt när GNSS-signaler är delvis blockerade eller försämrade.
GNSS-mottagare bestämmer positionen genom att mäta den tid det tar för signaler att färdas från flera satelliter. Denna process ger absoluta positioner där noggrannheten beror på satellitsikt och geometri. GNSS är dock känsligt för signalbortfall i miljöer som stadsklyftor eller skogar, vilket leder till dataluckor och förlorad navigation (drift).
Tätt kopplade system använder mätningar av stödsignalparametrar för att dämpa drift i ett INS. Jämfört med löst kopplade system uppdaterar fast koppling felställandena för INS, även när otillräcklig GNSS-data förhindrar en exakt position. Denna situation uppstår när färre än fyra GNSS-satelliter är synliga, vilket gör det omöjligt att fastställa en position enbart med GNSS-information.
I löst kopplade system orsakar denna situation ett fullständigt dataavbrott. Tätt kopplade system kan dock utnyttja begränsade GNSS-mätningar, vilket gör att de delvis kan mildra INS-felets drift.
För att uppnå detta mål måste tätt kopplade system kalibrera IMU:n (Inertial Measurement Unit) i realtid, med särskilt fokus på perioder då GNSS-signalen är fri från hinder. Denna kalibrering säkerställer exakt kunskap om IMU-bias och tränar IMU:n att förutse GNSS-signalens framtida position (prediktiv modellering).
Genom att låta IMU:n utvärdera GNSS-signalens giltighet och precision samt välja den GNSS-signal som matchar dess prediktion, etablerar systemet en stark koppling mellan IMU och GNSS.
Arkitekturen för fast koppling
Kärnkonceptet för fast koppling är att använda GNSS-pseudorange- och bärvågsfas-mätningar direkt i Kalman-filtrets uppdateringssteg för observationer. Detta är en avsevärd avvikelse från lös koppling, där Kalman-filtret använder den fullständigt bearbetade, fristående GNSS-positions- och hastighetslösningen.
I ett tätt kopplat system inkluderar Kalman-filtrets tillståndsvektor vanligtvis INS-felltillstånden:
- Positionsfel (δr)
- Hastighetsfel (δv)
- Attitydfel (δ𝛙)
- IMU-sensorbias (accelerometer och gyroskop)
Kalman-filtret använder INS-mekaniseringsekvationerna för tids-propageringssteget (prediktion). Detta propagerar INS-tillstånden framåt med hjälp av IMU-data med hög frekvens.
Fördelar med fast koppling
Tät koppling ger flera starka fördelar, särskilt för efterbearbetning där all sensordata är tillgänglig efter uppdraget. Till skillnad från lös koppling, som kräver en lösning från minst fyra GNSS-satelliter för att beräkna en 3D-position, behöver tät koppling endast en synlig satellit. Med en enda pseudorange-mätning kan Kalman-filtret fortfarande härleda en felkorrigeringsvektor som effektivt dämpar INS-driften. Denna funktion är avgörande i delvis skymda områden.
Genom att använda råa GNSS-mätningar kan filtreringen direkt modellera och uppskatta GNSS-mottagarens klockbias i tillståndsvektorn. Denna djupa integration leder till en noggrannare och mer precis total navigeringslösning, i synnerhet när man kombinerar bärvågsmätningar för efterbearbetning med Real-Time Kinematic (RTK) eller Precise Point Positioning (PPP).
Den sömlösa, integrerade korrigeringsprocessen säkerställer en jämnare och mer konsekvent navigeringskvalitet. Algoritmerna väger optimalt samman den högprecisa INS-datan med de ofta brusiga GNSS-observationerna. Vid GNSS-avbrott tillhandahåller den välkalibrerade INS:en (tack vare kontinuerlig bias-uppskattning) en överlägsen dödräkningslösning.
Efterbearbetning innefattar framåt- och bakåtfiltrering. Datan bearbetas först kronologiskt (framåtfilter). Därefter bearbetar ett bakåtfilter datan i omvänd ordning, med de slutliga framåtuppskattningarna som startvillkor. Ett glättningsfilter med fast intervall (t.ex. Rauch-Tung-Striebel-filter) glättar resultaten från båda filtren. Detta glättningssteg levererar den mest noggranna och statistiskt optimala banlösningen genom att utnyttja all tillgänglig data över hela uppdragets tidslinje. Detta gör tät koppling till guldstandarden för applikationer med hög noggrannhet, såsom kartering och mätning.
