

Attityd inom navigation
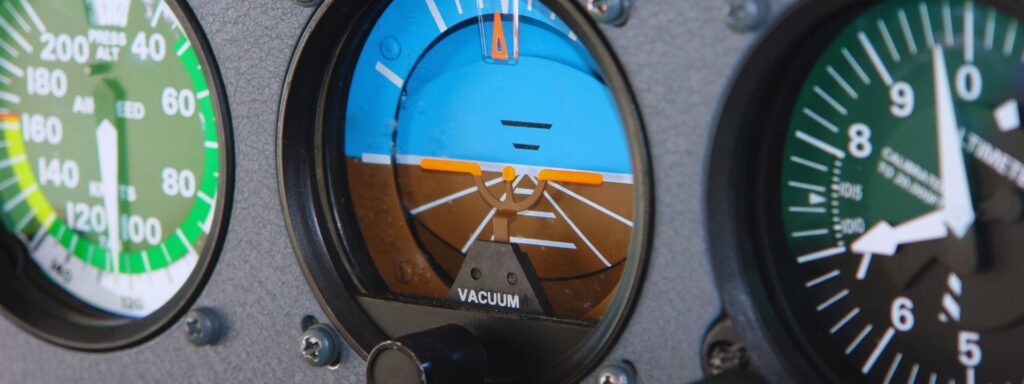
Inom navigation syftar attityd på ett fordonets eller objekts orientering i förhållande till ett fast referenssystem, som vanligtvis definieras av tre rotationsaxlar: pitch, roll och yaw.
Dessa axlar beskriver fordonets värdesposition och rörelse i det tredimensionella rummet. Pitch avser fordonets noslutning uppåt eller nedåt, roll representerar lutningen från sida till sida längs dess längdaxel, och yaw betecknar rotationen åt vänster eller höger kring dess vertikalaxel. Tillsammans definierar dessa parametrar hur ett fordon är positionerat och manövreras i sin omgivning.
Attityd är avgörande för att upprätthålla stabilitet, säkerställa exakt kontroll och möjliggöra noggrann navigation inom olika områden. Inom flyget hjälper till exempel attityden piloter eller autopilotssystem att upprätthålla planflykt, utföra svängar och kompensera för turbulens.
På samma sätt säkerställer attitydstyrning inom sjöfarten att ett fartyg förblir upprätt och på rätt kurs trots vågors och strömmars påfrestningar.
I rymdfarkoster spelar attityden en kritisk roll för att rikta antenner, solpaneler eller vetenskapliga instrument åt rätt håll, i synnerhet när externa visuella referenser saknas.
För att mäta och kontrollera attityd används system som gyroskop, accelerometrar och magnetometrar, vilka ofta är integrerade i ett Inertial Navigation System (INS). Dessa system samverkar med externa datakällor som GNSS eller stjärnspårare för att upprätthålla en noggrann orientering.
Att förstå och hantera attityd är särskilt viktigt i dynamiska miljöer, där yttre krafter som vind, vågor eller gravitationella anomalier kan påverka ett fordons bana.
Effektiv attitydstyrning säkerställer därför säker och effektiv förflyttning, vilket gör att fordon kan uppnå sina navigeringsmål med hög precision.
GNSS-baserade orienteringslösningar
GNSS-orienteringslösningar ger roll-, pitch- och girmoment (roll, pitch, yaw) som beskriver ett föremåls orientering i rymden. Dessa tre komponenter är avgörande för att förstå föremålets attityd i förhållande till jordens yta eller ett referenssystem.
- Roll avser rotationen kring längdaxeln, vilket påverkar objektets lutning åt vänster och höger.
- Pitch är rotationen kring tväraxeln, vilket bestämmer lutningen uppåt och nedåt.
- Sidledsvridning (yaw) är rotationen kring den vertikala axeln, vilket definierar den riktning som objektet är vätt mot.
Dessa lösningar kombinerar data från GNSS-mottagare med extra sensorer, såsom accelerometrar och gyroskop, för att leverera mycket noggrann och tillförlitlig information om läge och orientering.
Detta tillvägagångssätt är särskilt värdefullt i miljöer där exakt orientering är avgörande, som i navigeringssystem för flygplan, fartyg och autonoma fordon. Genom att integrera dessa olika sensorindata säkerställer systemet optimal prestanda även under krävande förhållanden.
Representationer av orientering
Attityd beskriver ett föremåls orientering eller rotation i förhållande till en referensram, till exempel jordens yta. Inom navigation spelar attityden dock en avgörande roll för att fastställa hur ett föremål rör sig genom rymden. Detta koncept tillämpas på flygplan, UAV:er, fartyg och andra autonoma system. Dessutom kan ingenjörer representera attityd matematiskt och visuellt på flera olika sätt.
1 – Eulervinklar (rullning, stigning, krängning)
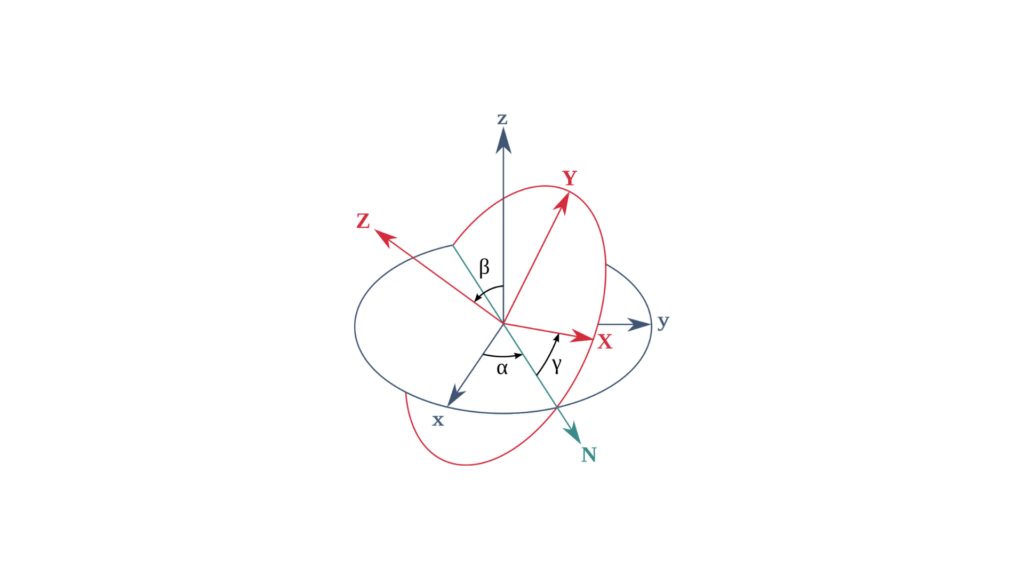
Eulervinklar representerar ett föremåls orientering genom tre rotationer: rullning (roll), luttring (pitch) och girning (yaw). Dessa vinklar beskriver rotationer runt tre axlar i en specifik sekvens, till exempel:
Rullning (φ): Rotation kring längdaxeln.
Nick (θ): Rotation kring tväraxeln.
Giring (ψ): Rotation kring den vertikala axeln.
Matematisk representation
Euler-vinklar kan representeras som en 3×3-rotationsmatris, där:
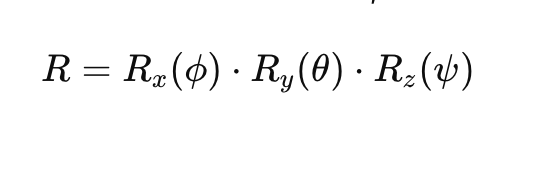
Här:
- Rx(ϕ)R_x(\phi)Rx(ϕ) är rotationsmatrisen för roll (krängning).
- Ry(θ)R_y(\theta)Ry(θ) är rotationsmatrisen för pitch (tippning).
- Rz(\psi)R_z(\psi)Rz(\psi) är rotationsmatrisen för yaw.
Varje rotationsmatris ges som:
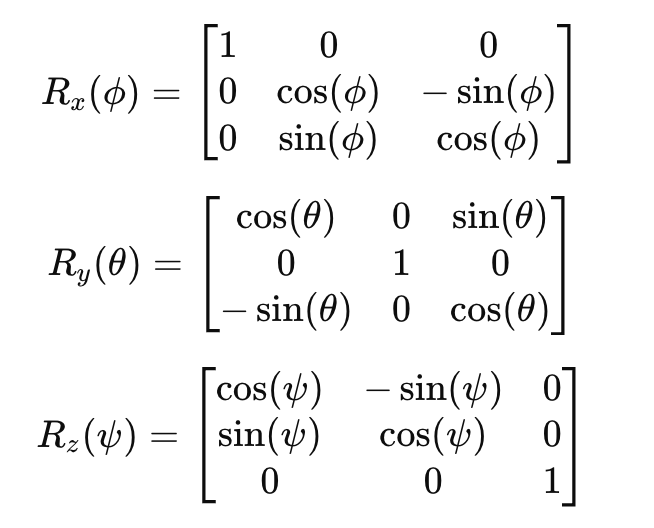
2 – Rotationsmatriser
Rotationsmatriser erbjuder ett alternativt sätt att representera attityd. I denna metod beskriver en 3×3-matris ett föremåls orientering i 3D-rymden i förhållande till ett fast koordinatsystem. Dessa matriser är ortogonala, vilket innebär att raderna och kolumnerna är enhetsvektorer. Följaktligen är inversen till matrisen helt enkelt dess transponat.
Matematisk representation
Du kan skriva en generell rotationsmatris 𝑅 som:
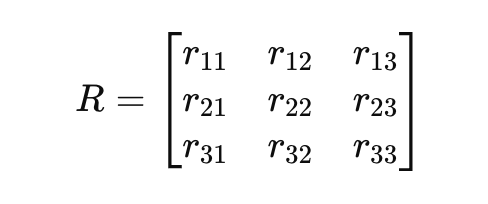
3 – Kvaternioner
Quaternioner ger en mer kompakt och numeriskt stabil representation av rotation. De undviker singulariteter och gimbal lock-problem som är förknippade med Eulervinklar. En quaternion 𝑞 är en 4-dimensionell vektor:
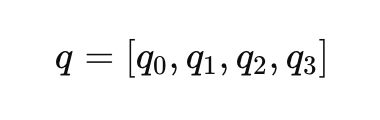
Där 𝑞0 är skaldelen och [𝑞1, 𝑞2, 𝑞3] är vektorkomponenterna. Quaternionrepresentationen av en rotation kan skrivas som:
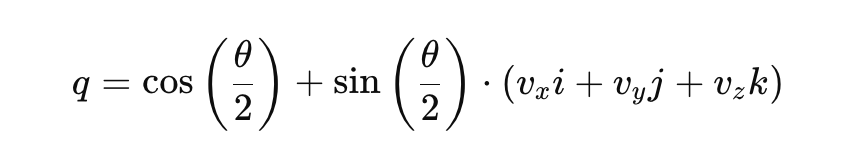
Här:
- θ är rotationsvinkeln.
- [vx,vy,vz] är enhetsvektorn som representerar rotationsaxeln.
- i, j, k är de grundläggande quaternionsenheterna.
Fördelar med quaternioner:
- Undviker gimbal lock och singulariteter.
- Mer beräkningseffektiv för interpolering.
4 – Riktningcosinusmatriser (DCM)
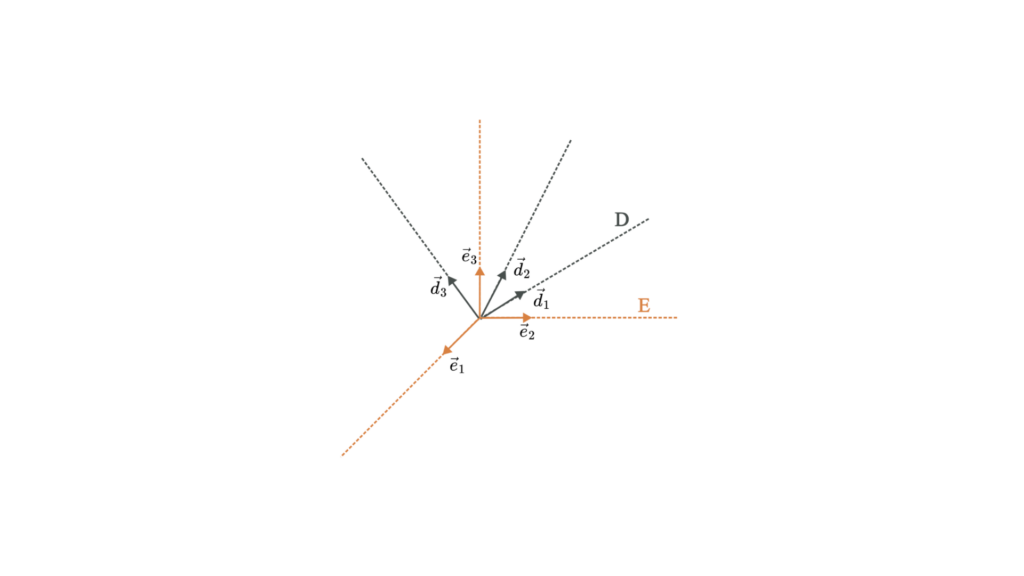
En riktningscosinermatris liknar en rotationsmatris och beskriver också ett föremåls orientering. DCM relaterar koordinaterna för en vektor i en referensram till koordinaterna för samma vektor i en annan referensram.
Matematisk representation
En riktningscosinermatris 𝐶 är en 3×3-matris som definierar förhållandet mellan två koordinatsystem:
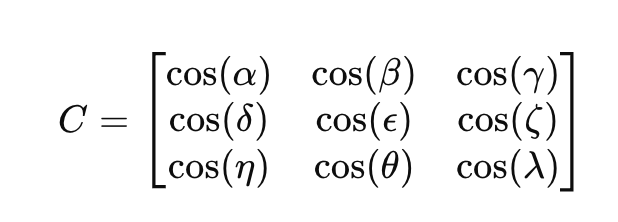
Där elementen cos (⋅) representerar cosinus för vinkeln mellan de två koordinatsystemens vektorer.
