Autonoma styr- och kontrollsystem
Våra rörelse- och navigeringssystem matar USV:ns besluts- och processorgan, vilket gör att den autonomt kan följa fördefinierade rutter, undvika hinder och svara på förändringar i miljön.
Till att börja med använder våra USV-lösningar avancerade algoritmer för att säkerställa säker och effektiv navigering. Med hjälp av sensordata justerar de farkostens kurs i realtid. Dessutom gör våra maritima tröghetslösningar det möjligt för fjärroperatörer att övervaka och styra USV:n. De sänder även navigeringsdata i realtid, sensoravläsningar och video till kontrollstationen.
Slutligen gör kommunikationslänkar det möjligt för operatörer att ingripa i kritiska situationer, vilket säkerställer tillförlitlig navigering över långa avstånd och vid komplexa uppdrag.
RTK-positionering för USV
RTK-system (Real-Time Kinematic) ger positionering med centimeters noggrannhet genom att korrigera GNSS-data med realtidsinformation från en referensstation. Detta är avgörande för USV-operationer som kräver hög precision. Varje GNSS-konstellation, inklusive GPS, GLONASS och Galileo, tillhandahåller globala positionsdata för att fastställa USV:ns exakta position (latitud, longitud och altitud). Det erbjuder precis positionering och navigering i öppna vattenmiljöer där satellitsignaler är tillgängliga, vilket gör att USV kan följa fördefinierade rutter och nå angivna waypoints med hög noggrannhet. GNSS-noggrannheten kan förbättras genom att använda realtidkinematisk positionering (RTK) eller precis punktpositionering (PPP), vilket beräknar eller modellerar felen som uppstår i GNSS.
Ladda ner vår broschyr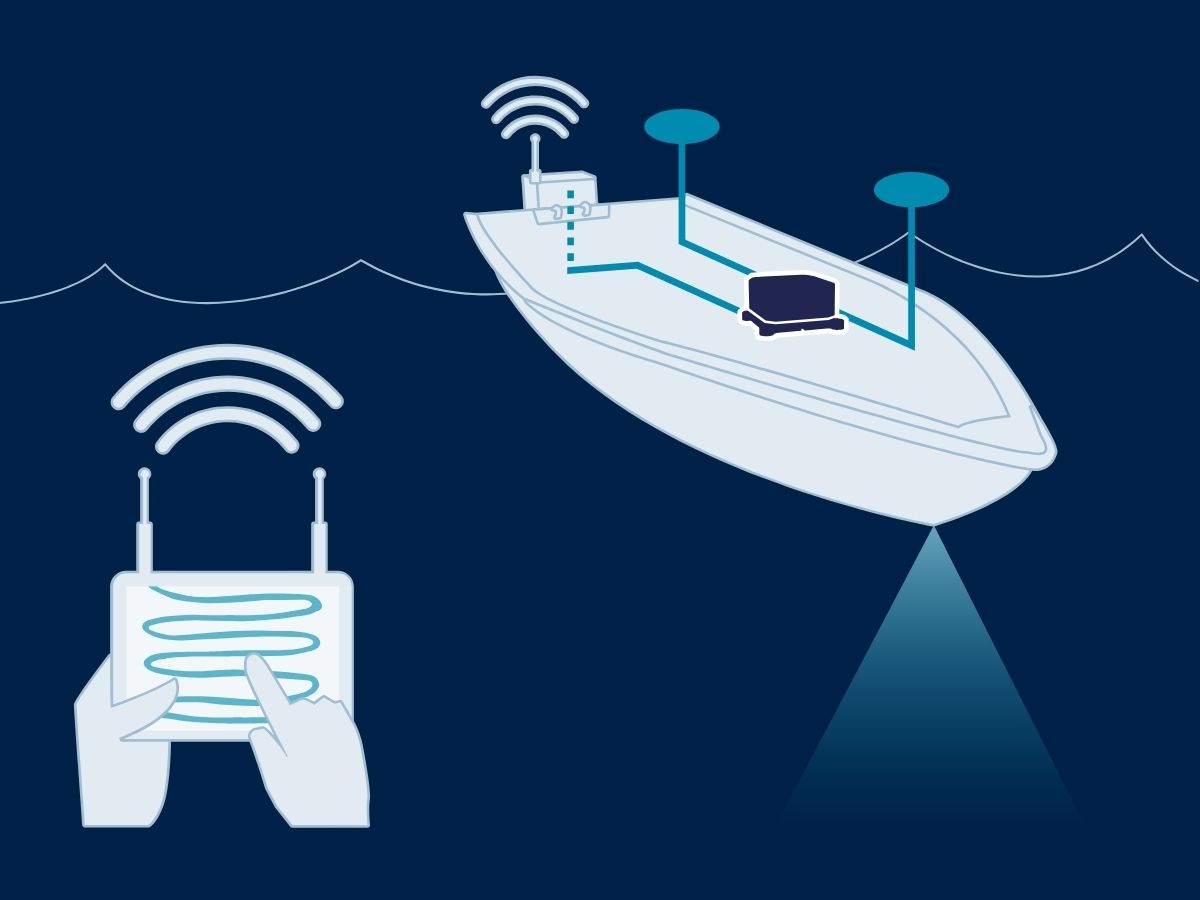
Datafusion och sensorintegrering
Våra tröghetssensorer integrerar ofta data från flera sensorer (GNSS, IMU, ekolod...) för att förbättra positionsnoggrannheten och tillförlitligheten. Sensorfusion förbättrar den totala navigeringsprestandan, vilket gör att USV:n kan arbeta effektivt i komplexa miljöer där en enskild navigeringsmetod kanske inte räcker till. Med våra autonoma styr-, navigerings- och kontrollsystem minimerar USV risken för den mänskliga faktorn, vilket säkerställer en mer konsekvent prestanda under komplexa uppdrag.
USV erbjuder kostnadseffektiva, säkra och mycket mångsidiga lösningar för en rad maritima uppgifter, från försvar och övervakning till miljöövervakning och datainsamling, samtidigt som de erbjuder överlägsen uthållighet och precision.
Lösningar för obemannade ytfartyg
Våra innovativa lösningar erbjuder exceptionell precision och robusthet, vilket säkerställer att ditt fartyg presterar optimalt i alla maritima miljöer. Från prospektering till försvar ger vår teknik dig den tillförlitlighet du behöver.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Broschyr om försvarsapplikationer
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
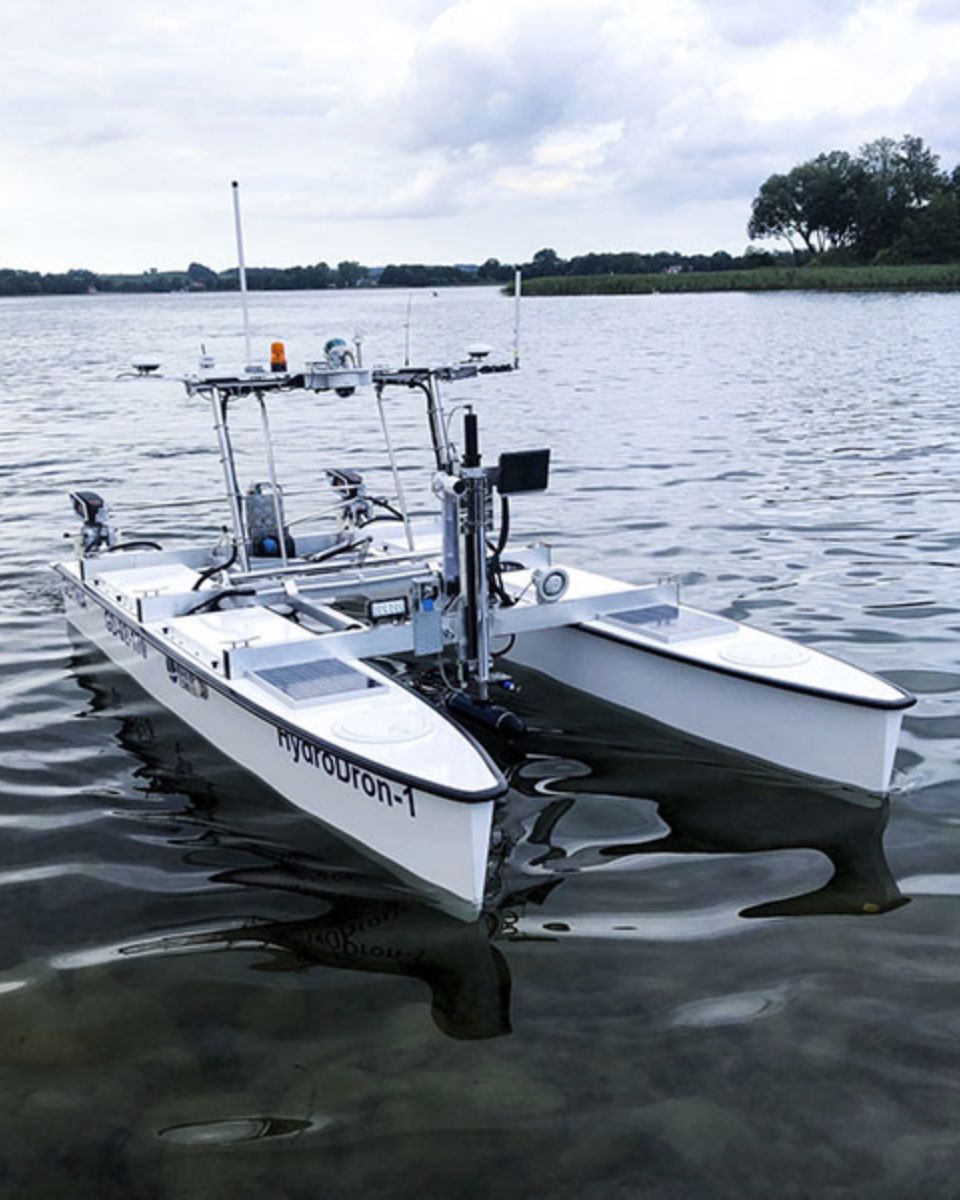
Upptäck effekterna av våra USV-navigeringslösningar genom våra djupgående fallstudier som visar deras avgörande roll för framgång i ett brett spektrum av projekt. Vår banbrytande teknik levererar oöverträffad noggrannhet och tillförlitlighet, perfekt anpassad för att möta de unika kraven i olika maritima verksamheter.
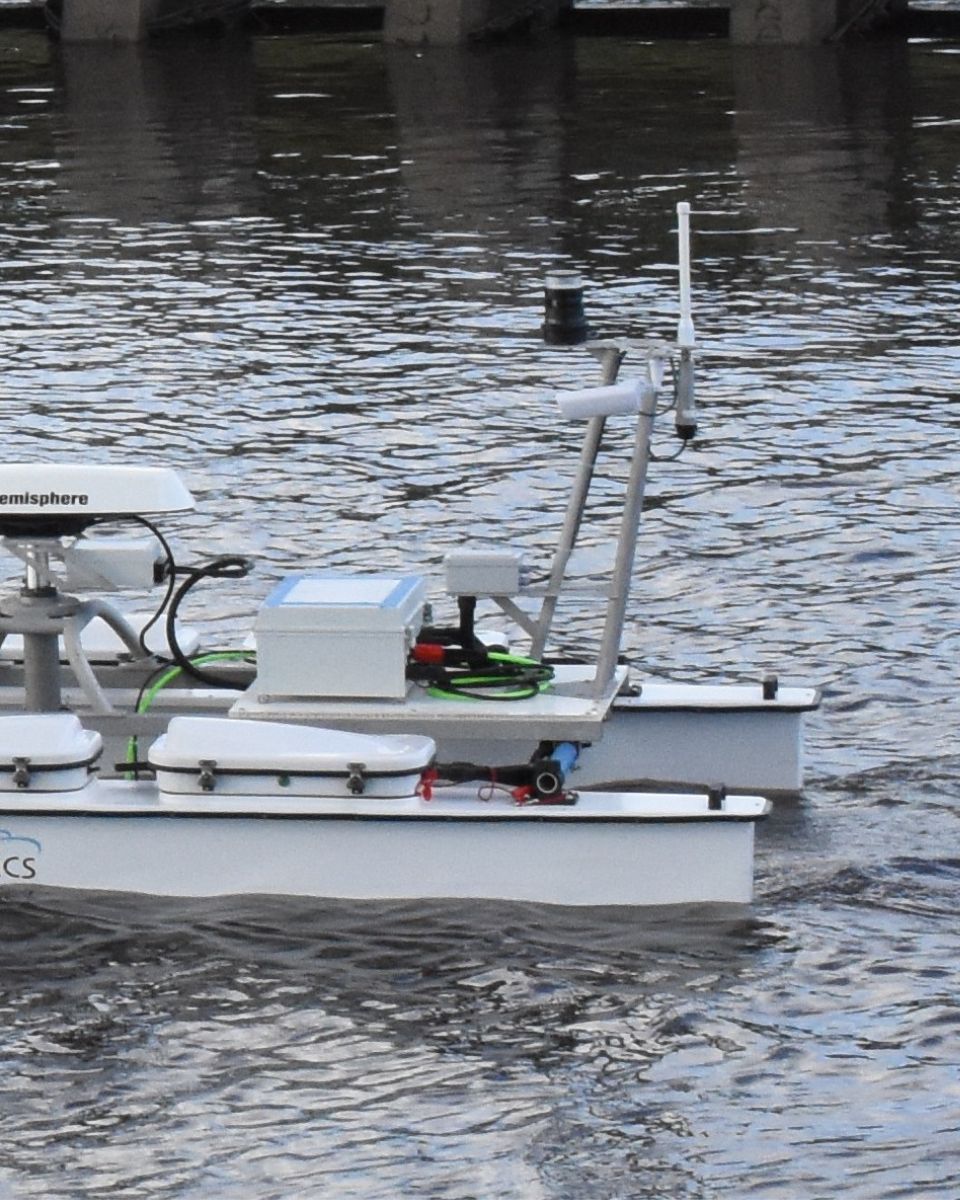
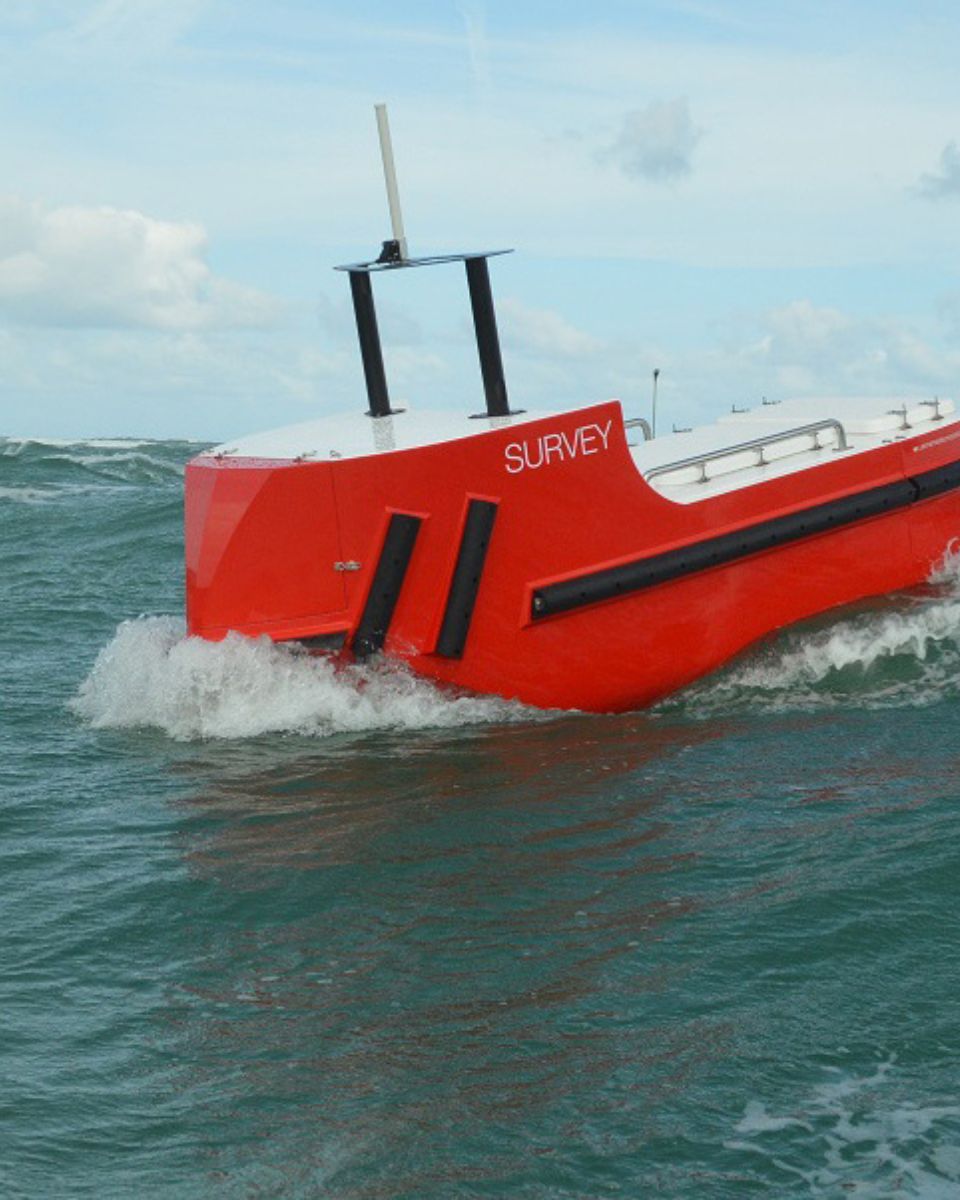



De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska tillämpningar för autonoma fordonsapplikationer.



Upptäck andra obemannade system i maritima tillämpningar
Utforska hur tröghetsnavigeringssystem driver en mängd olika obemannade maritima system. Från autonoma ytfartyg (USV) till undervattensfordon (UUV), våra lösningar säkerställer tillförlitlig positionering, orientering och rörelsedata – vilket möjliggör säkra och effektiva operationer även i de mest krävande marina miljöer.
Har du frågor?
Välkommen till vår FAQ-sektion. Om du behöver förtydliganden kan du läsa listan med vanliga frågor nedan. Om du inte hittar den information du söker är du välkommen att kontakta oss direkt.
Vad är ett tröghetsnavigeringssystem för en USV?
Ett tröghetsnavigeringssystem för ett obemannat ytfartyg (USV) är avgörande för exakt navigation och kontroll, särskilt när GNSS inte är tillgängligt. Tröghetssensorer spårar rörelse och orientering, vilket möjliggör effektiv navigation i krävande miljöer.
Tröghetsnavigeringssystem (INS) integrerar IMU-data med andra system, såsom GNSS eller Doppler Velocity Logs, för ökad noggrannhet. De använder också navigeringsalgoritmer, som Kalman-filter, för att beräkna position och hastighet.
Tröghetssensorer stöder autonom drift och tillhandahåller noggrann kurs- och positionsdata för olika tillämpningar. De säkerställer effektiv drift under GNSS-fria förhållanden och medger realtidsjusteringar för förbättrad manöverduglighet.
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är en ROV?
En ROV, eller Remotely Operated Vehicle, är en obemannad undervattensrobot konstruerad för att arbeta i miljöer som är för djupa, farliga eller på annat sätt otillgängliga för mänskliga dykare. ROV-enheter används flitigt inom marina industrier som olja och gas till havs, vetenskaplig forskning, miljöövervakning och flottans operationer. Till skillnad från autonoma undervattensfordon (AUV:er), som arbetar självständigt efter förprogrammerade banor, är ROV-enheter oftast anslutna till ett ytfartyg via en navelsträngskabel som tillhandahåller ström, kommunikation och styrsignaler. Denna kabel gör det möjligt för en mänsklig operatör på ytan att styra farkosten i realtid, vilket ger exakt manövrering, övervakning och kontroll av inbyggda sensorer och manipulatorer.
ROV-enheter är utrustade med en mängd olika instrument beroende på deras uppdrag. De har vanligtvis högupplösta kameror för visuell inspektion, sonarsystem för kartering och navigation samt manipulatorarmar för interaktion med föremål på havsbotten. Avancerade modeller kan innehålla specialiserade sensorer som miljösonder, magnetometrar och tröghetsnavigeringssystem (INS) för att bibehålla exakt positionering under svåra undervattensförhållanden. Eftersom GPS/GNSS-signaler inte kan tränga igenom vatten förlitar sig ROV-enheter på en kombination av akustiska positioneringssystem, Doppler velocity logs (DVL), trycksensorer och tröghetsnavigation för att uppskatta sin position i förhållande till ytfartyget eller en fast referenspunkt. Högprecisions-ROV:er som används vid undervattensbyggnation eller vetenskaplig forskning integrerar ofta taktiska IMU:er för att säkerställa noggrannhet på centimeter-nivå under utökade operationer, även i områden med dålig akustisk täckning.
Designen hos en ROV är mycket modulär, vilket gör att olika nyttolaster kan fästas beroende på uppdragets krav. Små ROV-enheter i observationsklassen är lätta och bärbara, avsedda för enkla visuella inspektioner, medan arbetsklasser av ROV är mycket större och kapabla till tunga uppgifter som undervattensbyggnation, rörledningsreparationer eller provtagning. ROV-enheter ger oöverträffad tillgång till undervattensmiljöer, utökar mänskliga förmågor och möjliggör operationer på djup och tidsrymder som annars skulle vara omöjliga. I grund och botten är en ROV både ett mångsidigt prospekteringsverktyg och en precisionsplattform för att utföra komplexa undervattensuppdrag, som överbryggar klyftan mellan mänsklig övervakning och fjärrstyrd robotkapacitet.
