

DVL – Doppler Velocity Log
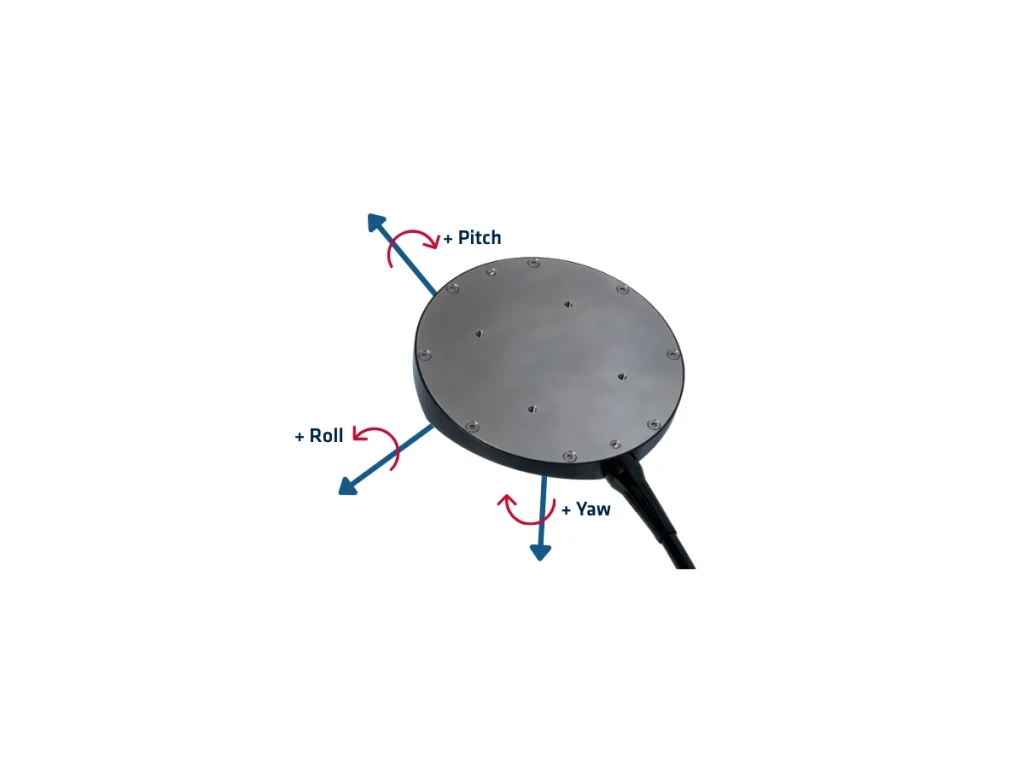
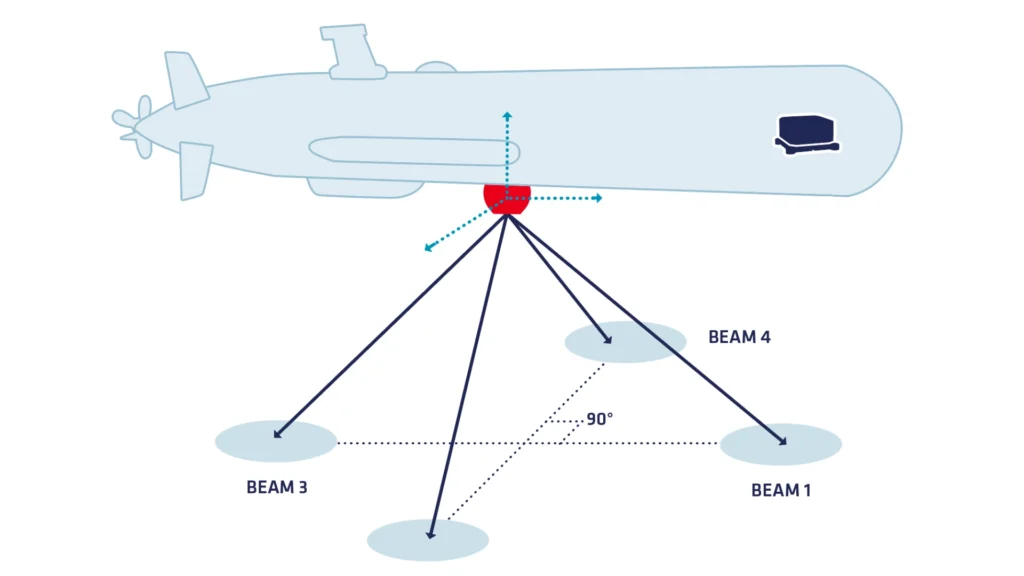
En Doppler Velocity Log (DVL) är en akustisk sensor som används för att mäta hastigheten hos en undervattensfarkost i förhållande till havsbotten eller vattenpelaren. Den fungerar genom att sända ut ljudvågor från givare som är vinklade nedåt eller utåt. Dessa akustiska pulser reflekteras mot havsbotten eller suspenderade partiklar i vattnet och återvänder till sensorn. Systemet beräknar sedan dopplerskiftet – förändringen i frekvens mellan de utsända och mottagna signalerna – för att fastställa farkostens hastighet i tre dimensioner (framåtriktad rörelse, sidorörelse och vertikal rörelse).
DVL-enheter är avgörande för undervattensnavigation, särskilt där GNSS-signaler inte är tillgängliga. Genom att integrera hastighet över tid hjälper DVL-enheter till att uppskatta positionen, spåra rörelser och upprätthålla en stabil kurs. De används ofta i undervattensdrönare (AUV), fjärrstyrda undervattensfarkoster (ROV) och bemannade undervattensbåtar. Dessa sensorer används också i stor utsträckning inom oceanografisk forskning, undervattensmätningar, installation av offshore-infrastruktur och rörledningsinspektion. Högprecisions-DVL integreras ofta med tröghetsnavigeringssystem (INS) för att förbättra noggrannheten och robustheten, i synnerhet i krävande miljöer.
Sammantaget tillhandahåller en DVL kritisk navigeringsdata, vilket möjliggör tillförlitlig drift och manövrering av undervattenssystem i såväl grunda uppdrag som djuphavsuppdrag.
Hur fungerar en DVL?
För att förstå betydelsen av DVL-sensorer är det viktigt att först undersöka vad de är och hur de fungerar. I grund och botten är en DVL-sensor ett akustiskt navigeringsverktyg som mäter hastigheten hos en undervattensfarkost i förhållande till havsbotten eller vattenpelaren. Den fungerar genom att sända ut ljudvågor från flera givare som är vinklade nedåt.
Sensorn sänder ut vågor som studsar mot havsbotten eller partiklar i vattnet och sedan återvänder, vilket gör det möjligt att analysera frekvensförskjutningen mellan de utsända och mottagna signalerna – dopplerskiftet – för att fastställa hastigheten.
Sensorarkitektur
Dyk djupare in i deras arkitektur, DVL-sensorer innehåller flera kritiska komponenter. Givarna fungerar både som sändare och mottagare av akustiska pulser, vilket utgör grunden för mätprocessen. Processorn ombord ansvarar för att tolka dopplerskiftet och beräkna de resulterande hastighetsvektorerna. Dessutom skyddar ett tåligt hölje all intern elektronik från tuffa undervattensmiljöer, vilket säkerställer långvarig drift och tillförlitlighet. Slutligen kopplar ett datagränssnitt samman DVL:en med externa system, såsom ett tröghetsnavigeringssystem (INS) eller dataloggare ombord, vilket möjliggör sömlös integrering i komplexa undervattensplattformar.
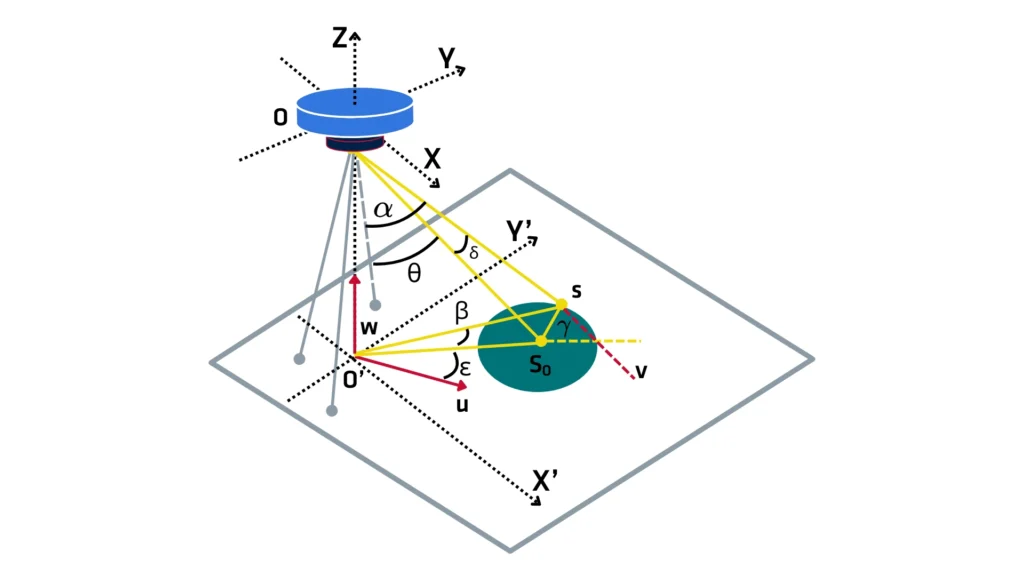
Dessutom gör DVL-sensorer mer än att bara mäta hastighet – de spelar en integrerad roll i heltäckande undervattensnavigeringslösningar. DVL-system uppskattar en farkosts position genom att integrera hastighetsdata som samlas in kontinuerligt över tid. Detta är särskilt användbart för undervattensdrönare (AUV) och fjärrstyrda undervattensfarkoster (ROV), som förlitar sig på sådana sensorer för att upprätthålla korrekta banor under uppdrag.
Fördelar med DVL inom navigering
Utöver navigering är DVL oumbärliga vid undervattensmätning och kartläggning. DVL-sensorer levererar hastighetsdata i realtid med hög upplösning. Denna data stöder exakt spårning och positionering. Exakt positionering är avgörande för sjöbottenkartläggning, infrastrukturinspektion och miljöövervakning. Uppmätare använder DVL-data för att konstruera noggranna batymetriska kartor. De lokaliserar också undervattensresurser med denna information. Dessutom övervakar de sedimentrörelser över havsbotten.
Vidare finner DVL-sensorer viktiga tillämpningar inom oceanografisk forskning. Forskare använder dem för att mäta vattenströmmars hastigheter, analysera sedimenttransportmönster och studera marint djurliv. Genom att placera DVL-utrustade plattformar på strategiska platser kan forskare samla in värdefulla långsiktiga datamängder som bidrar till vår förståelse av marin dynamik och klimatrelaterade förändringar.
Tillämpningar för Doppler Velocity Log-sensorer
När vi går över till industriella tillämpningar används DVL-sensorer i utsträckning inom olje- och gassektorn till havs. Här är noggrann navigering och positionering av yttersta vikt, i synnerhet vid utplacering och underhåll av undervattensinfrastruktur som rörledningar, brunnshuvuden och stigarör. DVL-sensorer möjliggör exakt styrning av undervattensfarkoster som utför komplexa uppgifter på betydande djup, vilket förbättrar såväl säkerhet som operationell effektivitet.
Ur ett tekniskt perspektiv säkerställer flera viktiga framsteg prestandan och tillförlitligheten hos moderna DVL-system. Högfrekventa akustiska transduktorer erbjuder en exceptionell upplösning för kortdistansuppgifter, medan lägre frekvenser möjliggör mätningar på längre avstånd. Sofistikerade signalbehandlingsalgoritmer förbättrar prestandan ytterligare genom att filtrera bort miljöljud och kompensera för förändringar i salthalt, temperatur och tryck – faktorer som avsevärt påverkar ljudutbredningen under vatten.
Dessutom fungerar många DVL-sensorer i symbios med INS- och GNSS-system. När dessa tekniker kombineras levererar de robusta navigeringsmöjligheter som är motståndskraftiga mot signalbortfall och miljöstörningar. Sådan redundans är kritisk under långvariga uppdrag eller i djupt vatten där externa positioneringsreferenser saknas.
Viktigt är att regelbundna kalibrerings- och miljökompensationsförfaranden är väsentliga för att upprätthålla mätprecisionen. Tekniker måste regelbundet justera sensorn för att kompensera för skiftande förhållanden, vilket säkerställer dataintegritet över ett brett spektrum av uppdrag och driftsmiljöer.
Sammanfattningsvis har DVL-sensorer blivit en hörnsten i modern undervattensverksamhet. De möjliggör tillförlitlig navigering, stöder vetenskaplig utforskning, förbättrar industriella arbetsflöden och ökar precisionen vid undervattenskartläggning. Allt eftersom akustisk teknik och databehandling fortsätter att utvecklas, fortsätter DVL-sensorer att utvecklas och förblir oumbärliga verktyg för att låsa upp havets mysterier och stödja kritisk infrastruktur under ytan.
Utforska andra DVL-tillämpningar
Utforska hur DVL-teknik stöder ett brett utbud av marina operationer bortom standardnavigering. Från obemannade ytfarkoster (USV) till autonoma undervattensfarkoster (AUV) levererar de exakta hastighets- och positioneringsdata som är avgörande för uppdragets framgång. Oavsett om de används för inspektion av undervattensinfrastruktur, sjöbottenkartläggning eller vetenskaplig forskning, säkerställer dessa sensorer en tillförlitlig prestanda i krävande ytvatten- och undervattensmiljöer.
