Ökad precision i komplexa miljöer
Även om direkt georeferering (DG) är huvudmetoden för att ta fram kartor i utomhusmiljöer, används den sällan inomhus eller i miljöer med kraftigt begränsad GNSS-täckning. DG fungerar genom att kombinera INS-data (position och orientering) med sensordata (såsom LiDAR- eller kamerabilder) för att noggrant bestämma positionen för observerade objekt utan att förlita sig på ett stort antal i förväg inmätta passpunkter (GCP).
Eftersom GNSS inte är tillgängligt inomhus kan dock inte traditionell direkt georeferering tillämpas i helt slutna utrymmen. I många fall utförs kartläggningen på ett hybridmässigt sätt som täcker både inomhus- och utomhusmiljöer.
Även om de flesta förlitar sig på konventionell kartläggningsteknik för sådana scenarier, kan valet av rätt INS- och efterbehandlingsprogramvara utöka fördelarna med direkt georeferering till dessa användningsområden. Genom att integrera en högexakt INS med låg drift och avancerad efterbehandlingsprogramvara är det möjligt att bibehålla en exakt, direkt georefererad lösning under längre tidsperioder. Perceptionstjänstbaserade algoritmer som SLAM kan direkt använda denna exakta positionering för att ytterligare förbättra kartläggningsprecisionen.
Detta tillvägagångssätt skapar inomhuskartor som är helt anpassade till en absolut positioneringslösning och koordinatreferensram (datum). Som ett resultat förbättrar det arbetsflöden och samarbete genom att säkerställa rumslig konsistens över dataset för både inomhus- och utomhusmiljöer.
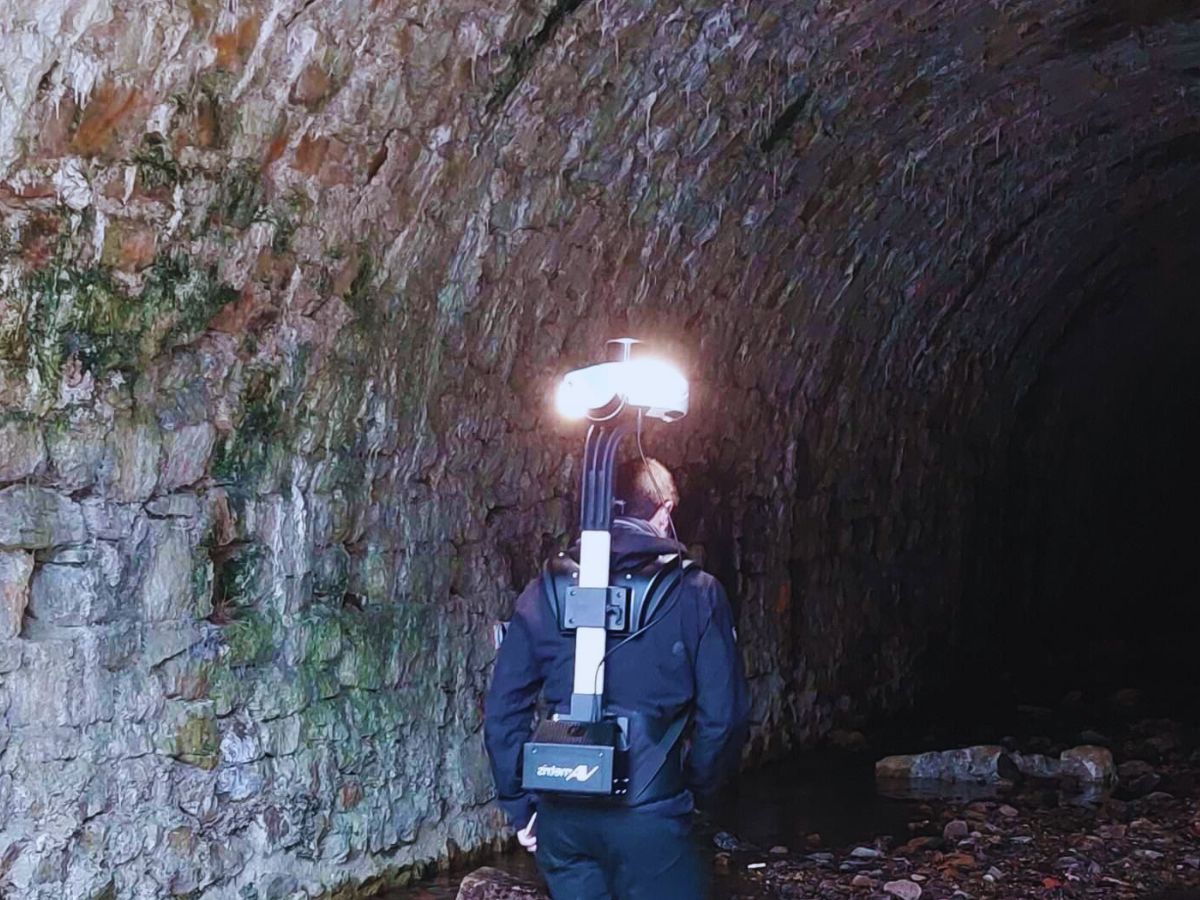
Tröghetssystem för lösningar inom inomhuskartläggning
I helt inneslutna inomhusmiljöer där GNSS inte är tillgängligt bygger kartläggning på tröghetsmättendheter (IMU) i kombination med perceptionsbaserade algoritmer som Simultaneous Localization and Mapping (SLAM). Till skillnad från traditionell direkt georeferering är denna metod inte beroende av GNSS, utan använder istället IMU-data tillsammans med LiDAR, kameror eller djupsensorer för att upprätthålla en noggrann positionering.
SLAM fungerar genom att kontinuerligt kartera miljön samtidigt som systemets position i den uppskattas. SLAM enbart kan dock drabbas av drift, särskilt i funktionsfattiga områden eller dynamiska miljöer. High-end IMU:er spelar en avgörande roll för att stabilisera SLAM-baserad kartläggning och säkerställer konsekvent rörelsespårning även när visuella indata är osäkra. Genom att integrera en högexakt IMU med låg drift är det möjligt att förbättra SLAM-prestandan i kartläggningstillämpningar.
En IMU minskar faktiskt ackumuleringen av drift, vilket upprätthåller en noggrann positionering under längre tidsperioder och förbättrar tillförlitligheten under förhållanden med dålig sikt, såsom mörka rum eller funktionslösa korridorer. Denna kombination möjliggör skapandet av noggranna inomhuskartor som förblir rumsligt konsekventa och väl anpassade till externa dataset.
Som ett resultat effektiviserar systemet arbetsflöden och förbättrar det gemensamma kartläggningsarbetet, även i miljöer helt utan GNSS-täckning.
Utforska våra lösningar för inomhusmappning
Våra rörelse- och navigeringsprodukter integreras sömlöst med system för inomhusmappning. Våra moderna tröghetssystem levererar den noggrannhet och tillförlitlighet du behöver för att producera inomhuskartor av hög kvalitet, även i de mest utmanande miljöer.
Oavsett om du använder mobila robotar eller bärbara system för inomhusmappning, erbjuder våra produkter den precision, prestanda och det arbetsflöde som krävs för att skapa noggranna kartor. Våra system är idealiska för en rad olika tillämpningar, inklusive industriella inspektioner, fastighetsförvaltning, räddningstjänst med mera.

Quanta Plus

Qinertia GNSS-INS
Broschyr om karteringsapplikationer
Få vår broschyr direkt i din inkorg!
Fallstudier
Utforska våra fallstudier för att se hur team över hela världen framgångsrikt har integrerat våra tröghetsnavigeringslösningar i olika inomhuskarteringsapplikationer. Från lagerrobotar som navigerar i komplexa anläggningar till drönare som skapar noggranna 3D-kartor över inomhusutrymmen har våra produkter varit avgörande för att förbättra effektiviteten och precisionen i karteringsprojekt.
Se verkliga exempel på när våra system används. Läs våra fallstudier för att förstå hur SBG Systems kan bidra med precision och tillförlitlighet till dina karteringslösningar.
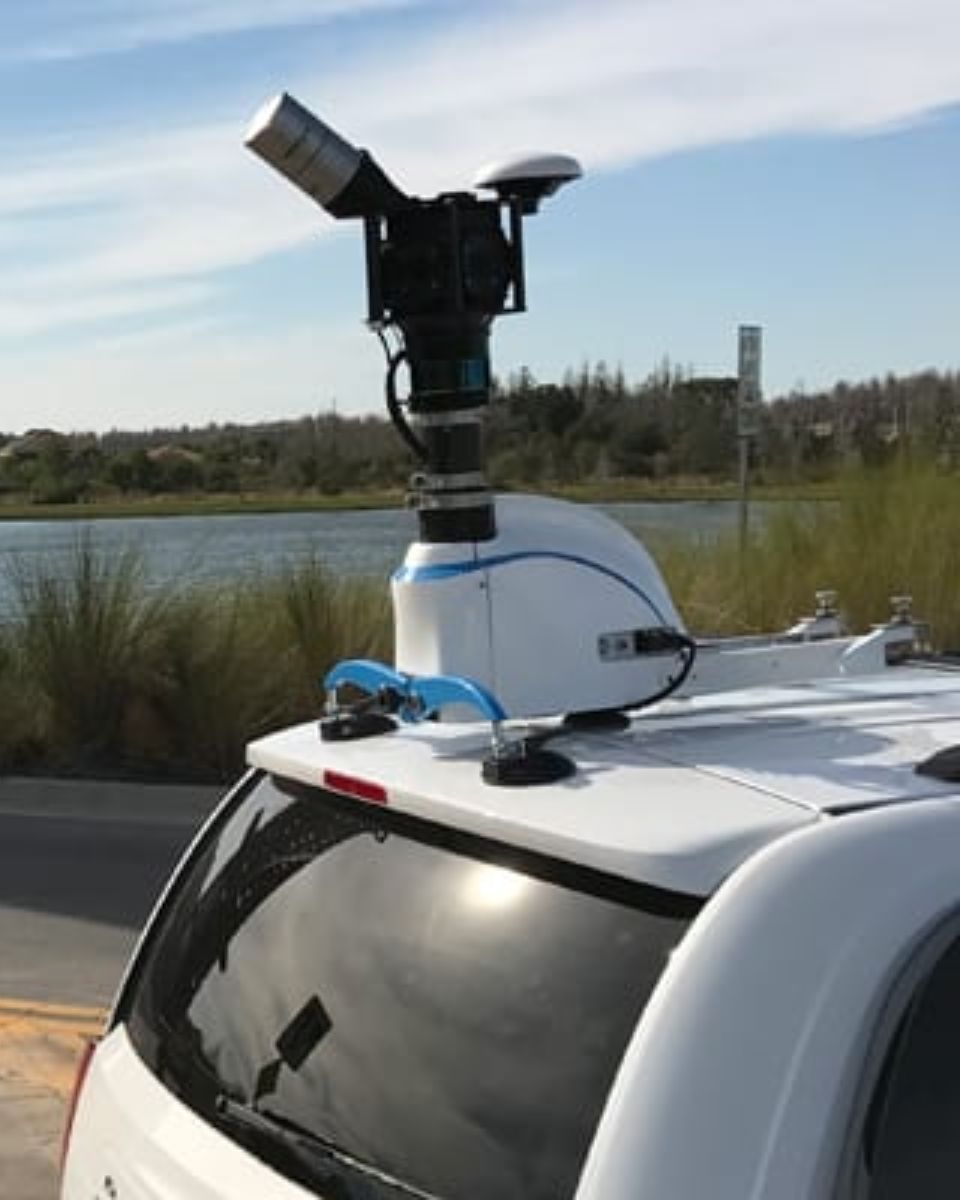
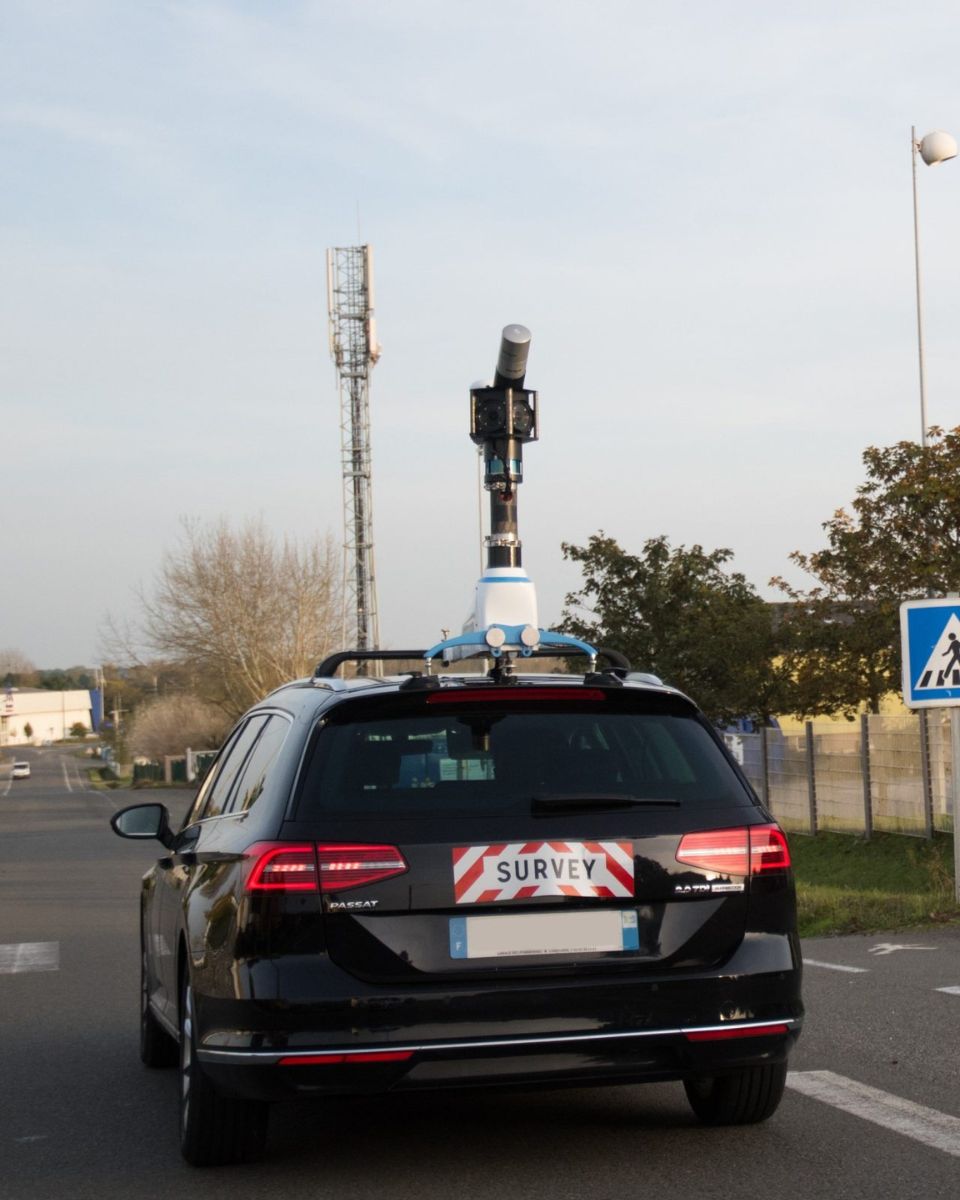



De pratar om oss
Våra kunder sträcker sig från industriella tillverkare till räddningstjänster, och de förlitar sig på våra tröghetssystem för att producera exakta och tillförlitliga kartor i GNSS-störda eller GNSS-fria miljöer.
Sällskapa med våra nöjda kunder och läs mer om hur vi kan stödja dina behov av inomhuskartering med våra branschledande lösningar.



Upptäck andra mätapplikationer
Frigör kraften i våra avancerade tröghetsnavigeringslösningar för en rad olika mätbehov. De stöder land-, luft- och sjöoperationer. Vår teknik levererar tillförlitlig data, hög precision och konsekvent prestanda i alla miljöer.
Har du frågor?
Nyfiken på hur inomhuskarteringssystem fungerar? Vill du veta mer om hur tröghetssystem bidrar till noggrann kartering i GNSS-fria miljöer? Vår FAQ-sektion besvarar de vanligaste frågorna om inomhuskarteringssystem, inklusive information om den teknik som används, bästa praxis och hur du integrerar våra produkter i dina lösningar.
Vad är ett inomhuspositioneringssystem?
Ett inomhuspositioneringssystem (IPS) är en specialiserad teknik som noggrant identifierar positionen för objekt eller personer i slutna utrymmen, såsom byggnader, där GNSS-signaler kan vara svaga eller obefintliga. IPS använder olika tekniker för att leverera exakt positionsinformation i miljöer som köpcentra, flygplatser, sjukhus och lagerlokaler.
IPS kan utnyttja flera tekniker för positionsbestämning, inklusive:
- Wi-Fi: Utnyttjar signalstyrka och triangulering från flera åtkomstpunkter för positionsuppskattning.
- Bluetooth Low Energy (BLE): Använder beacons som skickar signaler till enheter i närheten för spårning.
- Ultraljud: Använder ljudvågor för noggrann positionsbestämning, ofta med hjälp av sensorer i mobila enheter.
- RFID (Radio-Frequency Identification): Innebär att taggar placeras på föremål för spårning i realtid.
- Inertiella mätenheter (IMUs): Dessa sensorer övervakar rörelse och orientering, vilket förbättrar positionsnoggrannheten när de kombineras med andra metoder.
En detaljerad digital karta över inomhusmiljön är avgörande för en exakt positionering, medan mobila enheter eller specialiserad utrustning samlar in signaler från positioneringsinfrastrukturen.
IPS förbättrar navigationen, spårar tillgångar, stöder räddningstjänster, analyserar detaljhandelsbeteende och integreras i smarta byggnadssystem, vilket avsevärt förbättrar den operativa effektiviteten där traditionell GNSS inte räcker till.
Vad betyder SLAM?
SLAM, som står för Simultaneous Localization and Mapping, är en beräkningsteknik som används inom robotteknik och datorseende för att bygga en karta över en okänd miljö samtidigt som man håller reda på en enhets position i den miljön. Detta är särskilt användbart i scenarier där GNSS inte är tillgängligt, till exempel inomhus eller i tätortsmiljöer.
SLAM-system fastställer enhetens position och orientering i realtid. Detta innebär att man spårar robotens eller enhetens rörelser när den navigerar genom miljön. Medan enheten rör sig skapar SLAM-systemet en karta över omgivningen. Detta kan vara en 2D- eller 3D-representation som fångar upp layout, hinder och särdrag i omgivningen.
Dessa system använder ofta flera sensorer, till exempel kameror, LiDAR eller tröghetsmätenheter (IMU), för att samla in data om miljön. Denna data kombineras för att förbättra noggrannheten för både lokalisering och kartering.
SLAM-algoritmer bearbetar inkommande data för att kontinuerligt uppdatera kartan och enhetens position. Detta innefattar komplexa matematiska beräkningar, inklusive filtrering och optimeringstekniker.
Vad är fotogrammetri?
Fotogrammetri är vetenskapen och tekniken för att använda fotografier för att mäta och kartera avstånd, dimensioner och egenskaper hos objekt eller miljöer. Genom att analysera överlappande bilder tagna från olika vinklar möjliggör fotogrammetri skapandet av noggranna 3D-modeller, kartor eller mätningar. Denna process fungerar genom att identifiera gemensamma punkter på flera fotografier och beräkna deras positioner i rymden med hjälp av trianguleringsprinciper.
Fotogrammetri används i stor utsträckning inom olika områden, såsom:
- Topografisk fotogrammetrikartering: Skapande av 3D-kartor över landskap och stadsmiljöer.
- Arkitektur och teknik: För byggnadsdokumentation och strukturell analys.
- Fotogrammetri inom arkeologi: Dokumentation och rekonstruktion av platser och artefakter.
- Flygfotogrammetrisk mätning: För fastighetsmätning och byggplanering.
- Skogsbruk och jordbruk: Övervakning av grödor, skogar och förändringar i markanvändning.
När fotogrammetri kombineras med moderna drönare eller UAV:er (obemannade luftfartyg) möjliggör det snabb insamling av flygbilder, vilket gör det till ett effektivt verktyg för storskaliga mät-, bygg- och miljöövervakningsprojekt.
Vad är en LiDAR?
En LiDAR (Light Detection and Ranging) är en fjärranalysteknik som använder laserljus för att mäta avstånd till objekt eller ytor. Genom att sända ut laserpulser och mäta den tid det tar för ljuset att återvända efter att ha träffat ett mål kan LiDAR generera exakt, tredimensionell information om miljöns form och egenskaper. Den används ofta för att skapa högupplösta 3D-kartor över jordytan, byggnadsverk och vegetation.
LiDAR-system används i stor utsträckning inom olika branscher, inklusive:
- Topografisk kartering: För att mäta landskap, skogar och stadsmiljöer.
- Autonoma Lidar-fordon: För navigation och hinderdetektering.
- Jordbruk: För att övervaka grödor och fältförhållanden.
- Miljöövervakning: För översvämningsmodellering, kusterosion med mera.
LiDAR-sensorer kan monteras på drönare, flygplan eller fordon, vilket möjliggör snabb datainsamling över stora områden. Tekniken är uppskattad för sin förmåga att tillhandahålla detaljerade, noggranna mätningar även i svåra miljöer, som täta skogar eller svår terräng.
Vad är en IMU?
En tröghetsmättendhet (IMU) är en kompakt sensormodul som mäter en plattforms rörelse och orientering genom att registrera dess linjära accelerationer och vinkelhastigheter. I sin kärna integrerar en IMU tre accelerometrar och tre gyroskop arrangerade längs ortogonala axlar för att ge sex mätgrader.
Accelerometrar känner av hur plattformen accelererar i rymden, medan gyroskop spårar hur den roterar. Genom att bearbeta dessa mätningar tillsammans ger en IMU exakt information om förändringar i hastighet, orientering och kurs utan att förlita sig på några externa signaler. Detta gör IMU:er oumbärliga för navigation i miljöer där GPS är otillgängligt, opålitligt eller avsiktligt stört. Deras prestanda beror i hög grad på sensor kvalitet, kalibrering och hur väl fel – såsom bias, brus, skalfaktorer och felinriktningar – kontrolleras.
IMU:er av hög kvalitet omfattar avancerad kalibrering, termisk kompensation, vibrationsfiltrering och mekanismer för biasstabilitet för att säkerställa att fel inte ackumuleras snabbt över tid. På grund av dessa egenskaper används IMU:er inom ett brett spektrum av tillämpningar – från UAV:er, svävande robotvapen och autonoma fordon till AUV:er, robotteknik och industriella stabiliseringssystem – vilket ger robust och kontinuerlig medvetenhet om rörelse och orientering även under de svåraste driftsförhållandena.
Vad är en referensram?
En referensram är i huvudsak ett koordinatsystem som du använder för att beskriva positionen, rörelsen och orienteringen för objekt. Inom tröghetsnavigation ger det den matematiska grund som gör att du kan uttrycka mätningar från sensorer – som accelerometrar, gyroskop och magnetometrar – på ett konsekvent och meningsfullt sätt.
Varje vektor du arbetar med (acceleration, hastighet, orientering) definieras i förhållande till en vald ram, så det är avgörande att välja och förstå dessa ramar. I praktiken hanterar vi två övergripande kategorier: tröghetsramar och icke-tröghetsramar.
En tröghetsram är en som antingen är helt i vila eller rör sig med konstant hastighet, fri från rotation eller acceleration; den gör att Newtons lagar kan tillämpas direkt. Eftersom sanna tröghetsramar inte existerar på jorden approximerar vi dem – vanligtvis genom att använda en jordcentrerad tröghetsram (ECI) för hög höjd eller rymdtillämpningar.
För de flesta mark- och marinoperationer förlitar vi oss på icke-tröghetsramar som den jordcentrerade, jordfasta ramen (ECEF) eller lokala navigeringsramar som North-East-Down (NED) eller East-North-Up (ENU). Dessa ramar roterar med jorden och inkluderar gravitation, så rörelseekvationerna måste kompenseras för Coriolis- och centrifugaleffekter.
I en INS är den kroppsram som är fäst vid fordonet den där rå IMU-data mäts; navigeringsramen är där du vill uttrycka hastighet, orientering och position; och tröghetsramen ligger över dessa som den ideala matematiska referensen. Transformationer mellan dessa ramar – som hanteras genom rotationsmatriser, kvaternioner eller riktningscosinmatriser – gör att systemet kan propagera orientering och integrera accelerationer till hastighet och position. Slutligen tillhandahåller en referensram det gemensamma "språk" som omvandlar råa tröghetsmätningar till användbar navigeringsinformation.
