Coast Autonomous utrustar sin förarlösa shuttle med Ellipse-D
Vår tröghetssensor ingår i vår kunds 7-lagers kartläggnings- och lokaliseringssystem för en autonom shuttle-lösning.
”Ellipse-D är en helt integrerad INS/GNSS, som är mycket enkel att implementera i vår lösning.” | Coast Autonomous
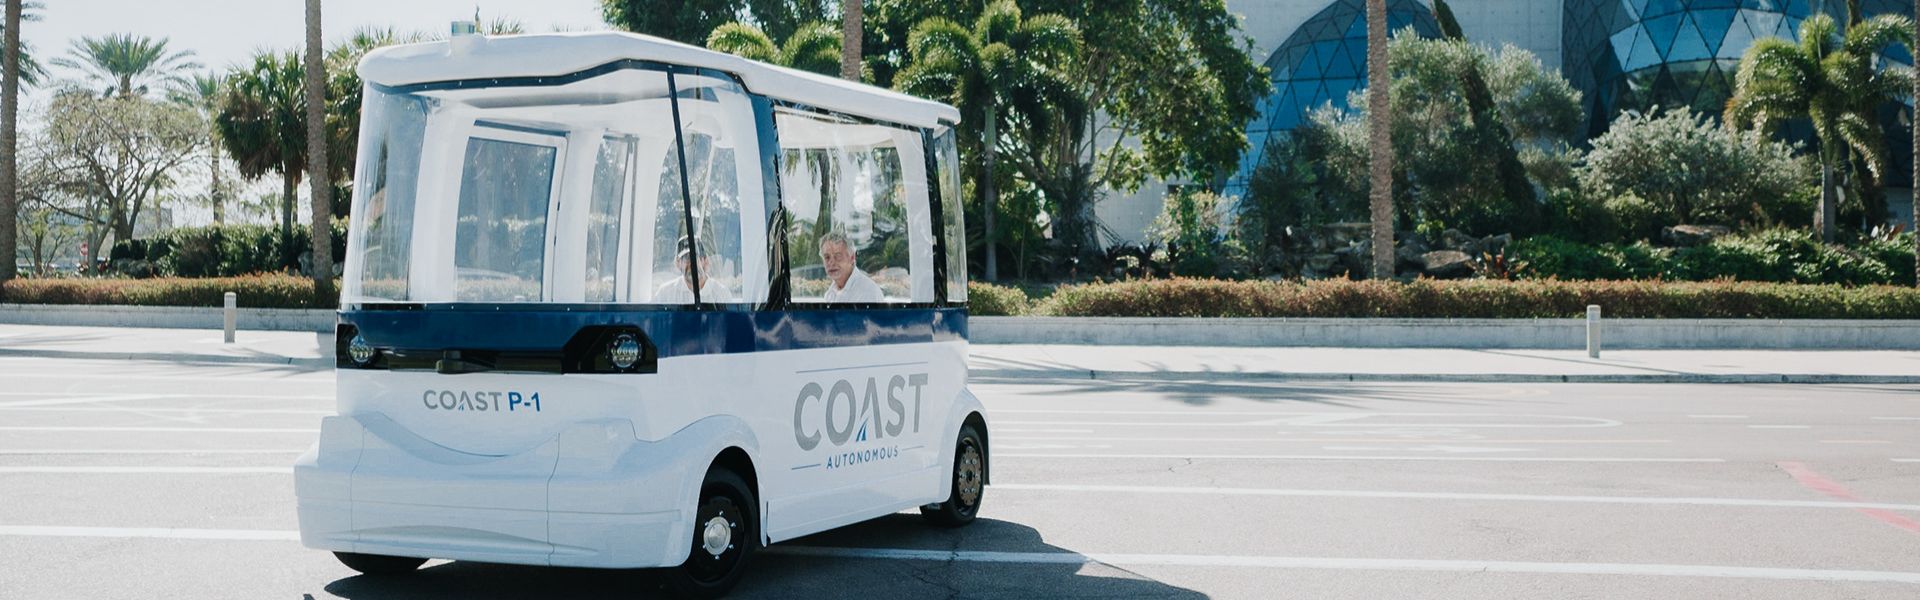
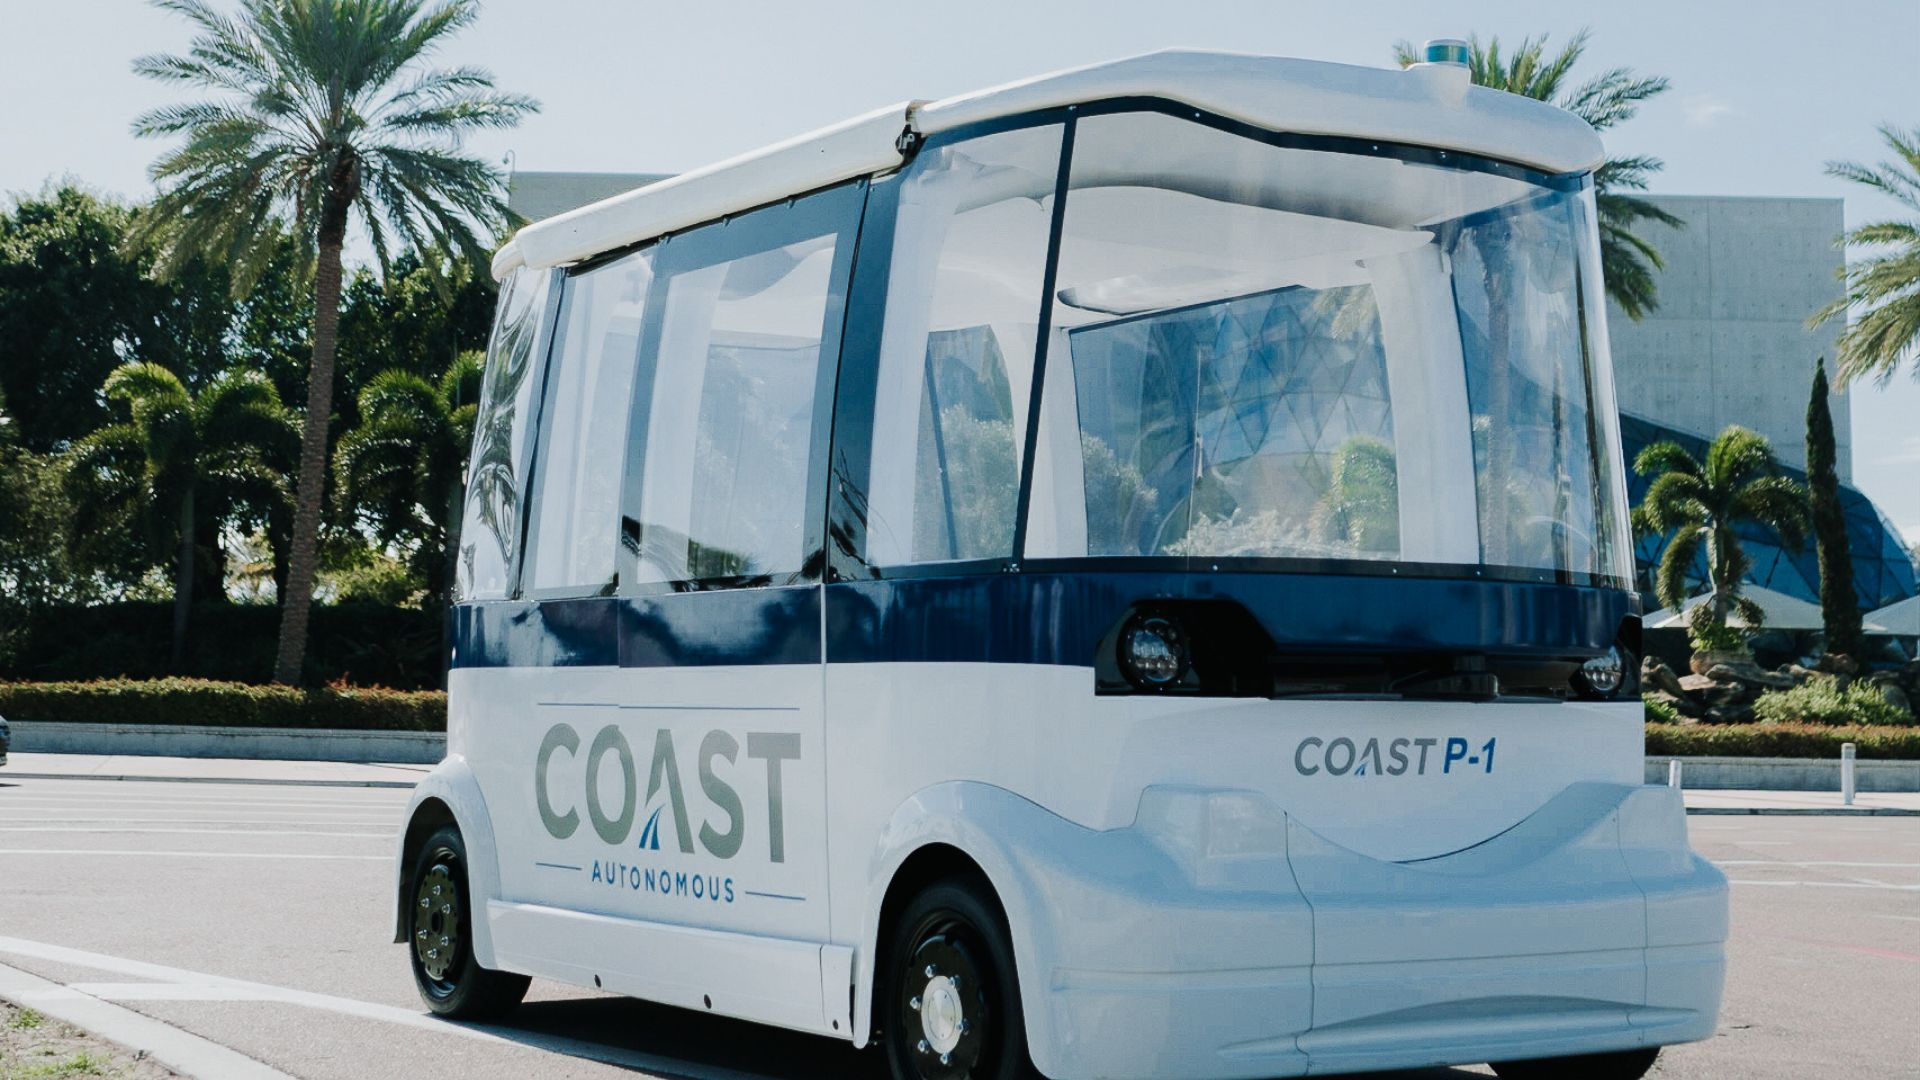
Vår uppskattade partner Coast Autonomous är ett företag som tillhandahåller lösningar för självkörande fordon – allt från autonoma golfbilar till nyttofordon. I sin senaste förarlösa shuttle, P-1, har företaget integrerat vår tröghetsnavigeringssensor Ellipse-D.
Förarlösa transportlösningar i stadsmiljöer
Det var med tanken att ”ge tillbaka staden till människorna” som Coast Autonomous utvecklade den självkörande shuttlebussen P-1.
Denna förarlösa shuttlebuss har utformats för att transportera människor i fotgängarområden, såsom stadsmiljöer eller universitetsområden. Den kan köras både i blandad trafik och på höghastighetsfiler.
Tre viktiga aspekter vid utvecklingen av en sådan shuttle är säkerhet, passagerarupplevelse och lämplig hastighet, där fordonet ständigt analyserar omgivningen för att bestämma hastighet och beteende.
Coast Autonomous teknik garanterar en säker och bekväm resa vid varierande hastigheter med mjuka inbromsningar.
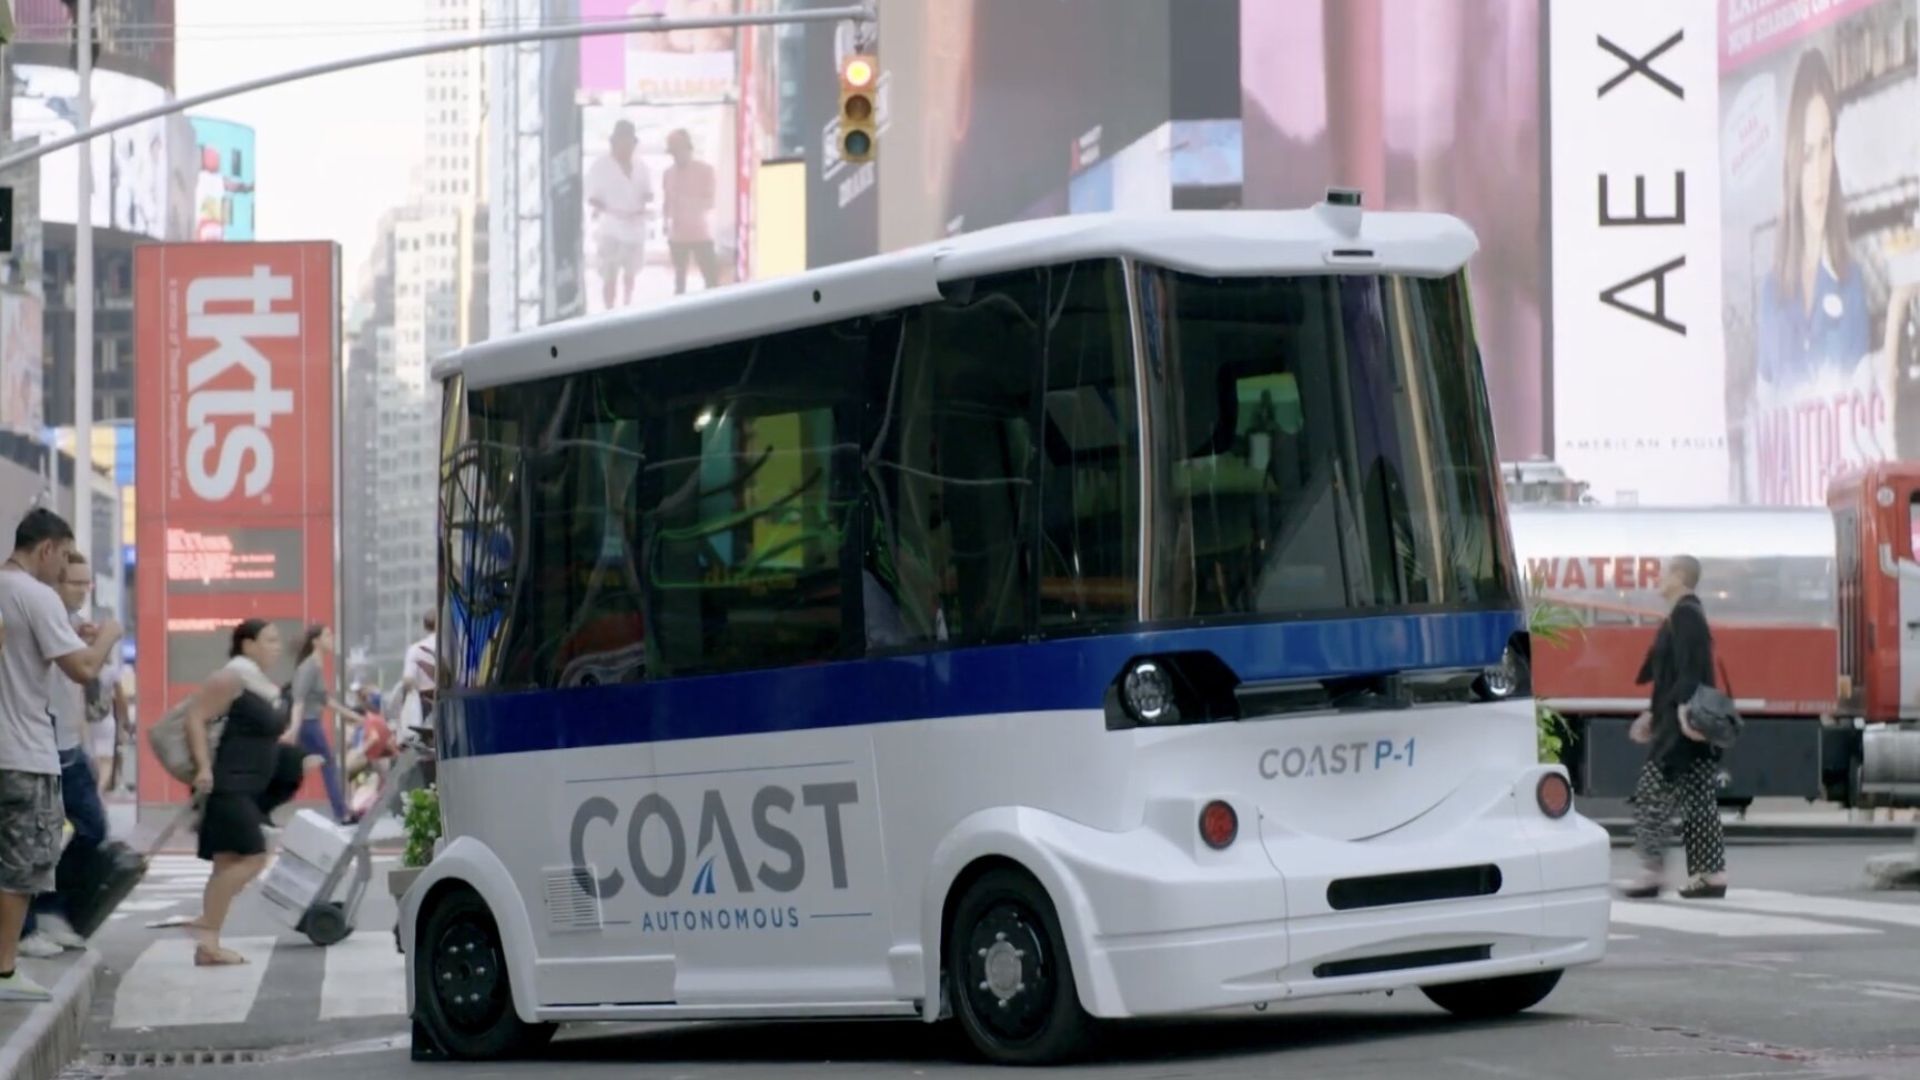
Lösningen har testats med framgång mer än 60 gånger i sju länder och har säkert transporterat mer än 120 000 passagerare. Ett av försöken ägde rum i det folktäta gågatuområdet Broadway i New York City, som är känt som ett ”mycket svårt område för GNSS.”
Bestäm plats och riktning för den förarlösa pendelbussen
Företaget har utvecklat ett helt integrerat autonomt system med sex nivåer som omfattar robotteknik och artificiell intelligens (AI), flottans hantering och övervakning samt positionering och kartläggning.
Medan en robotprogramvara styr shuttlen avgör den artificiella intelligensen hur fordonet ska bete sig och fattar beslut utifrån omgivningen.
När det gäller kartläggning och positionering förlitar sig företaget inte enbart på GPS/GNSS eller sändare för navigering.
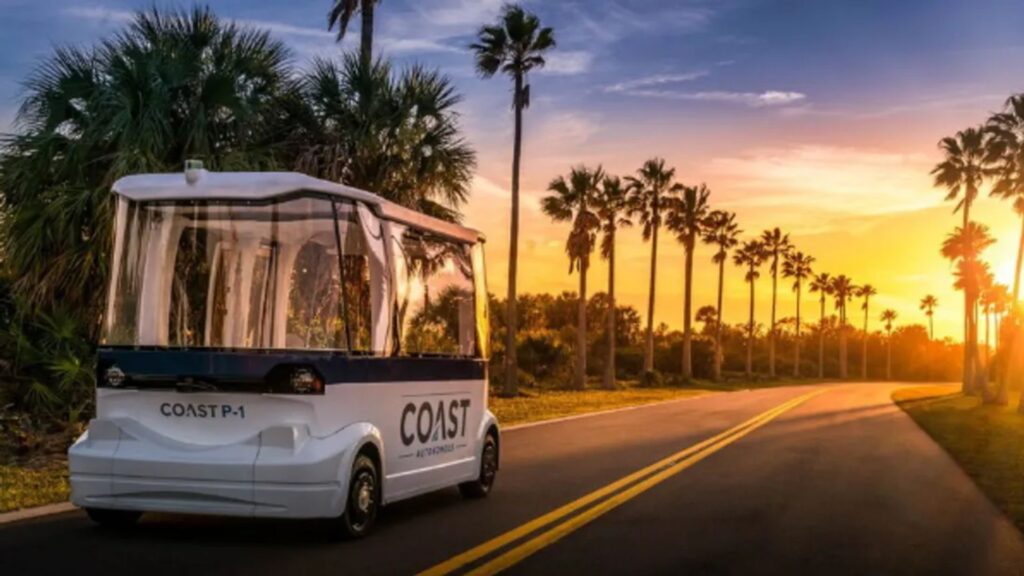
De har byggt ett helt system med hjälp av sju olika tekniker, bland annat tröghetsnavigering och SLAM. Detta gör det möjligt för shuttlen att navigera inomhus och till och med under svåra förhållanden, till exempel i närheten av byggnader eller under tak.
Eftersom dessa tekniker kompletterar varandra kan systemet avgöra vilken som är bäst att använda vid ett visst tillfälle eller i vilken miljö som helst.
De sju lokaliseringslagren är:
– Optisk SLAM.
– SBG Ellipse-D RTK GNSS/INS med dubbelantenn GNSS med hastighetssensor
– Odometri för navigering enligt beräkning
– 2D LiDAR SLAM
– 3D LiDAR SLAM
När RTK- GNSS en /INS blir mindre och billigare
Ellipse-D var ett tröghetsnavigeringssystem som integrerade en RTK- GNSS med dubbla antenner och dubbla frekvenser, och som dessutom var kompatibelt med vår efterbearbetningsprogramvara Qinertia.
Eftersom hela produktlinjen Ellipse Series nyligen har förnyats har denna lösning nu ersatts av Ellipse-D av tredje generationen.
Denna nya INS/GNSS behåller alla sina tidigare funktioner i ett mindre och lättare format och har en inbyggd kraftfull 64-bitarsarkitektur som möjliggör avancerad filtrering.
Strömförbrukningen har också minskats. Den är utformad för fordonsapplikationer och kan kombinera ingångssignaler från trippmätaren med Pulse eller CAN OBDII för förbättrad noggrannhet vid navigering utan referenspunkter.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vilka autonominivåer har autonoma farkoster?
Autonominivåerna för autonoma farkoster klassificeras i sex nivåer (Nivå 0 till Nivå 5) av SAE (Society of Automotive Engineers), vilket definierar omfattningen av automatisering vid framförandet av farkosten. Här är en uppdelning:
- Nivå 0: Ingen automatisering – Föraren har full kontroll över fordonet hela tiden, med endast passiva system som larm och varningar.
- Nivå 1: Förareassistans – Fordonet kan hjälpa till med either styrning eller acceleration/inbromsning, men föraren måste behålla kontrollen och övervaka omgivningen (t.ex. adaptiv farthållare).
- Nivå 2: Partiell automatisering – Fordonet kan styra både styrning och acceleration/inbromsning samtidigt, men föraren måste vara uppmärksam och redo att ta över när som helst (t.ex. Teslas Autopilot, GM:s Super Cruise).
- Nivå 3: Villkorad automatisering – Fordonet kan hantera alla aspekter av körning under vissa förhållanden, men föraren måste vara redo att ingripa när systemet begär det (t.ex. vid motorvägskörning). Föraren behöver inte övervaka aktivt men måste vara uppmärksam.
- Nivå 4: Hög automatisering – Fordonet kan utföra alla köruppgifter autonomt under specifika förhållanden eller i vissa miljöer (som stadsmiljöer eller motorvägar) utan mänsklig inblandning. I andra miljöer eller under speciella omständigheter kan dock en människa behöva köra.
- Nivå 5: Fullständig automatisering – Fordonet är helt autonomt och kan hantera alla köruppgifter under alla förhållanden utan mänsklig inblandning. Det behövs ingen förare och fordonet kan köra var som helst, oavsett förhållanden.
Dessa nivåer hjälper till att definiera utvecklingen av teknik för autonoma fordon, från grundläggande förarostöd till fullständig autonomi.
Vad är georeferensiering i autonoma byggsystem?
Georeferensiering i autonoma byggsystem syftar på processen att anpassa byggdata, såsom kartor, modeller eller sensormätningar, till verkliga geografiska koordinater. Detta säkerställer att all data som samlas in eller genereras av autonoma maskiner, såsom drönare, robotar eller tunga maskiner, placeras korrekt i ett globalt koordinatsystem, till exempel latitud, longitud och höjd.
I kontexten av autonomt byggande är georeferensiering avgörande för att säkerställa att maskiner arbetar med precision över stora byggarbetsplatser. Det möjliggör exakt placering av strukturer, material och utrustning genom att använda satellitbaserade positioneringsteknologier, såsom GNSS (Global Navigation Satellite Systems), för att knyta projektet till en verklig plats.
Georeferensiering möjliggör att uppgifter som schaktning, avjämning eller materialutläggning kan automatiseras och styras med precision, vilket förbättrar effektiviteten, minskar fel och säkerställer att byggnationen följer designspecifikationerna. Det underlättar också uppföljning av framsteg, kvalitetskontroll och integration med geografiska informationssystem (GIS) och Byggnadsinformationsmodellering (BIM) för förbättrad projektledning.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
