Ellipse används för navigation i autonoma fordon
GNSS/INS med dubbla antenner för navigering och positionering i UNMANNED SOLUTION:s autonoma plattformar
”Vi behöver extremt hög precision. Eftersom fordonet kör på vägen behöver vi vanligtvis en noggrannhet på centimeternivå. Noggrannheten hos IMU är mycket viktig eftersom fordonet ibland tappar sin GPS-signal, till exempel i en tunnel.” – UNMANNED SOLUTION:s FoU-team
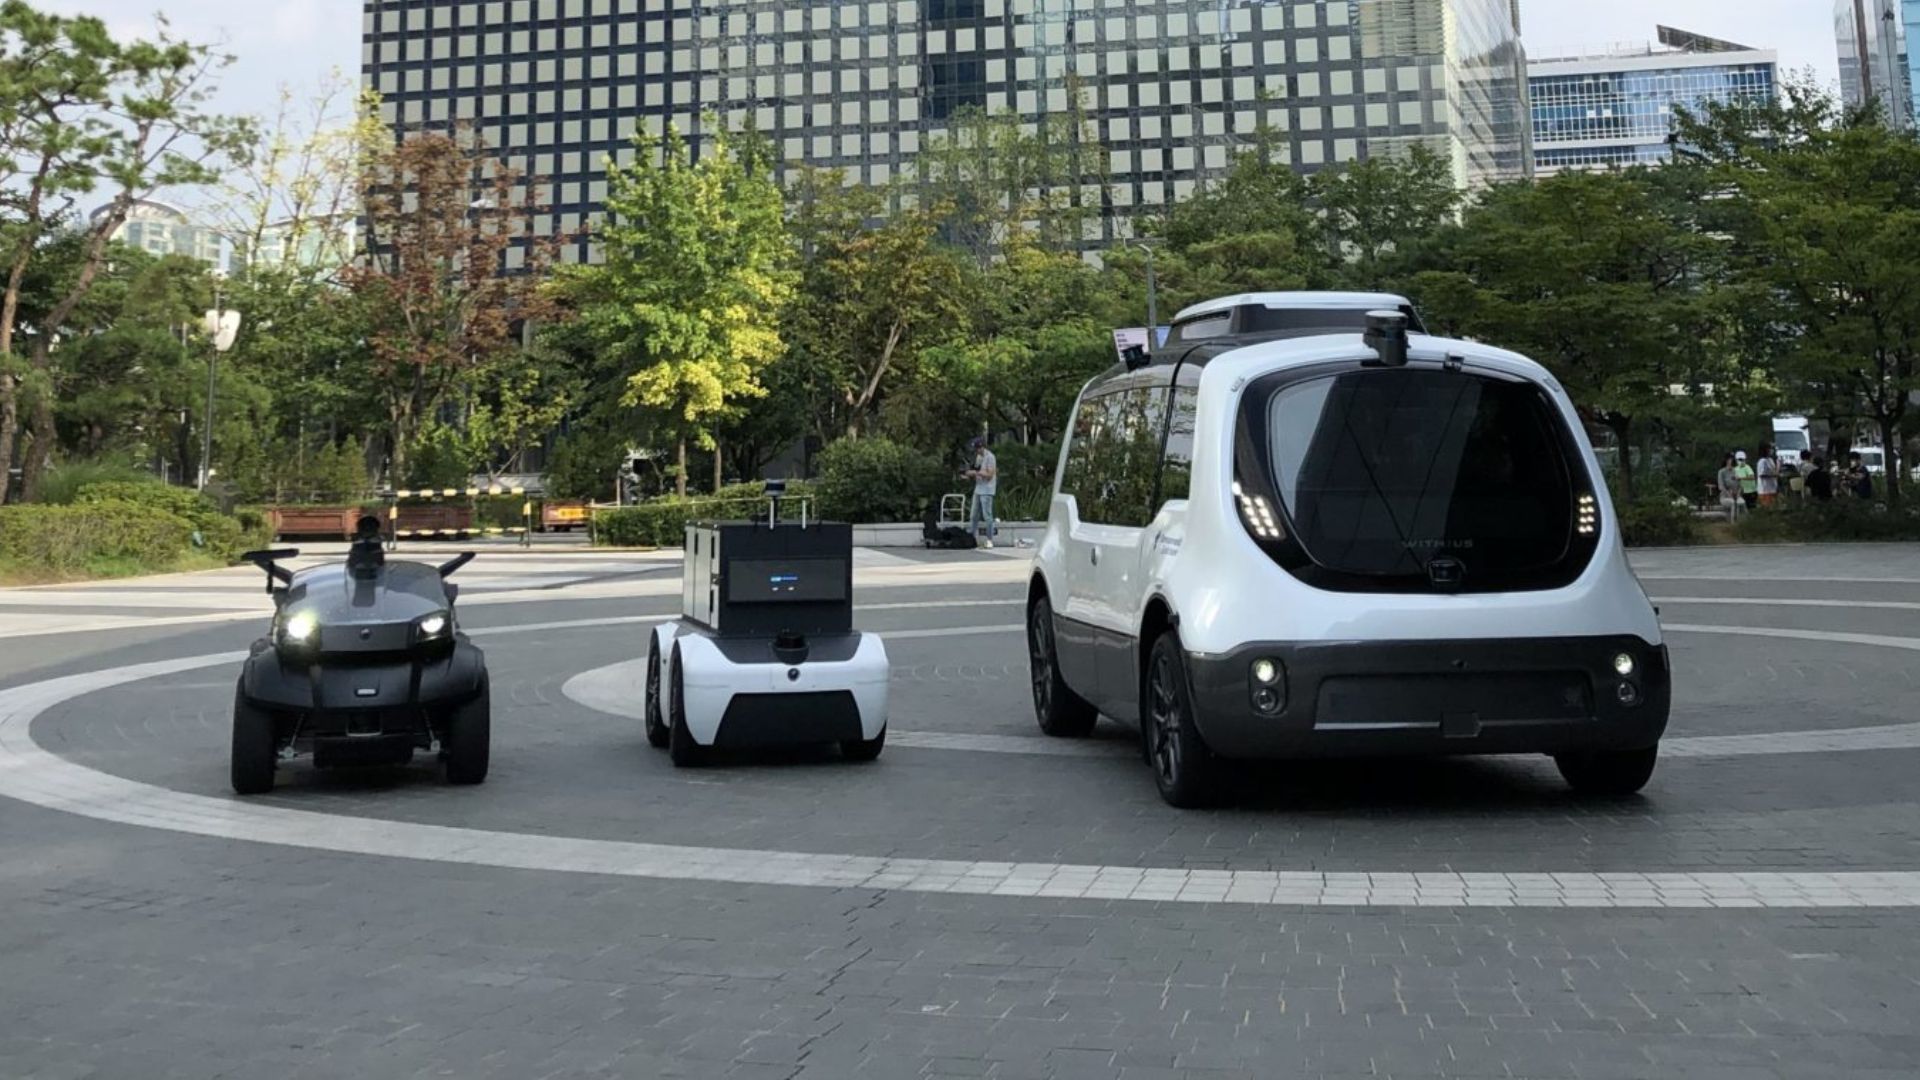
UNMANNED SOLUTION, ett sydkoreanskt företag med säte i Seoul, ägnar sig åt utveckling av alla typer av autonoma fordon. Företaget bedriver en rad olika projekt och verksamheter, såsom förarlösa pendelbussar, autonoma jordbruksmaskiner, robotar och utbildningsplattformar.
Den första jordbrukstraktorn med inbyggt automatiskt styrsystem i Sydkorea
Bland dessa projekt finns en självkörande traktor. UNMANNED SOLUTION är en pionjär inom moderniseringen av jordbruksutrustning i Sydkorea. Företaget har utvecklat ett automatiskt styrsystem och en algoritm för självkörning som är anpassade för den koreanska jordbruksmarknaden och miljön.
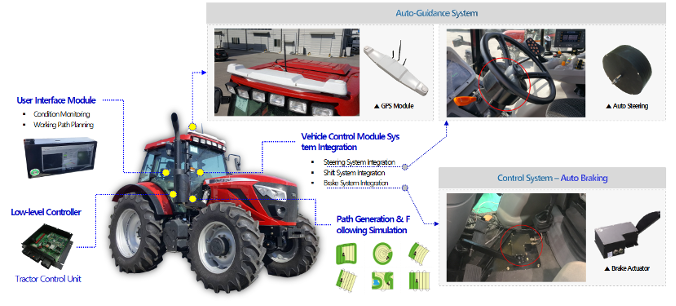
Det automatiska styrsystemet består av flera komponenter som säkerställer en precis och effektiv drift. Dessutom ger en GPS/GNSS -modul mycket noggrann positionering. En modul för automatisk styrning sköter dessutom styrningen. Slutligen möjliggör en kontrollpanel skapande av körvägar och inställning av arbetsuppgifter. Systemet tillhandahåller och styr data om position, läge och hastighet, vilket är avgörande information för att traktorn ska kunna följa den önskade körvägen.
Miniatyr-RTK- GNSS/INS -lösning för obemannad navigering
SBG Systems’ Ellipse-D INS integreras i GPS/GNSS - eller navigationsmodulen som en enhet för precis positionering. Dessutom stöder tröghetssensorn navigering ut till åkern. Den säkerställer även tillförlitlig navigering genom eventuella skogsområden som leder fram till åkern. Dess roll i GPS-modulen är, förutom att leverera positionsdata, att tillhandahålla rullnings- och lutningsvinklar samt kurs.
Det vill säga traktorns 3D-position för att övervaka och justera den vid behov.
Ellipse -D-sensorn är ett RTK-system med dubbla antenner GNSS/INS som perfekt uppfyller tillämpningens noggrannhetskrav, särskilt när det gäller kurs. Sådana tillämpningar med långsamma fordon kräver en mycket exakt kurs på grund av deras låga dynamik.
Ett tröghetssystem med dubbla antenner ger en mer exakt kurs än en lösning med en enda antenn, även i stillastående läge, och rekommenderas därför för autonoma fordon med låg dynamik.
UNMANNED SOLUTION:s självkörande traktor är dessutom utrustad med en lågnivåstyrenhet, en användargränssnittsmodul, en fordonsstyrningsmodul samt ett system för generering och följning av körvägar.
Ett brett utbud av självkörande fordon för olika typer av användningsområden
För att fortsätta på temat jordbruksutrustning utvecklar UNMANNED SOLUTION även en förarlös bekämpningsmedelsspruta (fortfarande under utveckling) som är utformad för att klara ovanliga miljöer. Den är dessutom utrustad med ett intelligent och automatiskt system för bekämpningsmedelsdosering.
Företaget begränsar dock inte sitt utbud till jordbruksutrustning, utan omfattar alla typer av autonoma plattformar:
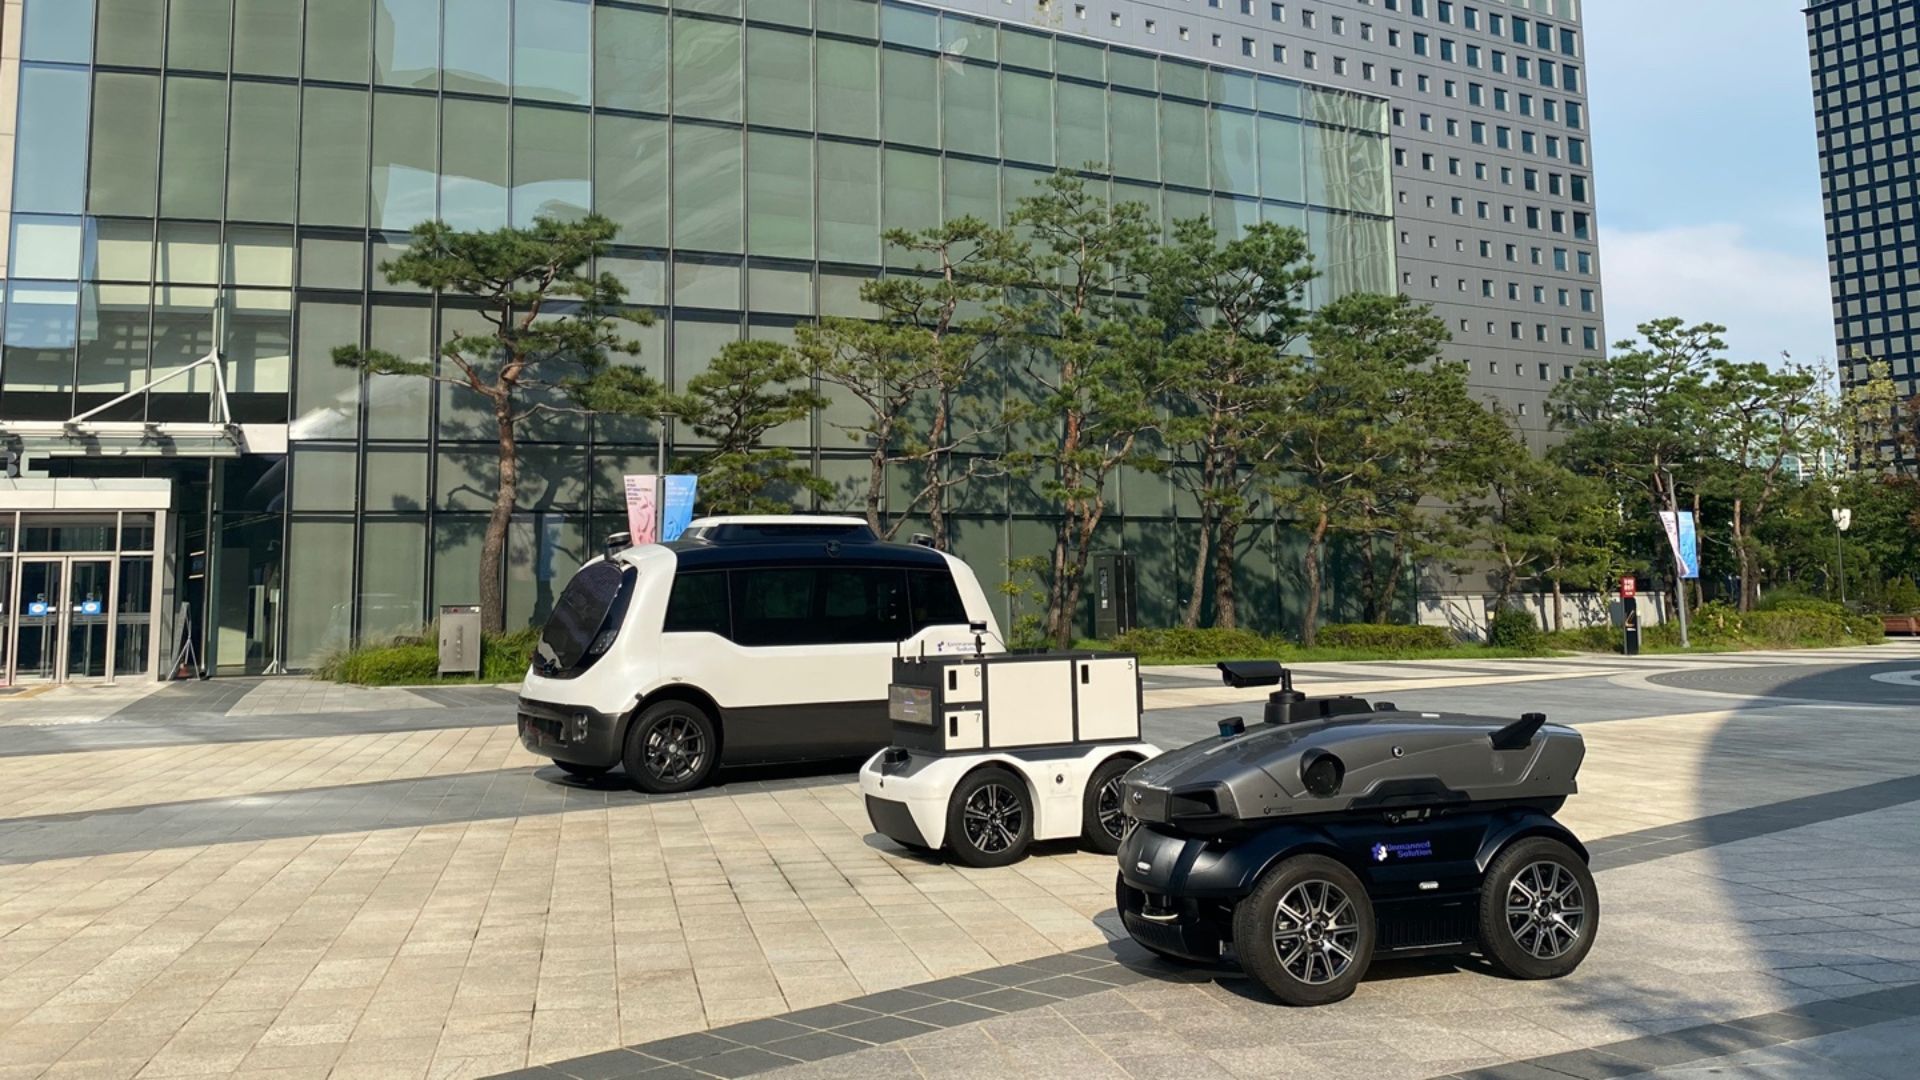
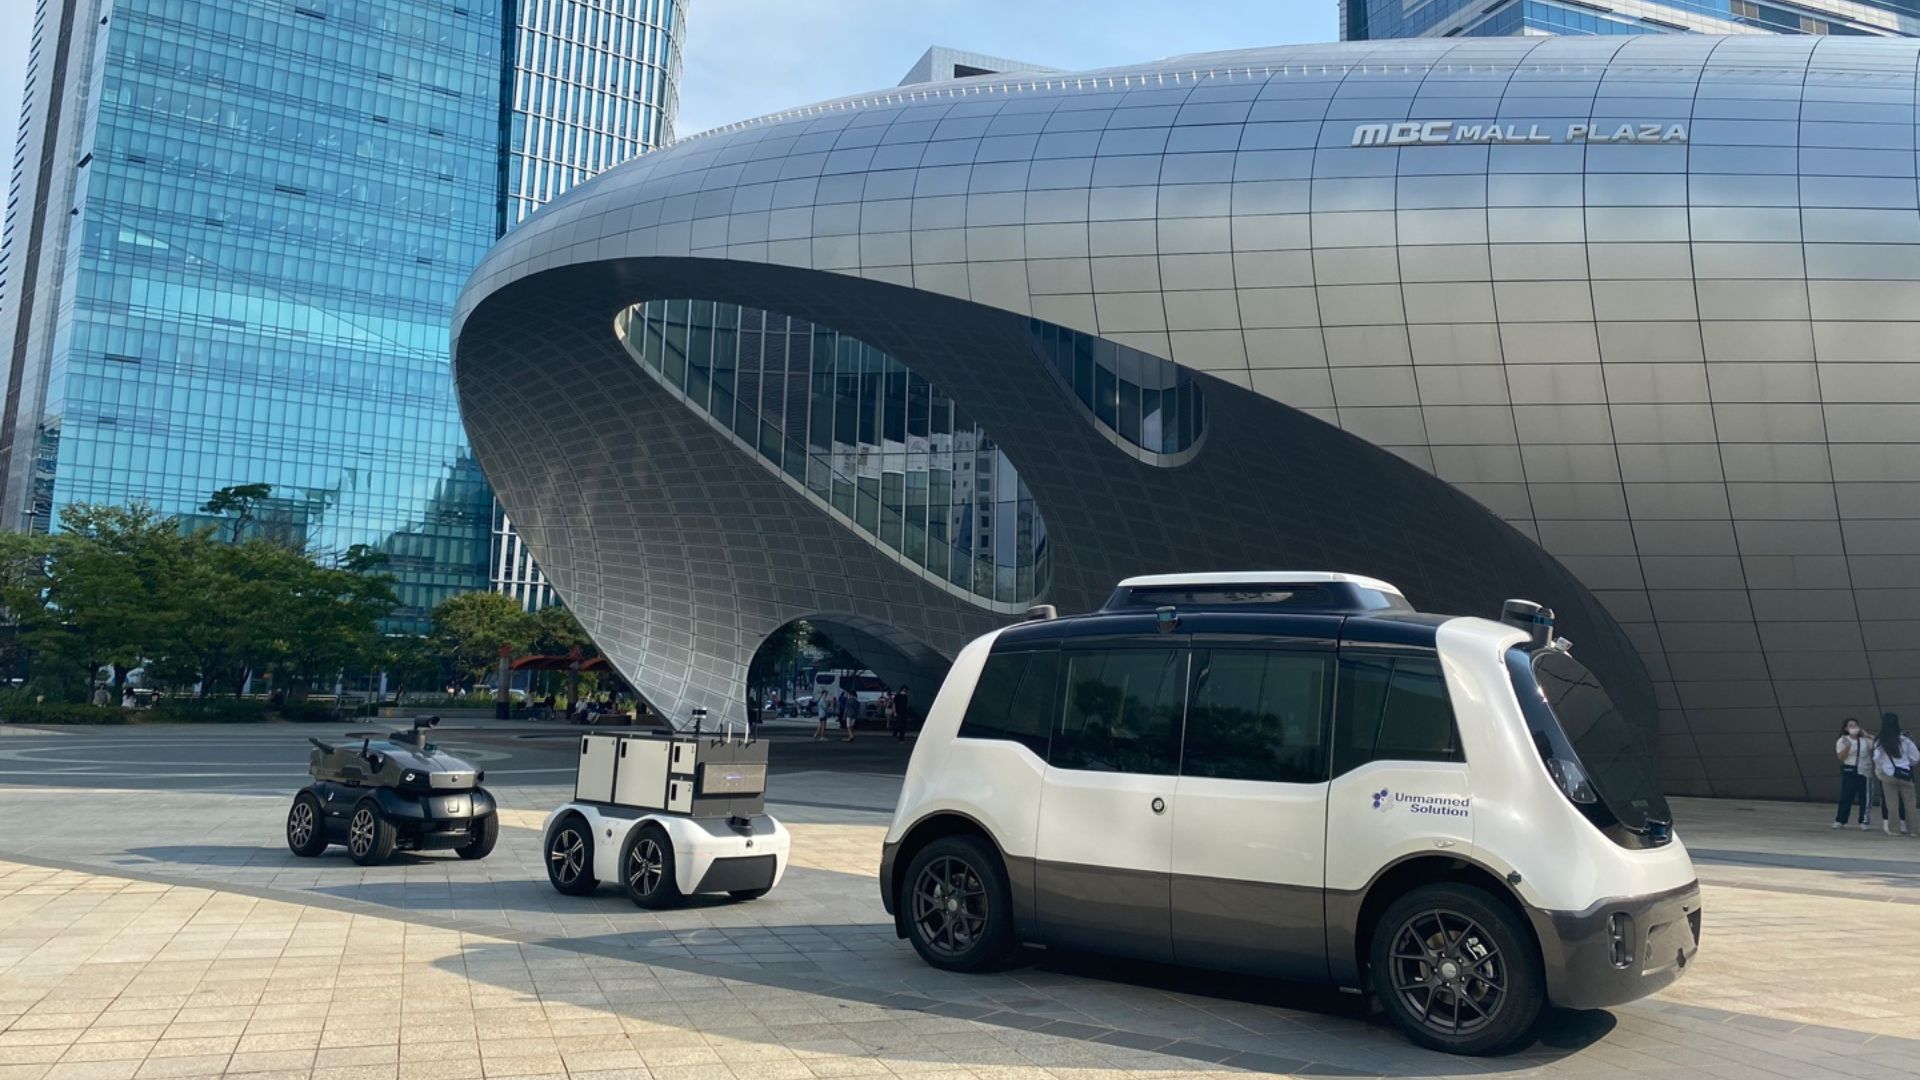
- Den autonoma shuttlebussen WITH:US. Den kan fungera som en kollektivtrafiktjänst på begäran i smarta städer. Den är utrustad med Velodyne LiDAR-sensorer, SBG Systems Ellipse -D RTK INS/GNSS, flera kameror och styrenheter, vilket gör att shuttlebussen kan analysera sin omgivning och avgöra hur den bäst ska agera. Shuttlebussen är avsedd för kortdistansresor, till exempel på universitetsområden, i industriområden, på flygplatser och i stadskärnor.
- Den autonoma logistikroboten WITH:US LOGI används för kortdistansleveranser både inomhus och utomhus. Förutom att den kan ta sig in på platser som en bil inte når, ger den också kunderna möjlighet att välja önskat datum, tidpunkt och plats för leveransen. Den är utrustad med LiDAR-sensorer, GPS/GNSS, INS, kameror och styrenheter, precis som WITH US Shuttle.
- WITH:US CARO. Detta självkörande fordon har utformats för långdistans- och storskaliga leveranser, eftersom det kan lasta upp till 1 500 kg och har ett stort lastutrymme. Det är utrustat med samma komponenter som den självkörande shuttlen och logistikroboten.
- Roboten WITH:US SECURITY. Som namnet antyder är det en självkörande säkerhetsrobot som används för korta sträckor i olika typer av miljöer. Den är dessutom utrustad med LiDAR, INS/GNSS, kameror m.m., men har även en teknik för hinderigenkänning integrerad för användning utomhus. Den kan fungera som en patrulleringsrobot.
Alla UNMANNED SOLUTIONs plattformar är utrustade med antingen SBG Systems Ellipse eller Ekinox RTK-system GNSS/INS, beroende på vilka krav som ställs på prestanda och noggrannhet i den aktuella tillämpningen.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi lyfter fram. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Vilka autonominivåer har autonoma farkoster?
Autonominivåerna för autonoma farkoster klassificeras i sex nivåer (Nivå 0 till Nivå 5) av SAE (Society of Automotive Engineers), vilket definierar omfattningen av automatisering vid framförandet av farkosten. Här är en uppdelning:
- Nivå 0: Ingen automatisering – Föraren har full kontroll över fordonet hela tiden, med endast passiva system som larm och varningar.
- Nivå 1: Förareassistans – Fordonet kan hjälpa till med either styrning eller acceleration/inbromsning, men föraren måste behålla kontrollen och övervaka omgivningen (t.ex. adaptiv farthållare).
- Nivå 2: Partiell automatisering – Fordonet kan styra både styrning och acceleration/inbromsning samtidigt, men föraren måste vara uppmärksam och redo att ta över när som helst (t.ex. Teslas Autopilot, GM:s Super Cruise).
- Nivå 3: Villkorad automatisering – Fordonet kan hantera alla aspekter av körning under vissa förhållanden, men föraren måste vara redo att ingripa när systemet begär det (t.ex. vid motorvägskörning). Föraren behöver inte övervaka aktivt men måste vara uppmärksam.
- Nivå 4: Hög automatisering – Fordonet kan utföra alla köruppgifter autonomt under specifika förhållanden eller i vissa miljöer (som stadsmiljöer eller motorvägar) utan mänsklig inblandning. I andra miljöer eller under speciella omständigheter kan dock en människa behöva köra.
- Nivå 5: Fullständig automatisering – Fordonet är helt autonomt och kan hantera alla köruppgifter under alla förhållanden utan mänsklig inblandning. Det behövs ingen förare och fordonet kan köra var som helst, oavsett förhållanden.
Dessa nivåer hjälper till att definiera utvecklingen av teknik för autonoma fordon, från grundläggande förarostöd till fullständig autonomi.
Vad är georeferensiering i autonoma byggsystem?
Georeferensiering i autonoma byggsystem syftar på processen att anpassa byggdata, såsom kartor, modeller eller sensormätningar, till verkliga geografiska koordinater. Detta säkerställer att all data som samlas in eller genereras av autonoma maskiner, såsom drönare, robotar eller tunga maskiner, placeras korrekt i ett globalt koordinatsystem, till exempel latitud, longitud och höjd.
I kontexten av autonomt byggande är georeferensiering avgörande för att säkerställa att maskiner arbetar med precision över stora byggarbetsplatser. Det möjliggör exakt placering av strukturer, material och utrustning genom att använda satellitbaserade positioneringsteknologier, såsom GNSS (Global Navigation Satellite Systems), för att knyta projektet till en verklig plats.
Georeferensiering möjliggör att uppgifter som schaktning, avjämning eller materialutläggning kan automatiseras och styras med precision, vilket förbättrar effektiviteten, minskar fel och säkerställer att byggnationen följer designspecifikationerna. Det underlättar också uppföljning av framsteg, kvalitetskontroll och integration med geografiska informationssystem (GIS) och Byggnadsinformationsmodellering (BIM) för förbättrad projektledning.
