Att förstå aktiv hävningskompensering
Kärnan i AHC-teknologin bygger på integrering av olika komponenter, inklusive rörelsesensorer, hydraulsystem och styralgoritmer. Rörelsesensorer, vanligtvis accelerometrar och gyroskop, övervakar kontinuerligt fartygets rörelser och detekterar eventuella hävningar orsakade av havsresor och vågor.
Den insamlade datan överförs till ett styrsystem som bearbetar informationen och fastställer nödvändiga justeringar av lyftutrustningens position.
Det hydrauliska systemet aktiverar därefter kompensatorn, som dynamiskt justerar höjden på lasten som lyfts och motverkar fartygets rörelser. Detta säkerställer att lasten förblir stabil och på önskat djup, oavsett fartygets vertikala rörelser. Genom att använda AHC kan operatörer behålla exakt kontroll över utrustningen och minimera risken för olyckor och skador under marina operationer.
Upptäck våra lösningar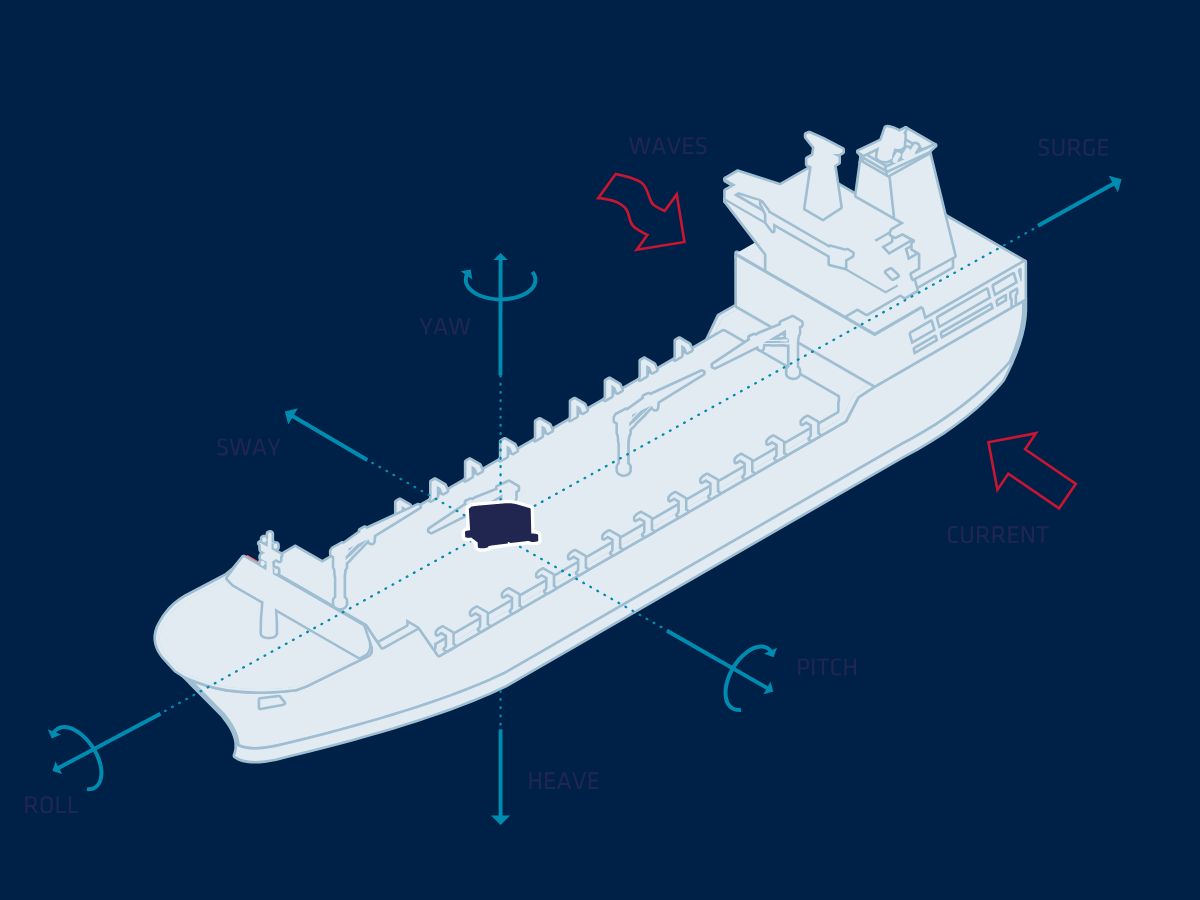
Fördelar med våra sensorer för AHC-system
Att integrera våra sensorer med ett AHC-system (Active Heave Compensation) erbjuder många fördelar för maritima verksamheter. För det första minskar AHC-rörelsesensorer risken för olyckor och skador under drift genom att upprätthålla en stabil arbetsplattform, vilket skyddar både personal och utrustning. Som ett resultat leder ökad säkerhet och effektivitet till lägre driftkostnader och minskad oplanerad driftstopp. Följaktligen blir verksamheten mer kostnadseffektiv, vilket sparar både tid och pengar.
Dessutom kan Active Heave Compensation-system integreras i olika marina fartyg och utrustningar, vilket gör dem till mångsidiga lösningar för olika tillämpningar.
Exakta rörelsesensorer för att motverka vågeffekter
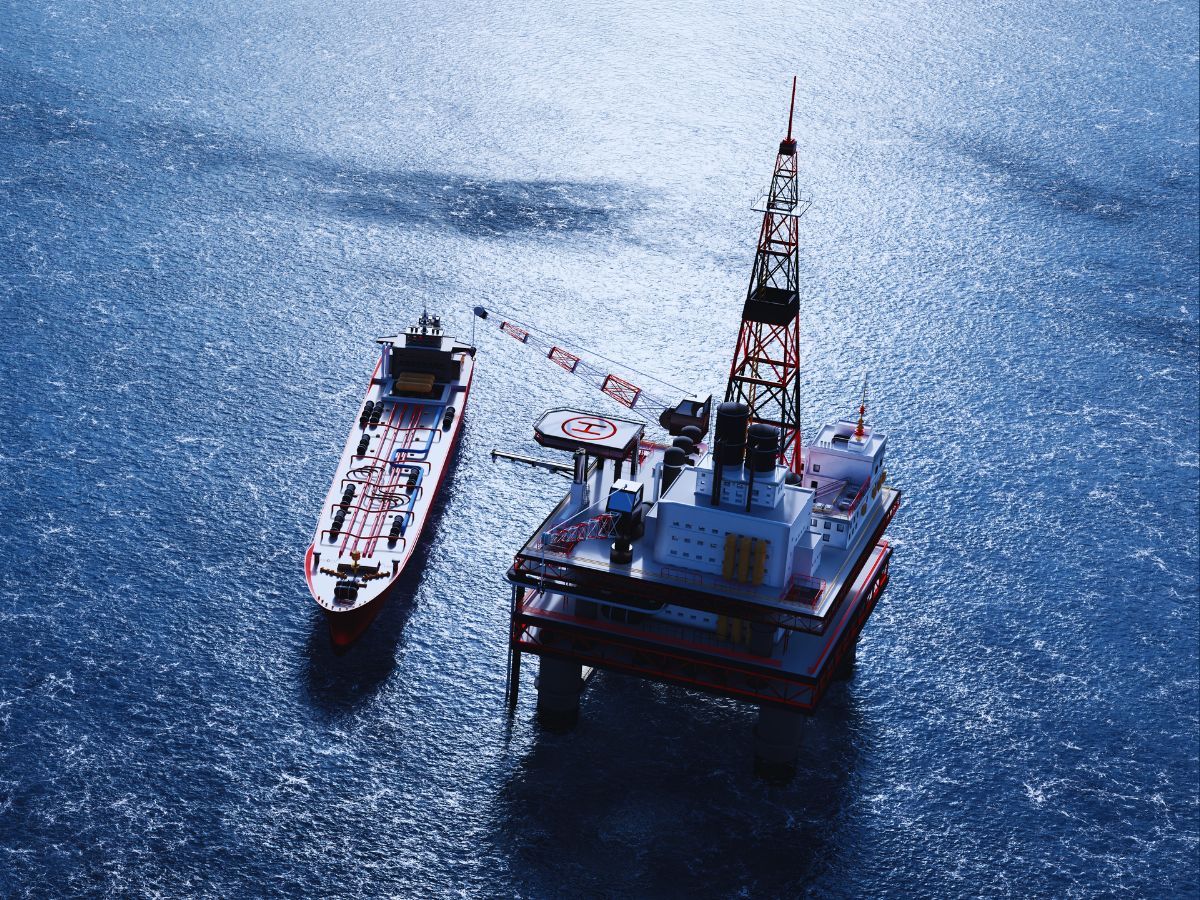
Inertiella system är avgörande vid Active Heave Compensation (AHC) för marina operationer. De förbättrar utrustningens stabilitet och precision i dynamiska marina miljöer. För att uppnå detta förlitar sig AHC-system på realtidsdata om fartygets rörelser för att motverka effekterna av våginducerade vertikalrörelser och säkerställa smidiga och säkra operationer.
AHC-system använder IMU:er (inertial measurement units) och INS (inertial navigation systems) för att tillhandahålla denna viktiga data genom att mäta och analysera fartygets rörelser. Inom kranoperationer underlättar inerta system en autonom justering av kranens position, vilket därmed minskar risken för farliga svängningar och säkerställer säker hantering av laster under svåra sjöförhållanden.
Berätta om ert projekt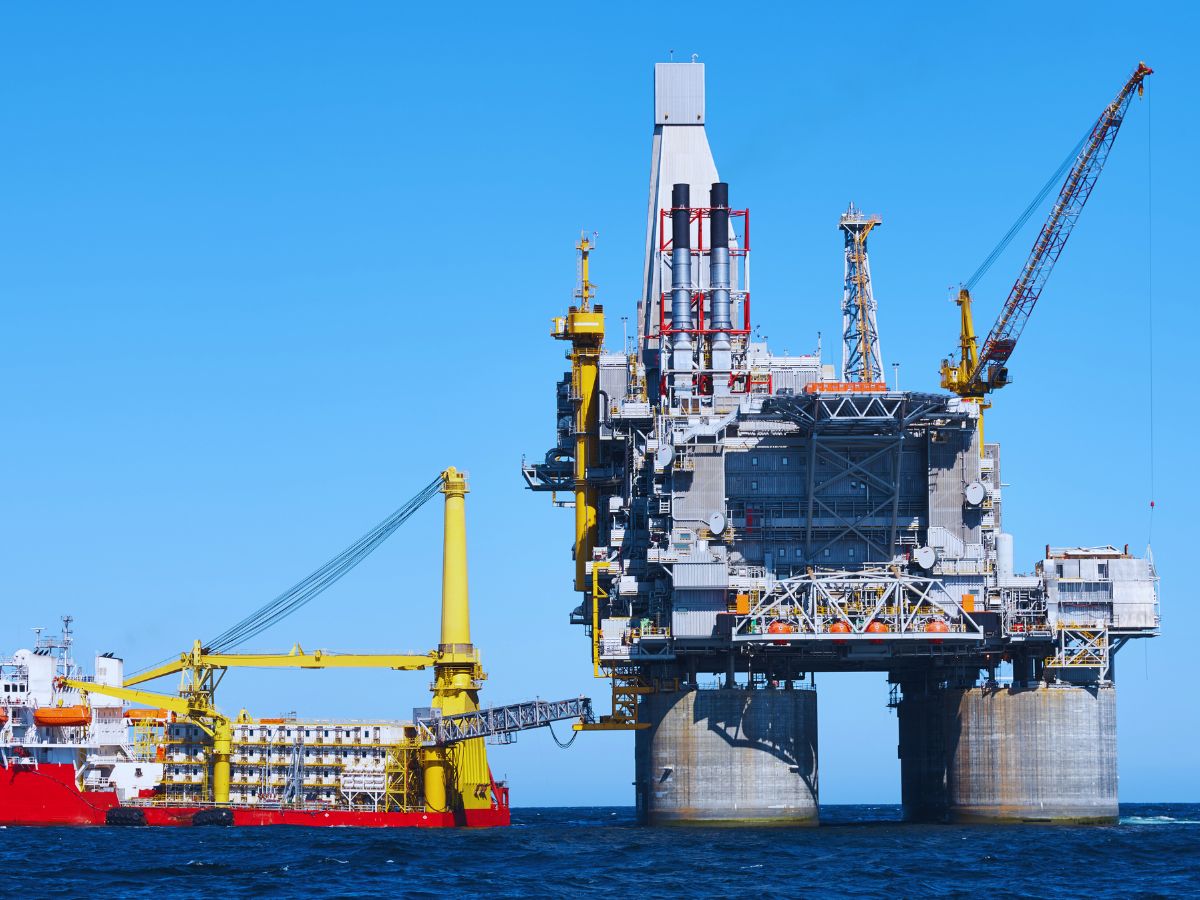
Upptäck våra lösningar för aktiv kompensation av vertikalrörelser
Våra inerta lösningar är utformade för att förbättra drifteffektiviteten och precisionen i dynamiska marina miljöer. Våra avancerade rörelsesensorer levererar korrekta data i realtid för att motverka rörelser orsakade av vågor och dyningar. Genom att integrera högpresterande IMU:er och banbrytande algoritmer erbjuder vi sömlös rörelsekompensering, vilket säkerställer smidig drift även under krävande förhållanden.
Ellipse Micro AHRS

OEM Ellipse-A

Ellipse-N

Ellipse-D

Ekinox Micro
broschyr om geospatiala tillämpningar
Få vår broschyr om geospatiala tillämpningar direkt till din inkorg!
Fallstudier
Utforska hur våra lösningar för aktiv vågkompensering har förändrat marin verksamhet genom vår samling av fallstudier. Dessa verkliga exempel visar tydligt effektiviteten hos våra produkter i olika tillämpningar. De lyfter fram fördelarna med att integrera våra rörelse- och navigeringssystem i er verksamhet.




De pratar om oss
Börja med att lyssna direkt på de innovatörer och kunder som har anammat vår teknik. Deras uttalanden och framgångshistorier visar tydligt den betydande inverkan våra sensorer har på verkliga UAV-navigeringsapplikationer.



Utforska andra tillämpningar till havs
SBG Systems avancerade tröghetsnavigeringslösningar är tillförlitliga för olika maritima verksamheter. Våra sensorer tillhandahåller tillförlitliga data för positionering, orientering och rörelse inom havsbaserad energi, hamnförvaltning och undervattensinspektion, även i de mest krävande marina miljöer.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du ändå inte hittar det du letar efter är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan aktiv och passiv vågkompensering?
Aktiv vågkompensering (AHC) och passiv vågkompensering (PHC) är båda metoder som används för att dämpa fartygs rörelser orsakade av vågor, men de fungerar på fundamentalt olika sätt:
Passiv vågkompensering (PHC)
- Mekanism: förlitar sig på mekaniska eller hydrauliska system som fjädrar, dämpare eller ackumulatorer för att absorbera och motverka fartygets rörelser.
- Energikälla: kräver ingen extern ström; den använder systemets naturliga rörelse och de krafter som verkar på det för att justera.
- Styrning: icke-adaptiv, systemets prestanda baseras på förinställda parametrar och kan inte justeras dynamiskt efter förändrade sjöförhållanden.
- Tillämpningar: passar bäst för stabila, förutsägbara miljöer eller verksamheter där exakt rörelsekontroll är mindre kritisk.
Aktiv vågkompensering (AHC)
- Mekanism: använder motorer, hydraulik eller andra motordrivna ställdon som styrs av sensorer och algoritmer i realtid för att aktivt motverka fartygets rörelser.
- Energikälla: kräver extern ström för att driva ställdon och styrsystem.
- Styrning: adaptiv, feedback i realtid från sensorer möjliggör exakta justeringar för att kompensera för dynamiska sjöförhållanden.
- Användningsområden: idealiska för verksamheter som kräver hög precision, såsom undervattensbyggnation, brunnskomplettering eller vetenskaplig forskning.
AHC är idealiskt för tillämpningar som kräver exakt styrning och aktiv korrigering av fartygets rörelser, medan PHC erbjuder en enklare och mer kostnadseffektiv lösning för verksamheter där precision är mindre avgörande och passiv dämpning av rörelser är tillräcklig.
Vad är AHC på offshorekranar?
Active Heave Compensation (AHC) på kranar är en teknik som används för att motverka ett fartygs vertikala rörelser orsakade av vågor. Den säkerställer att laster som lyfts eller sänks av kranen förblir stabila och opåverkade av havets rörelser.
AHC-system är särskilt kritiska vid offshore-operationer, där kranar ofta används för att lyfta och sänka tunga utrustningar, last eller undervattensenheter från fartyg eller plattformar under dynamiska havsförhållanden. Dessa system använder sensorer (såsom accelerometrar, gyroskop eller rörelsereferensenheter) för att mäta fartygets svängning (vertikal rörelse) som orsakas av vågverkan.
Baserat på dessa realtidsdata justerar kranens AHC-system automatiskt vinsch- eller lyftmekanismen för att motverka svängningen, vilket säkerställer att lasten förblir på en konstant position i förhållande till havsbotten eller en fast referenspunkt. Offshorekranar använder vanligen hydrauliska eller elektriska system för att göra dessa exakta justeringar. Kranens vinsch eller lyftanordning justeras snabbt för att lyfta eller sänka lasten i takt med fartygets rörelser, vilket effektivt "nollställer" den vertikala rörelse som orsakas av vågorna.
Genom att stabilisera lasten under lyft- eller sänkoperationer minimerar AHC risken för olyckor, pendling av lasten eller skador på utrustningen. Det möjliggör säkrare och mer exakta operationer, särskilt vid placering av undervattenskonstruktioner eller vid hantering av känslig utrustning.
