Stegen i att bygga förtroende
I alla produktionsprocesser är förtroende mer än bara en önskvärd egenskap, det är grunden för långsiktig framgång och starka partnerskap.

ISO 9001-certifierad
Vår ISO 9001:2015-certifiering, utfärdad av Bureau Veritas, återspeglar vårt starka engagemang för kvalitet och ständiga förbättringar.
Denna internationella standard lägger stor vikt vid riskbaserat tänkande, vilket kräver att vi identifierar potentiella risker och möjligheter som kan påverka kvaliteten på våra produkter och tjänster. Vi vidtar proaktiva åtgärder för att hantera dessa faktorer och säkerställa en konsekvent hög nivå.
För att behålla vår certifiering har vi robusta processer för att övervaka, mäta, analysera och utvärdera effektiviteten i vårt kvalitetsskyddssystem (QMS). Regelbundna externa granskningar och ledningens genomgångar gör att vi kan upptäcka förbättringsområden och vidta korrigerande åtgärder vid behov.
Att vi framgångsrikt klarar den noggranna granskningen bekräftar att vårt QMS uppfyller de högsta internationella standarderna. Detta erkännande stärker inte bara kundernas förtroende och tillfredsställelse, utan ger oss också ett tydligt försprång.
Kalibrerings- och valideringstester
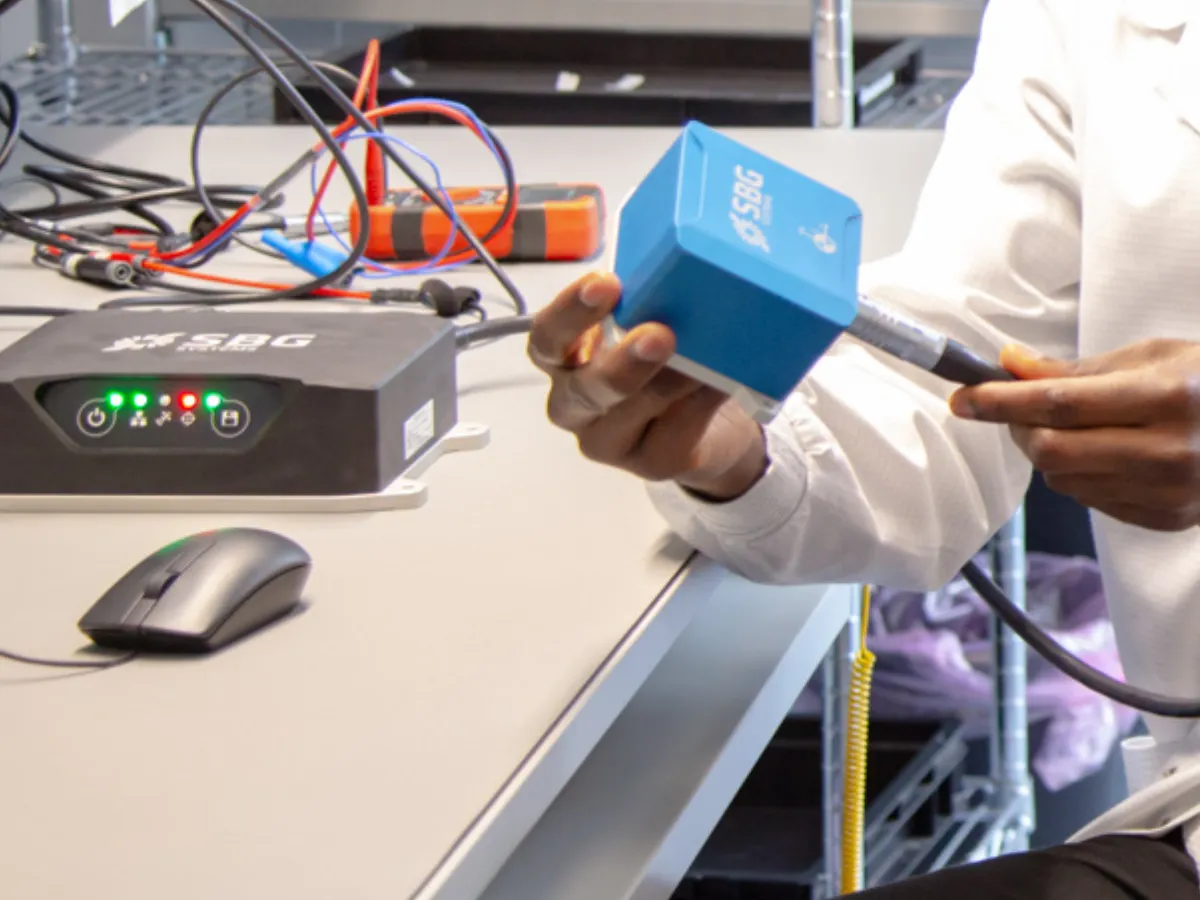
SBG Systems utför en omfattande fabrikskalibrering och validering av varje IMU, AHRS och INS före leverans. Varje sensor karakteriseras individuellt med hjälp av automatiserade multiaxiella rörelsesystem och temperaturkamrar för att kompensera för dess unika felkällor.
När detta är klart lagras kalibreringsparametrarna permanent i sensorns icke-flyktiga minne och verifieras genom noggranna valideringstester. Denna engångsprocess i fabriken säkerställer att varje enhet uppfyller sina publicerade specifikationer och levererar tillförlitlig prestanda över tid utan att det krävs någon rutinmässig omkalibrering.
Utökade Kalman-filter
Det utökade Kalman-filtret (EKF) är en kraftfull algoritm som används flitigt i tröghetssensorsystem för att uppskatta tillstånd som position, hastighet och orientering i realtid.
Till skillnad från standardiserade Kalman-filter, som förutsätter linjär dynamik, är EKF utformat för att hantera de olinjära samband som är inbyggda i tröghetssensorer som accelerometrar och gyroskop. Genom att linjärisera systemet kring den aktuella tillståndsuppskattningen förutsäger EKF nästa tillstånd och uppdaterar det med hjälp av sensoravläsningar, vilket effektivt minskar påverkan av brus och bias.
Vi har utvecklat banbrytande datafusionsalgoritmer anpassade för tröghetsnavigeringens behov. Beroende på plattform använder vi antingen löst eller hårt kopplade INS/GNSS utökade Kalman-filter (EKF) för att säkerställa bästa prestanda i varje tillämpning, oavsett om det gäller luftburen, markbunden eller marin miljö.
Avancerade rörelseprofiler
Rörelseprofiler för tröghetssensorer är matematiska eller algoritmiska representationer av rörelsemönster som beskriver hur hastighet, acceleration och position förändras över tid.
Dessa profiler är avgörande för att tolka rådata från accelerometrar, gyroskop och magnetometrar, vilket möjliggör noggrann spårning av ett föremåls rörelse i 3D-rymden. Genom att modellera specifika mönster, såsom linjära, rotationella eller komplexa dynamiska rörelser, gör rörelseprofilerna det möjligt för system att förutsäga och kompensera för fel som sensordrift eller brus.
Vi lägger stor vikt vid att förfina felmodellerna för vår IMU och vår stöderutrustning för att säkerställa optimal prestanda med ett brett utbud av utrustning: IMU, GNSS, dubbelantenns kursbestämning, magnetometer, vägmätare (DMI), DVL med flera.
Vårt navigeringsfilter integrerar även ditt fordons specifika begränsningar, såsom dynamiska fordonsbegränsningar eller förbättrad marin höjdberäkning.