Ellipse-D napędzający autonomiczną ciężarówkę
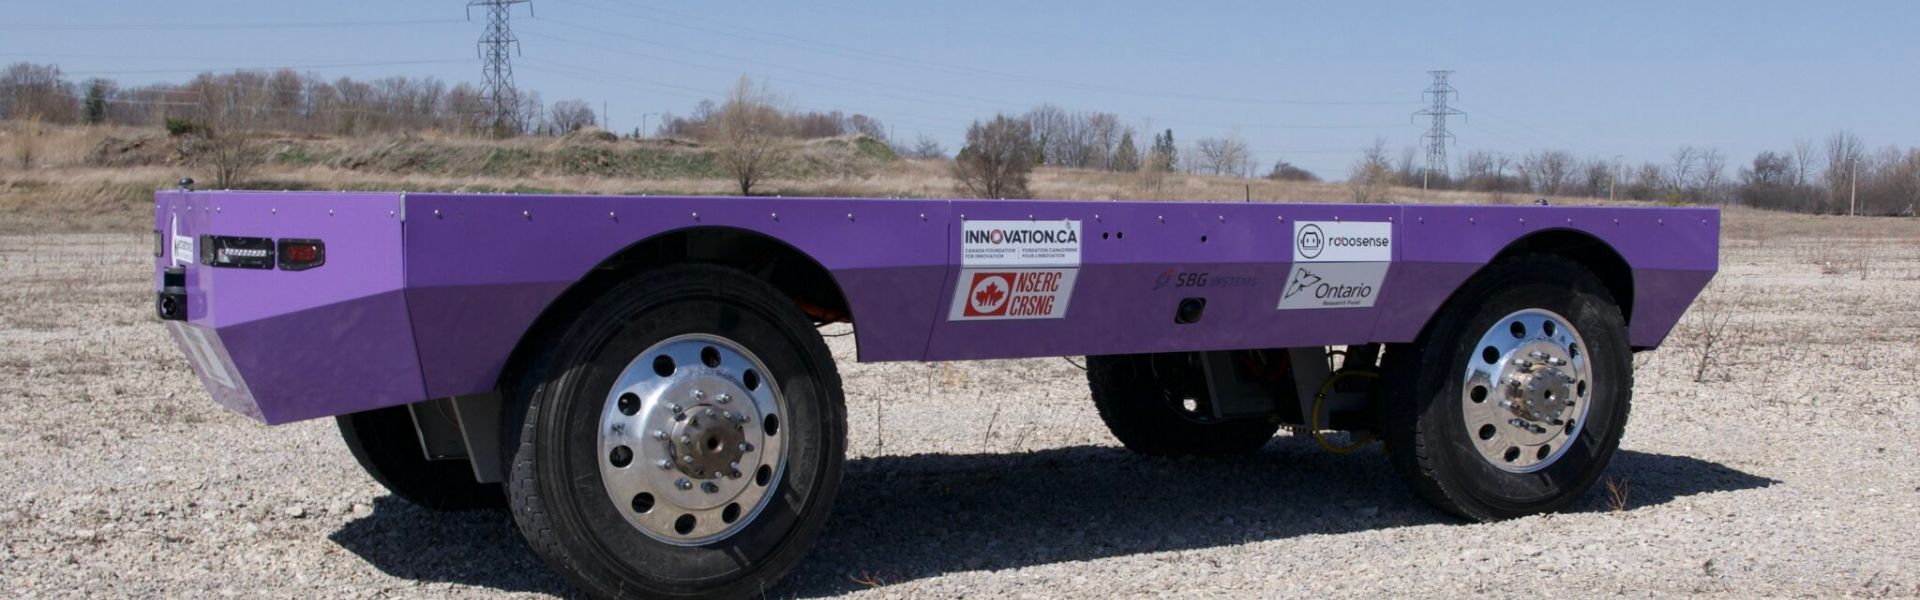
Autonomiczna ciężarówka z niezależnym napędem na koła i systemem skrętu.
„Model Ellipse-D od SBG Systems był łatwy w użyciu, bardzo dokładny i stabilny, a przy tym charakteryzował się niewielkimi gabarytami – co było kluczowe dla rozwoju naszego projektu WATonoTruck.” | Amir K., profesor i dyrektor, University of Waterloo
Wszyscy wiemy, że wypadki drogowe zdarzają się z powodu błędów kierowców, niekorzystnych warunków pogodowych lub awarii pojazdów. A co by było, gdybyśmy mogli sprawić, by pojazdy jeździły samodzielnie, unikając tych wypadków? Na przykład samojeżdżąca ciężarówka lub autonomiczny samochód.
Taka jest idea stojąca za pojazdami autonomicznymi, a Laboratorium Mechatronicznych Systemów Pojazdowych (MVS) Uniwersytetu Waterloo pracuje nad projektem o nazwie WATonoTruck (WATerloo autonomous Truck).
Jest to autonomiczna ciężarówka z platformą zaprojektowana przeznaczona do transportu ciężkich materiałów, prac rolniczych oraz zastosowań usługowych. Wykorzystuje zaawansowane metody sterowania do analizy ruchów pojazdu, zwłaszcza w niebezpiecznych warunkach lub w sytuacjach awarii, zapewniając bezpieczeństwo i wydajność.
Laboratorium dąży do rozszerzenia zastosowania technologii pojazdów autonomicznych poza transport pasażerski. Chce wykorzystać ją w innych branżach, takich jak rolnictwo, górnictwo i transport morski, zwiększając w ten sposób wydajność i ograniczając przestoje operacyjne.
Poznajcie WATonoTruck
Ciężarówka, która nie potrzebuje kierowcy – oto WATonoTruck! Jest to autonomiczna ciężarówka z platformą ładunkową, wyposażona w niezależny napęd na koła i układ kierowniczy. Została zbudowana w oparciu o platformę modułów narożnych (CM).
Moduły CM zostały opracowane z myślą o modułowej konstrukcji pojazdów i można je montować na dowolnym podwoziu w dowolnej konfiguracji.
Każdy moduł CM funkcjonuje jako jednoosowy pojazd elektryczny wyposażony we własną jednostkę sterującą. Umożliwia to niezależne działanie układów napędowego, hamulcowego, kierowniczego i zawieszenia.
Dzięki temu ciężarówka jest niezwykle inteligentna i dostosowuje się do każdego zastosowania oraz terenu.
WATonoTruck napędzany przez Ellipse-D
Jako lider w dziedzinie precyzyjnych rozwiązań pozycjonowania i nawigacji, z dumą współpracujemy z Mechatronic Vehicle Systems Lab Uniwersytetu Waterloo.
Dostarczamy Ellipse-D, dwuantenowy RTK INS, zapewniający niezrównaną dokładność pozycji i heading.
Ten poziom precyzji jest kluczowy dla autonomicznej nawigacji, zapewniając bezpieczne i dokładne przemieszczanie się WATonoTruck, nawet w trudnych warunkach.

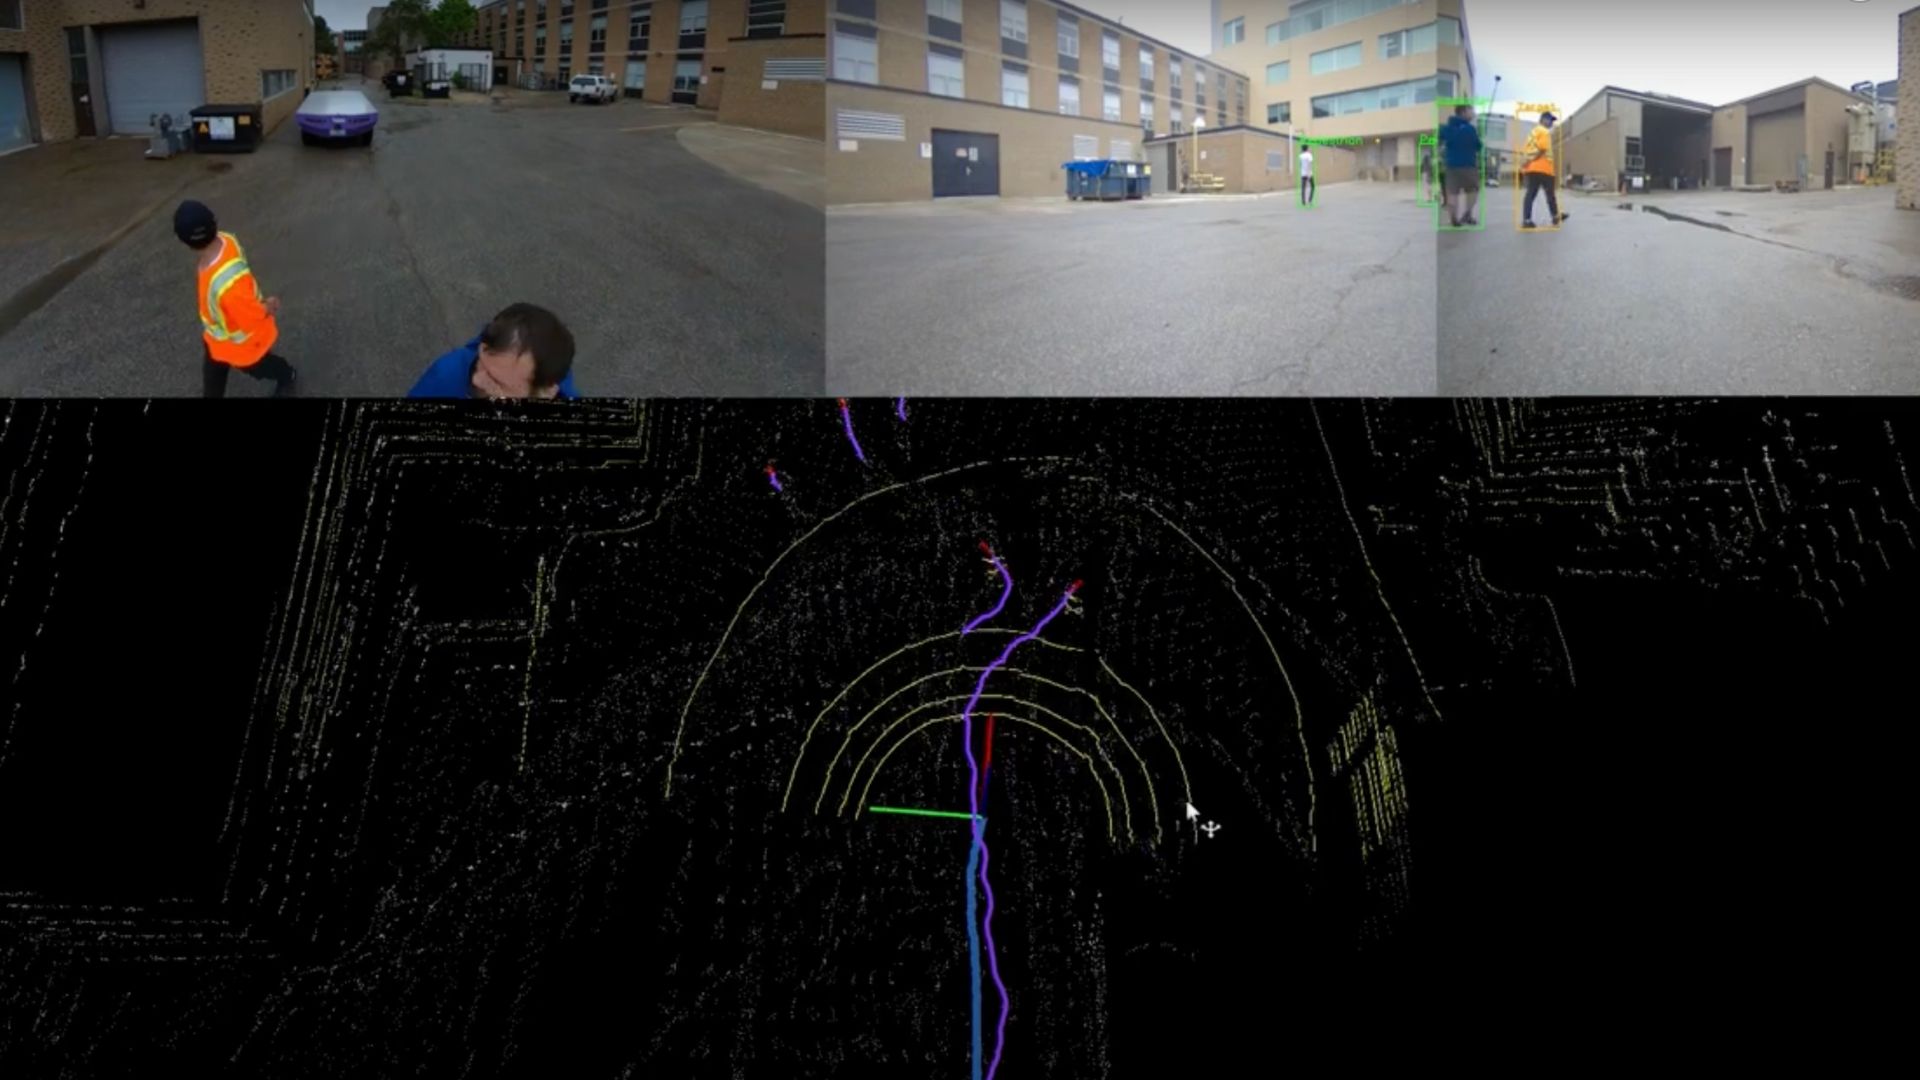
Ellipse-D (3. generacji), czujniki LiDAR oraz zaawansowane kamery – ten kompleksowy zestaw sensorów umożliwia mapowanie otoczenia w czasie rzeczywistym, wykrywanie przeszkód i planowanie ścieżki.
Dzięki naszemu sponsoringowi, rozwój WATonoTruck przez laboratorium zyskuje kluczowe wsparcie w zakresie wysokiej precyzji, zapewniając niezawodne dane dotyczące ruchu i nawigacji.
To wspólne przedsięwzięcie nie tylko przyczynia się do pomyślnego rozwoju WATonoTruck, ale także wspiera rozwój zastosowań pojazdów autonomicznych w różnych branżach, napędzając innowacje i bezpieczeństwo w transporcie i poza nim.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
