


Falowanie
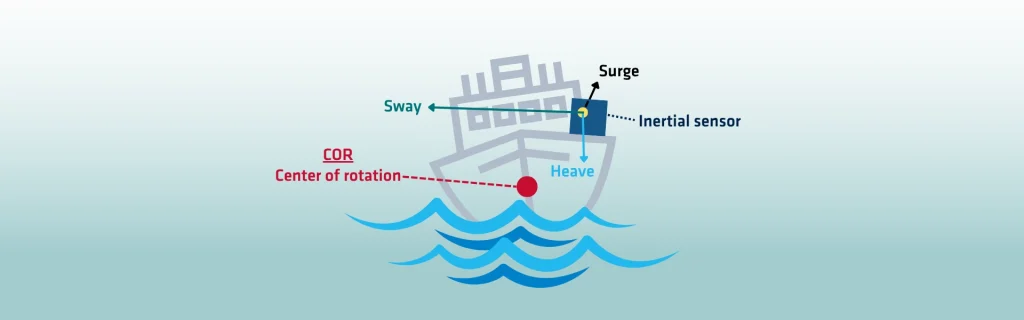
Ruch pionowy to ruch statku lub platformy w pionie wywołany przez fale oceaniczne. W odróżnieniu od ruchu wzdłużnego i bocznego, które wiążą się z ruchem obrotowym, ruch pionowy polega na przemieszczaniu się w górę i w dół. W przeciwieństwie do ruchu wzdłużnego i bocznego, które wiążą się z ruchem kątowym, ruch pionowy ma charakter ściśle pionowy. Heave jest kluczowym czynnikiem w nawigacji i operacjach morskich. Nadmierny heave może bezpośrednio wpływać na stabilność statku, dokładność operacji oraz bezpieczeństwo załogi.
Wysokość fali jest głównym czynnikiem wpływającym na heave. Wyższe fale generują silniejsze przemieszczenie pionowe, zwiększając amplitudę ruchu. Okres fali również wpływa na charakterystykę heave. Dłuższe okresy powodują płynniejszy ruch pionowy, podczas gdy krótsze okresy powodują gwałtowne oscylacje. Kierunek fal zmienia odczuwanie falowania. Fale zbliżające się od dziobu lub rufy mają inny wpływ niż te uderzające w burty. Konstrukcja statku również odgrywa kluczową rolę w tym, jak statek reaguje na falowanie. Kształt kadłuba, wyporność i rozkład masy determinują sposób pochłaniania ruchu.
Falowanie ma znaczący wpływ na stateczność statku. Ciągłe oscylacje pionowe wpływają na komfort, wydajność sprzętu i bezpieczeństwo. W przypadku mniejszych statków silne kołysanie w pionie może stwarzać niebezpieczne warunki. Podczas operacji morskich stanowi ono wyzwanie dla wiercenia i stabilności platformy. Ruchy pionowe mogą zakłócać działanie kolumny wiertniczej oraz kotwiczenia na dnie morskim. Dokładne systemy kompensacyjne są zatem niezbędne podczas działalności morskiej.
Wpływa to również na dokładność nawigacji. Przemieszczenie pionowe wpływa na precyzyjne pozycjonowanie podczas dokowania, pomiarów geodezyjnych lub prac budowlanych. Ruch zakłóca pomiary GNSS oraz pomiary inercyjne, co wymaga zaawansowanych korekt. Dokładne monitorowanie ma zatem kluczowe znaczenie dla powodzenia misji.
Najlepsze metody i technologie pomiaru heave
Zaawansowane narzędzia pomiarowe zapewniają dokładne dane. Akcelerometry, czujniki fal i czujniki ruchu umożliwiają monitorowanie w czasie rzeczywistym. Zrozumienie i kontrolowanie ruchów pionowych statku ma kluczowe znaczenie dla zapewnienia bezpieczeństwa, stabilności i wydajności operacji morskich i offshore.
W celu korygowania rozbieżności stosuje się kilka metod i technologii:
1 – Kompensacja ruchu pionowego w czasie rzeczywistym
Czujniki, takie jak akcelerometry, żyroskopy i INS GNSS, INS ruch statku w czasie rzeczywistym. System oblicza przemieszczenie pionowe i natychmiast stosuje korekty do urządzeń, takich jak echosondy lub rury wiertnicze.
2 – Opóźnione przetwarzanie ruchu pionowego
Niektóre zaawansowane systemy wykorzystują algorytmy opóźnionego przetwarzania ruchu pionowego. Algorytmy te przetwarzają dane dotyczące ruchu z niewielkim opóźnieniem czasowym w celu poprawy dokładności. Metoda ta jest szczególnie skuteczna w warunkach nieregularnych fal.
3 – Aktywna kompensacja ruchu pionowego (AHC)
Systemy AHC wykorzystują siłowniki hydrauliczne lub elektryczne do fizycznego przeciwdziałania ruchowi pionowemu. Są one szeroko stosowane w dźwigach, platformach wiertniczych i pojazdach zdalnie sterowanych (ROV). Dzięki ciągłej regulacji położenia sprzętu zapewniają one stabilność pomimo falowania wywołanego przez fale.
4 – Pasywna kompensacja falowania (PHC)
System PHC opiera się na układach mechanicznych, takich jak sprężyny lub amortyzatory, które pochłaniają te siły. Chociaż jest to rozwiązanie mniej precyzyjne niż AHC, zmniejsza ono wpływ ruchów w zastosowaniach, w których nie jest wymagana pełna kompensacja.
5 – Systemy pozycjonowania dynamicznego (DP)
Systemy DP integrują dane z sterowaniem pędnikami. Stabilizują one ogólną pozycję statku i ograniczają skutki ruchów. W połączeniu z innymi czujnikami system DP poprawia skuteczność utrzymywania pozycji podczas operacji morskich.
6 – Korekty po przetwarzaniu
W badaniach hydrograficznych korekty te są często stosowane po zebraniu danych. Dane z czujników ruchu są synchronizowane z pomiarami sonaru lub lidaru. Następnie oprogramowanie eliminuje wpływ ruchów pionowych statku, tworząc dokładne mapy batymetryczne.
Zapoznaj się z naszą ofertą rozwiązań morskich zaprojektowana monitorowania fal w czasie rzeczywistym. Rozwiązanie nawigacyjne do zastosowań hydrograficznych
