


Apogee-E Inercyjny system nawigacyjny z zewnętrznym odbiornikiem GNSS
Apogee-E należy do serii Apogee, wysokowydajnych systemów inercyjnych opartych na technologii MEMS, oferujących wyjątkowe możliwości orientacji i nawigacji w kompaktowej i ekonomicznej konstrukcji.
Ta wersja to inercyjny system nawigacyjny (INS). Zapewnia dokładną orientację w warunkach dynamicznych, a także dane dotyczące kołysania, podłużnego i poprzecznego przemieszczenia.
Nasz INS łączy się z dowolnym odbiornikiem GNSS klasy geodezyjnej w celu nawigacji oraz z innymi urządzeniami wspomagającymi, takimi jak drogomierz lub DVL.
Dane techniczne
Wydajność ruchu i nawigacji
1.0 m Pojedynczy punkt położenia pionowego
1.0 m Pozycja pozioma RTK
0,01 m + 0,5 ppm * Pozycja pionowa RTK
0,015 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm ** Pozycja pionowa PPK
0,015 m + 1 ppm ** Pojedynczy punkt roll/pitch
0.01 ° Roll/Pitch RTK
0.008 ° Roll/pitch PPK
0,005° ** Pojedynczy punkt heading
0.03 ° Heading RTK
0.02 ° Heading PPK
0,01° **
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2 % Okres fali opóźnionego falowania
od 0 do 40 s
Profile ruchu
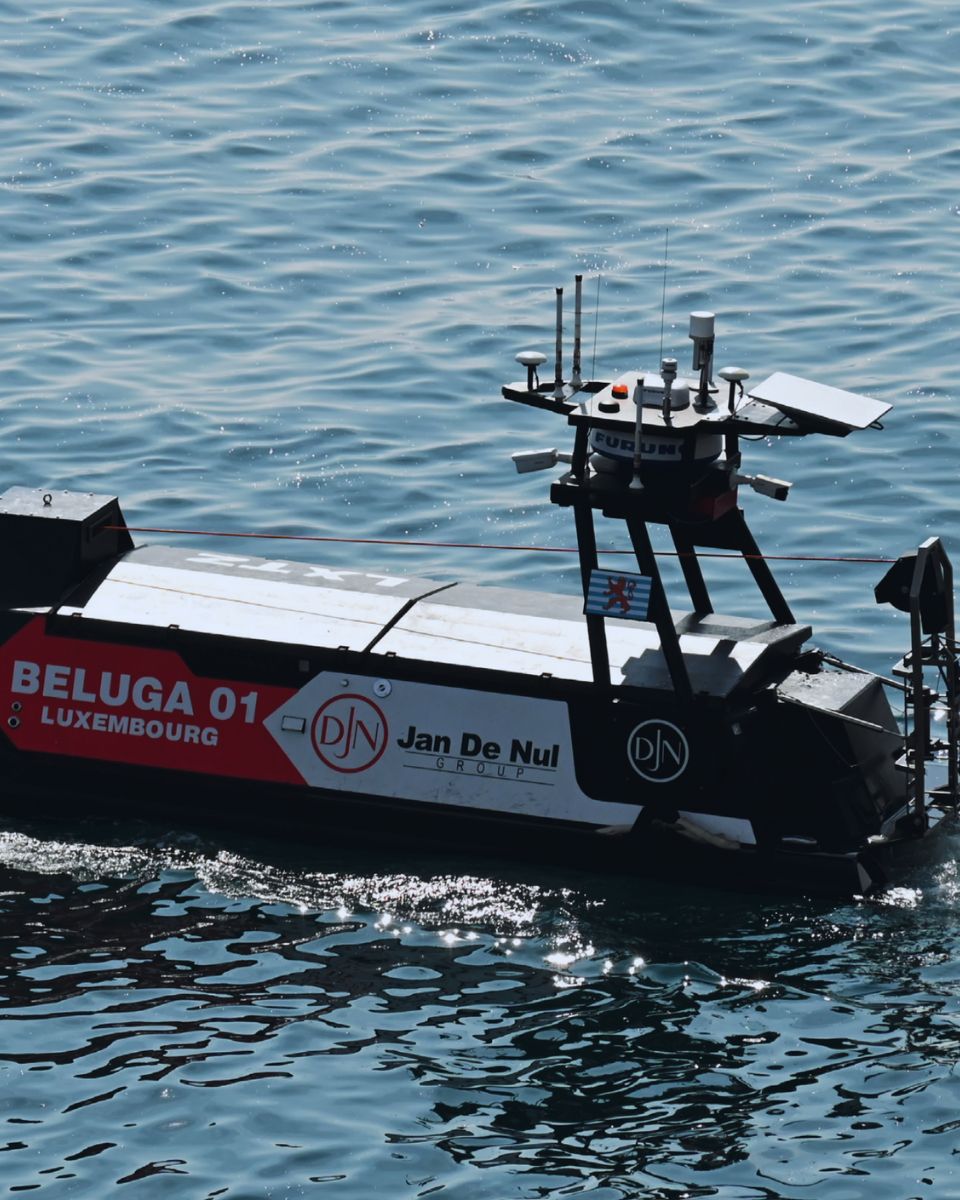
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Zewnętrzne (brak danych) Pasmo częstotliwości
W zależności od zewnętrznego odbiornika GNSS Funkcje GNSS
W zależności od zewnętrznego odbiornika GNSS Sygnały GPS
W zależności od zewnętrznego odbiornika GNSS Sygnały Galileo
W zależności od zewnętrznego odbiornika GNSS Sygnały GLONASS
W zależności od zewnętrznego odbiornika GNSS Sygnały Beidou
W zależności od zewnętrznego odbiornika GNSS Inne sygnały
W zależności od zewnętrznego odbiornika GNSS Czas do pierwszego ustalenia pozycji GNSS (TTFF)
W zależności od zewnętrznego odbiornika GNSS Zakłócanie i fałszowanie
W zależności od zewnętrznego odbiornika GNSS
Specyfikacje środowiskowe i zakres pracy
IP-68 Temperatura pracy
od -40 °C do 71 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810, EN 60945
Interfejsy
GNSS, RTCM, odometr, DVL Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protokoły Input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: 2 wyjścia / 4 wejścia CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz, wirtualny licznik przebiegu – 2 wyjścia Synchronizacja WEJŚCIE
PPS, licznik przebiegu, sygnał zdarzeniowy do 1 kHz – 5 wejść
Dane techniczne dotyczące części mechanicznych i elektrycznych
12 VDC Pobór mocy
3 W Moc anteny
5 VDC - maks. 150 mA na antenę | Zysk: 17 - 50 dB * Masa (g)
< 690 g Wymiary (dł. x szer. x wys.)
130 mm × 100 mm × 58 mm
Specyfikacje czasowe
< 200 ns * Dokładność PTP
< 1 µs * Dokładność PPS
< 1 µs (jitter < 1 µs) * Odchylenie przy nawigacji zliczeniowej
1 ppm *
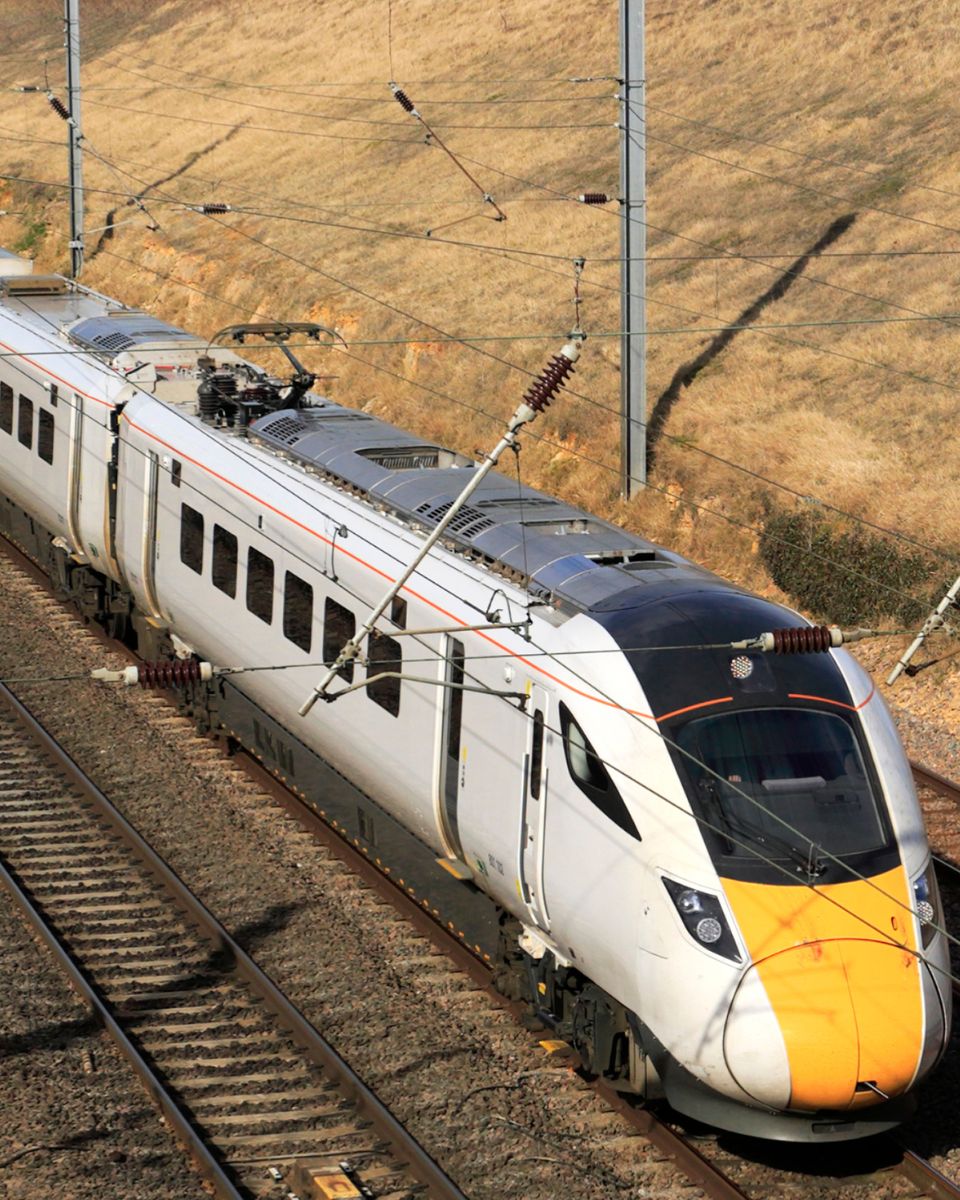
Zastosowania Apogee-E
Apogee-E to wszechstronne rozwiązanie INS stworzone z myślą o aplikacjach wymagających precyzyjnych danych dotyczących orientacji, nawigacji i falowania w czasie rzeczywistym oraz w postprocessingu.
Odkryj nasze systemy INS, aby zwiększyć potencjał swojej aplikacji w różnych i wymagających branżach.
Karta katalogowa Apogee-E
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Apogee-E z innymi produktami
Odkryj, jak Apogee-E wyróżnia się na tle naszych najnowocześniejszych czujników inercjalnych, fachowo zaprojektowana do nawigacji, śledzenia ruchu oraz precyzyjnego pomiaru przechyłów i kołysań.
-

Apogee-E
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm*
- Roll/Pitch RTK
- 0.008 °
- Heading RTK
- 0.02 °
- Protokoły output
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły Input
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- < 690 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 58 mm
-
- Pozycja pozioma RTK
- 0,01 m + 1 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Protokoły output
- NMEA, ASCII, sbgECom (binarny), REST API
- Protokoły Input
- NMEA, sbgECom (binarny), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary protocol, Trimble GNSS protocol
- Masa (g)
- 38 g
- Wymiary (dł. x szer. x wys.)
- 50 × 37 × 23 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Protokoły output
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły Input
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.04 °
- Protokoły output
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły Input
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- 600 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 75 mm


Kompatybilność


Dokumentacja i materiały pomocnicze
Apogee-E jest dostarczany z kompleksową dokumentacją, zaprojektowana z myślą o wspieraniu użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe instrukcje zapewniają bezproblemową integrację oraz działanie.
Nasze studia przypadków
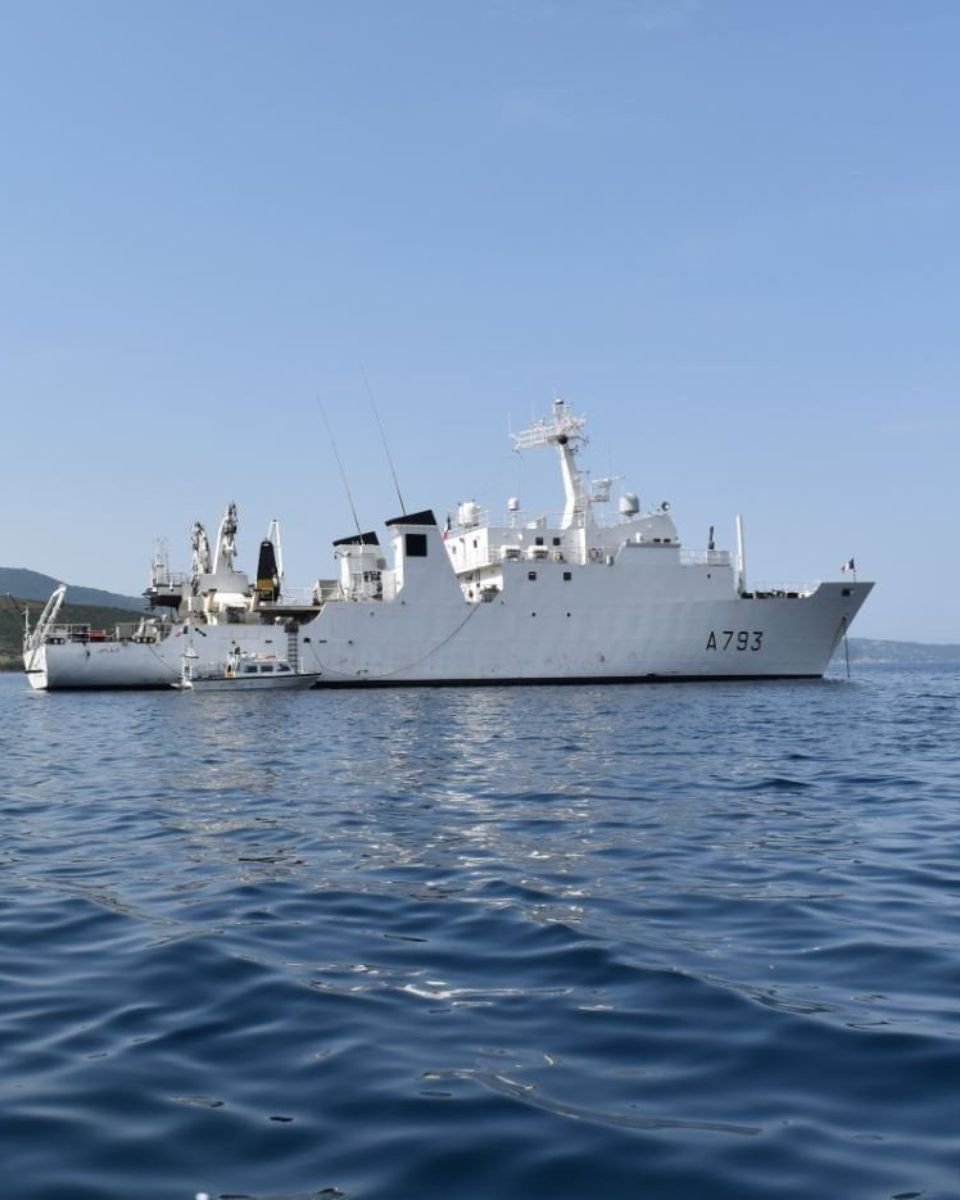
Zapoznaj się z rzeczywistymi przykładami zastosowań, które pokazują, jak nasze systemy inercjalne zwiększają wydajność, redukują przestoje i poprawiają efektywność operacyjną. Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągania sukcesów w Twoich zastosowaniach.



Inne produkty i akcesoria
Odkryj niezbędne akcesoria, które zwiększają wydajność i wszechstronność naszego Apogee-E.
Zapoznaj się z naszą ofertą, aby znaleźć idealne uzupełnienie swojej konfiguracji systemu inercjalnego.

Qinertia GNSS-INS

Kable

Anteny GNSS
Nasz proces produkcyjny
Odkryj precyzję i wiedzę ekspercką kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo pozwala zajrzeć za kulisy skrupulatnego projektowania, produkcji i testowania naszych wysokowydajnych systemów nawigacji inercyjnej.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe normy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie profesjonalistów z branży oraz klientów, którzy wykorzystali nasze systemy inercjalne w swoich projektach.
Dowiedz się, jak nasza innowacyjna technologia przekształciła ich operacje, zwiększyła produktywność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań.
Znajdziesz tu wyczerpujące odpowiedzi dotyczące funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszego INS.
Znajdź odpowiedzi tutaj!
Czym są pomiary hydrograficzne?
Pomiary hydrograficzne to proces polegający na pomiarze i sporządzaniu map cech fizycznych akwenów wodnych, w tym oceanów, rzek, jezior i obszarów przybrzeżnych. Obejmuje on gromadzenie danych dotyczących głębokości, kształtu i konturów dna morskiego (mapowanie dna morskiego), a także lokalizacji obiektów zanurzonych, zagrożeń nawigacyjnych i innych elementów podwodnych (np. rowów morskich). Pomiary hydrograficzne mają kluczowe znaczenie dla różnych zastosowań, w tym dla bezpieczeństwa żeglugi, zarządzania obszarami przybrzeżnymi i badań przybrzeżnych, budownictwa oraz monitorowania środowiska.
Hydrographic surveying obejmuje kilka kluczowych komponentów, począwszy od batymetrii, która mierzy głębokość wody i topografię dna morskiego za pomocą systemów sonarowych, takich jak echosondy jedno- lub wielowiązkowe, wysyłające impulsy dźwiękowe w kierunku dna morskiego i mierzące czas powrotu echa.
Dokładne pozycjonowanie ma kluczowe znaczenie i jest osiągane za pomocą globalnych systemów nawigacji satelitarnej (GNSS) oraz inercyjnych systemów nawigacyjnych (INS), które łączą pomiary głębokości z precyzyjnymi współrzędnymi geograficznymi. Dodatkowo, mierzone są dane dotyczące kolumny wody, takie jak temperatura, zasolenie i prądy, a także zbierane są dane geofizyczne w celu wykrywania obiektów podwodnych, przeszkód lub zagrożeń za pomocą narzędzi takich jak sonar boczny i magnetometry.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
