


Apogee-E Sistema de navegação inercial com GNSS externo
O Apogee-E faz parte da série Apogee de sistemas inerciais de alto desempenho baseados em MEMS, oferecendo excelentes capacidades de orientação e navegação em um design compacto e econômico.
Esta versão é um Sistema de Navegação Inercial (INS). Ele fornece orientação precisa em condições dinâmicas, bem como dados de caturro (heave), arfagem transversal (surge) e balanço (sway).
Nosso INS conecta-se a qualquer receptor GNSS de grau topográfico para navegação e outros equipamentos de auxílio, como odômetro ou DVL.
Especificações
Desempenho de movimento e navegação
1.0 m Posição vertical em um único ponto
1.0 m Posição horizontal RTK
0,01 m + 0,5 ppm * Posição vertical RTK
0,015 m + 1 ppm Posição horizontal do PPK
0,01 m + 0,5 ppm ** Posição vertical do PPK
0,015 m + 1 ppm ** Rotação/inclinação em um único ponto
0.01 ° Rotação/inclinação RTK
0.008 ° Rolagem/inclinação do PPK
0,005 ° ** Título de ponto único
0.03 ° Rumo RTK
0.02 ° Título do PPK
0,01 ° **
Recursos de navegação
Antena GNSS única e dupla Precisão do movimento vertical em tempo real
5 cm ou 5 % de inchaço Período da onda de elevação em tempo real
0 a 20 s Modo de elevação em tempo real
Ajuste automático Precisão do movimento vertical atrasada
2 cm ou 2 % Período da onda de elevação atrasada
0 a 40 s
Perfis de movimento
Embarcações de superfície, veículos subaquáticos, levantamento marítimo, ambiente marinho e condições marítimas adversas Ar
Aviões, helicópteros, aeronaves, UAV Terra
Carro, automotivo, trem/ferrovia, caminhão, veículos de duas rodas, maquinário pesado, pedestre, mochila, off-road
Desempenho GNSS
Externo (não fornecido) Banda de frequência
Dependendo do receptor GNSS externo Recursos de GNSS
Dependendo do receptor GNSS externo Sinais de GPS
Dependendo do receptor GNSS externo Sinais do Galileo
Dependendo do receptor GNSS externo Sinais do Glonass
Dependendo do receptor GNSS externo Sinais do Beidou
Dependendo do receptor GNSS externo Outros sinais
Dependendo do receptor GNSS externo Tempo até o primeiro posicionamento (TTFF) do GNSS
Dependendo do receptor GNSS externo Interferência e falsificação de identidade
Dependendo do receptor GNSS externo
Especificações ambientais e faixa de operação
IP-68 Temperatura de operação
-40 °C a 71 °C Vibrações
3 g RMS – 20 Hz a 2 kHz Amortecedores
500 g por 0,3 ms MTBF (calculado)
50.000 horas Em conformidade com
MIL-STD-810, EN 60945
Interfaces
GNSS, RTCM, odômetro, DVL Protocolos de saída
NMEA, binário sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de dados
8 GB ou 48 h a 200 Hz Taxa de produção
Até 200 Hz Ethernet
Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST Portas seriais
RS-232/422 até 921 kbps: 2 saídas / 4 entradas CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
PPS, disparo de até 200 Hz, odômetro virtual – 2 saídas Sincronização IN
PPS, odômetro, marcador de eventos até 1 kHz – 5 entradas
Especificações mecânicas e elétricas
12 VDC Consumo de energia
3 W Potência da antena
5 VCC – máx. 150 mA por antena | Ganho: 17 – 50 dB * Peso (g)
< 690 g Dimensões (C x L x A)
130 mm x 100 mm x 58 mm
Especificações de temporização
< 200 ns * Precisão do PTP
< 1 µs * Precisão do PPS
< 1 µs (jitter < 1 µs) * Desvio na navegação por estimativa
1 ppm *
Aplicações do Apogee-E
O Apogee-E é uma solução INS versátil, desenvolvida para aplicações que exigem precisão em orientação, navegação e dados de caturro (heave) em tempo real e pós-processamento.
Explore nosso INS para elevar o potencial da sua aplicação em indústrias diversas e desafiadoras.
Ficha técnica do Apogee-E
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Compare o Apogee-E com outros produtos
Descubra como o Apogee-E se destaca entre nossos sensores inerciais de ponta, projetados com maestria para navegação, rastreamento de movimento e detecção precisa de heave.
-

Apogee-E
- Posição horizontal RTK
- 0,01 m + 0,5 ppm*
- Rotação/inclinação RTK
- 0.008 °
- Rumo RTK
- 0.02 °
- Protocolos de saída
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- < 690 g
- Dimensões (C x L x A)
- 130 x 100 x 58 mm
-
- Posição horizontal RTK
- 0,01 m + 1 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.05 °
- Protocolos de saída
- NMEA, ASCII, sbgECom (binário), API REST
- Protocolos de entrada
- NMEA, sbgECom (binário), REST API, RTCM, TSS1, Septentrio SBF, protocolo binário Novatel, protocolo GNSS Trimble
- Peso (g)
- 38 g
- Dimensões (C x L x A)
- 50 x 37 x 23 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.05 °
- Protocolos de saída
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 165 g
- Dimensões (C x L x A)
- 42 x 57 x 60 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.04 °
- Protocolos de saída
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 600 g
- Dimensões (C x L x A)
- 100 x 86 x 75 mm


Compatibilidade


Documentação e recursos
O Apogee-E inclui uma documentação abrangente, projetada para apoiar os usuários em cada etapa.
Desde guias de instalação até configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação tranquilas.
Nossos estudos de caso
Explore casos de uso reais que demonstram como nossos sistemas inerciais aprimoram o desempenho, reduzem o tempo de inatividade e melhoram a eficiência operacional. Descubra como nossos sensores avançados e interfaces intuitivas fornecem a precisão e o controle necessários para você se destacar em suas aplicações.
Jan De Nul seleciona o Navsight para facilitar as tarefas dos hidrógrafos
Operações marítimas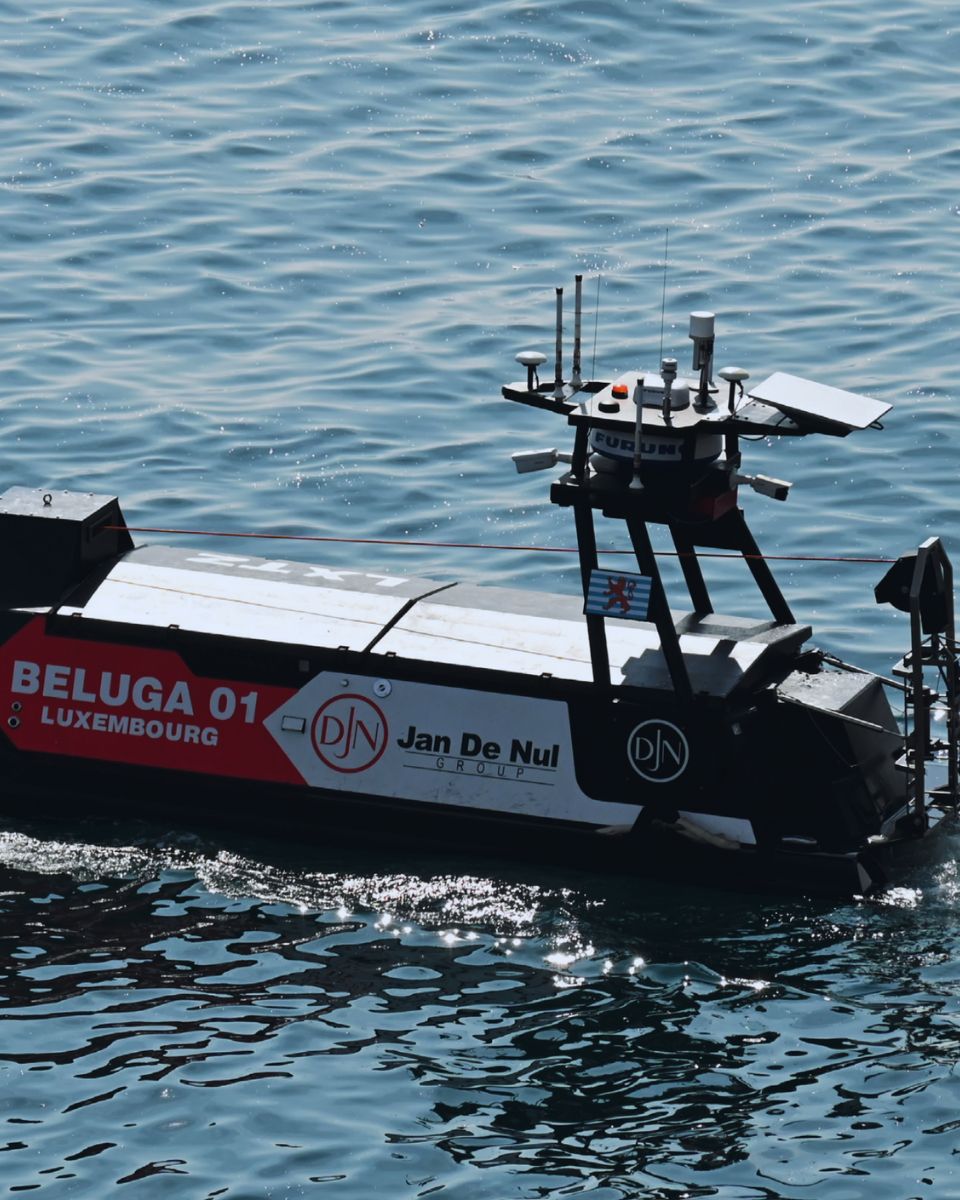
A Applied Acoustics integra os sensores d INS no Easytrak Pyxis USBL
Sistema de posicionamento subaquático



Outros produtos e acessórios
Descubra os acessórios essenciais que aprimoram o desempenho e a versatilidade do nosso Apogee-E.
Explore nossa seleção para encontrar os complementos perfeitos para a configuração do seu sistema inercial.

Qinertia GNSS-INS

Cabos

Antenas GNSS
Nosso processo de produção
Descubra a precisão e a expertise por trás de cada produto SBG Systems. O vídeo a seguir oferece uma visão detalhada de como projetamos, fabricamos e testamos minuciosamente nossos sistemas de navegação inercial de alto desempenho.
Da engenharia avançada ao rigoroso controle de qualidade, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!

Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que utilizaram nossos sistemas inerciais em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em várias aplicações.



Seção de perguntas frequentes
Bem-vindo à nossa seção de perguntas frequentes, onde respondemos às suas dúvidas mais urgentes sobre nossa tecnologia de ponta e suas aplicações.
Aqui, você encontrará respostas completas sobre os recursos dos produtos, processos de instalação, dicas para solução de problemas e melhores práticas para maximizar sua experiência com nosso INS.
Encontre suas respostas aqui!
O que é levantamento hidrográfico?
O levantamento hidrográfico é o processo de medição e mapeamento das características físicas de corpos d’água, incluindo oceanos, rios, lagos e áreas costeiras. Envolve a coleta de dados relacionados à profundidade, forma e contornos do leito marinho (mapeamento do leito marinho), bem como à localização de objetos submersos, perigos à navegação e outras características subaquáticas (por exemplo, fossas oceânicas). O levantamento hidrográfico é fundamental para diversas aplicações, incluindo segurança da navegação, gestão e levantamento costeiro, construção e monitoramento ambiental.
O levantamento hidrográfico envolve vários componentes principais, começando pela batimetria, que mede a profundidade da água e a topografia do fundo do mar usando sistemas de sonar, como ecobatímetros monofeixe ou multifeixe, que enviam pulsos sonoros para o leito marinho e medem o tempo de retorno do eco.
O posicionamento preciso é fundamental, sendo alcançado por meio do uso de Sistemas Globais de Navegação por Satélite (GNSS) e Sistemas de Navegação Inercial (INS) para vincular as medições de profundidade a coordenadas geográficas exatas. Além disso, são medidos dados da coluna d'água, como temperatura, salinidade e correntes, e coletados dados geofísicos para detectar objetos, obstáculos ou perigos subaquáticos utilizando ferramentas como sonar de varredura lateral (side-scan sonar) e magnetômetros.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
