


Apogee-E Système de navigation inertielle avec GNSS externe
Apogee-E fait partie de la série Apogee de systèmes inertiels MEMS haute performance, offrant des capacités d'orientation et de navigation exceptionnelles dans une conception compacte et économique.
Cette version est un Système de Navigation Inertielle (INS). Il fournit une orientation précise dans des conditions dynamiques ainsi que des données de pilonnement, de houle et de dérive.
Notre INS se connecte à tout récepteur GNSS de qualité topographique pour la navigation et à d'autres équipements d'aide tels qu'un odomètre ou un DVL.
Spécifications
Performance de mouvement et de navigation
1.0 m Position verticale en point unique
1.0 m Position horizontale RTK
0,01 m + 0,5 ppm * Position verticale RTK
0,015 m + 1 ppm Position horizontale PPK
0,01 m + 0,5 ppm ** Position verticale PPK
0,015 m + 1 ppm ** Roulis/tangage en point unique
0.01 ° Roulis/tangage RTK
0.008 ° Roulis/tangage PPK
0,005 ° ** Cap en point unique
0.03 ° Cap RTK
0.02 ° Cap PPK
0,01 ° **
Fonctionnalités de navigation
Antenne GNSS simple et double Précision du pilonnement en temps réel
5 cm ou 5 % de la houle Période de la houle du pilonnement en temps réel
0 à 20 s Mode de pilonnement en temps réel
Réglage automatique Précision du pilonnement différé
2 cm ou 2 % Période de houle pour le pilonnement différé (delayed heave)
0 à 40 s
Profils de mouvement
Navires de surface, véhicules sous-marins, levés hydrographiques, secteur maritime et environnements marins difficiles Air
Avions, hélicoptères, aéronefs, UAV Terrestre
Voiture, automobile, train/ferroviaire, camion, deux-roues, engins lourds, piéton, sac à dos, tout-terrain
Performances GNSS
Externe (non fourni) Bande de fréquence
Selon le récepteur GNSS externe Fonctionnalités GNSS
Selon le récepteur GNSS externe Signaux GPS
Selon le récepteur GNSS externe Signaux Galileo
Selon le récepteur GNSS externe Signaux Glonass
Selon le récepteur GNSS externe Signaux Beidou
Selon le récepteur GNSS externe Autres signaux
Selon le récepteur GNSS externe Temps d'obtention de la première position GNSS
Selon le récepteur GNSS externe Brouillage et usurpation (Jamming & spoofing)
Selon le récepteur GNSS externe
Spécifications environnementales et plage de fonctionnement
IP-68 Température de fonctionnement
-40 °C à 71 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
500 g pendant 0,3 ms MTBF (calculé)
50 000 heures Conforme à
MIL-STD-810, EN60945
Interfaces
GNSS, RTCM, odomètre, DVL Protocoles de sortie
NMEA, Binaire sbgECom, TSS, Simrad, Dolog Protocoles d'entrée
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Enregistreur de données (Datalogger)
8 Go ou 48 h à 200 Hz Fréquence de sortie
Jusqu'à 200 Hz Ethernet
Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST Ports série
RS-232/422 jusqu'à 921 kbps : 2 sorties / 4 entrées CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
PPS, déclencheur jusqu'à 200 Hz, odomètre virtuel – 2 sorties Sync IN
PPS, odomètre, marqueur d'événements jusqu'à 1 kHz – 5 entrées
Spécifications mécaniques et électriques
12 VDC Consommation électrique
3 W Alimentation de l'antenne
5 VCC – max 150 mA par antenne | Gain : 17 – 50 dB * Poids (g)
< 690 g Dimensions (LxlxH)
130 mm x 100 mm x 58 mm
Spécifications de synchronisation
< 200 ns * Précision PTP
< 1 µs * Précision PPS
< 1 µs (jitter < 1 µs) * Dérive en navigation àestime
1 ppm *
Applications de l'Apogee-E
L'Apogee-E est une solution INS polyvalente conçue pour les applications exigeant de la précision dans les données d'orientation, de navigation et de pilonnement en temps réel et en post-traitement.
Explorez notre INS pour libérer tout le potentiel de votre application à travers des secteurs industriels divers et exigeants.
Fiche technique de l'Apogee-E
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer l'Apogee-E avec d'autres produits
Découvrez comment l'Apogee-E se distingue parmi nos capteurs inertiels de pointe, conçus par des experts pour la navigation, le suivi de mouvement et la mesure précise du pilonnement.
-

Apogee-E
- Position horizontale RTK
- 0,01 m + 0,5 ppm*
- Roulis/tangage RTK
- 0.008 °
- Cap RTK
- 0.02 °
- Protocoles de sortie
- NMEA, Binaire sbgECom, TSS, Simrad, Dolog
- Protocoles d'entrée
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Poids (g)
- < 690 g
- Dimensions (LxlxH)
- 130 x 100 x 58 mm
-
- Position horizontale RTK
- 0,01 m + 1 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.05 °
- Protocoles de sortie
- NMEA, ASCII, sbgECom (binaire), API REST
- Protocoles d'entrée
- NMEA, sbgECom (binaire), API REST, RTCM, TSS1, Septentrio SBF, protocole binaire Novatel, protocole GNSS Trimble
- Poids (g)
- 38 g
- Dimensions (LxlxH)
- 50 x 37 x 23 mm
-
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.05 °
- Protocoles de sortie
- NMEA, Binaire sbgECom, TSS, Simrad, Dolog
- Protocoles d'entrée
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 x 57 x 60 mm
-
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.04 °
- Protocoles de sortie
- NMEA, Binaire sbgECom, TSS, Simrad, Dolog
- Protocoles d'entrée
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Poids (g)
- 600 g
- Dimensions (LxlxH)
- 100 x 86 x 75 mm


Compatibilité


Documentation et ressources
L'Apogee-E est fourni avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Nos études de cas
Explorez des cas d'usage réels démontrant comment nos systèmes inertiels améliorent les performances, réduisent les temps d'arrêt et optimisent l'efficacité opérationnelle. Découvrez comment nos capteurs avancés et nos interfaces intuitives fournissent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.
Jan De Nul choisit Navsight pour simplifier le travail des hydrographes
Opérations maritimes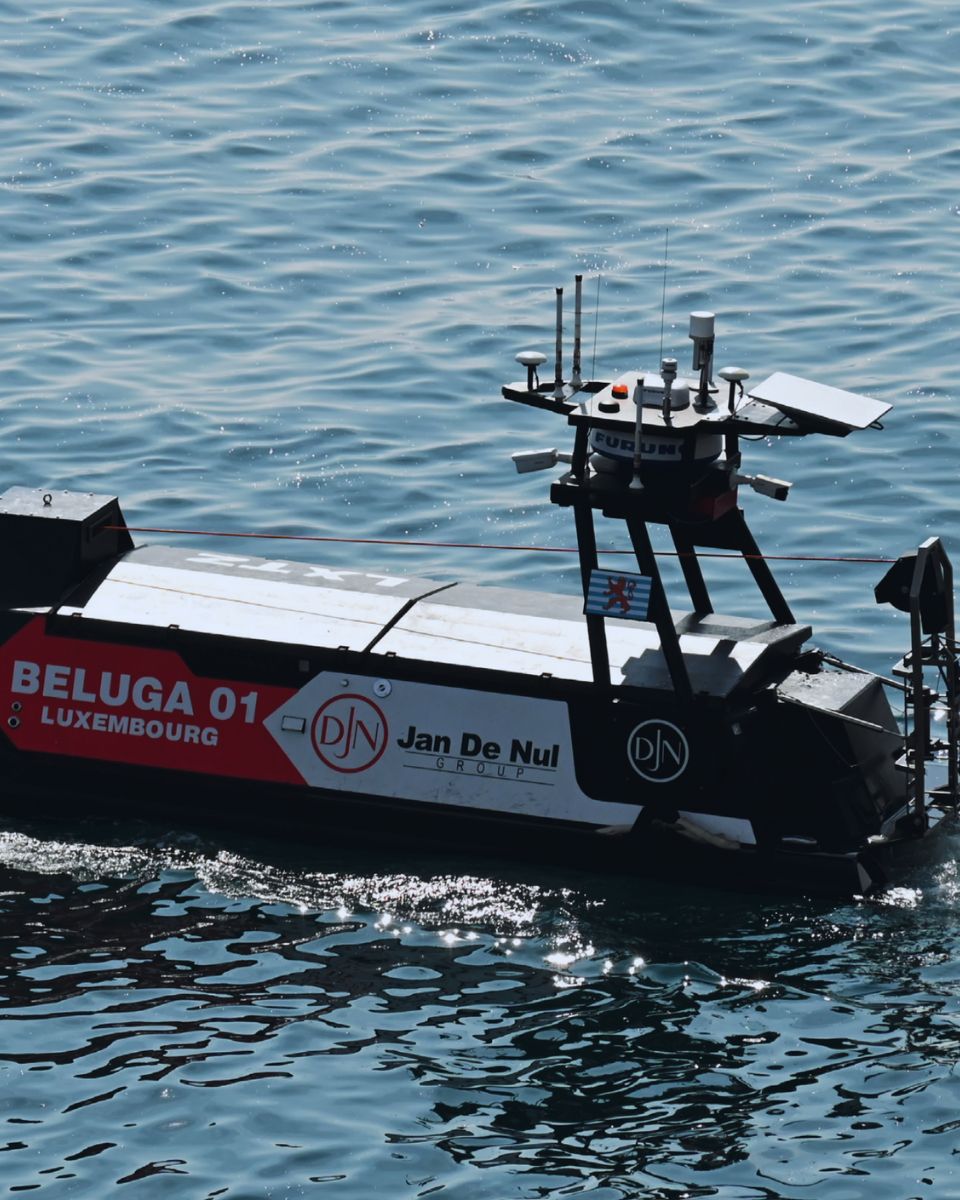
Applied Acoustics intègre des capteurs INS dans l'Easytrak Pyxis USBL
Système de positionnement sous-marin
Système de navigation inertielle pour la cartographie sous les ponts
Levés topographiques


Produits et accessoires complémentaires
Découvrez les accessoires essentiels qui améliorent les performances et la polyvalence de notre Apogee-E.
Explorez notre sélection pour trouver les ajouts parfaits à votre configuration de système inertiel.

Qinertia GNSS-INS

Câbles

Antennes GNSS
Notre processus de fabrication
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. Cette vidéo vous donne un aperçu de la façon dont nous concevons, fabriquons et testons minutieusement nos systèmes de navigation inertielle haute performance.
De l'ingénierie de pointe au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus strictes en matière de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !

Demander un devis
Ils parlent de nous
Nous présentons les expériences et les témoignages de professionnels de l'industrie et de clients qui ont tiré parti de nos systèmes inertiels dans leurs projets.
Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et fourni des résultats fiables à travers diverses applications.



Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus fréquentes concernant notre technologie de pointe et ses applications.
Vous trouverez ici des réponses complètes sur les caractéristiques des produits, les processus d'installation, les conseils de dépannage et les meilleures pratiques pour maximiser votre expérience avec nos INS.
Trouvez vos réponses ici !
Qu'est-ce que le levé hydrographique ?
Le levé hydrographique consiste à mesurer et à cartographier les caractéristiques physiques des plans d'eau, incluant les océans, les rivières, les lacs et les zones côtières. Il implique la collecte de données relatives à la profondeur, à la forme et aux contours des fonds marins (cartographie des fonds marins), ainsi qu'à l'emplacement des objets submergés, des dangers pour la navigation et d'autres particularités sous-marines (ex. : fosses marines). Le levé hydrographique est crucial pour de nombreuses applications, telles que la sécurité de la navigation, la gestion et les levés côtiers, la construction et la surveillance environnementale.
L'levé hydrographique implique plusieurs composants clés, à commencer par la bathymétrie, qui mesure la profondeur de l'eau et la topographie des fonds marins à l'aide de systèmes sonars tels que des sondeurs mono-faisceau ou multi-faisceaux qui envoient des pulses sonores vers le fond marin et mesurent le temps de retour de l'écho.
Un positionnement précis est essentiel ; il est obtenu à l'aide de systèmes de navigation par satellite (GNSS) et de systèmes de navigation inertielle (INS) pour relier les mesures de profondeur à des coordonnées géographiques exactes. De plus, les données de la colonne d'eau (telles que la température, la salinité et les courants) sont mesurées, et des données géophysiques sont collectées pour détecter les objets sous-marins, les obstacles ou les dangers à l'aide d'outils tels que le sonar à balayage latéral et les magnétomètres.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
