


Apogee-E Inertial Navigation System mit externem GNSS
Apogee-E ist Teil der Apogee-Serie von hochleistungsfähigen, MEMS-basierten Trägheitsystemen und bietet hervorragende Ausrichtungs- und Navigationsfunktionen in einem kompakten und kostengünstigen Design.
Diese Version ist ein Inertial Navigation System (INS). Es liefert eine präzise Ausrichtung unter dynamischen Bedingungen sowie Daten zu Heben, Stampfen und Rollen (Heave, Surge, Sway).
Unser INS lässt sich an jeden vermessungstauglichen GNSS-Empfänger zur Navigation sowie an weiteres HilfsEquipment wie Wegstreckenzähler oder DVL anschließen.
Technische Daten
Bewegungs- und Navigationsleistung
1.0 m Vertikale Position an einem Punkt
1.0 m RTK-Horizontalposition
0,01 m + 0,5 ppm * RTK-Höhenposition
0,015 m + 1 ppm PPK in horizontaler Position
0,01 m + 0,5 ppm ** PPK-Vertikalposition
0,015 m + 1 ppm ** Einpunkt-Roll-/Nicklage
0.01 ° RTK-Roll-/Nickwinkel
0.008 ° PPK-Roll-/Nickwinkel
0,005 ° ** Einzelpunkt-Kursangabe
0.03 ° RTK-Kurs
0.02 ° PPK-Überschrift
0,01 ° **
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Quellung Echtzeit-Periode der Hebewelle
0 bis 20 s Echtzeit-Heave-Modus
Automatische Anpassung Genauigkeit bei verzögertem Hub
2 cm oder 2 % Verzögerte Periode der Hebewelle
0 bis 40 s
Bewegungsprofile
Oberflächenfahrzeuge, Unterwasserfahrzeuge, Meeresvermessung, Meeresumwelt und raue Meeresbedingungen Luft
Flugzeuge, Hubschrauber, Luftfahrzeuge, Drohnen Land
Auto, Kraftfahrzeuge, Zug/Eisenbahn, Lkw, Zweiräder, Schwermaschinen, Fußgänger, Rucksack, Gelände
GNSS-Leistung
Extern (nicht angegeben) Frequenzband
Abhängig vom externen GNSS-Empfänger GNSS-Funktionen
Abhängig vom externen GNSS-Empfänger GPS-Signale
Abhängig vom externen GNSS-Empfänger Galileo-Signale
Abhängig vom externen GNSS-Empfänger GLONASS-Signale
Abhängig vom externen GNSS-Empfänger Beidou-Signale
Abhängig vom externen GNSS-Empfänger Sonstige Signale
Abhängig vom externen GNSS-Empfänger GNSS-Zeit bis zur ersten Positionsbestimmung (Time to First Fix)
Abhängig vom externen GNSS-Empfänger Störsignale und Spoofing
Abhängig vom externen GNSS-Empfänger
Umgebungsbedingungen und Betriebsbereich
IP-68 Betriebstemperatur
-40 °C bis 71 °C Schwingungen
3 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
500 g für 0,3 ms MTBF (berechnet)
50.000 Stunden Entspricht
MIL-STD-810, EN 60945
Schnittstellen
GNSS, RTCM, Odometer, DVL Ausgabeprotokolle
NMEA, Binärformat sbgECom, TSS, Simrad, Dolog Eingabeprotokolle
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datenlogger
8 GB oder 48 Stunden bei 200 Hz Ausgangsrate
Bis zu 200 Hz Ethernet
Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API Seriellanschlüsse
RS-232/422 bis zu 921 kbit/s: 2 Ausgänge / 4 Eingänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz, virtueller Kilometerzähler – 2 Ausgänge Sync IN
PPS, Kilometerzähler, Ereignismarker bis zu 1 kHz – 5 Eingänge
Mechanische und elektrische Spezifikationen
12 VDC Stromverbrauch
3 W Antennenleistung
5 VDC – max. 150 mA pro Antenne | Verstärkung: 17 – 50 dB * Gewicht (g)
< 690 g Abmessungen (L x B x H)
130 mm × 100 mm × 58 mm
Zeitliche Vorgaben
< 200 ns * PTP-Genauigkeit
< 1 µs * PPS-Genauigkeit
< 1 µs (jitter < 1 µs) * Abdrift bei der Koppelnavigation
1 ppm *
Apogee-E Anwendungen
Apogee-E ist eine vielseitige INS-Lösung für Anwendungen, die Präzision bei Orientierungs-, Navigations- und Hebedaten in Echtzeit und bei der Nachbearbeitung erfordern.
Entdecken Sie unser INS, um das Potenzial Ihrer Anwendung in verschiedenen und anspruchsvollen Branchen zu maximieren.
Apogee-E Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Apogee-E mit anderen Produkten vergleichen
Entdecken Sie, wie sich Apogee-E von unseren hochmodernen Inertialsensoren abhebt, die fachmännisch für Navigation, Bewegungserfassung und präzise Hebemessung (Heave) entwickelt wurden.
-

Apogee-E
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm*
- RTK-Roll-/Nickwinkel
- 0.008 °
- RTK-Kurs
- 0.02 °
- Ausgabeprotokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- Eingabeprotokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Gewicht (g)
- < 690 g
- Abmessungen (L x B x H)
- 130 × 100 × 58 mm
-
- RTK-Horizontalposition
- 0,01 m + 1 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- Ausgabeprotokolle
- NMEA, ASCII, sbgECom (binär), REST-API
- Eingabeprotokolle
- NMEA, sbgECom (binär), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary-Protokoll, Trimble GNSS-Protokoll
- Gewicht (g)
- 38 g
- Abmessungen (L x B x H)
- 50 × 37 × 23 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- Ausgabeprotokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- Eingabeprotokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Gewicht (g)
- 165 g
- Abmessungen (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.04 °
- Ausgabeprotokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- Eingabeprotokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Gewicht (g)
- 600 g
- Abmessungen (L x B x H)
- 100 × 86 × 75 mm


Kompatibilität


Dokumentation und Ressourcen
Apogee-E wird mit einer umfassenden Dokumentation geliefert, die Anwender bei jedem Schritt unterstützt.
Von Installationsanleitungen bis hin zu erweiterter Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen reibungslosen Betrieb.
Unsere Fallstudien
Erkunden Sie reale Anwendungsfälle, die zeigen, wie unsere Inertialsyteme die Leistung steigern, Ausfallzeiten reduzieren und die Betriebseffizienz verbessern. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Schnittstellen die Präzision und Kontrolle bieten, die Sie für den Erfolg Ihrer Anwendungen benötigen.
Jan De Nul entscheidet sich für Navsight, um die Arbeit von Hydrographen zu erleichtern
Seeverkehrsaktivitäten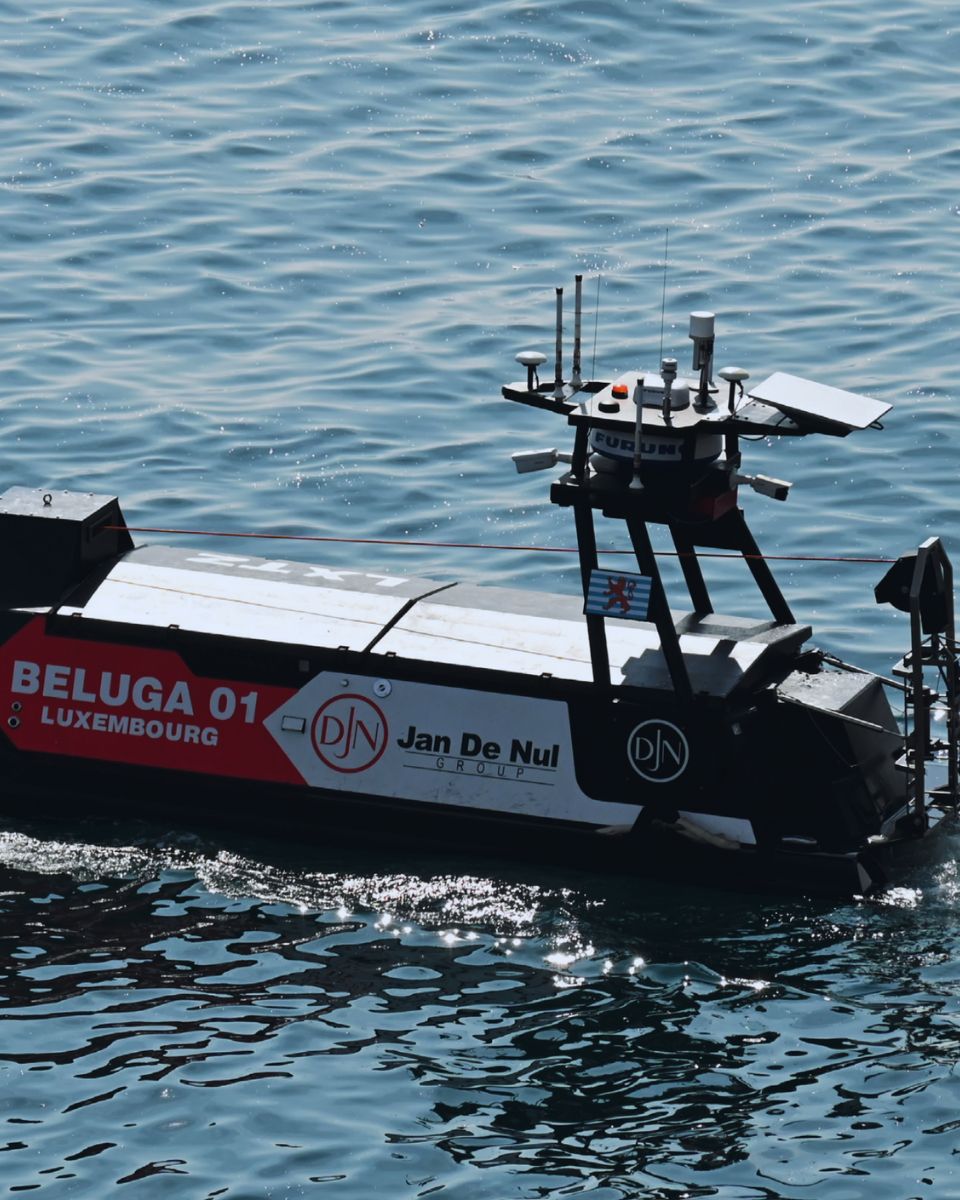
Applied Acoustics integriert Sensoren von „ INS “ in Easytrak Pyxis USBL
Unterwasser-Ortungssystem



Weitere Produkte und Zubehör
Entdecken Sie das wesentliche Zubehör, das die Leistung und Vielseitigkeit unseres Apogee-E erhöht.
Entdecken Sie unsere Auswahl, um die perfekten Ergänzungen für Ihr Inertialsystem-Setup zu finden.

Qinertia GNSS-INS

Kabel

GNSS-Antennen
Unser Produktionsprozess
Entdecken Sie die Präzision und das Fachwissen hinter jedem Produkt von SBG Systems. Das folgende Video bietet einen Einblick hinter die Kulissen und zeigt, wie wir unsere Hochleistungs-Trägheitsnavigationssysteme sorgfältig entwickeln, fertigen und testen.
Von modernster Ingenieurskunst bis hin zu strengen Qualitätskontrollen stellt unser Produktionsprozess sicher, dass jedes Produkt den höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!

Fordern Sie ein Angebot an
Man spricht über uns
Wir präsentieren die Erfahrungen und Erfahrungsberichte von Branchenprofis und Kunden, die unsere Inertialsyteme in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Abläufe transformiert, die Produktivität gesteigert und zuverlässige Ergebnisse in verschiedenen Anwendungen geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten.
Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen, Tipps zur Fehlerbehebung und bewährten Vorgehensweisen, um das Beste aus unserem INS herauszuholen.
Hier finden Sie Ihre Antworten!
Was versteht man unter hydrografischer Vermessung?
Die hydrografische Vermessung ist der Prozess der Vermessung und Kartierung der physikalischen Merkmale von Gewässern, darunter Ozeane, Flüsse, Seen und Küstengebiete. Dazu gehört die Erfassung von Daten zur Tiefe, Form und Kontur des Meeresbodens (Meeresbodenkartierung) sowie zur Lage von unter Wasser liegenden Objekten, Navigationsgefahren und anderen Unterwassermerkmalen (z. B. Meeresschluchten). Die hydrografische Vermessung ist für verschiedene Anwendungsbereiche von entscheidender Bedeutung, darunter die Navigationssicherheit, das Küstenmanagement und die Küstenvermessung, das Bauwesen sowie die Umweltüberwachung.
Die hydrografische Vermessung umfasst mehrere Schlüsselelemente, angefangen bei der Bathymetrie, bei der Wassertiefe und Meeresbodentopografie mithilfe von Sonarsystemen wie Ein- oder Mehrstrahl-Echoloten gemessen werden, die Schallpulse zum Meeresboden senden und die Rücklaufzeit des Echos messen.
Eine präzise Positionierung ist von entscheidender Bedeutung und wird durch den Einsatz von Globalen Navigationssatellitensystemen (GNSS) und Trägernavigationssystemen (INS) erreicht, um Tiefenmessungen mit genauen geografischen Koordinaten zu verknüpfen. Darüber hinaus werden Wassersäulendaten wie Temperatur, Salinität und Strömungen gemessen sowie geophysikalische Daten erfasst, um Unterwasserobjekte, Hindernisse oder Gefahren mithilfe von Werkzeugen wie Seitensonar (Side-Scan-Sonar) und Magnetometern zu erkennen.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
