


Apogee-E Sistema de navegación inercial con GNSS externo
Apogee-E forma parte de la serie Apogee de sistemas inerciales basados en MEMS de alto rendimiento, que ofrece unas capacidades de orientación y navegación excepcionales en un diseño compacto y económico.
Esta versión es un sistema de navegación inercial (INS). Proporciona una orientación precisa en condiciones dinámicas, así como datos de bamboleo (heave), avance transversal (surge) y balanceo lateral (sway).
Nuestro INS se conecta a cualquier receptor GNSS de grado topográfico para la navegación y a otros equipos de ayuda, como odómetros o DVL.
Especificaciones
Rendimiento de movimiento y navegación
1.0 m Posición vertical en punto simple
1.0 m Posición horizontal RTK
0,01 m + 0,5 ppm * Posición vertical RTK
0,015 m + 1 ppm Posición horizontal PPK
0,01 m + 0,5 ppm ** Posición vertical PPK
0,015 m + 1 ppm ** Rollo/cabeceo en punto simple
0.01 ° Rollo/cabeceo RTK
0.008 ° Rollo/cabeceo PPK
0,005 ° ** Rumbo en punto simple
0.03 ° Rumbo RTK
0.02 ° Rumbo PPK
0,01 ° **
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático Precisión de oleaje diferido
2 cm o 2 % Período de oleaje diferido
0 a 40 s
Perfiles de movimiento
Buques de superficie, vehículos submarinos, levantamientos hidrográficos, aplicaciones marinas y entornos marinos adversos Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Externo (no proporcionado) Banda de frecuencia
Depende del receptor GNSS externo Características GNSS
Depende del receptor GNSS externo Señales GPS
Depende del receptor GNSS externo Señales Galileo
Depende del receptor GNSS externo Señales Glonass
Depende del receptor GNSS externo Señales Beidou
Depende del receptor GNSS externo Otras señales
Depende del receptor GNSS externo Tiempo hasta la primera posición GNSS
Depende del receptor GNSS externo Interferencia y suplantación (Jamming & spoofing)
Depende del receptor GNSS externo
Especificaciones ambientales y rango operativo
IP-68 Temperatura de funcionamiento
-40 °C a 71 °C Vibraciones
3 g RMS – 20Hz a 2kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
50 000 horas Cumple con
MIL-STD-810, EN60945
Interfaces
GNSS, RTCM, odómetro, DVL Protocolos de salida
NMEA, Binario sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de datos
8 GB o 48 h a 200 Hz Tasa de salida
Hasta 200 Hz Ethernet
Full duplex (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST Puertos serie
RS-232/422 hasta 921 kbps: 2 salidas / 4 entradas CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
PPS, activador hasta 200 Hz, odómetro virtual – 2 salidas Sincronización IN
PPS, odómetro, marcador de eventos hasta 1 kHz – 5 entradas
Especificaciones mecánicas y eléctricas
12 VDC Consumo de energía
3 W Alimentación de antena
5 VCC – máx. 150 mA por antena | Ganancia: 17 – 50 dB * Peso (g)
< 690 g Dimensiones (La x An x Al)
130 mm x 100 mm x 58 mm
Especificaciones de temporización
< 200 ns * Precisión PTP
< 1 µs * Precisión PPS
< 1 µs (jitter < 1 µs) * Deriva en navegación a estima
1 ppm *
Aplicaciones del Apogee-E
Apogee-E es una solución INS versátil adaptada para aplicaciones que exigen precisión en datos de orientación, navegación y movimiento vertical (heave) tanto en tiempo real como en postprocesamiento.
Explore nuestro INS para potenciar las capacidades de su aplicación en sectores diversos y exigentes.
Ficha técnica del Apogee-E
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Comparar Apogee-E con otros productos
Descubra cómo el Apogee-E destaca frente a nuestros sensores inerciales de vanguardia, diseñados por expertos para la navegación, el seguimiento de movimiento y la medición precisa del oleaje.
-

Apogee-E
- Posición horizontal RTK
- 0.01 m + 0.5 ppm*
- Rollo/cabeceo RTK
- 0.008 °
- Rumbo RTK
- 0.02 °
- Protocolos de salida
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- < 690 g
- Dimensiones (La x An x Al)
- 130 x 100 x 58 mm
-
- Posición horizontal RTK
- 0,01 m + 1 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Protocolos de salida
- NMEA, ASCII, sbgECom (binario), REST API
- Protocolos de entrada
- NMEA, sbgECom (binario), REST API, RTCM, TSS1, Septentrio SBF, protocolo binario de Novatel, protocolo GNSS de Trimble
- Peso (g)
- 38 g
- Dimensiones (La x An x Al)
- 50 x 37 x 23 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Protocolos de salida
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 165 g
- Dimensiones (La x An x Al)
- 42 x 57 x 60 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.04 °
- Protocolos de salida
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos de entrada
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 600 g
- Dimensiones (La x An x Al)
- 100 x 86 x 75 mm


Compatibilidad


Documentación y recursos
Apogee-E viene con documentación exhaustiva, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento sin contratiempos.
Nuestros casos de estudio
Explore casos de uso reales que demuestran cómo nuestros sistemas inerciales mejoran el rendimiento, reducen el tiempo de inactividad y optimizan la eficiencia operativa. Aprenda cómo nuestros sensores avanzados y sus interfaces intuitivas le proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.
Jan De Nul selecciona Navsight para facilitar las tareas de los hidrográfos
Operaciones marítimas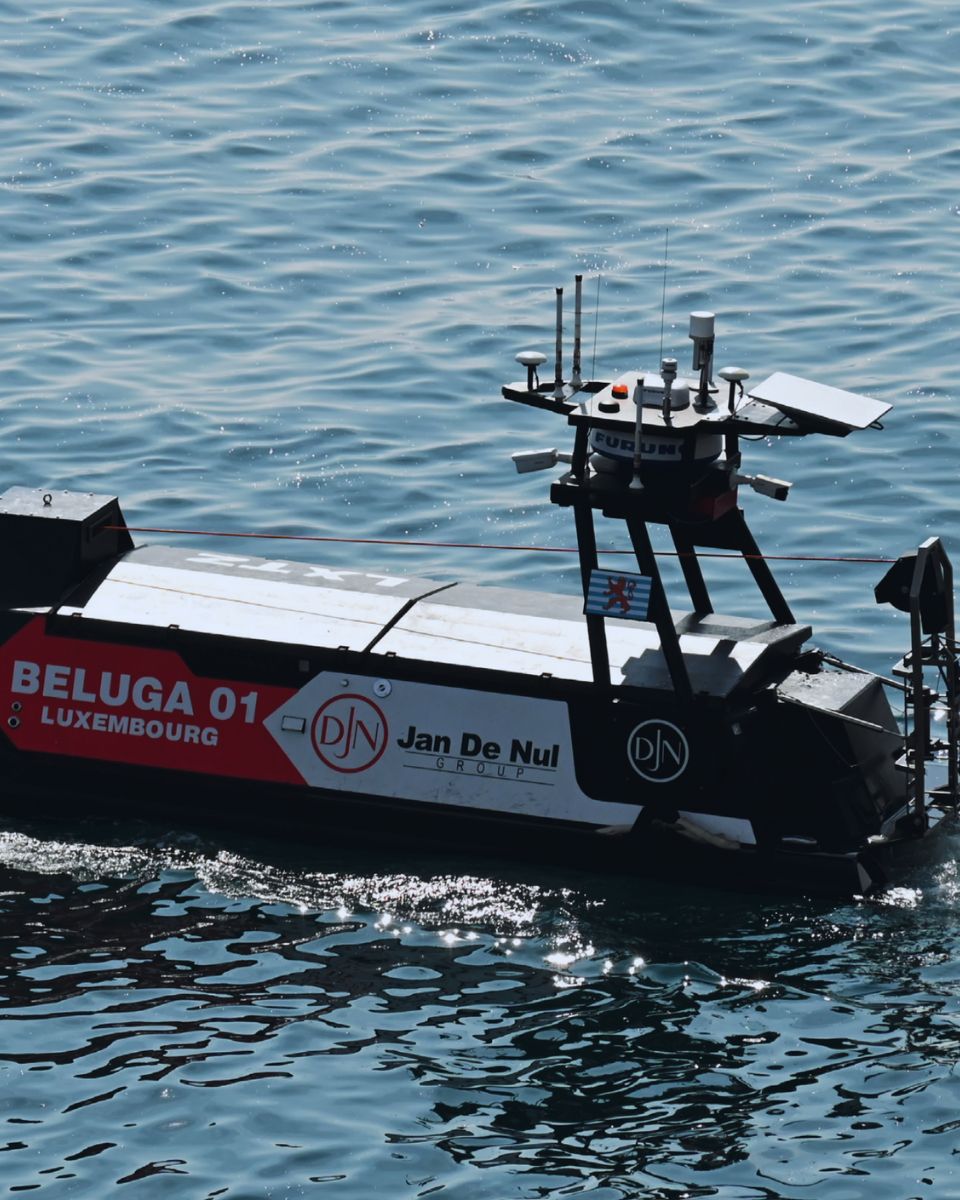
Applied Acoustics integra sensores INS en el USBL Easytrak Pyxis
Sistema de posicionamiento subacuático



Productos y accesorios adicionales
Descubra los accesorios esenciales que mejoran el rendimiento y la versatilidad de nuestro Apogee-E.
Explore nuestra selección para encontrar los complementos perfectos para la configuración de su sistema inercial.

Qinertia GNSS-INS

Cables

Antenas GNSS
Nuestro proceso de producción
Descubra la precisión y la experiencia que hay detrás de cada producto de SBG Systems. El siguiente video ofrece una perspectiva interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento.
Desde la ingeniería avanzada hasta un riguroso control de calidad, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado nuestros sistemas inerciales en sus proyectos.
Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.



Sección de preguntas frecuentes
Le damos la bienvenida a nuestra sección de preguntas frecuentes, donde respondemos a sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones.
Aquí encontrará respuestas completas sobre las características de los productos, los procesos de instalación, consejos para la resolución de problemas y las mejores prácticas para maximizar su experiencia con nuestro INS.
¡Encuentre sus respuestas aquí!
¿Qué es la batimetría o levantamiento hidrográfico?
El levantamiento hidrográfico es el proceso de medición y cartografía de las características físicas de los cuerpos de agua, incluidos océanos, ríos, lagos y zonas costeras. Implica la recopilación de datos relacionados con la profundidad, la forma y los contornos del fondo marino (cartografía de los fondos marinos), así como la ubicación de objetos sumergidos, peligros para la navegación y otras características subacuáticas (por ejemplo, trincheras marinas). El levantamiento hidrográfico es crucial para diversas aplicaciones, como la seguridad en la navegación, la gestión y los estudios costeros, la construcción y el monitoreo ambiental.
La levantamiento hidrográficos comprende varios componentes clave, comenzando por la batimetría, que mide la profundidad del agua y la topografía del fondo marino mediante sistemas de sonar, como ecosondas monohaz o multihaz, que envían pulsos de sonido al fondo marino y miden el tiempo de retorno del eco.
El posicionamiento preciso es fundamental y se logra mediante el uso de Sistemas Satelitales de Navegación Global (GNSS) y Sistemas de Navegación Inercial (INS) para vincular las mediciones de profundidad con coordenadas geográficas precisas. Además, se miden los datos de la columna de agua, como la temperatura, la salinidad y las corrientes, y se recopilan datos geofísicos para detectar objetos, obstáculos o peligros submarinos utilizando herramientas como sonares de barrido lateral y magnetómetros.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
