


Poszukiwacz
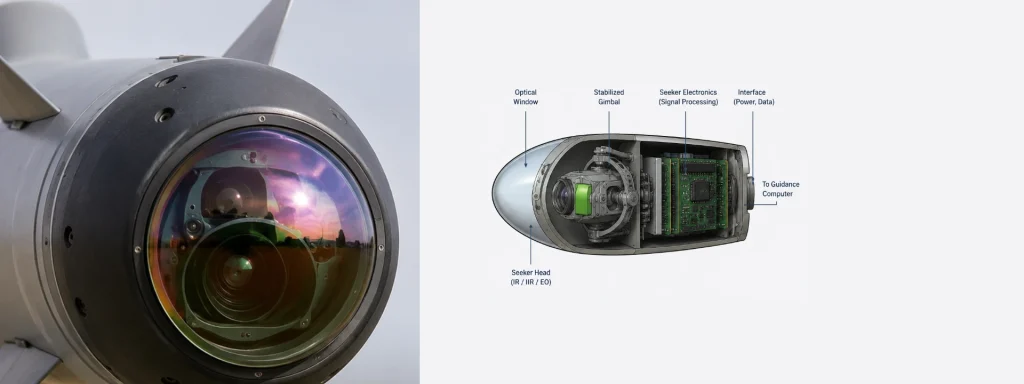
Głowica naprowadzająca to końcowy podsystem kierowania pojazdu sterowanego. Wykrywa, śledzi i aktualizuje względną pozycję celu w końcowej fazie lotu. W przeciwieństwie do systemu nawigacji inertialnej (INS), podsystem ten mierzy linię celowania (LOS). Następnie przesyła te informacje do komputera sterującego. Komputer sterujący wykorzystuje te dane do generowania dokładnych poleceń sterujących. Zastosowanie to jest również określane jako stabilizacja i sterowanie głowicy naprowadzającej (Seeker Stabilization and Control).
Wymagania misji decydują o wyborze technologii głowicy. Głowice na podczerwień (IR) wykrywają emisję cieplną z obiektów generujących ciepło. Działają w sposób pasywny, co zmniejsza ryzyko wykrycia.
Głowice elektrooptyczne (EO) pracują w widzialnym spektrum. Zapewniają obrazy o wysokiej rozdzielczości do rozpoznawania celów w dobrych warunkach oświetleniowych.
Aktywne głowice radiolokacyjne przesyłają sygnały o częstotliwości radiowej i przetwarzają odbite echosygnały. Wspierają akwizycję celów na duże odległości w każdych warunkach pogodowych. Półaktywne systemy radarowe zależą od zewnętrznego oświetlenia radarowego. Systemy laserowe śledzą energię laserową odbytą od wyznaczonych celów.
Sama jakość czujników nie decyduje o wydajności głowicy. Kluczową rolę odświeża również dokładność stabilizacji. Wydajne IMU mierzą prędkości kątowe i przyspieszenia liniowe z dużą szerokością pasma. Pomiary te stabilizują linię celowania podczas manewrów dynamicznych. Kompensują także ruch platformy oraz zakłócenia zewnętrzne. Dzięki temu głowica utrzymuje dokładne śledzenie celu przez cały czas trwania starcia.
Nowoczesne systemy kierowania łączą pomiary z głowicy z danymi nawigacji inertialnej. Wykorzystują zaawansowane algorytmy fuzji sensorów, w tym filtr EKF. Algorytmy te poprawiają dokładność śledzenia celu i redukują szum pomiarowy. Utrzymują również nawigację, gdy cel zostanie tymczasowo zasłonięty lub wydajność czujników spadnie.
Nowoczesne pola walki wymagają większej precyzji i odporności. Zaawansowane głowice i wydajne czujniki inertialne współpracują ze sobą, aby sprostać tym wymaganiom. Ich integracja poprawia dokładność kierowania oraz skuteczność misji. Zwiększa również odporność na działania przeciwdziałające w środowiskach kontestowanych.
