Ellipse pomaga w zwalczaniu pożarów lasów
Rozwiązanie Fire Flight wykorzystuje naszą jednostkę pomiaru inercyjnego (IMU), aby pomóc w walce z pożarami.
“Ellipse był prostym w integracji GPS/IMU z naszym systemem, wspartym dobrym wsparciem technicznym. W rezultacie byliśmy w stanie z powodzeniem wdrożyć nasze systemy mapowania pożarów na całym świecie. Jestem wdzięczny za wsparcie, które mój zespół i ja otrzymaliśmy w ciągu ostatnich kilku lat.” | Dr Paul D., Chief Executive Officer, Fire Flight Technologies
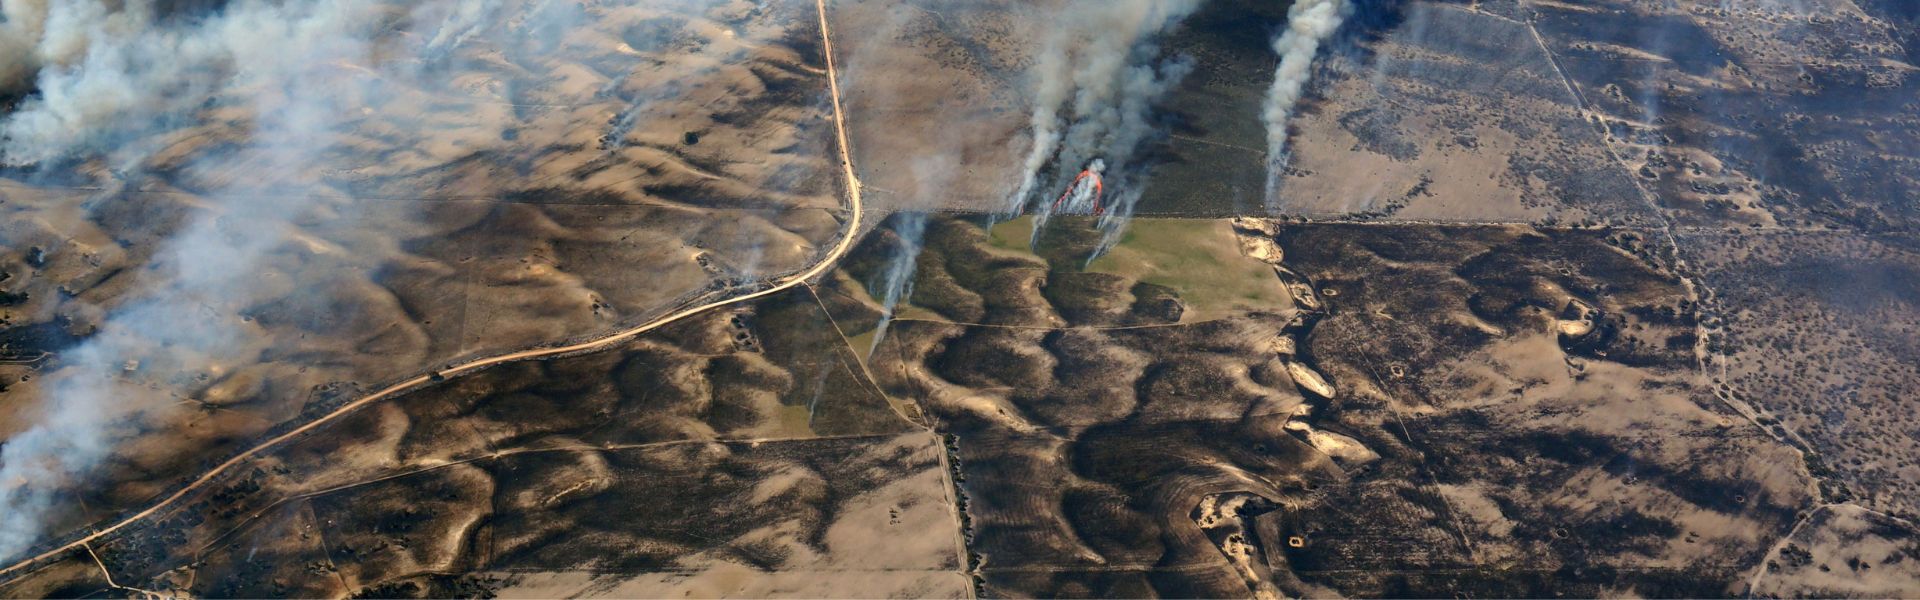
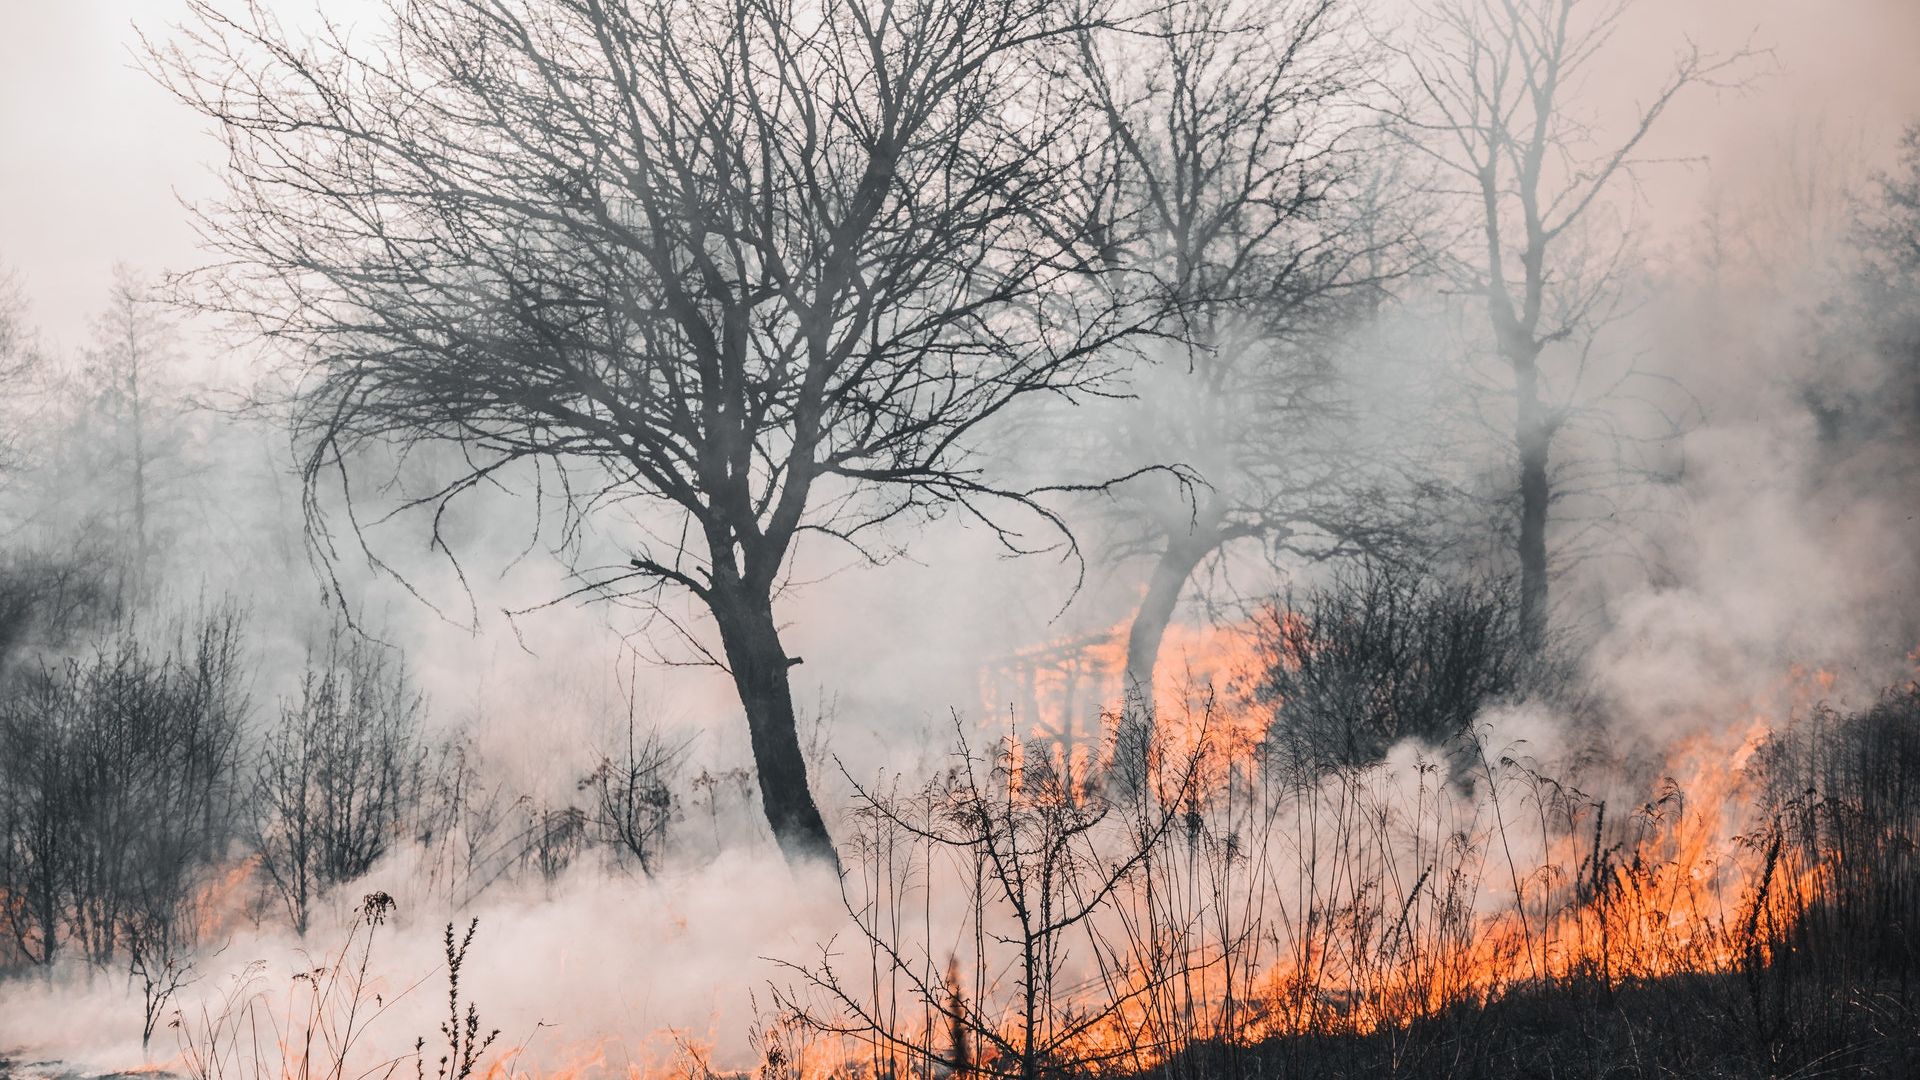
Zmiany klimatyczne przyczyniły się do zwiększonego ryzyka i zasięgu pożarów lasów (znanych w Australii jako bush fires).
Pożary lasów niszczą tysiące hektarów lasów każdego roku. Przewidywanie i wczesne wykrywanie pożarów lasów może uratować życie, infrastrukturę i obszary wrażliwe ekologicznie.
Równie ważne jest planowanie działań naprawczych w trakcie i po pożarze lasu. Ponieważ pożary lasów stają się coraz częstsze, agencje przeciwpożarowe polegają na technologiach generujących mapy pożarów w czasie rzeczywistym do walki z pożarami.
Fire Flight, z siedzibą w Australii, jest globalnym dostawcą usług mapowania pożarów w czasie rzeczywistym i wywiadu pożarowego. Firma dostarcza swoim użytkownikom końcowym (takim jak zarządcy pożarowi i agencje przeciwpożarowe) informacje o granicach pożaru, a także termiczne mapy obrazowe pożaru.
System mapowania pożarów Fire Flight to połączenie sprzętu (kamery do mapowania pożarów, GPS/IMU, komputery) i oprogramowania zamontowanego na załogowym statku powietrznym. Statek powietrzny jest pilotowany wysoko nad aktywnymi pożarami lasów, gdzie tworzy dokładne mapy w czasie rzeczywistym.
Mapy te są udostępniane użytkownikom końcowym, aby pomóc im w opracowaniu planów walki z pożarami.
Dokładność IMU to klucz
Dokładność geoprzestrzenna mapy pożarów jest bezpośrednio zależna od dokładności IMU zintegrowanego z systemem. Ponadto, Fire Flight dążył do wykorzystania ekonomicznego IMU, który dostarcza dokładne dane w czasie rzeczywistym do systemu mapowania pożarów.
W przeszłości kupowali IMU od innych dostawców; jednakże, urządzenia te charakteryzowały się niską dokładnością i powodowały niezadowolenie. Po przetestowaniu kilku rozwiązań konkurencyjnych, Fire Flight ostatecznie zatwierdził nasze rozwiązanie Ellipse-D. Co więcej, po przeanalizowaniu ich potrzeb, nasz zespół produktowy zarekomendował Ellipse-D jako najlepszą opcję.
Ellipse-D, dwuantenowy INS, zapewnia dokładniejszy heading niż systemy jednoantenowe. Niemniej jednak, Fire Flight wyraził obawy dotyczące instalacji podwójnych anten GNSS systemu Ellipse-D. Obawiali się potencjalnych wyzwań związanych z instalacją i dodatkowych wymagań certyfikacyjnych.
Płynna integracja
Po wstępnych testach i pokazach zespół Fire Flight był w pełni przekonany do zastosowania dwuantenowego odbiornika GNSS w systemie Ellipse-D, zgodnie z naszym zaleceniem. Wybrano Ellipse-D ze względu na jego niezawodność i wysoką dokładność. Zespół Fire Flight pochwalił nasz zespół wsparcia za szybką reakcję podczas fazy integracji.
Integracja modelu Ellipse-D z systemem mapowania pożarów firmy Fire Flight przebiegła bezproblemowo! Ta współpraca jest przykładem tego, jak innowacyjne technologie mogą stawić czoła kluczowym wyzwaniom stawianym przez zmianę klimatu.
Jesteśmy niezwykle dumni, że możemy być częścią rozwiązania Fire Flight opartego na technologii obrazowania lotniczego, które pomaga im w misji ochrony ludzi, mienia i środowiska.
Ellipse-D
Ellipse-D to inercyjny system nawigacyjny integrujący dwuantenowy i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Odometer input) z danymi Pulse lub CAN OBDII, aby zwiększyć dokładność nawigacji inercyjnej (dead-reckoning).

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz poszukiwanych informacji, skontaktuj się z nami bezpośrednio, a chętnie Ci pomożemy.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
