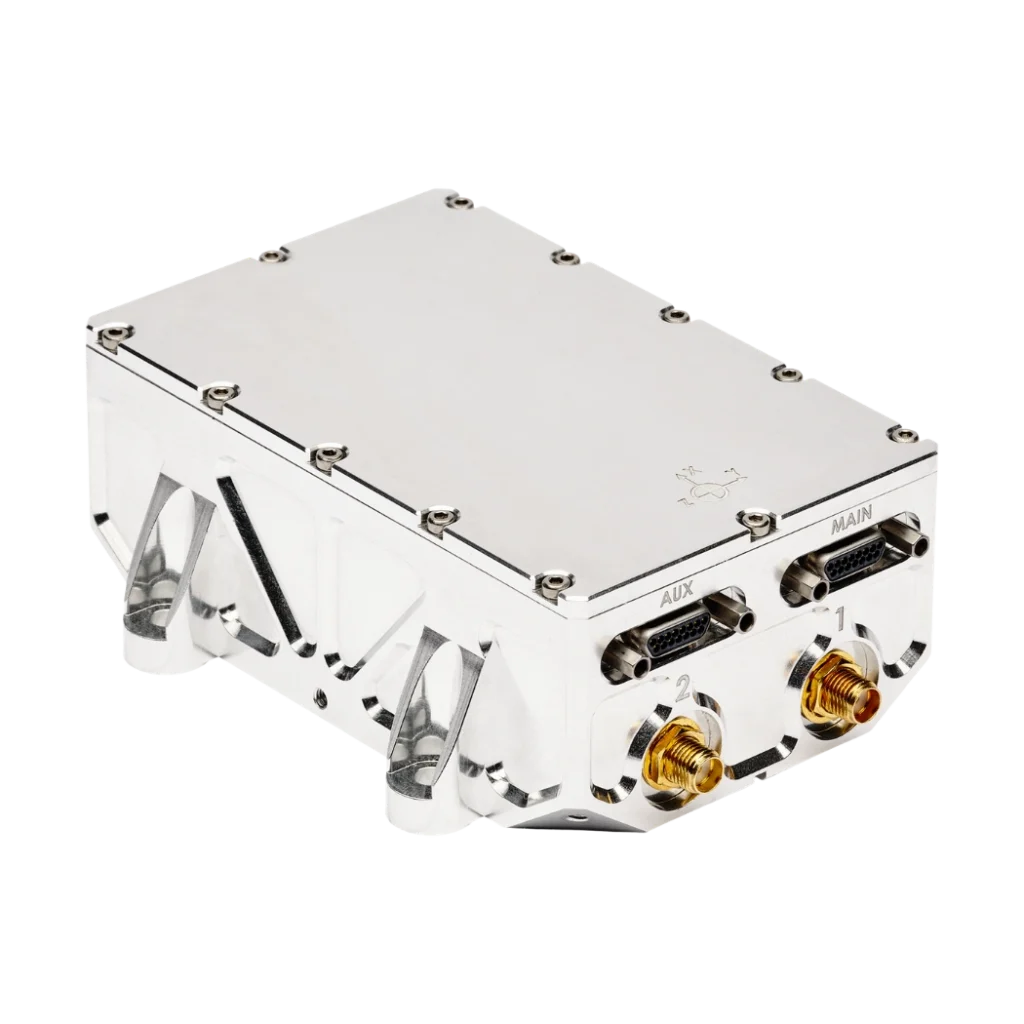
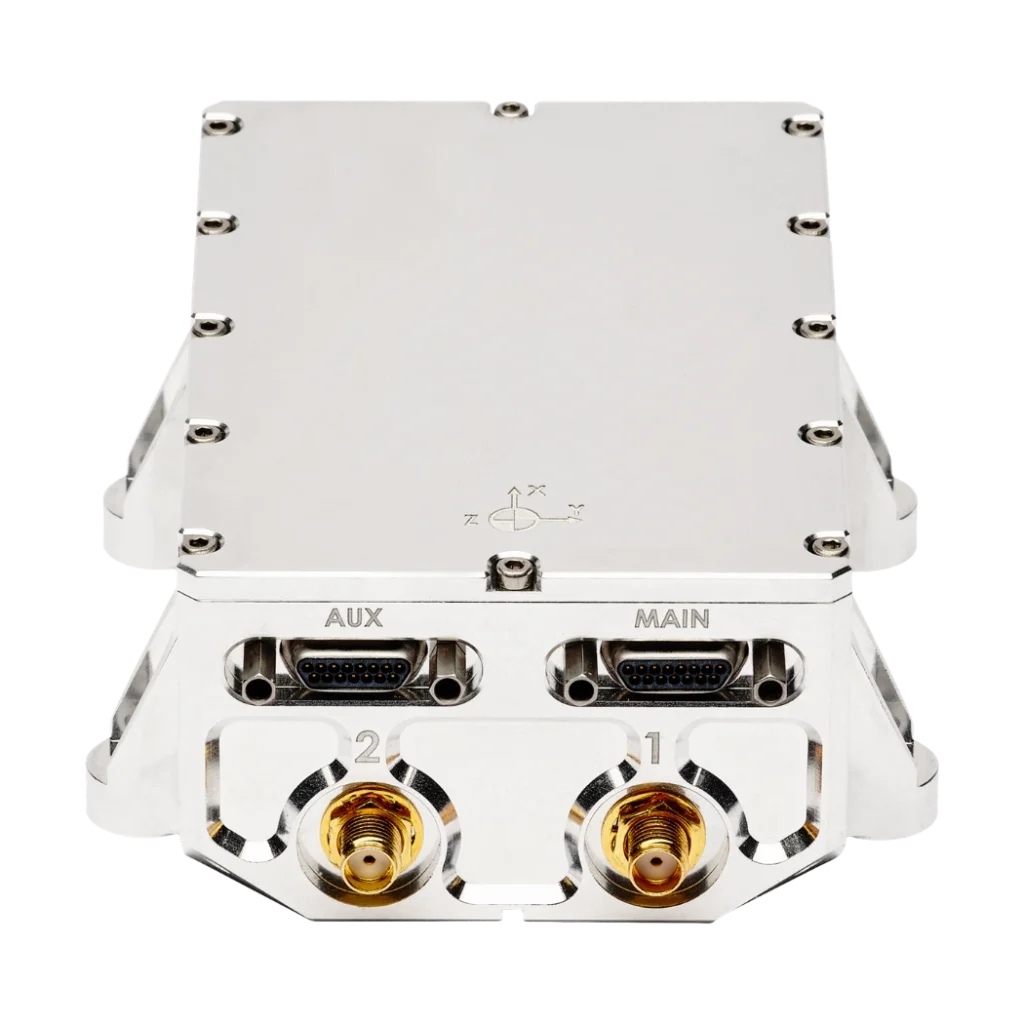
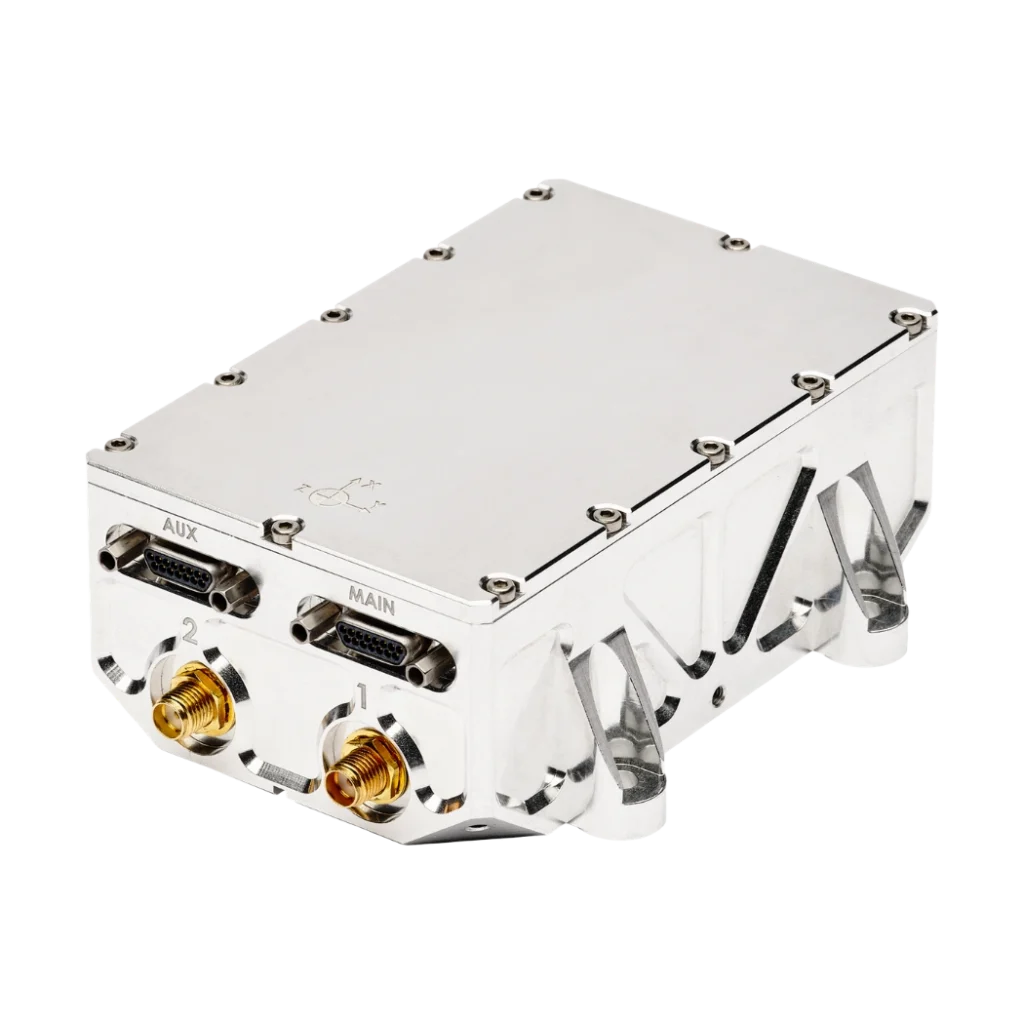
Stellar-40 タクティカルグレード慣性航法システム(INS)
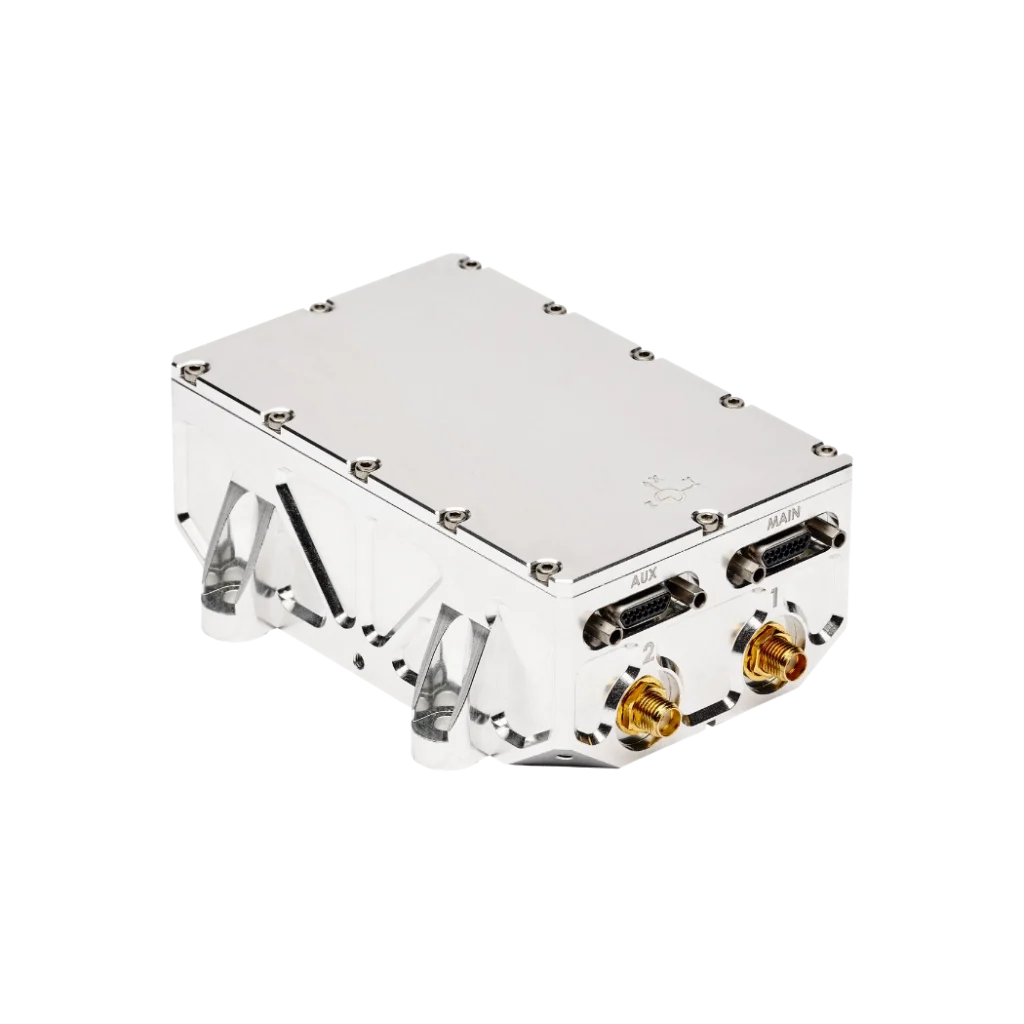
Stellar-40は、SAF2Navフレームワークを実装し、卓越した航法継続性を備えた、タクティカルグレードのGNSS統合型慣性航法システムです。タクティカルグレードのIMU、ジャミングやスプーフィングに対する高い耐性を備えたGNSS受信機、高度なセンサーフュージョンアルゴリズムを、堅牢な筐体に搭載しています。
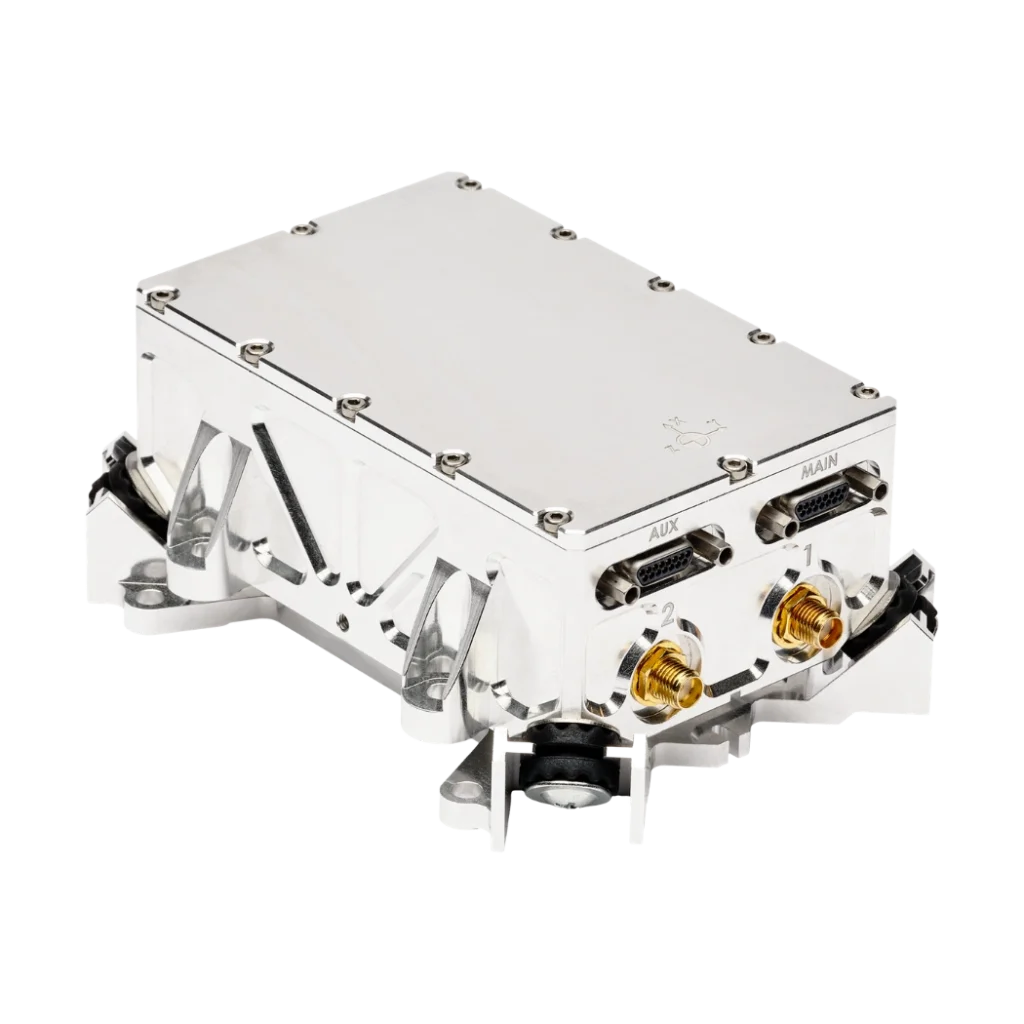
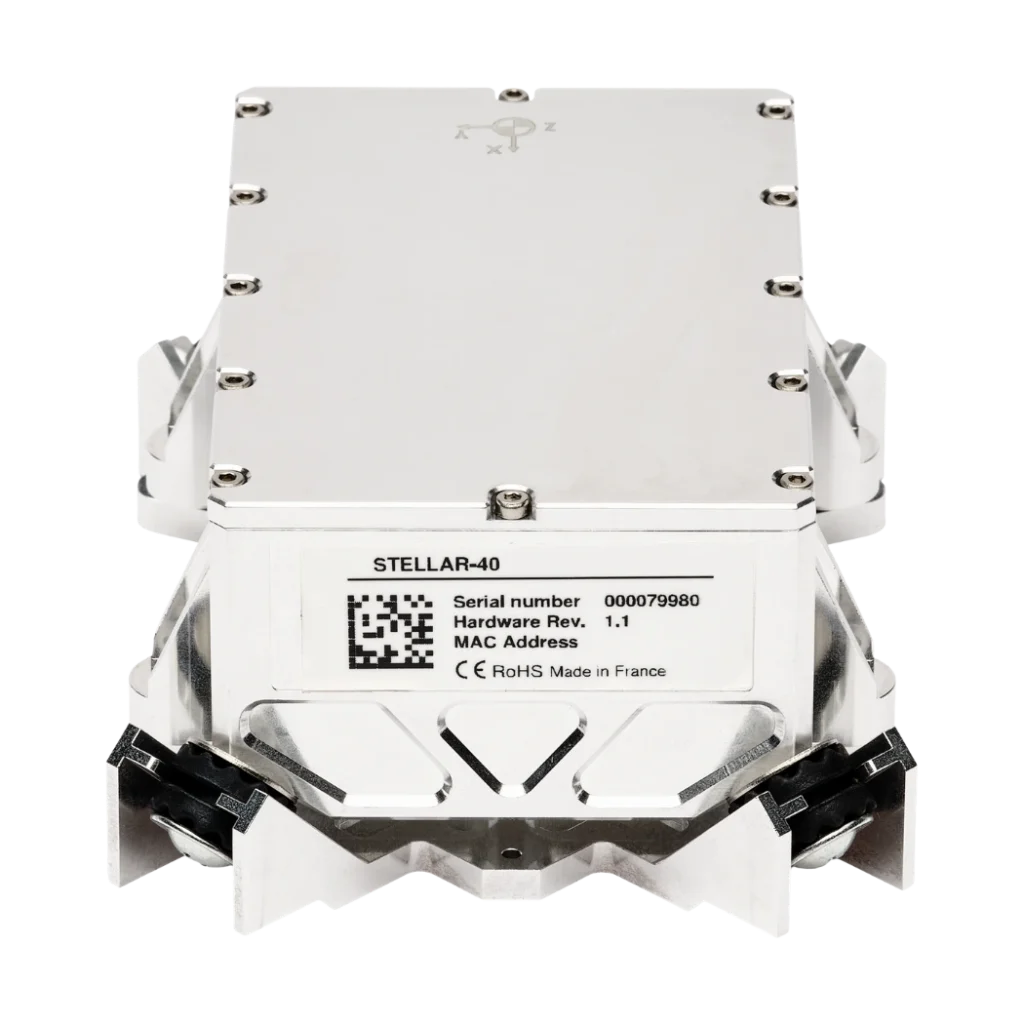
卓越した性能と産業用途における柔軟性を備え兼ねたStellar-40は、独自の3層構造による振動低減アーキテクチャを採用しています。量産化を見据えて最適化された設計により、厳しい量産要件にも対応します。
今回のStellar-40の発売により、SBG Systemsはミッションクリティカルな用途に適した慣性航法ソリューションのポートフォリオをさらに拡充します。Stellar‐40はITAR Free(ITAR非該当)製品です。
Stellar-40
Stellar-40は、変化する運用要件に対応するために誕生した新しいStellarシリーズの第一弾です。このタクティカルグレードINSは 、性能を損なうことなく、過酷な運用環境下でも安定した航法を実現することと、スケーラビリティの確保という2つの主要な目標に重点を置いています。
激しい振動環境における課題に対応するため、SBG Systemsは独自の3層構造による振動保護システムという、機械設計の傑作を開発しました。製品の堅牢性と信頼性を確保するため、徹底したモーダル解析を実施しながら、設計は驚くほどシンプルに仕上げています。
SAF2Navエンジンを中核としたデッドレコニング航法に対応Stellar-40は、お客様のプラットフォームにシームレスに組み込むことができ、GNSSが利用できない最も厳しい環境下でも、堅牢な航法を提供します。
すべての機能をご覧ください!


Stellar-40の概要
堅牢。高精度。シームレス。
Stellar-40の詳細については、以下の主な特徴をご覧ください。
SAF2Nav実装の高い耐性を備えた航法
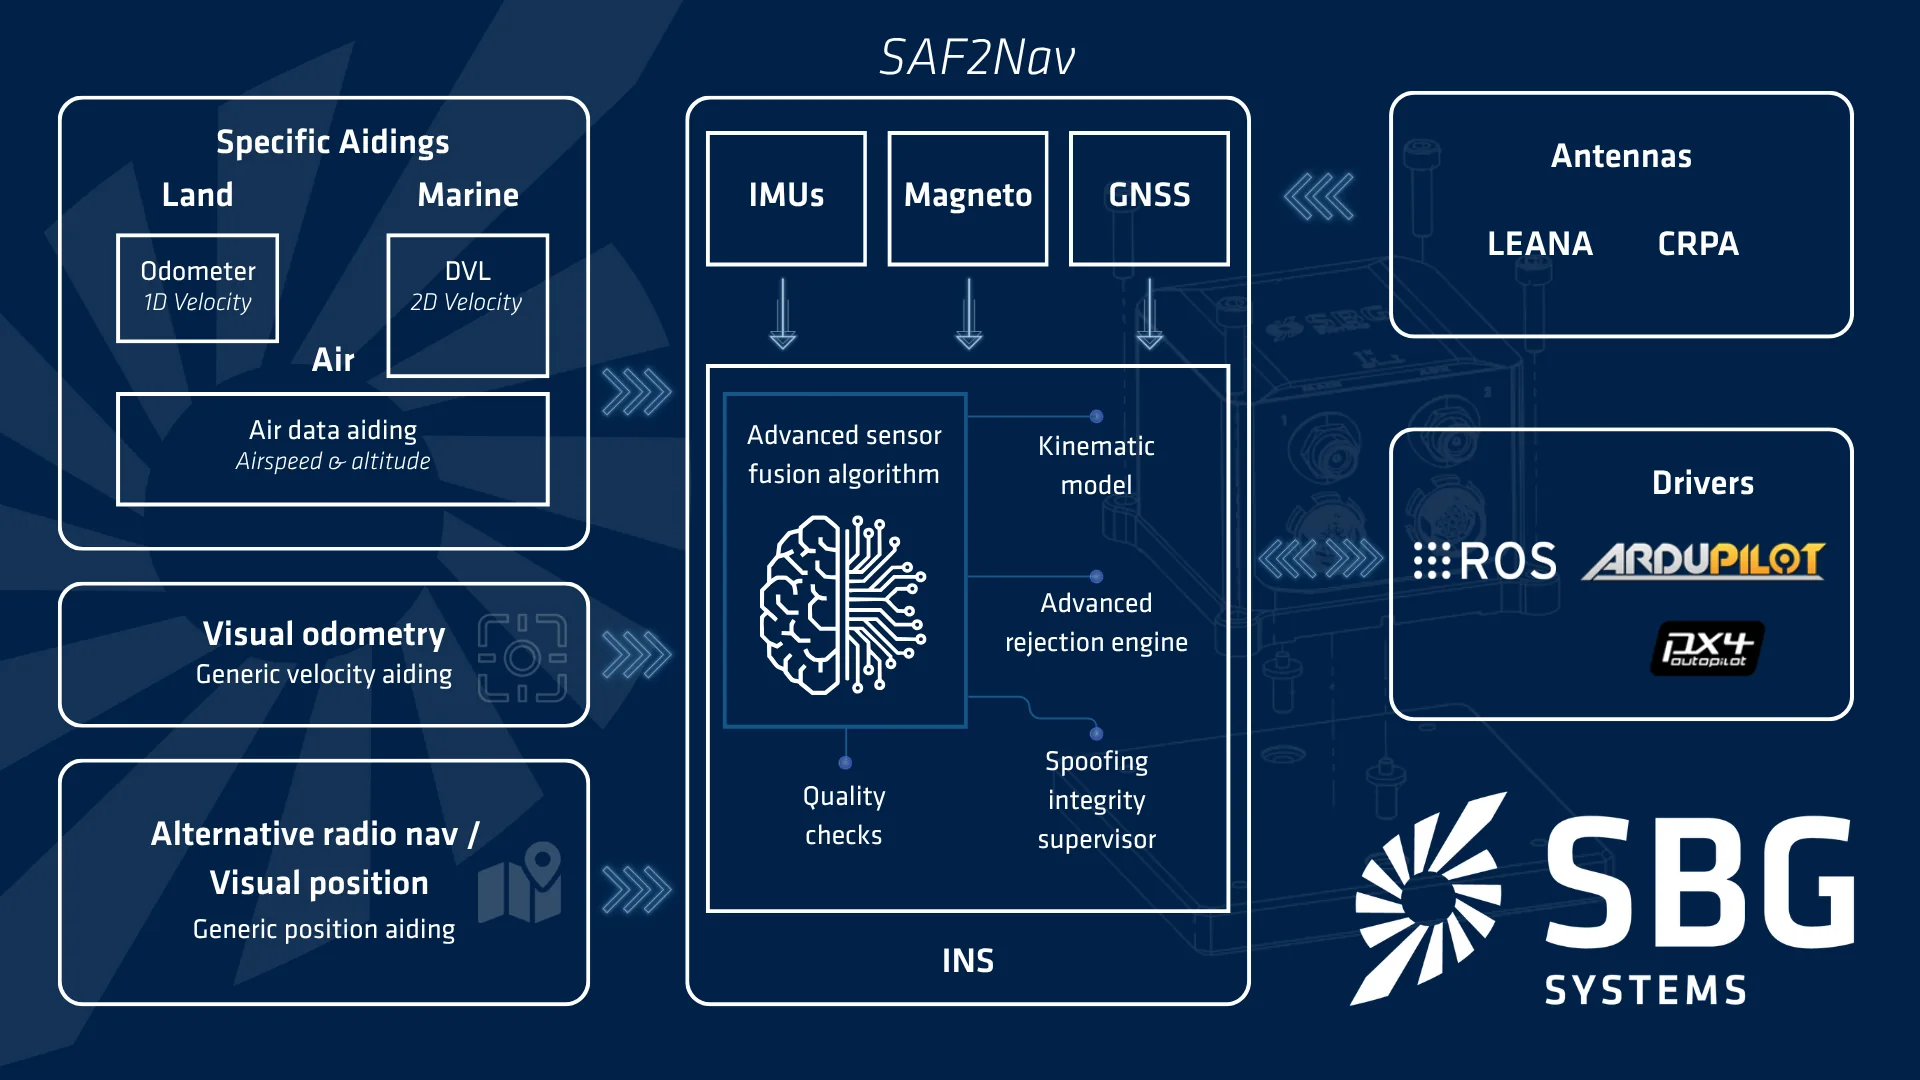
GNSSは常に利用できるとは限りません。だからこそ、当社のSAF2NavフレームワークはINSの中核を担い、GNSSが利用できない場合や妨害を受けた場合でも、精度と安全性を確保します。SAF2Navは、3つの主要な要素で構成されています。1つ目は、マルチセンサーフュージョンです。GNSS、IMU、Airデータ、レーダー、ビジョンなどのデータを統合し、単一の整合性のある航法ソリューションを生成します。 2つ目は、新しいスプーフィング・インテグリティ・モニターリング機能です。各センサーの状態をモニターリングして、異常を即座に検知し、重大な異常を警告するまでの時間を大幅に短縮します。最後は、適応型キネマティックモデルです。プラットフォーム固有の運動特性に合わせてフュージョンアルゴリズムを最適化することで、航法精度を最大限に高めます。
振動モニターリング機能を内蔵
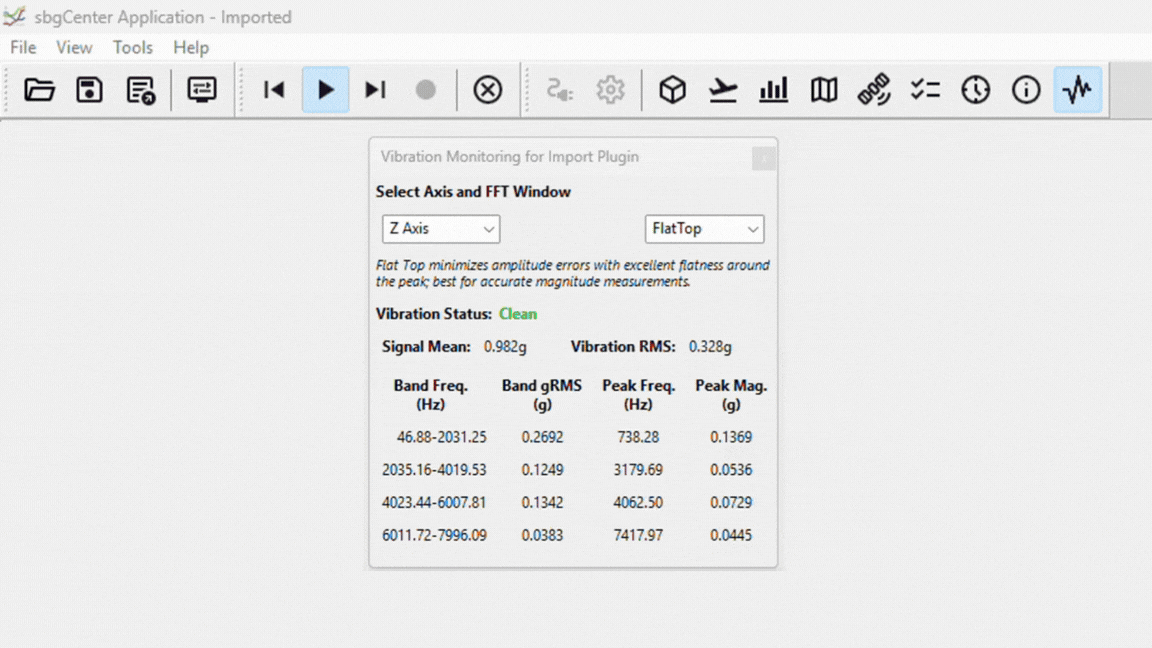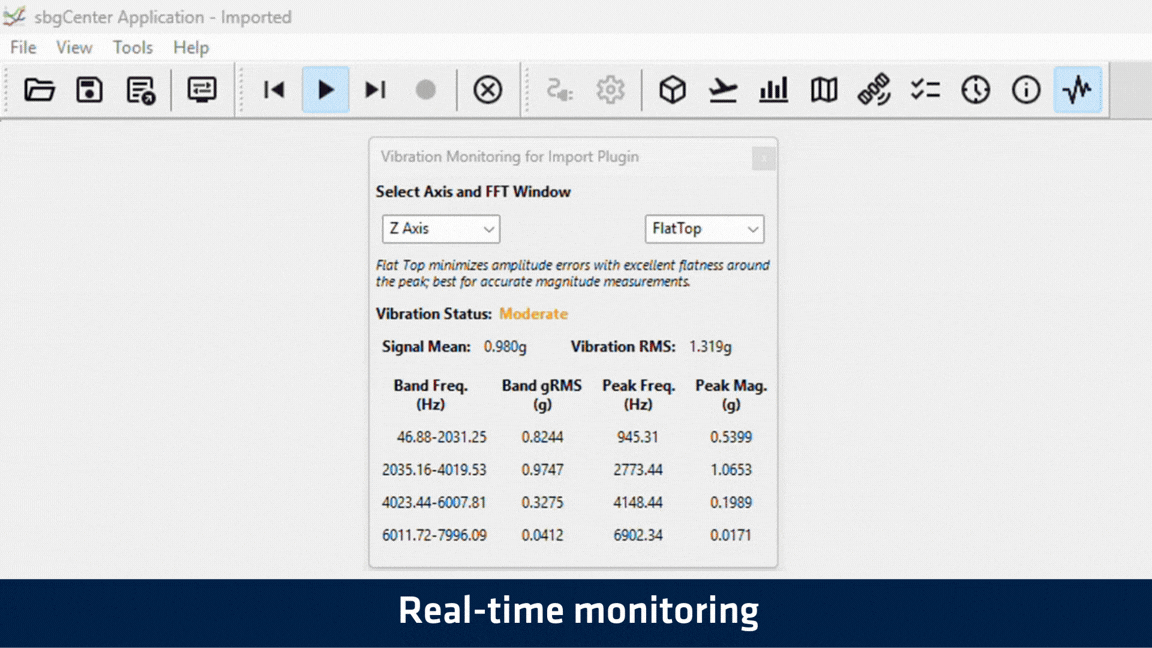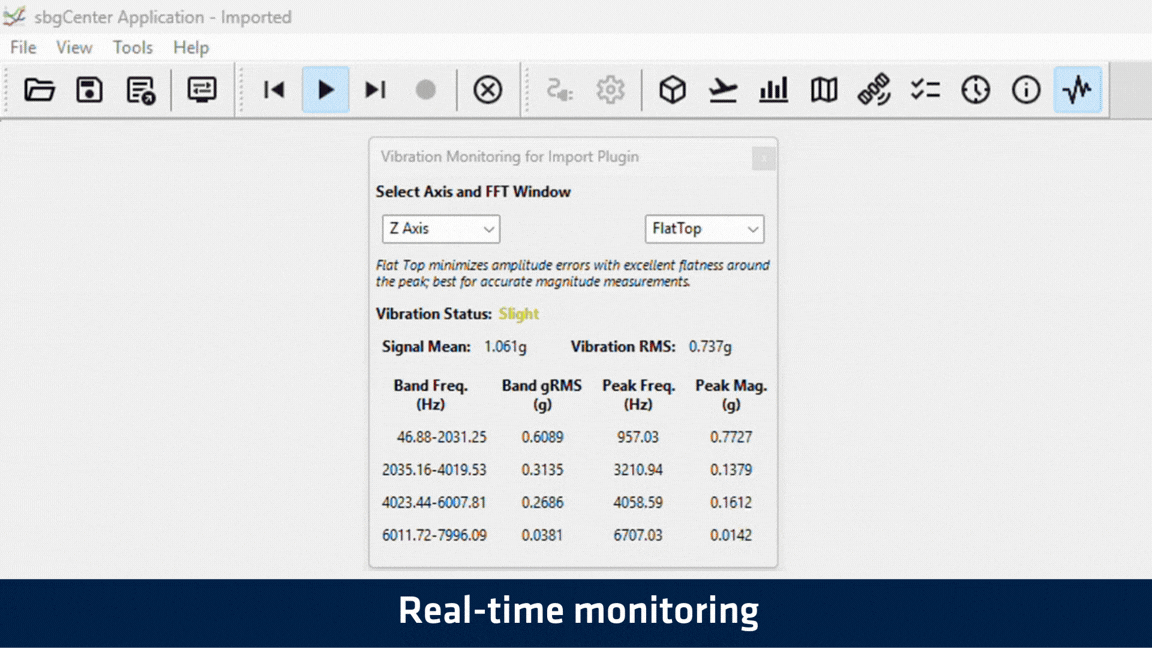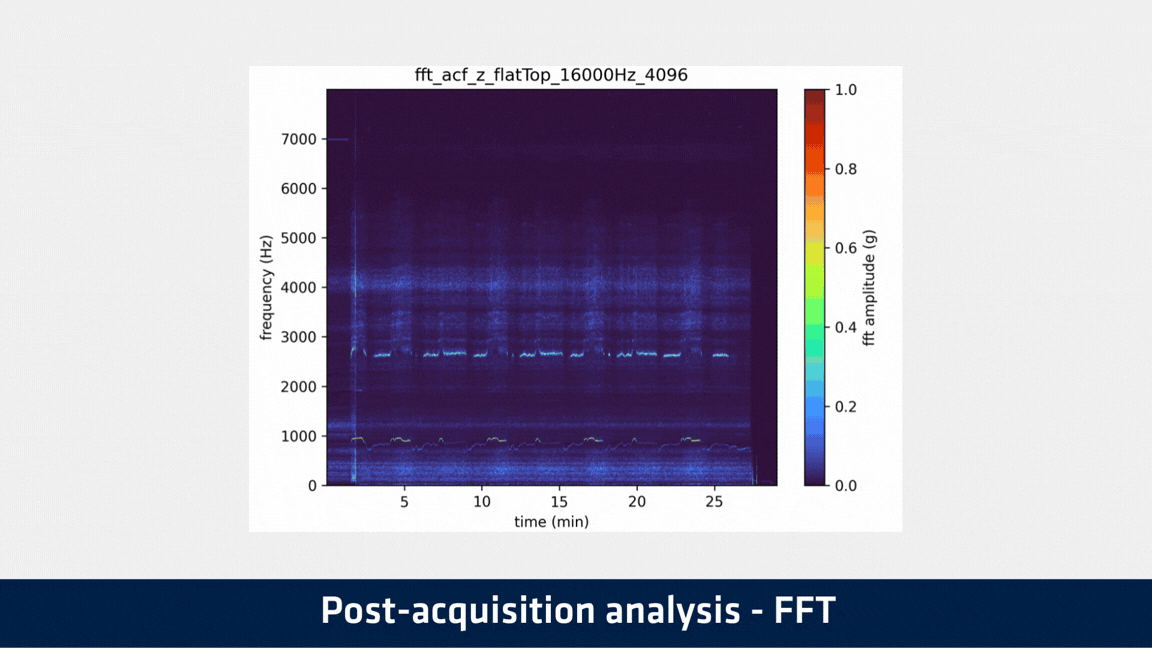
構造共振を把握・抑制するために振動をモニタリングすることは、決して簡単ではなく、専用の外部機器が必要になることも少なくありません。構造共振の原因となる振動を容易に把握・分析できるよう、Stellar-40 INSには、振動モニタリング機能を内蔵しています。専用の広帯域加速度センサーは最大16kHzで動作し、高度なオンボード処理機能と組み合わせることで、振動を詳細に分析できます。4つの異なる周波数帯域におけるRMS値、ピーク振幅、およびピーク周波数をリアルタイムで可視化できるため、重大な振動が発生している周波数帯を正確に特定できます。さらに、取得したデータはシームレスに記録され、その後の詳細なFFT解析にも活用できます。
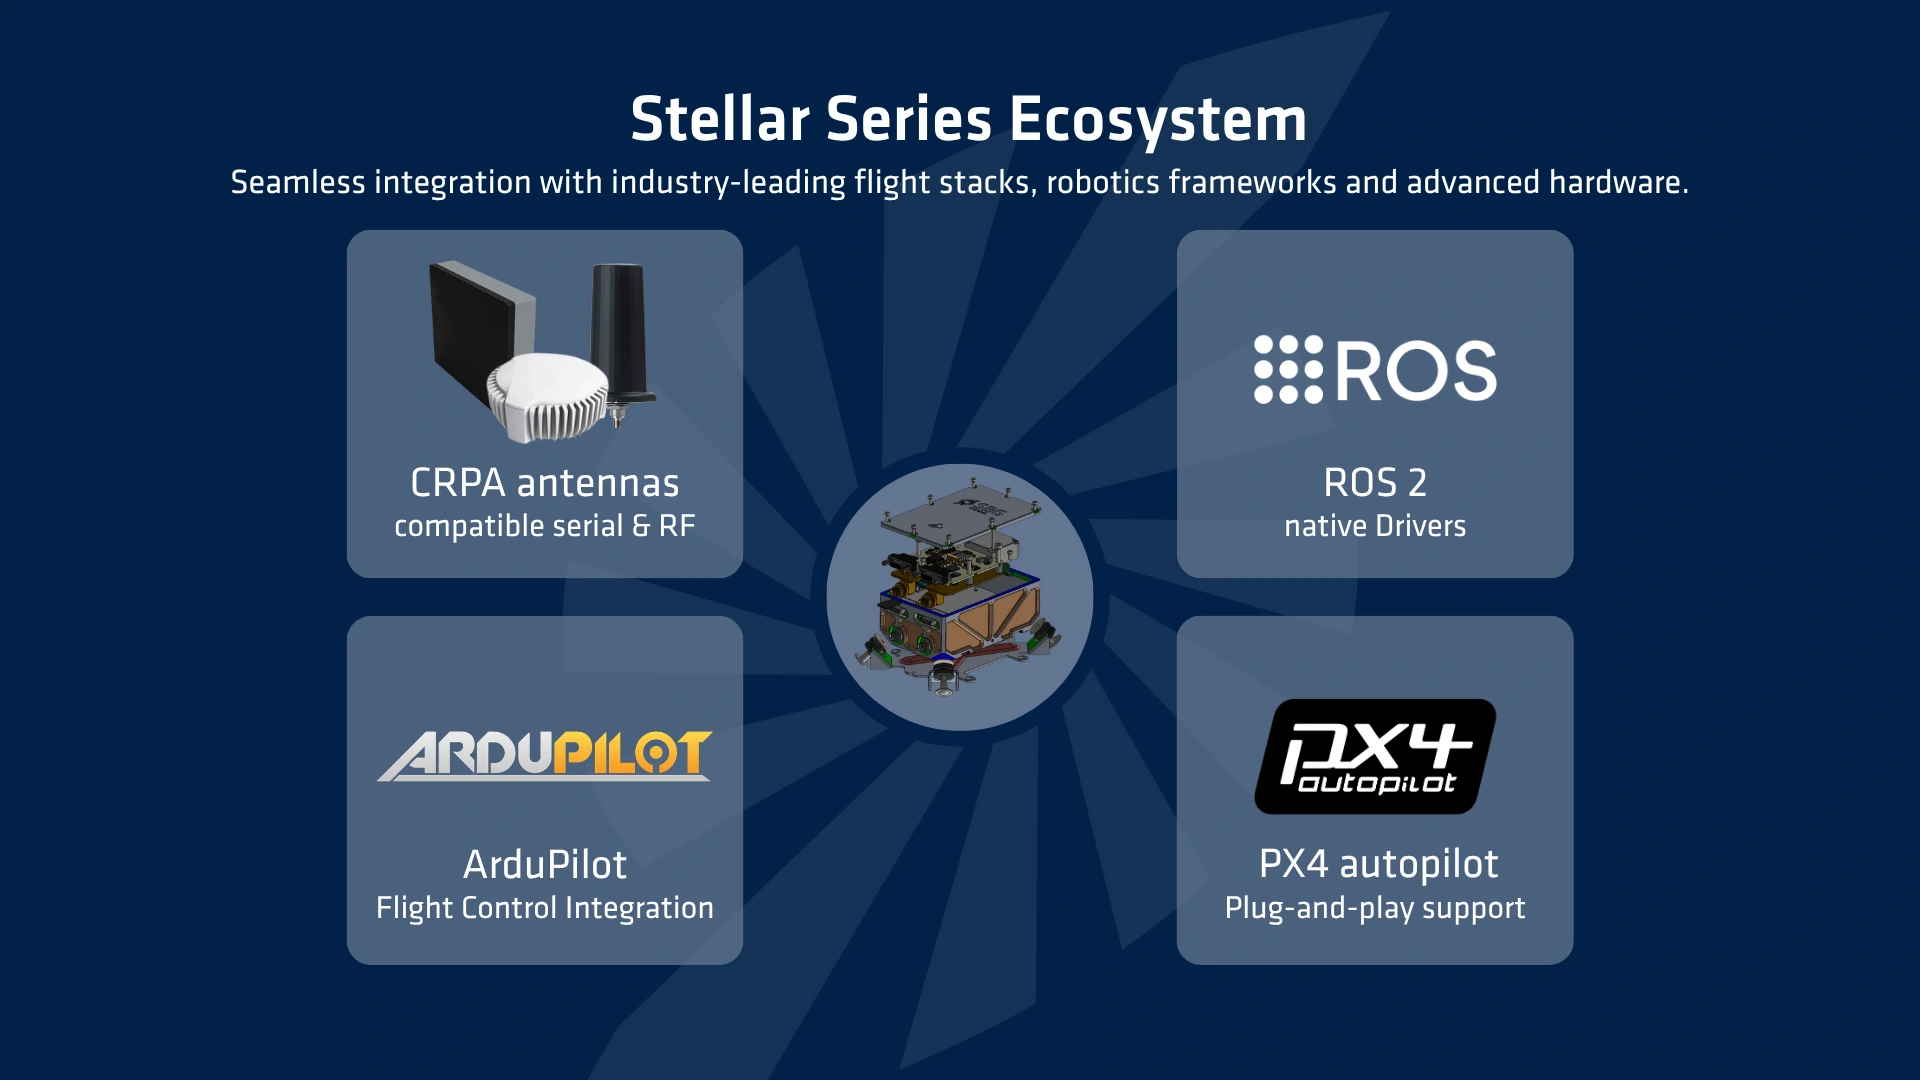
周辺機器・システムとの互換性
高性能な航法システムも、システムアーキテクチャにシームレスに統合できなければ、その性能を十分に発揮することはできません。だからこそ、当社のINSでは、迅速な導入とシステム統合に伴う負担の軽減を実現するため、さまざまなシステムとの高い互換性を設計の基本としています。まず、ROS2、ArduPilot、PX4をはじめとする業界標準の自律システムプラットフォームに標準対応するドライバーを提供しており、すぐに利用できます。さらに、GNSS妨害等の脅威にさらされる環境においても高い耐性を確保するため、高度なCRPAアンテナとのプラグアンドプレイによる直接接続に対応しています。この高い相互運用性により、重要なあらゆるプラットフォームへのスムーズな展開を実現します。
ミッション別の性能・機能概要
あらゆるミッションに対応
さまざまな運用環境における本製品の性能をご紹介します。各分野におけるミッションに求められる特長と主要仕様をご確認いただけます。
航空ミッション向け性能
- UAVの航法:固定翼・回転翼プラットフォーム
- UAVの航法:固定翼・回転翼プラットフォーム
主な特長
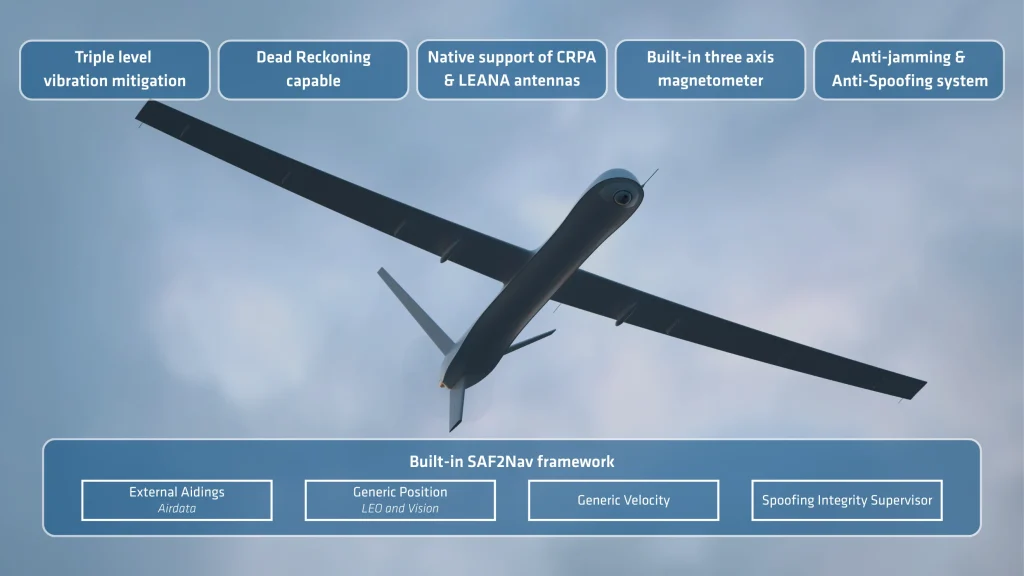
過酷な航空ミッションに対応するため、Stellar-40は高い堅牢性と精度を兼ね備え、固定翼・回転翼の両プラットフォームにシームレスに統合できます。
- 固定翼・回転翼プラットフォームに最適化された専用のモーションプロファイル。
- 高振動環境に対応する3層構造の振動アイソレーション。
- SAF2Navにより、GNSS ジャミングや スプーフィング環境下でも高い測位性能の維持。
- SAF2Nav搭載のタクティカル・デッドレコニングにより、GNSSが利用できない環境下でも継続的な航法の実現。
- ピトー管との統合に対応した風速の自動推定および補正。
- PX4およびArduPilotドライバーによるオートパイロットとのシームレスな統合。
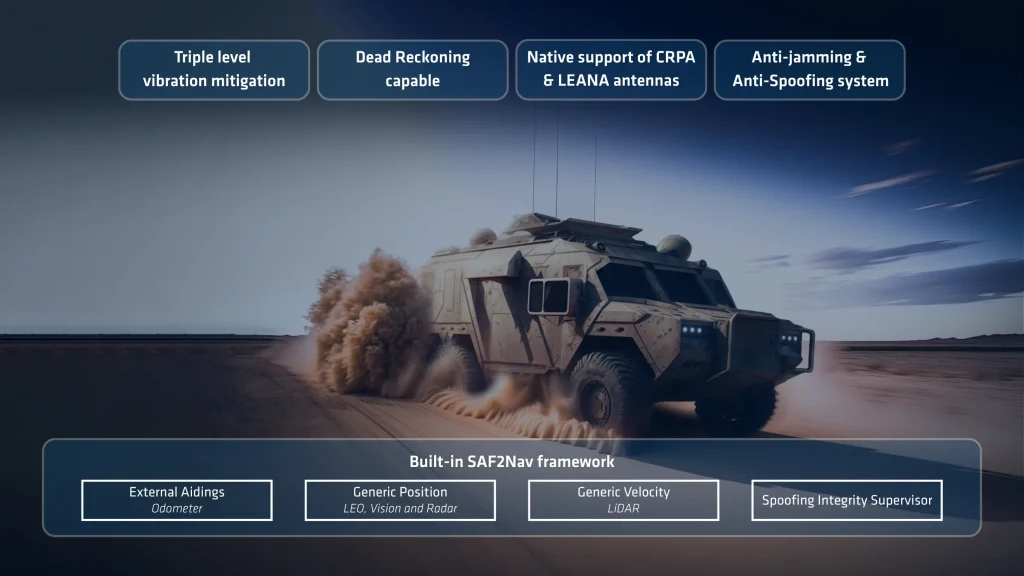
陸上ミッション向け性能
- 陸上航法:オンロード・オフロード車両
- 陸上航法:オンロード・オフロード車両
主な特長
厳しい陸上車両ミッションに対応するため、Stellar-40は高い堅牢性と精度を兼ね備え、多種類の陸上車両へシームレスに統合できます。
- オフロード・オンロード車両に最適化された専用のモーションプロファイル。
- 高振動環境に対応する3層構造の振動アイソレーション。
- SAF2Navにより、GNSS ジャミングや スプーフィング環境下でも高い測位性能の維持。
- ホイールオドメーター及びSLAM速度入力に対応し、デッドレコニング性能の向上
- SAF2Nav搭載のタクティカル・デッドレコニングにより、GNSSが利用できない環境下でも継続的な航法の実現。
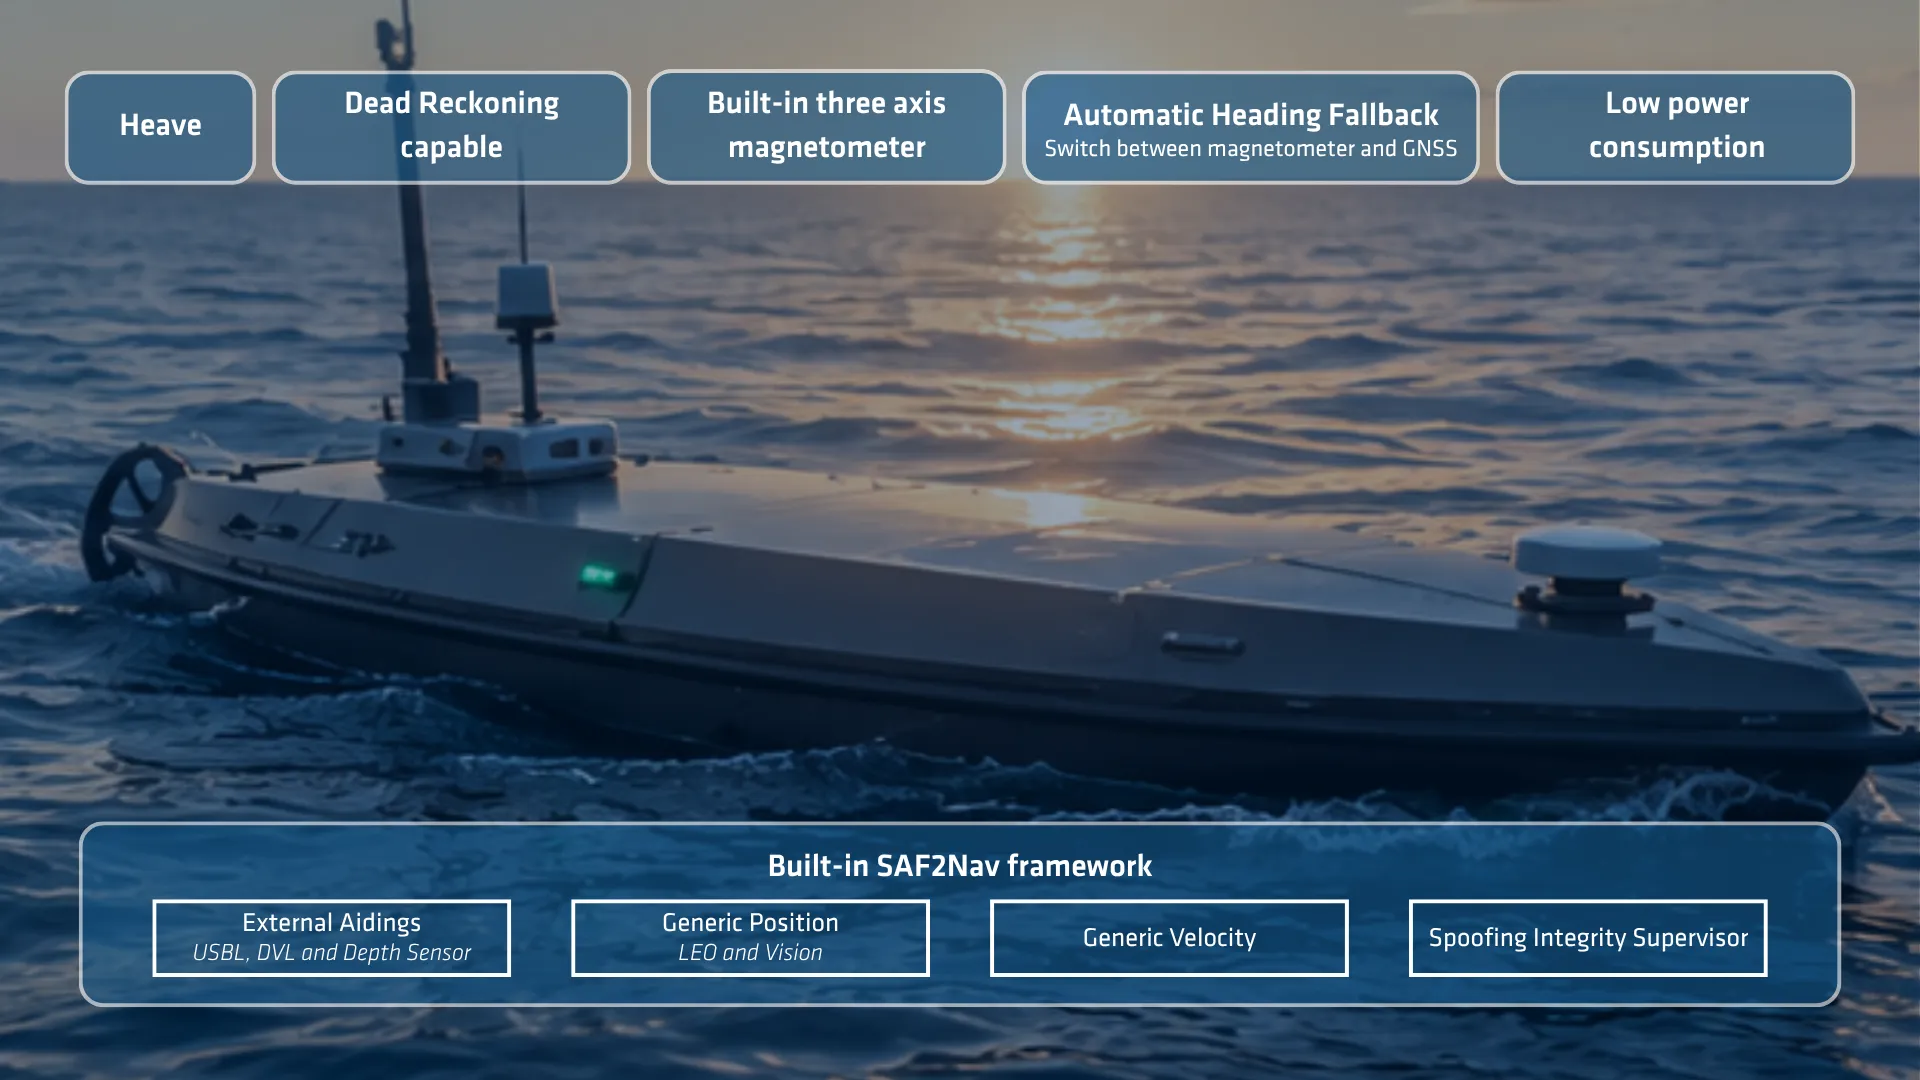
海上ミッション向け性能
- 海上航行:あらゆるサイズの有人・無人水上船舶
- 海上航行:あらゆるサイズの有人・無人水上船舶
主な特長
厳しい海上ミッションに対応するため、Stellar-40は高い堅牢性と精度を兼ね備え、あらゆる種類の水上船舶へシームレスに統合できます。
- 水上船舶に最適化された専用モーションプロファイル。
- 高振動環境に対応する3層構造の振動アイソレーション。
- SAF2Navにより、GNSS ジャミングや スプーフィング環境下でも高い測位性能の維持。
- DVLまたは対水速度入力に対応し、デッドレコニング性能の向上
- WaterTrack速度補正のための潮流速度の自動推定および補正。
- SAF2Nav搭載のタクティカル・デッドレコニングにより、GNSSが利用できない環境下でも継続的な航法の実現。
仕様
対応モーションプロファイル
Surface vessels, underwater vehicles, marine survey, marine & harsh marine 航空用途
Plane, helicopters, aircraft, UAV 陸上用途
Car, automotive, train/railway, truck, two wheelers, heavy machinery, pedestrian, backpack, off road
GNSS性能
デュアルアンテナ、789チャンネル GNSS動作範囲
最大速度500m/s および最大高度 80km 周波数帯
多周波数 GNSS機能
SBAS、RTK、PPK、RAW GPS信号
L1C/A、L1C、L2C、L2PY、L5 ガリレオ信号
E1、E5a、E5b、E6BC GLONASS信号
L1C/A、L2C/A、L2P、L3OC 北斗信号
B1I、B1C、B2a、B2I、B3I、B2b その他の信号
NaviC L5、L-Band、QZSS 初期測位(Time to First Fix)
< 35 s ジャミングとスプーフィング対策
自動ジャミング・スプーフィング対策、OSNMA対応、高度な自動マルチセンサー自動異常検知・除外機能
環境仕様及び動作範囲
-40 °C ~ 71 °C 振動耐性
3 g RMS – 20 Hz~2 kHz 衝撃耐性
500 g(0.3 ms) 平均故障間隔(MTBF)(算出値)
246,000時間 準拠規格
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
インターフェース
GNSS、RTCM、NTRIP、Airdata、オドメーター、汎用速度・位置情報 出力プロトコル
NMEA、ASCII、sbgECom(バイナリ)、REST API 入力プロトコル
NMEA、ASCII、sbgECom(バイナリ)、REST API データロガー
8 GB または 48時間(200Hz時) 出力率
200 Hz(IMU、INS) シリアルポート
4系統シリアルI/O(最大921,600 bps) CAN
1系統 CAN 2.0A/B(最大1Mbps) Sync OUT
2系統同期出力(RS232:1系統、TTLレベル:1系統) Sync IN
4系統の同期入力(RS232レベル) イーサネット
1系統Ethernet(全二重、10/100 Base-T) PTP / NTP、NTRIP、Webインターフェース、FTP対応 コネクタ
Micro-D 15 (I/O用)×2、アンテナ用SMAコネクタ×2
機械・電気仕様
9~36 VDC 消費電力
< 3 W without antennas 重量(g)
365 g / ダンパー付き443 g 外形寸法(長さ×幅×高さ)
107.7 mm × 85 mm × 40 mm
タイミング仕様
< 200 ns PTPの精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) デッドレコニング時のドリフト
1 ppm
Stellar-40 データシート
製品の最新機能や仕様情報をメールで受け取れます。
Stellar-40と他製品の比較
航法、モーション計測、ヒーブ計測に対応する、当社の高性能慣性センサー製品ラインアップを比較してご覧いただけます。詳細な仕様については、ご要望に応じてハードウェアマニュアルをご参照ください。
-
Stellar-40
- 単独測位による水平位置精度
- 1.2 m
- スプーフィング ・ジャミング性能評価
- ★★★★★
- スプーフィング・ジャミング耐性
- すべてのコンステレーション、フルバンド、高度なモニタリングおよび軽減措置
- 振動に対する耐性
- 3層構造
- デッドレコニング航法
- 0.2 % DT以下(オンロード車両、デュアルアンテナGNSS、オドメーター使用)
- 重量(g)
- 365 g
- 外形寸法(長さ×幅×高さ)
- 107.7 × 85 × 40 mm
-
- 単独測位による水平位置精度
- 1.2 m
- スプーフィング ・ジャミング性能評価
- ★★★☆☆
- スプーフィング・ジャミング耐性
- すべてのコンステレーション、デュアルバンド、監視および緩和措置
- 振動に対する耐性
- 1レベル
- デッドレコニング航法
- 0.2 % DT以下(オンロード車両、デュアルアンテナGNSS、オドメーター使用)
- 重量(g)
- 165 g
- 外形寸法(長さ×幅×高さ)
- 42 × 57 × 60 mm
-
- 単独測位による水平位置精度
- 1.0 m
- スプーフィング ・ジャミング性能評価
- ★★★☆☆
- スプーフィング・ジャミング耐性
- すべてのコンステレーション、トリプルバンド、高度な監視および緩和措置
- 振動に対する耐性
- 1レベル
- デッドレコニング航法
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- 重量(g)
- < 900 g
- 外形寸法(長さ×幅×高さ)
- 130 × 100 × 75 mm
-
- 単独測位による水平位置精度
- 1.2 m
- スプーフィング ・ジャミング性能評価
- ★★★☆☆
- スプーフィング・ジャミング耐性
- すべてのコンステレーション、デュアルバンド、監視および緩和措置
- 振動に対する耐性
- 1レベル
- デッドレコニング航法
- 0.5 % DT 未満(路上走行車両、デュアルアンテナGNSSおよびオドメーター使用時)
- 重量(g)
- 65 g
- 外形寸法(長さ×幅×高さ)
- 46 × 45 × 32 mm


互換性


ジャミング・スプーフィング対策アンテナの推奨ラインナップ
当社では、互換性を十分に検証・確認したアンチジャミング/アンチスプーフィング対応アンテナの最適ラインナップを選定しています。このラインアップには、CRPA(Controlled Reception Pattern Antenna)やLEANA(Low-Elevation Anti-Jam Navigation Antenna)といった実績ある技術が含まれています。
推奨ソリューションをご確認ください!
ドキュメント・関連資料
Stellar-40には、ユーザーの導入から運用までをサポートする、充実したオンラインドキュメントを用意しております。
設置手順から高度な設定、トラブルシューティングに至るまで、わかりやすく詳細なマニュアルを提供し、スムーズな統合と運用をサポートします。
当社の事例紹介
当社のソリューションが、どのようにパフォーマンスを向上させ、ダウンタイムを削減し、運用効率を改善するかを実証する実際の活用事例をご覧ください。当社の高度なセンサーと直感的なインターフェースが、お客様のアプリケーションで優れた成果を上げるために必要な精度と制御性をどのように実現するかをご確認ください。






関連製品とアクセサリー
当社のソリューションがさまざまな分野でどのように活用されているのか、幅広いアプリケーションをご覧ください。モーションセンサーやナビゲーションセンサー、ソフトウェアを通じて、各分野の課題解決や新たな価値の創出につながる先進的な技術をご提供します。
さまざまな産業分野で活用される、慣性航法・測位ソリューションの可能性をご覧ください。

Qinertia GNSS-INS


製造工程
IMU、AHRS、INSソリューションをはじめとする、すべてのSBG Systems製品に宿る精密性と専門技術をご覧ください。まず、当社のエンジニアが精度と信頼性を念頭に置いて各システムをどのように設計しているかをご覧ください。次に、高性能な慣性航法システムがどのように製造・テストされているかをご確認ください。
製造プロセス全体を通じて、一貫したパフォーマンスを確保するために厳格な品質管理を適用しています。さらに、高度なエンジニアリング手法により、各製品が要求の厳しい精度と信頼性の基準を満たしています。
今すぐ動画をご覧いただき、高性能な慣性システムの構築方法をご確認ください。

お見積り依頼
彼らは私たちのことを話している
当社では、実際のプロジェクトで当社製品をご利用いただいている業界の専門家やお客様からの体験談や声をご紹介しています。これらの声は、当社のINS ソリューションの品質と性能を如実に物語っています。さらに、当社の技術が、要求の厳しいナビゲーションアプリケーションをどのように支えているかも示しています。
当社の革新的な技術が、多様なアプリケーションにおいて、業務の改善、生産性の向上、そして信頼性の高い成果をもたらす仕組みをご覧ください。



よくある質問(FAQ)
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も切実な疑問にお答えします。製品の機能、設置手順、トラブルシューティングのヒント、そして当社のコンパクトな製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご覧いただけます INSを最大限に活用するためのベストプラクティスなど、包括的な回答をご用意しています。ガイドをお探しの新規ユーザーの方から、高度な知見を求める経験豊富なプロフェッショナルの方まで、当FAQは皆様が必要とする情報を提供できるよう設計されています。
答えはここにあります!
航海における「推測航法」とは何ですか?
デッドレコニング(慣性航法)は、GNSS信号が利用できない状況下において、慣性やその他のセンサーデータに依存して連続的な追跡を維持する航法手法です。通常、GNSSが途絶えると、システムは位置情報を完全に失います。デッドレコニングを使用することで、システムは時間の経過とともに緩やかにドリフトする連続的な位置を計算します。このドリフトの速度は、内部IMUの品質や外部補助センサーの可用性によって決まります。
外部補助データ(例:Airデータ 、vision)については、どのような形式に対応していますか?
Stellar-40は、明確に定義されたメッセージフレームを採用した当社独自のsbgEComプロトコルを使用しています。これらの事前定義されたメッセージを用いることで、本システムは、Airデータ 、体速度、および絶対位置データを提供できるあらゆる外部センサーから、これらのデータをシームレスに取り込むことができます。
風速の推定値を手動で入力するための専用の欄はありますか?
いいえ、その必要はありません。Stellar-40の高度なセンサーフュージョンアルゴリズムが、風況をリアルタイムで自動的に計算・推定するため、手動で入力する必要はありません。
陸上での用途において、どのような外部支援の選択肢がありますか?
陸上プラットフォームにおいて、Stellar-40はナビゲーションの精度を向上させるため、特にGNSS妨害環境下において多様な補助入力をサポートします。これには、ハードウェアオドメーター(車輪オドometry)、外部センサー(LiDARや光学センサーなど)からの速度補助、絶対位置補助が含まれます。
Stellar-40のダンピング付きバージョンとダンピングなしバージョンのどちらを選べばよいでしょうか?
どちらのバージョンが適しているかは、お客様の運用環境によって異なります。深部探査ドローンや無人地上車両(UGV)など、過酷で振動の激しい環境にさらされるプラットフォームには、ダンピング機能付きバージョンを強くお勧めします。どのバージョンがお客様の用途に適しているかお悩みの場合は、当社のサポートチームが最適な選択をお手伝いいたします。
SBASとは何ですか?
SBASとは何ですか?
衛星ベース拡大システム(SBAS)は、衛星測位の精度、完全性、可用性、および連続性を向上させるGNSS補強技術です。もともと航空支援用に開発されたSBASは、UAV、海洋航行、精密農業、GISマッピング、自動運転車、慣性航法システム(INS)などの用途において、貴重な航法支援ツールとなっています。リアルタイムキネマティック(RTK)や精密単独測位(PPP)とは異なり、SBASはローカル基地局やインターネット接続を必要とせず、無料でメートル精度の測位を提供します。
スタンドアロンのGNSS受信機は、GPS、Galileo、GLONASS、BeiDouなどの衛星コンステレーションからの疑似距離を測定することで位置を決定します。しかし、これらの測定値は、衛星の時計のズレ、軌道(暦)の誤差、電離層遅流、対流圏遅延、受信機ノイズ、マルチパスなど、いくつかの誤差要因の影響を受けます。SBASは、これらの誤差のうち最大のエラーを継続的に推定し、リアルタイムの補正データをブロードキャストすることで、ナビゲーションソリューションを大幅に改善します。
SBASのアーキテクチャは、ある地域全体に配置された高精度測量済みの基準局ネットワークに依存しています。これらの基準局は、GNSS信号を継続的に監視し、測定された衛星距離と既知の位置を比較して、衛星の時計、軌道、電離層の誤差を推定します。測定値はマスターコントロールセンターに送信され、すべての基準局からのデータが統合されて補正メッセージと完全性情報が生成されます。これらのメッセージは、静止衛星にアップリンクされ、SBAS対応のGNSS受信機に向けて再送信されます。受信機は、位置を計算する前にこの補正を適用し、疑似距離の測定に影響を与える主要な誤差要因を効果的に低減します。
数学的には、補正後の擬距離は次のように表すことができる:
P修正済み = P測定値 − Δ時計 − Δ軌道 − Δイオノ
ここで Pmeasured は元の疑似距離の測定値であり、 Δclock は衛星クロックの補正を表し、 Δ軌道 は軌道補正を表し、 Δiono は電離層遅延補正である。
これらの補正により、通常、スタンドアロンGNSSの水平位置誤差は、約3〜10メートルから約1〜2メートルへと削減されます。この精度レベルはRTKやPPPで達成されるセンチメートルレベルの性能には劣りますが、SBASには大きな利点があります。それは、完全性(インテグリティ)の監視です。単に位置の精度を向上させるだけでなく、SBASは監視対象のすべての衛星の健康状態を継続的に評価し、クロックの異常、軌道エラー、信号の劣化などによって衛星が信頼できなくなった場合には、ユーザーに素早く警告を発します。この機能は、ナビゲーションソリューションを信頼できるかどうかをユーザーが把握する必要がある、安全性が最優先される用途において不可欠です。
世界中でいくつかの地域的SBASサービスが稼働しています。これには、北米のWAAS、欧州のEGNOS、日本のMSAS、インドのGAGAN、ロシアのSDCM、韓国のKASS、オーストラリアおよびニュージーランドのSouthPANが含まれます。現代のマルチ周波数GNSS受信機は、地理的な位置に応じて、通常、複数のSBASサービスを自動的にサポートします。
慣性航法システムにおいて、SBASはセンサーフュージョン性能を向上させる、より正確で信頼性の高いGNSSリファレンスを提供します。拡張カルマンフィルタ(EKF)は、補正されたGNSSの位置および速度測定値を使用して、慣性センサーによって蓄積されるドリフトを定期的に抑制します。スタンドアロンのGNSSと比較して、SBASは測定ノイズと衛星関連のバイアスを軽減し、より安定した位置および速度の更新を実現すると同時に、航法アルゴリズムに貴重な完全性情報を提供します。ただし、SBASはGNSSの更新レートを向上させるものではなく、GNSSの途絶を補償することはできません。信号中断の間は、全体的な航法性能は依然として主にIMUの品質とINS推定アルゴリズムの有効性に依存します。
したがって、SBASは、高い信頼性と完全性を備えた、無料で世界中で利用可能なメートル単位の測位を必要とする用途にとって優れたソリューションです。特に、センチメートル単位の精度よりも堅牢なナビゲーションが重要となる、自動運転車、UAV、海洋航行、農業、産業用システムに最適です。アプリケーションで測量グレードの測位が求められる場合、RTKまたはPPPが引き続き推奨される補正技術となりますが、SBASは従来のGNSSナビゲーションに対する信頼性が高く広く利用可能な拡張機能として機能します。
GNSS途絶時に慣性航法システムが測位を維持する方法
GNSS途絶時に慣性航法システムが測位を維持する方法
1 – 慣性航法システムとGNSS統合
慣性航法システム(INS)は、内蔵された慣性計測値から位置、速度、姿勢を決定します。その核心となるのが、3つの加速度計と3つのジャイロスコープを組み合わせた慣性計測装置(IMU)です。加速度計は比力を測定し、ジャイロスコープは3つの直交軸に沿った角速度を測定します。
ナビゲーションコンピュータは、これらの測定値を高速で処理します。まず、ジャイロスコープの測定値を積分して、姿勢の変化を推定します。次に、測定された加速度をナビゲーション座標系に変換し、重力やその他の既知の影響を補正します。最後に、加速度を積分して速度と位置を推定します。このプロセスにより、INS は外部信号に依存することなく、連続的な航法解を算出することができます。
GNSSが利用可能な場合、INSは通常、統合型GNSS/INSソリューションの一部として動作します。GNSSが位置と速度の外部基準を提供する一方で、IMUが高頻度のモーション測定を提供します。ナビゲーションフィルターは両方のソースを統合して車両の状態を推定し、慣性誤差を抑制します。
GNSS信号が利用できなくなると、システムはデッドレコニング(航法)と呼ばれる慣性航法に移行します。INSは、直近の既知の航法状態を基準として、ジャイロスコープと加速度計の測定値の統合を継続します。その結果、測位中断中も位置、速度、姿勢の出力を継続的に維持できます。
しかし、慣性航法では測位の電波障害(アウトテージ)中の測位誤差を完全になくすことはできません。センサーのバイアス、ノイズ、スケールファクター誤差、ミスアライメント、その他の不完全な要素が積分を通じて累積されます。特に、加速度計の誤差は速度、そして位置に影響を与え、ジャイロスコープの誤差は姿勢に影響を与え、不正確な重力補正を通じてさらなる位置誤差を誘発する可能性があります。
したがって、GNSSのブラックアウトの期間とその規模は、結果として生じる位置の不確実性に直接影響します。高性能な慣性センサーほど誤差の増大を抑えることができ、蓄積されたドリフトが無視できなくなるまで、より長時間のブラックアウトを補うことが可能です。
慣性センサーの設計と製造において約20年の経験を持つSBG Systemsは、GNSSの利用が制限されたり中断されたりする状況下でも信頼性の高いナビゲーションパフォーマンスを提供するIMUおよびINSテクノロジーを開発しています。
2 – カルマンフィルタとセンサーフュージョン
センサーフュージョンにより、GNSS/INSシステムは特性の異なる測定値を統合することができます。IMUは連続的かつ高頻度な測定値を提供しますが、時間の経過とともに誤差が蓄積されます。GNSSは絶対的な位置基準を提供しますが、利用できなくなったり更新頻度が低下したりすることがあります。ナビゲーションフィルターは、これら互いに補完し合う特性を統合して車両の状態を推定します。
この種の状態推定には、カルマンフィルタが広く用いられています。実際のINS アプリケーションでは、車両の運動や姿勢を表す方程式が非線形であるため、通常は拡張カルマンフィルタ(EKF)が使用されます。EKFは、利用可能なセンサーからの測定値を処理しながら、航法状態とその不確実性の推定値を維持します。
このプロセスは、「予測」と「測定値の更新」という2つの基本的なステップから構成されています。
予測段階では、フィルターは前回の航法状態と最新のIMU測定値を使用して次の状態を推定します。また、関連する不確実性も伝播させます。測定更新段階では、フィルターは利用可能な外部測定値と予測状態を比較します。そして、その差(イノベーション)を利用して状態推定値を更新し、不確実性を低減させます。
GNSS/INSシステムでは、GNSS測定値が外部観測データとなり、慣性ドリフトを抑制します。また、システムモデルと利用可能な測定値によりこれらのパラメータの観測が可能な場合、フィルターは加速度計やジャイロスコープのバイアスなどのパラメータを推定することもできます。
この区別は重要です。カルマンフィルタは、単にすべての搭載センサーからの誤差をすべて除去するわけではありません。むしろ、数学的モデルと利用可能な測定値に基づいて、航法状態および関連する誤差状態を推定します。センサーの不完全性、モデルの不正確さ、および観測されない外乱を完全に排除することはできないため、残留誤差が残ります。
GNSSが利用できなくなった場合、フィルターは慣性測定値を使用して航法ソリューションの伝播を継続できます。しかし、外部観測がないため、システムが誤差状態を抑制する機会が減少します。その結果、ブラックアウトが継続するにつれて不確実性が増大します。GNSS測定値が再び利用可能になると、フィルターはそれらを慣性ソリューションと比較し、得られたイノベーション(残差)を使用して推定状態および蓄積された誤差を補正します。これにより、GNSS/INSシステムはGNSS支援航法と慣性航法の間をスムーズに移行できるようになります。
