厳粛な使命を果たすため、米軍の墓地がデジタル化された
“Ellipse-Dを選んだのは、GNSSと慣性ソリューションがオールインワンで、コンパクトかつ低消費電力のデバイスにパッケージングされているからです。” | 米国陸軍地理空間センター、軍事エンジニアリング&サーベイサポート科学者、マシュー・R・ステイリー
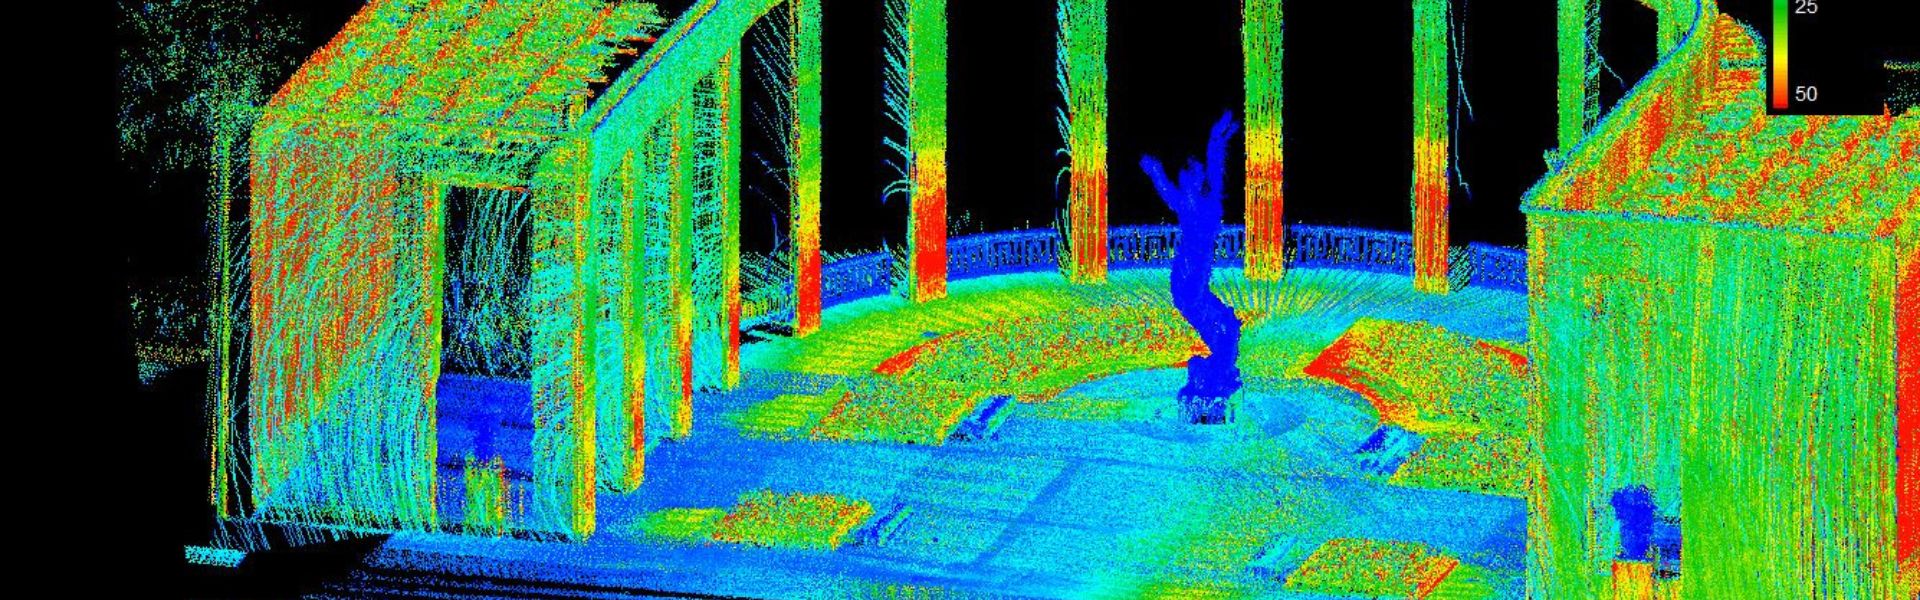
米国防衛地理空間局(AGC)は、アメリカ国立墓地を訪れる人々が大切な眠る場所を見つけられるよう、革新的な技術を導入しました。
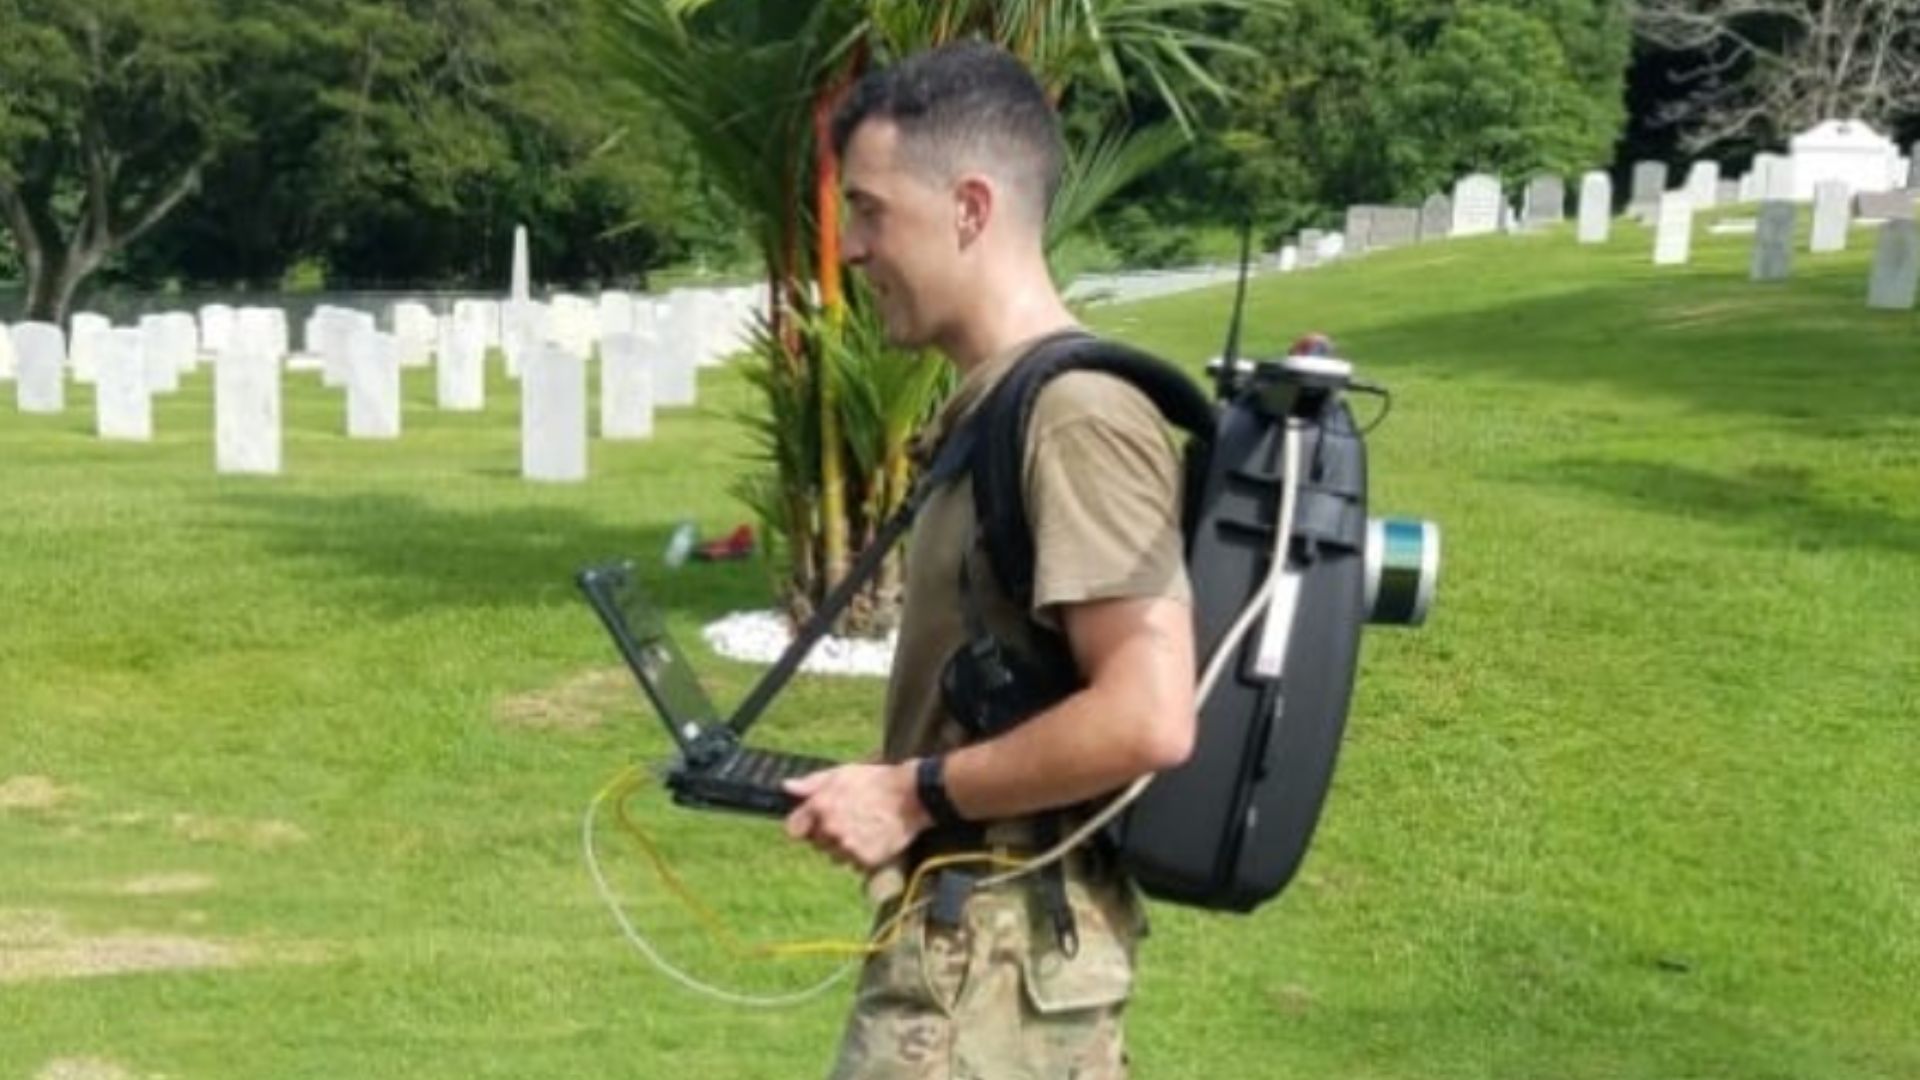
このプロジェクトのデータ収集部分のために特別に構築されたバックパックに、従来のGPS測量手法と3Dマッピングのデジタル化を統合して搭載しました。
収集されたデータのフロントエンドとして機能するWebインターフェースにより、訪問者は親族を簡単に探し出し、GISデータベースに保存された詳細な情報にアクセスすることができます。
厳粛な使命に向けたパイロットプロジェクト
米国の国立墓地で特定の墓石を見つけるには、管理者による膨大で時間のかかる記録の確認作業が必要になることがよくあります。
訪問者が大切な人を簡単に見つけられるよう、米国防衛地理空間局(AGC)はアーリントン国立墓地(ANC)と共同で、パナマのコロサル墓地とフランスのノルマンディー墓地を含むパイロットプロジェクトを完了しました。これらを合わせると15,000基を超える墓地が含まれます。
この大規模なプロジェクトでは、従来の測量手法と現代の技術を組み合わせて、両方の墓地の仮想モデルを作成しています。
このモデルには、基礎となる地形や各墓石・記念碑のGPS座標だけでなく、道路、歩道、樹木、縁石、側溝、記念碑、その他多くの人工構造物も含まれており、推定精度は10cm(3.9インチ)です。
特定を支援するため、各墓石の表と裏を撮影した位置情報付きの写真も収集ソリューションに含まれています。
収集されたデータは処理され、ENFIREラップトップに統合されました。これらの革新的な技術のおかげで、訪問者は施設のキオスク端末でANC Explorerプログラムを実行し、墓地のデータにアクセスしたり、大切な人を検索したり、歴史的に重要な墓地を見つけたりすることができます。
仮想訪問者も、自宅のコンピューターやモバイルデバイスでこのプログラムを使用することで、同様の機能を利用できます。
バックパック型モバイルマッピング手法
米陸軍地形空間センターの軍事工学・測量サポート科学者であるMatthew R. Staley氏は、墓地の詳細を最大限に網羅してマッピングするために、バックパック型のモバイルマッピングソリューションを開発しました。
この機材の採用により、収集時間の短縮と管理しやすい形式でのデータ提供が実現し、コストが最小限に抑えられます。これは、米軍測量サービスが使用するENFIREおよびGPS-Sと呼ばれるツールを活用しています。
「私はVelodyneのLiDARと、SBG Systemsの内蔵RTK GPS付きEllipse-D慣性航法装置(INS)を組み合わせました」とMatthew R. Staley氏は説明します。
コンパクトで低消費電力のデバイスにパッケージ化されたオールインワンのGNSSおよび慣性航法ソリューションのため、Ellipse-Dが選定されました。
INS/GNSSは、動揺補正と点群のジオレフェンシングを提供します。さらに、最高精度を実現するために、墓地にReal Time Kinematic(RTK)基準局が設置されました。加えて、Hypackソフトウェアにより、生成された点群が効率的に処理されました。
磁気偏角の調整
課題の一つは、設置場所の鉄分含有量に影響される磁力計の校正でした。磁気偏角の変化は場所によって異なるため、バックパックを米国からフランスへ輸送すると、磁気偏角が変化しました。
米国海洋大気庁 (NOAA) は、地球磁場の全球マップを5年ごとに更新しています。
このマップは、特定の場所と日付に基づいて、その場所の磁気偏角を特定するために利用できます。
SBG Systems は、このマップを慣性航法システムに組み込むことで、磁力計を使用しながら自動で真北方位を算出することを可能にしています。
樹木の周囲の測量
もう一つの課題は、衛星の受信に大きな影響を与える特定の種類の樹木の近くでの測量でした。Staley氏はこの問題を相殺するためにデータ収集手順を修正し、植生による受信への影響をさらに軽減する方法についての研究を続けています。
さらに、ヨーのアーティファクトを軽減する方法として、LiDARの範囲を縮小してより高い精度(全体で±5 cm)を取得することについても調査する予定です。
「SBGのQinertia後処理ソフトウェアを間もなくテストする予定であり、あらゆる状況で堅牢な精度を維持するのに役立つ可能性があります」と米国の軍事エンジニアは付け加えています。
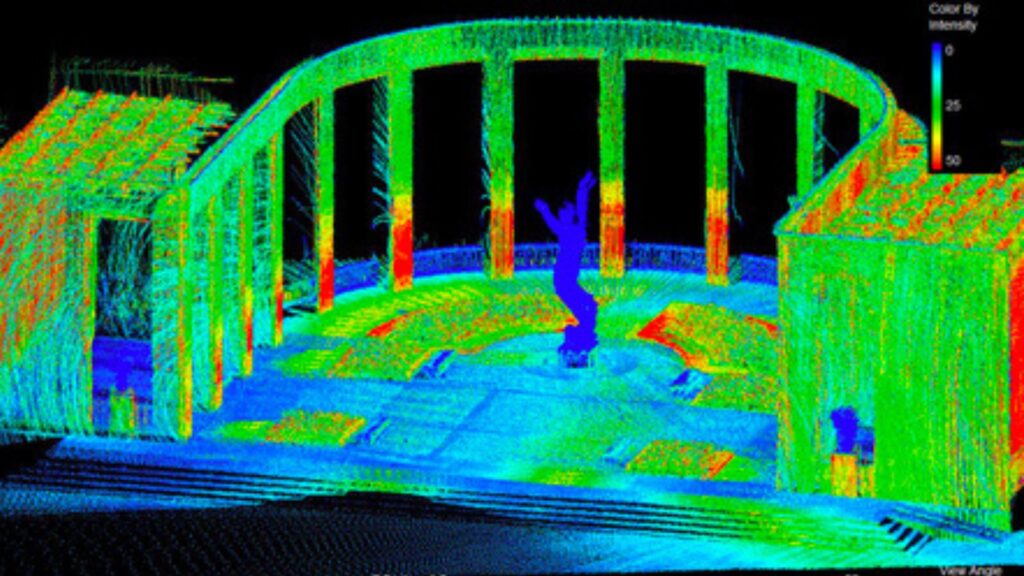
QinertiaなどのPost Processing Kinematic (PPK)ソフトウェアを使用すると、オフラインのRTK補正にアクセスでき、Forward-Backward-Mergeと呼ばれる計算を使用して生GNSS観測値で慣性データをポストプロセッシングすることで、慣性航法システムのパフォーマンスが向上します。
最近リリースされたQinertiaソフトウェアは、直感的で使いやすいように設計されており、市場で最速のポストプロセッシングソフトウェアとして独自に特徴づけられています。
次は?
主な任務は、埋葬に関連するデータを収集し、ENFIRE、GPS-S、LiDARツールセットがアーリントン国立墓地の運用と管理に適用可能であることを確認することでした。
彼らは、収集したLiDARデータを使用して、敷地の監査、記録の更新、および建設の評価が可能であることを認識しました。
さらに、彼らはビジネスプロセスの効率を向上させる戦略計画を策定しました。
パイロットフェーズが終了した今、陸軍地理空間センターはアーリントン国立墓地およびアメリカ戦没者記念委員会と緊密に連携し、調査結果を評価し、将来の機能強化と革新のための戦略を決定しています。
初期の結果は、以前の取り組みと比較してコストが最小限に抑えられたことを証明しました。さらに、複数のコミュニティが全体として優れた投資収益率を達成しました。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
