自動運転トラックを駆動するEllipse-D
独立したホイール駆動とステアリングシステムを備えた自動運転トラック。
「SBG SystemsのEllipse-Dは、使いやすく、非常に高精度で安定しており、フォームファクタが小さいため、当社のWATonoTruckの開発に不可欠でした。」 | Amir K.(ウォータールー大学教授兼ディレクター)
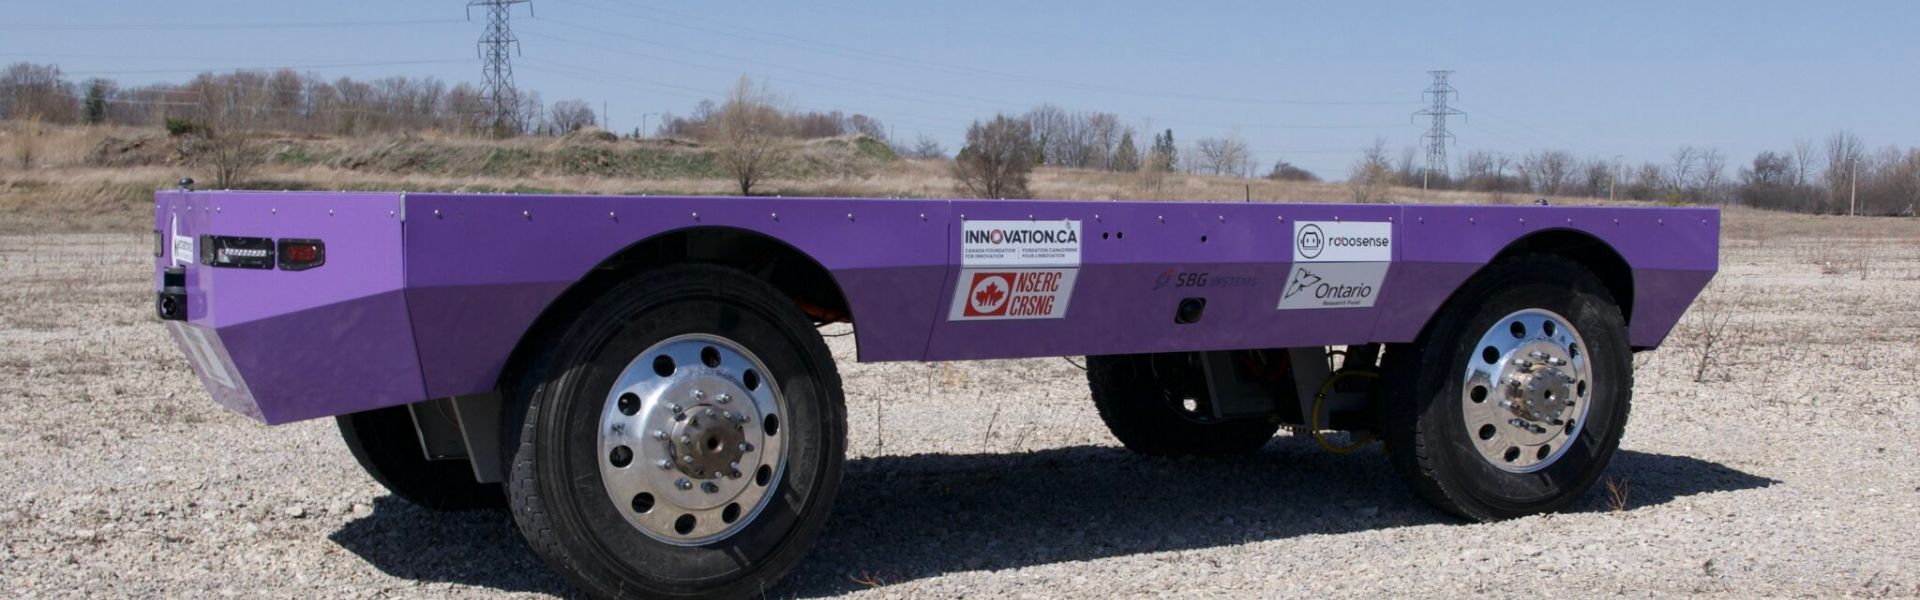
道路での事故は、運転者のミスや悪天候、あるいは車両の故障によって引き起こされることは、誰もが知るところです。 しかし、もし車両が自律走行し、こうした事故を回避できるようになったらどうでしょうか?例えば、自動運転トラックや自動運転車などです。
これが自動運転車両の根底にある考え方であり、ウォータールー大学のメカトロニクス車両システム(MVS)研究所は、「WATonoTruck(WATerloo autonomous Truck)」と呼ばれるプロジェクトに取り組んでいます。
これは、重量物の運搬、農業、およびサービス用途向けに設計された自動運転のフラットベッドトラックです。高度な制御手法を用いてトラックの動きを分析し、特に危険な状況や故障時のシナリオにおいても、安全性と効率性を確保します。
同ラボは、自動運転技術の応用範囲を乗客輸送の枠を超えて拡大することを目指しています。農業、鉱業、海運などの他の産業でもこの技術を活用し、効率性を高め、稼働停止時間を削減したいと考えています。
WATonoTruckをご紹介します
運転手を必要としないトラック――それが「WATonoTruck」です!これは、独立した駆動・操舵システムを備えた自動運転のフラットベッドトラックです。「コーナーモジュール(CM)」プラットフォームをベースに開発されています。
CMはモジュラー式車両設計を念頭に開発されており、あらゆるシャーシに、どのような構成でも搭載可能です。
各CMは、独自の制御ユニットを備えた単輪式電気自動車として機能します。これにより、駆動、ブレーキ、ステアリング、サスペンションの各システムを独立して動作させることができます。
これにより、このトラックは非常にスマートになり、あらゆる用途や地形に対応できるようになります。
Ellipse-Dを搭載したWATonoTruck
高精度な位置決めおよび航法ソリューションのリーダーとして、私たちはウォータールー大学のメカトロニック車両システム研究所と協働できることを誇りに思います。
デュアルアンテナRTK INSであるEllipse-Dを提供し、位置と方位において比類のない精度を実現しています。
このレベルの精度は自動航行に不可欠であり、過酷な環境下であってもWATonoTruckの安全かつ正確な移動を保証します。

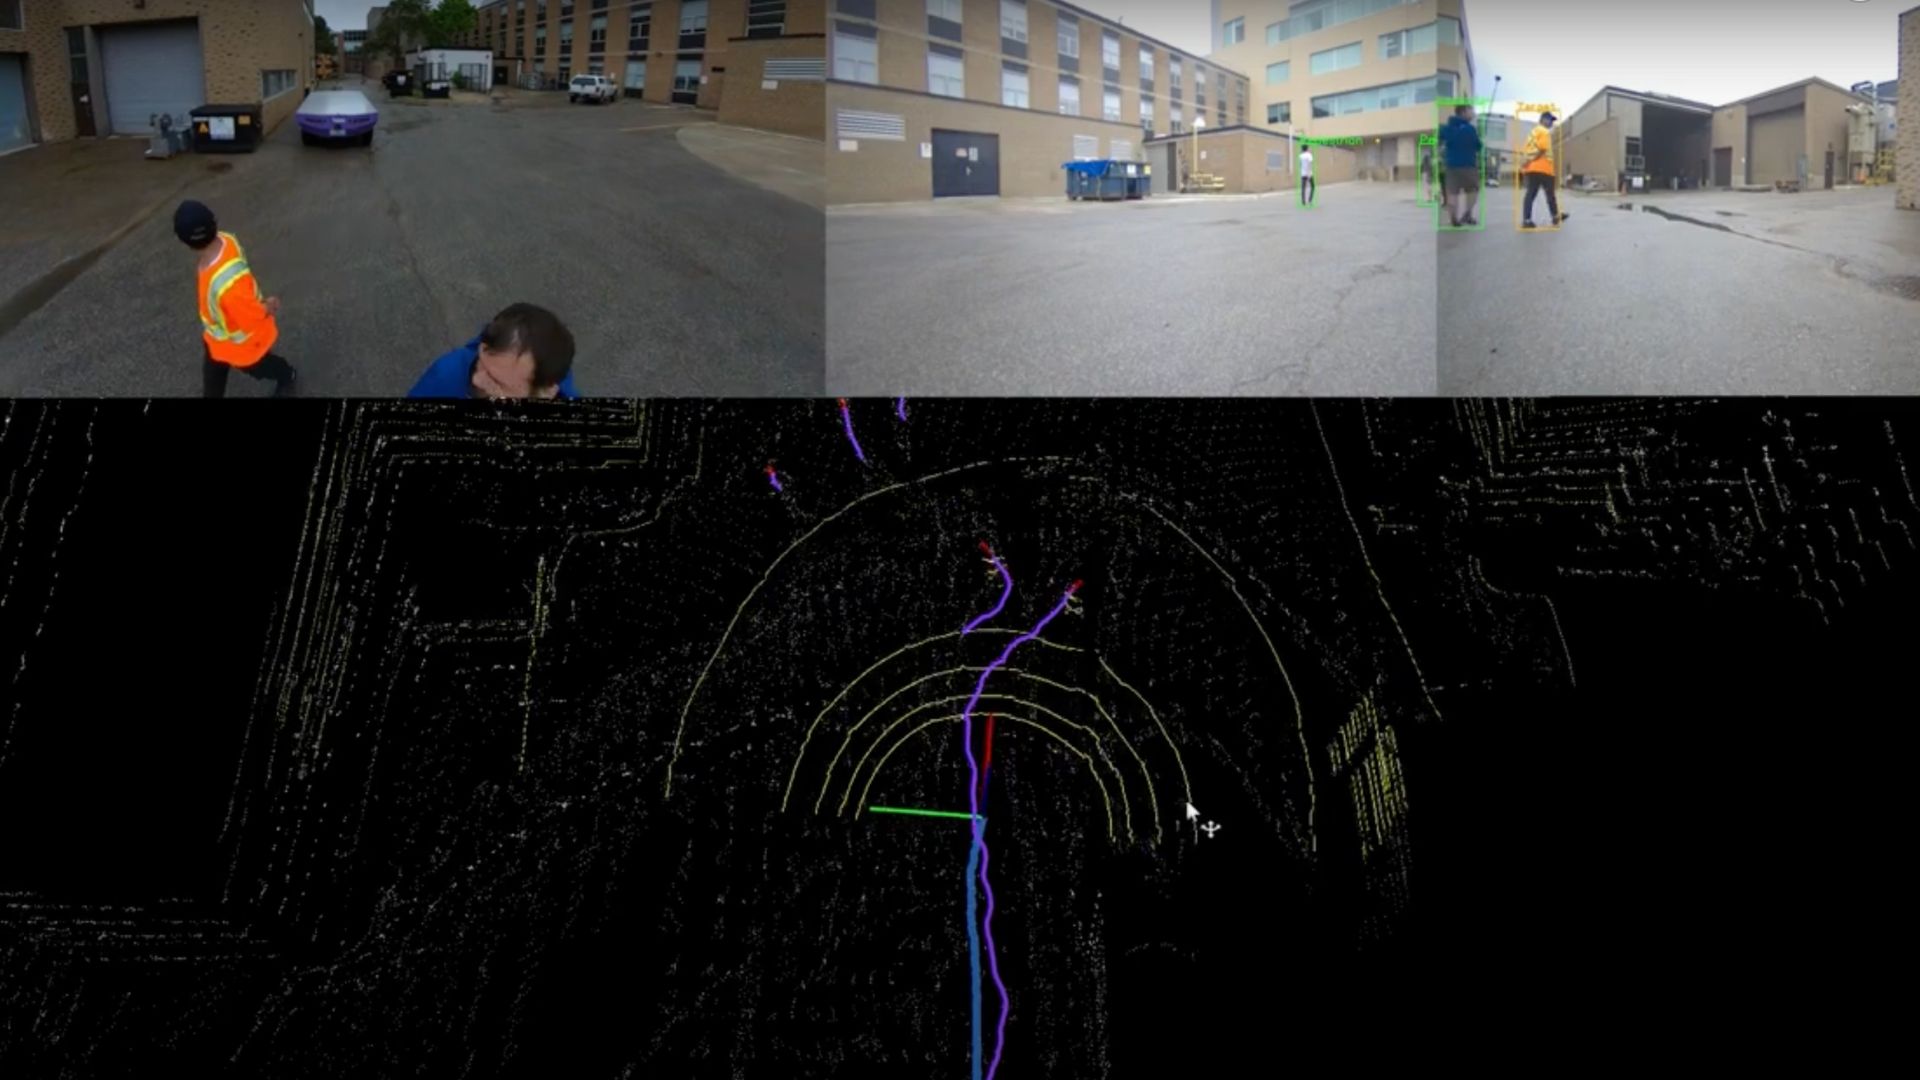
Ellipse-D(第3世代)、LiDARセンサー、高機能カメラ。これらの包括的なセンサー群は、リアルタイムの環境マッピング、障害物検知、経路計画を可能にします。
当社のスポンサーシップを通じて、研究所のWATonoTruck開発は、信頼できる高精度なMotion and Navigationを確保する上で不可欠なサポートを得ています。
この共同の取り組みは、WATonoTruckの成功裡の開発に貢献するだけでなく、業界全体での自動運転車アプリケーションの成長を促進し、交通およびそれ以外の分野におけるイノベーションと安全性を推進します。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
「精密位置決め(Precise Point Positioning)」とは何ですか?
PPP(Precise Point Positioning)は、衛星信号の誤差を補正することで高精度な測位を提供する衛星測位技術です。地上の基準局に依存することが多い(RTKのように)従来のGNSS手法とは異なり、PPPはグローバルな衛星データと高度なアルゴリズムを利用して正確な位置情報を提供します。
PPPは、地上のインフラストラクチャが不足している遠隔地や過酷な環境でのアプリケーションに適しており、ローカル基準局を必要とせずに世界中のどこでも機能します。精密な衛星軌道および時計データを利用し、さらに大気およびマルチパスの影響に対する補正を行うことで、PPPは一般的なGNSS誤差を最小限に抑え、センチメートルレベルの精度を達成することができます。
PPPは、収集したデータを事後に分析する後処理測位に利用できる一方で、リアルタイム測位ソリューションも提供可能です。リアルタイムPPP(RTPPP)は利用が拡大しており、ユーザーはリアルタイムで補正を受信し、自己位置を決定できます。
