


シーカー
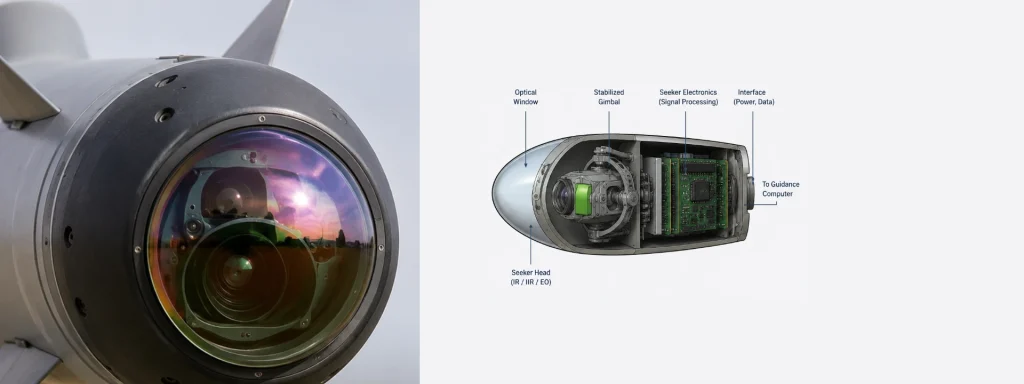
シーカーは、誘導ビークルにおける終末誘導サブシステムです。飛行の最終段階でターゲットの相対位置を検出し、追跡し、更新します。慣性航法装置((INS))とは異なり、このサブシステムはターゲットの視線(LOS)を測定します。その後、この情報を誘導コンピューターに送信します。誘導コンピューターはそのデータを使用して正確な操舵指令を生成します。このアプリケーションは、シーカーの安定化と制御とも呼ばれます。
ミッション要件によって、シーカー技術の選択が決まります。赤外線(IR)シーカーは、熱を発するターゲットからの熱放射を検出します。受動的に作動するため、検出リスクが軽減されます。
電気光学(EO) シーカーは可視光スペクトルで機能します。良好な照明条件の下でターゲットを認識するための高解像度画像を提供します。
アクティブレーダーシーカーは、無線周波数信号を送信し、反射されたエコーを処理します。全天候下での長距離ターゲット捕捉をサポートします。セミアクティブレーダーシステムは、外部のレーダー照射に依存します。レーザーシステムは、指定されたターゲットから反射されたレーザーエネルギーを追跡します。
センサーの品質だけではシーカーの性能は決まりません。安定化の精度も極めて重要な役割を果たします。高性能IMUは、高帯域幅で角速度と線加速度を測定します。これらの測定値により、動的な機動中でも視線が安定します。また、プラットフォームの動きや外乱も補償します。その結果、シーカーは交戦中を通して正確なターゲット追跡を維持します。
現代の誘導システムは、シーカーの測定値と慣性航法データを組み合わせます。EKFを含む高度なセンサーフュージョンアルゴリズムを使用します。これらのアルゴリズムは、ターゲット追跡の精度を向上させ、測定ノイズを低減します。また、ターゲットが一時的に見えなくなったり、センサーの性能が低下したりした場合でも、誘導を維持します。
現代の戦場では、より高い精度とレジリエンスが求められています。高度なシーカーと高性能な慣性センサーが連携して、これらの要件を満たします。それらの統合により、誘導精度とミッションの有効性が向上します。また、戦闘環境における対抗手段に対する耐性も高まります。
