Accueil Études de cas Page 5

Études de cas – Page 5

Découvrez comment nos solutions de technologie inertielle innovantes font la différence dans des applications réelles. Nos études de cas présentent des exemples concrets de la façon dont nous avons relevé des défis complexes, en offrant une navigation précise, un suivi des mouvements et des performances avancées dans divers secteurs.
Université de Rostock

Essais en conditions réelles d'un ferry autonome en milieu urbain

Navigation de ferry autonome
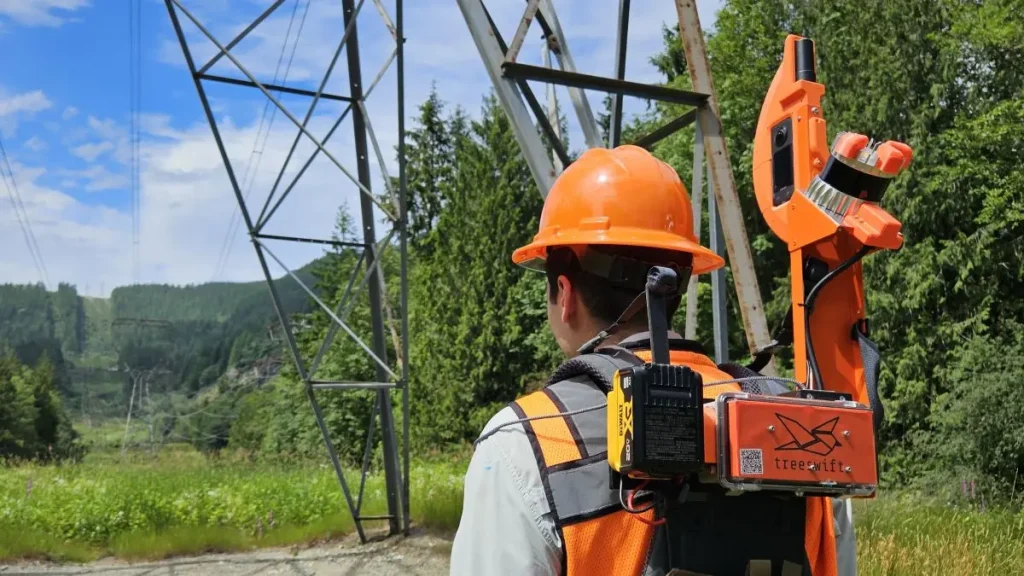
Treeswift

Comment Treeswift modernise les opérations de terrain pour les services publics

Cartographie mobile
TREALIS

Détection des défauts des rails par TREALIS avec Apogee Navsight

Positionnement de tramways et de trains
GapEOD

Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse

Positionnement de tramways et de trains
Université AGH de Cracovie

Comment l'Ellipse-D a aidé un bateau solaire à concourir à Monaco

Bateau solaire

Découvrez nos applications

Chaque étude de cas met en lumière les défis uniques auxquels nos clients ont fait face, les solutions que nous avons conçues sur mesure ensemble et les résultats fructueux obtenus. Ces études de cas démontrent le potentiel de la technologie inertielle pour transformer les projets en réalité.

BoE Systems

Compensation de mouvement par drone et géoréférencement de nuages de points

Levés par drone
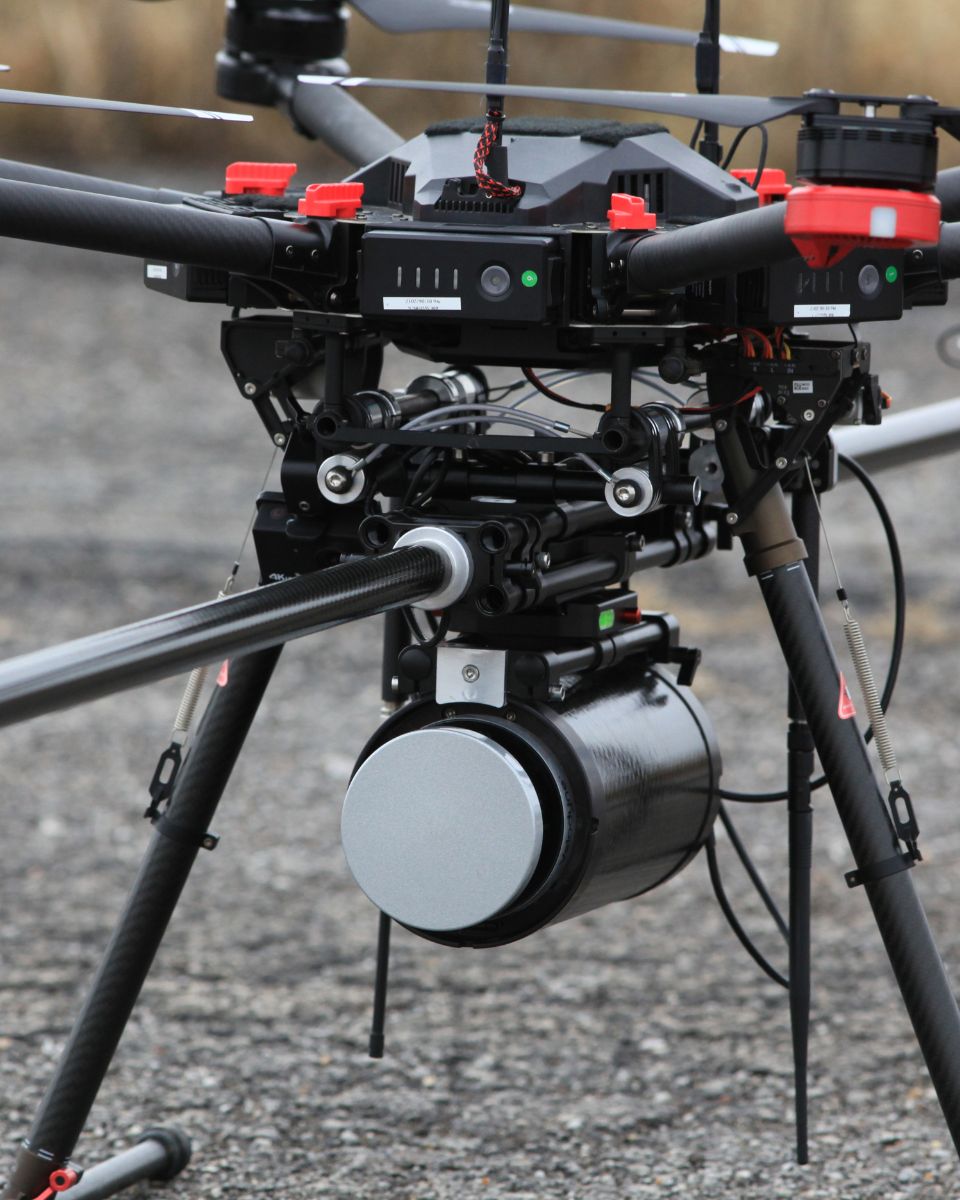
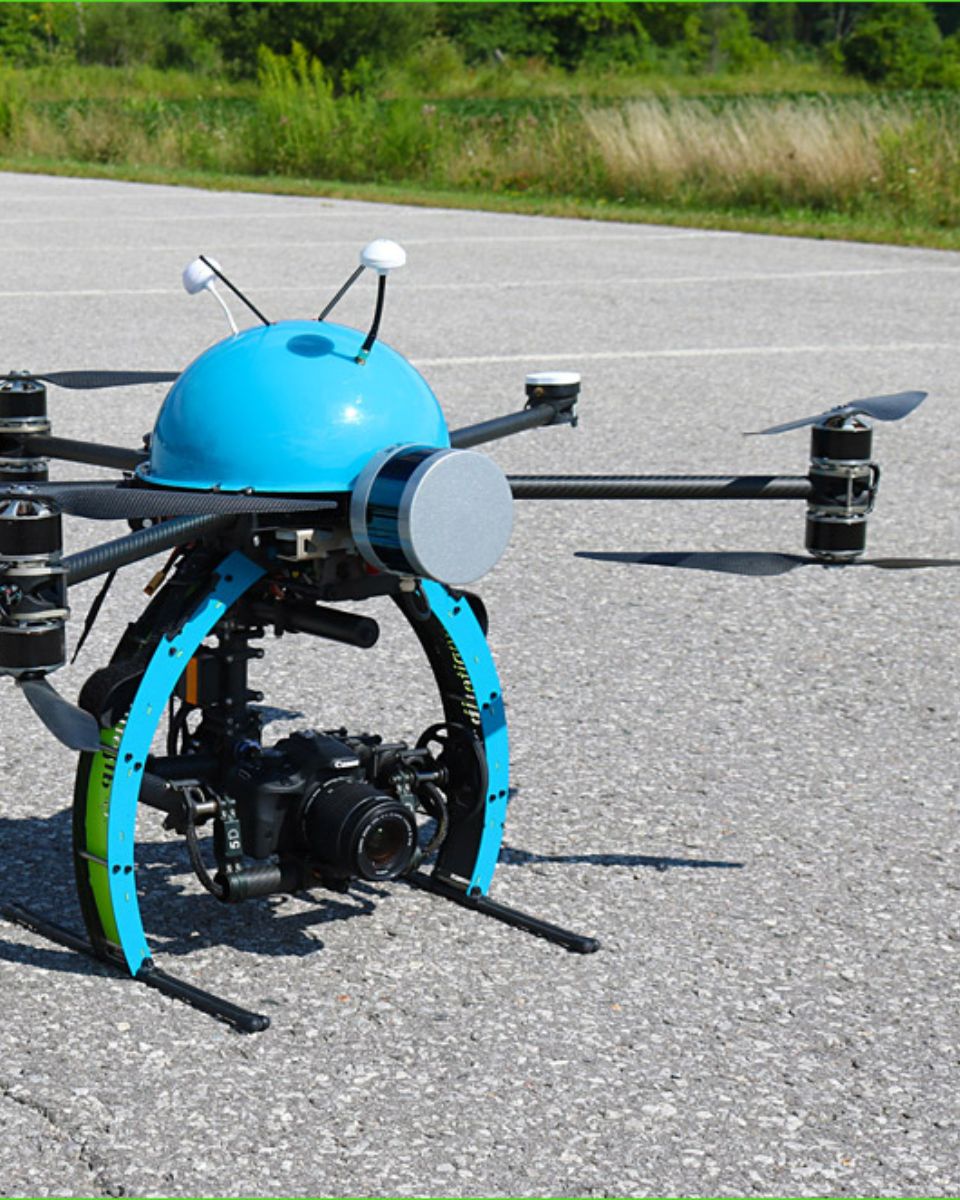
UAV LiDAR BoE Systems
Hypack

Compensation de mouvement et géoréférencement pour LiDAR par drone

Levés par drone
Hypack Nexus 800
VIAMETRIS

Cartographie mobile basée sur SLAM utilisant un système de navigation inertielle RTK

Cartographie mobile

Technologie SLAM et INS de Viametris
SeaRobotics

Solutions de mouvement, de pilonnement (heave) et de navigation pour USV bathymétrique

Véhicule de surface sans équipage (USV)

Searobotics USV
McGills Robotics

Le rover martial de McGill intègre le système de navigation inertielle de SBG Systems

Robotique
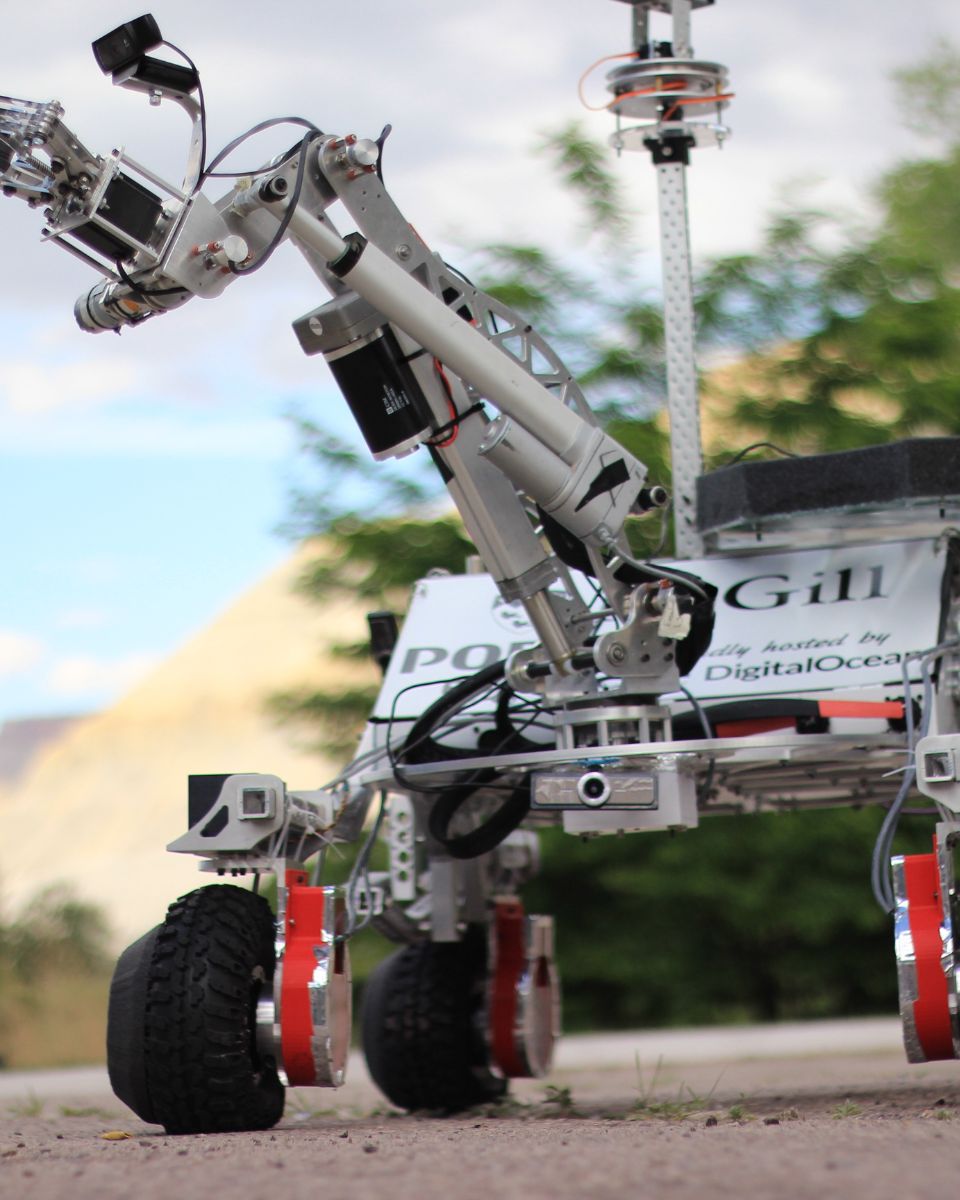
INS du rover martien
HyperXite

Challenge Hyperloop – Position, vitesse et accélération avec l'INS

Positionnement ferroviaire
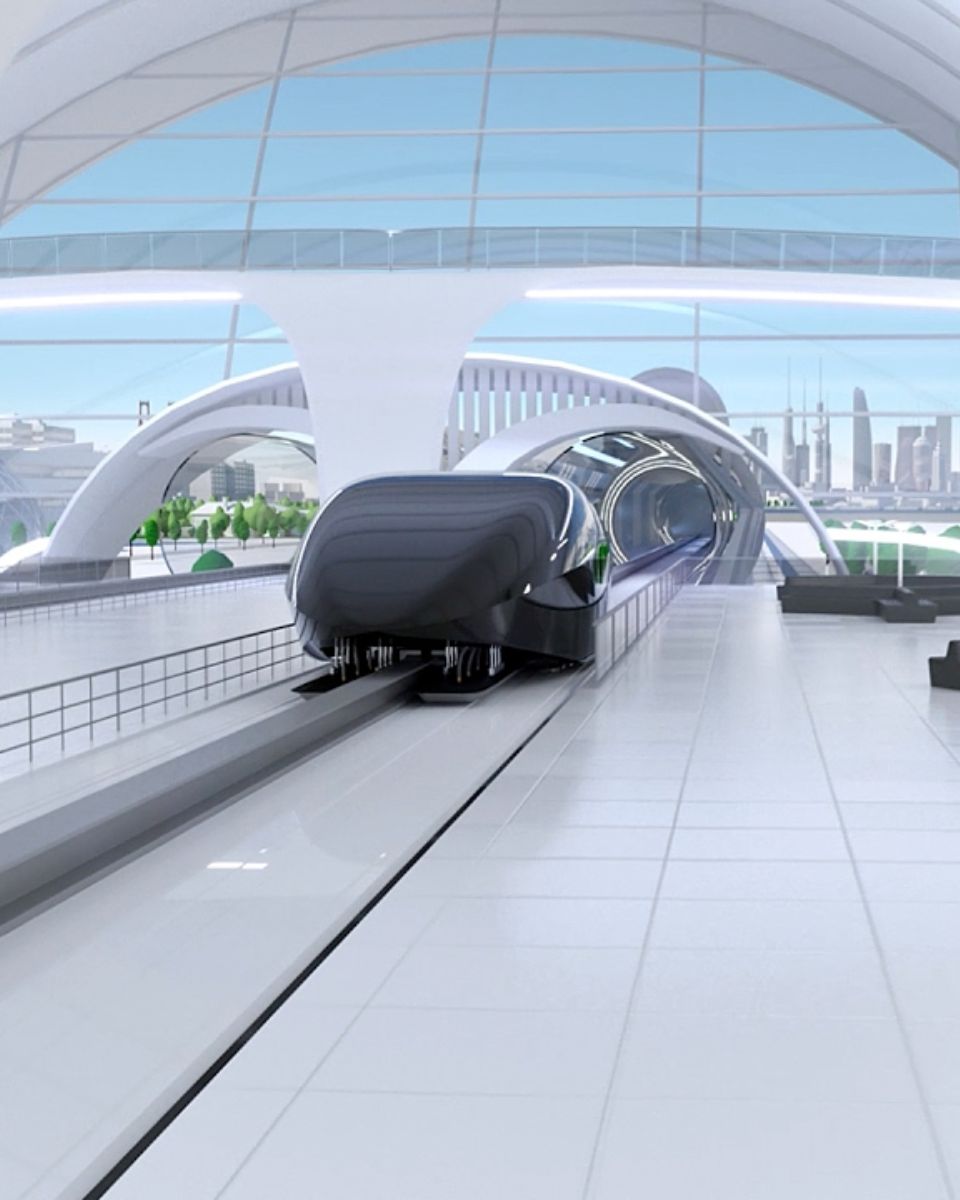
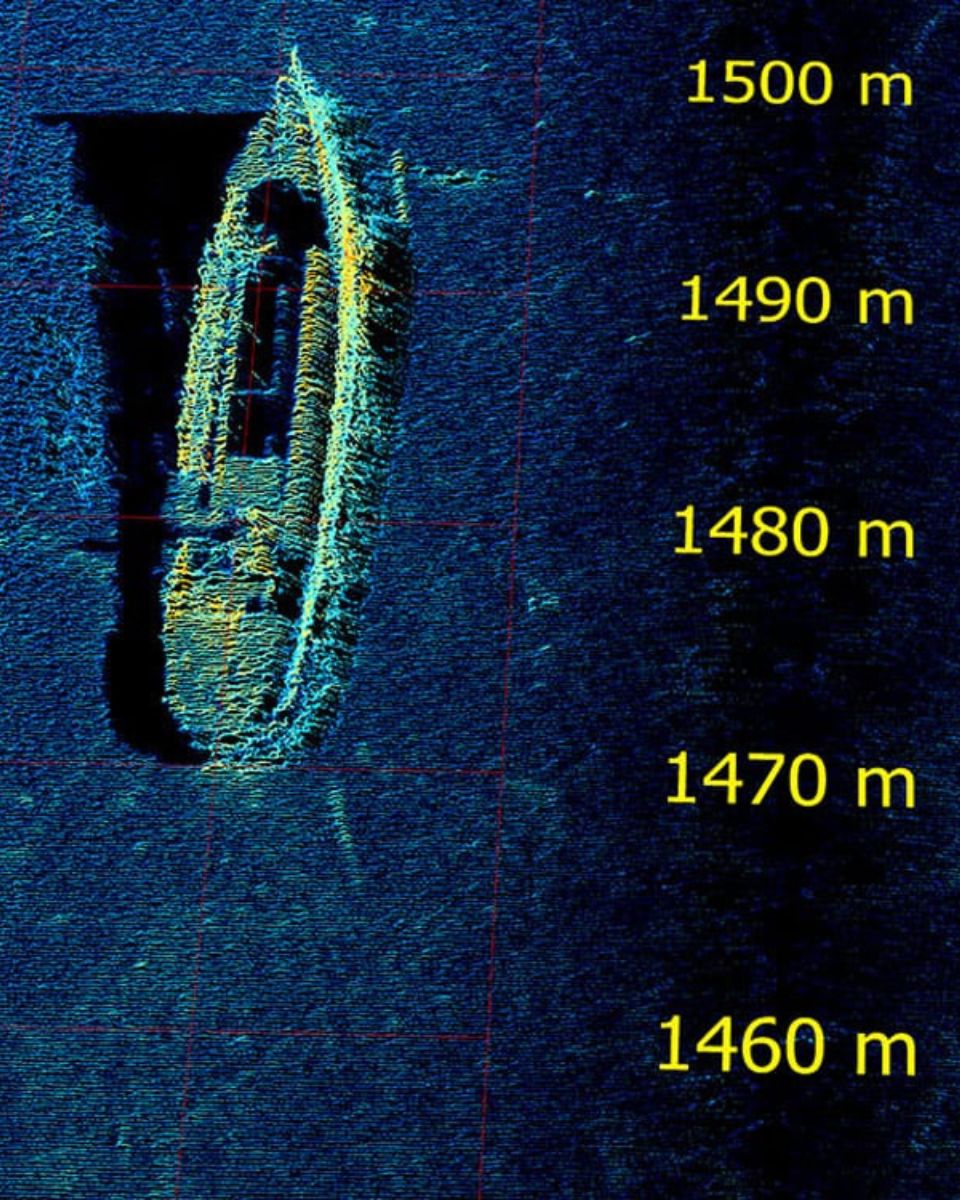
Exemple de capsule Hyperloop
PingDSP

PingDSP intègre l'Ekinox pour ses sonars

Surveillance des mouvements de navire
Carte Sonar PingDSL
Vikings

Système de navigation inertielle compact pour la navigation autonome

Robot autonome
Robot autonome VIKINGS
WSA Berlin

Système de navigation inertielle pour la cartographie sous les ponts

Levés topographiques
Cartographie sous les ponts
AMZ

Ellipse-N, l'INS/GNSS utilisé pour les voitures de course autonomes

Véhicules autonomes
INS de la voiture de course AMZ
The Office of Naval Research MIZ

Mesure de la houle en mer arctique

Bouée instrumentée
Bouée houlographe Mer Arctique
Enginova

Le record du monde de vitesse à vélo battu grâce à l'Ellipse-N

Positionnement en temps réel
Eric Barone, Le Baron Rouge, bat un record