Strona główna Studia przypadków Strona 5

Studia przypadków – strona 5

Odkryj, jak nasze innowacyjne rozwiązania z zakresu technologii inercyjnej zmieniają rzeczywistość w zastosowaniach praktycznych. Nasze studia przypadków przedstawiają konkretne przykłady radzenia sobie ze złożonymi wyzwaniami, zapewniając precyzyjną nawigację, śledzenie ruchu i zaawansowaną wydajność w wielu branżach.
Uniwersytet w Rostocku

Badania nad autonomicznymi promami na rzeczywistych miejskich drogach wodnych

Autonomiczna nawigacja promowa
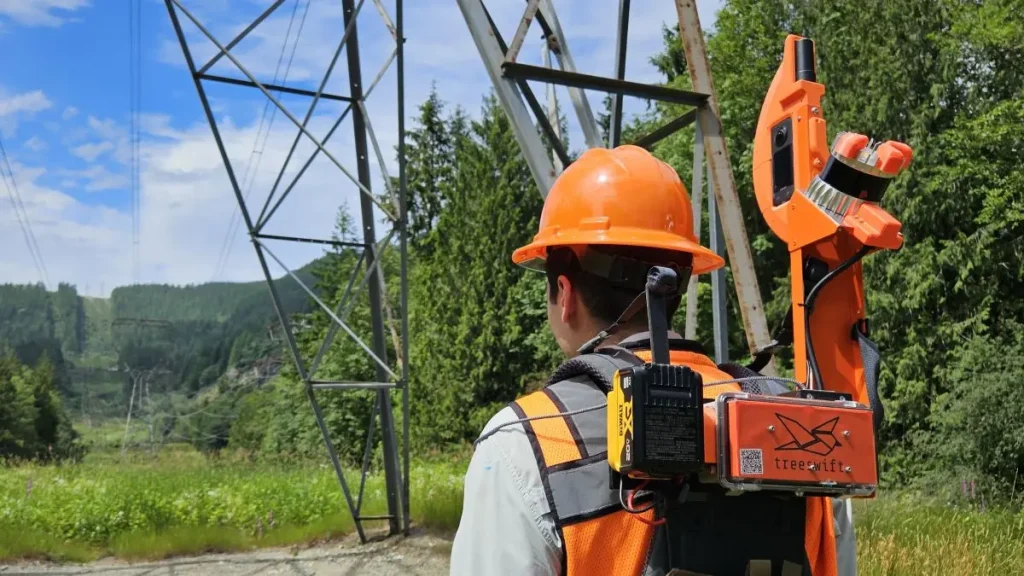
Drzewoszyb

W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej

Mapowanie mobilne
TREALIS

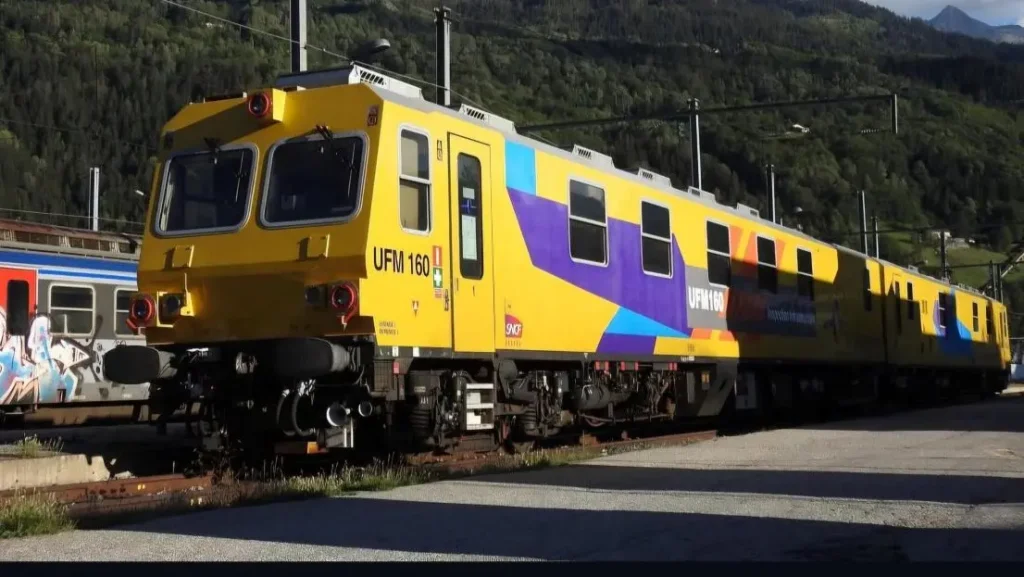
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight

Pozycjonowanie tramwajów i pociągów
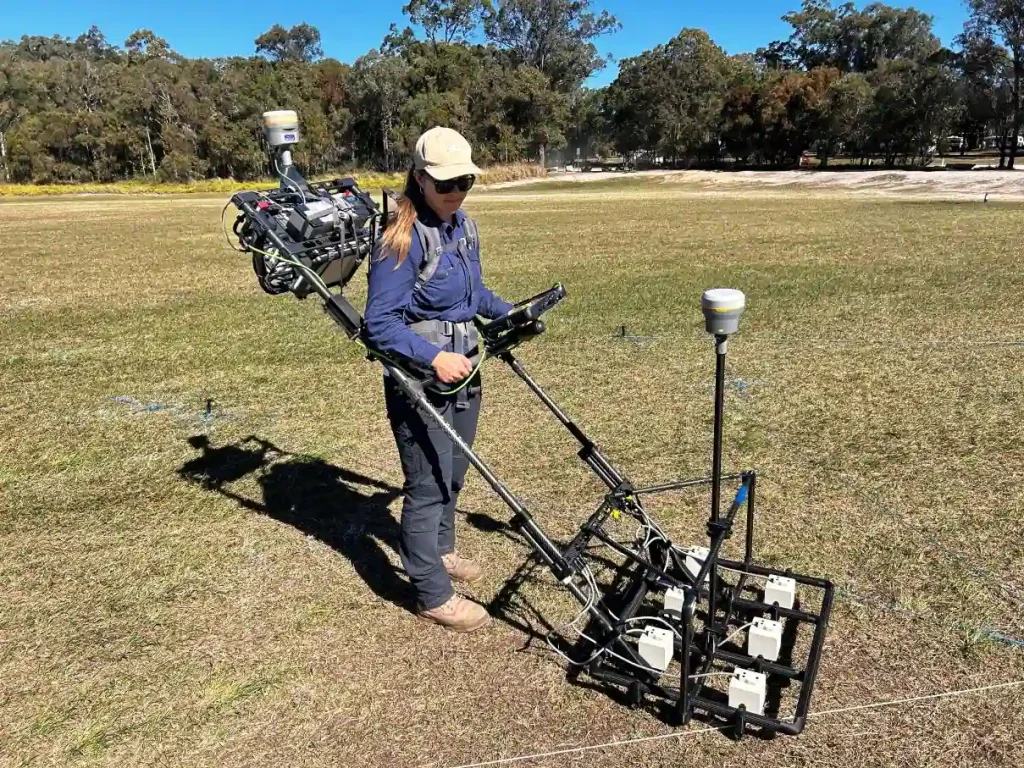
GapEOD

Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse

Pozycjonowanie tramwajów i pociągów
Akademia Górniczo-Hutnicza w Krakowie

Jak Ellipse-D pomogła łodzi z napędem słonecznym w rywalizacji w Monako

Łódź zasilana energią słoneczną

Poznaj nasze aplikacje

Każde studium przypadku przedstawia unikalne wyzwania, z jakimi mierzyli się nasi klienci, wspólnie dopasowane rozwiązania oraz osiągnięte sukcesy. Te przykłady pokazują potencjał technologii inercyjnej w przekuwaniu projektów w rzeczywistość.

BoE Systems

Kompensacja ruchu bezzałogowego statku powietrznego (UAV) oraz georeferencjonowanie chmury punktów

Pomiary z wykorzystaniem bezzałogowych statków powietrznych (UAV)
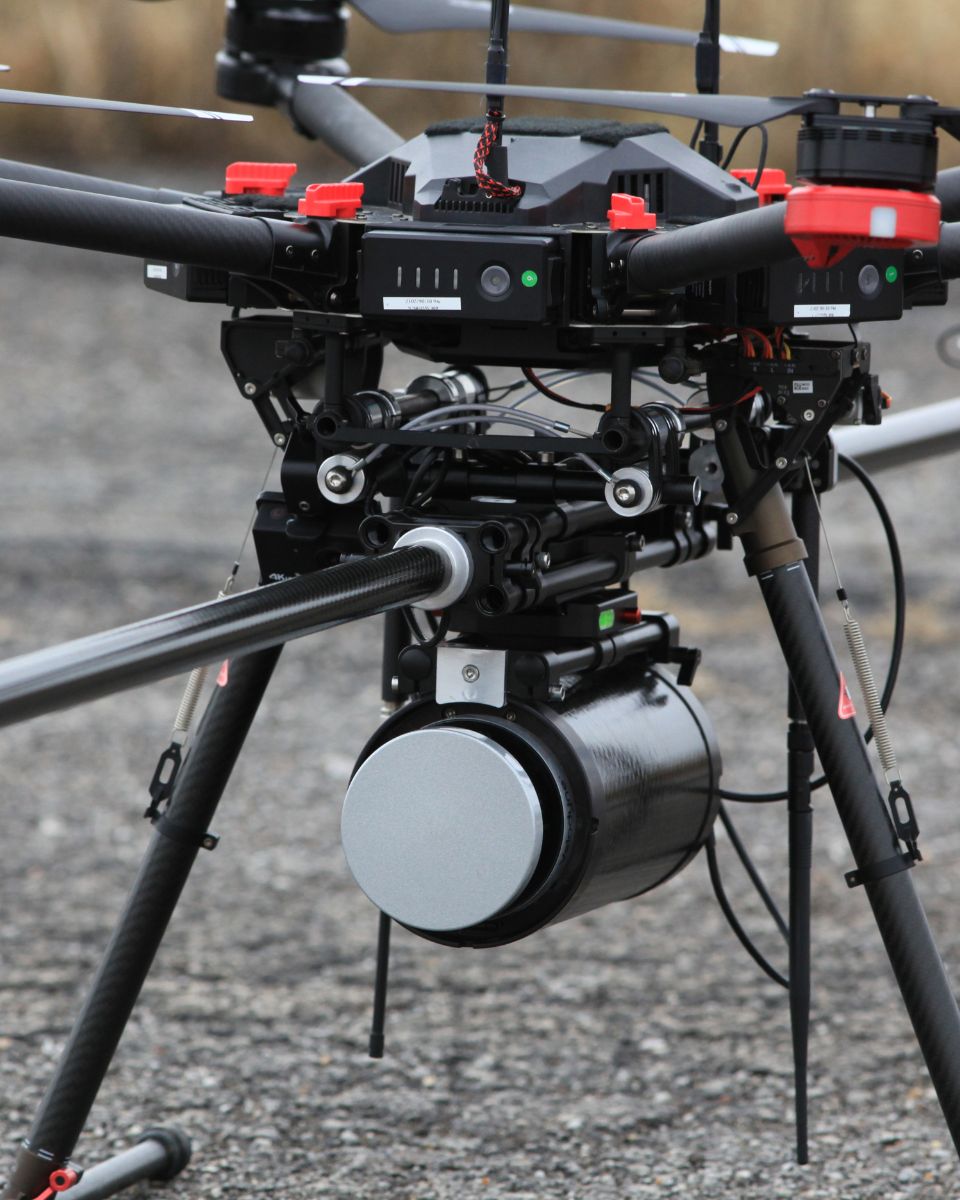
Systemy LiDAR dla bezzałogowych statków powietrznych firmy BoE
Hypack

Kompensacja ruchu i georeferencjonowanie danych LiDAR z bezzałogowych statków powietrznych (UAV)

Pomiary z wykorzystaniem bezzałogowych statków powietrznych (UAV)
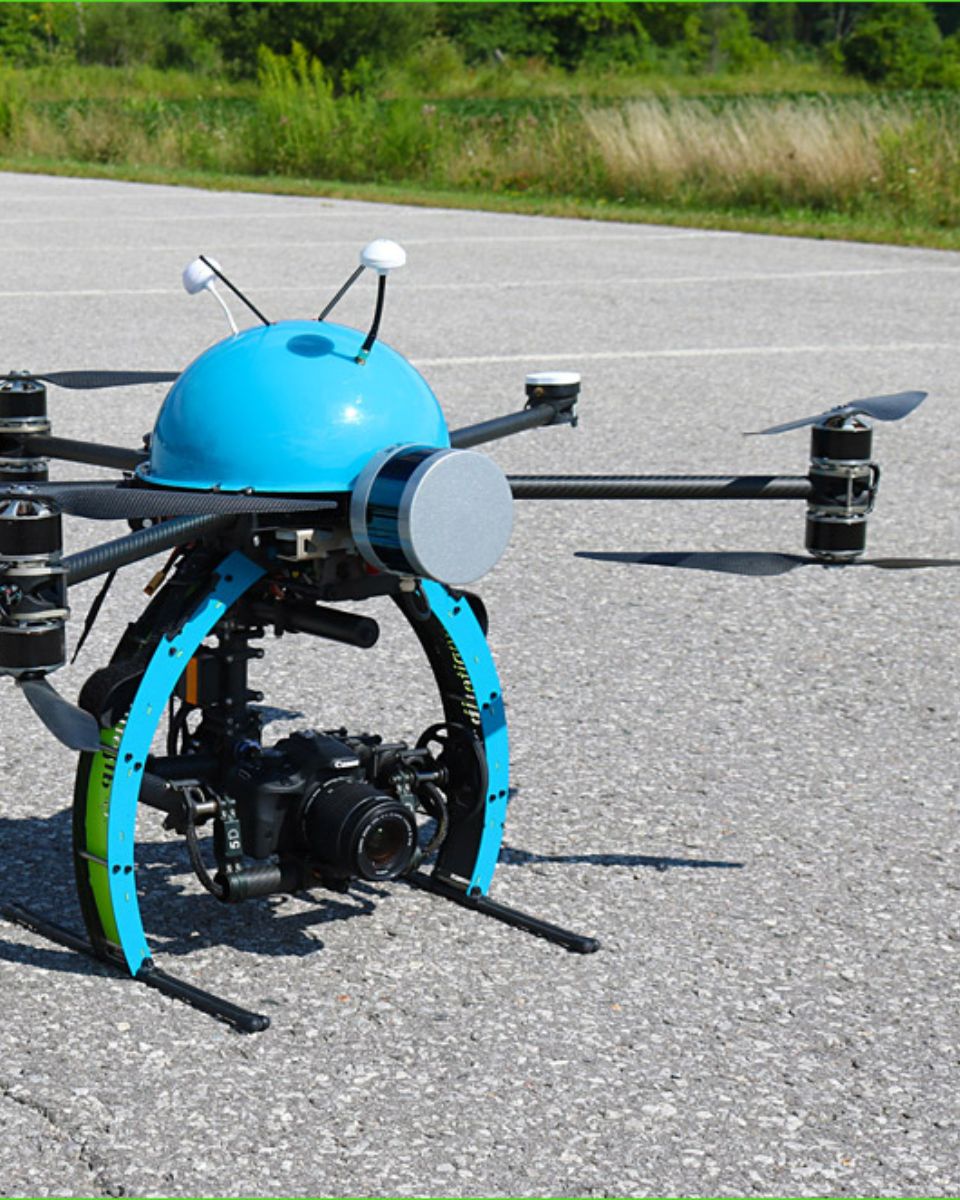
Hypack Nexus 800
VIAMETRIS

Mobilne mapowanie oparte na SLAM przy użyciu systemu nawigacji inercyjnej RTK

Mapowanie mobilne

Technologia Viametris Slam And Ins
SeaRobotics

Rozwiązania w zakresie ruchu, podnoszenia i nawigacji dla batymetrycznych bezzałogowych statków wodnych (USV)

Bezzałogowy statek powierzchniowy (USV)

Searobotics USV
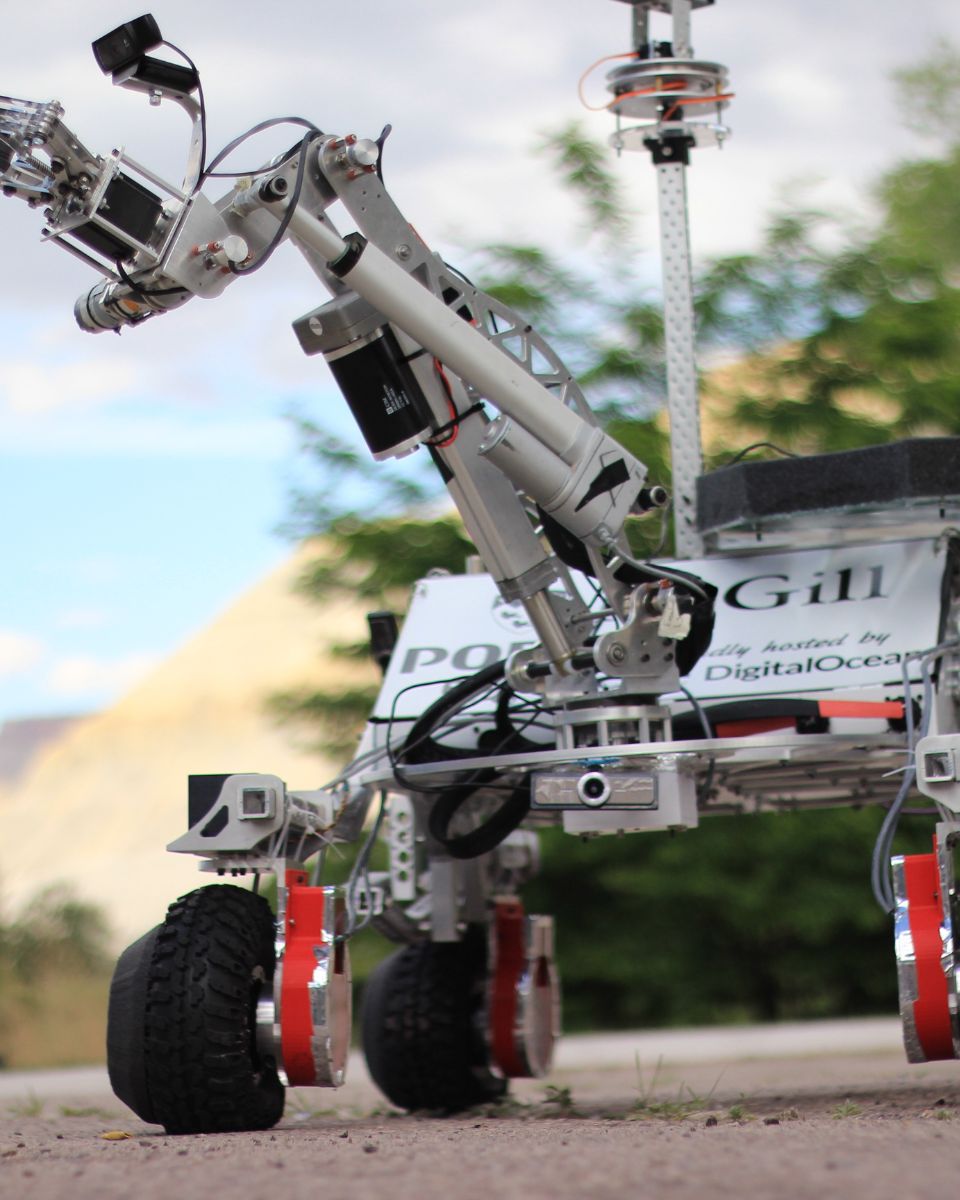
McGills Robotics

Łazik marsjański Mc Gills integruje system nawigacji inercyjnej SBG

Robotyka
Łazik marsjański INS
HyperXite

Wyzwanie Hyperloop – Położenie, prędkość i przyspieszenie z wykorzystaniem INS

Pozycjonowanie kolejowe
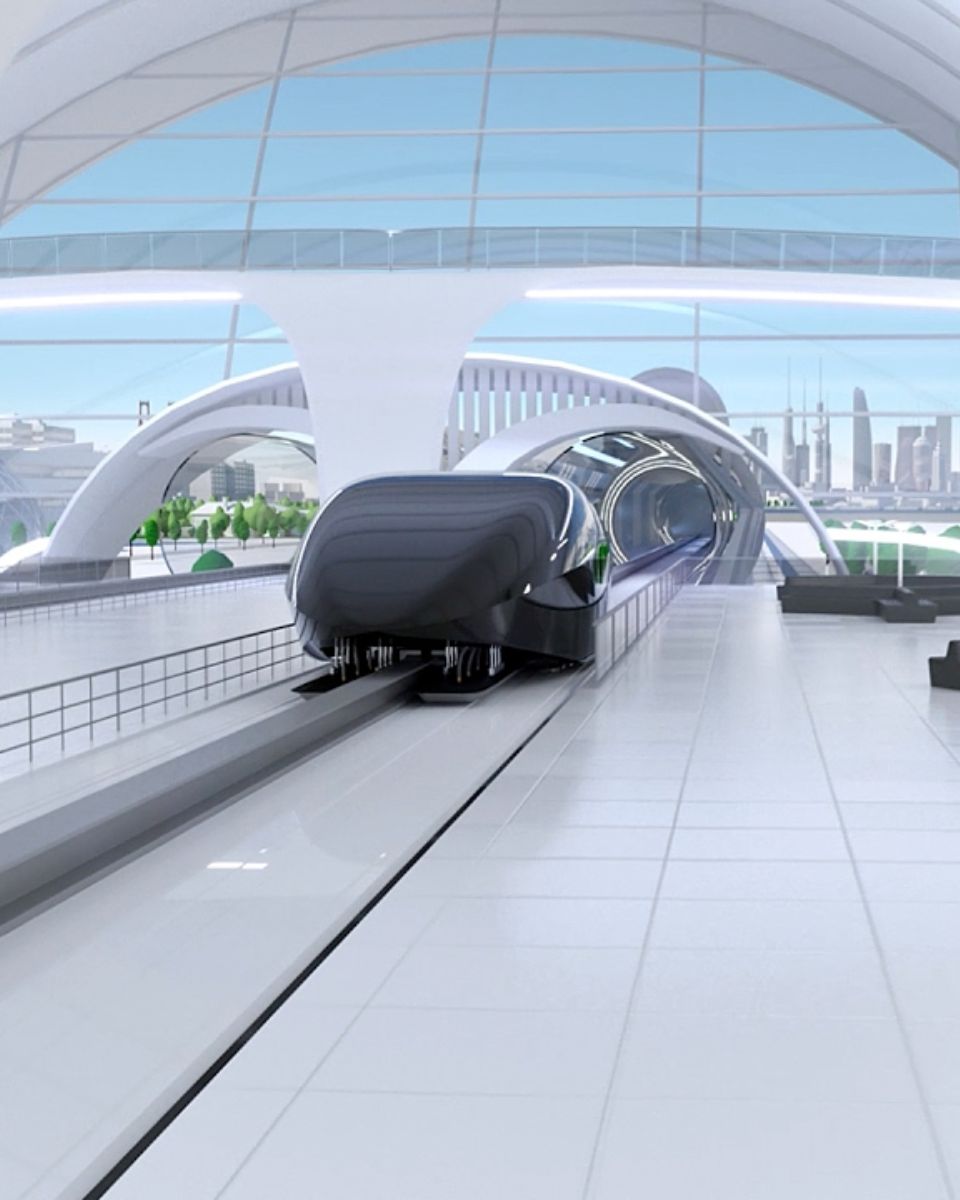
Przykład kapsuły Hyperloop
PingDSP

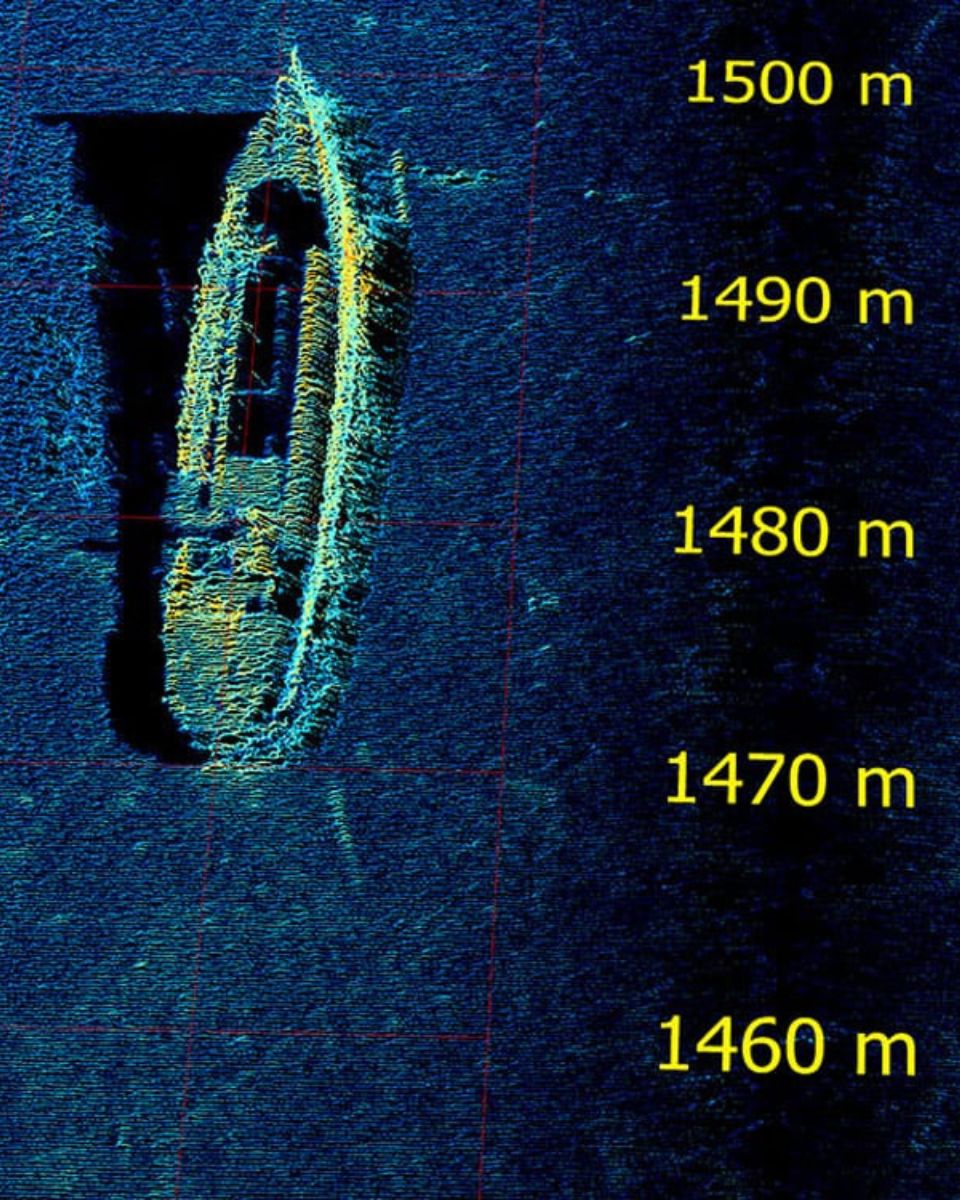
PingDSP integruje system Ekinox w swoich sonarach

Monitorowanie ruchu łodzi
Mapa Sonar PingDSL
Wikingowie

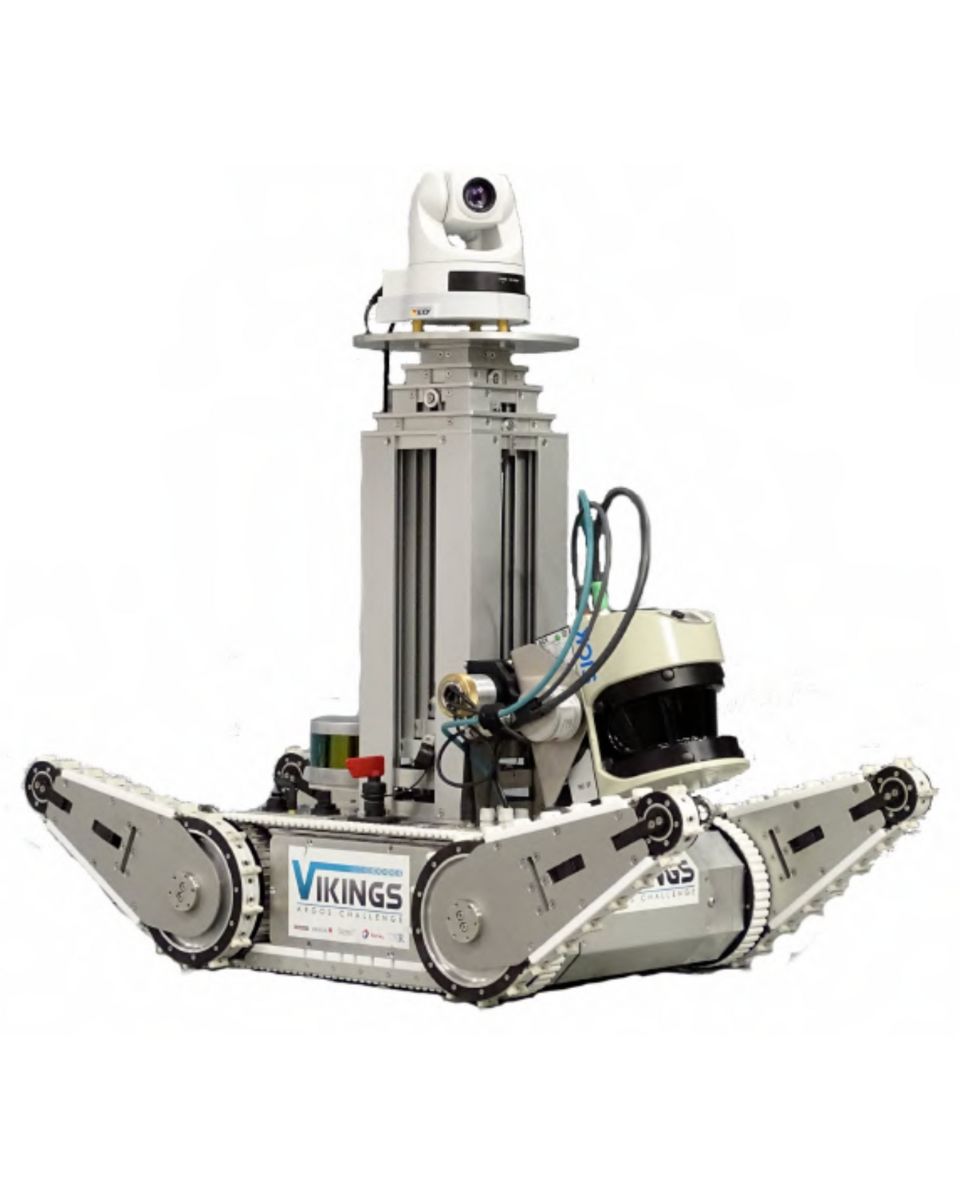
Kompaktowy inercyjny system nawigacyjny do nawigacji autonomicznej

Robot autonomiczny
Autonomiczny robot VIKINGS
WSA Berlin

System nawigacji inercyjnej do pomiarów pod mostami

Geodezja
Mapowanie pod mostami
AMZ

Ellipse-N, system INS/GNSS stosowany w autonomicznych samochodach wyścigowych

Pojazdy autonomiczne
Samochód wyścigowy AMZ INS
Biuro Badań Marynarki Wojennej (ONR) MIZ

Pomiar fal na morzu arktycznym

Boja z oprzyrządowaniem
Boja falowa na Morzu Arktycznym
Enginova

Rekord świata prędkości na rowerze pobity z Ellipse-N

Lokalizacja w czasie rzeczywistym
Eric Barone – „Baron Rouge” bije rekord