Home Casi di studio Pagina 5

Casi di studio – Pagina 5

Scopri come le nostre innovative soluzioni di tecnologia inerziale stanno facendo la differenza nelle applicazioni del mondo reale. I nostri casi studio mostrano esempi pratici di come abbiamo affrontato sfide complesse, offrendo navigazione precisa, tracciamento del movimento e prestazioni avanzate in vari settori.
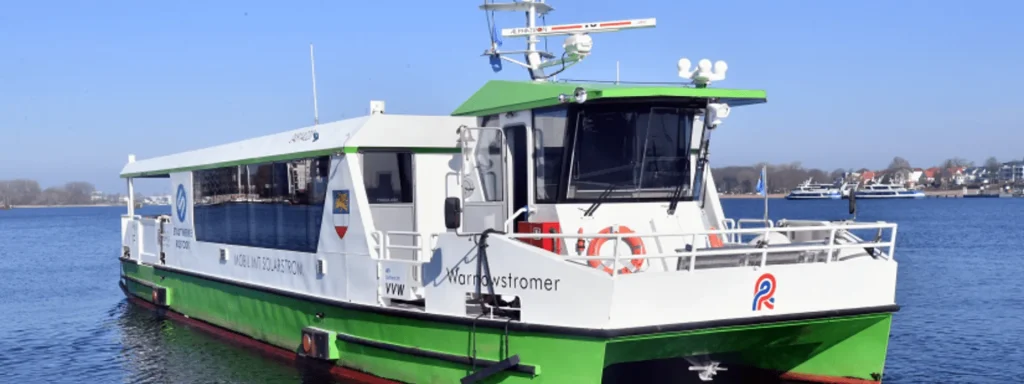
Università di Rostock

Ricerca sui traghetti autonomi nei corsi d’acqua urbani reali

Navigazione autonoma dei traghetti
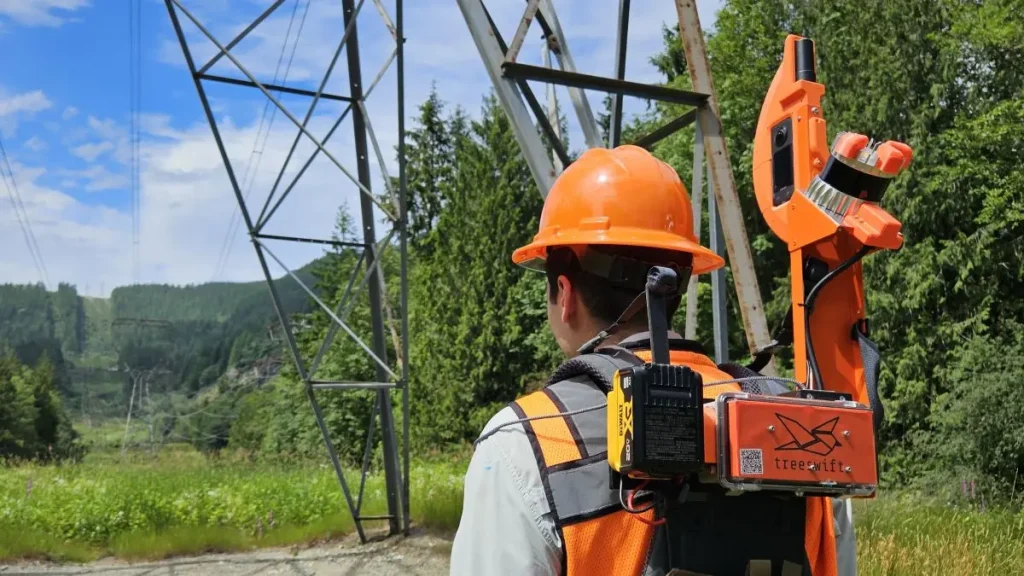
Veloce come un albero

Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici

Mappatura mobile
TREALIS

Rilevamento dei difetti ferroviari di TREALIS con Apogee Navsight

Posizionamento di tram e treni
GapEOD

Come GapEOD consente rilievi geofisici più sicuri con Ellipse

Posizionamento di tram e treni
Università AGH di Cracovia

Come Ellipse-D ha aiutato un'imbarcazione a energia solare a competere a Monaco

Barca a energia solare

Scopri le nostre applicazioni

Ogni caso evidenzia le sfide uniche affrontate dai nostri clienti, le soluzioni che abbiamo sviluppato su misura insieme e i risultati di successo ottenuti. Questi casi studio dimostrano il potenziale della tecnologia inerziale nel trasformare i progetti in realtà.

BoE Systems

Compensazione del movimento degli UAV e georeferenziazione delle nuvole di punti

Rilevamento con UAV
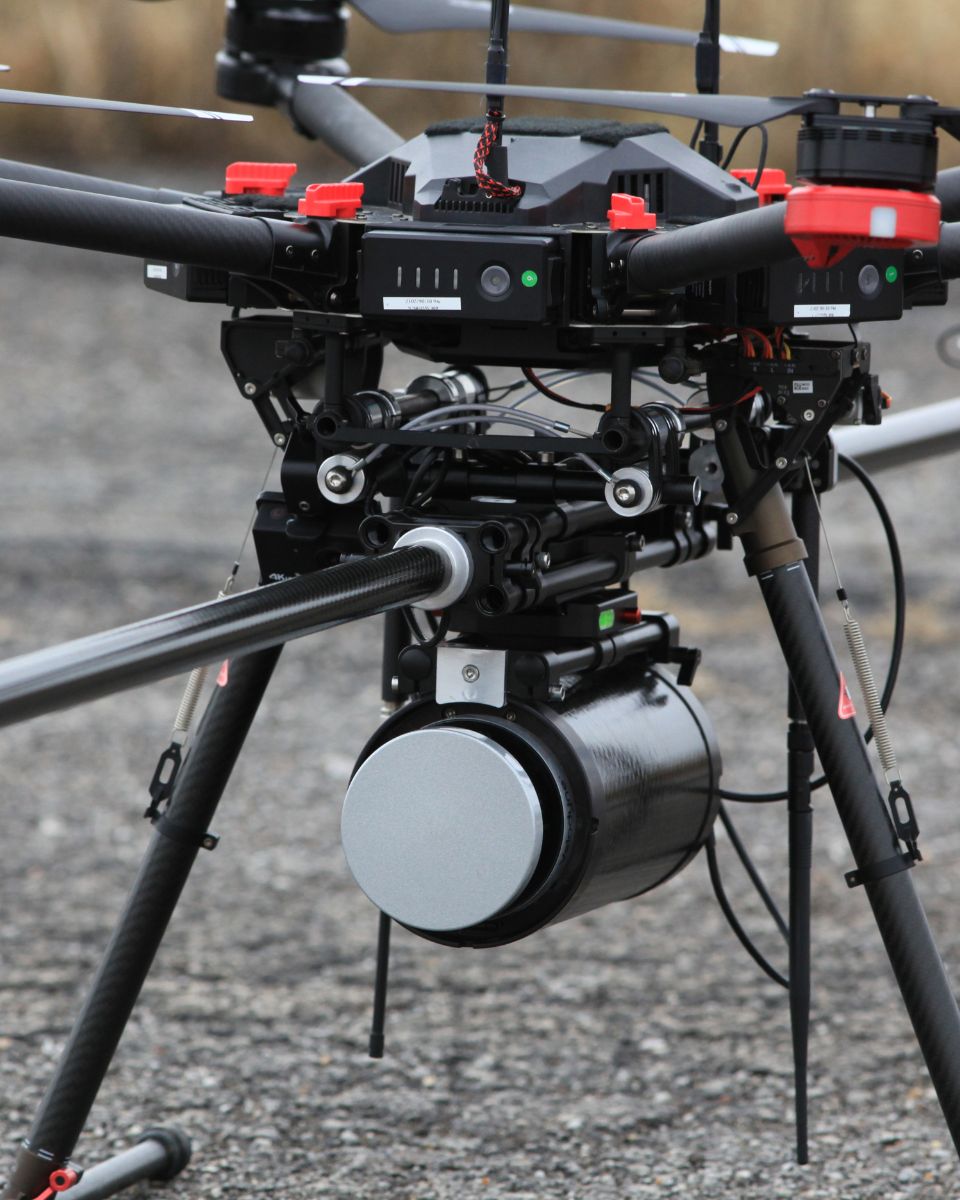
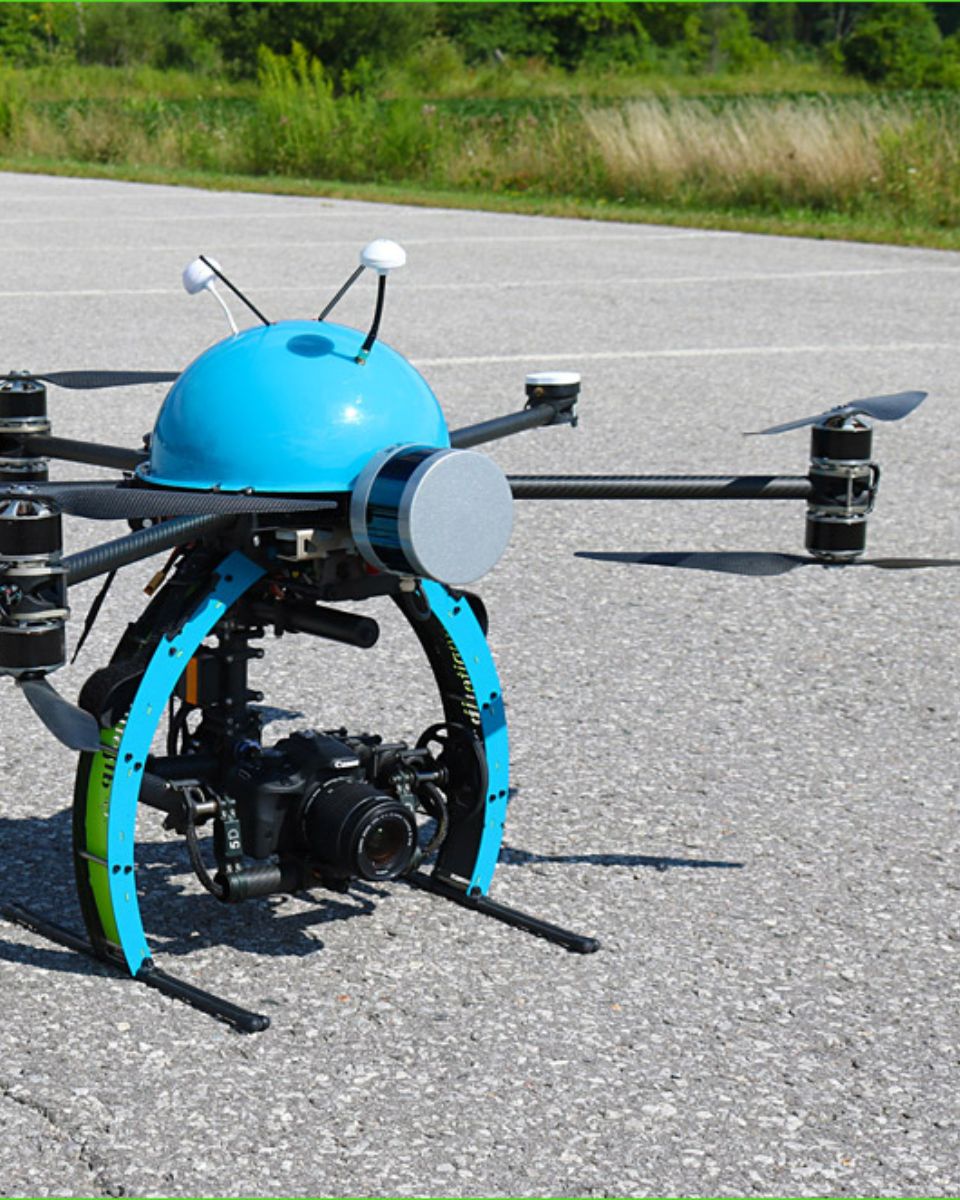
Sistemi LiDAR per UAV di BoE
Hypack

Compensazione del movimento e georeferenziazione del LiDAR su UAV

Rilevamento con UAV
Hypack Nexus 800
VIAMETRIS

Mobile mapping basato su SLAM tramite un sistema di navigazione inerziale RTK

Mappatura mobile

Tecnologia Slam And Ins di Viametris
SeaRobotics

Soluzioni di movimento, sollevamento e navigazione per USV batimetrici

Veicolo di superficie senza equipaggio (USV)

Searobotics USV
Mc Gills Robotics

Il rover su Marte della McGill integra il sistema di navigazione inerziale SBG

Robotica
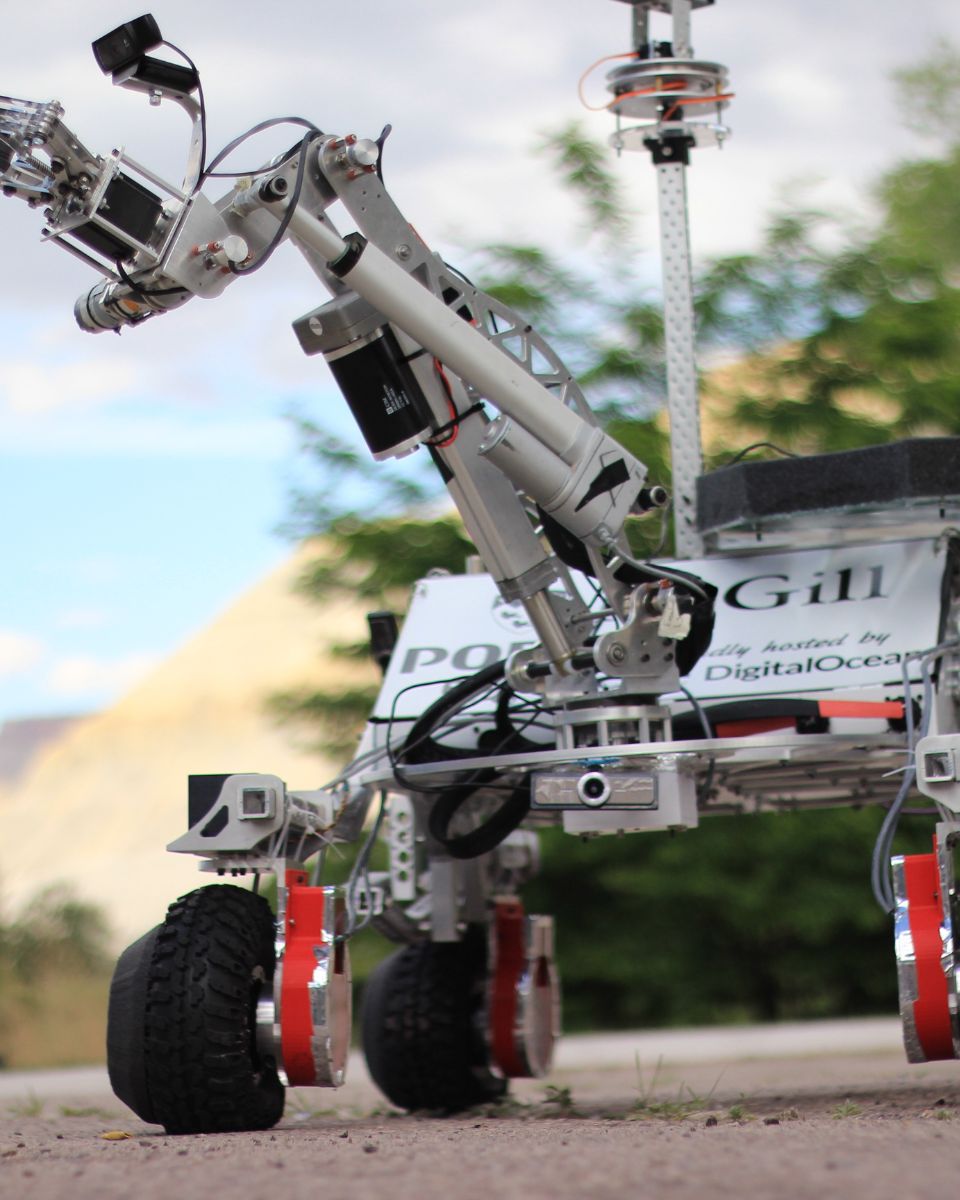
Mars Rover INS
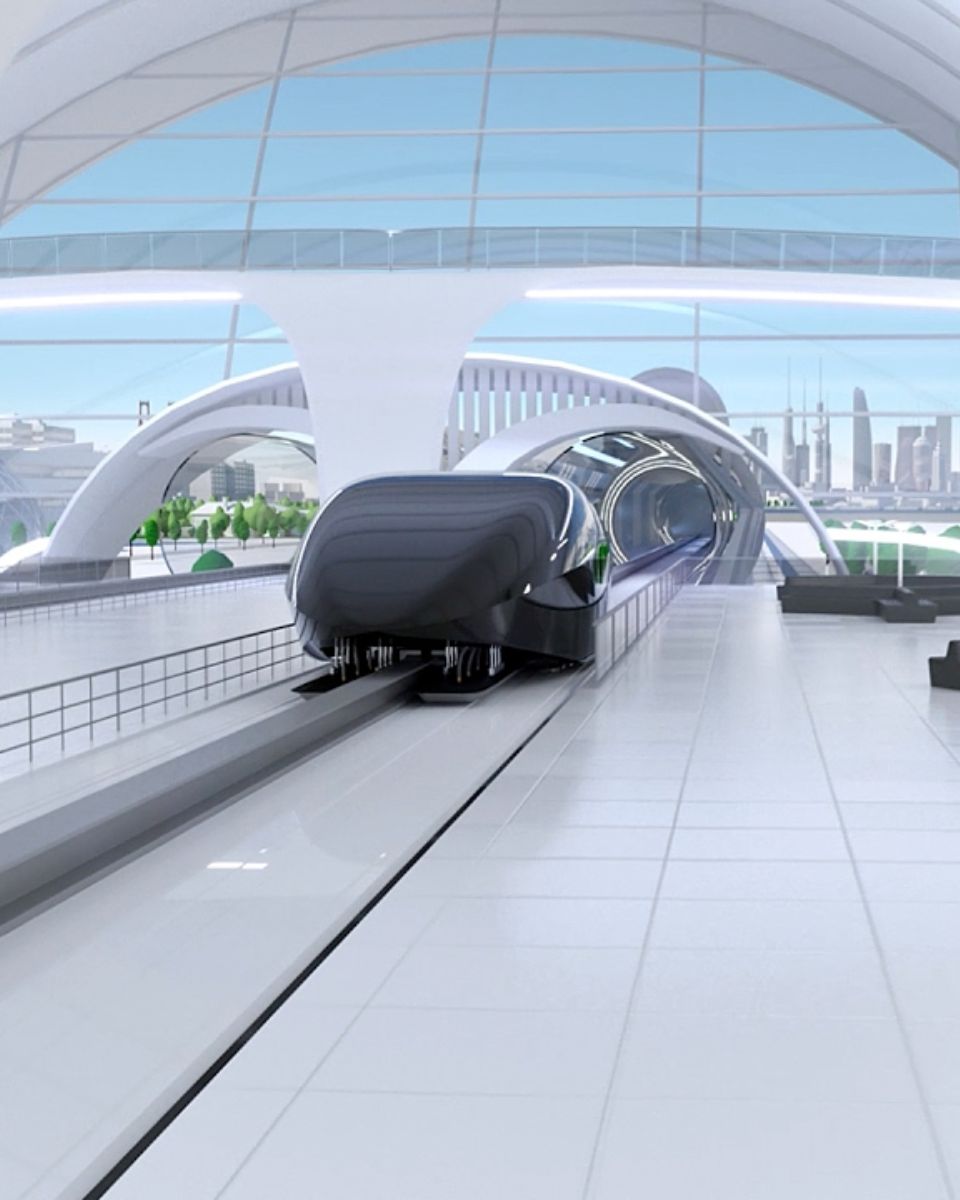
HyperXite

Hyperloop Challenge – Posizione, velocità e accelerazione con INS

Posizionamento ferroviario
Esempio di capsula Hyperloop
PingDSP

PingDSP integra Ekinox per i suoi sonar

Monitoraggio del movimento dell'imbarcazione
Mappa Sonar PingDSL
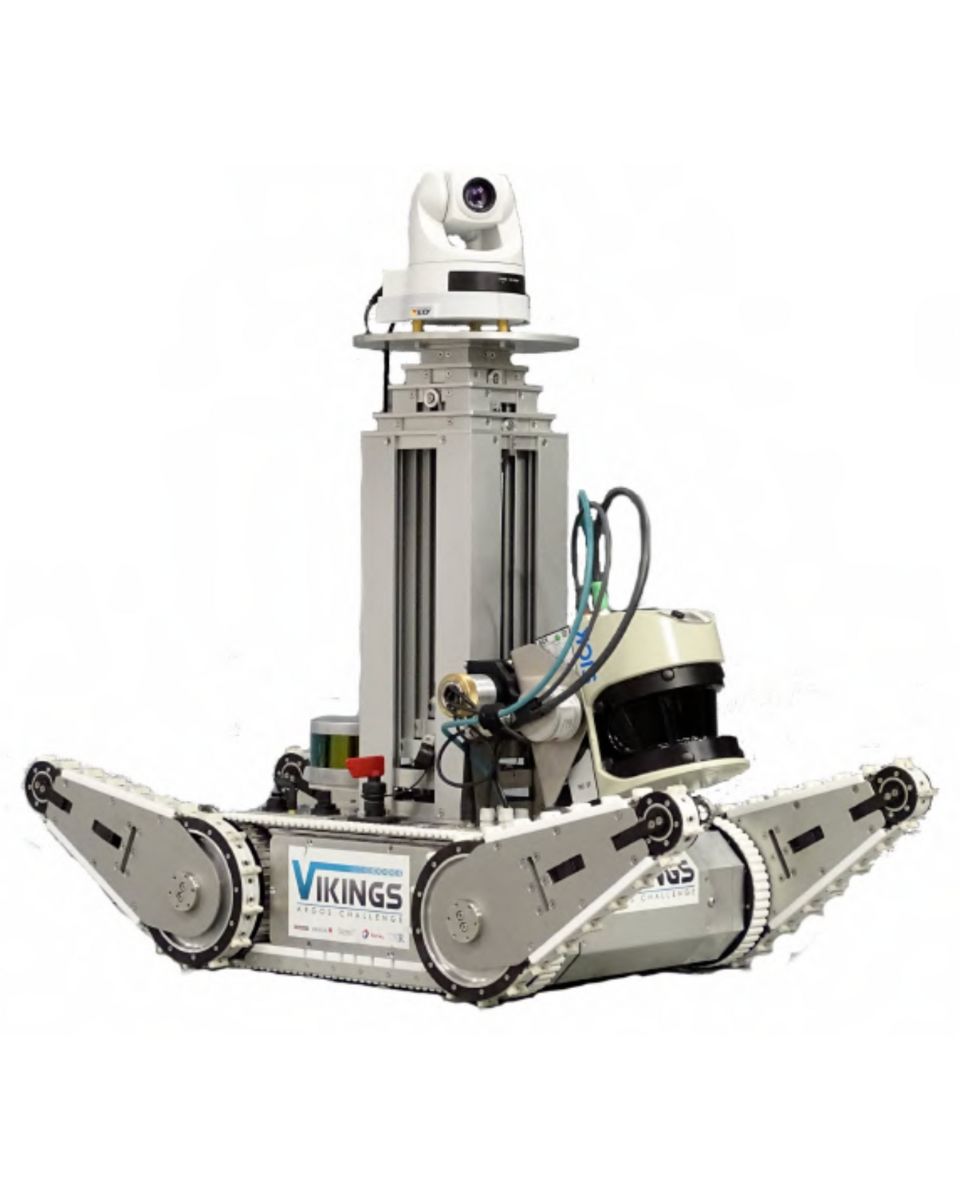
Vichinghi

Sistema di navigazione inerziale compatto per la navigazione autonoma

Robot autonomo
Robot autonomo VIKINGS
WSA Berlino

Sistema di navigazione inerziale per mappatura sotto i ponti

Rilevamento topografico
Mappatura sotto i ponti
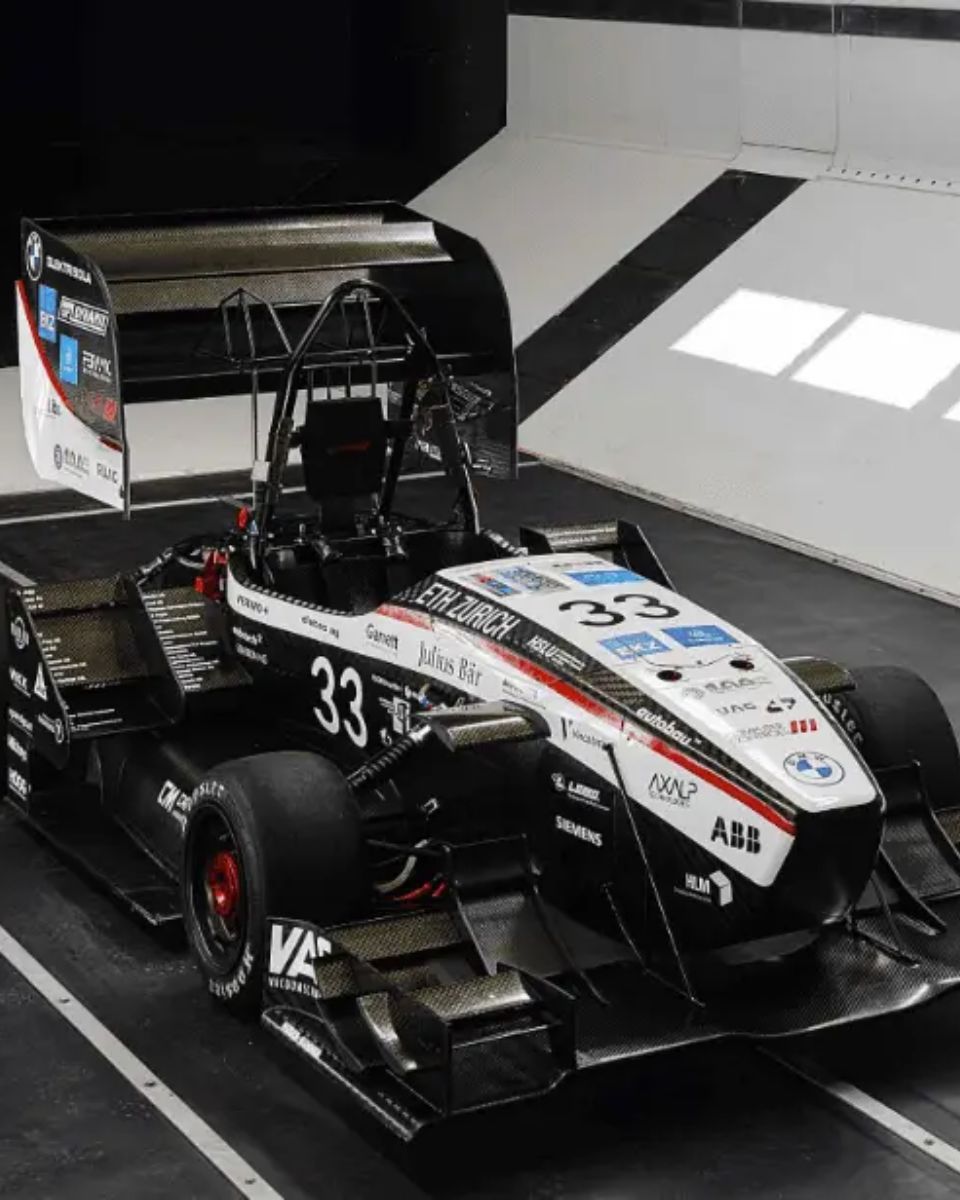
AMZ

Ellipse-N, l'INS/GNSS utilizzato per le auto da corsa autonome

Veicoli autonomi
Auto da corsa AMZ INS
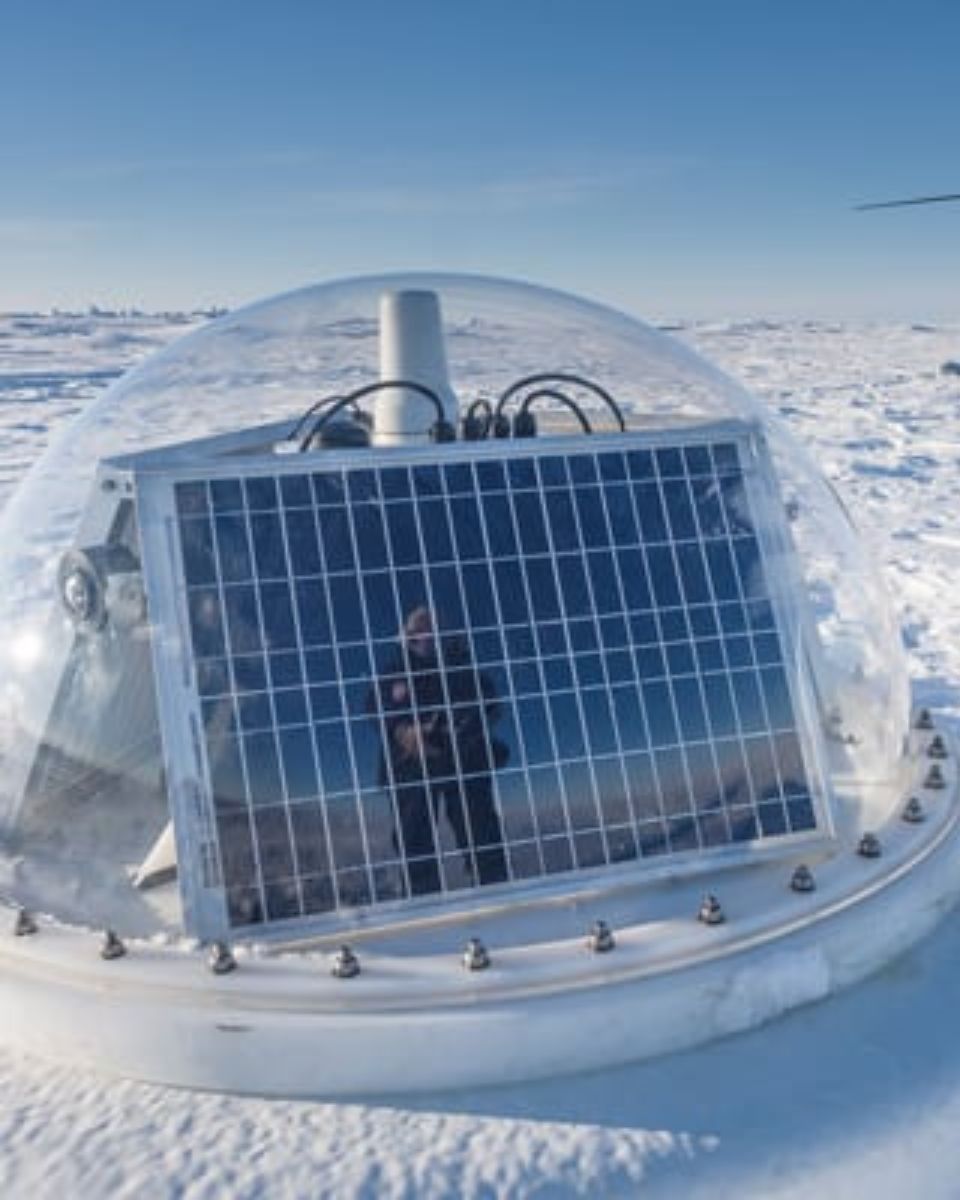
MIZ dell’Ufficio per la ricerca navale

Misurazione delle onde nel Mare Artico

Boa strumentata
Boa galleggiante Artic Sea
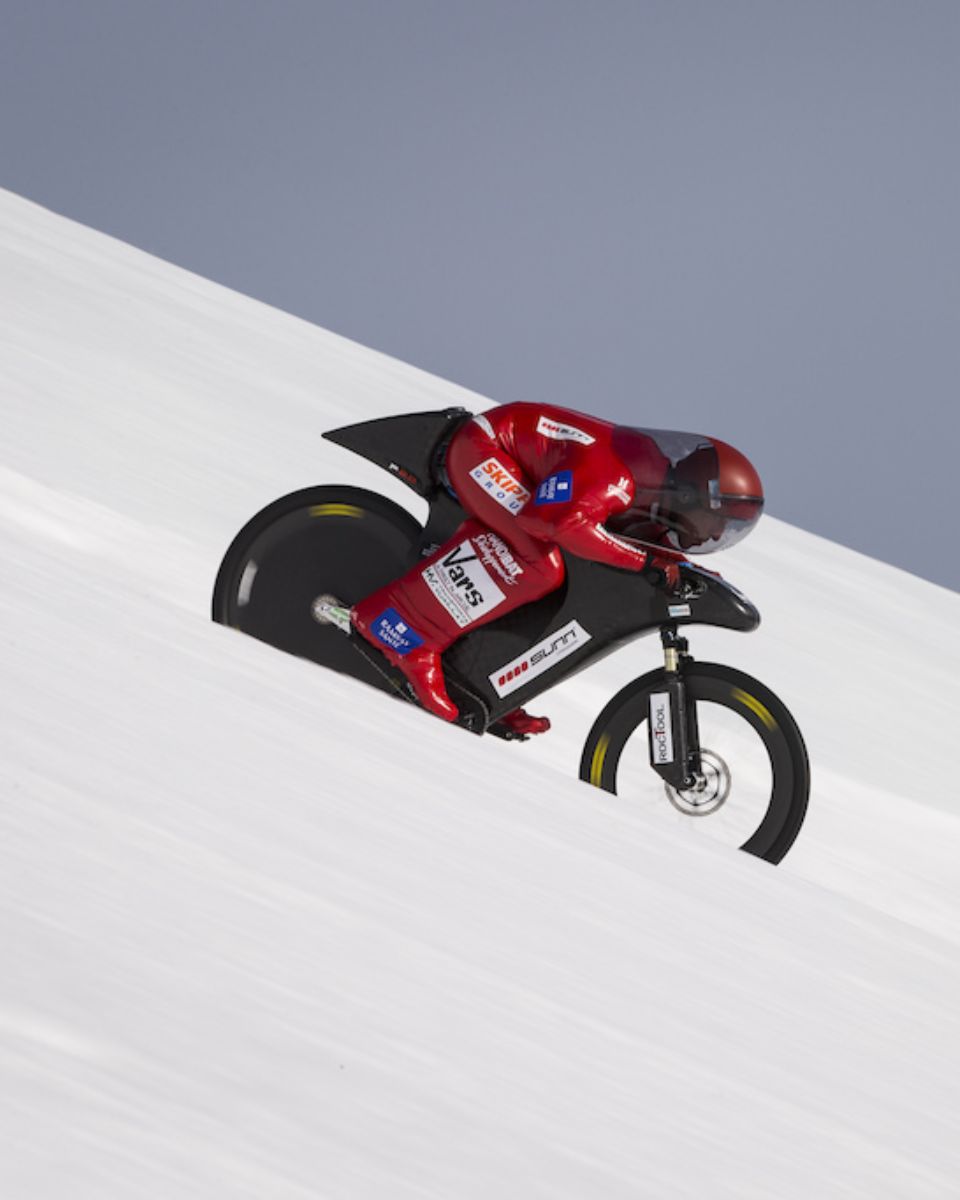
Enginova

Record mondiale di velocità in bicicletta battuto con Ellipse-N

Posizionamento in tempo reale
Eric Barone, il “Barone Rosso”, batte il record