Inicio Casos de estudio Página 5

Casos de estudio – Página 5

Descubra cómo nuestras innovadoras soluciones de tecnología inercial están marcando la diferencia en aplicaciones del mundo real. Nuestros casos de estudio muestran ejemplos prácticos de cómo hemos abordado desafíos complejos, ofreciendo navegación precisa, seguimiento de movimiento y rendimiento avanzado en una amplia gama de industrias.
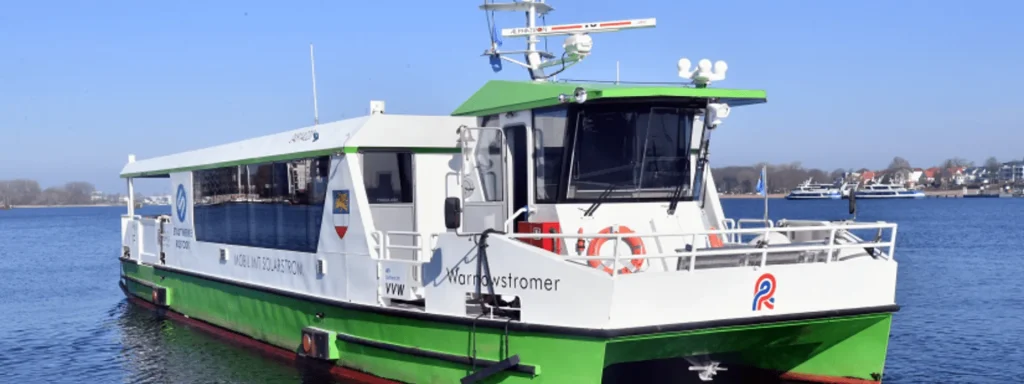
Universidad de Rostock

Investigación sobre transbordadores autónomos en vías fluviales urbanas reales

Navegación de ferris autónomos
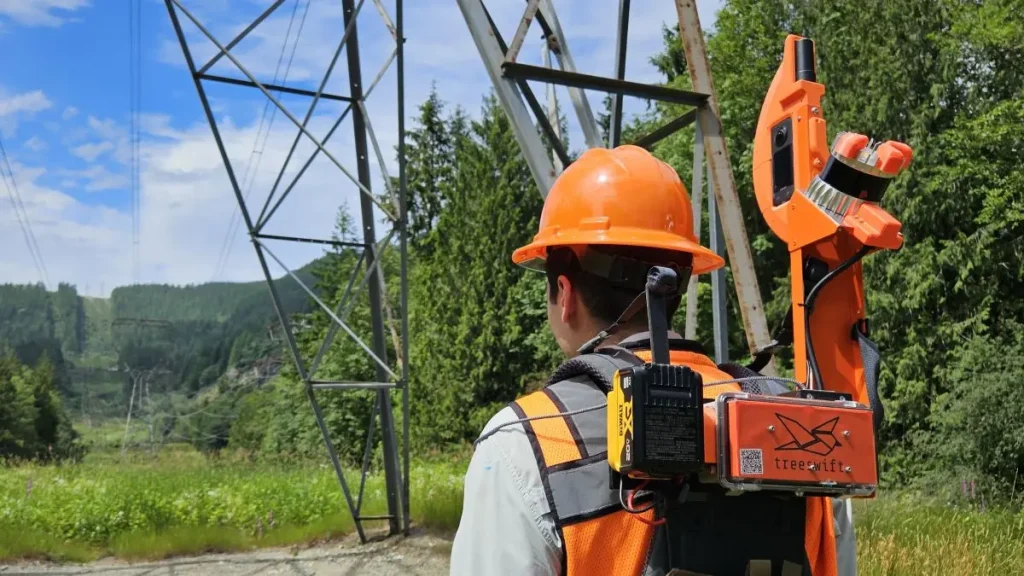
Treeswift

Cómo Treeswift está modernizando las operaciones de campo en servicios públicos

Mobile Mapping
TREALIS

Detección de defectos en vías de TREALIS con Apogee Navsight

Posicionamiento de tranvías y trenes
GapEOD

Cómo GapEOD potencia la seguridad en los estudios geofísicos con Ellipse

Posicionamiento de tranvías y trenes
Universidad AGH de Cracovia

Cómo Ellipse-D ayudó a una embarcación impulsada por energía solar a competir en Mónaco

Barco propulsado por energía solar

Descubra nuestras aplicaciones

Cada caso destaca los desafíos únicos a los que se enfrentaron nuestros clientes, las soluciones que adaptamos conjuntamente y los resultados exitosos obtenidos. Estos casos de estudio demuestran el potencial de la tecnología inercial para transformar proyectos en realidad.

BoE Systems

Compensación de movimiento y georreferenciación de nubes de puntos para UAV

Topografía con UAV
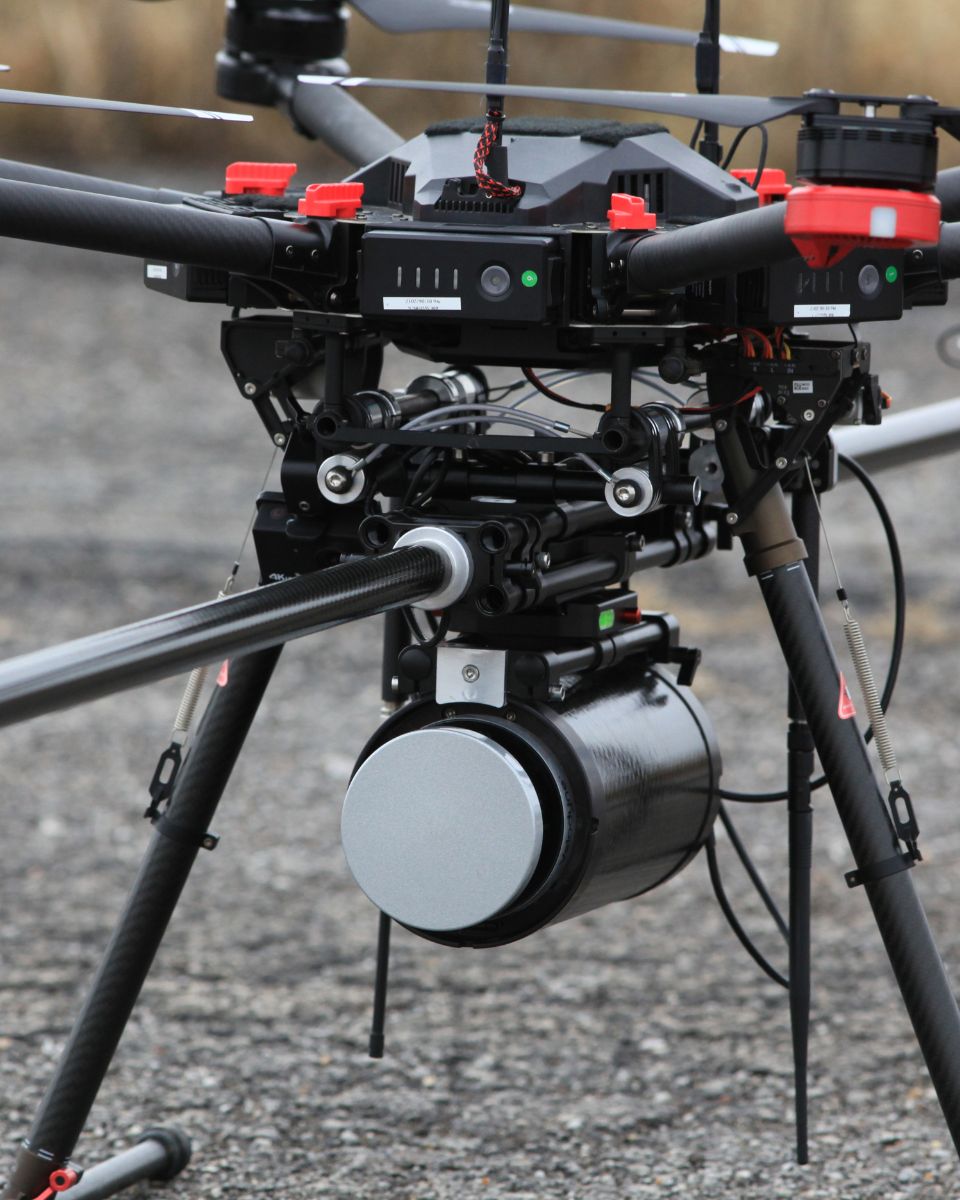
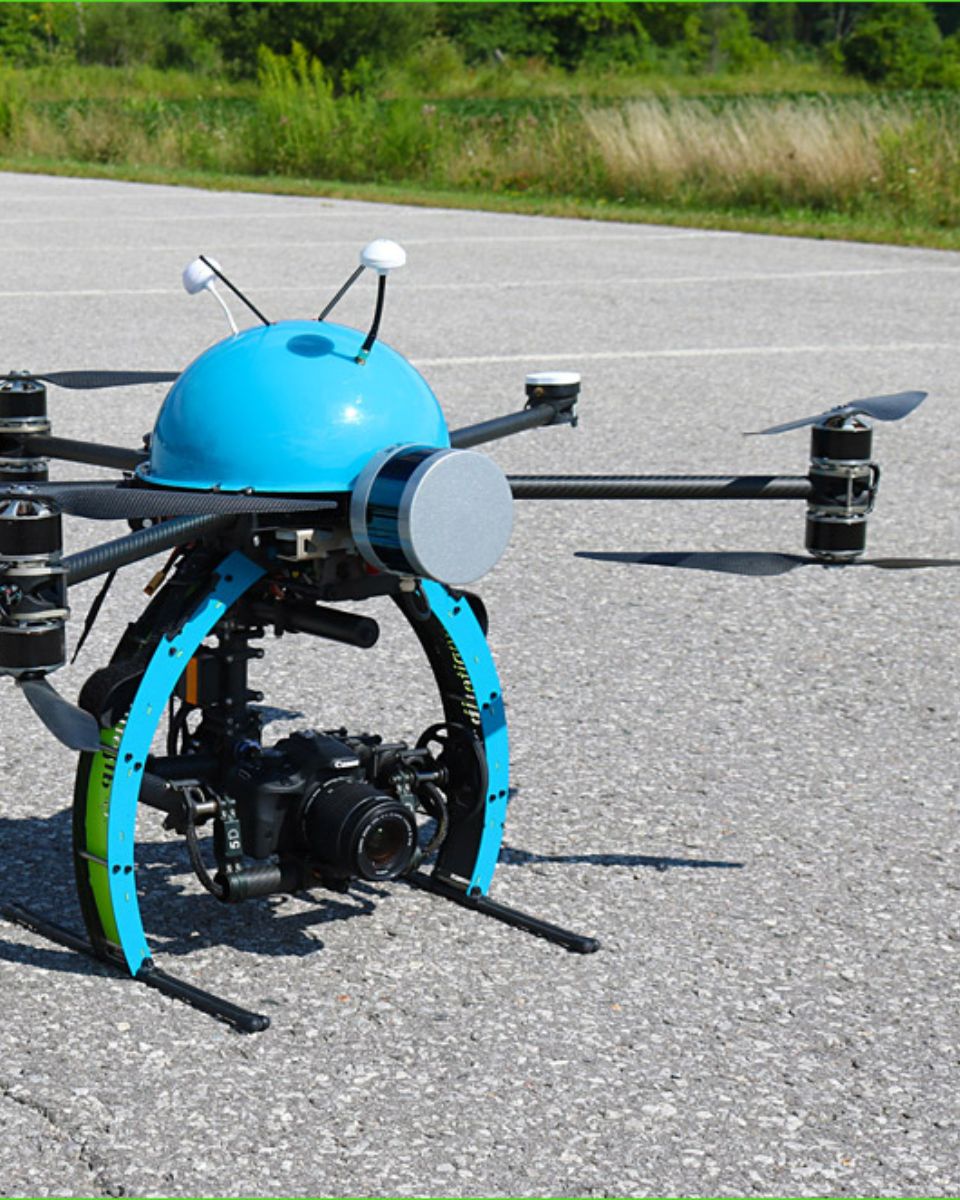
UAV LiDAR BoE Systems
Hypack

Compensación de movimiento y georreferenciación para LiDAR en UAV

Topografía con UAV
Hypack Nexus 800
VIAMETRIS

Cartografía móvil basada en SLAM utilizando un sistema de navegación inercial RTK

Mapeo móvil

Tecnología Slam e INS de Viametris
SeaRobotics

Soluciones de movimiento, oleaje y navegación para USV batimétricos

Vehículo de superficie no tripulado (USV)

Searobotics USV
Mc Gills Robotics

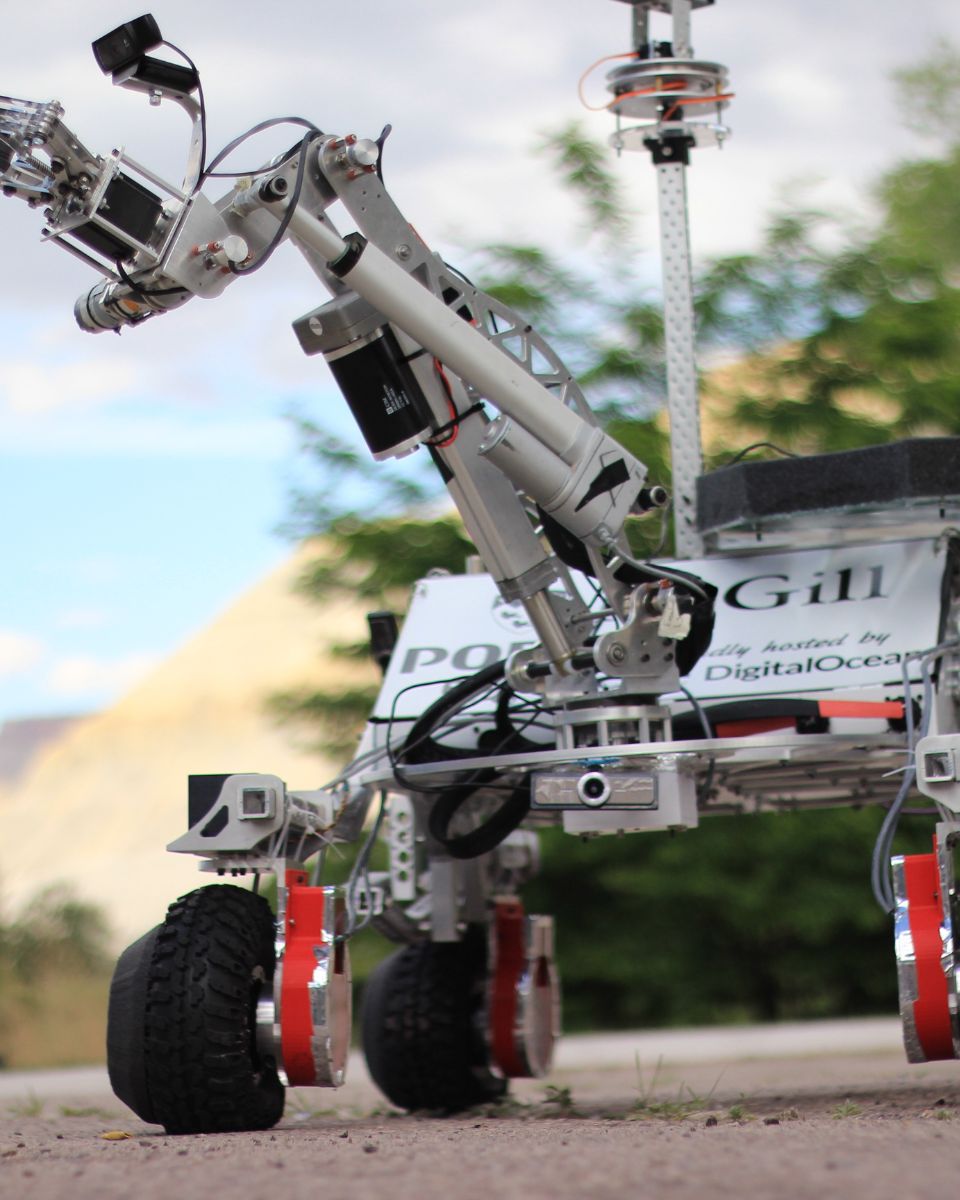
El rover de Marte de la Universidad McGill integra un sistema de navegación inercial de SBG

Robótica
INS para explorador de Marte
HyperXite

Desafío Hyperloop: posición, velocidad y aceleración con INS

Posicionamiento ferroviario
Ejemplo de cápsula Hyperloop
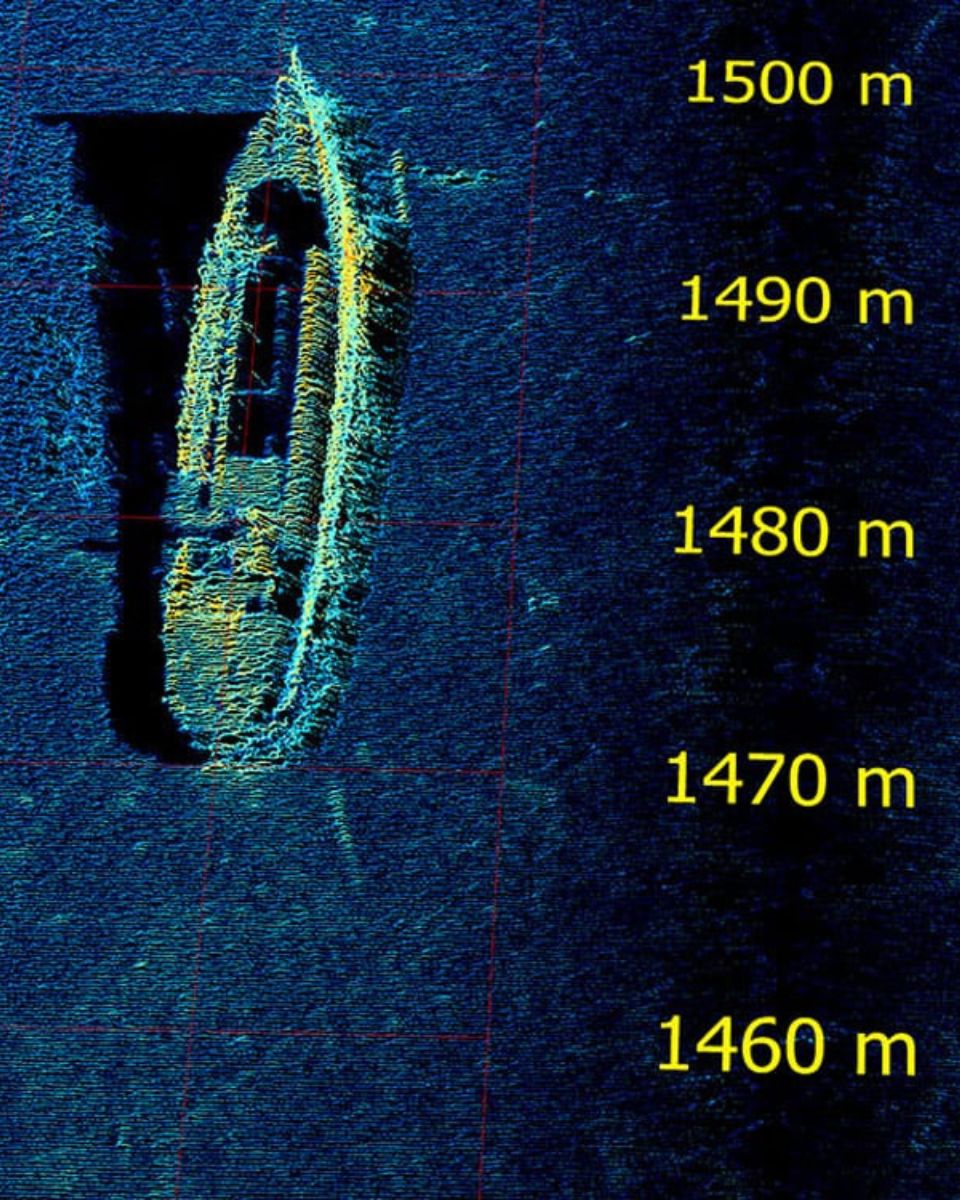
PingDSP

PingDSP integra Ekinox en sus sonares

Monitorización del movimiento de embarcaciones
Mapa de sónar PingDSL
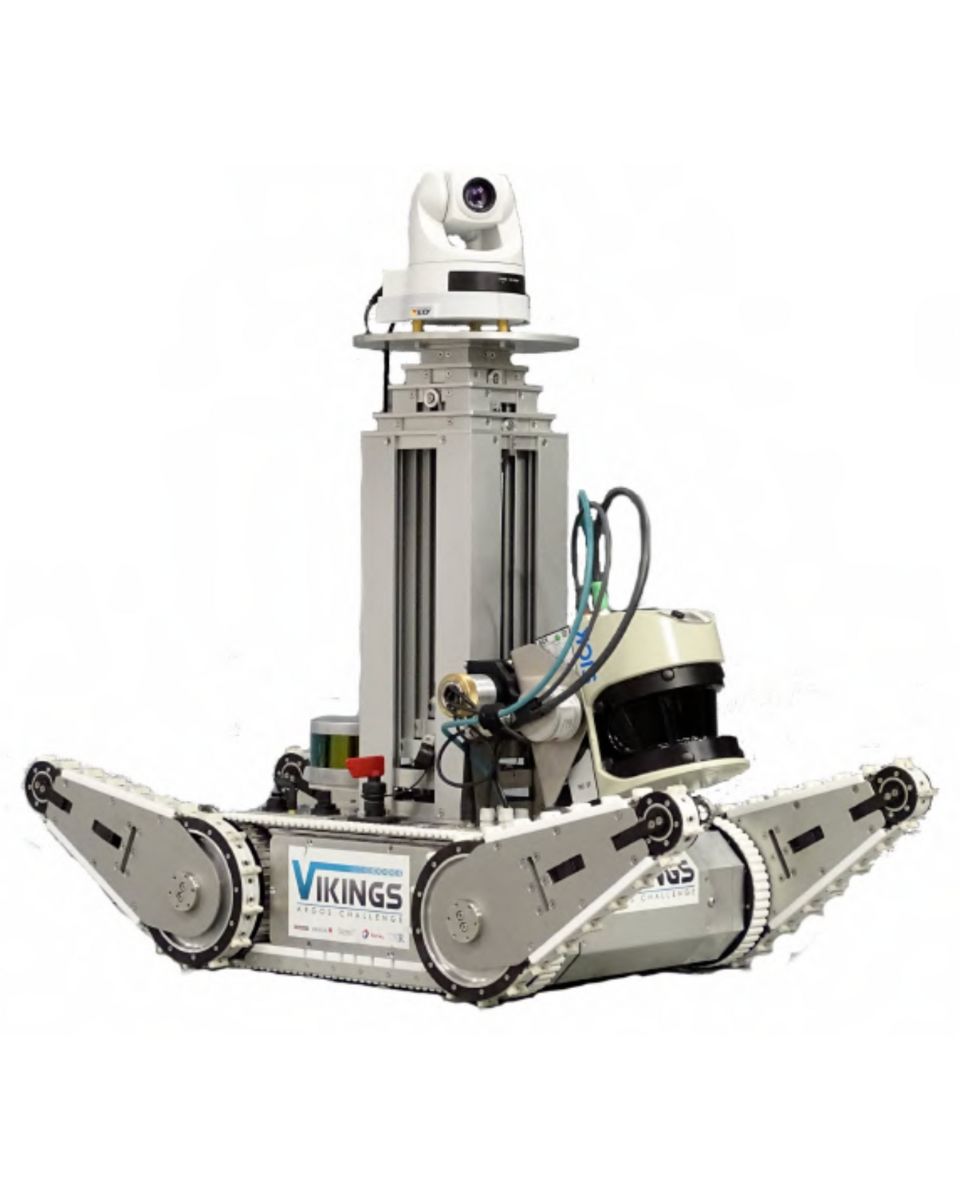
Vikings

Sistema de navegación inercial compacto para navegación autónoma

Robot autónomo
Robot autónomo VIKINGS
WSA Berlín

Sistema de navegación inercial para cartografía bajo puentes

Topografía
Mapeo bajo puentes
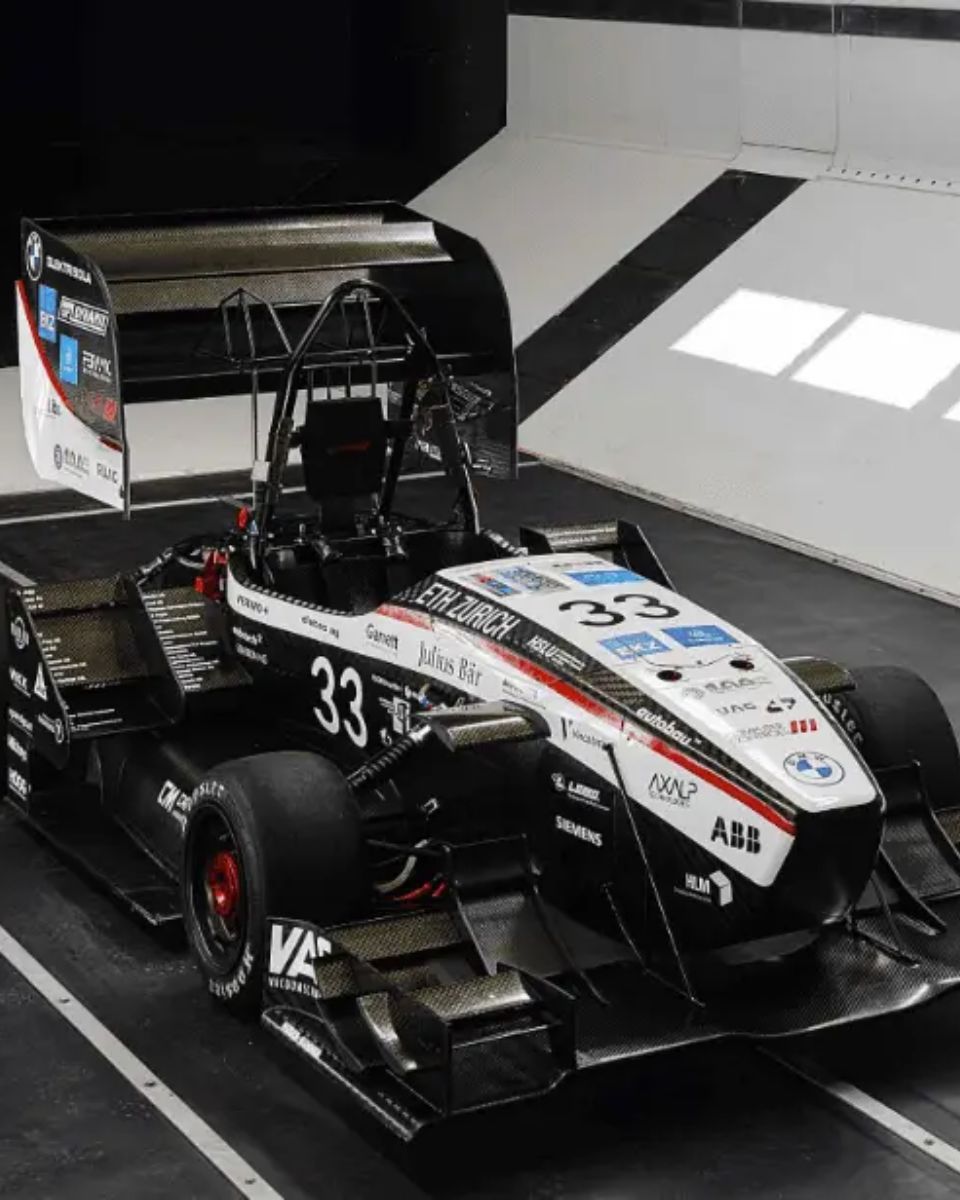
AMZ

Ellipse-N, el INS/GNSS utilizado en coches de carreras autónomos

Vehículos autónomos
INS para coche de carreras AMZ
The Office of Naval Research MIZ

Medición de oleaje en el mar Ártico

Boya instrumentada
Boya de oleaje en el mar Ártico
Enginova

Récord mundial de velocidad en bicicleta batido con Ellipse-N

Posicionamiento en tiempo real
Eric Barone, The Baron Rouge, bate el récord