ホーム 事例紹介 5ページ

事例紹介 – 5ページ

当社の革新的な慣性テクノロジーソリューションが現実世界でどのように成果を上げているかをご覧ください。当社の事例紹介では、複雑な課題にどのように取り組み、さまざまな業界で正確なナビゲーション、モーショントラッキング、高度なパフォーマンスを実現してきたかの実践的な例を紹介しています。
ロストック大学

実環境における都市水路での自律型フェリーの研究

フェリーの自律航行
ツリースイフト

Treeswiftが公益事業の現場業務をどのように近代化しているか

モバイルマッピング
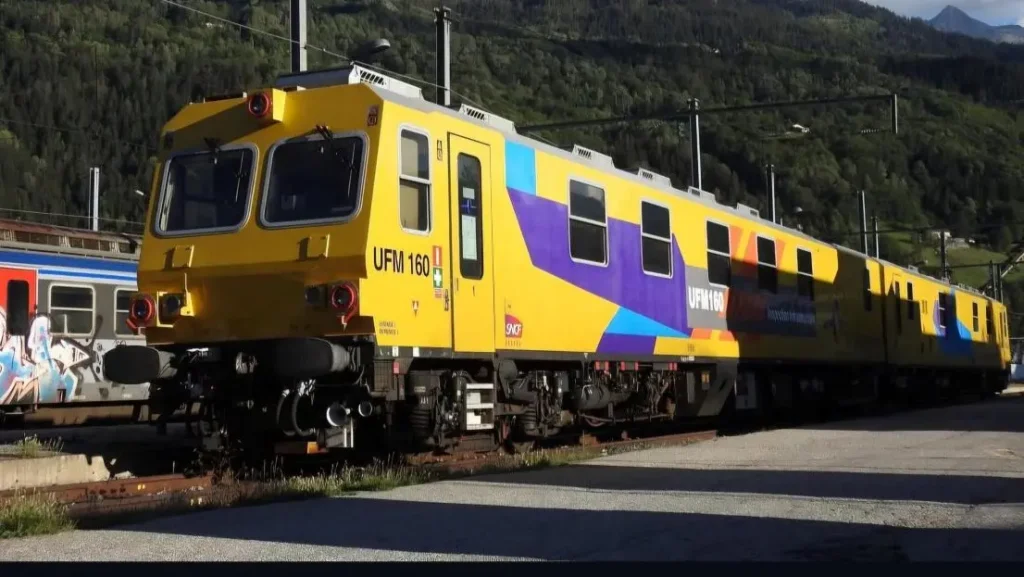
TREALIS

ApogeeとNavsightを使用したTREALIS社のレール欠陥検知

路面電車および列車の位置情報
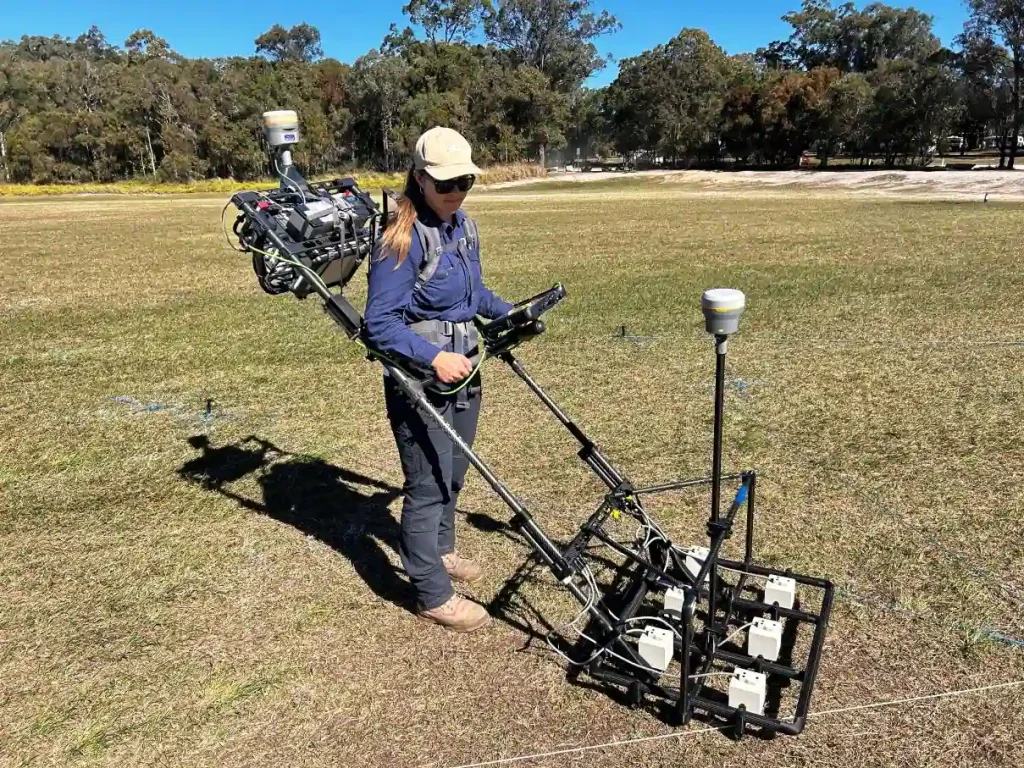
GapEOD

GapEODがEllipseを活用して地球物理学的調査の安全性を高める方法

路面電車および列車の位置情報
クラクフAGH大学

モナコでのレースに太陽光発電ボートで挑んだEllipse-Dの活躍

太陽光発電ボート

当社のアプリケーションをご覧ください

各事例では、クライアントが直面した独自の課題、共同で調整したソリューション、そして達成された成功の成果が強調されています。これらの事例紹介は、プロジェクトを現実のものにする慣性テクノロジーのポテンシャルを示しています。
BoE Systems

UAVの運動補正と点群の地理参照付け

UAVによる測量
UAV用LiDAR BoEシステム
Hypack

UAV LiDARの運動補正と地理参照

UAVによる測量
Hypack Nexus 800
VIAMETRIS

RTK慣性航法システムを使用したSLAMベースのモバイルマッピング

モバイルマッピング
ViametrisのSlamおよびInsテクノロジー
シーロボティクス

水深測量用無人水上艇(USV)向けの運動制御、ヒープ制御、航法ソリューション

無人水上艇(USV)
SearoboticsのUSV
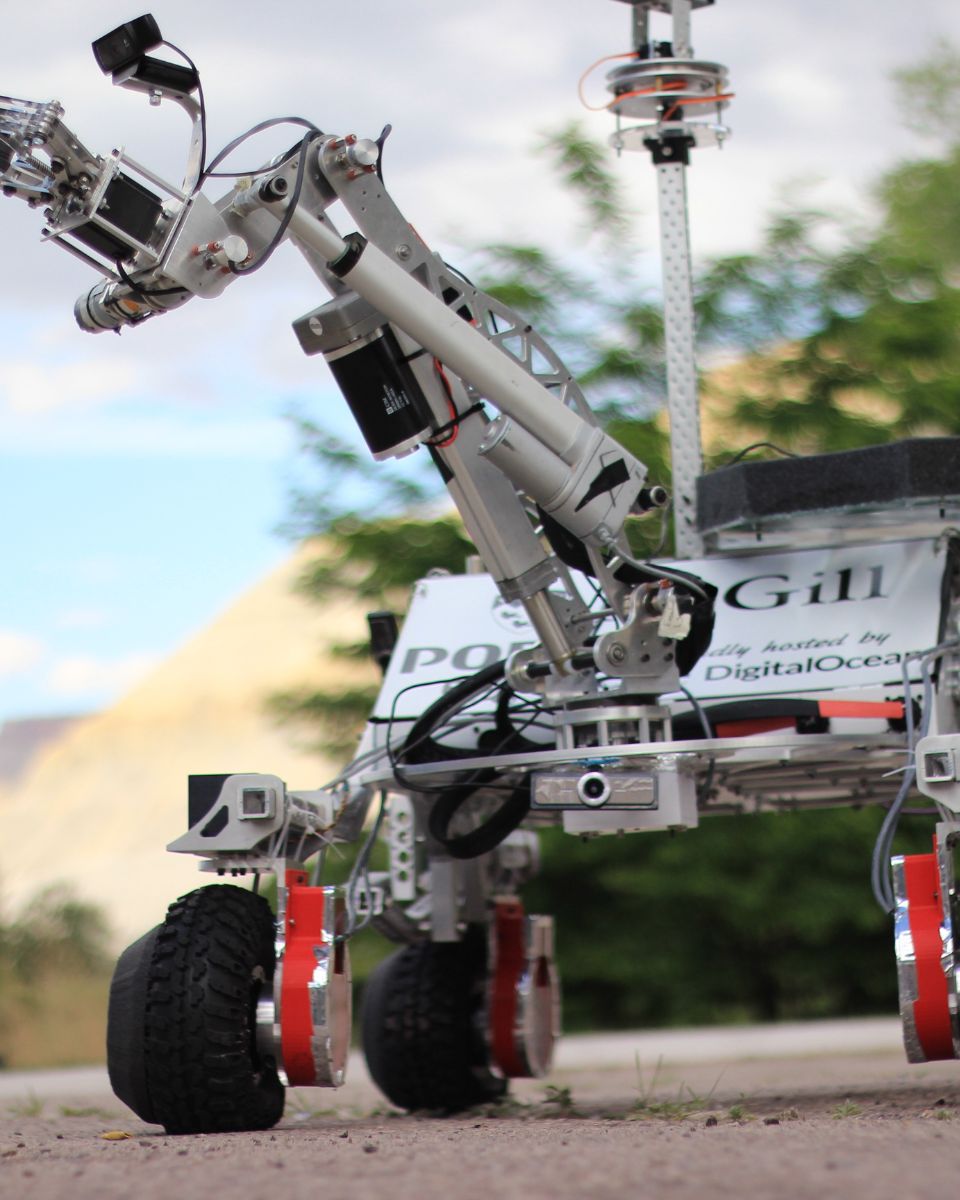
マクギルズ・ロボティクス

マギル大学のマーズローバーがSBGの慣性航法システムを統合

ロボティクス
火星探査ローバーINS
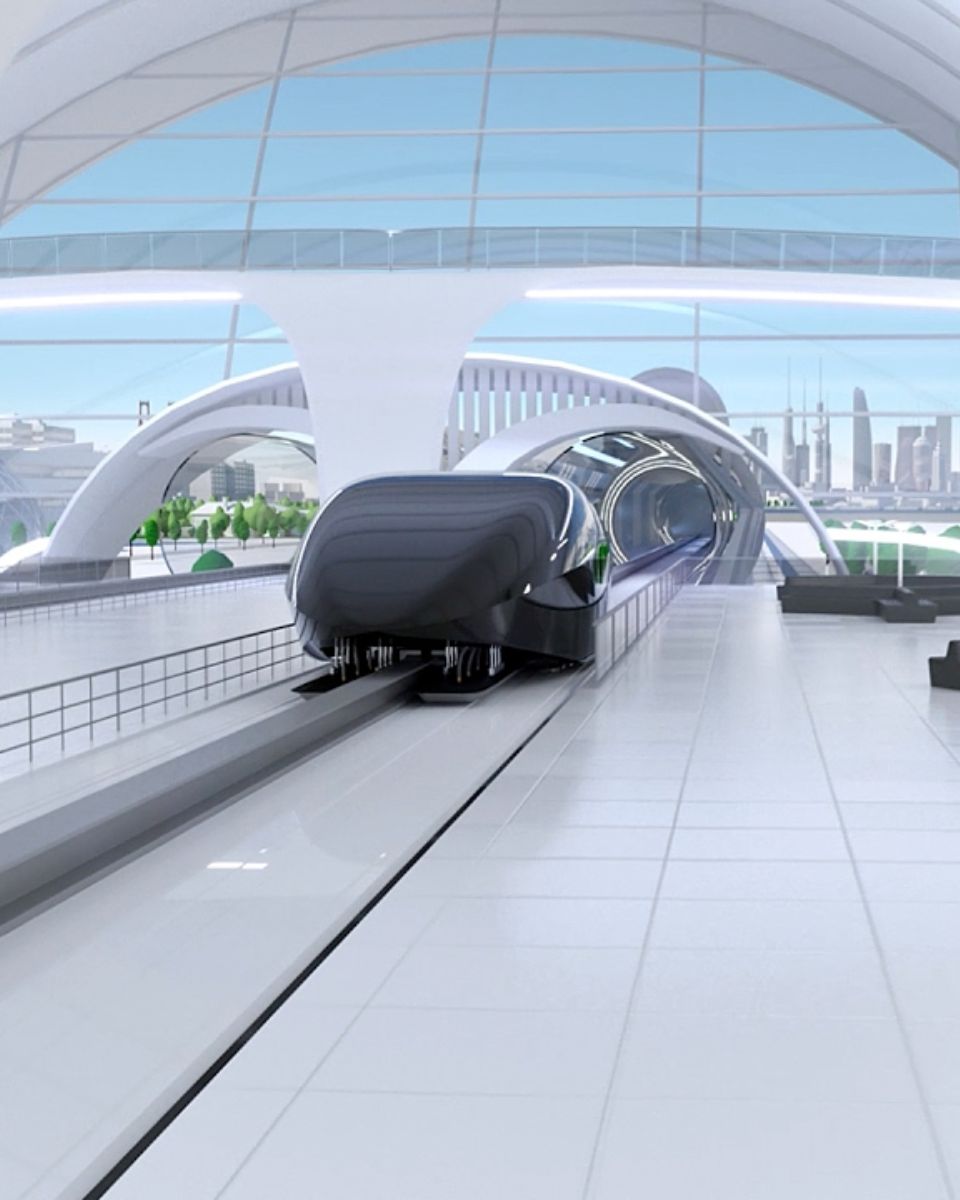
HyperXite

ハイパーループ・チャレンジ – 位置、速度、加速度についてINS

鉄道の位置特定
ハイパーループ・ポッドの例
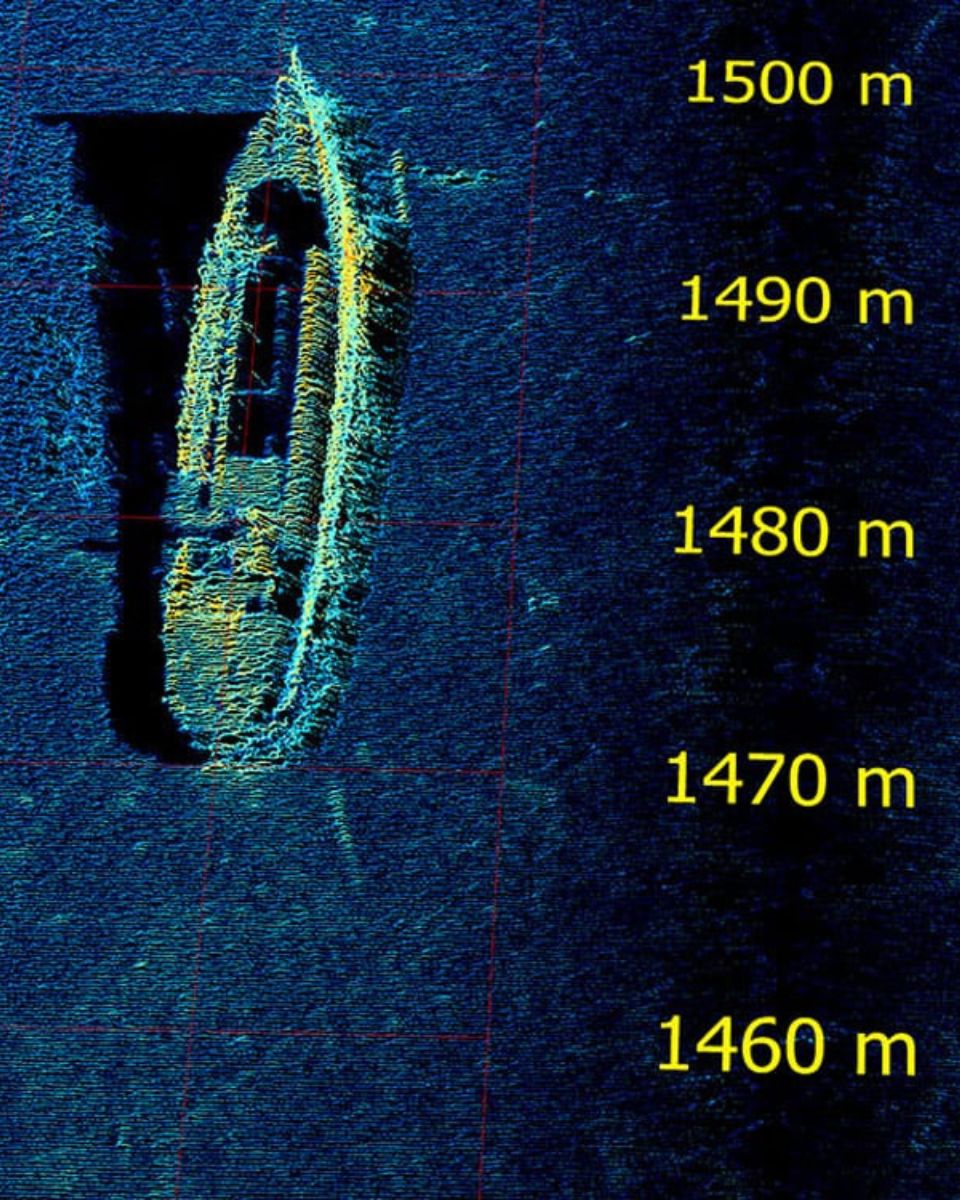
PingDSP

PingDSP、自社ソナーにEkinoxを統合

船舶の揺れ監視
ソナー PingDSL マップ
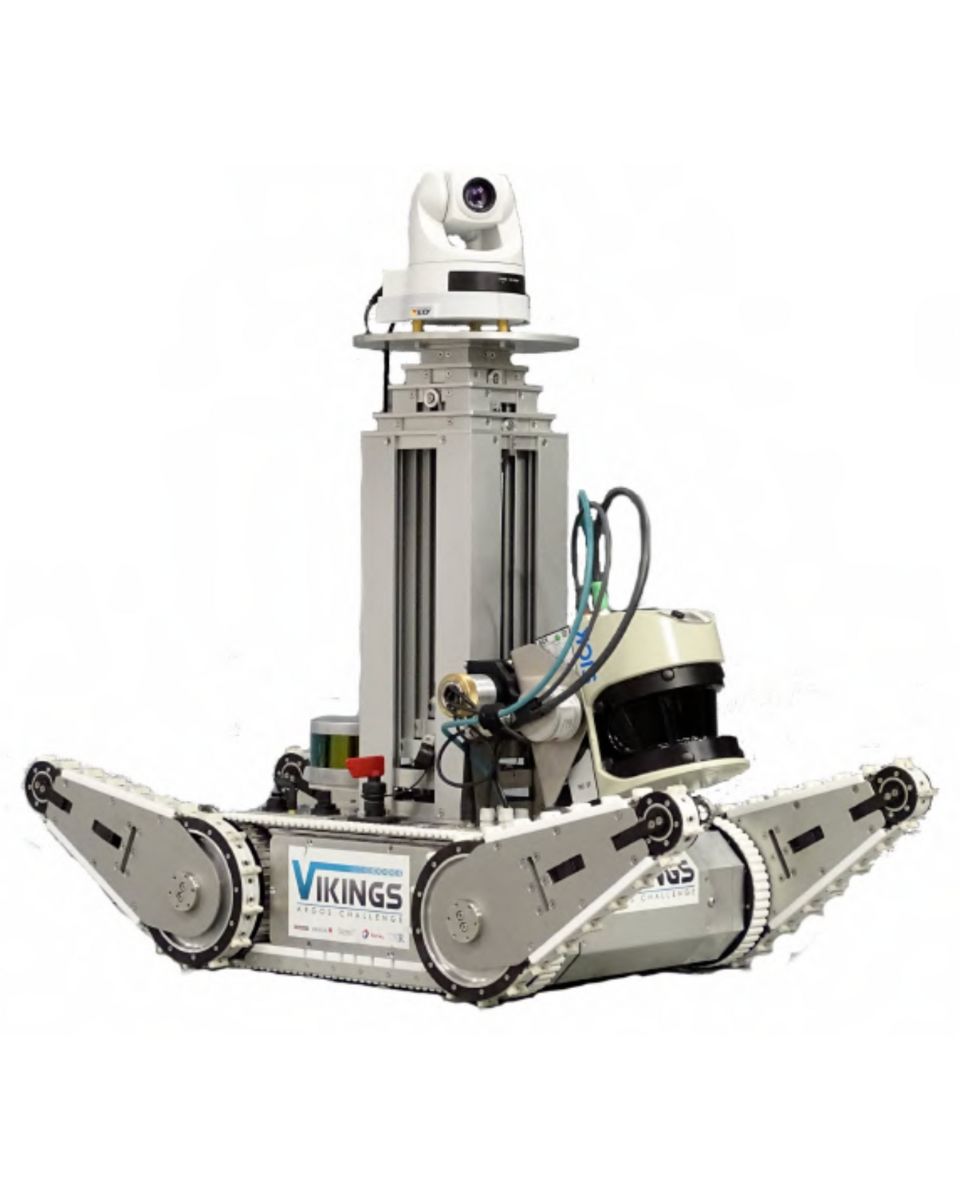
バイキング

自律航行向けのコンパクトな慣性航法システム

自律型ロボット
VIKINGS 自律型ロボット
WSAベルリン

橋梁下でのマッピング向け慣性航法システム(INS)

測量
橋の下の地図作成
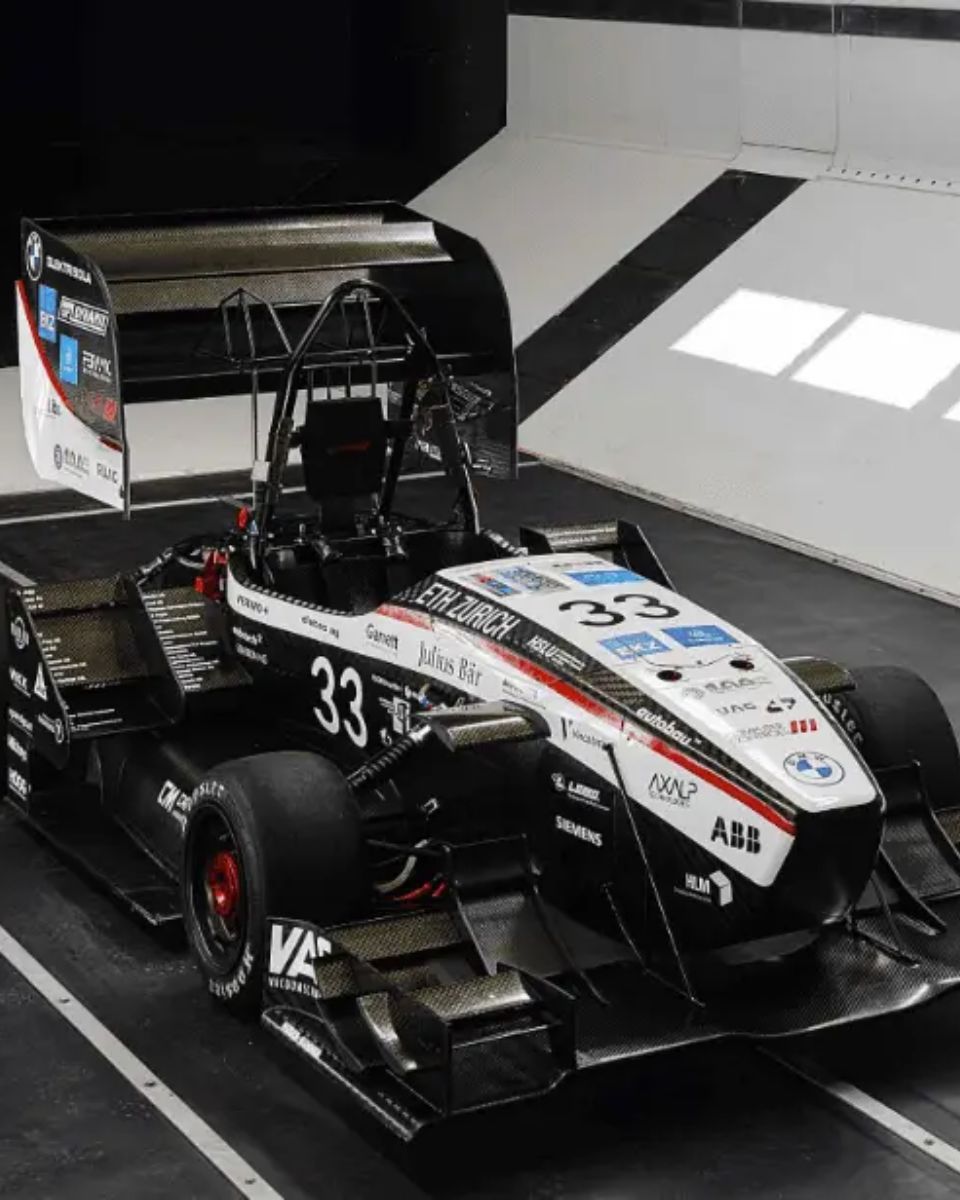
AMZ

自動運転レーシングカーに採用されているINS/GNSS「Ellipse-N」

自動運転車
AMZレーシングカーINS
海軍研究局 MIZ

北極海における波の観測

計測用ブイ
波浪ブイ 北極海
Enginova

Ellipse-Nにより自転車の速度世界記録を更新

リアルタイム位置測定
エリック・バローネ 「バロン・ルージュ」が記録を更新