홈 사례 연구 5페이지

사례 연구 – 페이지 5

당사의 혁신적인 관성 기술 솔루션이 실제 응용 분야에서 어떻게 변화를 만들어내고 있는지 확인해 보세요. 당사의 사례 연구는 다양한 산업에 걸쳐 정밀 항법, 모션 트래킹 및 고급 성능을 제공하면서 복잡한 과제를 해결해 온 실용적인 사례를 보여줍니다.
로스토크 대학교

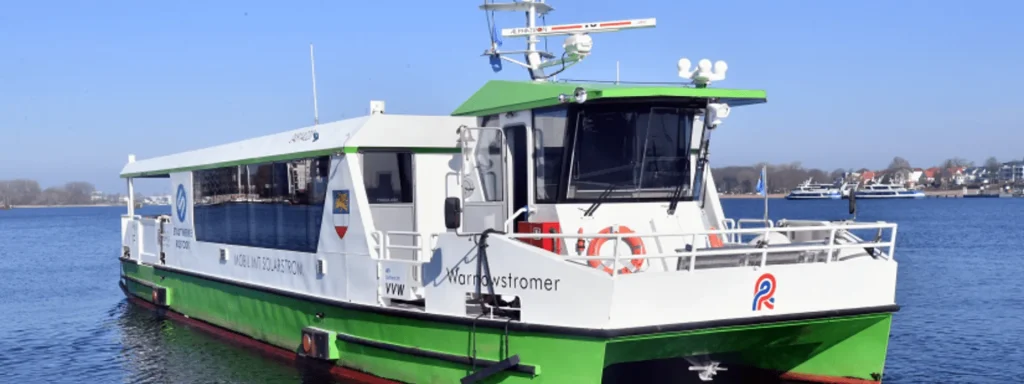
실제 도심 수로에서의 자율 운항 페리 연구

자율 페리 항해
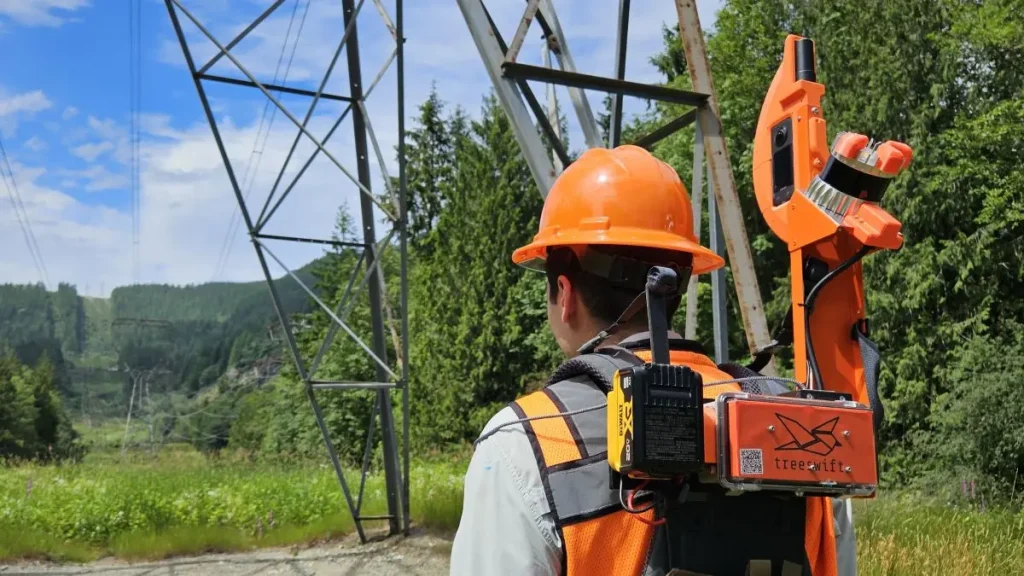
나무제비

트리스위프트가 유틸리티 현장 운영을 어떻게 현대화하고 있는지

모바일 매핑
TREALIS

Apogee Navsight를 활용한 TREALIS의 레일 결함 탐지

트램 및 열차 위치 파악
GapEOD

Ellipse가 더 안전한 지구물리 탐사를 구현하는 방법

트램 및 열차 위치 파악
크라쿠프 AGH 대학교

Ellipse-D가 태양광 보트의 모나코 대회 출전을 도운 방식

태양광 선박

당사의 애플리케이션 살펴보기

각 사례는 고객이 직면했던 고유한 과제, 당사가 맞춤화한 솔루션, 그리고 달성한 성공적인 결과를 강조합니다. 이러한 사례 연구는 프로젝트를 현실로 구현하는 관성 기술의 잠재력을 보여줍니다.
BoE Systems

무인항공기(UAV)의 움직임 보정 및 포인트 클라우드 지리 참조

무인항공기(UAV) 측량
UAV 라이더 BoE 시스템
Hypack

무인항공기(UAV) 라이다(LiDAR)의 움직임 보정 및 지리 참조

무인항공기(UAV) 측량
Hypack Nexus 800
VIAMETRIS

RTK 관성항법 시스템을 이용한 SLAM 기반 모바일 매핑

모바일 매핑
Viametris Slam 및 Ins 기술
SeaRobotics

수심 측량용 무인수상정(USV)을 위한 운동, 선체 흔들림 및 항법 솔루션

무인 수상정(USV)
Searobotics 무인수상정(USV)
맥길스 로보틱스

맥길 대학교(McGill)의 화성 탐사 로버에 SBG 관성항법장치 통합

로봇공학
화성 탐사 로버 INS
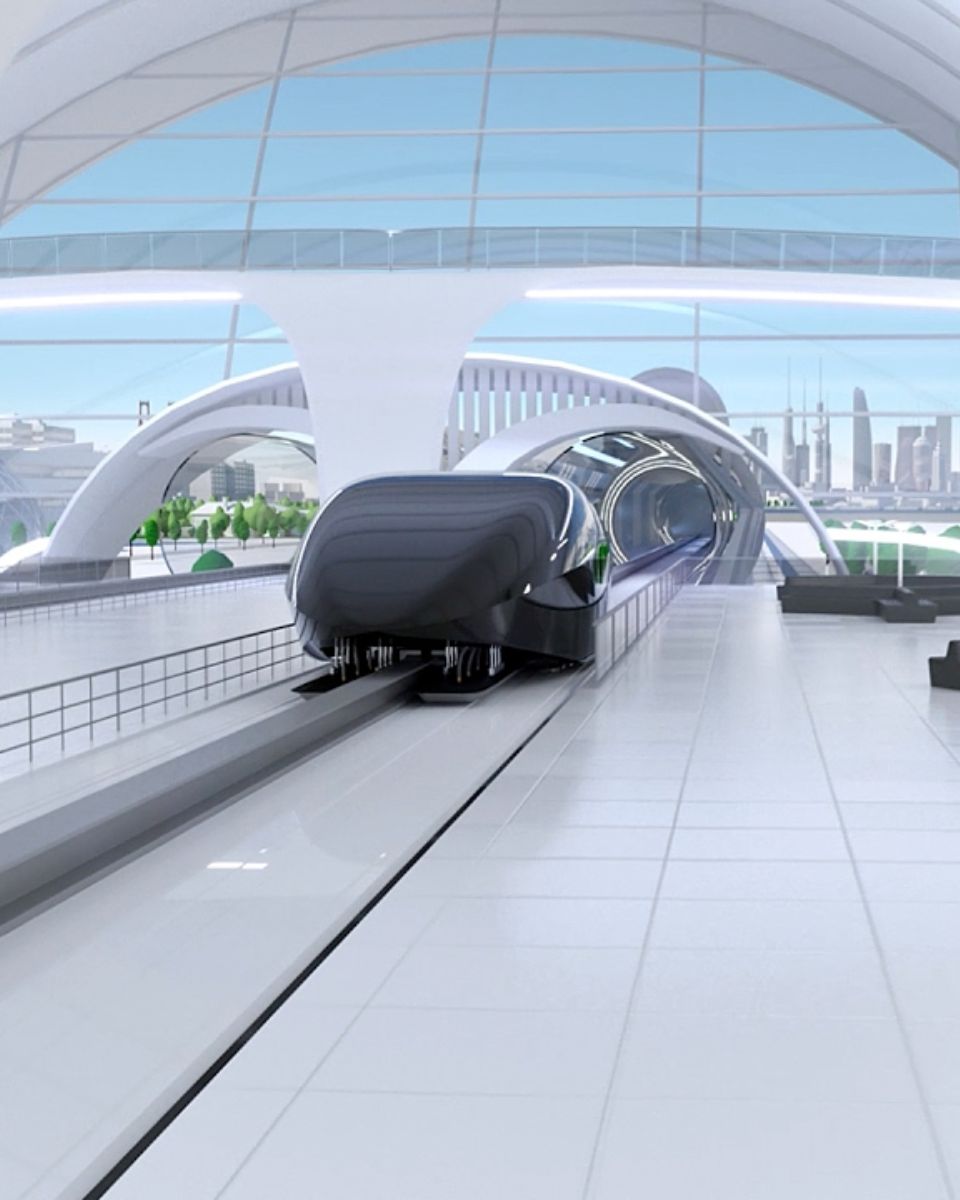
HyperXite

하이퍼루프 챌린지 – 위치, 속도, 가속도 INS

철도 위치 파악
하이퍼루프 포드 예시
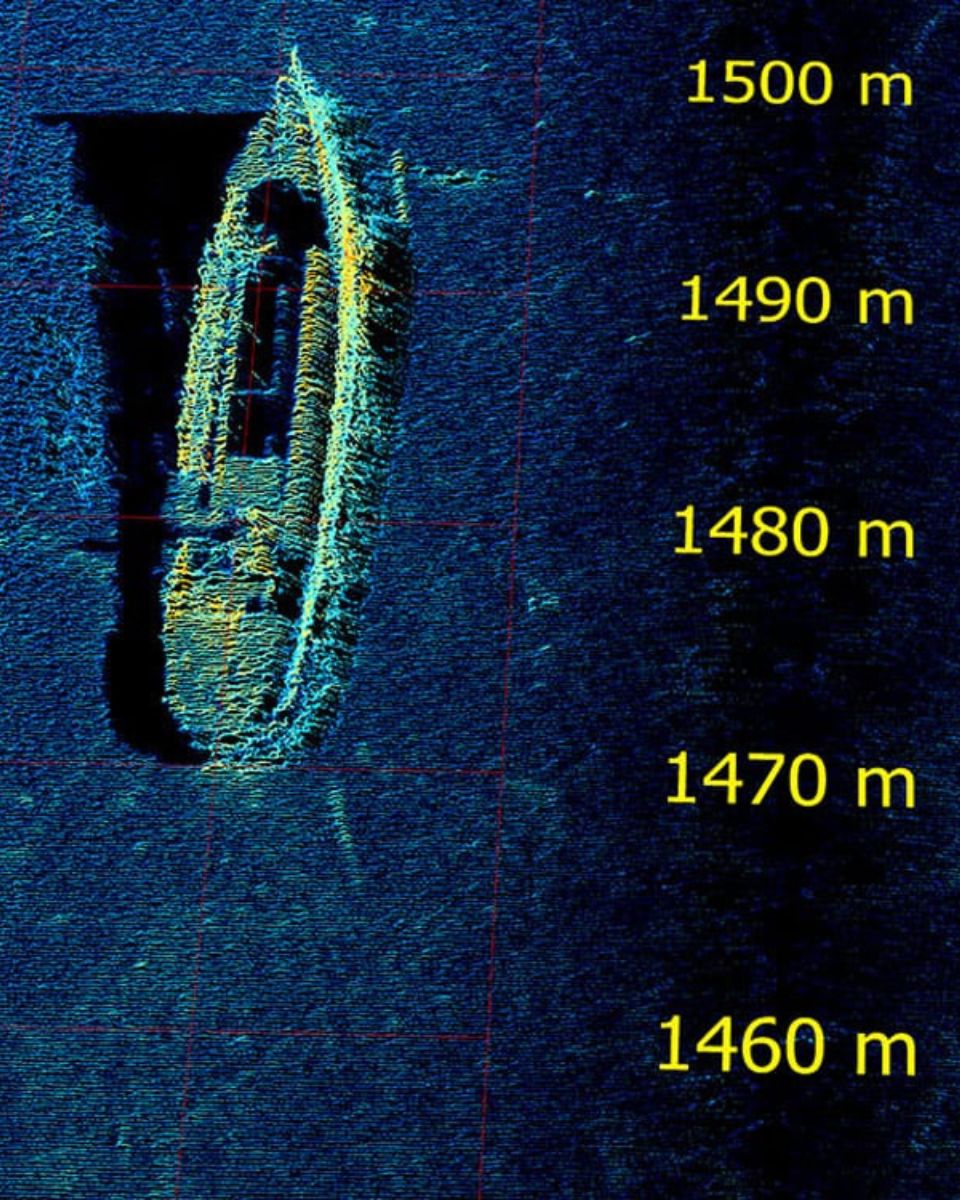
PingDSP

PingDSP, 자사 소나에 Ekinox 통합

선박 운동 모니터링
Sonar PingDSL 맵
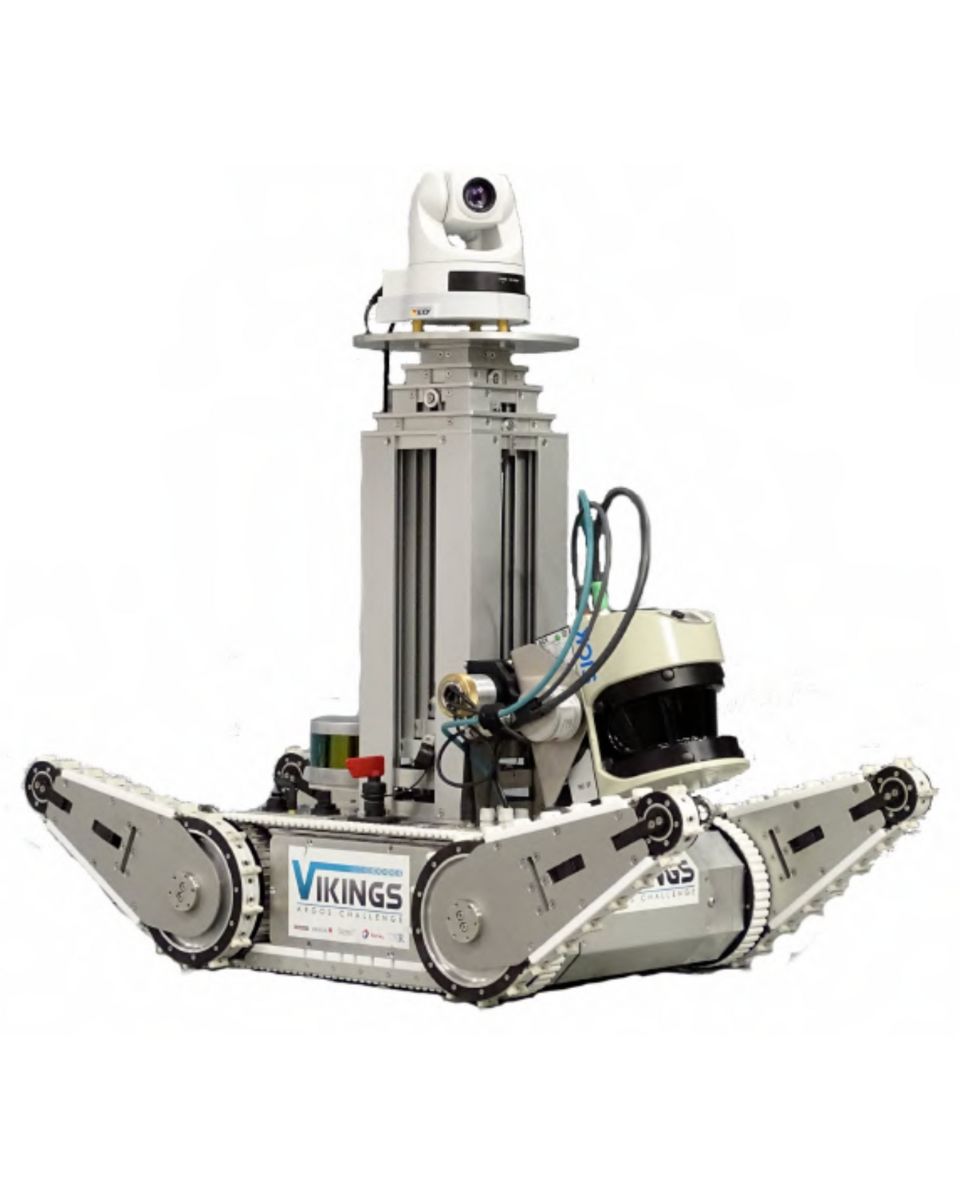
바이킹

자율 항법을 위한 소형 관성항법장치

자율 로봇
VIKINGS 자율 로봇
WSA 베를린

교량 아래 매핑을 위한 관성항법 시스템

측량
다리 아래 지도 만들기
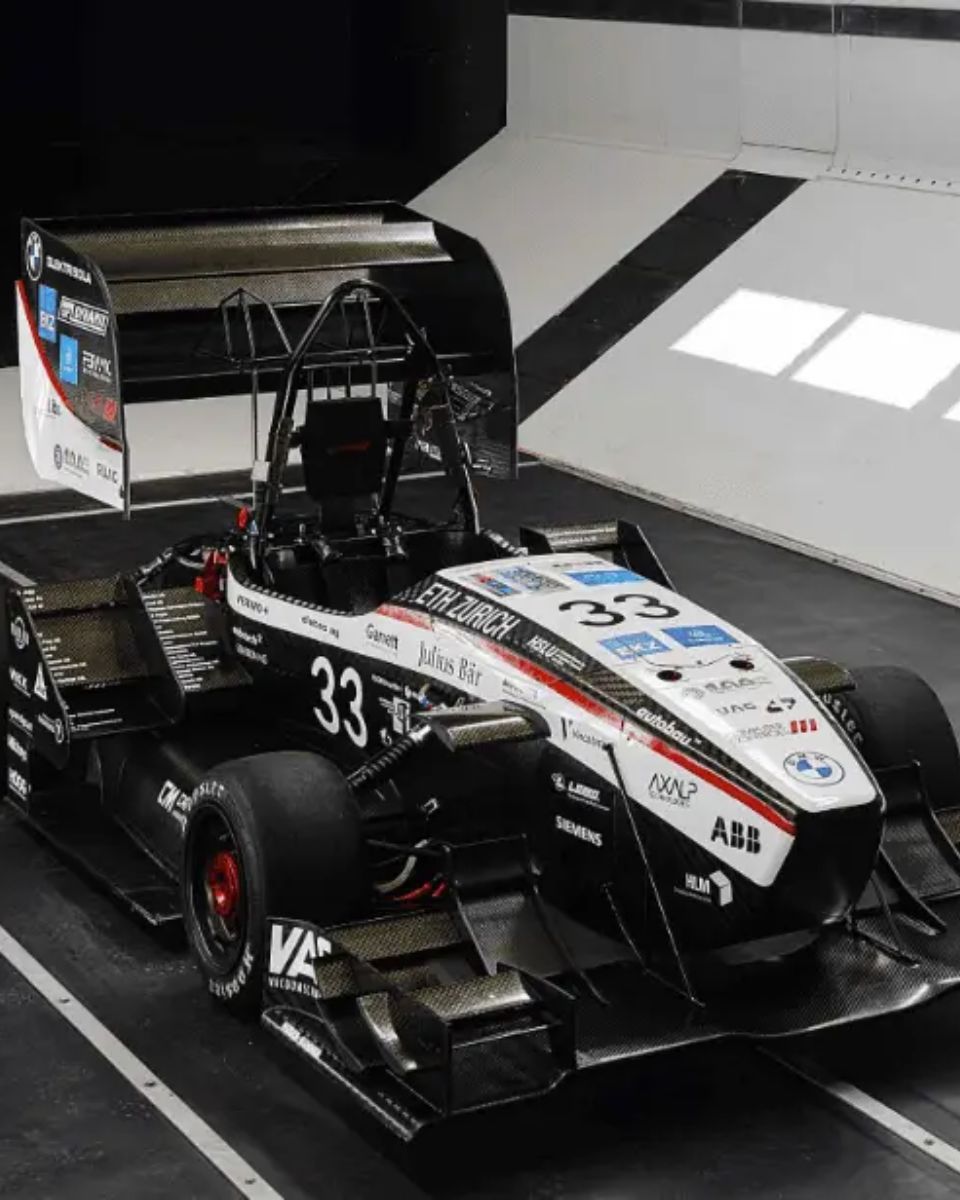
AMZ

자율주행 레이싱카에 사용되는 INS/GNSS, Ellipse-N

자율주행차
AMZ 레이싱카 INS
해군 연구소(Office of Naval Research) MIZ

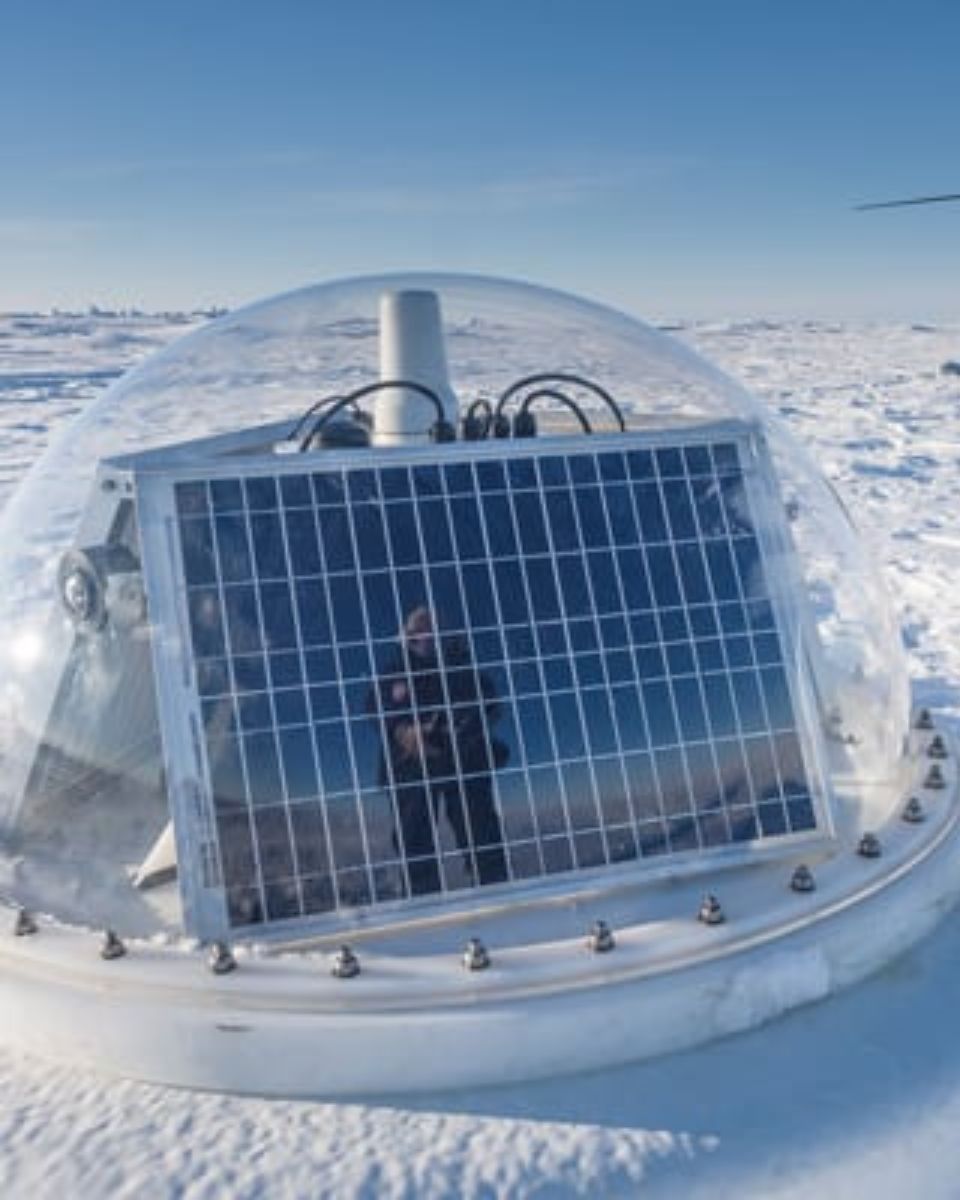
북극해의 파도 측정

계측 부표
북극해 파도 부표
엔지노바

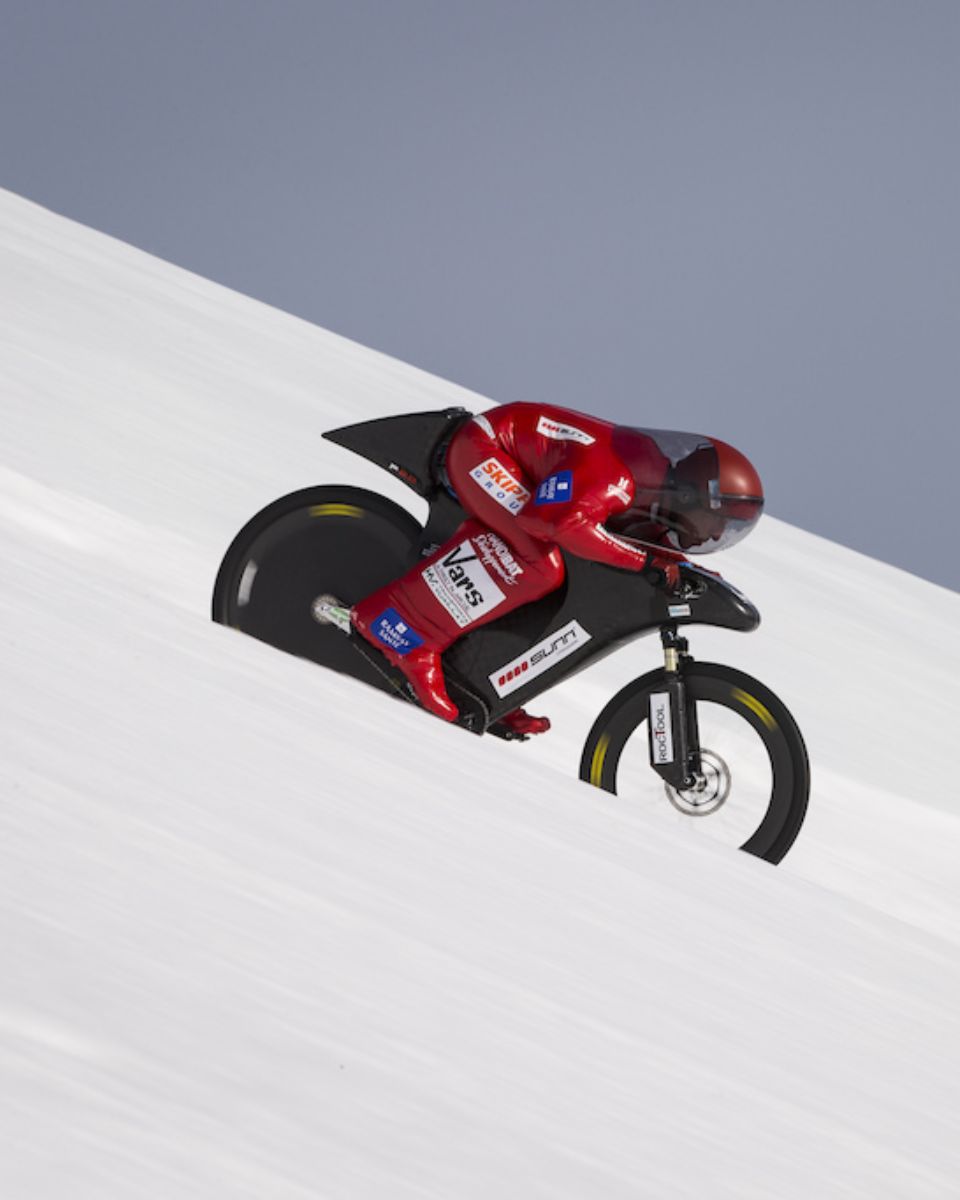
Ellipse-N으로 자전거 속도 세계 기록 경신

실시간 위치 파악
에릭 바론, ‘바론 루즈’가 신기록을 세우다