Voiture de course autonome
AMZ a choisi l'INS Ellipse-N, léger et compact, pour le mouvement, la synchronisation des équipements et l'analyse de la dynamique du véhicule.
« Nous avions besoin d'un système de navigation inertielle haut de gamme et robuste qui simplifierait la tâche de fusion de capteurs, avec un LiDAR par exemple. » | Miguel de la Iglesia Valls, membre de l'équipe
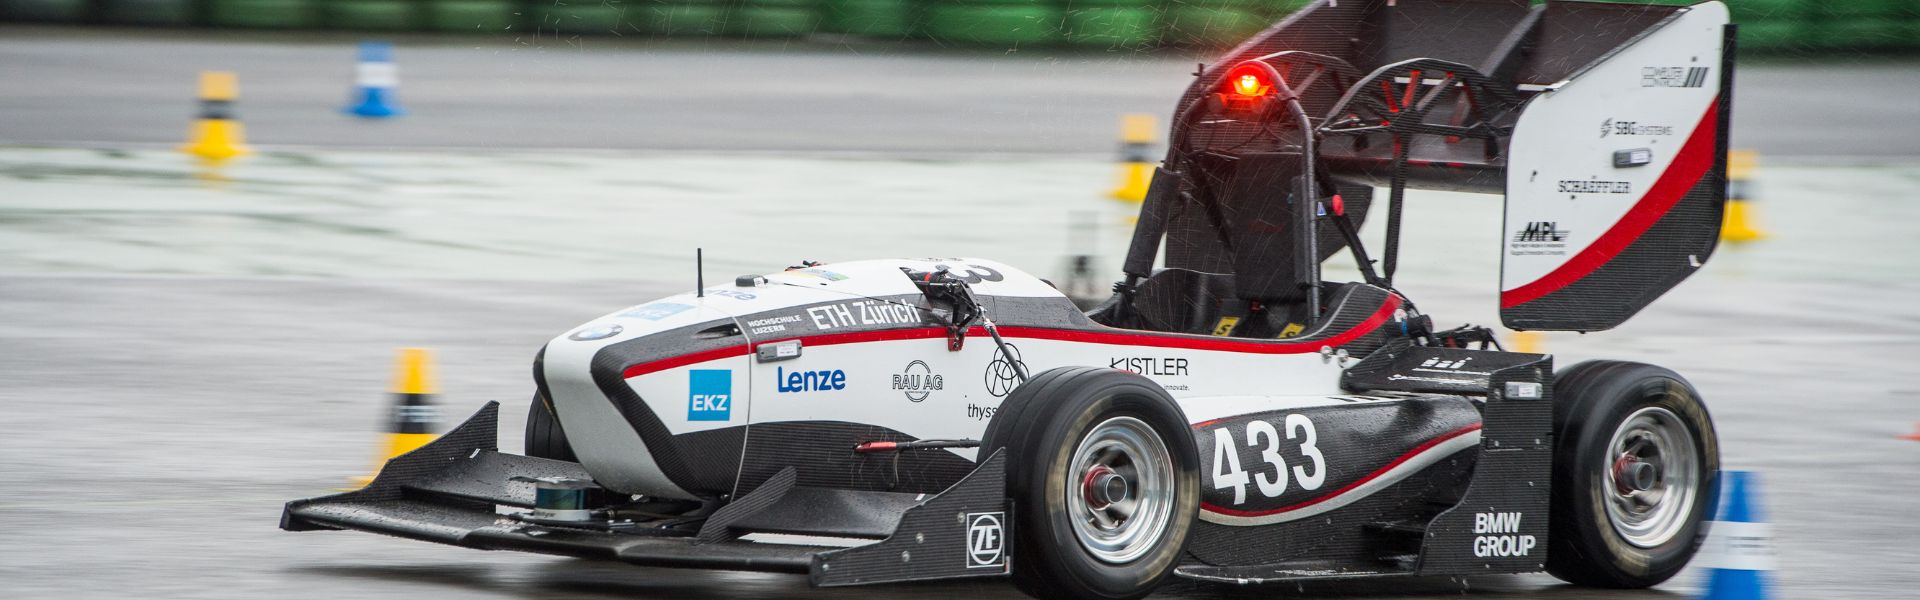
L'IMU et le GPS, éléments fondamentaux de la voiture autonome
Pour la toute première fois, Formula Student Germany a introduit une catégorie sans conducteur, où les voitures de course devaient être adaptées pour rouler sans aucune intervention humaine.
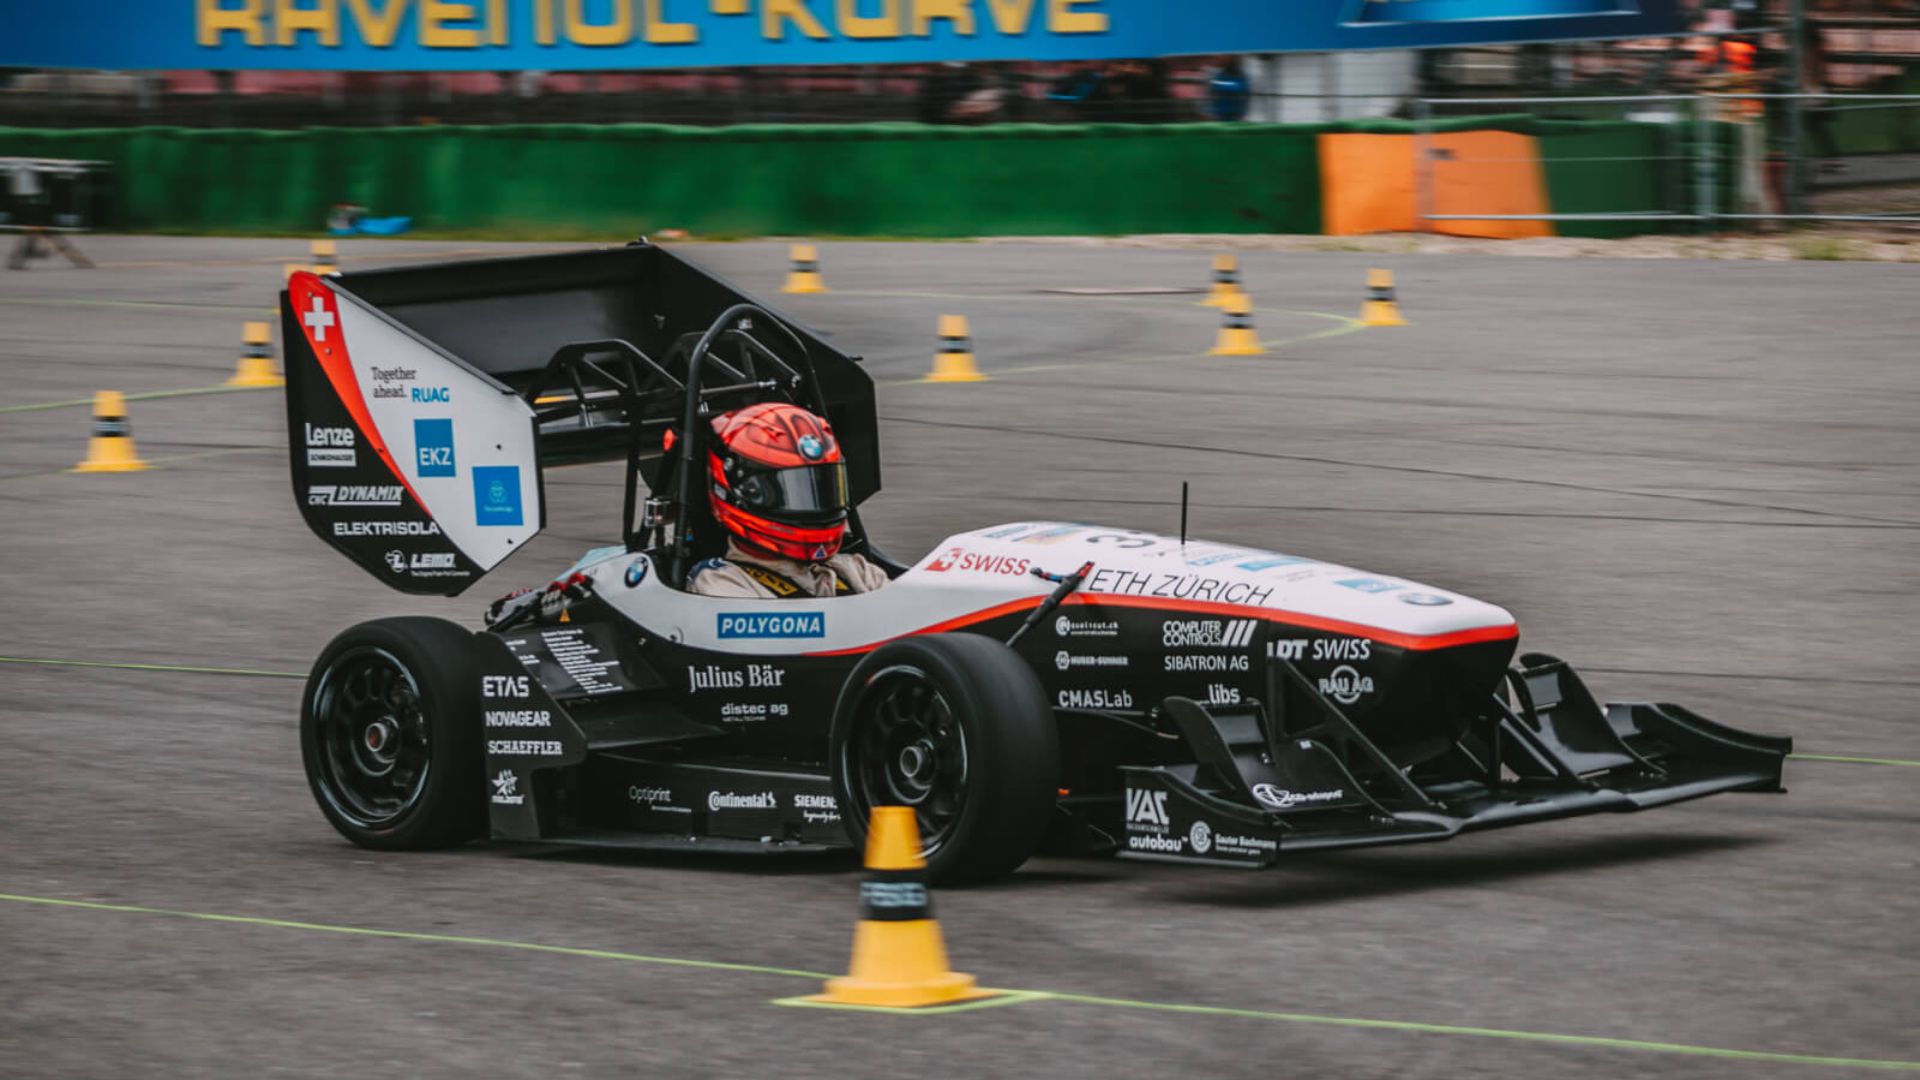
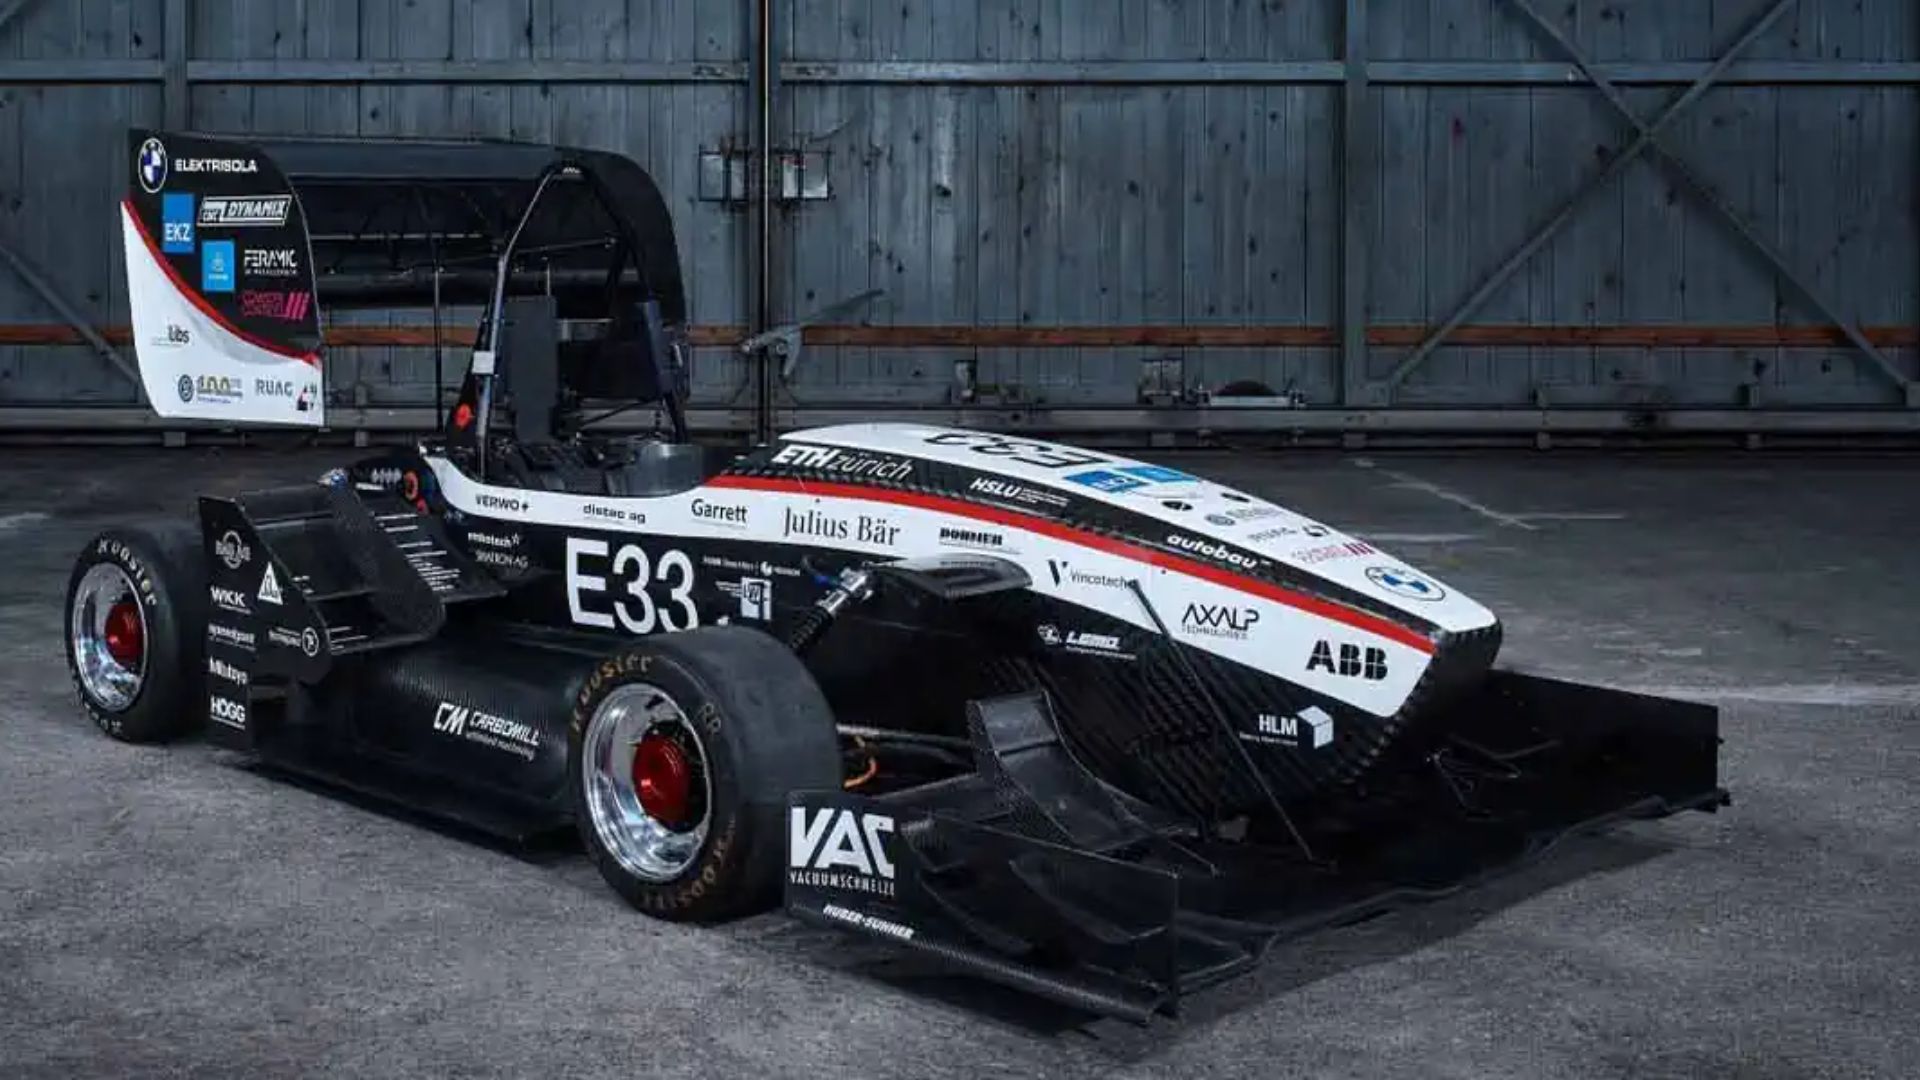
AMZ a décidé de relever le défi et a préparé « flüela », sa voiture utilisée pour la compétition depuis 2015, pour qu'elle devienne autonome. Pour l'équipe AMZ, lors de la conception d'un véhicule sans conducteur, l'IMU et le GPS constituent un élément central de la suite de capteurs.
Ellipse-N, l'INS/GNSS utilisé par AMZ Racing
Léger et compact, l'SBG Ellipse-N est le plus précis de sa catégorie et le plus facile à interfacer, selon l'équipe AMZ. L'équipe a également été impressionnée par la qualité des données de position en sortie. L'Ellipse-N fusionne les données inertielles et les informations de position pour assurer une trajectoire continue, même en cas de panne du GNSS.
Utilisé dans des conditions très difficiles
Selon l'équipe AMZ, la saison d'essais a été éprouvante, marquée par des journées très chaudes, des pluies torrentielles, de nombreuses vibrations, ainsi que des montages, démontages, branchements et débranchements répétés. Le capteur n'a jamais failli. Chaque capteur inertiel SBG est étalonné en dynamique et en température (-40 °C à 80 °C) pour garantir un comportement constant dans toutes les conditions.
Succès d'AMZ
L'équipe a réussi à se classer :
- première en skidpad (capacité à tourner en régime établi aussi vite que possible)
- première en trackdrive (course sur un circuit inconnu délimité par des cônes),
- deuxième en accélération (mesure la capacité de la voiture à accélérer rapidement).
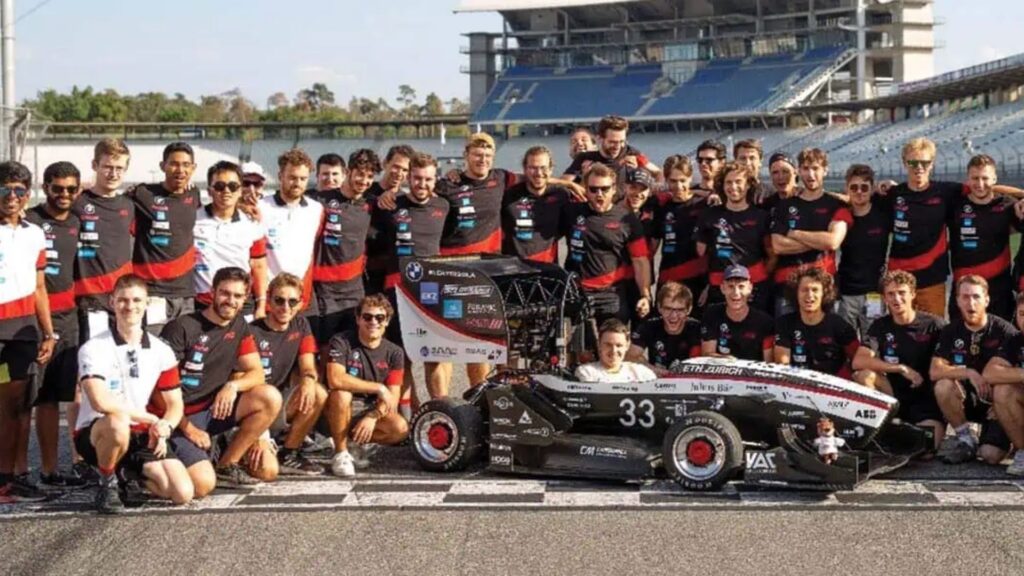
L'événement global comprend des épreuves statiques lors desquelles l'équipe a également obtenu de bons résultats : première en conception technique et coûts, deuxième en conception autonome et troisième dans la présentation du plan d'affaires.
Ellipse-N, l'INS/GNSS miniature et robuste
L'SBG Ellipse-N offre un roulis et un tangage de 0,1°, un cap GPS de 0,5° et une position GNSS métrique (constellations GPS + GLONASS dans ce cas).
« Nous avons été stupéfaits par la qualité des gyroscopes. Personne dans notre équipe ni au sein de notre université ne pouvait croire à une dérive aussi minime », déclare M. De la Iglesia Valls. L'équipe AMZ a également été impressionnée par la qualité des données de position en sortie.
L'Ellipse-N intègre un récepteur GNSS et fusionne en temps réel les données inertielles ainsi que les informations de position pour assurer une trajectoire continue, même en cas de coupure GNSS.
Des algorithmes supplémentaires ont également été développés pour les applications terrestres afin d'accroître encore les performances et la robustesse du capteur inertiel. La robustesse fait partie de ces qualités que l'on ne remarque que lorsqu'elles font défaut.
Selon l'équipe AMZ, la saison de tests a été rude, marquée par des journées très chaudes, des pluies torrentielles, de fortes vibrations, ainsi que de multiples montages, démontages, branchements et débranchements. Le capteur n'a jamais failli.
Cette fiabilité découle également d'un étalonnage en usine poussé. Chaque capteur inertiel SBG est étalonné en dynamique et en température ; les biais des gyroscopes, des accéléromètres et des magnétomètres de l'Ellipse-N sont corrigés et étalonnés de -40° à 80 °C pour garantir un comportement constant quelles que soient les conditions.
Ellipse-N
L'Ellipse-N est un système de navigation inertielle RTK compact et haute performance avec un récepteur GNSS double bande et quadruple constellation intégré. De plus, il fournit le roulis, le tangage, le cap, le pilonnement et un positionnement GNSS centimétrique.
Le capteur Ellipse-N convient aux environnements dynamiques et aux conditions GNSS difficiles. En outre, il fonctionne efficacement dans des applications à dynamique plus faible en utilisant le cap magnétique.

Demander un devis pour l'Ellipse-N
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
