Home Praktijkvoorbeelden Pagina 5

Praktijkvoorbeelden – Pagina 5

Ontdek hoe onze innovatieve oplossingen op basis van inertiële technologie het verschil maken in praktijktoepassingen. Onze casestudy’s laten aan de hand van concrete voorbeelden zien hoe we complexe uitdagingen hebben aangepakt en daarbij nauwkeurige navigatie, bewegingsregistratie en geavanceerde prestaties hebben geleverd in diverse sectoren.
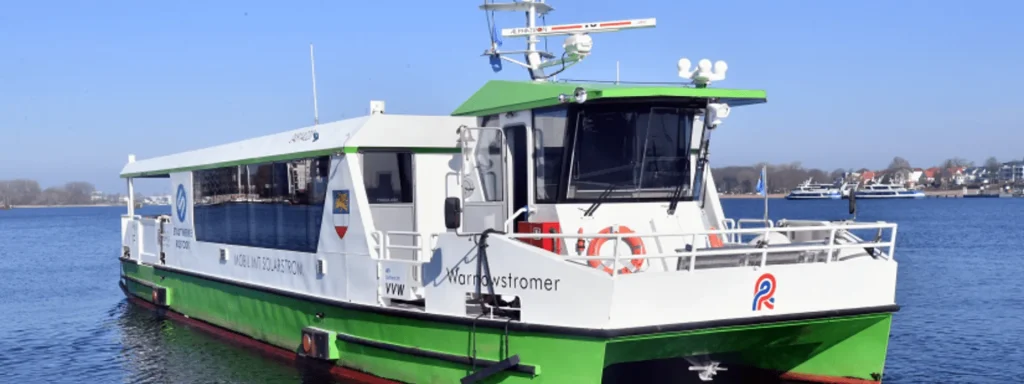
Universiteit van Rostock

Onderzoek naar autonome veerboten in stedelijke waterwegen

Autonome navigatie voor veerboten
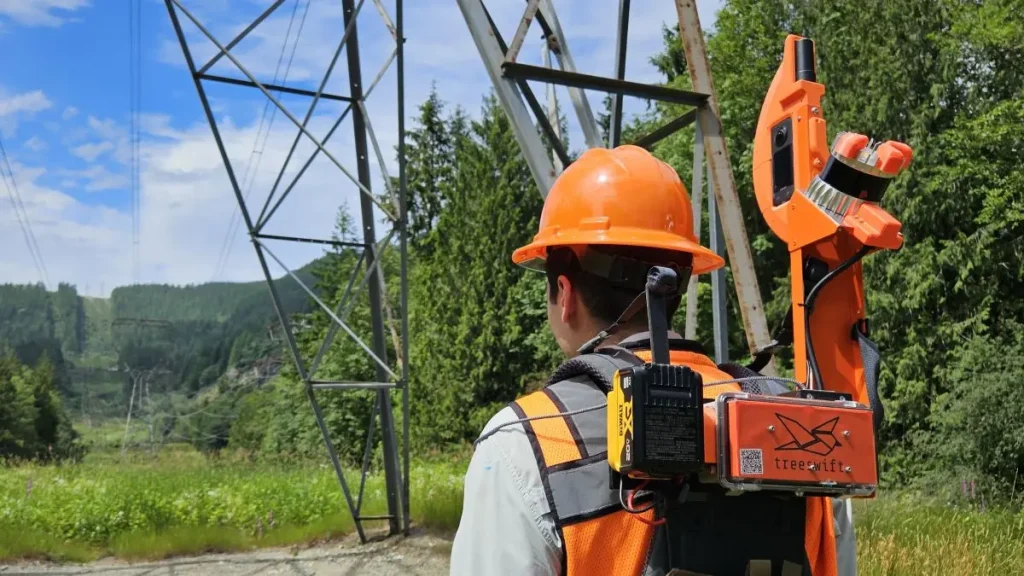
Treeswift

Hoe Treeswift buitendienstactiviteiten voor nutsbedrijven moderniseert

Mobile Mapping
TREALIS

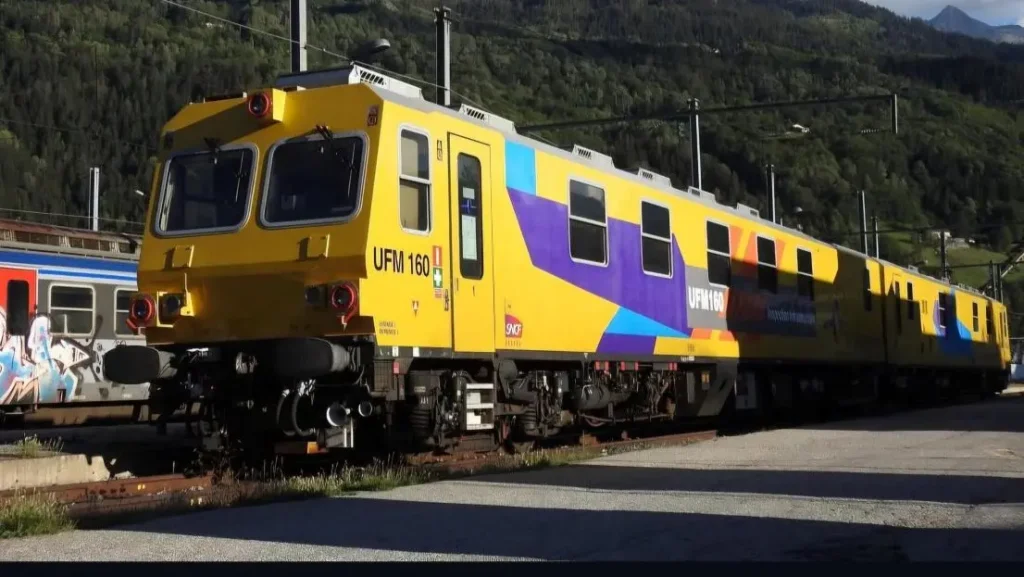
Detectie van spoordefecten door TREALIS met Apogee Navsight

Positionering voor trams en treinen
GapEOD

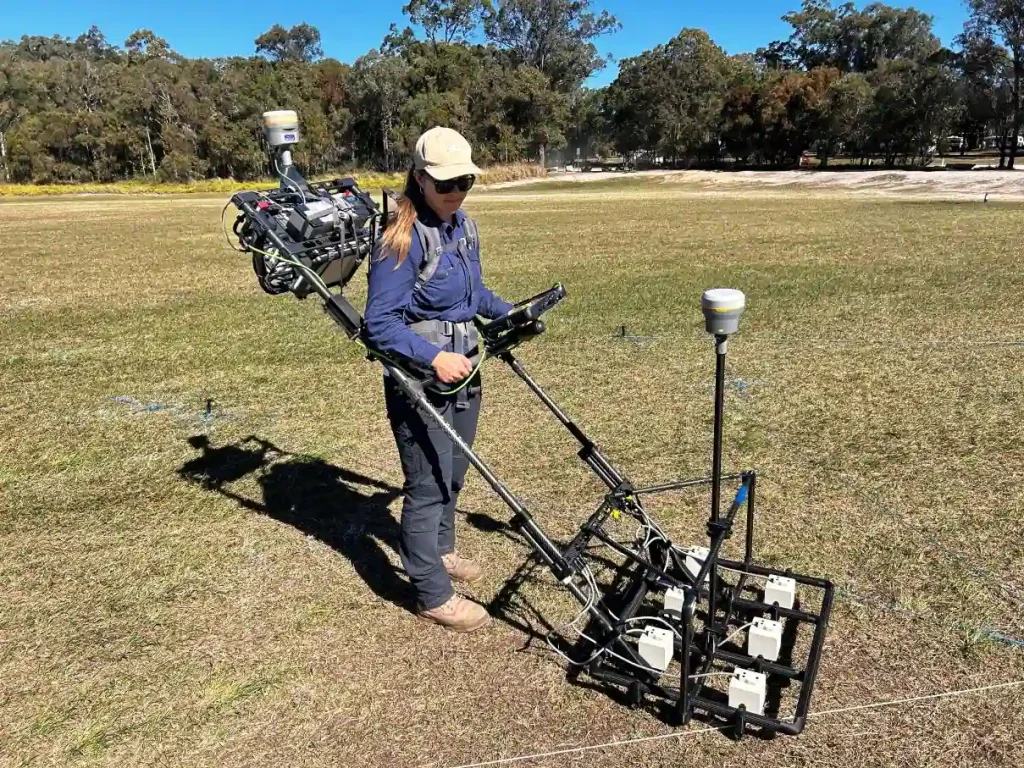
Hoe GapEOD zorgt voor veiligere geofysische onderzoeken met Ellipse

Positionering voor trams en treinen
AGH Universiteit van Krakau

Hoe de Ellipse-D een op zonne-energie aangedreven boot hielp te concurreren in Monaco

Boot op zonne-energie

Ontdek onze toepassingen

Elke casus belicht de unieke uitdagingen waarmee onze klanten te maken hadden, de oplossingen die we samen op maat hebben ontwikkeld en de succesvolle resultaten die zijn behaald. Deze casestudy’s tonen aan hoe inertiële technologie projecten kan helpen realiseren.

BoE Systems

Bewegingscompensatie bij UAV’s en georeferering van puntenwolken

Landmeting met onbemande luchtvaartuigen (UAV's)
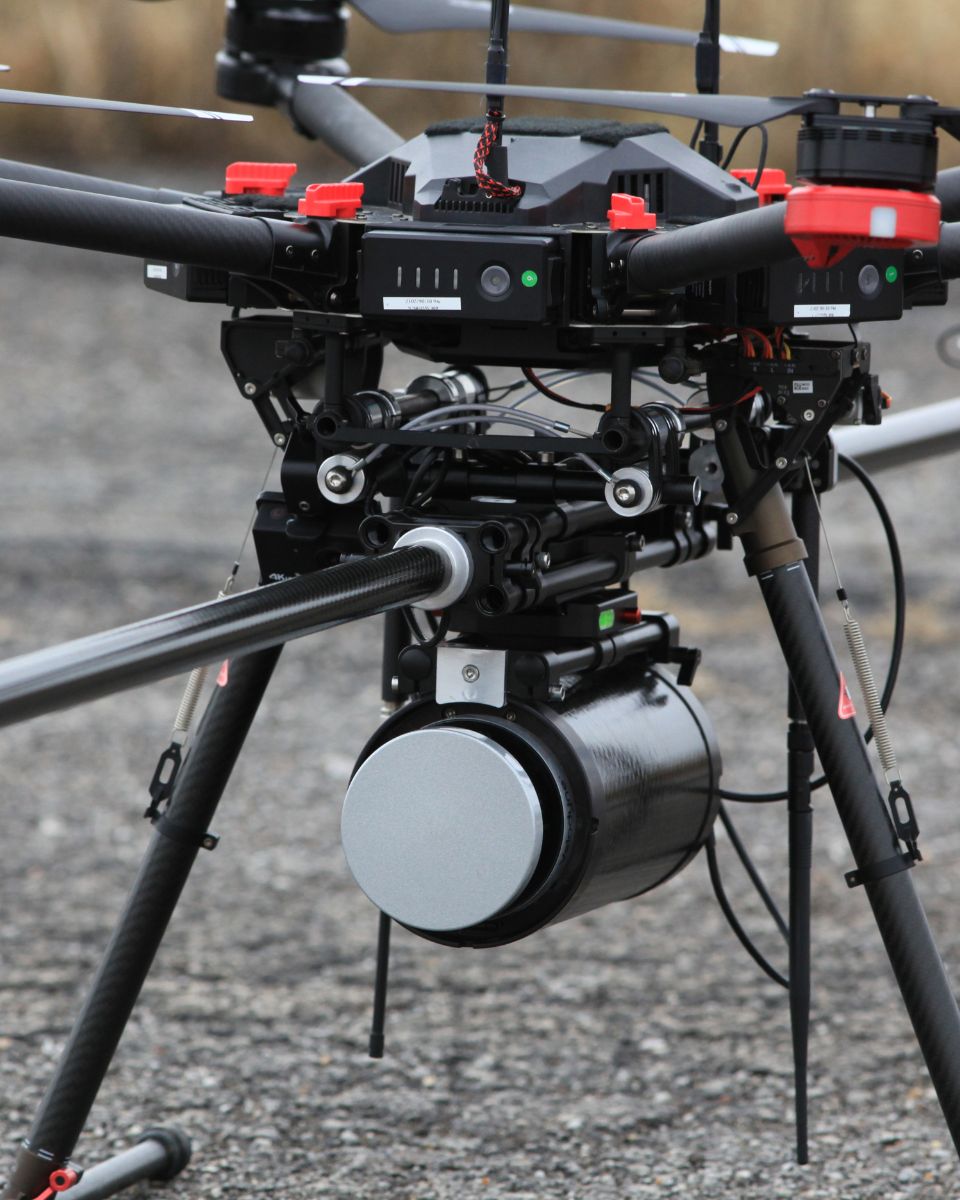
UAV LiDAR-systemen van BoE
Hypack

Bewegingscompensatie en georeferering van LiDAR-gegevens van UAV’s

Landmeting met onbemande luchtvaartuigen (UAV's)
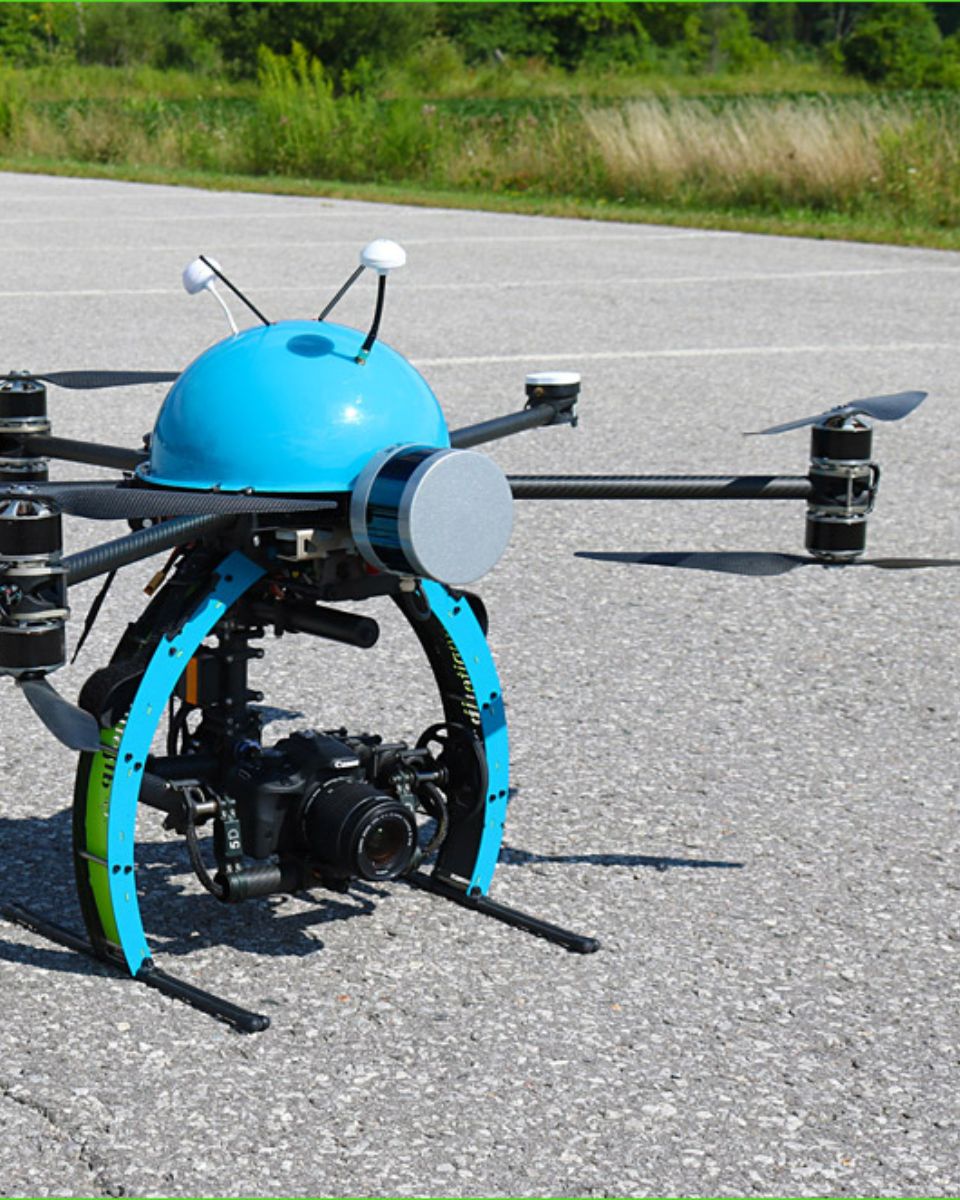
Hypack Nexus 800
VIAMETRIS

Op SLAM gebaseerde mobiele kartering met behulp van een RTK-inertiële navigatiesysteem

Mobile mapping
Viametris Slam And Ins-technologie
SeaRobotics

Bewegings-, heave- en navigatieoplossingen voor bathymetrische USV's

Unmanned Surface Vehicle (USV)
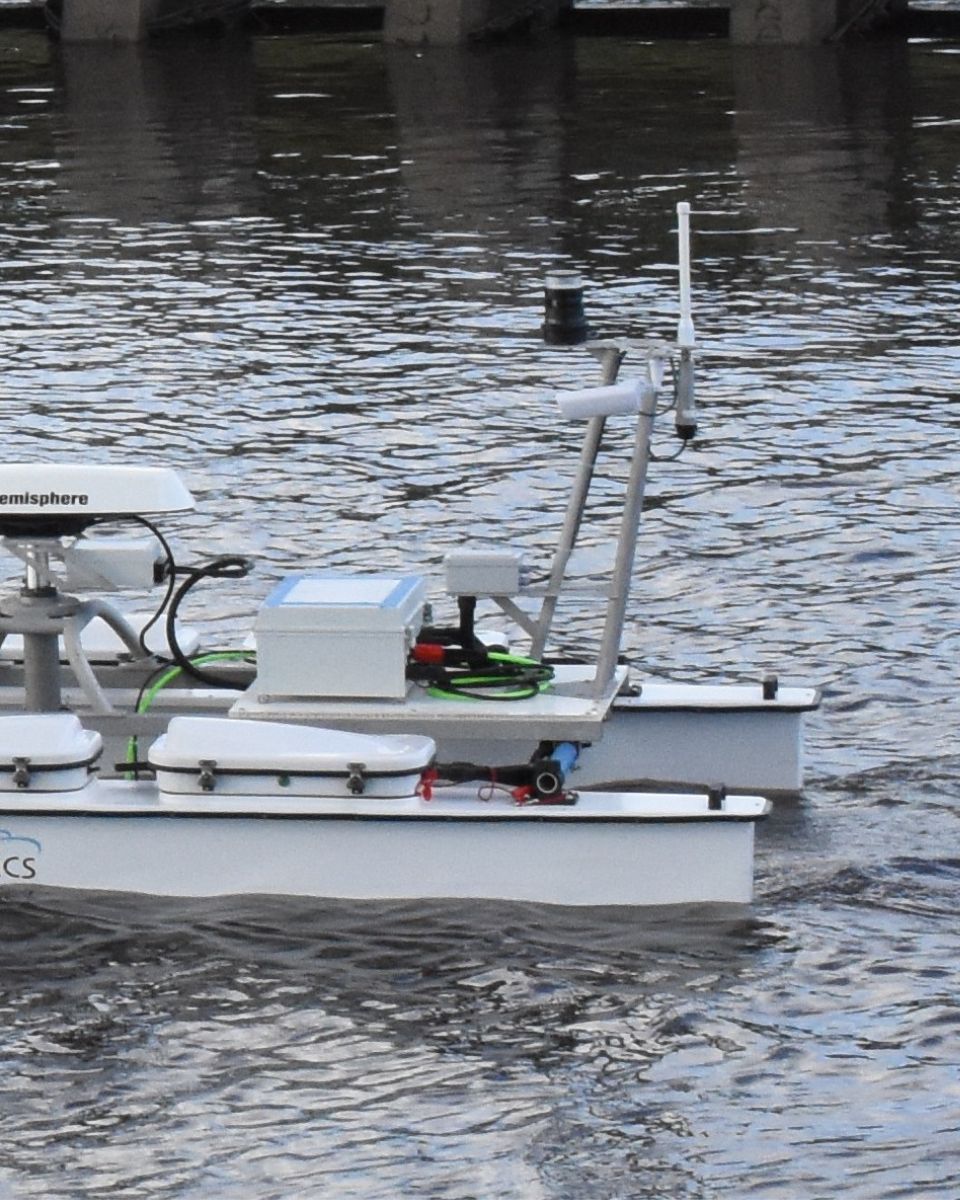
SeaRobotics USV
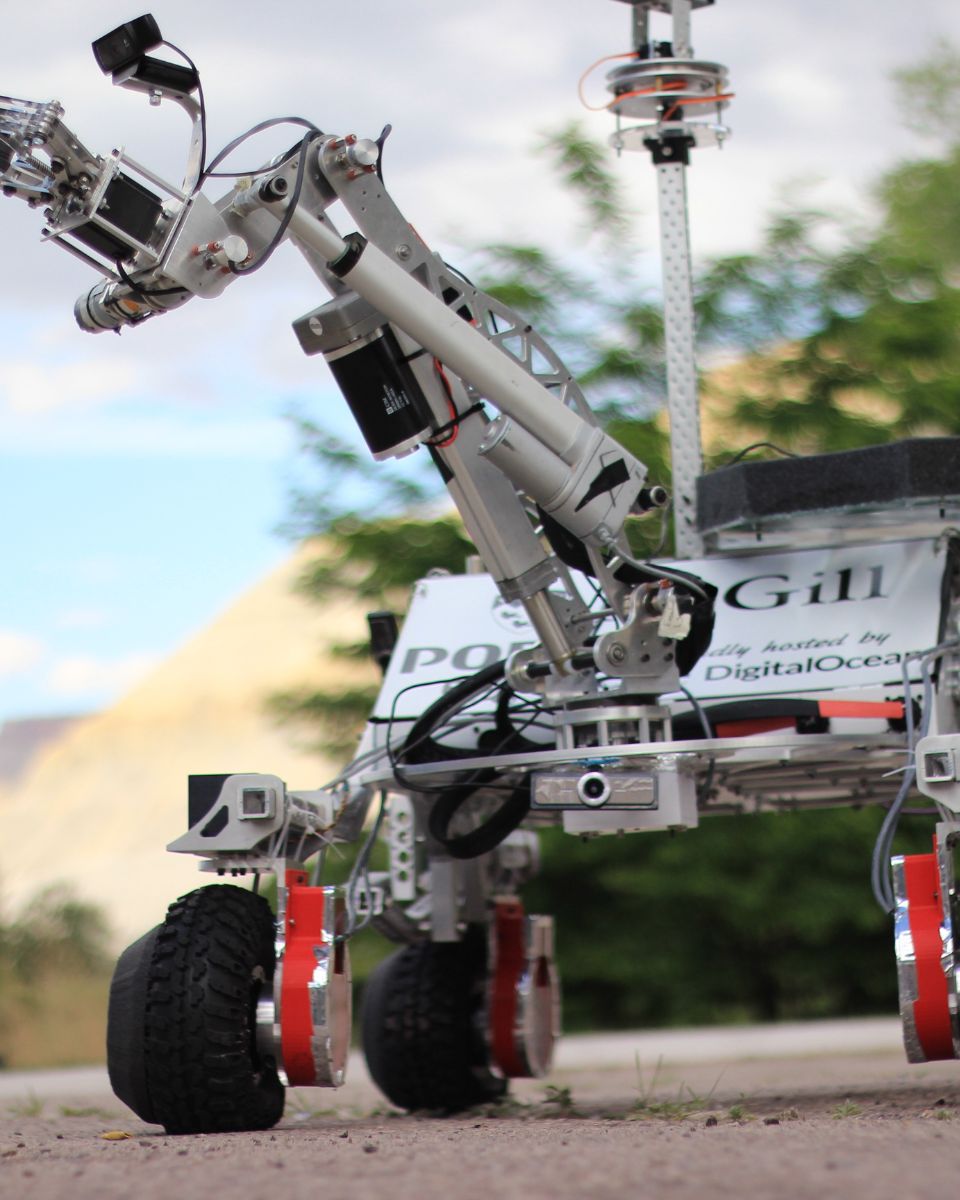
Mc Gills Robotics

Mars Rover van Mc Gills integreert traagheidsnavigatiesysteem van SBG Systems

Robotica
INS voor Mars Rover
HyperXite

Hyperloop Challenge – Positie, snelheid en versnelling met INS

Spoorwegpositionering
Voorbeeld van een Hyperloop-pod
PingDSP

PingDSP integreert Ekinox voor zijn sonars

Bewakingsmonitors voor bootbewegingen
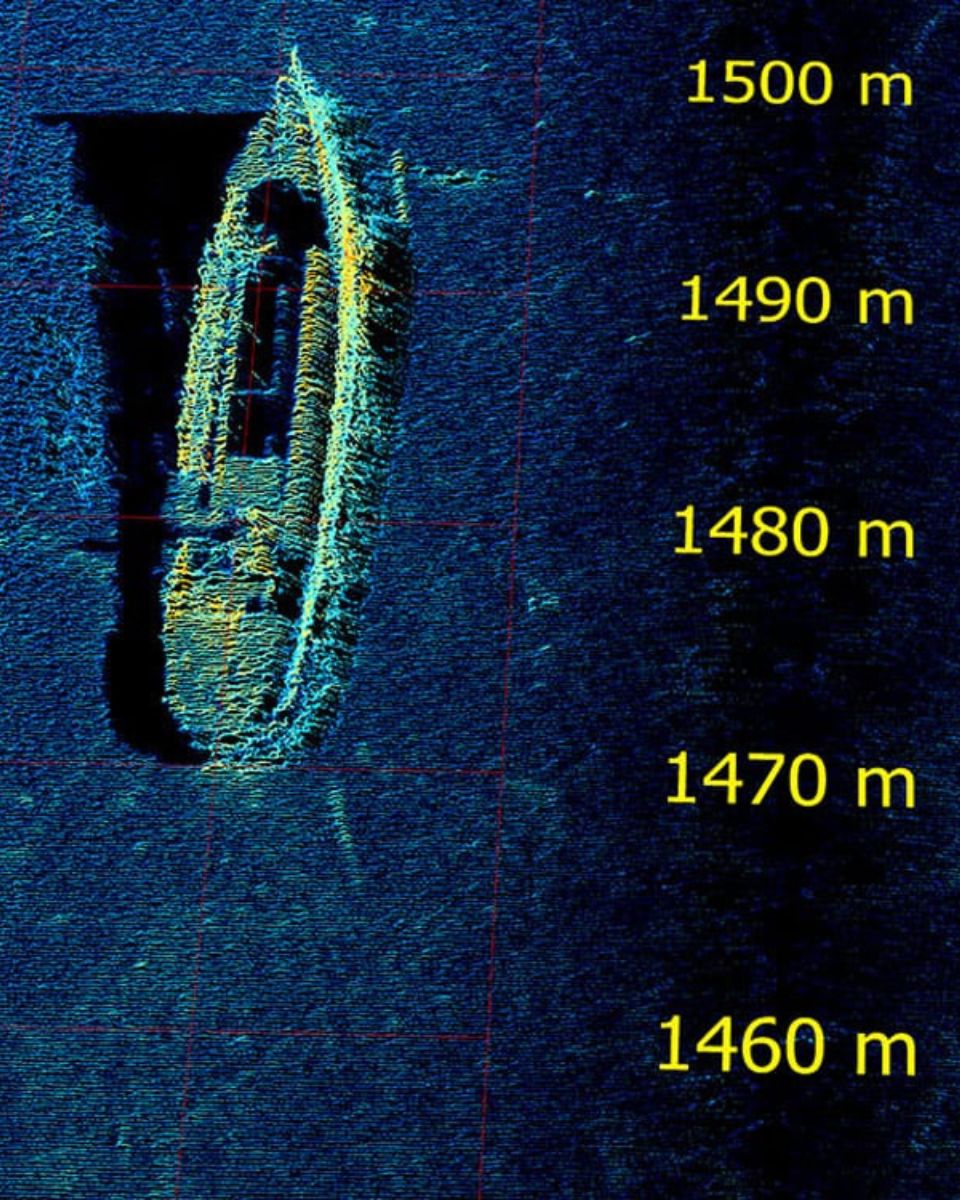
Sonar PingDSP Kaart
Vikings

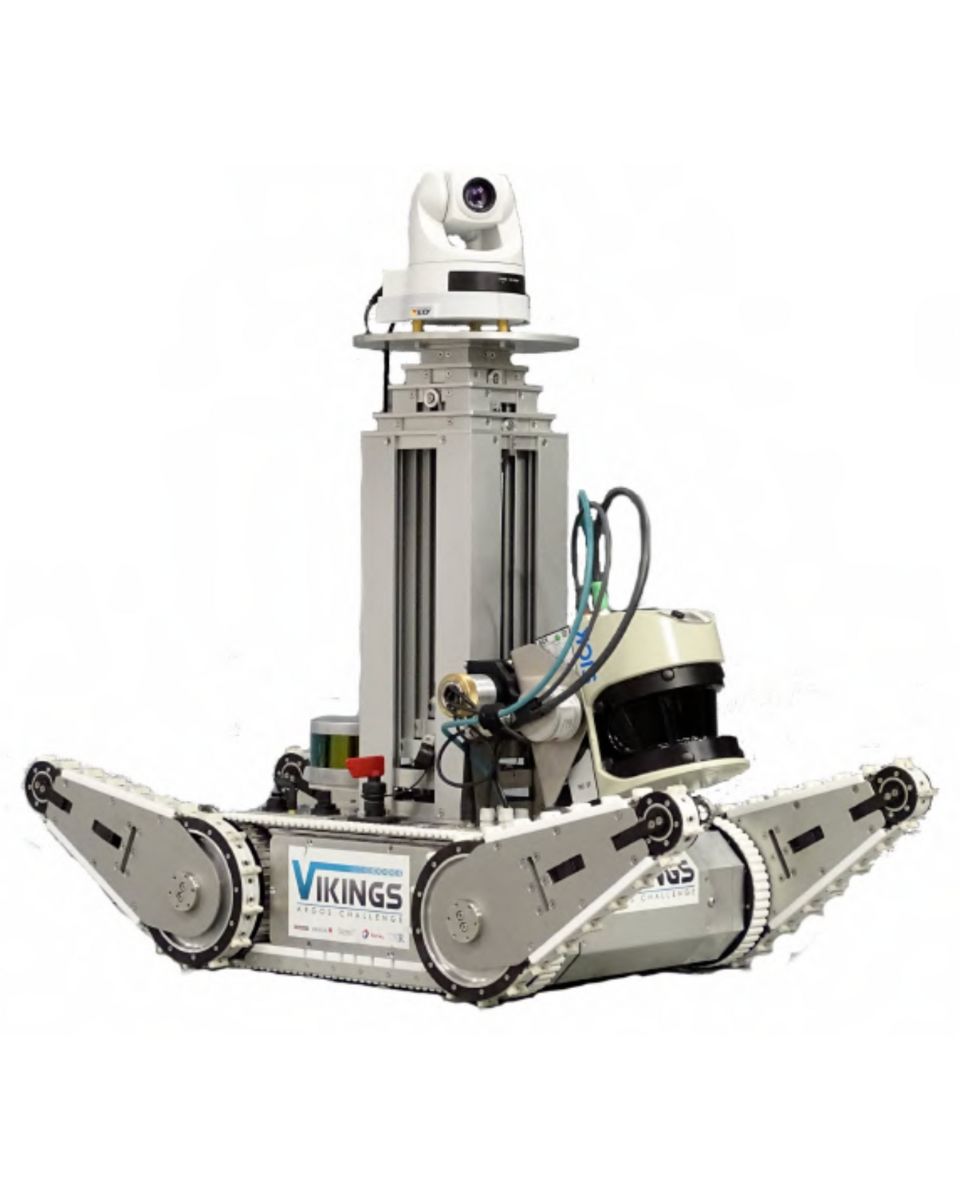
Compact traagheidsnavigatiesysteem voor autonome navigatie

Autonome robot
VIKINGS autonome robot
WSA Berlijn

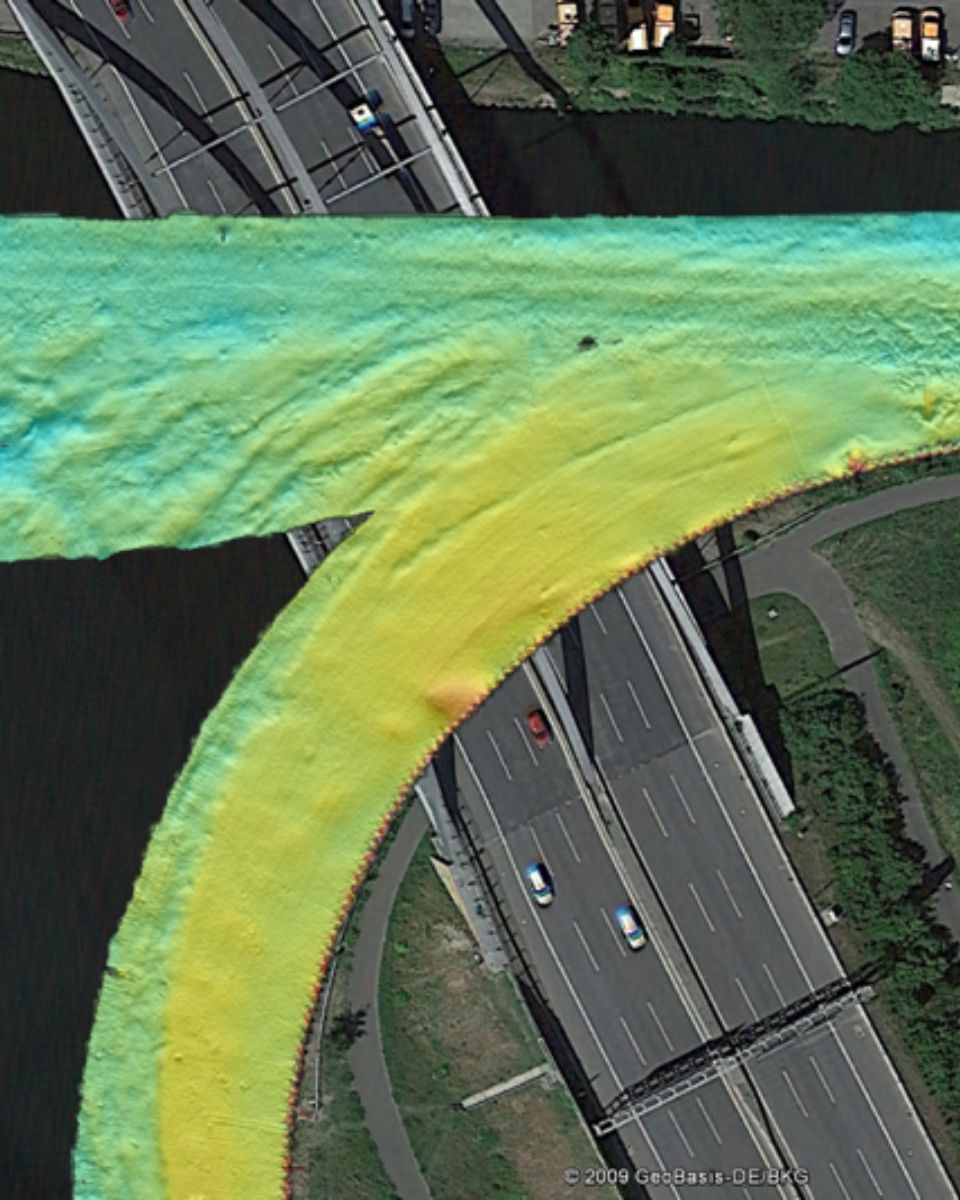
Inertial Navigation System voor mapping onder bruggen

Inmeten
Mapping onder bruggen
AMZ

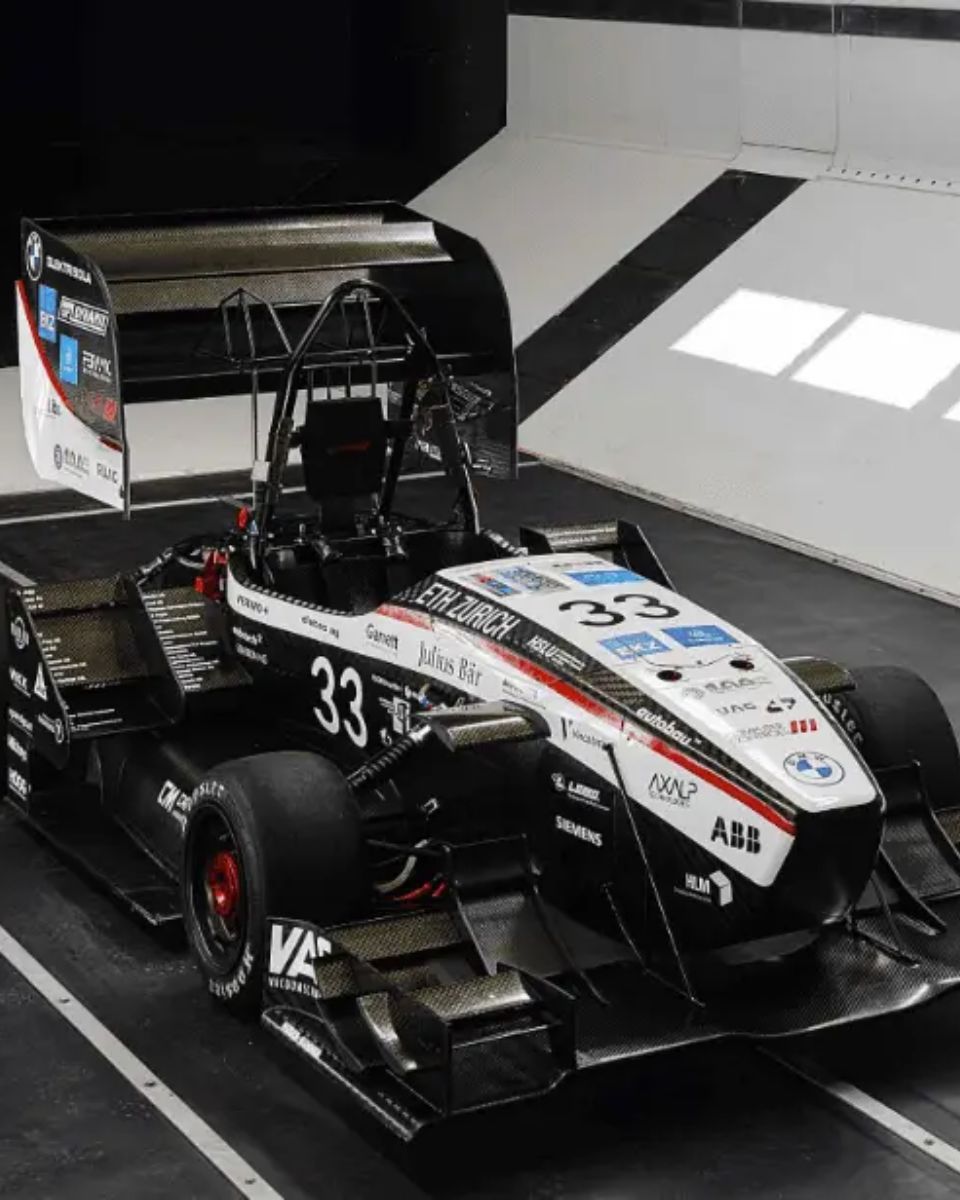
Ellipse-N, de INS/GNSS gebruikt voor autonome racewagens

Autonome voertuigen
INS voor AMZ-racewagen
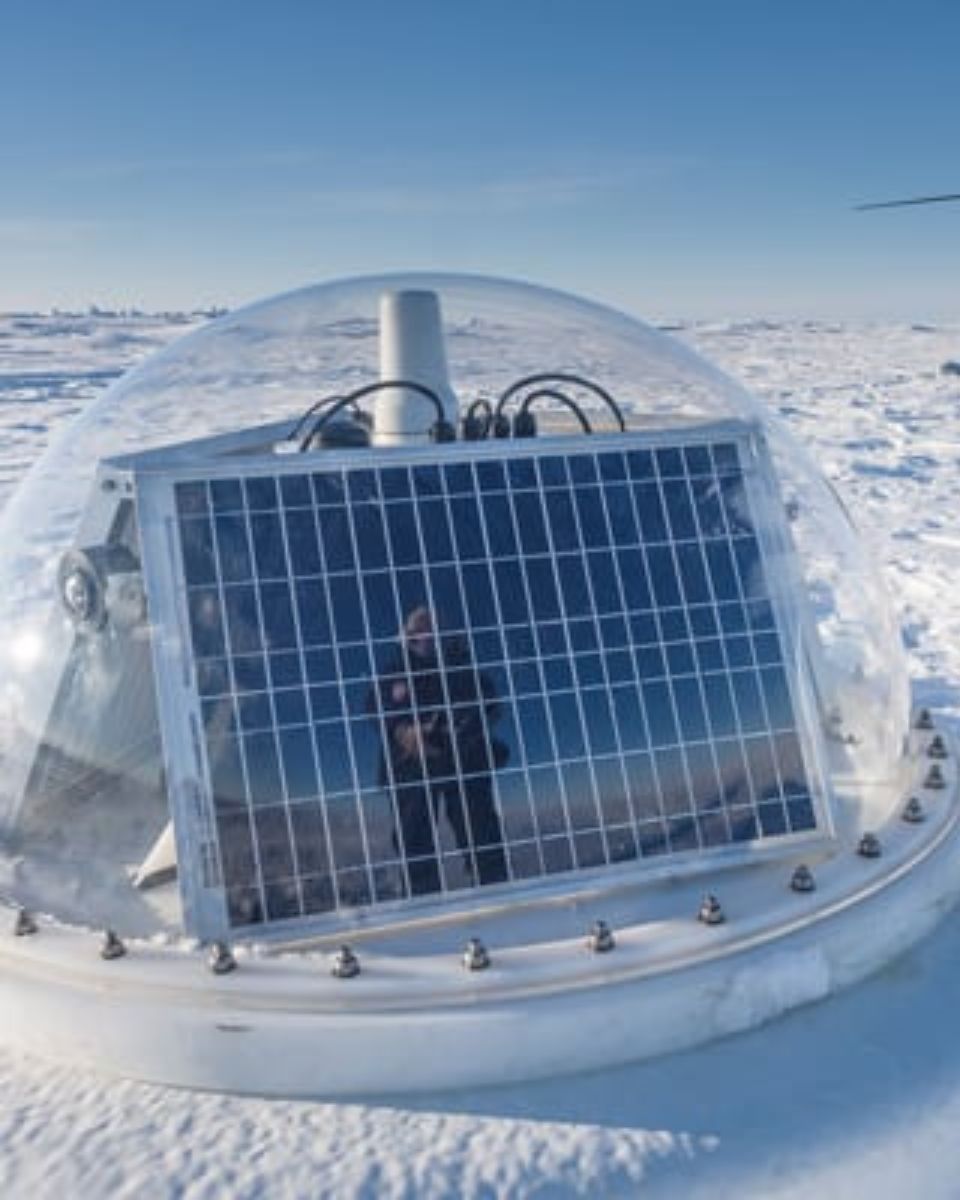
The Office of Naval Research MIZ

Golfmetingen in de Arctische Zee

Geïnstrumenteerde boei
Golfboei Artic Sea
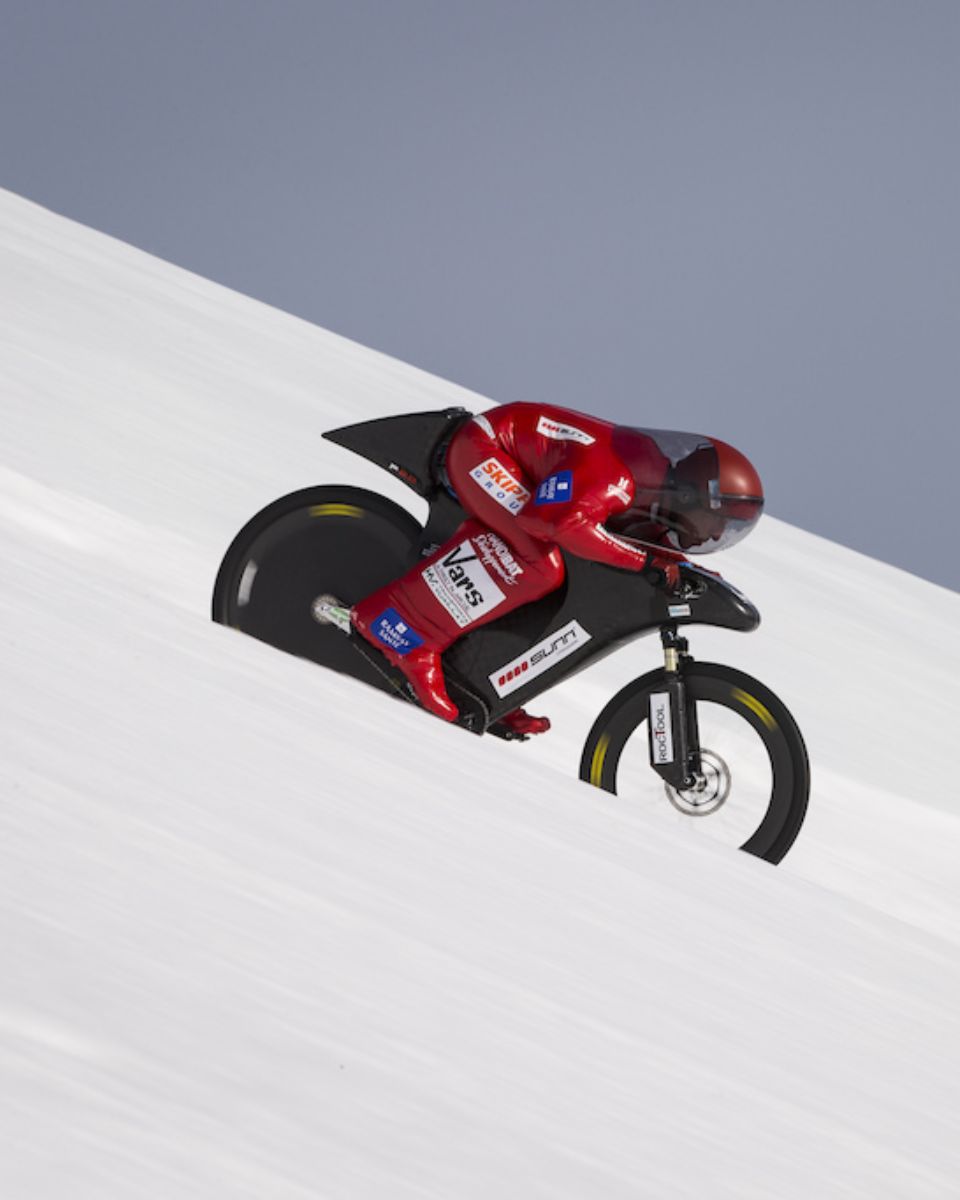
Enginova

Wereldrecord fietssnelheid verbroken met Ellipse-N

Realtime positionering
Eric Barone 'The Baron Rouge' verbreekt record