Startseite Fallstudien Seite 5

Fallstudien – Seite 5

Entdecken Sie, wie unsere innovativen Lösungen im Bereich der Inertialtechnologie in realen Anwendungen den Unterschied machen. Unsere Fallstudien veranschaulichen praktische Beispiele dafür, wie wir komplexe Herausforderungen gemeistert und präzise Navigation, Motion Tracking sowie Spitzenleistungen in verschiedenen Branchen ermöglicht haben.
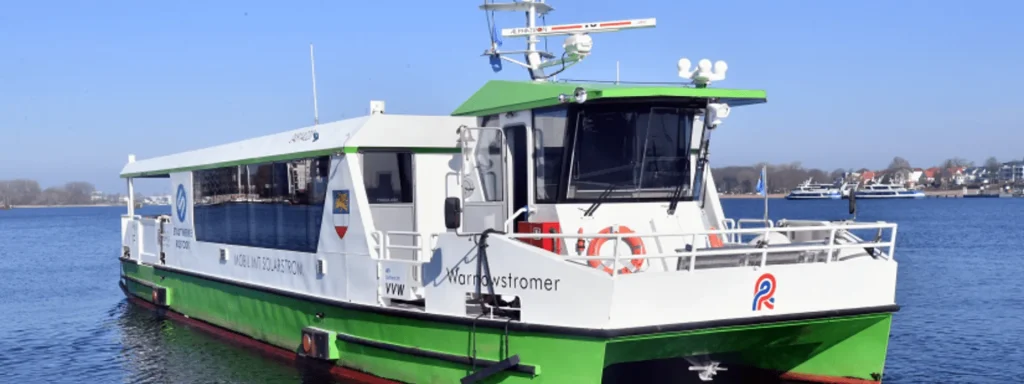
Universität Rostock

Forschung an autonomen Fähren in realen städtischen Wasserstraßen

Autonome Fährnavigation
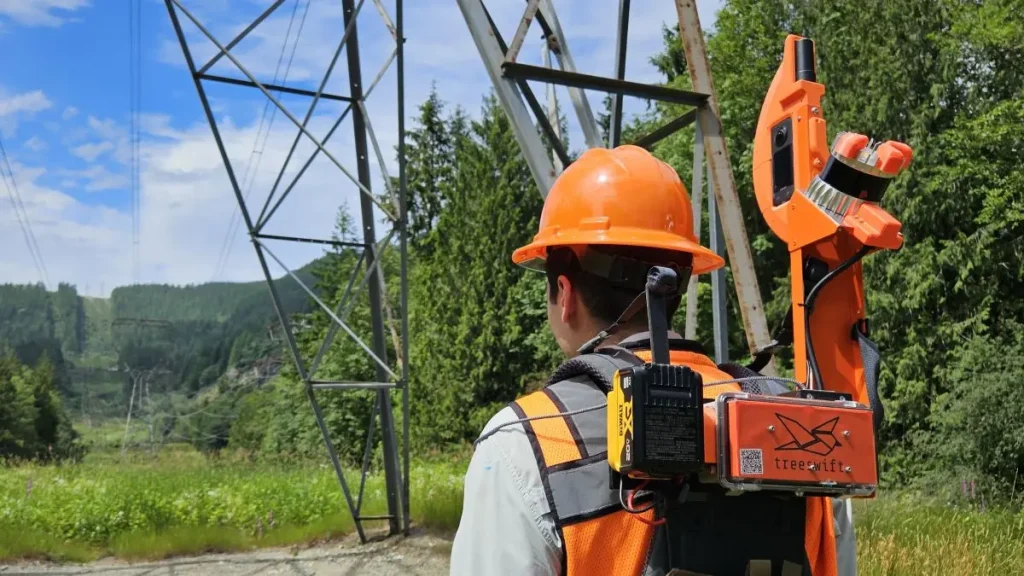
Baumseeschwalbe

Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert

Mobile Kartierung
TREALIS

Schienendefekterkennung von TREALIS mit Apogee Navsight

Positionsbestimmung von Straßenbahnen und Zügen
GapEOD

Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht

Positionsbestimmung von Straßenbahnen und Zügen
AGH-Universität Krakau

Wie die Ellipse-D einem solarbetriebenen Boot zum Wettbewerbserfolg in Monaco verhalf

Solarbetriebenes Boot

Entdecken Sie unsere Anwendungen

Jede Fallstudie beleuchtet die einzigartigen Herausforderungen unserer Kunden, die gemeinsam entwickelten maßgeschneiderten Lösungen und die erzielten Erfolge. Sie verdeutlichen das Potenzial der Inertialtechnologie, Projekte in die Realität umzusetzen.

BoE Systems

Bewegungskompensation bei UAVs und Georeferenzierung von Punktwolken

Vermessung mit Drohnen
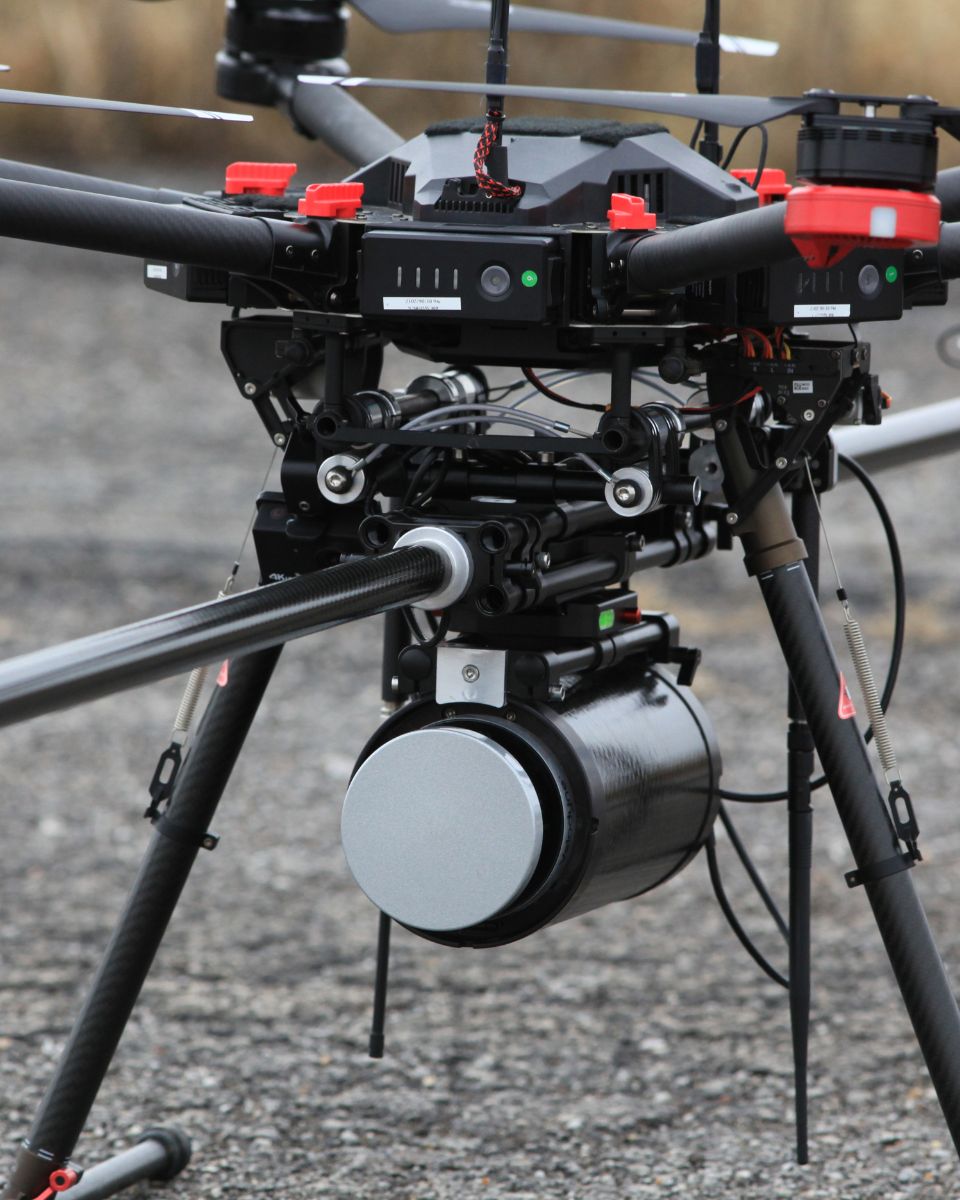
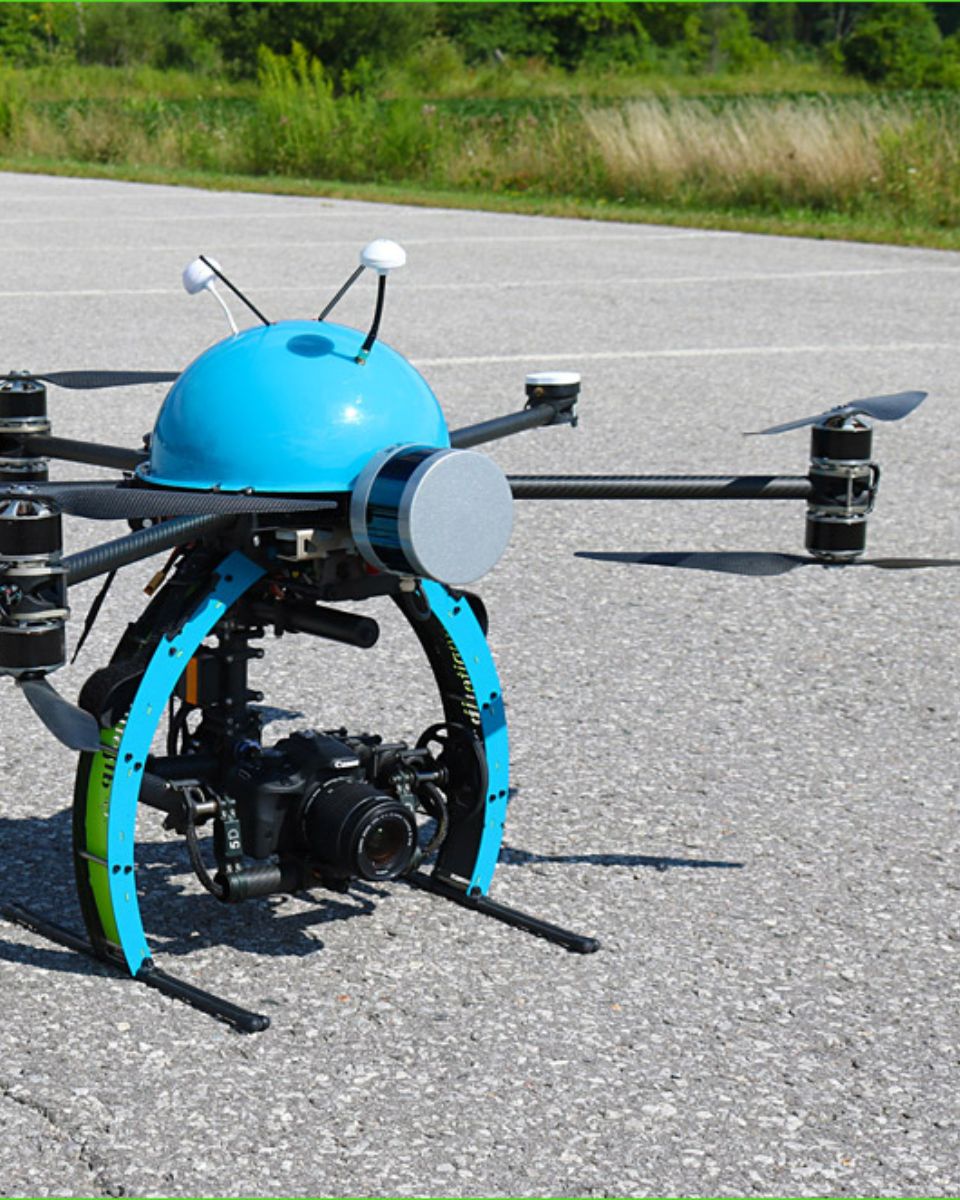
UAV-LiDAR-Systeme von BoE
Hypack

Bewegungskompensation und Georeferenzierung bei UAV-LiDAR

Vermessung mit Drohnen
Hypack Nexus 800
VIAMETRIS

SLAM-basiertes Mobile Mapping mit einem RTK Inertialen Navigationssystem

Mobile Kartierung

Viametris Slam- und Ins-Technologie
SeaRobotics

Lösungen für Bewegung, Schwankung und Navigation für bathymetrische USVs

Unbemanntes Oberflächenfahrzeug (USV)

Searobotics USV
McGills Robotics

Der Mars Rover der McGill University integriert das Trägernavigationssystem von SBG

Robotik
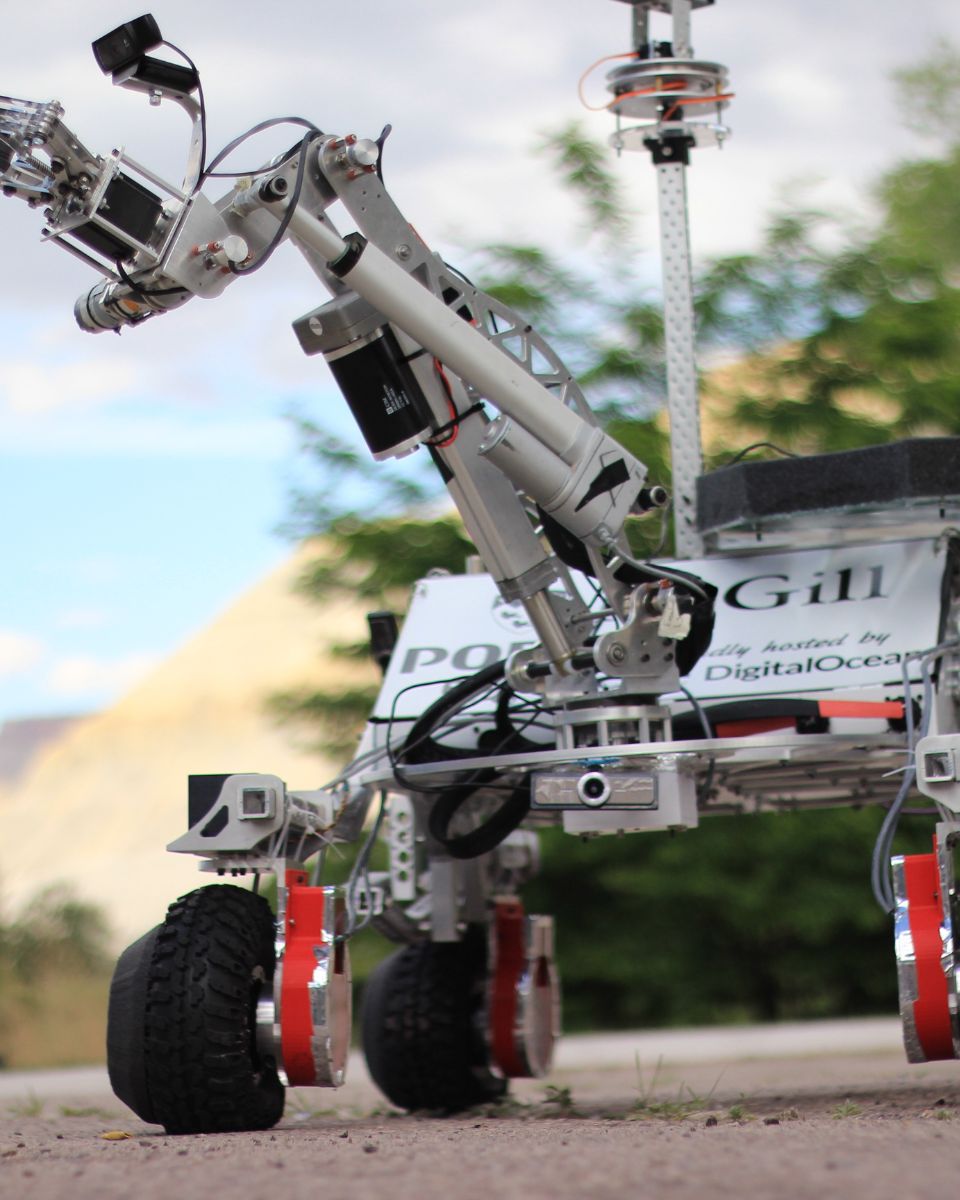
Mars-Rover INS
HyperXite

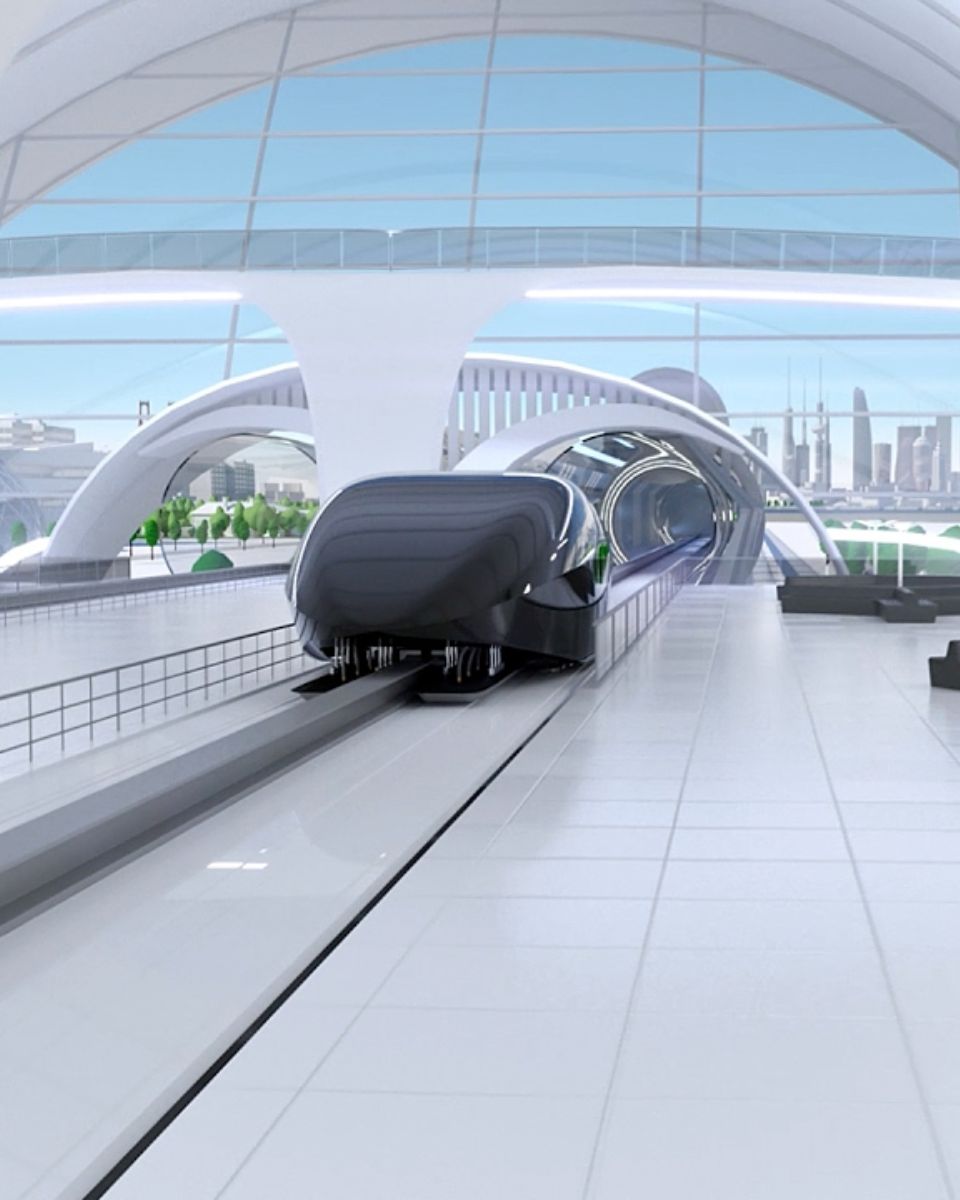
Hyperloop-Challenge – Position, Geschwindigkeit und Beschleunigung mit INS

Positionierung von Schienen
Beispiel für eine Hyperloop-Kapsel
PingDSP

PingDSP integriert Ekinox für seine Sonare

Überwachung der Bootsbewegung
Sonar PingDSL-Karte
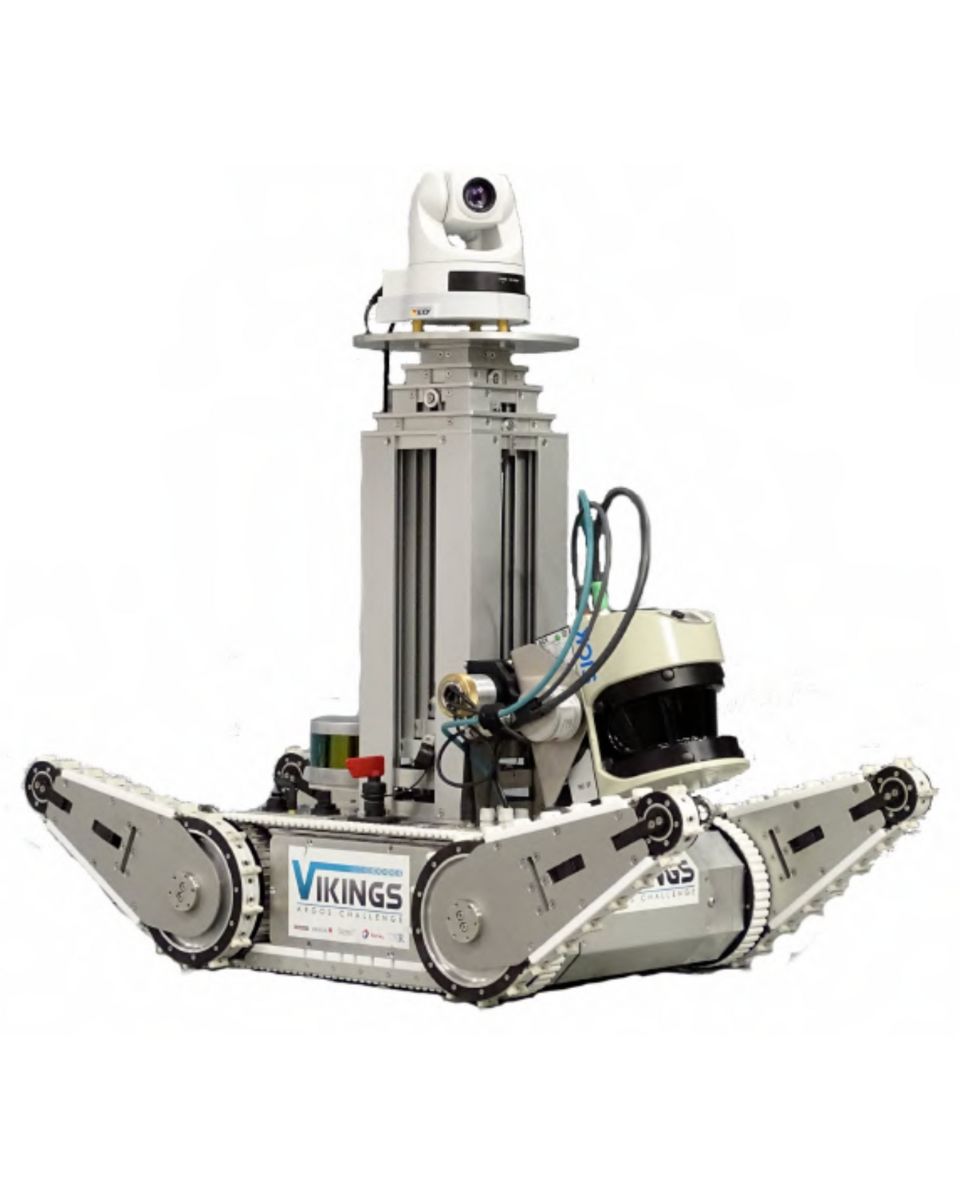
Wikinger

Kompaktes Trägernavigationssystem für die autonome Navigation

Autonomer Roboter
Autonomer Roboter „VIKINGS“
WSA Berlin

Trägheitsnavigationssystem für die Kartierung unter Brücken

Vermessung
Kartierung unter Brücken
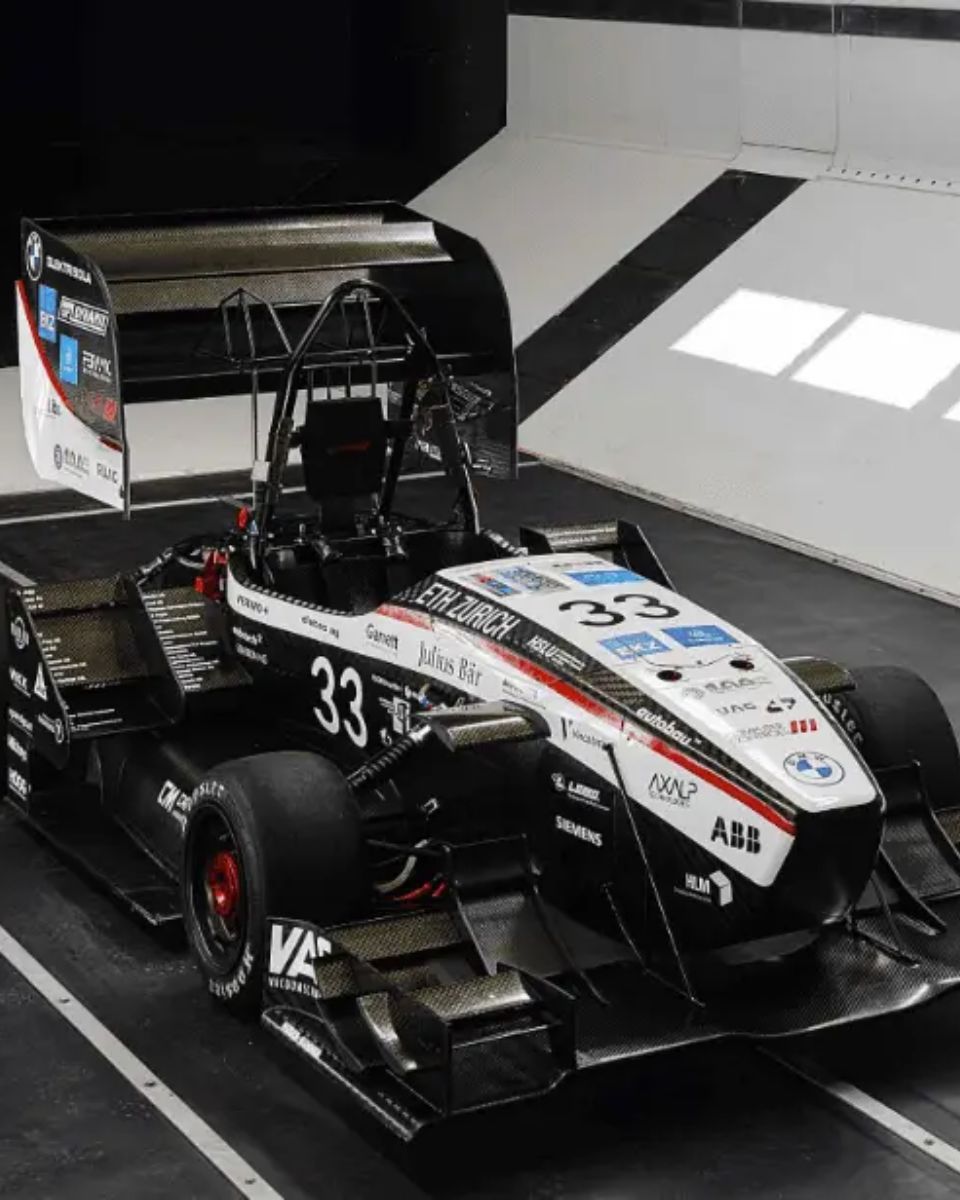
AMZ

Ellipse-N, das INS/GNSS für autonome Rennwagen

Autonome Fahrzeuge
AMZ-Rennwagen INS
Das MIZ des Office of Naval Research

Wellenmessung in der Arktis

Messboje
Wellenboje Arktisches Meer
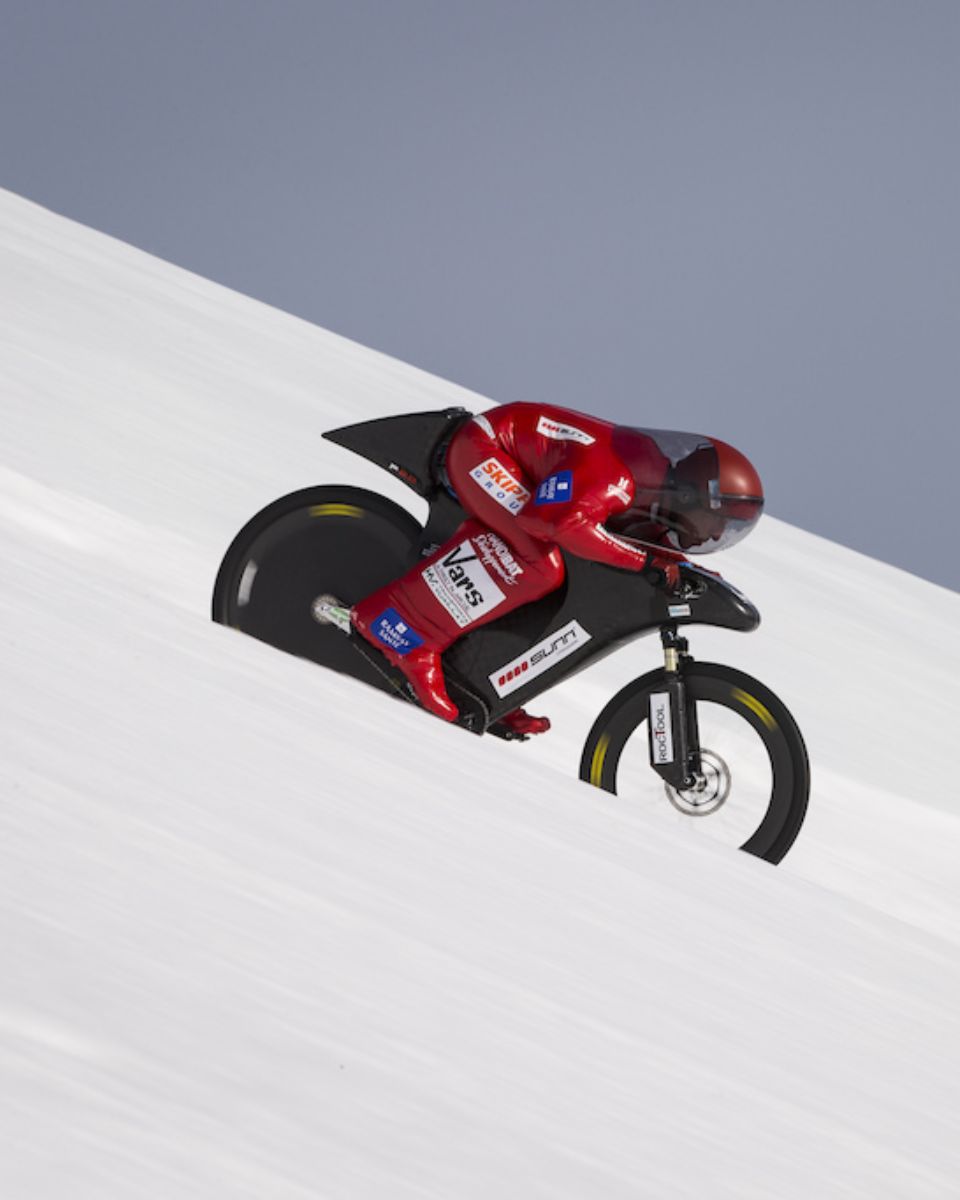
Enginova

Fahrrad-Geschwindigkeitsweltrekord mit Ellipse-N gebrochen

Echtzeit-Ortung
Eric Barone – „The Baron Rouge“ bricht den Rekord