Soluciones inerciales para la Movilidad Aérea Avanzada (AAM)
En todo el mundo, las soluciones de navegación inercial son cruciales para obtener datos de navegación precisos. Esto es especialmente cierto en las operaciones de AAM, ya que los eVTOL necesitan datos de navegación de alta precisión para garantizar la seguridad. También deben ser capaces de navegar con seguridad en zonas donde el GPS no está disponible.
Nuestras IMU y nuestros INS también proporcionan un posicionamiento continuo y preciso. Asimismo, pueden suministrar información de velocidad y dirección sin necesidad de depender del GPS, lo que los hace extremadamente útiles. Esto es especialmente importante en ciudades congestionadas. Los edificios altos y las infraestructuras suelen interferir con las señales GPS. Sin embargo, nuestras soluciones inerciales garantizan una navegación segura y eficiente en estas condiciones degradadas. Por ello, hemos creado nuestras soluciones para cumplir con los estrictos requisitos de las aplicaciones de AAM con datos de navegación precisos en tiempo real.
Nuestros sensores utilizan acelerómetros, giróscopos y algoritmos avanzados para garantizar la precisión y la fiabilidad. Estas características aseguran que los vehículos AAM puedan navegar de forma segura y eficiente por entornos complejos.
Los retos de la movilidad aérea avanzada
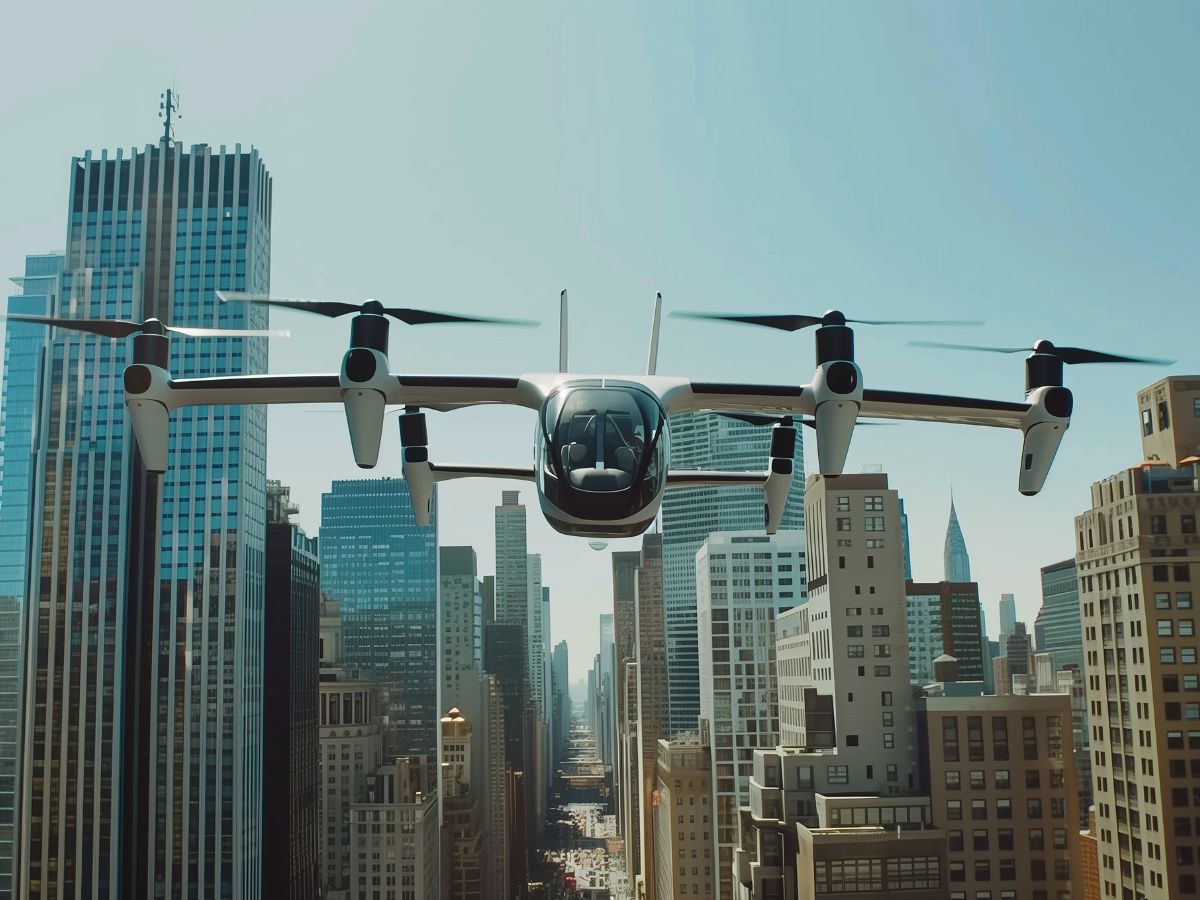
La industria de la AAM se enfrenta a retos únicos que exigen soluciones inerciales avanzadas. Entre ellos se incluyen la navegación precisa en entornos urbanos densos, maniobras VTOL estables y un rendimiento de vuelo estacionario (hovering) fiable. La alta fiabilidad y la redundancia siguen siendo esenciales para la seguridad de los pasajeros, y los sistemas AAM también deben operar en condiciones ambientales adversas, requiriendo además una integración perfecta con otros sistemas de navegación.
Para las aeronaves eVTOL, que deben despegar, mantenerse en estacionario y aterrizar verticalmente, el control preciso de la orientación y la velocidad es crucial. Nuestras soluciones de movimiento proporcionan datos de balanceo (roll), cabeceo (pitch), guiñada (yaw) y velocidad en tiempo real, garantizando un vuelo estacionario estable y transiciones fluidas entre modos de vuelo.
Nuestros INS respaldan cada fase de ingeniería y pruebas del ciclo de vida de diseño de un eVTOL, y también sirven como unidades secundarias en arquitecturas críticas para la seguridad.
Tamaño, peso y consumo de energía reducidos
Los vehículos AAM suelen tener estrictas restricciones de tamaño, peso y potencia (SWaP), por lo que es fundamental utilizar componentes compactos y ligeros.
Nuestras soluciones inerciales basadas en MEMS proporcionan navegación de alto rendimiento en un diseño compacto que cumple con estrictas limitaciones, minimizando el peso y el consumo de energía.
Esta eficiencia es esencial para las plataformas eVTOL; reducir el peso en tan solo un gramo mejora la eficiencia de vuelo y el alcance operativo.
La gran fiabilidad de nuestros sensores garantiza la seguridad de las operaciones de AAM, y la redundancia integrada mantiene la seguridad en caso de fallo del sistema o pérdida de señales externas.
Soluciones para la movilidad aérea avanzada
Nuestros productos utilizan sensores inerciales avanzados y tecnología GNSS para proporcionar a los vehículos AAM una navegación fluida y precisa. Estos sensores ofrecen una precisión inigualable y un posicionamiento en tiempo real para vehículos aéreos autónomos, optimizando el rendimiento en entornos urbanos complejos.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

Ekinox-D
Folleto de aplicaciones de movilidad
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo de nuestros sensores en aplicaciones prácticas de navegación para UAV.


Explore otras aplicaciones de vehículos autónomos
Descubra cómo nuestros avanzados sistemas de navegación inercial y sensores de movimiento están transformando una amplia gama de aplicaciones de vehículos autónomos. Desde robots terrestres hasta vehículos submarinos, nuestras soluciones permiten un rendimiento preciso y fiable en entornos diversos y desafiantes. Explore cómo apoyamos la evolución de las tecnologías autónomas con nuestras soluciones de vanguardia.
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más habituales sobre las aplicaciones que destacamos.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Qué significa VTOL?
VTOL significa despegue y aterrizaje vertical (Vertical Take-Off and Landing). Se refiere a aeronaves capaces de despegar, mantenerse en estacionario y aterrizar verticalmente, de forma similar a los helicópteros.
La tecnología VTOL permite operaciones más versátiles en entornos confinados, como zonas urbanas, donde las pistas tradicionales pueden no estar disponibles. Esta capacidad es fundamental para diversas aplicaciones, incluida la movilidad aérea avanzada (AAM) y el transporte aéreo urbano.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Qué es una unidad de medición inercial (IMU)?
Las unidades de medición inercial (IMU) son dispositivos sofisticados que miden e informan sobre la fuerza específica, la velocidad angular y, en ocasiones, la orientación del campo magnético de un cuerpo. Las IMU son componentes cruciales en diversas aplicaciones, como la navegación, la robótica y el seguimiento de movimientos. A continuación, se detallan con más profundidad sus características y funciones principales:
- Acelerómetros: Miden la aceleración lineal a lo largo de uno o más ejes. Proporcionan datos sobre la rapidez con la que un objeto acelera o desacelera y pueden detectar cambios de movimiento o posición.
- Giróscopos: Miden la velocidad angular, o la tasa de rotación alrededor de un eje específico. Los giróscopos ayudan a determinar los cambios de orientación, permitiendo que los dispositivos mantengan su posición relativa a un marco de referencia.
- Magnetómetros (opcional): Algunas IMU incluyen magnetómetros, que miden la intensidad y la dirección de los campos magnéticos. Estos datos pueden ayudar a determinar la orientación del dispositivo en relación con el campo magnético terrestre, mejorando la precisión de la navegación.
Las IMU proporcionan datos continuos sobre el movimiento de un objeto, lo que permite realizar un seguimiento en tiempo real de su posición y orientación. Esta información es fundamental para aplicaciones como drones, vehículos y robótica.
En aplicaciones como estabilizadores de cámaras (gimbals) o drones (UAV), las IMU ayudan a estabilizar los movimientos compensando oscilaciones o vibraciones no deseadas, lo que se traduce en un funcionamiento más fluido.
