


Fusión de sensores
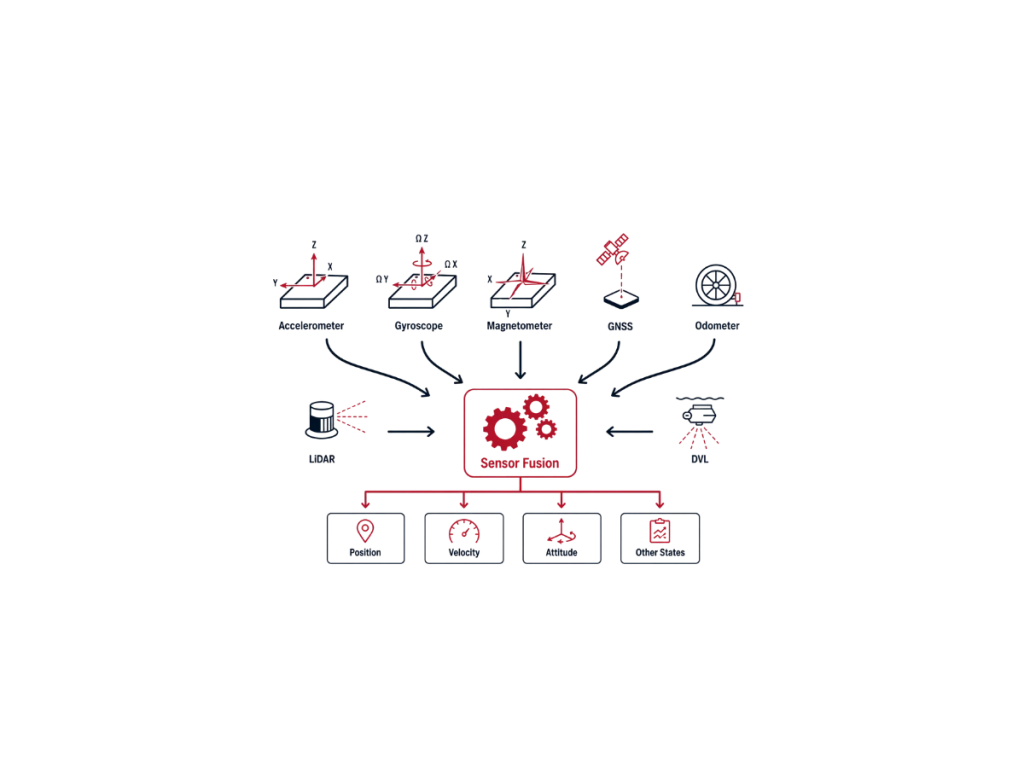
La fusión de sensores es el proceso de combinar mediciones de múltiples sensores heterogéneos para estimar el estado de un sistema con mayor precisión, fiabilidad y robustez de lo que cualquier sensor individual puede proporcionar. En la navegación inercial, la fusión de sensores integra datos de IMU, receptores GNSS, magnetómetros, odómetros, DVL, cámaras, LiDAR y otros sensores de ayuda para estimar continuamente la posición, la velocidad y la actitud.
Cada sensor presenta puntos fuertes y limitaciones distintos. Los giróscopos y acelerómetros MEMS proporcionan mediciones de movimiento de alta tasa con una excelente estabilidad a corto plazo, pero acumulan sesgos y deriva con el tiempo mediante la navegación a estima. Por el contrario, el GNSS ofrece una posición y una velocidad absolutas sin deriva a largo plazo, pero sufre de bloqueo de señales, multitrayecto, interferencias y tasas de actualización limitadas. La fusión de sensores explota estas características complementarias para producir una solución que se mantiene precisa en condiciones dinámicas y adversas.
Los algoritmos modernos de fusión de sensores se basan principalmente en técnicas de estimación bayesiana. El filtro de Kalman extendido (EKF) es el estándar de la industria para sistemas de navegación no lineales. El EKF propaga la solución inercial utilizando mediciones de IMU de alta tasa y corrige continuamente los errores acumulados mediante observaciones externas. Este enfoque mantiene una navegación precisa y estable a lo largo del tiempo. Otros implementan la optimización de grafos de factores, filtros de partículas o algoritmos de suavizado. La elección del algoritmo depende de los requisitos de la aplicación, los recursos computacionales y la complejidad del sistema.
Los sistemas GNSS/INS de alto rendimiento integran estrechamente los datos inerciales con las mediciones de sensores externos, realizando una transición fluida entre la disponibilidad de GNSS y la operación sin GNSS. El filtro de navegación estima el estado de la plataforma en tiempo real, así como los sesgos de los sensores, los factores de escala y otras fuentes de error estocástico. Estas correcciones mejoran significativamente la precisión a largo plazo, la estabilidad y la integridad del sistema.
La fusión de sensores es compatible con aplicaciones de defensa, marinas, topográficas, de robótica y de automoción. Al combinar mediciones de sensores complementarios, mejora la precisión y la robustez, y realza la conciencia situacional en entornos desafiantes. Como resultado, los sistemas mantienen un posicionamiento fiable cuando los sensores individuales no pueden cumplir por sí solos con los requisitos de rendimiento.
